



Tesla polyfasige inductiemotoren: ontwerp, werking en toepassingen
Inductiemotoren domineren het AC-landschap en staan voor ongeveer 90% van industriële machines. Hun veerkracht en eenvoudige constructie maken ze de keuze voor zware-aandrijvingen.
In 1883 legde Nikola Tesla de fundamentele beginselen van de polyfasige inductiemotor neer. In 1888 had hij een 0,5-pk (400 W) prototype gebouwd, wat hij later verkocht aan George Westinghouse voor $65.000 – een investering die de wijdverspreide adoptie van AC-energie stimuleerde.
Grote industriële aandrijvingen – die 1 pk (1 kW) overschrijden – zijn bijna altijd polyfasige inductiemotoren. "Polyfasig" verwijst naar de aanwezigheid van meerdere wikkelingen per motorpool, geënergiseerd door sinusgolven die in tijd gefaseerd zijn. In de praktijk is dit typisch twee of, vaker, drie fasen; de overgrote meerderheid van commerciële motoren zijn drie-fasige apparaten.
In tegenstelling tot een geborstelde DC-motor, gebruikt een inductiemotor de statorwikkelingen om een draaiend magnetisch veld te genereren dat stromen induceert in de rotorleiders, wat een transformator-achtige secundaire creëert die koppel produceert.
AC-inductiemotorconstructie
De kern van een inductiemotor is een eenvoudige twee-deels samenstelling: een rotor (de anker) en een stator die de wikkelingen huisvest. De stator is aangesloten op een polyfasige voeding, zoals geïllustreerd in het diagram hieronder.
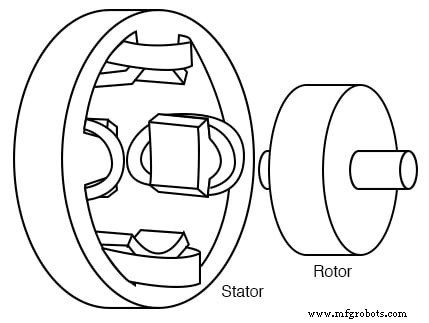
Tesla polyfasige inductiemotor
De statorwikkelingen zijn in paren gerangschikt – één paar per fase. Elk paar bestaat uit twee spoelen in serie, één die een noordpool vertegenwoordigt en de ander een zuidpool. In een twee-fasige motor is het tweede paar 90° in de ruimte gepositioneerd ten opzichte van het eerste, en de bijbehorende AC-voeding is met 90° gefaseerd. Tesla's oorspronkelijke motor gebruikte een twee-fasige alternator als energiebron.
Vroege motoren had saillante polen, een ontwerp nog steeds gebruikt voor sub-fractionele pk-eenheden (<50 W). Voor grotere motoren verminderen wikkelingsleuven in de statorlaminaties koppelrimpels en verbeteren het rendement.
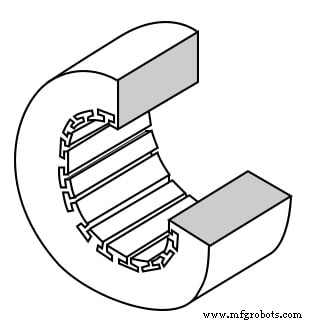
Statorframe met wikkelingsleuven
De statorlaminaties zijn dunne, geïsoleerde staalplaten met precies gesneden sleuven. Een stapel van deze bladen wordt bevestigd door eindschroeven die ook als de eindbehuizingen dienen.
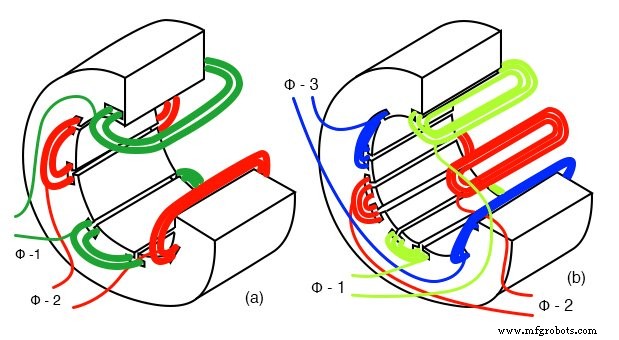
Stator met 2-fasige en 3-fasige wikkelingen
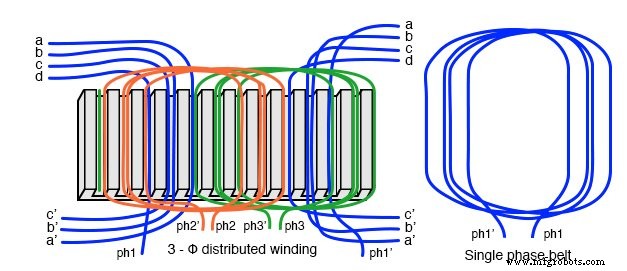
In de praktijk wordt elke poolwikkeling verdeeld over veel kleinere sleuven – vormend een fasband – wat het magnetische veld gladstroomt en harmonische vervorming vermindert. Randsleuven kunnen wikkelingen van twee fasen bevatten, waardoor de fasbanden overlappen.
De eenvoud van de rotor is een cruciaal voordeel. Deze bestaat uit een gelamineerd staalkern met een ingebedde koperen of aluminium grijze-eend-kooi, zoals hieronder getoond. De afwezigheid van borstels of kommutatoren elimineert boogvorming, slijtage en de noodzaak voor regelmatig onderhoud.
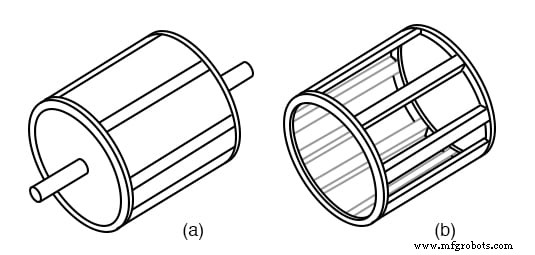
Gelamineerde rotor en grijze-eend-kooi
Om koppelrimpels te verminderen, kunnen de grijze-eend-leiders scheef of gedraaid worden ten opzichte van de as, zodat het magnetische veld niet perfect uitgelijnd is met de statorleuven.
Zowel rotor- als stator-kernen gebruiken geïsoleerde laminaties gecoate met oxide of vernislak om waelstromen te beperken, terwijl de staallegering gekozen wordt voor lage hystereseverliezen.
Werktheorie
Een inductiemotor werkt op het principe van een draaiend magnetisch veld. Wanneer een tijdsverschuivende sinusoïdale spanning wordt toegepast op de statorwikkelingen, wordt een magnetisch veld geproduceerd dat roteert met de netfrequentie. Dit veld induceert stromen in de rotorleiders, die op hun beurt hun eigen magnetische veld genereren. De interactie tussen de stator- en rotormvelden produceert koppel.
In een eenvoudige analogie induceert een draaiend permanentmagniet stromen in een geleidende schijf. Volgens de wet van Lenz, staat het geïnduceerde magnetische veld de beweging van het magniet tegen, waardoor de schijf achterblijft. De achterblijving – bekend als glijding – creëert het benodigde koppel om een belasting aan te drijven.
Voor een twee-fasige motor zijn de statorwikkelingen 90° uit fase, wat een cirkelvormig draaiend veld creëert. Drie-fasige motoren gebruiken wikkelingen 120° uit elkaar, wat een nog gladder rotatie produceert.
Wanneer de rotor onbelast is, draait hij op de synchrone snelheid (de snelheid van het draaiende veld). Naarmate een belasting wordt toegepast, vertraagt de rotor, wat de glijding verhoogt, wat op zijn beurt de geïnduceerde stroom en koppel verhoogt totdat de motor zijn werkpunt bereikt.
Volle snelheid en synchrone snelheid
De synchrone snelheid (Ns) wordt gegeven door:
Ns = 120·f / P
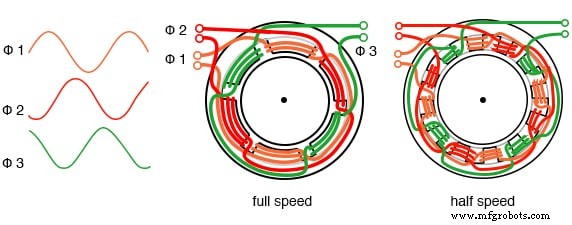
waar f de voedingsfrequentie (Hz) is en P het totale aantal polen. Voor een 60 Hz voeding en een 6-polige motor (drie poolparen), is Ns 3600 rpm. Het halveren van het aantal polen verdubbelt de snelheid, terwijl het verdubbelen van de polen de synchrone snelheid halveert.
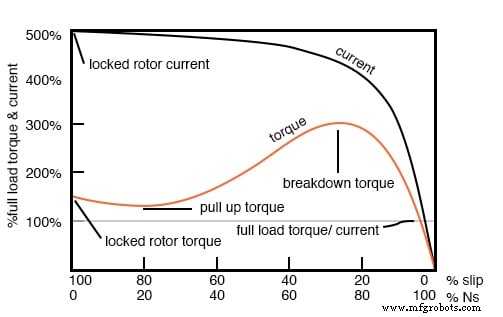
Koppel- en glijdingskarakteristieken
Bij opstart is de rotor stil en roteert het statorveld met synchrone snelheid. De resulterende maximale geïnduceerde stroom produceert het geblokkeerde-rotorkoppel (LRT), typisch 1,5–3,5 keer het nominale koppel (FLT). De bijbehorende geblokkeerde-rotorstroom (LRC) kan 5–14 × de nominale stroom (FLC) bereiken.
Naarmate de rotor versnelt, neemt de glijding af, en de geïnduceerde rotorfrequentie (fr) is:
fr = s · f
waar s = (Ns – N) / Ns. Voor een 5% glijding op een 50 Hz voeding, is fr slechts 2,5 Hz – weerspiegelt het kleine verschil tussen veld- en rotorsnelheid.
Koppel versus glijding curven tonen typisch piekkoppel (afbraakkoppel) bij 80–100% van de synchrone snelheid, met LRT bij 0% glijding. Continue werking is veilig onder het nominale koppel; het overschrijden hiervan voor langere periodes kan de motor beschadigen.
NEMA en IEC motorclasses
Standaard motorclasses zijn gedefinieerd om koppelcurven te matchen met specifieke belastingtypen. De National Electrical Manufacturers Association (NEMA) en de International Electrotechnical Commission (IEC) bieden equivalente classes:
- Klasse B / IEC N – Standaard voor pompen, ventilatoren en werktuigmachines; LRT 150–170% FLT.
- Klasse A – Hogere LRT en uittrekkoppel; geschikt voor injectiegietmachines.
- Klasse C / IEC H – LRT 200% FLT; gebruikt voor transportbanden, brekers en compressoren.
- Klasse D – Hoogste startkoppel met lage stroom door hoge glijding; ideaal voor variabele-snelheidstoepassingen zoals liften.
- Klasse E – Hogere rendementsvariant van Klasse B.
- Klasse F – Lage LRC en afbraakkoppel; best voor constant-snelheid, gemakkelijk startende belasting.
Behalve voor Klasse D, werken alle motoren bij 5% glijding of minder bij volle belasting.
Cosinus phi en rendement
Grote, volledig belaste, hoge-snelheids inductiemotoren kunnen cosinus phi (PF) van 0,90 bereiken. Bij ¾ volle belasting, kan PF 0,92 bereiken. Kleine, lage-snelheids motoren kunnen PF zo laag als 0,50 hebben, met startwaarden tussen 0,10 en 0,25.
Rendementstrends spiegelen belasting: grote 3-fasige motoren kunnen 95% bij volle belasting bereiken, terwijl 90% typisch is. Rendement piekt bij 75% van nominaal koppel, daalt iets bij 50% en verder bij 25%. Motoren worden vaak overgedimensioneerd om betrouwbare start en werking over alle belasting te garanderen.
Statische fasenconverters en zelfstartende ontwerpen stellen drie-fasige motoren in staat om op éénfasige voeding te draaien, maar vereisen zorgvuldige condensatordimensie en belastingbeheer.
Inductiemotoren als generatoren
Wanneer boven synchrone snelheid aangedreven – dat wil zeggen, met negatieve glijding – wordt een inductiemotor een inductiegenerator. De rotor induceert dan een spanning terug in de stator, wat vermogen in het net voedt. Deze modus is ideaal voor windturbines en andere variabele-snelheidsaandrijvingen, aangezien het inherent glijdingsbescherming biedt en controle vereenvoudigt.
Echter, inductiegeneratoren vereisen een levende 50 Hz of 60 Hz voeding voor opwekking en zijn ongeschikt als zelfstandige reserve-energiebronnen.
Opstarten en snelheidsregeling
Grote motoren kunnen 500–1400% van nominale stroom trekken bij start, wat spanningszakken veroorzaakt. Motorstarters – ofwel autotransformatoren of vaste-staat-apparaten – verlagen de initiële spanning, wat de stroom beperkt tot 200–500% van volle belasting. Voor motoren boven 50 kW, zijn gefaseerde of elektronische starters standaard.
Elektronische variabele-snelheidsaandrijvingen passen zowel frequentie als spanning aan, behoudend koppel terwijl magnetische verzadiging voorkomen wordt. Controlestrategieën omvatten scalaire, vector- en directe-koppelcontrole, elk met variërende graad van precisie en complexiteit.
Meervoudige veldwikkelingen en variabele spanning
Door meerdere poolwikkelingen te incorporeren, kan een enkele motor op afzonderlijke synchrone snelheden werken (bijv. 1800 rpm voor 4-polig en 3600 rpm voor 2-polig). Schakelen tussen deze configuraties wordt bereikt door de statorwikkelingen om te leiden.
Voor ventilatoraandrijvingen en dergelijke toepassingen, is het verlagen van de netspanning een eenvoudige manier om snelheid te verlagen. Moderne aandrijvingen gebruiken elektronische modulatie om frequentie en spanning tegelijkertijd te variëren, wat gladde snelheidsregeling biedt zonder koppel op te offeren.
Lineaire inductiemotoren
Het uitrollen van de circulaire rotor en stator verandert een conventionele inductiemotor in een lineaire inductiemotor (LIM). LIMs bieden hoge versnelling en kunnen magnetische levitatie genereren, wat ze kandidaat maakt voor hoog-snelheidstransport en geavanceerde lanceringssystemen. Hoewel de kosten hoog blijven, zullen LIMs stoom-aangedreven katapulten op toekomstige vliegdekschappen vervangen.
Belangrijkste punten
- Een polyfasige inductiemotor heeft gelamineerde statorwikkelingen en een grijze-eend-kooi rotor.
- Drie-fasige motoren starten zelfstandig, producerend koppel door rotor-glijding.
- Motorstarters verlagen instroomstroom terwijl startkoppel behouden blijft.
- Drie-fasige motoren kunnen op één fase draaien met een statische fasenconverter.
- Meervoudige veldwikkelingen stellen discrete snelheidsinstellingen in.
- Moderne elektronische aandrijvingen bieden nauwkeurige snelheidsregeling over een wijd bereik.
Gerelateerde bronnen
Industriële technologie
- Motorlevensduur Verlengen: Expert Onderhoudstips
- Industriemotoren: Typen, functies en toepassingen
- BLDC-motoren begrepen: professionele gids
- Een Permanente Condensator Split‑Fase Inductiemotor Bouwen – Stapsgewijze Handleiding
- Een Grootschalige AC Permanente Split‑Condensator Inductiemotor Bouwen
- Eénfasige inductiemotoren begrijpen: typen, werking en rendementsverbeteringen
- AC-commutatormotoren begrijpen: ontwerp, typen en toepassingen
- Elektromoterveiligheid Garanderen: Belangrijke Fasen & Essentiële Beschermingsmaatregelen
- Top 4 Winding Storing Types in AC Electromotoren en Hoe Ze Te Voorkomen
- 5 hoofdredenen waarom TEFC-motoren falen – en hoe u ze kunt voorkomen
- Piekprestaties garanderen: Expert gids voor compressormotoronderhoud