



AMR-coördinatie verbeteren over meerdere leveranciers
Sommige autonome mobiele robots (AMRs) kunnen liften oproepen, erin stappen en naar een nieuwe verdieping gaan. Maar zoals een groep rijders te beleefd om de eerste te zijn die uitstapt wanneer de deuren open gaan, zullen robots van verschillende leverancers vastlopen in het wachten op de anderen om te vertrekken zodra de lift hun bestemming bereikt. Daardoor moet een faciliteit aparte liften reserveren voor robots van elke leverancier.
"We hebben een klant in Singapore die zei, 'Kijk, ik heb robots van drie verschillende leveranciers in mijn ziekenhuis. Ik wil een vierde toevoegen die een nieuw ding doet en dat geen van deze doet [maar] ik heb geen vrije liften meer'," zei Open Robotics CEO Brian Gerkey. "En dat is wat hen tegenhoudt om robots toe te voegen."
Gerkey's anekdote benadrukt het issue van interoperabiliteit, een opkomende uitdaging die niet alleen gezien wordt in ziekenhuizen met lift-rijdende AMR's, maar ook in magazijnen en manufacturing-planten. Volgens "Interoperability to Increase Robot Adoption," een paneldiscussie waar Gerkey deelnam op MD&M West in Anaheim vorig jaar, kan een faciliteit huisvesten aan meerdere robotische oplossingen, elk met zijn eigen benadering om informatie te delen en zonder de capaciteit om gemakkelijk data te delen tussen robots van verschillende leveranciers. Dit maakt het implementeren van cohesieve robotische systemen een ontwijken doel.
Om systemen met verschillende typen robots mogelijk te maken, adresde MassRobotics, Boston – een non-profit innovatiehub voor robotica en verbonden apparaten – het probleem in 2020 door de AMR Interoperability Working Group te vormen. Naast Gerkey, omvatte het MD&M-panel andere werkgroepsleden.
De groep gaf zijn eerste standaard uit in mei 2021. Het stelt robots van verschillende typen in staat statusinformatie en operationele conventies, of "regels van de weg," te delen, zodat ze meer cohesief samen kunnen werken op een magazijn- of fabrieksvloer, volgens een MassRobotics persbericht. De standaard maakt ook de creatie van operationele dashboards mogelijk zodat managers inzicht kunnen krijgen in vlootproductiviteit over gemengde-leverancier teams van AMR's. De nieuwe standaard wordt naar verluidt getest bij een FedEx-faciliteit in Memphis.
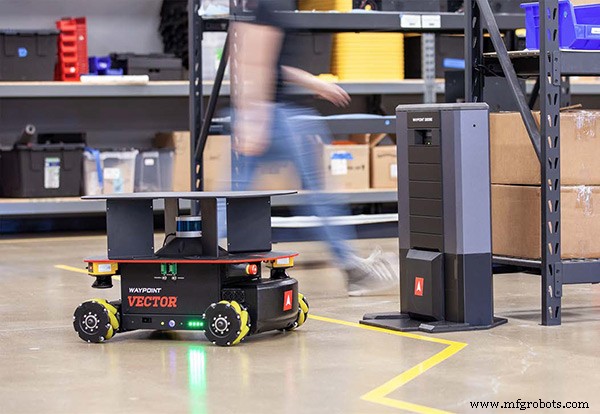
De state of the art in AMR's is dat "een heleboel startups" verschillende soorten robots maken die één ding doen en dat goed doen, zei CEO Jason Walker, Waypoint Robotics, Nashua, N.H.
"Zolang ik ook denk dat onze robots het beste ooit zijn, ze zijn geen vorkheftruck-robot, ze zijn geen pallet-verplichter," zei hij. "En dus, je hebt een heterogene vloot van robots in je faciliteit om al de verschillende problemen op te lossen die je hebt."
Walker voegde een hoopvolle noot toe over het laten samenwerken van verschillende robots.
"Omdat veel van hen gebouwd zijn op ROS (een robot operating system ontwikkeld door Willow Garage en beheerd door Open Robotics), is er een onderliggende gemeenschappelijkheid aan hen," zei hij. "En door de MassRobotics interoperabiliteitsstandaard, is er een weg vooruit, waar iedereen kan coexisteren in dezelfde faciliteit."
Elke robot heeft zijn eigen kaart
"Vanaf de klantkant, denk ik zelfs groter dan toen we spraken over interoperabiliteit tussen voertuigen (robots)," zei panelist Bob Bollinger, technisch directeur voor applied robotics innovation bij Procter & Gamble. "Ik kijk naar die hele oplossingsset van hoe we het voertuig laten werken in de omgeving, met de higher-order systemen, en de andere systemen waar het mee moet interfacen."
Die implementatie en integratie van de robots om met apparatuur op een fabrieksvloer, een manufacturing-engineering-systeem of een warehouse management-systeem in P&G-gebouwen te werken, is duurder dan de robots zelf, zei hij.
Een ander issue dat gebruikers frustreert is robotverkeer.
"Als ik een robotische vloerscrubber heb en die volledig autonoom zal worden uitgezet, gaat het zijn eigen kaart bouwen," zei panelmoderator Tom Ryden, uitvoerend directeur van MassRobotics. "En ik heb een robot van Waypoint die goederen verplaatst en dan heb ik nog een pallet [verplichter], ze bouwen allemaal hun eigen kaarten, en ze gebruiken hun eigen kaarten, ze zijn onafhankelijk. Dus, er is geen één Google Maps voor al deze. Wat voor problemen veroorzaakt dat?"
Gerkey herinnerde de verschillende robots bij zijn ziekenhuisklant in Singapore.
"Die robots zijn van verschillende leveranciers, en dus biedt elk zijn eigen command-and-control-systeem, de leveranciers hebben hun eigen vlootbeheersystemen, ze delen geen kaarten, en ze praten niet met elkaar. Op hun best, behandelen ze elkaar als obstakels om te vermijden, en dat is het."
Zei Walker, "Het probleem met niet dezelfde kaart te delen tussen hen is dat je die gemeenschappelijke referentiekader niet hebt, zodat elke robot kan begrijpen wat je bedoelt wanneer de top-level vlootmanager zegt, 'Er is iets aan het begin van gang vijf,' iedereen moet weten wat gang vijf betekent zodat ze geen robot daarheen sturen op dat moment."
Een van de redenen waarom gedeelde mapping zo moeilijk is, is dat elke robot zijn eigen kaart maakt via onboard-sensoren. De kaart hangt af van waar in de ruimte de sensor is. "Als het een voet van de grond af is, ziet het een boel tafels," zei Walker. "Als het vier voet van de grond af is, is het wijd open. Dat verschil is waar op elk niveau."
Een oplossing waar verwezen wordt in de standaard is een gemeenschappelijk coördinatenkader. Met een kader op zijn plaats, kan wiskunde helpen de data van de ene robot te interpreteren voor elke andere robot zolang ze enkele gemeenschappelijke coördinaten hebben. "Dus, eigenlijk, biedt de standaard een gemeenschappelijke set data van al deze platforms," zei Ryden. "Je hoeft niet alle data te hebben, maar als je er een paar hebt, maak je die data beschikbaar, en dan kan een upper-level management-software geschreven worden om te begrijpen welke AMR's je op de vloer hebt, en dan [kan] een gemeenschappelijke kaart of gemeenschappelijke view creëren, zodat ze de bewegingen begrijpen."
AMR's twisten ook om oplaadruimte – en elk gebruikt unieke oplaadapparatuur. Het antwoord, zei Walker, is universele draadloze oplading.
"Wie ook als eerste [bij een faciliteit] aankomt, zet alle oplaadstations neer," zei hij. "Wie als tweede aankomt, zet het draadloze systeem op hun robots, en dan kunnen ze deze bronnen delen."
Gerkey zei dat zijn bedrijf ook interoperabele draadloze oplading heeft geadopteerd. "We werken [ook] met een bedrijf dat een aftermarket adapterkit bouwt die elke AMR in een draadloos oplaadbare maakt," zei hij. "En het oplaadstation heeft een verticale trap die de antenne omhoog en omlaag brengt om de hoogte te matchen."
Automatisering Besturingssysteem
- Cat® Machines Optimaliseren: De Ultieme My.Cat.com Gids
- Aan de slag met TJBot: Bouw, Configureer en Stem-bedien Je Eigen AI-robot
- Een Praktische Gids voor Ceramisch 3D-printen: Technieken, Materialen, en Ontwerptips
- Symbio Robotics onthult AI-aangedreven automatisering op Toyota's high-volume lijnen
- AI in verzekeringen: Een praktische startergids voor real-world implementatie
- Hoe Kuka Robots en Lasertechnologie Additieve Productie Transformeren
- Autonome mobiele robots: leidend in de post-pandemie shift
- Hoe Pick-and-Place Robots Werken: Efficiëntie In Productie Verhogen
- Je eerste Go-applicatie bouwen op PLCnext: Een beginnergids
- VUnit 101: Een praktische gids voor geautomatiseerde VHDL-verificatie
- Basiskleurstoffen begrijpen: Gebruik, veiligheid en industriële toepassingen