



Productie-efficiëntie verbeteren: Hoe robots en menselijke teams samenwerken voor veiligheid en synergie
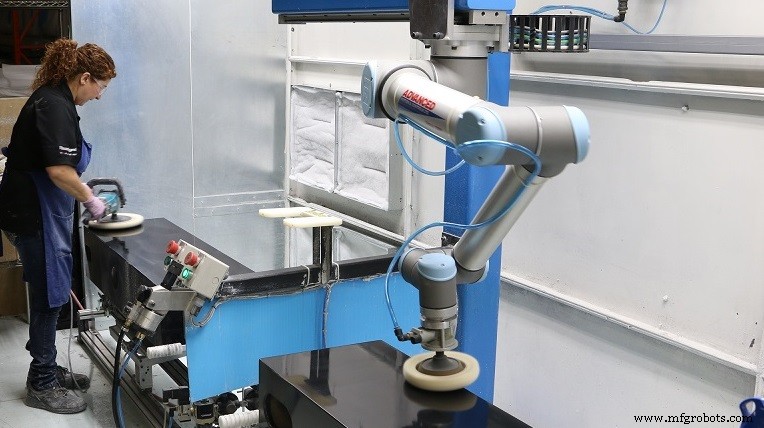
Efficiënte productie vereist gecoördineerde systemen van shop-personeel, apparatuur en software. Deze systemen omvatten steeds vaker robotische technologie, naarmate fabrikanten de betrouwbaarheid, herhaalbaarheid en flexibiliteit erkennen die robots bieden. Volgens de International Federation of Robotics zal het aantal industriële robots in gebruik wereldwijd stijgen naar ongeveer 2,6 miljoen tegen 2019, ongeveer één miljoen meer dan in 2015. Ongeveer 70% van industriële robots wordt gebruikt in de auto-, elektrisch/elektronica- en metaal- en machinerie-industrieën.
Veiligheid is de eerste overweging in elke productieoperatie; veilig gebruik van industriële robots heeft traditioneel vereist dat vaste afstanden tussen shopfloor-personeel en robots worden gehandhaafd, en het plaatsen van beschermingen en kooien om de robots om werknemersblessures te voorkomen. Een groeiende assortiment aan robots, software en implementatiestrategieën is gericht op nauwere en productievere interactie tussen mensen en robots.
Beheer van deze relatie varieert van sensor-gecontroleerde onderbreking van een robotbeweging wanneer werknemers in potentiële gevaarlijke gebieden komen, tot toepassing van volledig "samenwerkende" robots, ook cobots genoemd, ontworpen om veilig zij-aan-zij met menselijke werknemers te opereren. Verschillende samenwerkingsmodi maken het fabrikanten mogelijk om het volledige potentieel van robotische systemen en shop-personeel te benutten.
Het saaie, gevaarlijke & vuile
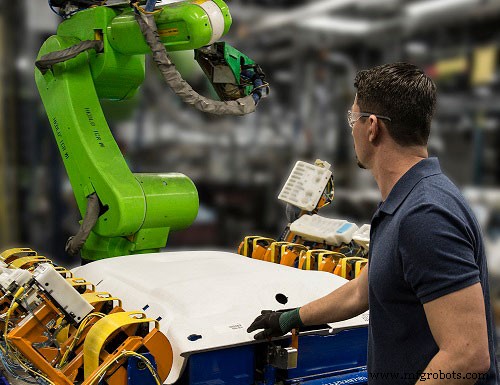
De huidige tekort aan geschoolde werknemers in de VS drijft veel van de vraag naar samenwerkende robots. Het aftreden van ervaren shop-personeel en niet genoeg jongere werknemers die de productiewerkmarkt betreden, heeft shop-eigenaren met personeelstekorten achtergelaten.
Om deze vaardigheidengap aan te pakken, gebruiken fabrikanten robots voor herhalende en/of gevaarlijke operaties en verplaatsen werknemers naar banen die meer gedachte en vaardigheid vereisen. "We zien dat mensen herverdeeld worden," zei Craig Tomita, sales manager, western region, voor Universal Robots USA Inc. (Ann Arbor, MI), een maker van volledig samenwerkende robots.
Tomita zei dat implementatie van samenwerkende robots relatief eenvoudig is omdat ze werken in een menselijke schaalomhulling en niet de bewaking vereisen die nodig is met traditionele industriële robots. Er is geen noodzaak om de shopfloor te herschikken en ruimtegebruik verandert niet. "Je plaatst samenwerkende robots gewoon waar menselijke operators momenteel het werk doen," zei hij, toevoegend dat hoewel samenwerkende robots veilig zijn, risicobeoordeling – het bepalen van alle potentiële gevaren in een systeem en manieren om ze te mitigeren – vitaal is.
Gebruiksgemak is een sleutelkenmerk van volledig samenwerkende robots. Hoewel de mogelijkheden van kleine samenwerkende robots op een par zijn met die van kleine traditionele robots, zijn de trainings- en programmeervereisten voor samenwerking minimaal. "De gemakkelijkheid van programmeren in het UR-systeem is een game changer," zei Tomita. "Wanneer, bijvoorbeeld, een robot geïntegreerd moet worden in een groter productiesysteem, kunnen Universal's eenheden geprogrammeerd en gedraaid worden met een hand-held touchscreen. Indien nodig, kunnen hogere-gebruikers de robot ook programmeren met behulp van zijn Python-achtige scripttaal."
Samenwerkende robots kunnen eenvoudig gebruikt worden door kleinere werkplaatsen, waar integratiekosten een drempel voor toetrede zijn geweest. "Als je het bekijkt als een ijsberg, steekt het robotgedeelte boven het water uit," zei Tomita. "Het integratieproces is wat eronder zit. Je neemt die ijsberg als geheel en het wordt echt duur. Een samenwerkende robot kost ongeveer hetzelfde als een standaard industriële robot, maar de integratiekosten zijn veel lager," zei hij.
Het benutten van robots kan ook helpen arbeidskosten te verlagen, zei Tomita: "Bedrijven die samenwerkende robots gebruiken, kunnen vaak jobs quoteren die ze niet konden voorheen omdat hun arbeidskosten out of the ball park waren."
Potentiële toepassingen zijn wijd open. "Het aantal en de soorten toepassingen voor onze samenwerkende robots moeten nog bedacht worden," zei Tomita. "Mensen zijn zo gewend te denken dat de robot achter een kooi daar is, de mensen hier, en de twee zullen nooit ontmoeten. Dat verandert."
Universal Robots biedt drie modellen van zes-as samenwerkende robots, van UR3-eenheden die payloads tot 3,3 kg (7,26 lb) aan en een werkradius hebben van 500 mm (19,7"), tot UR10-robots met een 10-kg (22-lb) payload en werkradius van 1300 mm (51,2").
Een typische Universal robots-klant is CleanLogix LLC (Santa Clarita, CA), die producten ontwikkelt die CO2 gebruiken in reinigen, koelen en andere toepassingen. CleanLogix-president David Jackson zei, "We kunnen sproeien in een snijzone en een heel schone en groene manier bieden voor het koelen van een snijgereedschap in een proces." Hij merkte op dat een enkele robot in staat is om verschillende taken uit te voeren; bijvoorbeeld, een onderdeel in een bewerkingscentrum plaatsen en dan end-effector-tooling wisselen om koelmiddel te leveren. "Dus je hebt een multitasking-robot en een totale groene, lean-oplossing. We zijn heel enthousiast over deze kleine-vormfactor robots."
De mogelijkheid van samenwerkende robots om veilig met mensen te werken, maakt het mogelijk om operaties te organiseren om synergie te maximaliseren; bijvoorbeeld kan een robot een serie componenten monteren terwijl een menselijke werknemer het invoegen van kleine draden uitvoert die vaardigheid en cognitieve perceptie vereisen. Robots zijn ideaal voor operaties die herhaling, betrouwbaarheid en nauwkeurigheid vereisen, inclusief verpakken, palletiseren, monteren en pick-and-place-operaties.
Herhaalbaarheid en nauwkeurigheid zijn afzonderlijke maar gerelateerde metingen van robotprestaties. Herhaalbaarheid is een maat voor een robot's vermogen om tijd na tijd terug te keren naar een gegeven positie. Behauptte herhaalbaarheid van diverse samenwerkende robots ligt in het bereik van ongeveer ±0,02 tot ±0,1 mm (0,0008 tot 0,004") of lager.
Nauwkeurigheid, aan de andere kant, meet hoe dicht bij een gewenste positie of pad een robot kan bewegen, en kan gecategoriseerd worden als positionele nauwkeurigheid en padnauwkeurigheid. Taken zoals boren, waar de robot naar een positie beweegt en stopt terwijl het gat geboord wordt, vereisen positionele nauwkeurigheid. Padnauwkeurigheid is vereist voor processen zoals lasersnijden of schilderen waar het proces plaatsvindt terwijl de robot tussen punten beweegt.
Toepassing bepaalt samenwerking
In het algemeen wordt zij-aan-zij activiteit van shop-personeel en robots bereikt met samenwerkende robots die kleine payloads aan hanteren bij lage snelheden – typisch in de buurt van 1 m/sec (39,4 ips). Echter, zei Nicolas De Keijser, assembly en test business line manager voor de Robotics and Motion Division van ABB Inc. (Cary, NC), de lading die een robot draagt of de snelheid waarmee het reist, garanderen niet op zich veilige, samenwerkende operatie. Een heel lichte maar gevaarlijke lading kan een scheermes of een hypodermische naald zijn. Een langzaam bewegende, maar zware lading kan een verpletteringsgevaar vormen voor shopfloor-personeel. Op dezelfde manier kan gripper-fout bij het verplaatsen van een medium-grote lading op matige snelheid de lading over de shopfloor honderen.
Een robotsysteem is alleen samenwerkend relatief tot zijn toepassing. "Als de operatie gevaarlijk is, wil je niet in de buurt van de robot zijn, hoe samenwerkend de robot ook is," zei De Keijser, toevoegend dat een complete oplossingsveiligheidsbeoordeling vereist is in elke toepassing. "Als je de standaarden leest, dicteren ze altijd dat we praten over samenwerkende operatie, niet een samenwerkende robot."
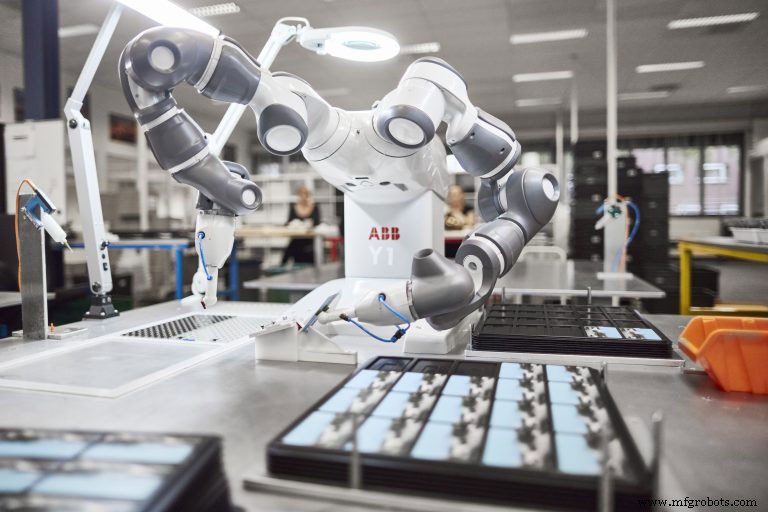
ABB hanteert twee benaderingen om veilige co-existentie van werknemers en robots te waarborgen. Echt samenwerkende toepassingen, zoals klein-onderdeelmontering, kunnen doorgaans vervuld worden door het bedrijfs tafelgemonteerde, dubbele-arm YuMi-robot. De 38 kg (84 lb) robot heeft een bereik van 599 mm (24") en payload van 500 kg (1,1 lb) per arm. Het bezet een menselijke schaalgebied terwijl het veilig naast shop-personeel opereert.
Aan de andere kant, faciliteert ABB veilige operatie van grote, standaard industriële robots via redundante systemen die zorgvuldige programmering en veiligheidsmonitoringsoftware combineren. Nadat een robot geprogrammeerd is voor een veilig bereik van operatie, biedt ABB's SafeMove2 veiligheidsgecertificeerde robotmonitoringsoftware redundante veiligheidsbescherming door robotactiviteit te monitoren, inclusief veilige snelheidslimieten, stilstandmonitoring en asbereiken, alsook positie- en oriëntatietoezicht. De software is geïntegreerd in de robotcontroller, en kan insteltijd besparen en grotere productiviteit faciliteren terwijl de totale investeringskosten worden verlaagd, volgens De Keijser.
Yaskawa Motoman's Kinetiq Teach-systeem is een voorbeeld van handgeleide modus van mens/robot-interactie beschreven in ISO-standaarden 10218-1 en 10218-2.
Ingebouwde adaptieve controle
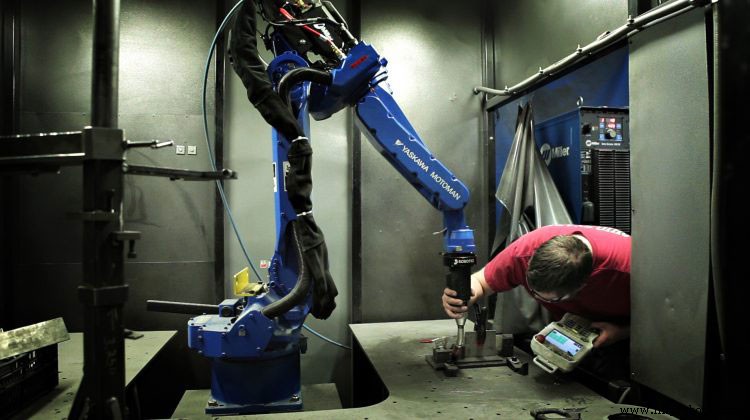
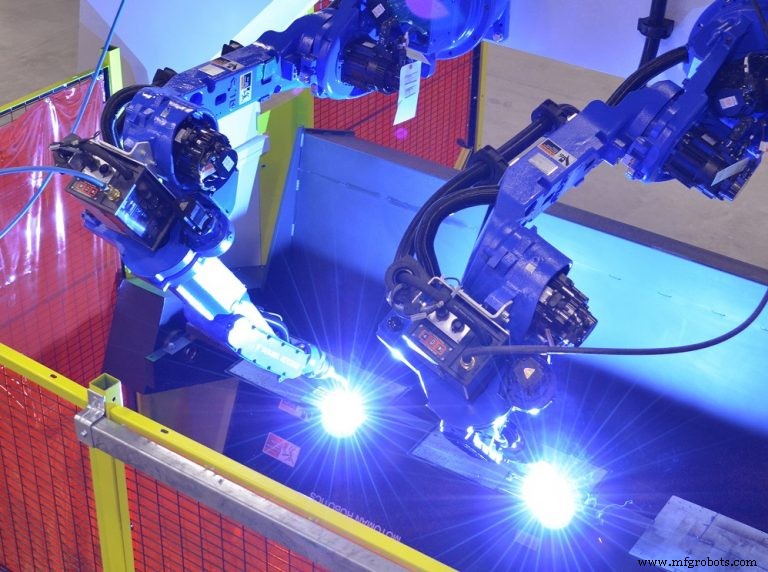
Een andere vorm van robotische samenwerking combineert de vaardigheden en ervaring van een ambachtsman met het vermogen van een robot om in gevaarlijke gebieden te opereren. Lassen is doorgaans geen gebruiksvriendelijke operatie. Volgens Zane Michael, directeur van thermische business development voor Yaskawa America Inc., Motoman Robotics Division (Miamisburg, OH), "In de huidige markt betekent het woord samenwerkend dat je een robot- en operatorzone hebt die overlappen. Ze werken nauw samen. Ik heb het woord samenwerkend in die zin niet toegepast op de lasomgeving gezien."
Hoewel robotlas niet strikt samenwerkend genoemd kan worden, ondersteunt een vorm van samenwerking tussen een ervaren lasser en een robot consistente prestaties. Het is niet zo dat een lasersrobot laten draaien overmatig moeilijk is. "Programmeren en de robot laten draaien is makkelijk," zei Michael. "Bij Motoman hebben we een systeem genaamd Kinetiq Teach, waar je de bocht kunt grijpen en de robot door het pad bewegen dat je wilt dat het volgt, dat pad opnemen, en je bent klaar om te gaan." Echter, voegde hij toe, een lasersrobot laten draaien zonder kennis van lassen is "een opwaartse strijd" als episodische lasdefecten zoals onderdoorbranden of branddoorbranden optreden.
In die gevallen kan een ervaren lasser de acties van de robot aanpassen om de problemen te overwinnen. Adaptieve controlsystemen met lasers of andere sensoren zijn beschikbaar voor basis naadvolging, maar de meerderheid van lassystemen wordt zonder dergelijke systemen verzonden. "De menselijke lasser heeft wat ik ingebouwde adaptieve controle noem," zei Michael.
Afhankelijk van operationele complexiteit en volumemogelijkheden, bezitten robocellen verschillende vormen van automatisering en veiligheidssystemen. Motoman's ArcWorld single-station C30-cel is voor laag-volume, enkel-stuk verwerking van kleinere onderdelen. Wanneer de celdeur opent om een operator toe te laten een laswerkstuk op de positioner in de cel te laden, is de robot in noodstop-modus. Nadat de operator de cel verlaat, daalt de deur en vindt lassen plaats. Aan de andere kant, Motoman's hoog-volume, groot-onderdeel 6000-seriemachines hebben een positioner die onderdeelfixtures indexeert als een achtbaan en kan worden geladen van buiten de cel terwijl meerdere robots een assemblage innen.
Lasbedrijven staan personeelstekorten tegenover die vergelijkbaar zijn met die in andere productiesectoren. Gebaseerd op US Bureau of Labor statistieken, schat de American Welding Society een lasserstekort van 290.000 in de VS tot 2020. Michael zei dat vooruitstrevende lasleveranciers werken met handelscholen en carrierecentra om curricula voor lassers te creëren. Bijvoorbeeld, heeft Motoman een las-STEM-programma en passend curriculum voor zowel middelbare school als volwassenen-lastraining gecreëerd.
Robots, het IoT
Cloudcomputing en het Internet of Things faciliteren samenwerking tussen robots, gebruikers, en robotfabrikanten. Fabrikanten monitoren routinematig robot uptime om productiviteit te documenteren, zei Mark Scherler, general manager, materials joining segment, voor robotleverancier FANUC America Corp. (Rochester Hills, MI), "Maar er is meer dan dat. We gebruiken het internet om data van de robots te verzamelen en fabrikanten te helpen uptime te verbeteren."
FANUC biedt samenwerkende alsook standaard industriële robots. Om de data die de robots verzamelen volledig te benutten, heeft het bedrijf een zero downtime (ZDT) diagnostische applicatie ontwikkeld die kritieke informatie over een robot's mechanische operatie en onderhoudsstatus detecteert en analyseert. Bijvoorbeeld, ZDT geïnstalleerd op robots in een fabrikant's faciliteit kan een robot voelen die toenemende koppelniveaus ervaart die kunnen wijzen op een probleem met een bepaalde as. Via cloudtechnologie, stuurt de ZDT-applicatie de operationele informatie naar het FANUC-datacentrum voor analyse. Kritieke problemen trigger transmissie van kennisgevingen naar aangewezen slimme apparaten bij de robotgebruiker.
Op hetzelfde moment bevestigt FANUC beschikbaarheid van onderdelen die nodig kunnen zijn om het issue op te lossen. De data kan ook worden gebruikt om robotica-systemen te optimaliseren in termen van het verbeteren van cyclus tijd, het verminderen van energieverbruik, en het verlengen van robotlevensduur via beter onderhoud.
Automatiseringsflexibiliteit
Jeff Estes, eastern regional sales manager voor de Morris-South-divisie van de Morris Group (Charlotte, NC) en vroeger directeur, partners in THINC voor Okuma America Corp., zei dat de hoog-volume auto-industrie decennialang de adoptie van automatisering heeft geleid. Vandaag zoeken kleinere volume fabrikanten de betrouwbaarheid en voorspelbaarheid die automatisering biedt, maar willen ook de flexibiliteit om snelle changeovers van de ene productielot naar de andere te maken. Daartoe stelt robotische technologie een werkplaats in staat om snel programmeerdetails en end-effectors te wijzigen.
Estes wees erop dat het robotisch automatiseren van een werktuigmachine niet simpelweg het laden en lossen van onderdelen inhoudt. "De sleutel is hoe je low- of no-attendance operatie bereikt," zei hij. In een volledig geautomatiseerde cel, worden talloze elementen, inclusief een werktuigmachine, robot, meetinstrument, visiesysteem, en materiaalhanteringsapparatuur, samengebracht om een "gesloten-lus operatie te creëren die kan doorgaan met draaien en basale beslissingen nemen zonder menselijke interactie," zei Estes. De meerdere elementen van een cel genereren informatie over individuele operaties maar, "totdat ze beginnen met elkaar te werken, zijn dat slechts stukjes informatie." Een integrator kiest en rangschikt celelementen en coördineert hun functies.
Sommige werktuigmachineleveranciers onderhouden in-house integratiemogelijkheden om turnkey-systemen te leveren. Methods Machine Tools Inc. (Sudbury, MA) heeft meer dan 30 automatiseringsingenieurs in de VS, alsook ontwerp, controle, elektrisch/mechanisch, systeemintegratie en veldservice/installatiepersoneel. Complementair aan zijn activiteiten als werktuigmachineleverancier en systeemintegrator, voegde Methods onlangs een automatiserings- en integratiecentrum toe aan zijn Charlotte, NC-faciliteit. Automatiseringsspecialisten en systeemintegratie-ingenieurs bieden klantadvies over apparatuur en mogelijkheden variërend van het definiëren en bouwen van cellen tot het uitvoeren van run-offs. De focus van de nieuwe 10.000 ft2 (929 m2) faciliteit "ligt op het bieden van een op maat gemaakte, uitgebreide oplossing voor onze klanten," zei Methods Automation Manager John Lucier.
Holistische automatisering
Technologieën zoals samenwerkende robots veranderen de manier waarop fabrikanten over automatisering nadenken. Estes moedigt fabrikanten aan om de kracht van de data te benutten die gegenereerd en verzameld wordt door een automatiseringssysteem.
Data-analyse kan bijdragen aan andere aspecten van productie, inclusief productkwaliteit, gereedschapsbeheer, materiaalstroom en logistiek. Bij het implementeren van robotische technologie, moeten fabrikanten "meer van een holistische benadering nemen," zei Estes. "In plaats van gewoon een persoon te besparen van het laden en lossen van een machine, moet een fabrikant vragen, 'Kan ik iets meer met deze robot doen om het meer IoT- of Industry 4.0-gerelateerd te maken?' Robots en automatiseringssystemen hebben onbeoordeelde mogelijkheden, zei hij: "Zelfs wij, als OEM-leveranciers, leren elke dag hoeveel meer capabel we ze kunnen maken."
Wat maakt een robot samenwerkend?
De term "samenwerkende robotica" wordt vaak gebruikt om elke situatie te beschrijven waar robotactie wordt gecontroleerd om menselijke werknemers te accommoderen. In de realiteit variëren de mogelijke relaties tussen werknemers en robots wijd per robot en per toepassing.
ISO-standaarden 10218-1 en 10218-2, "Veiligheidsstandaarden voor Toepassingen van Industriële Robots," werden in 2011 gepubliceerd. Ze listen vereisten voor veilig ontwerp, beschermende maatregelen en toepassing van industriële robots. De standaarden definiëren vier verschillende modi van veiligheidsgerelateerde interactie tussen shop-personeel en robots.
Één modus is de mogelijkheid om een veiligheidsgemonitorde stop te voeren. Sensoren monitoren een vooraf bepaald gebied rond een robot, en robotbeweging stopt wanneer een mens dat gebied binnenkomt. Dit niveau van veiligheidsmonitoring is voldoende wanneer menselijke interventie minimaal is, hoewel frequente onderbrekingen de productiviteit kunnen verminderen. Een tweede modus betreft handgeleiding, waarbij een operator een robot leert een gewenst pad te volgen door de robotarm vast te pakken en naar gewenste punten op het pad te bewegen terwijl de punten worden vastgelegd met een leerpendant. Een kracht-koppel-sensor in de robot herkent de handmatige geleiding van de operator. De sensor fungeert niet als veiligheidssysteem en, buiten de leermodus, moet de robot andere apparaten of systemen hebben om veilige interactie met mensen te waarborgen.
In de snelheid- en scheidingsmonitoring-modus, detecteert een visiesysteem mensen in een aangewezen veiligheidszone rond de robot. Naarmate de scheiding tussen de robot en de mens afneemt, vertraagt de robot geleidelijk; op een bepaalde afstand stopt de robotbeweging. Dan, naarmate de mens de veiligheidszone verlaat, hervat de robot het werk op normale snelheid. Deze gegolfde veiligheidsmodus helpt productiviteit te handhaven zelfs met werknemersinterventies.
De vierde samenwerkingsmodus maakt zij-aan-zij activiteit van robots en mensen mogelijk en elimineert de noodzaak voor beschermende beschermingen en kooien. De beschreven robots heeten kracht- en krachtbeperkende robots. Wanneer sensoren abnormale krachten op de robot detecteren, zoals die gegenereerd door contact met een werknemer, vertraagt, stopt of keert de robot direct om. Deze beschreven robots heeten kracht- en krachtbeperkende robots. Wanneer sensoren abnormale krachten op de robot detecteren, zoals die geopereren door contact met een werknemer, vertraagt, stopt of keert de robot direct om. Deze robots zijn doorgaans kleiner en minder krachtig dan traditionele industriële robots, en hebben ook afgeronde vormen en ingesloten gewrichten om klemblessures te vermijden.
In 2016 gaf ISO technische specificatie ISO/TS 15066 uit die detail en verduidelijking toevoegt aan ISO Standaarden 10281-1 & 2. TS 15066 definieert samenwerkende robots als die ontworpen voor directe interactie met een mens in een samenwerkende werkruimte waar de mens en robot taken simultaan kunnen uitvoeren. De specificatie detailt de hoeveelheid kracht die een robot op een mens kan uitoefenen en geen pijn of letsel veroorzaakt. De krachtniveaus werden bepaald via impacttests op specifieke gebieden van het menselijk lichaam. Toch is het cruciaal om risicobeoordelingen uit te voeren van de operatie die wordt uitgevoerd en de onderdelen en gereedschappen die betrokken zijn in een specifieke toepassing om absolute veiligheid te waarborgen.
Automatisering Besturingssysteem
- Cobots Neem Het Podium: Yushin's OB‑7 Leidt De Weg In Kunststofverwerking
- Wittmann Battenfeld Onthult Nieuwe X‑Serie En Primus 14 Robots
- Hoogpresterende noodstop-controllers voor fabriekveiligheid
- Waarom Kiezen voor een Collaboratieve Robot voor Uw Werkruimte
- Automatisering & Cobots: De toekomst van industriële testing vormgeven
- Cobots Begrijpen: Collaboratieve Robots die Menselijke Werkkrachten Veilig Versterken
- Samenwerkende robots (cobots): efficiëntie en groei voor kleine en middelgrote fabricanten
- Efficiëntie Verhogen met Cobots: 3 Bewezen Manieren Hoe Collaboratieve Automatisering Uw Productiewinkel Transformeert
- Hoe collaboratieve robots productieveiligheid en efficiëntie revolutioneren
- Cobot Basics: 5 Belangrijke Verschillen Tussen Collaboratieve Robots & Traditionele Robots
- Cobots: De volgende generatie geavanceerde productierobotica vormgeven