



Beheersing van Besturingslussen: Open vs. Gesloten Systemen Uitgelegd
 De feedback besturingslus is waarschijnlijk het meest innovatieve en betrouwbare instrument in het veld van besturingstechniek. Besturingslussen als geheel zijn efficiënte tools voor het bepalen van problemen en kwesties in een systeem, het bereiken van setpoint waarden in processen, en het handhaven van de stabiliteit van een systeem. Er zijn drie hoofdtypen besturingslussystemen: gesloten-lus, open-lus, en gecombineerde open en gesloten-lus. Gesloten-lus steunt zwaarder op feedback, terwijl open-lus dit niet doet. Gecombineerde gebruikt zowel feedback als feedforward om een proces te stabiliseren.
Het volgende diagram illustreert de gehele feedback besturingslus:
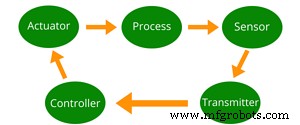
Opgesplitst krijgen we:
- Het proces dat gecontroleerd moet worden
- Een sensor die de fysieke parameter meet van het proces
- Een transmitter die de sensorische informatie via elektronische signalen converteert
- Een controller die het signaal en de setpoint vergelijkt
- Een actuator die een correctieve inspanning uitvoert in reactie op het signaal verzonden door de controller
In een gesloten-lus besturingssysteem wordt de sequentie herhaald tot de setpoint bereikt is. Veelvoorkomende voorbeelden zijn de thermostaat voor de oven temperatuur of de cruise control in een auto. Maar dit betekent niet dat alle automatische operaties feedback vereisen om correct te functioneren. Open-lus configuraties, die aannemen dat de sequentie slechts één keer nodig is, kunnen diverse operaties bedienen zonder de noodzaak voor constante bevestigingen via feedback.
Typen Gesloten-lus Besturing
Continue Gesloten-lus Besturing
Niet alle gesloten-lus processen zijn gelijk. Voor een continu controleproces handhaaft de feedbacklus de waarde van de besturingsvariabele ingesteld door de gebruiker, ook wel de setpoint genoemd. De controller voert een simpele aftrekking uit van de laatste sensorische meting van de setpoint. De grootte van het resultaat bepaalt de correctieve inspanning die door de controller, via de actuator, toegepast zou worden.
Bijvoorbeeld, een auto wiens cruise control geactiveerd is, zou de snelheidsmeter als sensor gebruiken om de snelheid te meten. Als de snelheid lager is dan de ingestelde waarde, versnelt de controller de auto door meer brandstof toe te voegen. Als de auto te snel rijdt, wordt de brandstofinvoer proportioneel verminderd. Dit meet-beslis-actueer proces blijft doorgaan tot de snelheid van de auto de setpoint bereikt.
Discrete Gesloten-lus Besturing
Bij continue gesloten-lus besturing wordt de variabele van belang te allen tijde gemeten, maar bij discrete besturingssystemen resulteert een triggergebeurtenis in de meet-beslis-actueer sequentie. Bijvoorbeeld, mensen gebruiken hun ogen om de status van omgevingslicht buiten te bepalen voordat ze rijden en of de koplichten aan moeten. Geen verdere aanpassingen zijn vereist tot een triggergebeurtenis zoals een geval van zware bewolking of de initiatie van de volgende rit.
Discrete feedback lussen zijn veel eenvoudiger dan continue, omdat ze geen continue monitoring of problemen zoals scherpe overshoots omvatten. Instantane resultaten worden verkregen wanneer de koplichten aangezet worden, vergeleken met de graduele resultaten met cruise control.
Open-lus Besturing
Zoals eerder vermeld, gaan open-lus controllers ervan uit dat de setpoint in één keer bereikt zal worden en passen een enkele correctieve inspanning toe wanneer de trigger optreedt. Deze controllers kunnen ook de optie krijgen om de resultaten te meten. Bijvoorbeeld, is de motor gestart of gestopt? Deze metingen zijn voornamelijk voor veiligheidsoverwegingen en geen deel van de sequentie.
Soms kan een gesloten-lus controller functioneren als een open-lus controller door een sensorfout of handmatige overname door een operator. De operator moet interventie doen wanneer een feedback controller zijn stabiliteit niet kan handhaven. Bijvoorbeeld, een krachtige drukcontroller kan niet correct compenseren voor een daling in de lijnspanning, wat resulteert in frequente overshoots en oscillaties. In dergelijke gevallen moet de operator handmatig controle aan zich nemen om het systeem te stabiliseren.
Er zijn ook diverse processen waarvoor stabiele besturingen te moeilijk zijn om te configureren, wat ervaren operators vereist om zeer frequent over te nemen. Operators kunnen hun ervaring gebruiken om de procesinvoeren te manipuleren en de gewenste setpoint veel sneller te handhaven dan de controller. Maar dit is niet de ideale situatie met het gebruik van besturingslussen. Wat zou gebeuren als zowel open als gesloten-lus besturing gecombineerd zouden worden?
Combineren van Open en Gesloten-lus Besturing
Open-lus besturing heeft het nadeel van onnauwkeurigheid, aangezien het verwijderen van het feedbackgedeelte ook de garantie verwijdert dat de correctieve inspanning de noodzakelijke correctieve inspanning maakt. Open en gesloten-lus besturing kunnen gecombineerd worden om een feedforward strategie te vormen als snelheid en nauwkeurigheid parallel vereist zijn.
Een feedforward controller is gebouwd op een wiskundig model van het proces, zodat alle correctieve inspanningen vergelijkbaar zouden zijn met een ervaren ingenieur die in handmatige modus opereert. Het meet de resultaten van de initiële open-lus inspanningen en past verdere correcties toe om fouten te elimineren en de setpoint te bereiken. Dit type controller komt van pas als de juiste sensoren beschikbaar zijn om een overvloed aan criteria te meten. Als het toekomstige effect voorspeld kan worden, kan de controller preëmptieve stappen ondernemen om ervoor te zorgen dat de fout binnen minimale tijd verwijderd wordt.
Bijvoorbeeld, als een auto uitgerust is met een radar alsook cruise control, zou het een heuvel aankomend kunnen zien en versnellen om te compenseren voor de additionele kracht vereist om de heuvel op te rijden. Zonder de voorafgaande kennis, zou de cruise control nooit weten dat het moet versnellen, wat leidt tot de gesloten-lus correctieve inspanningen toepassen tot de setpoint opnieuw bereikt is.
Elk type besturingslus heeft zijn toepassingen. Open-lus besturing is het beste geschikt voor situaties waar de setpoint in één keer bereikbaar is. Gesloten-lus besturing is het beste voor situaties die proberen en fouten vereisen om de setpoint te bereiken. En de gecombineerde open en gesloten-lus besturing vereist wiskundige modellen en soms sensoren om correct te functioneren. De reeks opties stelt operators in staat om de juiste besturingslus voor hun behoeften te kiezen.
Automatisering Besturingssysteem
- Fluke 772/773 Klemmeters: Een Moderne Aanpak Voor Automatisatie Lus Probleemoplossing
- Neon: Dynamisch open/gesloten makerspace-teken met Raspberry Pi 2 – El Paso, TX
- Bouw een Spraak-gestuurde Computer Vision Robot op Windows 10 IoT Core
- Industriële Besturing Convergentie: Sleutelvoordelen voor Moderne Productie
- Versnellende Groei in de Laagspannings-Controlmarkt
- Control Systeem Migratie Succes: Expert Strategieën voor een Naadloze Transitie
- Industriële Control Panels Uitgelegd: Ontwerp, Standaarden en Praktische Toepassingen
- Beheersing van Elektrisch Controlepaneel-ontwerp: Sleutelprincipes & Best Practices
- Geoptimaliseerde ruimtebesparende controlepanelen voor productie-efficiëntie
- Phase‑Locked Loops (PLL's): Fundamenten, Toepassingen en Ontwerp Best Practices
- Regelschakelingen: Fundamenten, Toepassingen en Best Practices