



Gastblog: Charles Guan Bouwt een 3-lb Vliegwiel Flipper met Markforged 3D-printen
Deze gastpost is geschreven door Charles Guan, een MIT Mechanical Engineering alumnus en voormalig instructeur in de universiteit's machine shop en ontwerpprogramma. Hij is de schepper van de robot Overhaul, die deze zomer zal concurreren in ABC's BattleBots, donderdags om 20:00 Eastern/19:00 Central. Charles werkt als robotica en transport engineering consultant, en wordt trots gesponsord door Markforged. Bezoek zijn website en Equals Zero Robotics voor meer inzichten.
Combat Robot Achtergrond
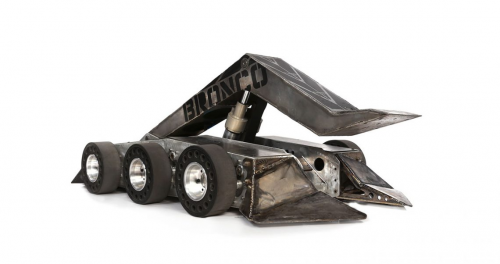
In de arena van robotgevecht, herhalen bepaalde wapenconcepten zich – wedges, flippers, hamers, spinnerende rotoren – en een paar worden zo zeldzaam en krachtig dat ze als "heilige graal" beschouwd worden. De vliegwiel flipper is zo'n ontwerp. Traditionele hoge-snelheid flippers gebruiken pneumatische systemen; hoewel ze indrukwekkende kracht leveren, is hun energiedichtheid laag, en een top-flipper duurt meestal minder dan een dozijn schoten voordat het gas op is. Een elektrische vliegwiel flipper combineert de hoge energiedichtheid van batterijen met de piekkracht van een vliegwiel's kinetische energie, maar het benutten van die energie in een snelle-vrijgave, controleerbare vorm blijft uitdagend. Ontwerpuitdagingen omvatten een betrouwbare ingrypingsmechanisme, precieze timing, geleidelijke versnelling, en een stevige koppeling aan de slaanarm. Een enkele misstap kan het mechanisme in een kinetische energie granaat veranderen.
Historisch zijn er slechts een handvol succesvolle vliegwiel flippers ontstaan. In de 3- tot 30-lb klassen, hebben innovators zoals Zac O'Donnell (met zijn robot Magneato) en Dale Heatherington geëxperimenteerd met het concept. In de zwaregewichtsklasse heeft Warrior de benchmark gelegd.
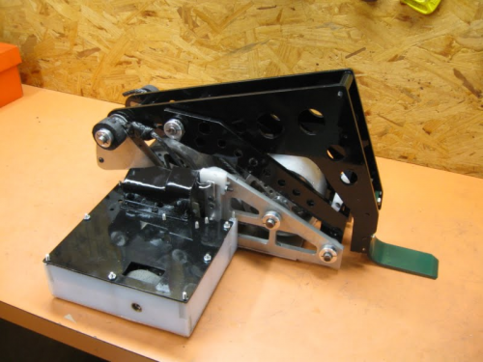
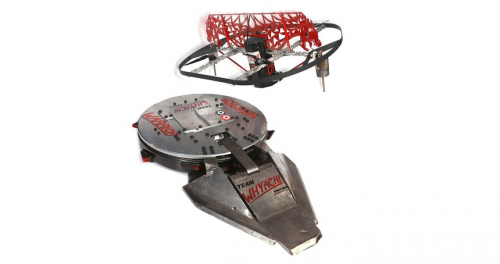
Elk voorbeeld gebruikt een distincte mechanische benadering, wat de breedte van experimentatie in de community illustreert. Naarmate bouwers convergeren naar lokaal optimale oplossingen, blijft een echt veelzijdig wapenontwerp – één dat aangepast kan worden aan meerdere configuraties – grotendeels onontgonnen.
Een Compacte, Coaxiale Vliegwiel Flipper Ontwerpen
De afgelopen paar jaar ben ik op zoek geweest naar een compacte, coaxiale vliegwieloplossing die inline gemonteerd kon worden met een "puntige" vliegwiel – essentieel een spinnerende trommel of schijf met tanden – en gekoppeld aan een mechanisme aan de overkant van de robot. Deze dual-weapon architectuur opent strategische mogelijkheden die moeilijk te bereiken zijn met een enkele arm. Ik koos om dit idee na te streven tijdens de BattleBots off-season in een 3-lb robot, een grootte die efficiënt geprint kan worden op een Mark Two. De 3-lb klasse biedt een beheersbaar volume voor 3D-printen terwijl het nog steeds een hoog-presterend wapen vereist.
De 3D-geprinte Tandwielmechanisme Ontwikkelen
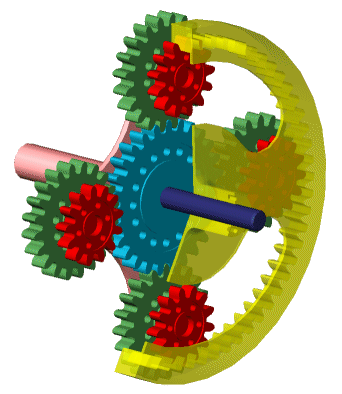
De kernvereiste was om een tandwielverhouding van minstens 20:1 in een coaxiaal pakket te passen en de reductie alleen in te schakelen wanneer nodig. Ik bestudeerde samengestelde epicyclische (planetaire) tandwieltreinen, raadpleegde klassieke teksten als "Mechanisms and Mechanical Devices Sourcebook" en talloze technische papers. Deze benadering laat een enkele tandwielset extreme verhoudingen leveren binnen een volume vergelijkbaar met een standaard planeetwielkast door de licht verschillende groottes van twee ringwielen te exploiteren.
Initieel experimenteerde ik met custom sliding-dog koppelingen en wrijvingsbanden, eigenlijk mijn eigen automatische transmissie creërend. In combat robotica vertaalt complexiteit vaak naar falen, dus ik schakelde om. De doorbraak kwam toen ik realiseerde dat de tandwielset als een koppeling-splitsingsapparaat kon fungeren – gelijk aan Toyota's "Hybrid Synergy Drive" of andere variabele-verhouding transmissies. Door één ringwiel te verankeren, blijft het andere stationair terwijl de eerste blijft draaien; dit "relatieve snelheid" principe liet me koppeling schakelen tussen ringen.
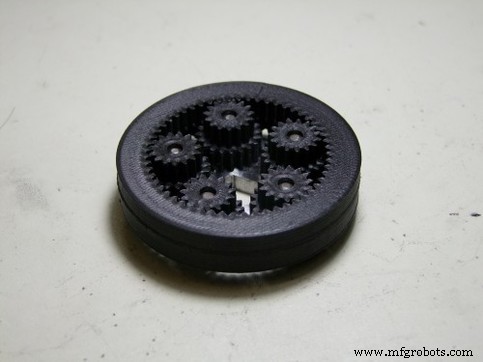
Om het concept te valideren, printte ik een speelgoed ringwiel-assemblage in Onyx op een Mark Two. Onyx's stijfheid en sterkte waren essentieel, aangezien de kleine grootte van de robot anders overmatig flexibele nylontanden zou vereisen. Het testmodel bevestigde dat het stoppen van één wiel – door te remmen, klemmen, of een simpele mechanische stop – het andere wiel doet draaien, wat de vliegwiel ingrijpt.
Van Prototype naar Battle-Klaar Robot
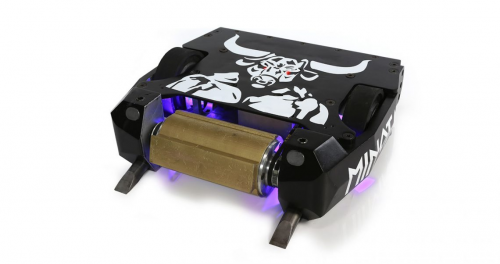
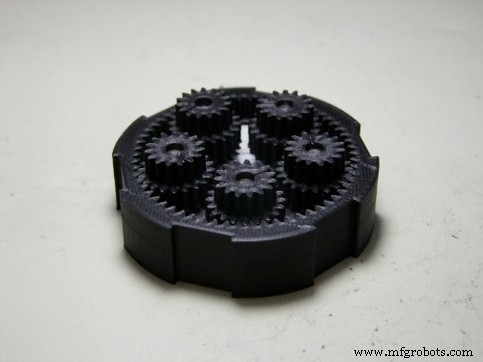
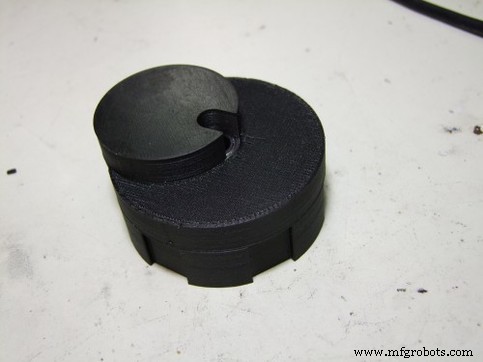
Na de proof-of-concept fase, ging ik naar full-scale ontwerp. Gebaseerd op schetsen van eerdere projecten, bouwde ik een eerste CAD-model en itereerde op specifieke mechanische behoeften. De resulterende robot heeft een driehoekige, invertibele chassis, een 8-ounce aluminum rotor uitgerust met socket-head bouten die als tanden fungeren – een veelvoorkomende tactiek in de 3-lb klasse. Het planeetwielstelsel is geprint in zwart Onyx, en een servomotor stuurt een glijtand die één ringwiel vergrendelt, wat de andere dwingt te draaien. De draaiende ring drijft een offset nok die, via een verbindingsstang, een vlinderkoppeling bedient. Deze koppeling dwingt twee metalen vleugels uiteen als de nok draait; één vleugel duwt omhoog tegen de tegenstander terwijl de ander op de grond blijft.
Hoewel het concept solid is, blijft fine-tuning. Potentiële problemen omvatten een vastzittende glijtand die het mechanisme permanent kan vergrendelen, of een droge vuur die de robot omhoog kan katapulteren. Deze uitdagingen omarmen is onderdeel van de opwinding van robotica, en ik kijk ernaar uit om het ontwerp te zien evolueren in competitie.
Hieronder is een korte demonstratie van de vliegwiel flipper in actie.
Extra foto's van het ontwerp:
Foto's met dank aan Charles Guan.
3d printen
- Van onderhoud naar betrouwbaarheid: Een cultuur van voorspellende excellentie bouwen
- Bouw een Internet-gecontroleerde Video-streamende Robot met Arduino & Raspberry Pi
- Interview met Markforged's Ibraheem Khadar over 3D-print Innovatie op formnext
- Hoe 3D-printen jigs & fixtures transformeert: 6 bewezen manieren om productie-efficiëntie te boosten
- Ontwerp & Productie Versnellen Met Formlabs En Fusion 360 Integratie
- Stratasys lanceert GrabCAD Voxel Print voor J750 en partners met e-Xstream voor geavanceerde simulatie
- Bibliotheekorganisatie stroomlijnen met SOLIDWORKS en MakerBot
- Face First: Je Neus Beschermen Met Markforged Kevlar® Versterkte Maskers
- Markforged Stelt Nieuwe Standaarden In Antweight Combat Robotica
- Markforged 3D-geprint Deel Redt Vermiste Kajak-roer: Een Real-World Succesverhaal
- Efficiëntie Verhogen Met Pick-and-Place Automatisering: Naadloze Robotintegratie Met EasyWork