



De juiste motorsensor kiezen: Gids voor nauwkeurige feedback
In veel bewegingsbesturingsapplicaties is het nodig om de positie, snelheid, en misschien zelfs versnelling van een motorrotor of zijn last te kennen. Afhankelijk van de applicatie en ontwerpspecificaties, moet de motorcontroller deze parameters precies, benaderend, of misschien helemaal niet kennen. Door de motorsituatie en rotorstatus te kennen, heeft de motorcontroller een closed-loop scenario (Figuur 1).
Natuurlijk zijn een motorsnelheid, positie, en versnelling nauw verbonden. Omdat snelheid de afgeleide (tijdsafgeleide) is van positie en versnelling de afgeleide is van snelheid, is het mogelijk om alle drie factoren te bepalen, zelfs wanneer slechts één van hen bekend is (ook let op het complement: snelheid is de integraal van versnelling en positie is de integraal van snelheid).

In de praktijk is deze methode om geassocieerde parameters te bepalen echter vaak (maar niet altijd) onvoldoende vanwege resolutie en ruis. Bijvoorbeeld, weten dat de rotor een omwenteling heeft voltooid, vertelt u iets over alle drie variabelen maar met zeer lage en meestal onacceptabele resolutie. Afhankelijk van de applicatie, kan de benodigde resolutie en nauwkeurigheid variëren van ruw tot matig tot precies. Een CNC-werktuigmachine heeft nauwkeurige rotorinformatie nodig, een auto-raamcontroller kan benaderende data accepteren, en een wasmachine of droger is tevreden met alleen grove informatie.
De Lus Sluiten
Voor het detecteren van de rotorpositie of -beweging, zijn de meest voorkomende opties resolvers, optische of capacitieve encoders, en Hall-effect apparaten, in ongeveer dalende orde van precisie, resolutie, en kosten. Deze sensoren zijn heel anders in hun fysieke ontwerp, implementatie, en elektrische interface, dus gebruikers moeten begrijpen wat er nodig is, wat de beste keuze is in een gegeven applicatie, en hoe ze de sensor zullen interfaccen met de schakeling van de controller.
Incrementele encoders — gebruikt wanneer alleen relatieve positie nodig is of kosten een issue zijn — worden typisch gebruikt met AC-asynchrone motoren. In tegenstelling, absolute encoders — die een andere binaire output geven op elke positie, zodat de aspositie absoluut bepaald wordt — worden vaak gekoppeld met permanent-magnet borstelloze motoren in servo-toepassingen. De applicatie is natuurlijk de primaire factor die bepaalt of incrementele of absolute informatie nodig is.
Hoewel meeste motorbesturing nu via een digitale besturingslus gedaan wordt, is het sensoraansluitingssignaal zelf ofwel volledig-analog en moet gedigitaliseerd worden of is een digitaal signaal maar met spanningen en andere attributen die het incompatibel maken met standaard digitale schakelingen. Hoewel sommige van de feedbacksensoren aangeboden worden met ruwe outputs die naar wens aangepast kunnen worden, hebben veel ook geconditioneerde, klaar-voor-interface outputs die compatibel zijn met standaard I/O-poorten, formaten, en protocollen.
Hoewel meer resolutie misschien een goed idee lijkt, is het in de praktijk misschien niet zo. Te veel van een blijkbaar goed ding — resolutie — kan een systeem vertragen door extra verwerking van informatie die niet nodig of nuttig is, dus het beperken van resolutie tot het minimum nodige is een goed idee.
Resolvers
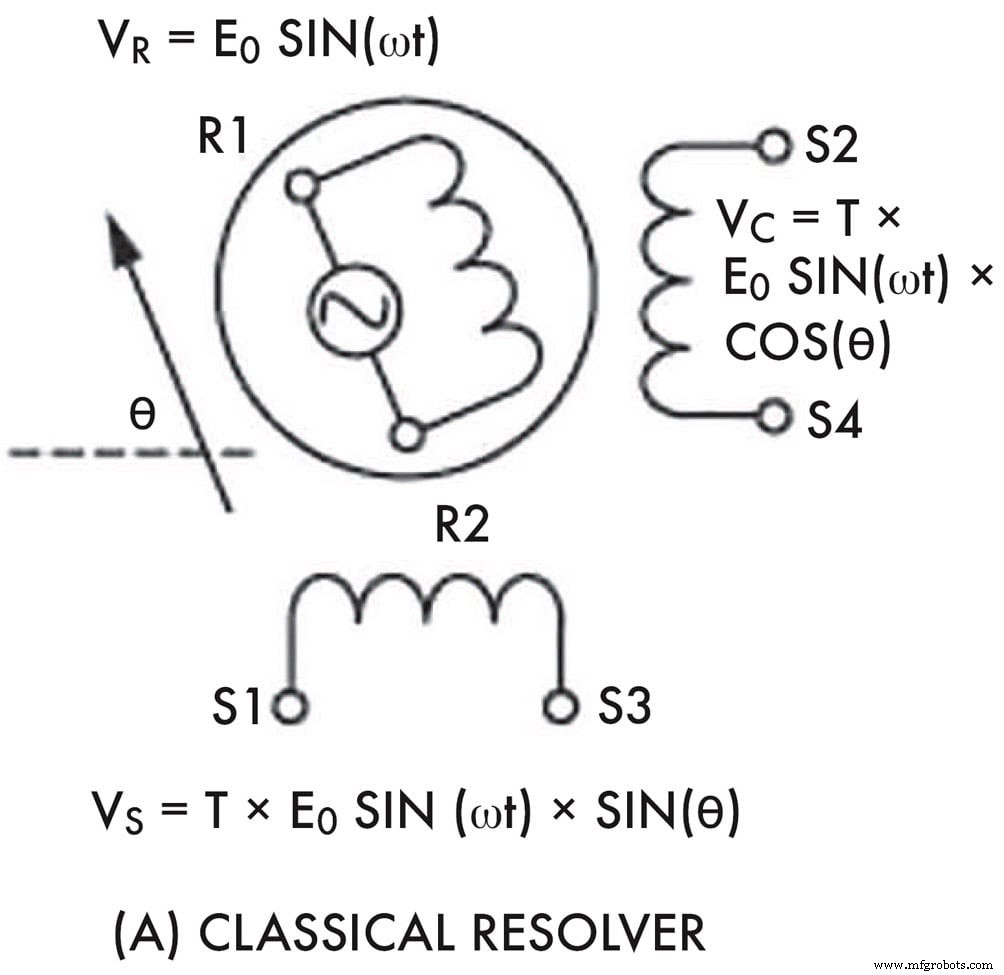
Resolvers zijn extreem nauwkeurig, robuust, absolute transducers van positie. Ze zijn gebaseerd op fundamentele transformer-principes, met één primaire wikkeling plus twee secundaire wikkelingen, georiënteerd in kwadratuur (90°) ten opzichte van elkaar (Figuur 2). De effectieve wikkelverhouding en polariteit tussen de primaire en secundaire wikkelingen varieert, afhankelijk van de hoek van de as. De primaire wordt geëxciteerd met een referentie AC-golf op constante frequentie, die kan variëren van 50 Hz/60 Hz tot diverse honderden kHz, en de outputs van de secundaire wikkelingen zullen uit de fase zijn vanwege hun fysieke plaatsing. De piekspanningen van de secondaries zullen variëren naarmate de as roteert en evenredig zijn met de ashoek. Door deze outputs te demoduleren met behulp van het primaire signaal als referentie, kan de resolver-circuit een hoge-resolutie uitlezing van de ashoek leveren.
De resolver is niet alleen nauwkeurig, maar ook robuust. Resolvers hebben geen fysiek contact tussen primaire en secundaire zijden, geen losse borstels of lagers naast die van de motor zelf, geen wrijvingspunten die onderdelen laten verslijten, en geen kans voor contaminanten (zoals olie) om te interfereren met de werking. Resolvers worden uitgebreid gebruikt in extreem uitdagende situaties, zoals hoekmeting in militaire kanonnen, vanwege hun mechanische robuustheid en prestaties.
Echter, resolvers neigen ertoe groot en relatief duur te zijn in vergelijking met alternatieven en vereisen een relatief grote hoeveelheid stroom, wat vaak onacceptabel is in laag-vermogen toepassingen. Ze vereisen ook relatief complexe schakelingen voor generatie en demodulatie van de AC-golven, hoewel dit veel minder een belemmering is met moderne IC's. Ze bieden absolute positie-indicatie bij inschakeling en vereisen geen beweging om te indexeren of de initiële hoek te bepalen. Deze functie is een must-have in sommige situaties en een don't-care in anderen.
Encoderen voor Positie, Niet Data

Een optische encoder (de term encoder hier is niet gerelateerd aan coderen van digitale data) in een incrementele positie-uitlezing gebruikt een lichtbron (LED), twee fotosensoren in kwadratuur, en een glas of plastic schijf ertussen (Figuur 3). De schijf heeft fijn geëtste lijnen stralend van zijn centrum en als het roteert, zien de sensoren patronen van licht en donker.
Het aantal lijnen op de schijf, en enkele andere technieken, bepaalt de resolutie, wat typisch 1.024, 2.048, of zelfs zo hoog als 4.096 tellingen per omwenteling is. In tegenstelling tot de transformer-achtige resolver, was de optische encoder geen massamarktapparaat tot de ontwikkeling van lange-leven LEDs en efficiënte fotosensoren.
De fysieke rangschikking van de sensoren laat de encoder de rotatierichting bepalen. Een basis-circuit vertaalt de pulstreinen van de twee sensoren (genoemd A/B outputs) in een paar bitstromen die zowel beweging als richting aanduiden (Figuur 4).

De encoder is een incrementele, niet absolute, indicator van beweging. Om absolute positie te bepalen, voegen de meeste encoders een derde spoor en fotosensor toe als indicator nul-referentiespoor; de as moet voldoende roteren om de nul-referentiepositie te passeren voor dit signaal. Echte relative positie-uitlezing kan aan een optische encoder toegevoegd worden, maar deze voegen complexiteit toe aan de unit.
Optische encoders bieden zeer goede resolutie, maar ze zijn niet zo robuust als resolvers. Vuil kan interfereren met het optische pad en de encoder-schijf kan vuil worden. Echter, hun prestaties zijn meer dan adequaat voor veel toepassingen en ze zijn klein, lichtgewicht, laag-vermogen, makkelijk te interfaccen, en laag-kost.
Typische optische encoders voor motor- en rotatietoepassingen zijn de gelijkaardige HEDS-9000 en HEDS-9100 twee-kanaal modules van Avago Technologies (Broadcom). Deze hoge-prestatie, laag-kost modules bestaan uit een LED-bron met lens en een geïntegreerde detector-circuit in een klein, C-vormig plastic pakket, samen met aandrijvings- en interface-elektronica (Figuur 5). Ze hebben een hoog gecollimeerde lichtbron en speciale fotodetector-fysieke rangschikking, dus ze zijn zeer tolerante voor montage-misalignement. (De schijf, de codewiel genoemd, wordt apart gekocht, met resolutie van 500 CPR en 1.000 CPR voor de HEDS-9000 en tussen 96 CPR en 512 CPR voor de HEDS-9100. De modules leveren twee kanalen van TTL-compatibele A en B digitale outputs en vereisen een enkele 5-V voorziening.)

CUI AMT10 Serie is een alternatief voor de optische encoder, gebaseerd op capacitieve principes in plaats van optische (Figuur 6). Deze encoders bieden een bereik van robuuste, hoge-nauwkeurigheid, modulaire units beschikbaar in incrementele en absolute versies, met tot 12-bit (4.096-telling) resolutie selecteerbaar door de gebruiker uit 16 waarden via een vier-positie, dual in-line package (DIP) schakelaar. De complementaire metal-oxide halfgeleider (CMOS)-compatibele A/B kwadratuur-outputs van deze units worden gerapporteerd via een standaard serial peripheral interface (SPI).

In tegenstelling tot optische encoders, gebruiken de CUI AMT-apparaten een herhalend, geëtst patroon van geleiders op de bewegende en niet-bewegende delen van de encoder. Als de encoder roteert, neemt de relatieve capaciteit tussen de twee delen toe en af en deze verandering in capaciteit wordt gesenseerd, enigszins analoog aan de outputs van de fototransistors in een optische encoder. Vuil en andere contaminanten hebben hier weinig nadelig effect.
Houd er rekening mee dat een resolver of encoder ook een mechanisch apparaat is met montage-overwegingen alsmede elektrische compatibiliteitsvereisten. Om voorraad- en inventarisissues te minimaliseren, biedt CUI de AMT10-serie met een breed bereik van manguitten, afdekken, en montagebases, zodat dezelfde basisencoder gebruikt kan worden over een breed bereik van asdiameters en installaties.
Resolvers en encoders kunnen basisonderdelen produceren met resolutie zo hoog als 1/100 van een graad (0,6 boogminuten) of beter, maar nauwkeurigheid is niet hetzelfde als resolutie (opnieuw, sommige applicaties zijn meer geïnteresseerd in één van deze dan de andere). Ongeacht of het ontwerp een resolver of encoder gebruikt, treden foutbronnen op vanwege temperatuur, snelheid van tracking van veranderingen, ongewenste fasverschuivingen, en andere factoren. Echter, leveranciers van deze units hebben manieren bedacht om veel van deze tekortkomingen te elimineren, annuleren, of compenseren, vaak door gebruik te maken van IC-gebaseerde schakelingen tussen de ruwe sensoroutput en de geconditioneerde output die naar de systeemcontroller gaat.
Hall-Effect Apparaten Komen Sterk Op
Een andere klasse van encoder- of sensorapparaat is ook gebaseerd op een tijdsgeteste principe dat moderne halfgeleider-elektronica en verpakking vereist om breed betaalbaar, beschikbaar, en effectief te worden. Verder is de kritische interfaceschakeling, die de minieme spanning kan benutten en eenvoudig aan een systeem koppelen, nu on-chip beschikbaar, wat het gebruik van deze technologie verder vereenvoudigt. Hall-effect apparaten kunnen gebruikt worden om stroomdoorstroming door een geleider die deel is van de sensor te detecteren, of de aanwezigheid of afwezigheid van een nabijgelegen magneetveld.

Wat we kennen als het Hall-effect werd ontdekt door Edwin Hall in 1879; een potentiaalverschil — de Hall-spanning — wordt geproduceerd over een elektrische geleider onder rechte hoeken ten opzichte van een elektrische stroom in de geleider en een magneetveld loodrecht op de stroom (Figuur 7).
Sommige Hall-effect sensoren gaan ver voorbij het incorporeren van alleen het sensorelement zelf. De Melexis MLX90367 Triaxis positie-sensor is een monolithische absolute sensor IC gevoelig voor de fluxdichtheid toegepast orthogonaal en parallel aan het IC-oppervlak. Het is gevoelig voor de drie componenten van de fluxdichtheid, wat de MLX90367 (met het juiste magneetcircuit) in staat stelt de absolute positie van elk bewegende magneet te decoderen (zoals een rotatiepositie van 0 tot 360°).

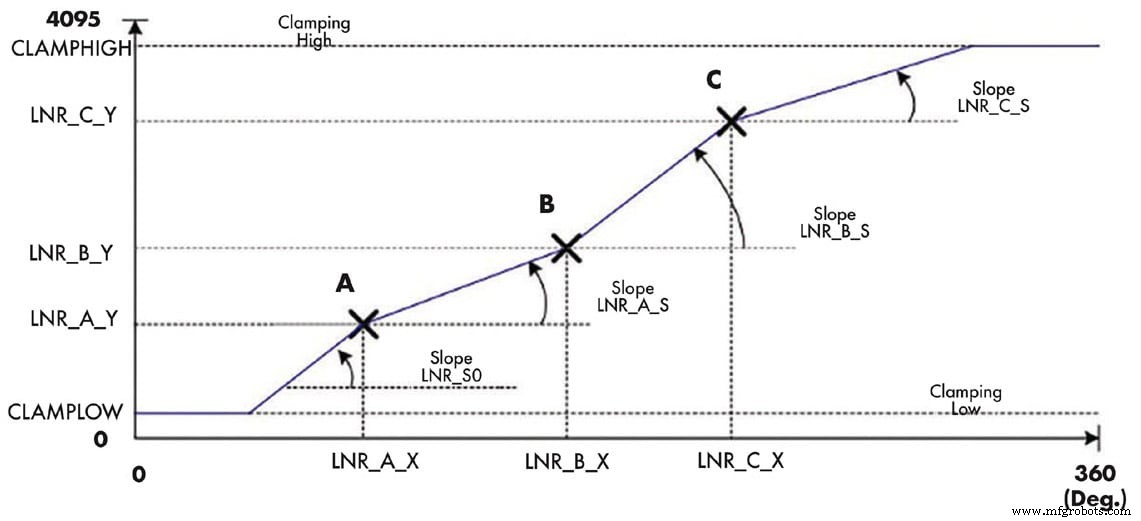
Intern bevat deze 12-bit-resolutie apparatuur on-chip signaalverwerking, met een microcontroller en DSP (Figuur 8), zodat het benodigde berekeningen plus correcties voor inherente non-lineariteiten en meer kan uitvoeren (Figuur 9). Het ondersteunt ook een breed bereik van gebruiker-selecteerbare functies, kenmerken, en diverse outputformaten inclusief een geavanceerd formaat met ingebouwde foutcorrectie genaamd SENT (SAE J2716-2010), wat wijd gebruikt wordt in automobilistische toepassingen.
De meeste Hall-effect magneetencoders gebruiken een wiel bevestigd aan de motoras en het wiel heeft een set gemagnetiseerde noord- en zuidpolen om de omtrek; het is de magnetische analogie van het optische encoder-geslooten wiel. Het wiel is meestal gemaakt van een injection-gemold ferriet ingesloten met de pool-array. Een typisch wiel is gemagnetiseerd met 32 polen (16 noord en 16 zuid), dus de resolutie is ver minder dan voor een optische encoder of resolver, maar vaak genoeg voor veel situaties. Een typische installatie heeft drie Hall-effect sensoren, 120° uit elkaar elektrisch, om de commutatie van het wiel te detecteren.
Samenvatting
Ontwerpers die motorpositie, snelheid, of versnelling moeten detecteren, hebben een breed scala aan opties die de veel sleutelparameters en prestatiekenmerken dekken. Resolvers, optische en capacitieve encoders, en Hall-effect apparaten hebben allemaal lange en bewezen trackrecords, plus uitgebreide support via applicatiekennis.
De keuze kan gedreven worden door één overridende factor — zoals robuustheid of laag vermogen — of door traditioneel en gewoon gebruik in een gegeven situatie. Eenmaal de basistechnologie beslist, zijn veel levensvatbare leveranciers en onderdelen van elk beschikbaar, dus de beslissing op een specifiek apparaat kan wat onderzoek vereisen om de trade-offs beter te begrijpen.
Dit artikel is geschreven door Bill Schweber voor Mouser Electronics, Mansfield, TX. Voor meer informatie, bezoek hier .
Sensor
- 5 cruciale vragen om materiaalselectie voor moderne producten te sturen
- Renezas lanceert RX72T microcontrollers voor geavanceerde servo-controle in industriële robots
- IPS2200: Hoge‑snelheid, hoge‑nauwkeurigheid inductieve positie-sensor voor industriële motoren
- Revolutionaire ultra-gevoelige, duurzame rek-sensor voor slimme textiel
- Geavanceerde zelfverwarende draagbare gassensor voor nauwkeurige gezondheids- en milieu monitoring
- Compacte draadloze zuurstofsensor: betrouwbare remote monitoring voor pasgeborenen
- Insight: Een zachte haptische sensor verbetert robot tastgevoeligheid
- Revolutionaire ultra-dunne sensor verbetert slimme contactlensfunctionaliteit
- NASA-ontwikkelde inductieve niet-contact positie sensor voor precieze beweegcontrole
- Geavanceerde TOMOPLEX sensorfilm voor real-time luchtvaartmonitoring
- Inductieve Niet-contact Positiesensor: NASA's Precieze Bewegingbesturingstechnologie