



Hybride actuator-concept verbetert betrouwbaarheid van subsea klepbesturing
In olie- en gas subsea-productiesystemen is een subsea "kerstboom" gemonteerd op de putkoppen. Elke boom regelt de olie- en gasproductie van de respectieve put via meerdere proceskleppen. Elke procesklep wordt bediend door een subsea-klepactuator (SVA) die in elke bedrijfstoestand in staat moet zijn de klep veilig te sluiten, zelfs tijdens stroomstoring.
De eisen voor subsea-productiesystemen zijn extreem hoog. Operationele beschikbaarheid en veiligheid zijn met name belangrijk voor onderwater-systemen die olie en gas produceren om mensen en omgevingen te beschermen. Bovendien wordt het beschermen van de zee tegen vervuiling door de afvoer van hydraulische vloeistof gebruikt in conventionele SVAs nu ook een belangrijke prioriteit.
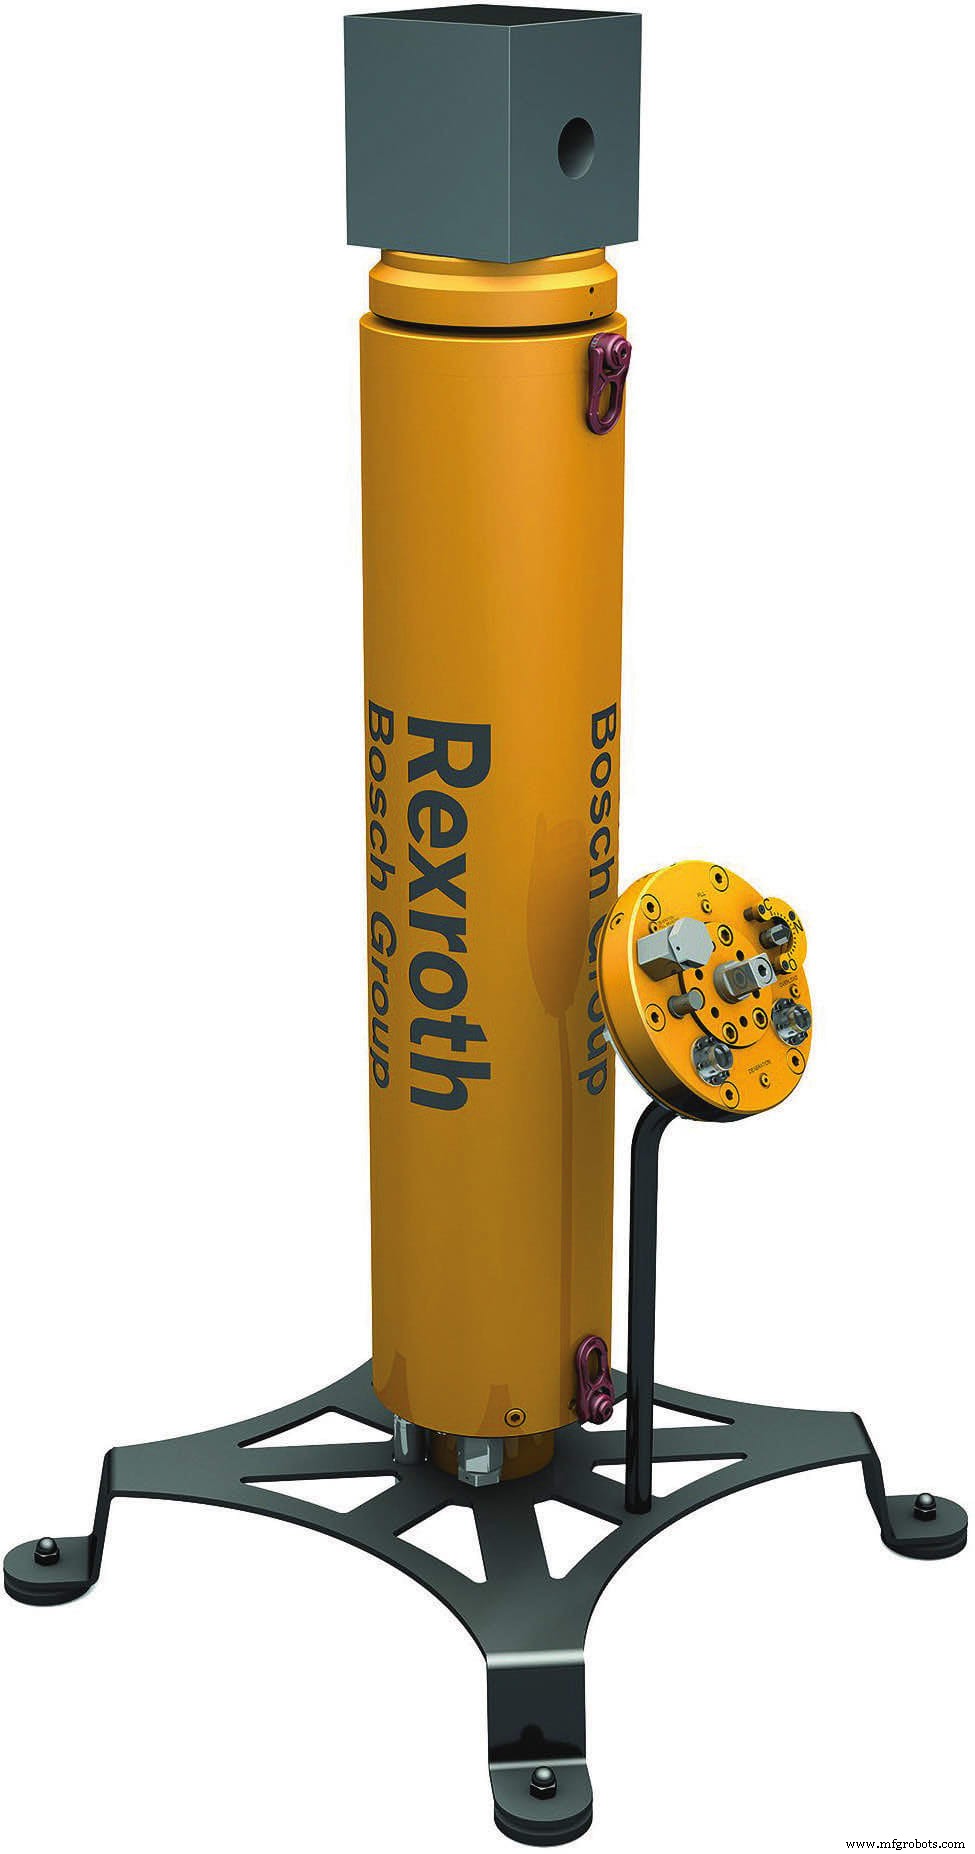
Een nieuw concept voor een hybride SVA combineert electromechanica en electrohydraulica in een compacte unit voor diepzeetoepassingen zoals de bediening van 2" gate valves (Figuur 1). Deze hybride SVA is ontworpen om veiligheidseisen tot SIL3 te halen, een externe druk van tot 300 bar in een zoutwateromgeving te weerstaan, tot 75 procent minder energie te verbruiken, en 24 uur per dag over een 25-jarige levensduur te werken met beperkte onderhoudsmogelijkheden.
Zelfstandige Assen met Hydrostatische Aandrijving
De recent ontwikkelde SVA biedt een energie-efficiënte en veilige alternatief voor de eerder gebruikte traditionele hydraulische of electromechanische actuatoren die de gate valve openen en sluiten (Figuur 2). Hybride SVAs zijn zelfstandige modules met hun eigen gesloten vloeistofcircuit met slechts een paar liter milieuvriendelijke hydraulische vloeistof. Een variabele-snelheid electromotor aandrijft een duurzame hydraulische pomp, die de stroom genereert die nodig is om een hydraulische cilinder te activeren. De cilinderstang is mechanisch gekoppeld met de klepstang van de put om deze te openen of sluiten zoals nodig.

Een veiligheidsklep met een mechanische veer binnenin de SVA zorgt ervoor dat de cilinder ook veilig in de failsafe-positie intrekt als de stroom uitvalt, zonder behoefte aan externe stroomvoorziening of batterijen. Bovendien kan de cilinder extern aangedreven worden door een onderwaterrobot via een override. Alle sleutelcomponenten van de aandrijving zijn redundant geïnstalleerd. Samen bieden SVAs veiligheid op verschillende niveaus met de redundante besturing, de failsafe-veer, en de interventieopties van buitenaf.
De voordelen van een hybride SVA zijn duidelijk wanneer de oplossing vergeleken wordt met de huidige stand van actuatortechnologie. De grote meerderheid van onderwateractuatoren wereldwijd zijn nog steeds gebaseerd op conventionele hydraulica. Deze gangbare structuur heeft zijn duurzaamheid en lange-termijnveiligheid bewezen de afgelopen 50 jaar. Echter, operators willen de inspanning verminderen die nodig is om de putklep te managen omdat conventionele hydraulica doorgaans grote, centrale hydraulische vermogenseenheden (HPUs) aan de topside vereisen. Deze voorzien de putklepactuators van vloeistof via lijnen, bekend als umbilicals, en jumpers die kilometers lang kunnen zijn. Op een werptiepte van 3.000 meter kunnen verschillende honderd liter vloeistof in de lijnen alleen accumuleren. Bovendien vereist die conventionele opstelling extra hydraulische accumulators en richtingskleppen om de actuatie te controleren en te bevelen.
Als alternatief proberen apparatuleveranciers puur electromechanische oplossingen te ontwerpen. Deze hoeven alleen via stroomkabels gevoed te worden en via een datalijn verbonden te worden met een actuator control module (ACM) gelegen ofwel topside ofwel op de zeebodem. Echter, omdat ze geen opties hebben voor externe mechanische interventie voor aanpassingen, hebben electromechanische oplossingen veiligheidsgerelateerde nadelen. En vanwege hun lagere vermogensdichtheid vs. hydraulische systemen, vereisen ze ook grotere behuizingen en elektrische batterijen. Het ontwerp resulteert in hoge wrijving, wat mechanische slijtage op de krachtoverdracht veroorzaakt en de vereiste 25-jarige bedrijfsperiode reduceert. Om deze redenen zijn electromechanische oplossingen op een kritisch nadeel voor subsea-toepassingen wanneer een failsafe-noodsluiting nodig is.
Tot 75 Percent Minder Energieverbruik
De hybride SVA combineert de voordelen van zowel hydraulische als electromechanische oplossingen en elimineert bestaande nadelen. Het gedecentraliseerde zelfstandige vloeistofcircuit betekent dat de topside HPU, subsea hydraulische controlmodule en kilometerlange umbilicale lijnen niet meer vereist zijn voor de vloeistof. De SVA vereist een stroomvoorziening en datalijn zoals gespecificeerd door de Subsea Instrumentation Interface Standardization (SIIS) — vergelijkbaar met de electromechanische actuatoren.
Tijdens de werking genereert een hoge-efficiënte vaste-verplaatsing/variabel-draaiende hydraulische pomp stroom om de laag-wrijving cilinder aan te drijven. Het hydraulische systeem is vereenvoudigd omdat proportionele kleppen niet vereist zijn, wat de energie-efficiëntie aanzienlijk verhoogt. Vergeleken met puur electromechanische actuatoren, verbruiken SVAs tot 75 procent minder vermogen bij piekprestaties.
Rekening houdend met alle actuatoren die gebruikt worden om een subsea-veld te bedienen, kan een enorme kostenbesparing voor de elektrische infrastructuur alleen (stroomkabel, transformator, frequentieomzetters, etc.) worden behaald vs. het gebruik van electromechanische actuatoren, bijvoorbeeld (Figuur 3). De electromotor die de hydraulische pomp aandrijft, kan dan aanzienlijk kleiner geconfigureerd worden maar met dezelfde instelkracht van de actuatoren, wat op zijn beurt installatieruimte en kosten bespaart. Meer kostenbesparingen kunnen ook gerealiseerd worden door de hydraulische umbilicale te vervangen door een elektrische umbilicale, en er is geen behoefte aan afvoer van hydraulische vloeistof die vereist is voor conventionele hydraulische actuatoren.

Daarnaast biedt de SVA condition-monitoring-mogelijkheden, met ingebouwde sensortechnologie die continu de bedrijfstoestanden binnen de actuator opneemt en ze rapporteert aan de hogere meestercontroller. Trends kunnen dan geanalyseerd worden, waardoor afwijkingen vroegtijdig geïdentificeerd en opgelost kunnen worden.
Bewezen Technologie uit Industriële Toepassingen
Het werkingsprincipe voor de SVA komt van het geaccepteerde gebruik van zelfstandige assen die vaak in industriële toepassingen gevonden worden. Individuele componenten voor de SVA worden in grootschalige series geproduceerd onder kwaliteitsmanagementsystemen zoals die gebruikt in industriële machines. Deze standaardisatie verlaagt kosten en creëert lange-termijnbeschikbaarheid voor productie. Bovendien hebben de sensoren en elektronica gebruikt in de SVA bewezen betrouwbaarheid uit gebruik in automobilistische voertuigtoepassingen. Waar vereist, zijn wijzigingen aangebracht aan de componenten om te kwalificeren voor diepzeebruik op diepten tot 6.000 meter. Het systeem en kerncomponenten voldoen ook aan speciale vereisten van de verschillende classificatiesamenlevingen voor maritieme, offshore, en subsea-gebruik.
Binnen de SVA zijn er twee bar over-druk op elke diepte vanwege het redundante drukcompensatiesysteem. Dit voorkomt de penetratie van zoutwater en de noodzaak voor grote behuizingen met een druk-neutraal ontwerp. Naast de standaardvereisten, worden alleen subsea-gekwalificeerde bedrading en verbindingen binnen de as gebruikt. Alle elektrische componenten die niet subsea-gekwalificeerd zijn, zijn ook mechanisch en elektrisch ingekapseld met drukbestendige delen.
In nauwe samenwerking met toonaangevende apparatuleveranciers en operators, werd de nieuwste simulatietechnologie gebruikt om het proof-of-concept en prototypes voor veldproeven te creëren. Deze innovatieve aandrijftechnologie combineert het beste van electromechanica en hydraulica om veilige en betrouwbare bewegingsbesturing op de zeebodem te waarborgen, helpend de visie van een "all subsea factory" in de realiteit om te zetten.
Dit artikel is geschreven door Dr. Alexandre Orth, Hoofd Marine & Subsea Technologies, en Amadeu Placido Neto, Test Engineer, bij Bosch Rexroth Corp. (Plymouth, MI). Voor meer informatie, bezoek hier .
Sensor
- Gemotoriseerde Bal Kleppen: Functie, Voordelen en Toepassingen
- De Automobiel Ventilatietrain Beheersen: Functies, Indeling en Componenten
- Vier cruciale toepassingen van hydraulische klemmen in zware machineproductie
- Wat is een aftapklep? Werking, toepassingen en belang
- Hydraulische Stroomregelkleppen Begrijpen: Functie, Typen en Toepassingen
- Servokleppen begrijpen: Hoe ze vloeistofstroom regelen
- Recentste Voortgang In MEMS Sensoren Voor Draagbare Technologie
- Geavanceerde Pneumatische Kleppen Sturen Slimmere Automatisering
- Vooruitgang in grijphulp-handschoenen voor NASA-ruimtemissies
- Pionierswerk in elektronenbundel 3D-printen van microgelstructuren in vloeistofomgevingen
- AeroLas Onthult Innovatieve Luchtgestuurde Spinnen voor Thermoplastische Hybride Garnen