



Optimaliseren van snelle-feedback voor geminiaturiseerde motor-aandrijvingen
Motordraai-data – positie, snelheid, richting – moet met spijkerende nauwkeurigheid gemeten worden om betrouwbare drivers en controllers te leveren voor vandaag de dag opkomende markten. Van pick-and-place machines die microscopische componenten op ultra-compacte PCB's plaatsen tot chirurgische robots en UAV's, de vraag naar high-precision motorbesturing stijgt voortdurend.
klik voor grotere afbeelding
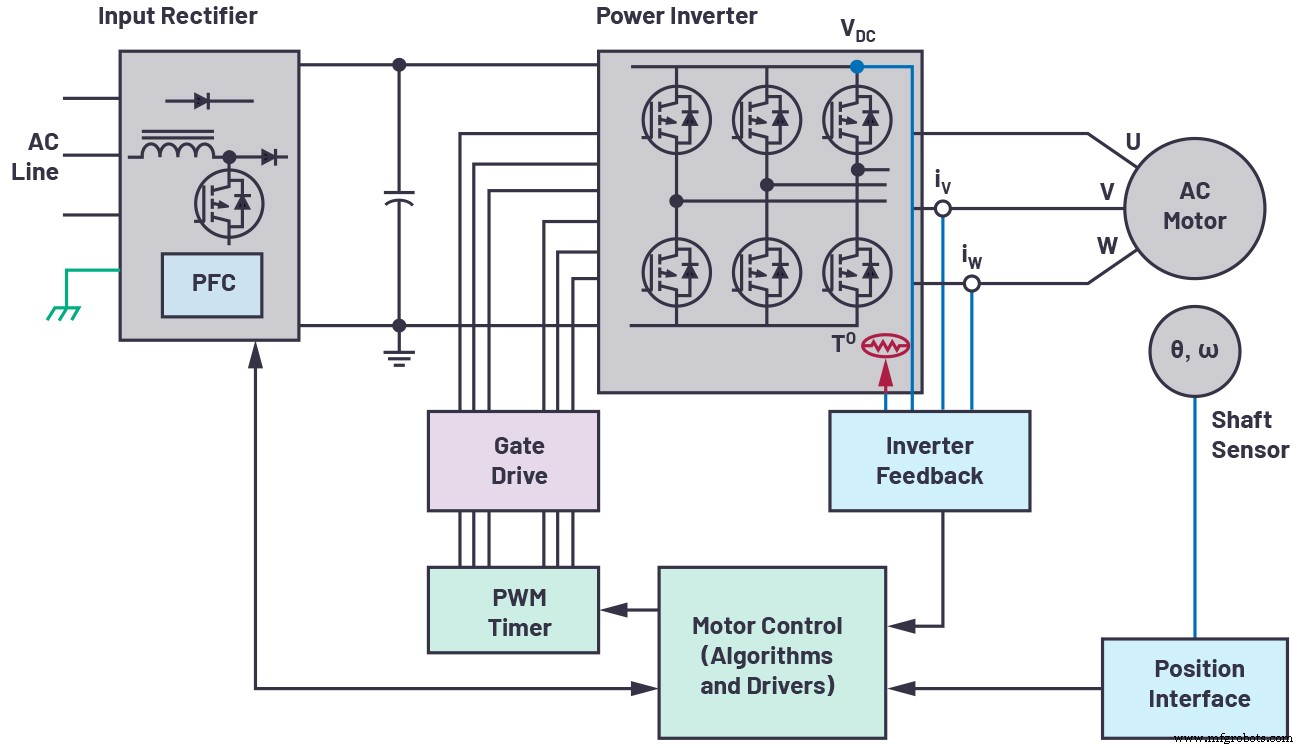
Figuur 1. Gesloten-lus motorbesturing feedback systeem. (Bron: Analog Devices, Inc.)
Motor Control Architectuur
In een gesloten-lus motorsysteem vormen een motor, een controller en een positie-feedback interface de kernlus (Figuur 1). De motor zet elektrische energie om in mechanische rotatie, de controller dicteert versnelling, vertraging en stoppunten, en de positie-interface rapporteert realtime snelheid en locatie terug aan de controller. Nauwkeurige positie-data is de levensader van taken zoals precieze componentplaatsing op PCB's en high-speed pick-and-place operaties.
Voor ultra-kleine apparaten – robotarmen, micro-assemblage stations, en miniaturactuators – telt elke millimeter PCB-oppervlakte. Ontwerpers moeten dus de strenge nauwkeurigheidseisen van de feedback-sensor balanceren tegen de fysieke beperkingen van een kleine behuizing.
Positie-Feedback Systeemontwerp
Aan de onderkant kan een simpele incrementele sensor gekoppeld met een comparator volstaan. High-end toepassingen vereisen echter een geavanceerde signaalketen: sensor, analog front-end, ADC, en digitale driver. Onder deze blijft de optische encoder de goudstandaard voor resolutie en robuustheid.
Een optische encoder bestaat typisch uit een LED-lichtbron, een gemarkeerde schijf bevestigd aan de motoras, en een fotodetector. Het patroon van de schijf van ondoorzichtige/doorzichtige segmenten moduleert het licht, producerend sinus- en cosinus-golven die de absolute positie van de as coderen. Deze golven, vaak in het millivolt tot microvolt bereik, worden geampliceerd tot een 1 V piek-tot-piek venster om de ADC-input range te matchen, wat de dynamische range maximaliseert.
Omdat de sinus- en cosinus-signalen simultaan gevangen moeten worden, moet de ADC simultane sampling ondersteunen. De resulterende data wordt doorgestuurd naar een ASIC of microcontroller, die de encoder elke PWM-cyclus bevraagt om de motor nauwkeurig aan te sturen. Historisch moesten ontwerpers afwegen tussen ADC-snelheid, kanaalaantal en board-footprint – beperkingen die nu worden doorbroken door moderne geïntegreerde oplossingen.
klik voor grotere afbeelding
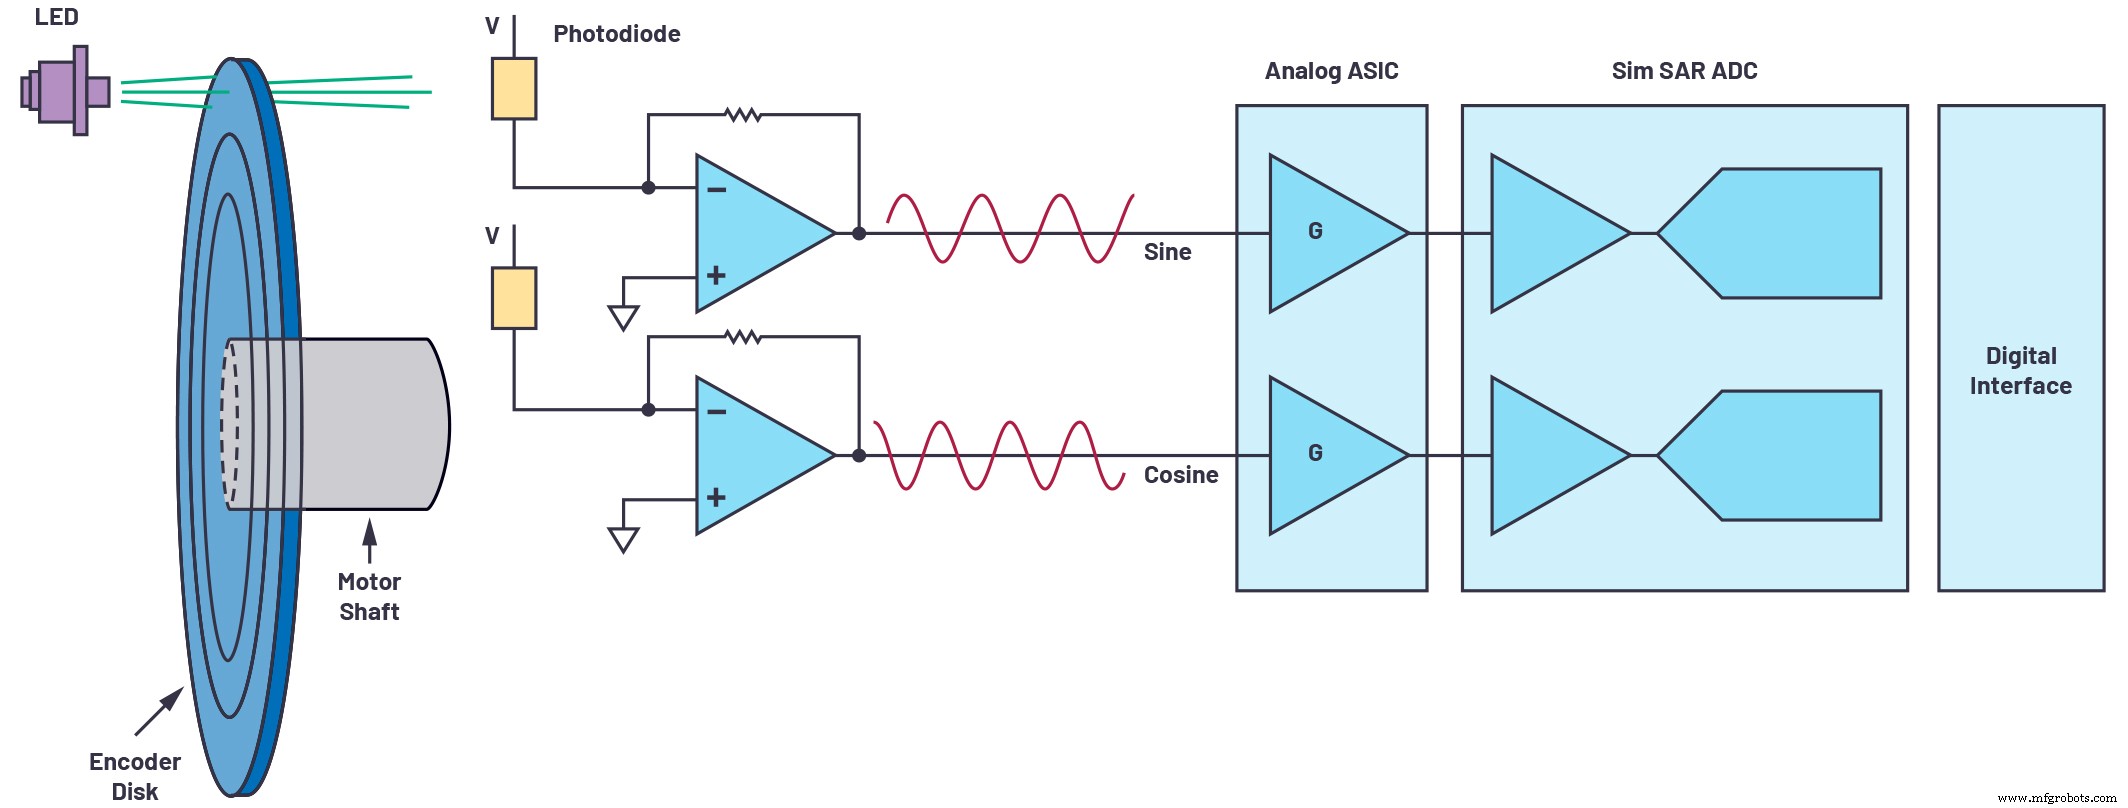
Figuur 2. Positie feedback systeem. (Bron: Analog Devices, Inc.)
Optimaliseren van Positie Feedback
Contemporary motor control applicaties duwen de limieten van encoder-resolutie. Moderne optische encoders kunnen honderden of duizenden sleuven bevatten gegraveerd in de schijf via fijn lithografie, wat ongekende precisie mogelijk maakt.
Door de sinus- en cosinus-signalen te samplen met een hogere frequentie met een high-performance ADC, kunnen ontwerpers interpoleren tussen samples, wat de encoder-resolutie effectief verhoogt zonder de schijf te herontwerpen. Figuur 3 illustreert hoe een langzamere sampling-frequentie de nauwkeurigheid van de positie-inschatting beperkt, terwijl een snellere frequentie meer detail vastlegt en een nauwkeurigere as-positie oplevert.
klik voor grotere afbeelding
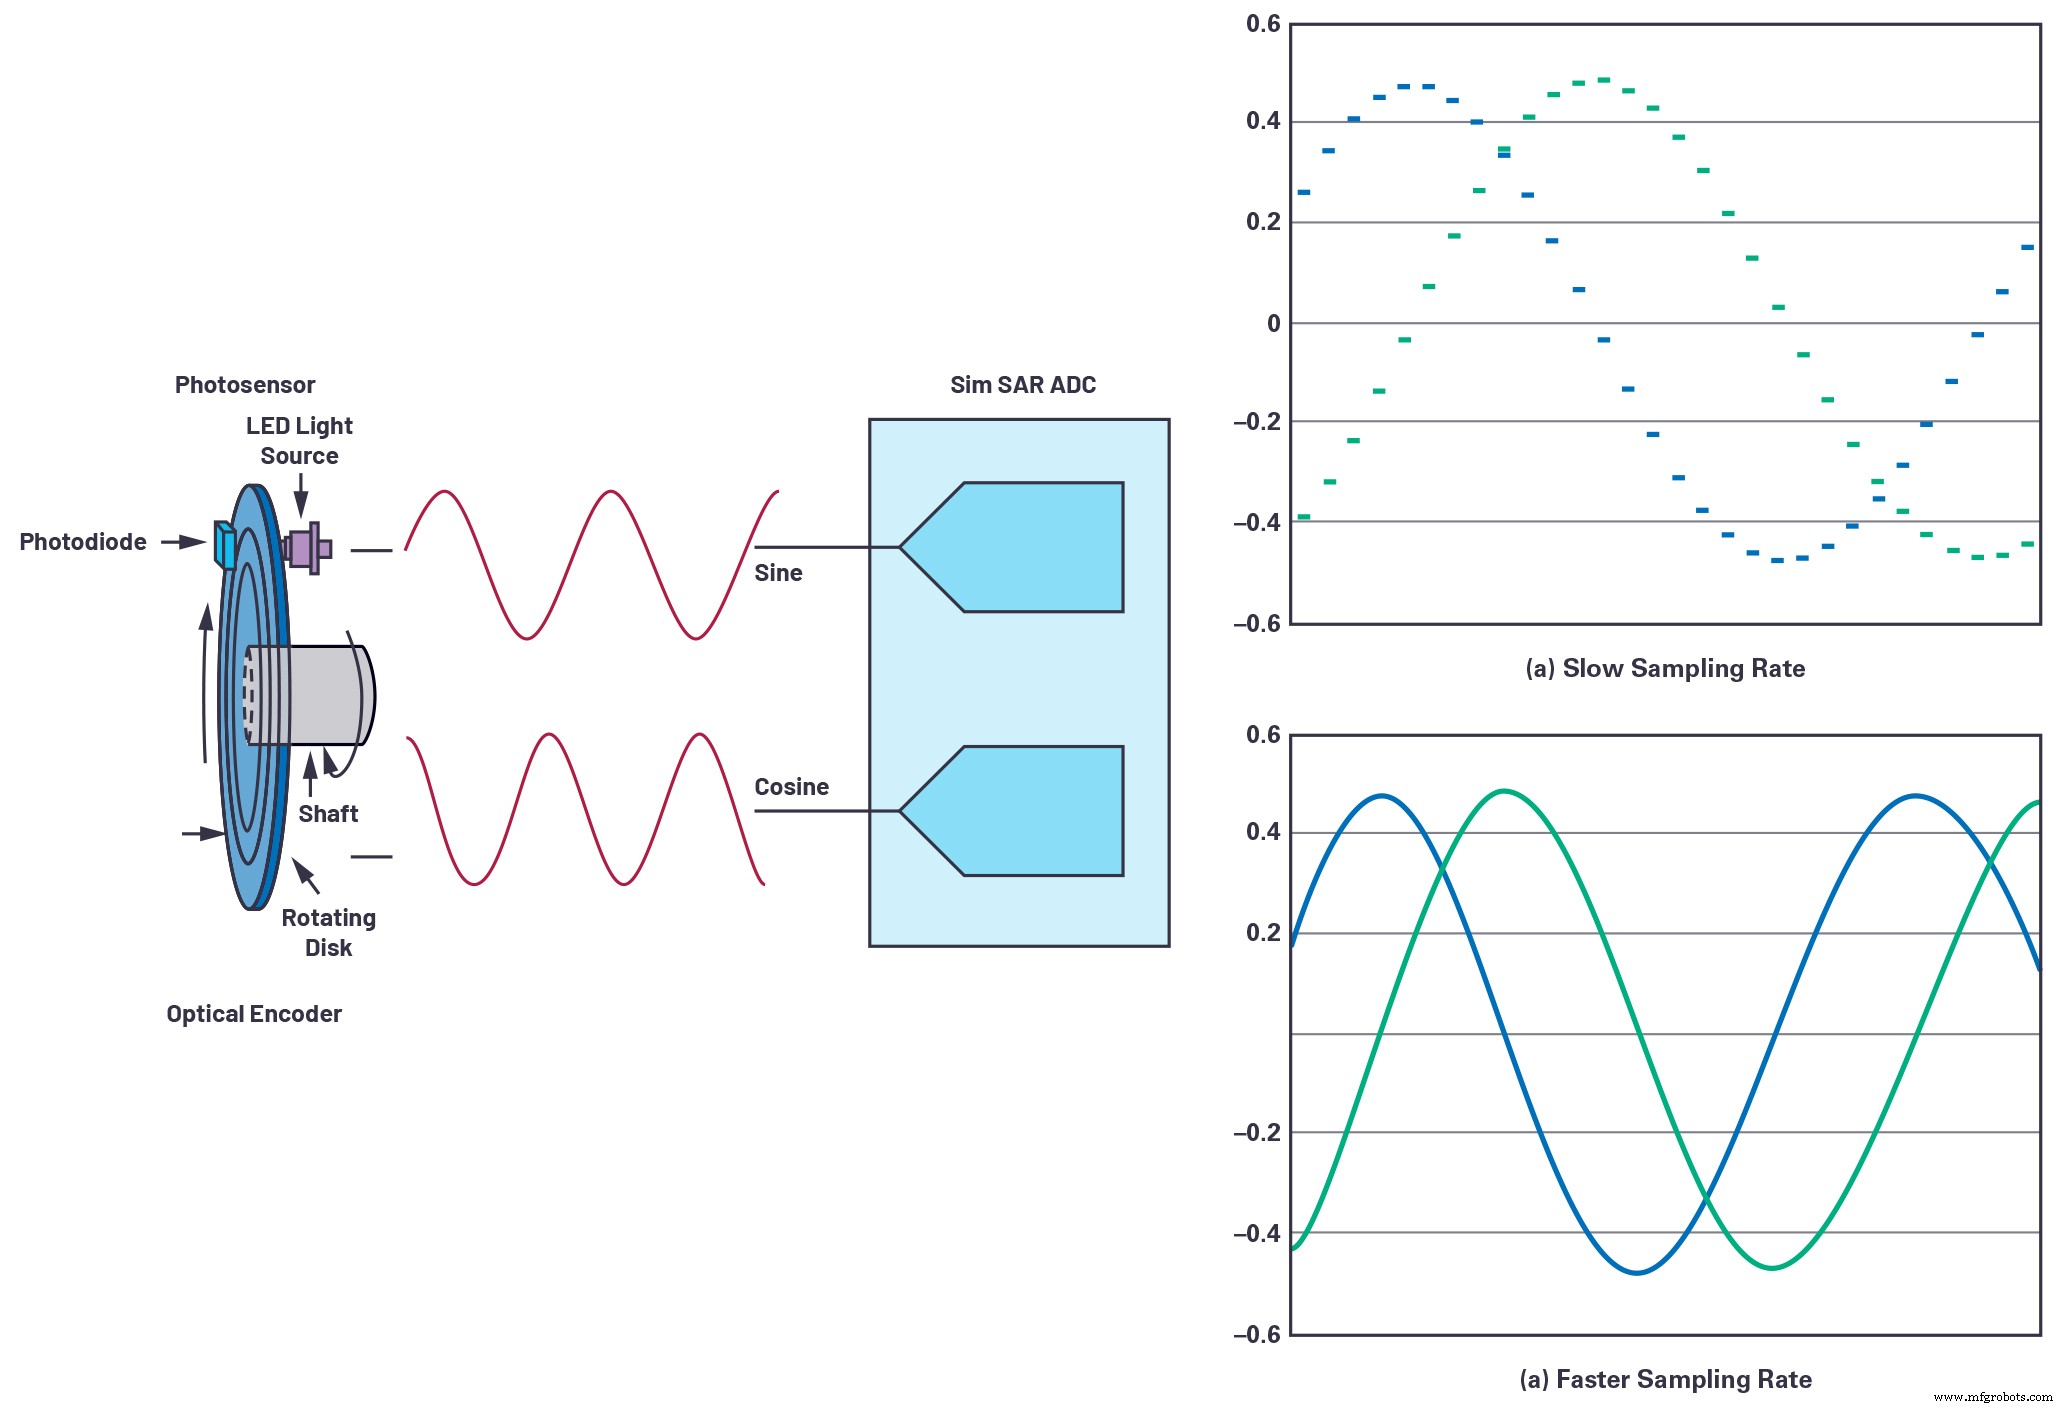
Figuur 3. Sampling frequentie. (Bron: Analog Devices, Inc.)
High-speed sampling verhoogt niet alleen de resolutie door oversampling, maar ontlast ook de eisen aan de downstream digitale interface. Een 4 MSPS ADC kan gedetailleerde samples leveren bij een lagere seriële data-snelheid, wat de communicatielink naar de controller vereenvoudigt.
Optische Encoder Positie Feedback Ontwerp Voorbeeld
Het volgende schema (Figuur 4) toont een geoptimaliseerde optische encoder-interface voor een absolute encoder. De front-end gebruikt een ADA4940-2, een dual-kanaal, volledig differentiële versterker die een 16-bit, 4 MSPS, simultaan-sampling SAR ADC (AD7380) in een 3 mm × 3 mm LFCSP package aandrijft.
klik voor grotere afbeelding
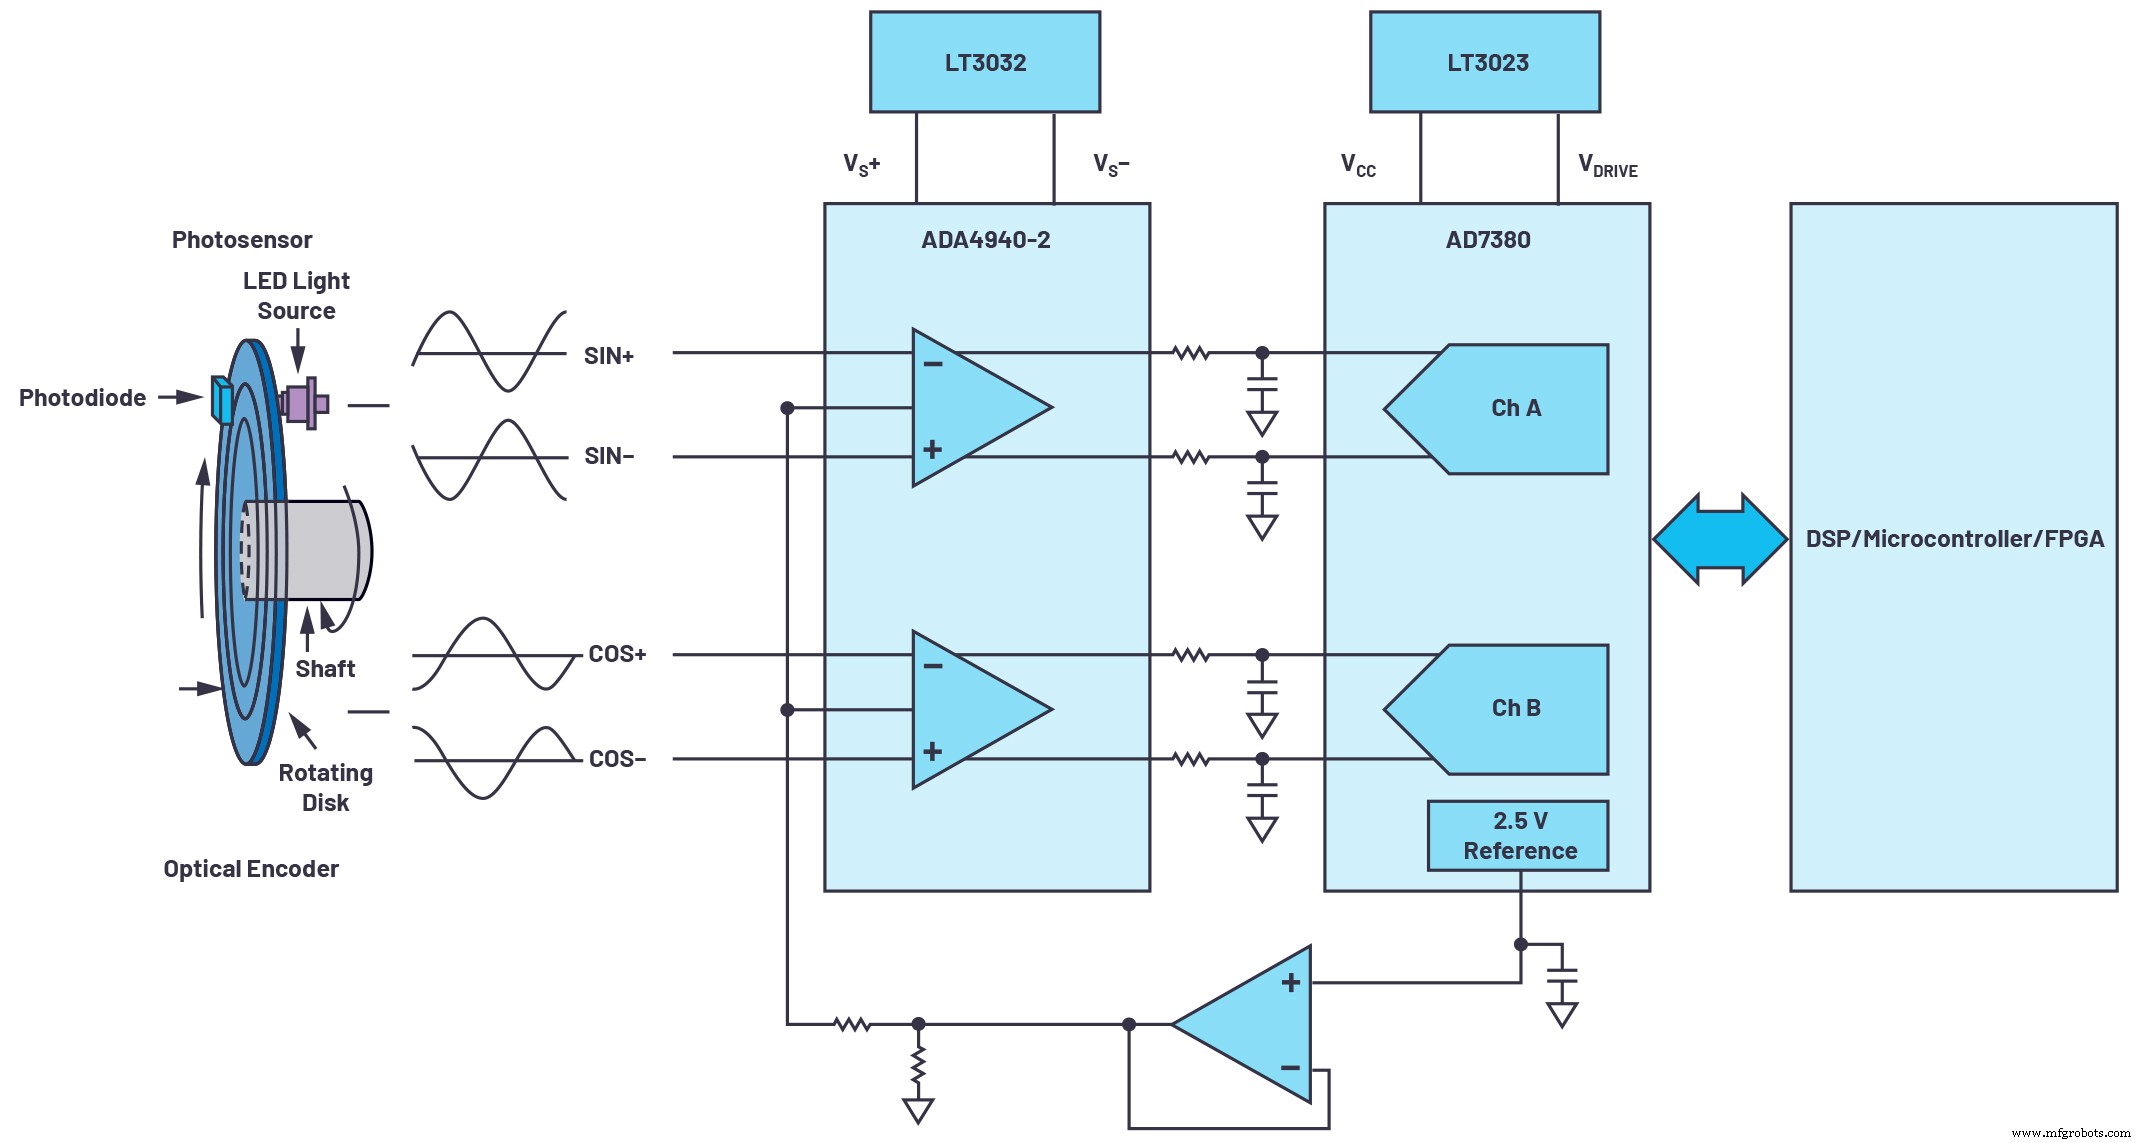
Figuur 4. Geoptimaliseerd feedback systeemontwerp. (Bron: Analog Devices, Inc.)
De on-chip 2,5 V referentie elimineert de behoefte aan een externe referentie, wat het componentenaantal verlaagt. Een low-dropout regulator zoals de LT3023 of LT3032 voorziet zowel de ADC's VCC/VDRIVE als de versterker-rails.
Wanneer gekoppeld met een 1024-sleuf encoder die 1024 sinus/cosinus cycli per omwenteling genereert, samplet de 16-bit AD7380 elke sleuf 216 keer, wat de encoder-resolutie effectief verhoogt tot 26 bits. De 4 MSPS throughput stelt bovendien on-chip oversampling in staat, wat twee extra bits resolutie kan toevoegen, wat resulteert in tot 28 bits met de ADC's resolution-boost feature.
Kortom, de combinatie van een high-speed, simultaan-sampling ADC en een compacte, volledig differentiële front-end transformeert een standaard optische encoder in een 28-bit precisie-instrument – perfect voor high-speed, geminiaturiseerde motorbesturing.
Over de Auteur
Sensor
- Compacte draadloze zuurstofsensor: betrouwbare remote monitoring voor pasgeborenen
- Slimme verlichtingscontrole verlaagt kasenergierekeningen met tot 33%
- Geavanceerde ontbrandingssystemen voor betrouwbare CubeSat elektrische voortstuwing
- Revolutionair hypersonisch voortstuwingsysteem stelt sub-30-minuten transcontinentale reizen in
- Innovatieve slimme oplossingen voor gasstroomapparaten
- Geavanceerd kalibratiesysteem verbetert precisie in geautomatiseerde vezelplaatsing
- Q&A: Lithium-ionen batterijontwerp verbeteren voor 10-minuten snelladen
- Ontwerpen van Geavanceerde IR-optica voor UAV's
- Ultrgevoelig chemisch wapendetectiesysteem voor laag-niveau dreigingen
- Geavanceerd 3D-bewegingsvolgsysteem: next-gen sensor voor autonome technologie
- Besturingssystemen Verbinden: Betrouwbare Communicatie-interfaces voor Positie- en Bewegingssensoren