



Optimaliseren van Verlichtingsontwerp voor Robotische Chirurgie Visiesystemen
Het doel van robotica en robot-geassisteerde chirurgie is om chirurgen in staat te stellen complexe, eerder niet-beschikbare procedures uit te voeren met verhoogde precisie die leidt tot verminderde operatie- en hersteltijden, alsook lagere risico's voor patiënten. Robotische chirurgie heeft significante impact gehad in veel toepassingen inclusief prostatectomie, nefrectomie, en hysterectomie colorectale chirurgie. Met recente technologische vooruitgang, zijn er nu meer robotica-toepassingen in ontwikkeling dan ooit zuvor.
Verbeteren van Chirurgische Workflow en Beeldkwaliteit
Om chirurgische workflow, toegang tot de operatieplaats, en hersteltijden te verbeteren, verschijnen nieuwe innovaties in alle subsystemen van de chirurgische robotarchitectuur. Het verbeteren van beeldkwaliteit met nauwkeurige en consistente visualisatie stelt chirurgen in staat om meer geïnformeerde chirurgische beslissingen te nemen tijdens een procedure. Chirurgische visiesystemen matchen wide field-of-view camera's met vezeloptische of LED-verlichtingscomponenten. Vaak in productontwikkeling krijgen de prestatie-eisen en het ontwerp van het verlichtingssysteem echter veel minder tijd en middelen dan de camera.
Vier Sleutelsubsystemen van 3D Chirurgisch Visiesysteem
Om een succesvol product te hebben, moet men alle benodigde subsysteem overwegen om hoge-kwaliteit verlichting te leveren. Een specifiek voorbeeld van deze situatie is een high-definition, 3D-laparoscoop met een chip-on-tip camera.
- Verlichtingssysteem, dat licht naar het chirurgische doel brengt,
- De camera (lenzen en CMOS-sensor) om licht van het weefsel vast te leggen,
- Firmware om beeldkwaliteit en latentie te controleren, en
- Een displaysysteem (een combinatie van 2D en 3D displays).
Elk subsysteem heeft zijn eigen sleutelvragen die het ontwerpteam moet overwegen.
Klinische Toepassingen
Voorafgaand aan het ontwerpen van een robuust verlichtingssysteem, moet de ontwerpingenieur een uitgebreid begrip hebben van de klinische doelen van het team voor een gegeven chirurgische procedure. Vaak zal een productmanager die fungeert als "Voice of the Customer" een referentieapparaat identificeren en vragen om de "beste beeldkwaliteit". Het R&D-team moet deze verzoek vertalen naar kwantitatieve eisen, beeldvormingsmodaliteiten en numerieke limieten op FOV, resolutie, kleurnauwkeurigheid, en beeldcontrast identificerend, uiteindelijk leidend tot de complete producteisen. In dit artikel zullen we een lichtbron overwegen voor een 3D-laparoscoop met een camera field-of-view van 80° en een werkabstand van 5 tot 100 mm. We zullen ons voornamelijk richten op witlichttoepassingen, maar fluorescerende overwegingen ook bespreken.
Om dit te verduidelijken, overwegen we hier het ontwerp van een vezel-gebaseerd verlichtingssysteem, met een LED-lichtmotor geïnstalleerd in een beperkte apparatuurbehuizing als onderdeel van de "kapitaalapparatuur," namelijk visietoren. De kapitaalapparatuur omvat de kar die typisch de visie- en additionele controlsystemen van het chirurgische platform huisvest. De beoogde architectuur van het chirurgische systeem is een starre stereo-laparoscoop voor gebruik in een robotisch chirurgisch systeem. Om risico's voor schema, veiligheid, en toekomstige gebruikersbehoeftes van het integreren van fluorescerende of andere bron-afhankelijke imaging te verminderen, zullen we een vezel-gebaseerde oplossing overwegen. De auteurs waarderen de vooruitgang die LEDs blijven maken in grootte en efficiëntie en zullen het ontwerpruimte aan het einde van het artikel adresseren.
Verlichtingsoverwegingen voor Robotische Chirurgie
Figuur 1 benadrukt de belangrijke systeemarchitecturen van het verlichtingssysteem voor een robotisch chirurgieplatform. Om licht naar de scoop te leveren, is een verlichtingsbron – in dit geval een lichtmotor – vereist. De lichtmotor koppelt licht in een vezeltap, indien nodig, en levert het dan aan de vezels die licht naar de tip transporteren.
De lichtmotor is een lichtbron die in kapitaalapparatuur geïnstalleerd is. Er zijn verschillende architecturen voor deze bronnen, maar ze kunnen gedestilleerd worden tot twee primaire typen. Sommige lichtmotoren zullen een enkele, breedbandbron gebruiken, terwijl anderen voordeel trekken van het mengen van narrow band LED's om een breedbandbron te creëren. Een enkele breedband LED heeft het risico dat correctie voor blauw licht nodig is door de witte LED-architectuur die een blauwe LED gebruikt om een fosfor te activeren. Een hoge proportie blauw licht wordt geabsorbeerd door rood weefsel. Het hoge-blauwe signaal in het spectrum kan leiden tot uitdagingen in de kleur-afstapfase en, potentieel, beelden die te gedigitaliseerd of "nep" lijken. Een gemengde RGB LED-benadering kan de overmaat blauw-lichtproblemen elimineren, maar vereist complexere optica in de lichtmotor om de drie bronnen in het systeem te koppelen. Als het systeem near-infrared (NIR) verlichting vereist, worden de NIR LEDs in de lichtmotor geïnstalleerd, het ontwerp compacter makend.

Door de RGB en NIR LEDs in dezelfde behuizing te huisvesten, kunnen de lichtbronnen dezelfde vezels delen die het licht naar de tip leveren. Dit maximaliseert de efficiëntie van de endoscopische verlichting. Om licht van de lichtmotor naar de tip van de endoscoop over te dragen, zijn hoge-numerieke apertuur (NA) vezeloptica vereist alsook een optisch systeem om licht van de bron naar de tip te relayen. De term om de hoekelijke output van een vezel te beschrijven is numerieke apertuur, of NA. Hoe hoger de NA, hoe hoger de hoekelijke output van de vezel. De NA is gelijk aan de sinus van de hoogste hoek die kan binnenkomen en de vezel verlaten. De NA van de vezel wordt bepaald door de brekingsindex van de kern en mantel van de vezel. Hoe hoger de NA, hoe hoger de hoek licht de vezel verlaat, wat een hoger percentage van het field of view verlicht.
Om de beste prestaties van de vezeloptische kabel te krijgen, moet het ontwerpteam de relatie tussen de output van de lichtmotor en de vezeloptische kabel overwegen. Een veelvoorkomende oplossing is het gebruik van een vezeltap om de hoek van het licht dat de endoscoop binnenkomt te vergroten. De vezeltap wordt typisch geïnstalleerd op het proximale einde van de endoscoop waar de lichtkabel verbindt. De vezeltap converteert de grote-oppervlakte, lage-hoek output van de lichtmotor naar een kleine-oppervlakte, hoge-hoek output.

Een alternatief voor het gebruik van een tap om hoge output-hoeken te bereiken is het ontwerpen van een lens om licht uit te spreiden dat de tip van de laparoscoop verlaat. Een lens-geassisteerd verlichtingssysteem staat hogere output-hoeken toe, wat hogere FOV camera's voor gebruik in het lichaam mogelijk maakt, maar ten koste van een minder compact ontwerp.
Eenmaal licht getransporteerd naar de vezeloptica van de laparoscoop, worden de vezels verpakt om licht over de tip uit te stralen, getoond in Figuur 3. Dit is meer voordelig dan een enkele lichtoutputvlakte voor twee redenen. Ten eerste, het maakt integratie van de vezels in de scoop eenvoudiger, en ten tweede, het voorkomt ongewenste schaduwen van chirurgische instrumenten die de afbeelding beïnvloeden.

Kalibratie en Testoverwegingen
Bij het ontwerpen van de lichtbron, moet het team ook de image signal pipeline (ISP) overwegen die de vastgelegde afbeelding zal converteren en op een high-definition 2D en 3D monitor voor het chirurgische team zal tonen. De ISP kan verschillende kalibraties hebben die op het systeem toegepast worden, inclusief donker signaal non-uniformiteit op de beeldsensor, foto-respons non-uniformiteit, kleurkalibratie, en witbalans. Deze kalibraties staan correcties toe die een hoge-kwaliteit afbeelding creëren; echter, als de ISP te zwaar leunt op kalibraties, kan de afbeelding er hoog verwerkt uitzien en een afleiding zijn voor het chirurgische team.
Een ISP zal blokken hebben die kalibratie van elke eenheid vereisen. De kalibratiedata wordt typisch opgeslagen in geheugen geïnstalleerd op de endoscoop. Het vroeg beginnen van de definitie van het kalibratieproces en coördineren met ISP-ontwikkelingsingenieurs zal het risico van laat-fase ontwikkelingsproblemen verminderen. Door de ISP en kalibraties vroeg te overwegen, zijn meerdere revisies van de lichtbron en firmware mogelijk vóór productlancering. Kalibraties hebben limieten, en als het verlichtingssysteem dichter bij het beoogde chirurgische gebruik ontworpen is, is minder troubleshooting van kalibraties in het ontwikkelproces vereist.
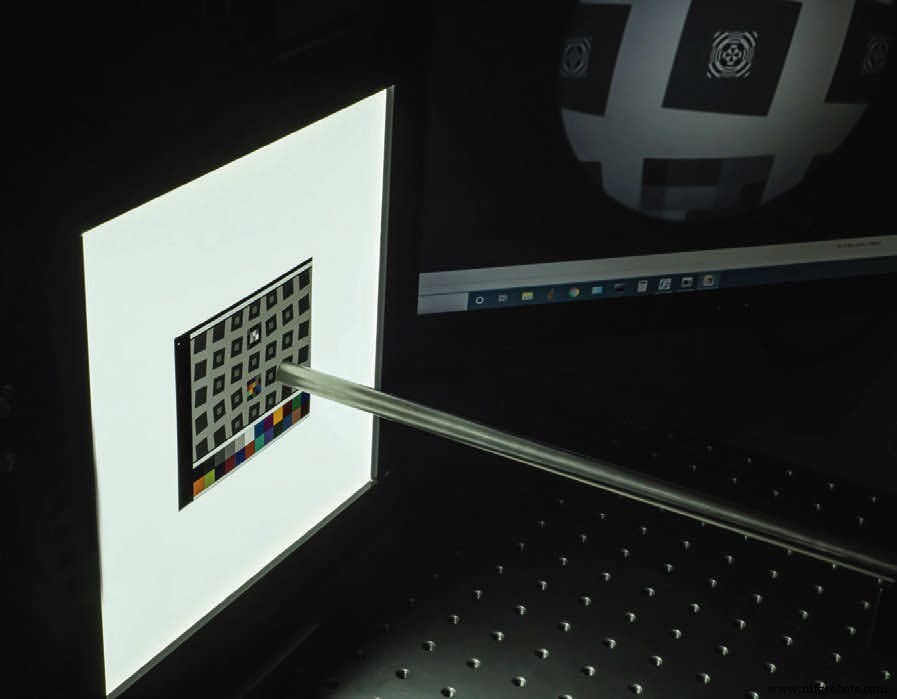
Voorbeelden van kalibraties gerelateerd aan de verlichtingsbron zijn foto-respons non-uniformiteit (PRNU), witbalans, en kleurcorrectie. Deze kalibraties zijn allemaal beperkt in hun effectiviteit als de lichtbron zelf een mindere ontwerp heeft. Vertrouwen op kalibraties om het lichtbronontwerp te "repareren" kan leiden tot de geproduceerde afbeelding er over-verwerkt uitziet. Bovendien, als de ISP geheugen moet toewijzen aan kalibraties, is er een risico op het verhogen van de latentie van het visiesysteem, wat robotische prestaties beperkt.
Ten slotte, na het ontwerpen van de lichtmotor, verlichting, imagingoptica, en camera firmware, is correct testen vereist. Vaak vereisen de verlichtingssysteemcomponenten 100% inspectie en kalibratie op de bronnen in kapitaalapparatuur en laparoscopen alsook. Deze tests vereisen het opereren van het te testen apparaat in een verscheidenheid aan omstandigheden met gespecialiseerde doelen om kleurnauwkeurigheid, uniformiteit, en vermogensoutput te meten. Het ontwerpen van een systeem om deze tests te automatiseren, vermindert het risico op deel-naar-deel en tester-naar-tester variabiliteit, wat ervoor zorgt dat productstandaarden in het veld gehandhaafd blijven. Deze teststations vereisen gedetailleerde mechanische, systeem-, en softwareontwerp om te zorgen dat ze succesvol op productievloeren geïmplementeerd worden.
Er zijn andere overwegingen voor endoscopie, of flexibele scooptoepassingen. Deze apparaten hebben vaak meer beperkingen op beschikbare ruimte voor verlichting, kunnen alleen 2D imaging hebben, eenmalig gebruik zijn, of andere voorbehouden die niet betrekking hebben op de parameters gepresenteerd in het artikel. Voor kleine-diameter en eenmalig-gebruik apparaten, kunnen plastic vezels, LEDs in de tip en andere, meer-compacte oplossingen, een succesvol product mogelijk maken, waarin verschillende ontwerpoverwegingen en risico-mitigaties overwogen worden.
Samenvattend, de ontwikkeling van de verlichtingscomponenten voor robotica chirurgiesystemen is een complex proces. Men moet beginnen met een compleet begrip van de klinische toepassing en daarop voortbouwen. Als men een robotisch systeem ontwerpt voor witlicht en NIR-toepassingen, raden we een ontwerp aan gebaseerd op het gebruik van een hoge-NA vezel met een lichtmotor geïnstalleerd in de kapitaalapparatuur. Om de breedste verlichtingshoek te bereiken, wordt het gebruik van hoge-NA vezels om licht naar de tip van het apparaat te leveren aanbevolen. Dit is de meest beknopte ontwerpbenadering die een overmatig complex ontwerp vermijdt. Andere oplossingen kunnen leiden tot gaten in functionaliteit, wat resulteert in een workaround-ontwerp.
Dit artikel is geschreven door Jonathan Brand, Optical Systems Engineer, en Neil Anderson, PhD, VP Sales and Marketing, Gray Optics (Portland, ME). Voor meer informatie, contacteer Neil Anderson op dit e-mailadres (beschermd tegen spambots, JavaScript nodig), of bezoek hier.
Sensor
- Belangrijkste ontwerpprincipes voor het optimaliseren van metaal 3D-geprinte onderdelen
- Veelvoorkomende Valkuilen in Nieuwe Systemen: Hoe Vroege Falen Te Vermijden
- Essentiële Tips voor Succesvolle PCB-Montage
- Belangrijke impedantie-ontwerpstrategieën voor flex-rigid PCBs
- Hoe Robotvisie Automatisering Verbetert: Belangrijkste Voordelen & Toepassingen
- Deel 1: Cruciële koelerontwerpoverwegingen voor high-performance centrifugaal compressoren
- Centrale controllers: naadloos beheer van multi-unit luchtcompressorsystemen
- Hydraulische systemen: Waarom regelmatig onderhoud essentieel is
- Engineering van precieze motorcontrols voor geavanceerde robotische systemen
- Fotoreceptorgestuurde melatonine-regulatie & lichttherapie: Ontgrendeling van circadiaanse gezondheid
- Expert Microfluidische Cartridge Ontwerp voor Snelle IVD Oplossingen