



Expertgids voor Hall-effect stroomsensoren: Open-lus & Gesloten-lus configuraties
Leer de basis van Hall-effect stroomsensoren in dit technische artikel.
Stroomsensoren worden breed gebruikt in een verscheidenheid aan toepassingen. Een gangbare techniek is resistieve stroomsensing waar de spanningsval over een shunt-weerstand gemeten wordt om de onbekende stroom te bepalen. Shunt-weerstand-gebaseerde oplossingen bieden geen galvanische isolatie en zijn niet energie-efficiënt, vooral bij het meten van grote stromen.
Een andere veelgebruikte techniek is gebaseerd op het Hall-effect. Een Hall-effect stroomsensor biedt een hoger veiligheidsniveau door zijn galvanische isolatie tussen de sensor en de te meten stroom. Het vermijdt ook de aanzienlijke vermogensdissipatie van de shunt-weerstand die gebruikt wordt in resistieve stroomsensing-methoden.
In dit artikel kijken we naar de basis van Hall-effect stroomsensoren.
Open-lus stroomsensing
De structuur van een Hall-effect-gebaseerde open-lus stroomsensor wordt getoond in Figuur 1.
Figuur 1. Afbeelding met toestemming van Dewesoft
De te meten stroom vloeit door een geleider die binnenin een magnetische kern ligt. Op deze manier creëert de stroom een magnetisch veld binnenin de kern. Dit veld wordt gemeten door een Hall-effect sensor geplaatst in de kern-luchtspeling.
De output van de Hall-sensor is een spanning evenredig aan het kernmagnetische veld wat ook evenredig is aan de inputstroom. Het signaal geproduceerd door het Hall-apparaat wordt meestal verwerkt door een signaalconditie-circuitry. De signaalconditie-circuitry kan een eenvoudige versterkingsfase zijn of een meer gecompliceerd circuit ontworpen om de Hall-apparaat-driftfout te elimineren, etc.
Waarom hebben we een magnetische kern nodig?
Neem aan dat er geen magnetische kern is. Het magnetische veld op een afstand van r van een oneindig lange, rechte geleider die een elektrische stroom van I draagt, wordt gegeven door:
\[B = \frac{\mu_0I}{2\pi r} ~ , ~ \mu_0 = 4\pi \times 10^{-7}\frac{H}{m}\]
waarbij μ0 de permeabiliteit van vrije ruimte is. Voor I=1 A, r=1 cm, verkrijgen we:
\[B = 2 \times 10^{-5}~Tesla = 0.2~Gauss\]
Om een gevoel te krijgen voor hoe klein dit magnetische veld is, let op dat het aardmagnetische veld ongeveer 0,5 Gauss is. Daarom is het zeer uitdagend om een 1-A stroom te meten door het magnetische veld te voelen dat het in vrije ruimte produceert. Om dit probleem te bestrijden, kunnen we een magnetische kern gebruiken om het magnetische veld geproduceerd door de stroom in te sluiten en te leiden. De kern biedt een pad van hoge permeabiliteit voor het magnetische veld en fungeert als een veldconcentrator. Het magnetische veld binnenin de kern kan honderden of duizenden keer groter zijn dan dat een gegeven stroom in vrije ruimte kan produceren.
De luchtspeling
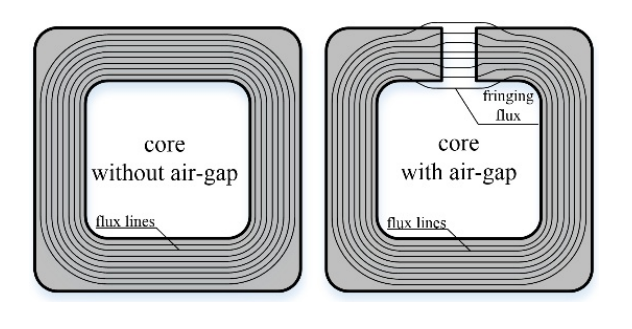
Zoals getoond in Figuur 1, is de magnetische kern ontworpen met een luchtspeling waarin de Hall-sensor geplaatst wordt. De luchtspeling kan leiden tot fringing-flux-fenomeen waar sommige fluxlijnen afwijken van hun rechte pad en dus niet door de sensor gaan zoals verwacht. Dit fringing-effect wordt getoond in Figuur 2.
Figuur 2. Afbeelding met toestemming van R. Jez
Vanwege het frenging-effect kan de magnetische fluxdichtheid gevoeld door het Hall-apparaat kleiner zijn dan de magnetische fluxdichtheid binnenin de kern. Met andere woorden, de luchtspeling kan de efficiëntie van de kern verminderen bij het converteren van de primaire stroom in een sterk magnetisch veld. Echter, als de gatlengte klein is vergeleken met de gat-dwarsdoorsnede, kan het effect van het fringing-effect relatief klein zijn.
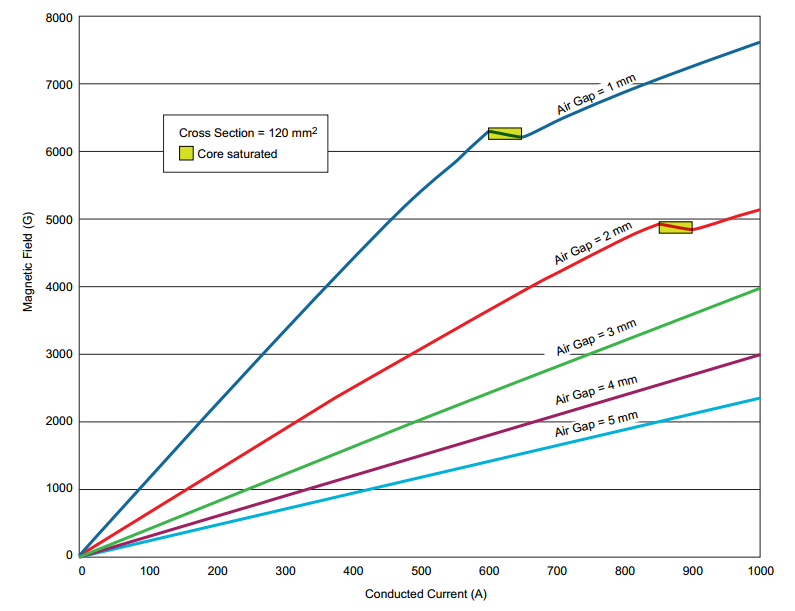
We hebben de luchtspeling nodig om het magnetische veld binnenin de kern te kunnen meten. Daarnaast stelt de luchtspeling ons in staat om de algehele reluctiviteit van de kern te wijzigen. Let op dat een hoge stroom een groot magnetisch veld binnenin de kern kan creëren en het verzadigen. Dit kan de maximumstroom die gemeten kan worden beperken. Door de luchtspelinglengte aan te passen, kunnen we het kernverzadigingsniveau veranderen. Figuur 3 toont hoe de gevoelde magnetische fluxdichtheid verandert met de luchtspelinglengte voor een gegeven kern.
Figuur 3. Afbeelding met toestemming van Allegro
Met kleinere luchtspelingen kunnen we een grotere magnetische winst (gauss-per-ampere winst) bereiken. Echter, een kleinere luchtspeling kan de kern laten verzadigen bij een relatief kleinere stroom. Daarom beïnvloedt de gatlengte direct de maximumstroom die gemeten kan worden. Naast de gatlengte zijn er andere factoren, zoals het kernmateriaal, kerndimensies en kerngeometrie, die de efficiëntie van een magnetische kern bepalen. Voor meer informatie over kernen geschikt voor hoge-stroomtoepassingen (>200 A), verwijzen we naar deze applicatienota van Allegro.
Beperkingen van open-lus stroomsensing
Met een open-lus-configuratie kunnen niet-ideale effecten, zoals lineariteits- en winstfouten, de meetnauwkeurigheid beïnvloeden. Bijvoorbeeld, als de gevoeligheid van de sensor verandert met temperatuur, zal een temperatuur-afhankelijke fout op de output verschijnen. Daarnaast is bij open-lus stroomsensing de kern onderhevig aan verzadiging. Bovendien kunnen de offset van de Hall-sensor alsook de kerncoerciviteit bijdragen aan fouten.
Gesloten-lus stroomsensing
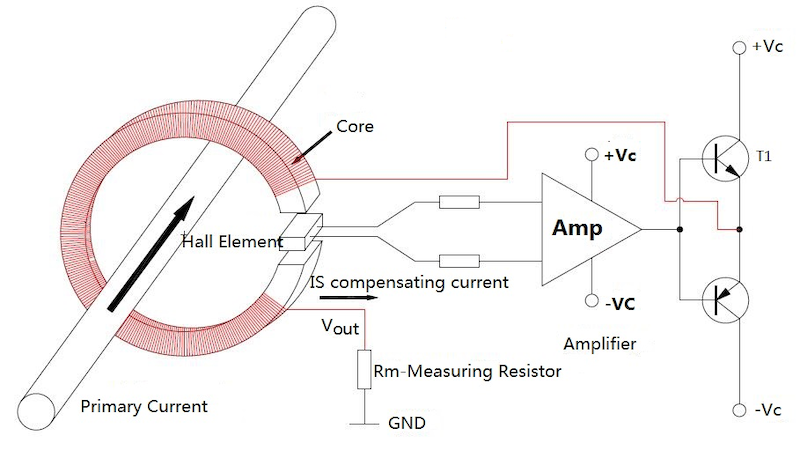
De gesloten-lus Hall-effect stroomsensing-techniek wordt geïllustreerd in Figuur 4.
Figuur 4. Afbeelding met toestemming van Cheemi-Tech
Zoals de naam suggereert, is deze techniek gebaseerd op negatieve feedback-concepten. In dit geval is er een secundaire wikkeling die aangedreven wordt door de output van de feedback-pad. Het feedback-pad voelt het magnetische veld binnenin de kern en past de stroom door de secundaire wikkeling aan zodat het totale magnetische veld van de kern nul wordt. Laten we zien hoe dit circuit werkt.
De te meten stroom vloeit door de primaire geleider en creëert een magnetisch veld binnenin de kern. Dit veld wordt gemeten door een Hall-effect sensor geplaatst in de kern-luchtspeling. De output van de Hall-sensor, wat een spanning is evenredig aan het kernmagnetische veld, wordt geamplificeerd en omgezet in een stroomsignaal dat door de secundaire wikkeling gaat. Het systeem is zo ontworpen dat de stroom gaande door de secundaire wikkeling een magnetisch veld produceert dat het magnetische veld van de primaire stroom tegenspreekt. Met het totale magnetische veld gelijk aan nul, zouden we moeten hebben:
\[N_pI_p = N_sI_s\]
waarbij Np en Ns respectievelijk het aantal windingen van de primaire en secundaire wikkelingen zijn; en Ip en Is de primaire en secundaire stromen. In Figuur 4 hebben we Np = 1 en \[V_{out} = R_m \times I_s\]. Daarom verkrijgen we:
\[V_{out} = R_m \times \frac{1}{N_s} \times I_p\]
Dit geeft ons een spanning die evenredig is aan de primaire stroom. Let op dat de evenredigheidsfactor, \[R_m \times \frac{1}{N_s}\], een functie is van het aantal windingen en de shunt-weerstandswaarde. Het aantal windingen is een constante waarde en weerstanden zijn ook heel lineair.
Open-lus versus Gesloten-lus Stroomsensing
De negatieve feedback toegepast in gesloten-lus-architectuur stelt ons in staat om niet-ideale effecten zoals lineariteits- en winstfouten te verminderen. Dat is waarom, in tegenstelling tot een open-lus-configuratie, een gesloten-lus-architectuur niet beïnvloed wordt door drift in de sensorgevoeligheid. Daarom biedt een gesloten-lus-configuratie een hogere nauwkeurigheid. Een gesloten-lus stroomsensor is robuuster tegen kernverzadiging omdat de magnetische fluxdichtheid binnenin de kern zeer klein is.
Met gesloten-lus sensing wordt de secundaire spoel actief aangedreven door een hoge-vermogensversterker. De additionele componenten ingezet in een gesloten-lus-architectuur leiden tot een groter PCB-oppervlak, een hoger stroomverbruik alsook een hogere prijs.
Stabiliteitskwestie is een ander nadeel van een gesloten-lus stroomsensor. Met een gesloten-lus-configuratie moeten we de systeem-overdrachtsfunctie afleiden en ervoor zorgen dat het systeem stabiel is. Een onstabiel systeem kan overshoot of ringing vertonen in reactie op een snelle verandering in de inputstroom. Om een gesloten-lus-systeem stabiel te maken, moeten we meestal de bandbreedte beperken. Echter, het verminderen van de systeembandbreedte kan de reactietijd vergroten en het systeem onstaat maken om te reageren op snelle veranderingen in de input. Een open-lus-configuratie verwacht meestal een snellere reactietijd te vertonen.
Let op dat de offset van de Hall-sensor kan bijdragen aan fouten zowel in gesloten-lus als open-lus-configuraties. De offset van een kwalitatieve indium-antimonide (InSb) Hall-element is typisch ±7 mV.
Moderne geïntegreerde oplossingen
Het is de moeite waard om te vermelden dat moderne Hall-effect-gebaseerde stroomsensoren innovatieve technieken gebruiken om sommige van de bovenstaande beperkingen aan te pakken. Bijvoorbeeld, de DRV411 van TI is een signaalconditie-IC ontworpen voor gesloten-lus stroomsensing-toepassingen die de current spinning-techniek gebruikt om het Hall-element offset en driftfouten te elimineren. Deze techniek wordt geïllustreerd in Figuur 5.
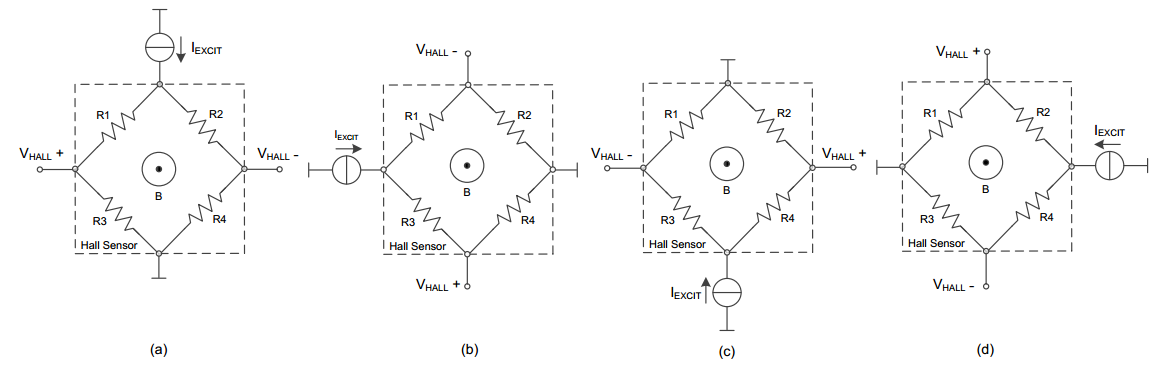
Figuur 5. Current spinning-techniek gebruikt in de DRV411. Afbeelding met toestemming van Texas Instruments
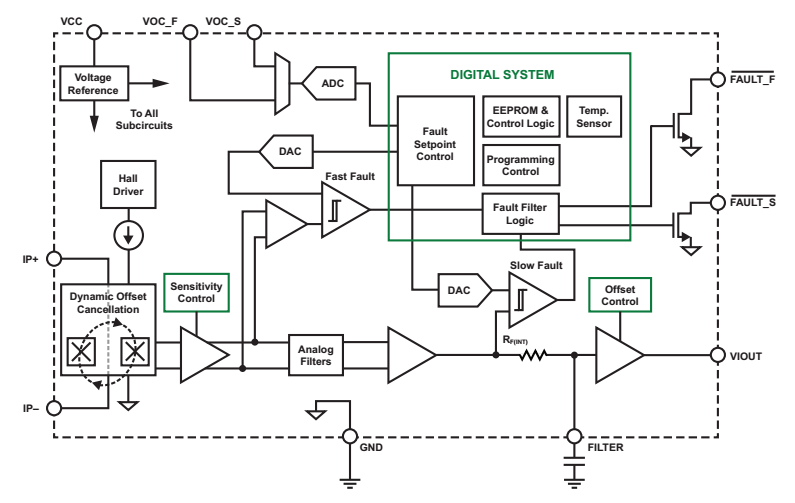
Een ander voorbeeld is de ACS720 [PDF download link] van Allegro die ontworpen is voor open-lus stroomsensing-toepassingen. De ACS720 gebruikt on-chip temperatuurcompensatie-algoritmen om de nauwkeurigheid over temperatuur te optimaliseren.
Figuur 6. Het blokdiagram van de ACS720. Afbeelding met toestemming van Allegro Microsystems [PDF download link]
Om een complete lijst van mijn artikelen te zien, bezoek deze pagina.
Sensor
- Hall Effect Sensoren: Principes, Toepassingen en Ontwerp
- AC Magnetische Velden Detecteren met een Spoel en Audio Detector
- Spanning en Stroom Begrijpen: De Fundamenten van Elektrische Stroom
- Condensators & Calculus: hoe spanningsverandering stroom drijft
- Magnetische velden en inductie begrijpen: principes, toepassingen en ontwerp
- Spoelen & Calculus: hoe stroomverandering spanning drijft
- Serie vs. parallel spoelen: hoe inductie toevoegt of afneemt
- Geavanceerde analyse van DC reactieve circuits met niet-nul initiële condities
- Drie-Fase Y en Delta Configuraties: Ontwerp, Analyse en Betrouwbaarheid
- Executive Rondetafel: Industrie 4.0 vooruitbrengen met Slimme Sensoren & IIoT
- Geavanceerde magnetische velddetectie met NASA's Fiber Bragg Grating-technologie