



Low-side vs High-side resistieve stroomsensing: praktische ontwerpkeuzes
Wat is het verschil tussen high-side en low-side resistieve stroomsensing? Dit artikel legt de basis uit, evenals wanneer elk de meer geschikte ontwerpkeuze is.
Veel toepassingen, zoals energiemanagement, batterijladen, motorcontrole en overstroombeveiliging, kunnen profiteren van resistieve stroomsensing. Er zijn twee opties voor het plaatsen van een stroomsenserweerstand in serie met een last: low-side en high-side stroomsensing.
In dit artikel kijken we naar deze twee arrangementen en bespreken hun basis voor- en nadelen.
Resistieve stroomsensing
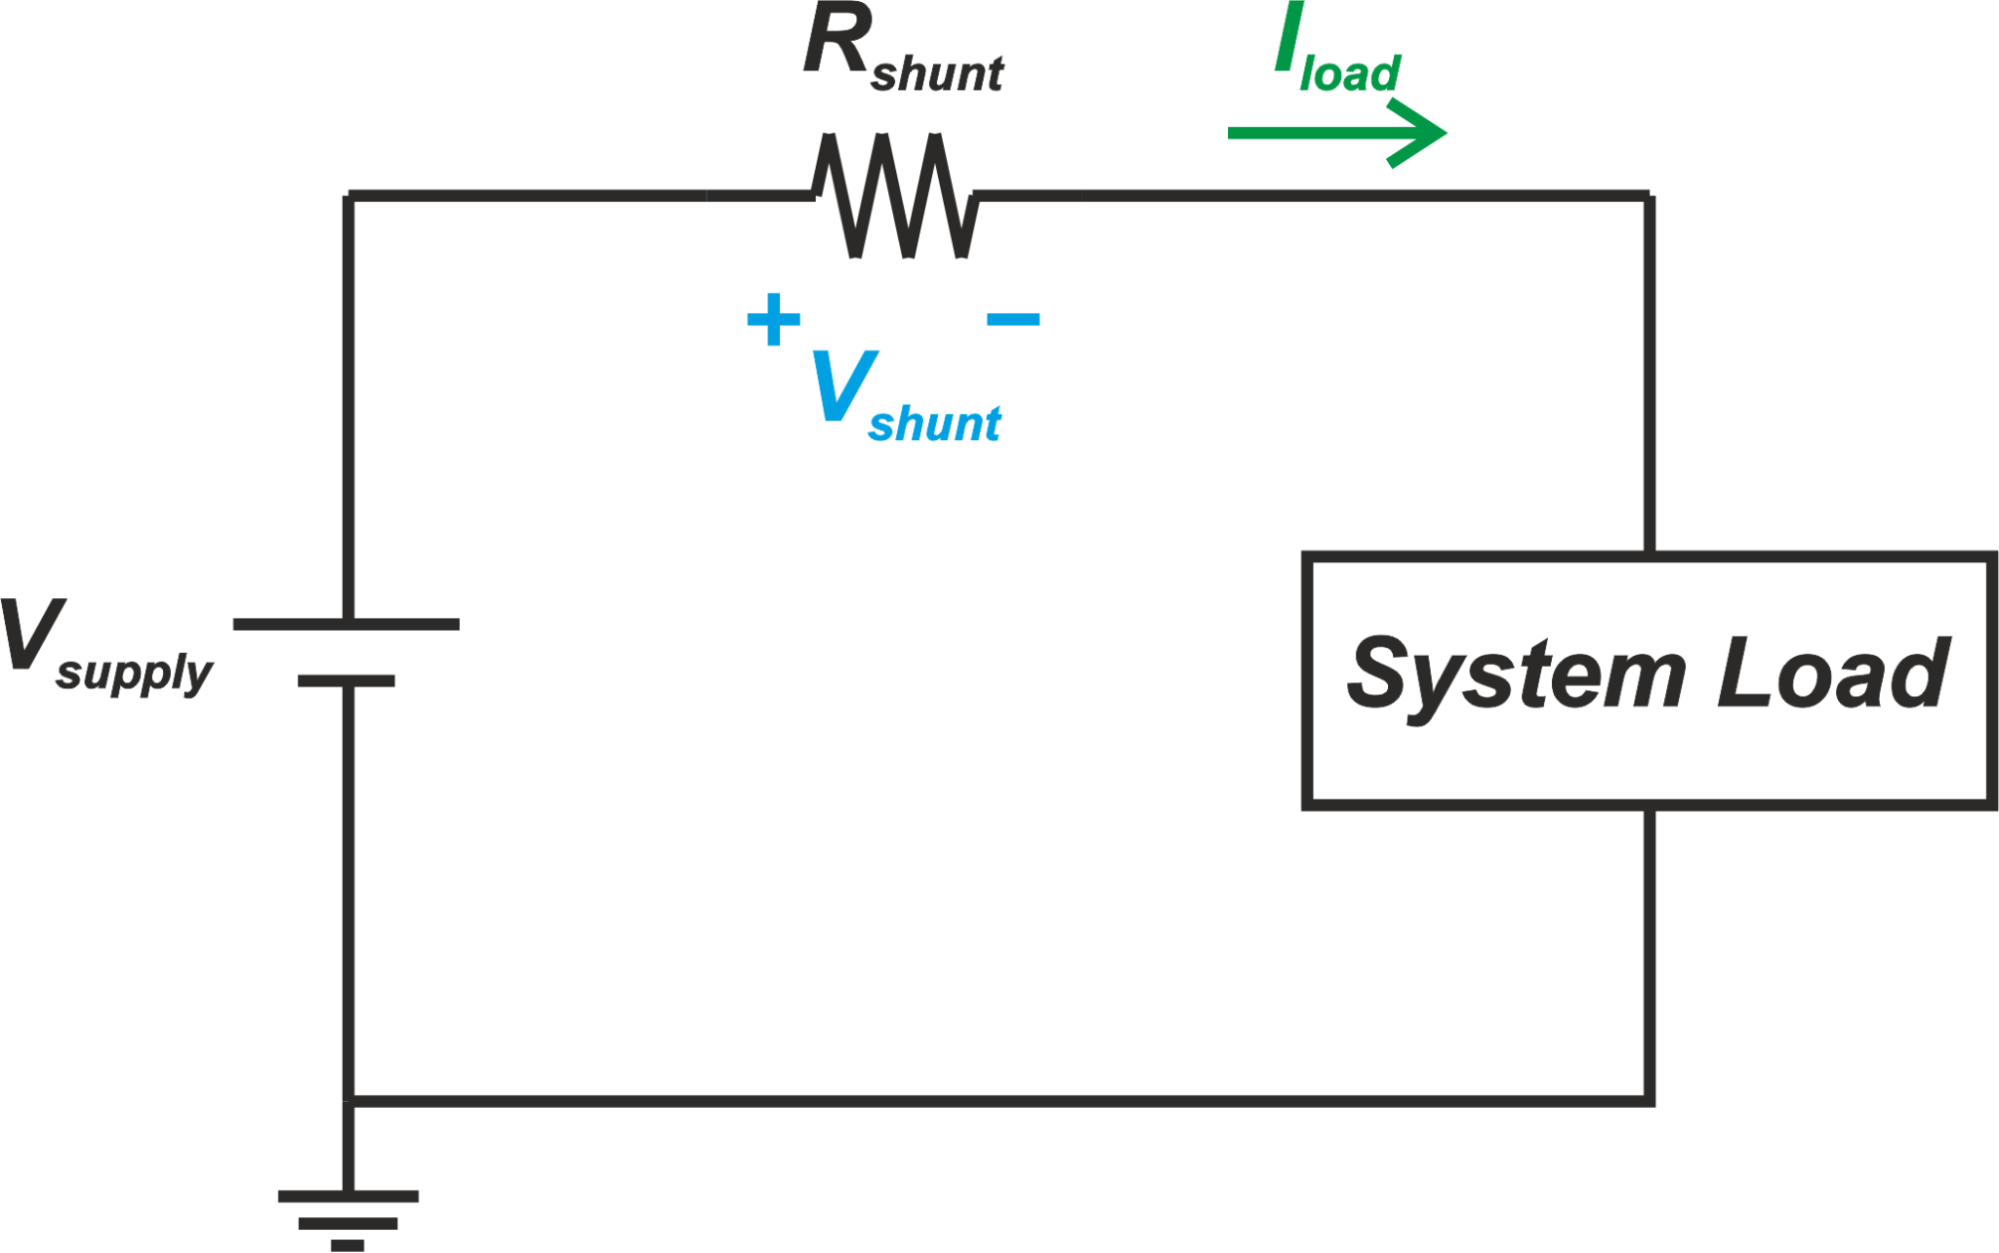
Resistieve stroomsensing wordt breed gebruikt op printplaat-assemblages bij lage tot matige stroomniveaus. Met deze techniek wordt een bekende weerstand Rshunt in serie met de last geplaatst en de spanning die over de weerstand ontstaat gemeten om de laststroom te bepalen. Dit is geïllustreerd in Figuur 1.
Figuur 1
Stroomsense-weerstanden, ook shunt-weerstanden of simpelweg shunts genoemd, hebben meestal waarden in de milliohm-range. Voor zeer hoge stroomtoepassingen kan de waarde van de shunt-weerstand zelfs fracties van een milliohm zijn om de door de weerstand gedissipeerde vermogen te reduceren.
Let op dat zelfs met kleine weerstandswaarden, de shunt-vermogensdissipatie een kwestie kan zijn, vooral voor hoge-stroomtoepassingen. Bijvoorbeeld, met R=1 mΩ en I= 100 A, is het door de shunt-weerstand gedissipeerde vermogen:
\[P = R \times I^2 = 0.001 \times 100^2 = 10 W\]
Een kleine weerstandswaarde leidt ook tot een kleine spanningsval over de weerstand. Daarom is een versterker nodig om de kleine spanning die over de shunt-weerstand ontstaat om te zetten in een voldoende grote spanning geschikt voor upstream circuits.
We zullen bespreken dat, in high-side stroomsensing, de verstrengere stringente eisen kan hebben wat betreft de common-mode rejection ratio (CMRR) specificatie.
Low-side en High-side Sensing
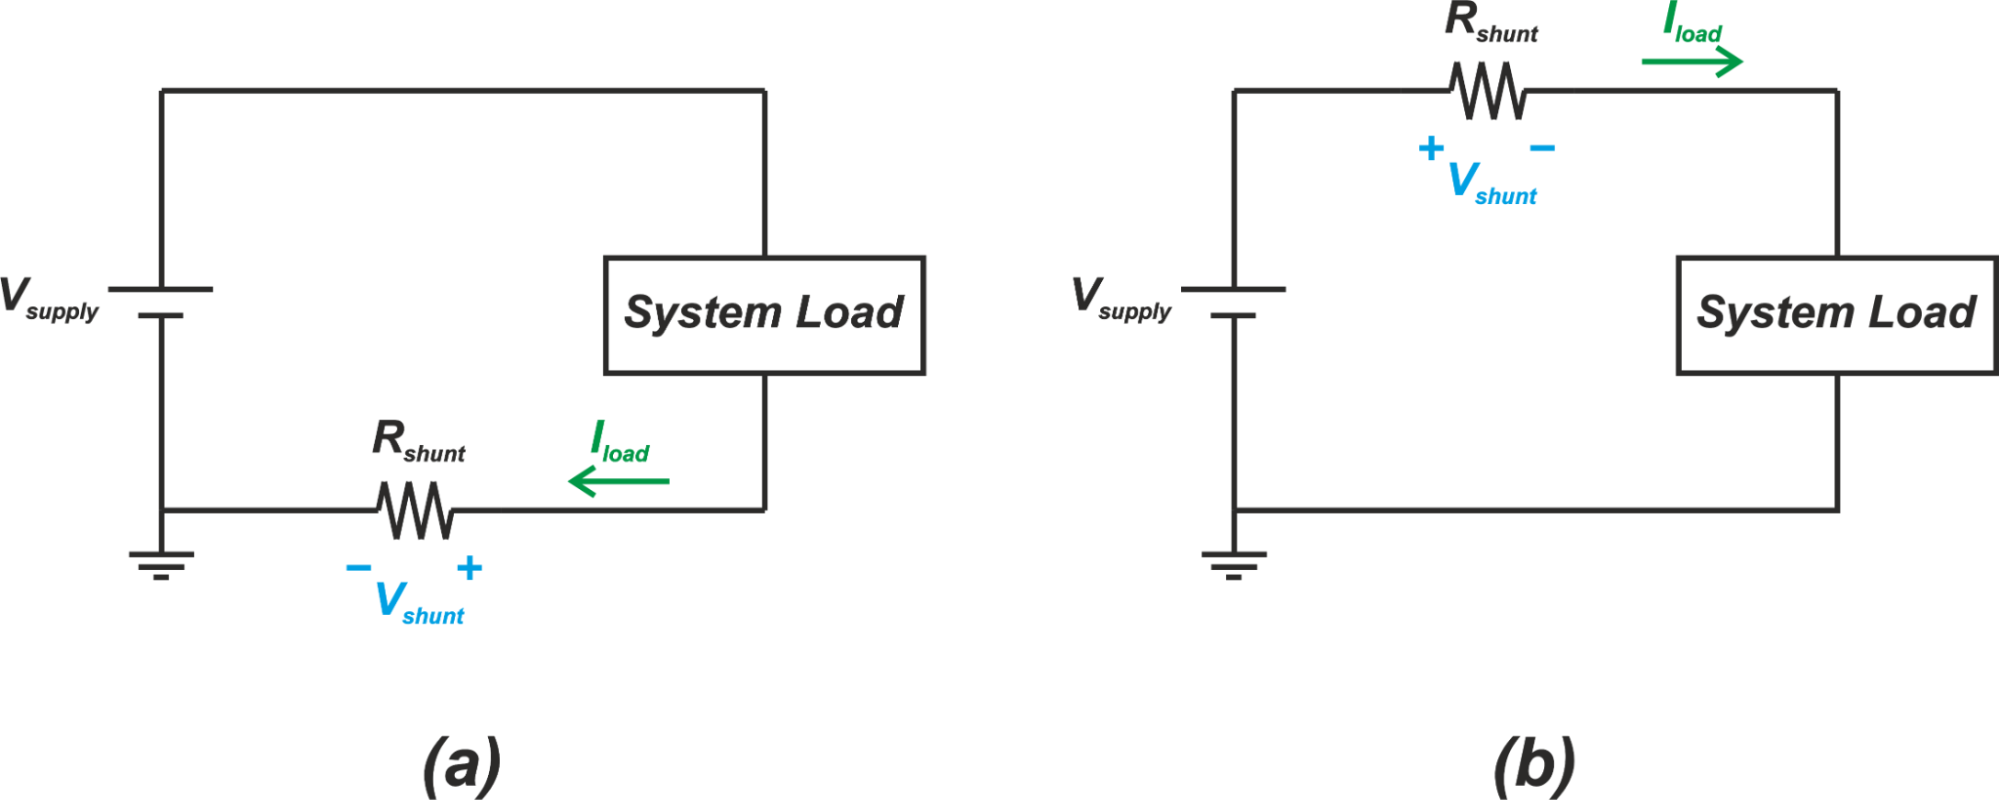
Er zijn twee opties voor het plaatsen van een shunt-weerstand in serie met een last. Deze twee arrangementen worden aangeduid als low-side en high-side stroomsensing-methoden en zijn afgebeeld in Figuur 2.
Figuur 2. (a) Low-side stroomsensing en (b) high-side stroomsensing technieken.
In de low-side configuratie wordt de stroomsense-weerstand (Rshunt) geplaatst tussen de grondterminal van de voeding en de grondterminal van de last. Met de high-side methode wordt de shunt-weerstand geplaatst tussen de positieve terminal van de voeding en de voedinginvoer van de last.
Laten we zien wat de voor- en nadelen van elke methode zijn.
High-side versus Low-side Sensing: De Common-Mode Waarde
Neem aan dat Rshunt=1 mΩ en I= 100 A. Zelfs met deze grote stroom is de spanningsval over de shunt-weerstand slechts 100 mV. Daarom is de common-mode waarde van de spanning over een low-side shunt-weerstand slechts licht boven het grondpotentieel. En, voor de high-side configuratie, is het common-mode niveau van de spanning over de shunt-weerstand zeer dicht bij de last-voedingsspanning.
Omdat de versterker gebruikt in low-side stroomsensing te maken heeft met een kleine common-mode spanning, hoeft deze niet een hoge common-mode rejection ratio (CMRR) te hebben. Common mode rejection ratio specificeert hoeveel demping een versterker toont voor een signaal dat gemeenschappelijk is aan beide ingangen van de versterker. Aangezien de common-mode waarde bijna nul is voor een low-side stroomsensing-configuratie, is de versterker CMRR-eis aanzienlijk ontspannen en dus kunnen eenvoudige versterkerconfiguraties worden gebruikt.
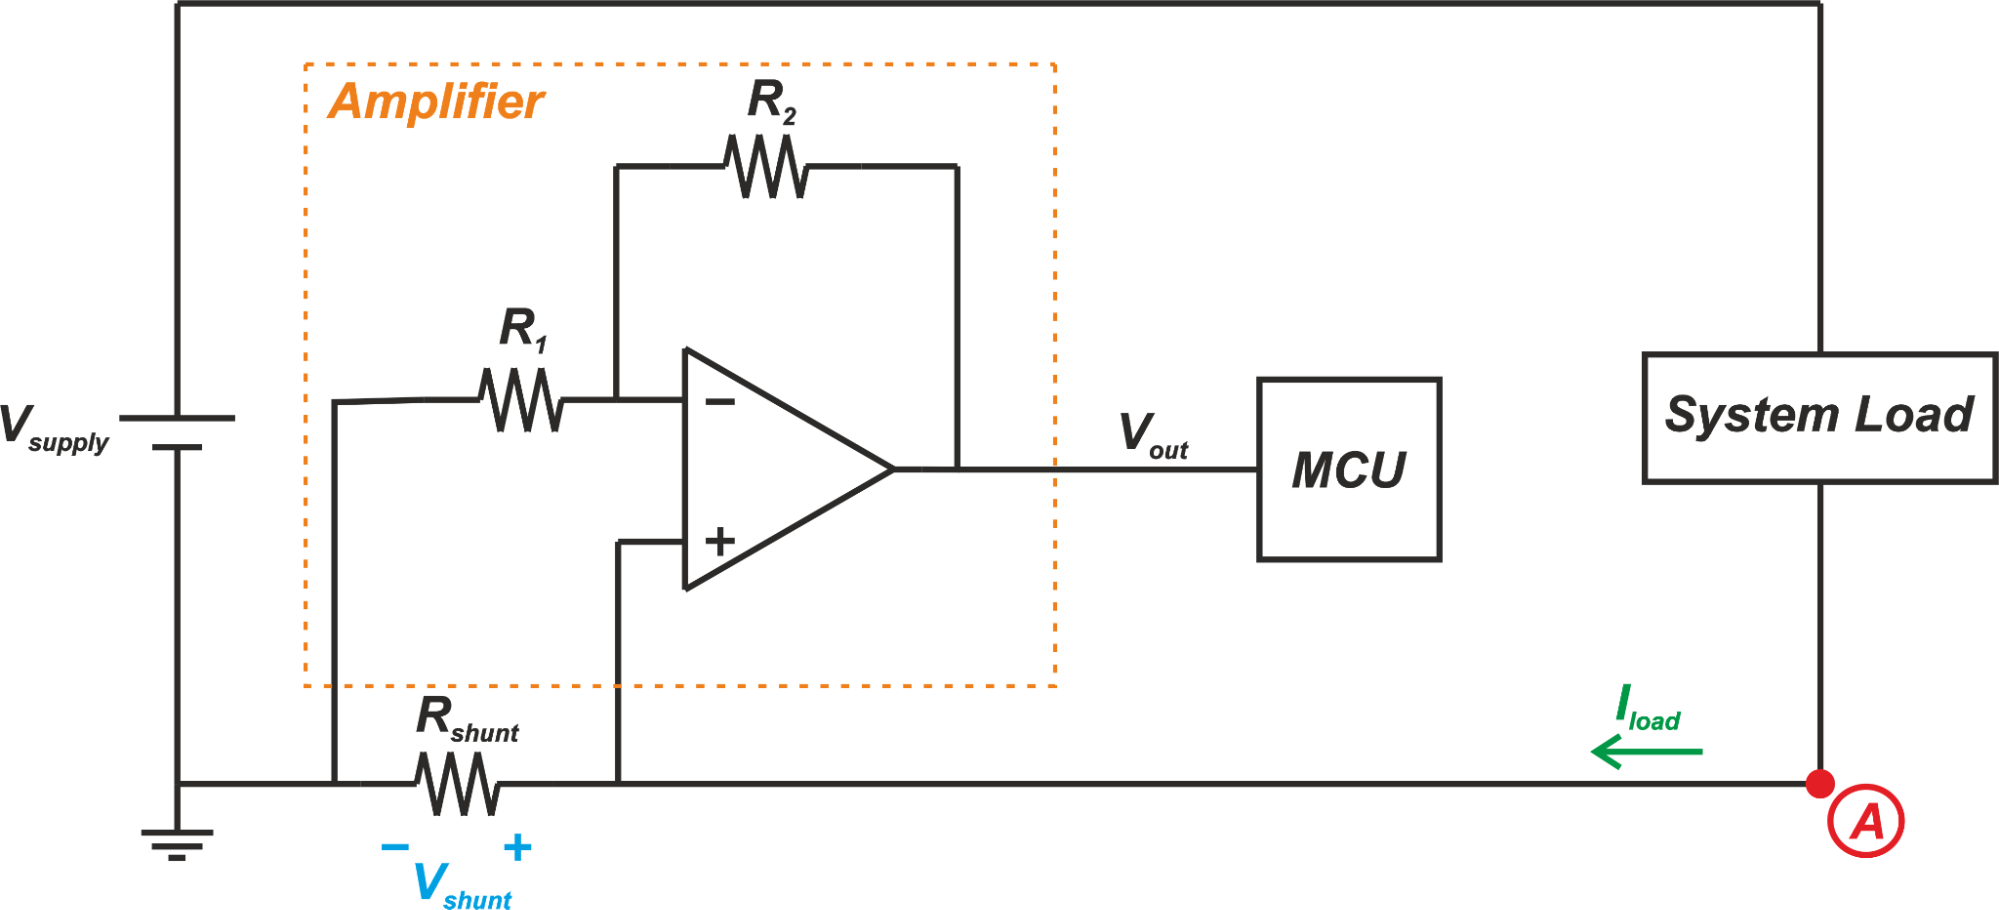
Figuur 3 toont een basale versterker die in low-side stroomsensing kan worden gebruikt.
Figuur 3
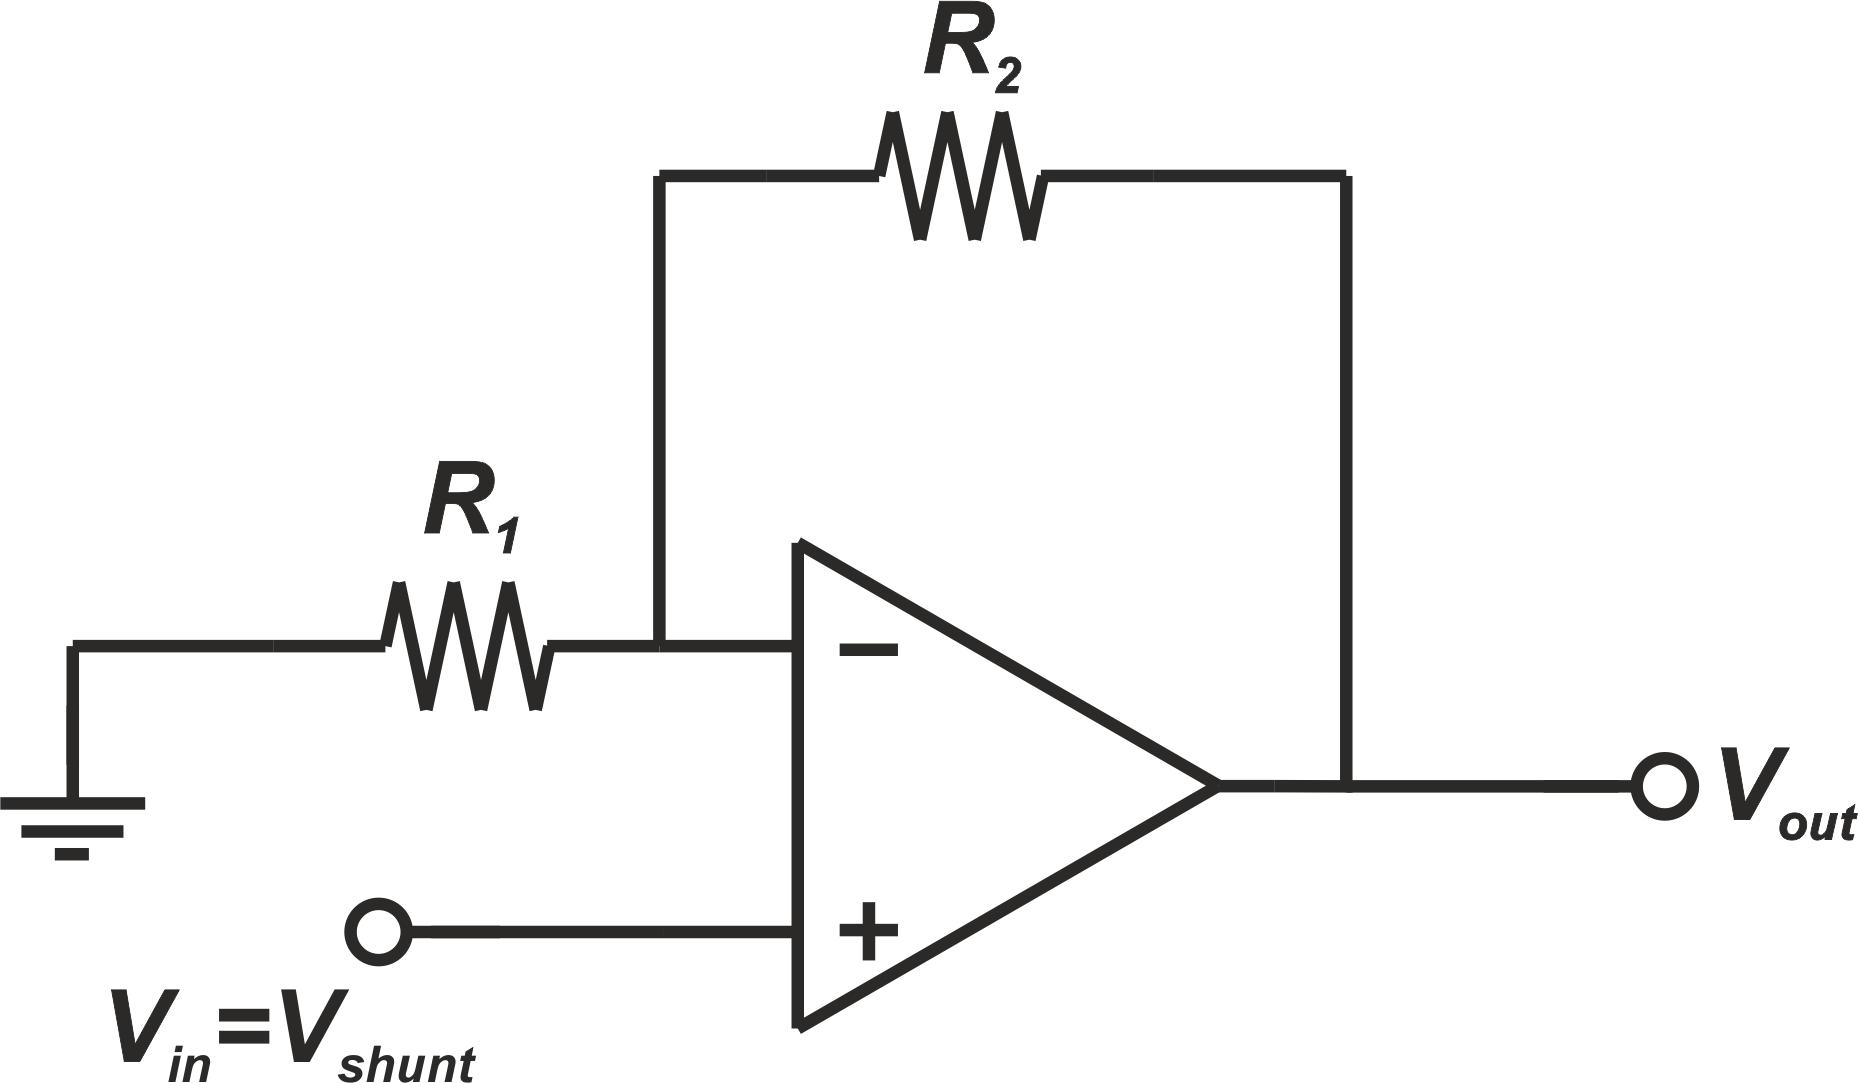
In dit voorbeeld bestaat de versterker uit een op-amp en twee gain-instellende weerstanden R1 en R2. Let op dat dit eigenlijk de non-inverterende configuratie van een op-amp is. Het bekendere schema van deze versterker wordt hieronder getoond:
Figuur 4
De output wat een geamplificeerde versie is van Vshunt kan worden gevonden door de volgende vergelijking:
\[V_{out} = \left(1 + \frac{R_2}{R_1}\right) V_{in} = \left(1 + \frac{R_2}{R_1}\right) V_{shunt}\]
Aan de andere kant, een versterker gebruikt in high-side stroomsensing moet omgaan met een grote common-mode spanning. De versterker moet een hoge CMRR hebben om te voorkomen dat de grote common-mode input op de output verschijnt. Dat is waarom gespecialiseerde versterkerconfiguraties nodig zijn voor high-side stroomsensing. Deze versterkers moeten een hoge CMRR vertonen en een input common-mode range ondersteunen tot de last-voedingsspanning.
Het is de moeite waard om te vermelden dat er veel high-side stroomsensing-toepassingen zijn, zoals 3-fase motorcontrole-toepassingen, waar de last-voedingsspanning veel groter is dan de voedingsspanning gebruikt voor de versterker. Dus, in een high-side sensing-configuratie, heeft de input common-mode van de versterker meestal veel groter te zijn dan zijn voedingsspanning—een eis die het versterkerontwerp zeer uitdagend maakt.
Low-side methode kan grondlus-problemen veroorzaken
Hoewel de low-side sensing-methode het versterkerontwerp vereenvoudigt, heeft het een paar nadelen. Low-side stroommeting plaatst een extra weerstand in de grondpad. Daarom is de grond van het gemonitorde circuit op een potentieel iets hoger dan de systeemgrond. Dit kan een probleem worden voor sommige analoge circuits.
Omdat de grond van het gemonitorde circuit niet op hetzelfde potentieel is als de andere lasten in het systeem, kunnen er grondlus-problemen ontstaan die leiden tot hoorbare ruis, zoals een brom, of zelfs interferentie met nabijgelegen apparatuur. Vanwege deze beperking wordt low-side stroomsensing meestal gebruikt in toepassingen waar we te maken hebben met één geïsoleerde last of de last niet gevoelig is voor grondruis. Kosten-gevoelige motorcontrole in toepassingen zoals drones, boormachines en wijgzagen gebruiken typisch low-side sensing om in de consumentenmarktruimte te kunnen concurreren.
Low-side methode kan foutdetectie niet detecteren
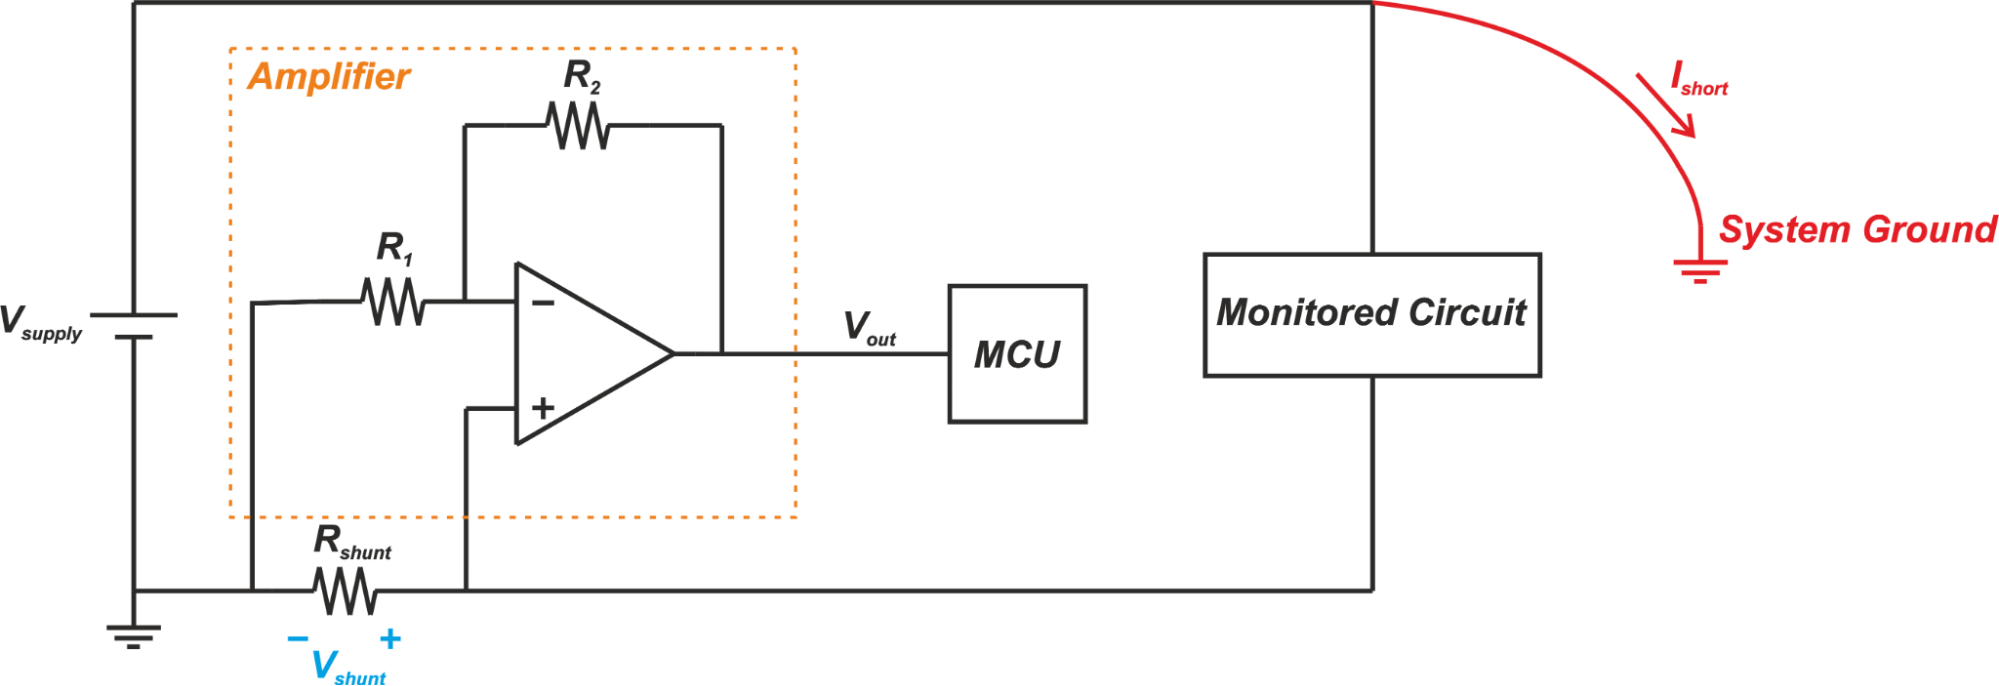
Er zijn verschillende foutcondities die low-side stroomsensing niet kan detecteren. Figuur 5 toont een voorbeeld waar een kortsluiting optreedt tussen de voeding van het gemonitorde circuit en de systeemgrond.
Figuur 5
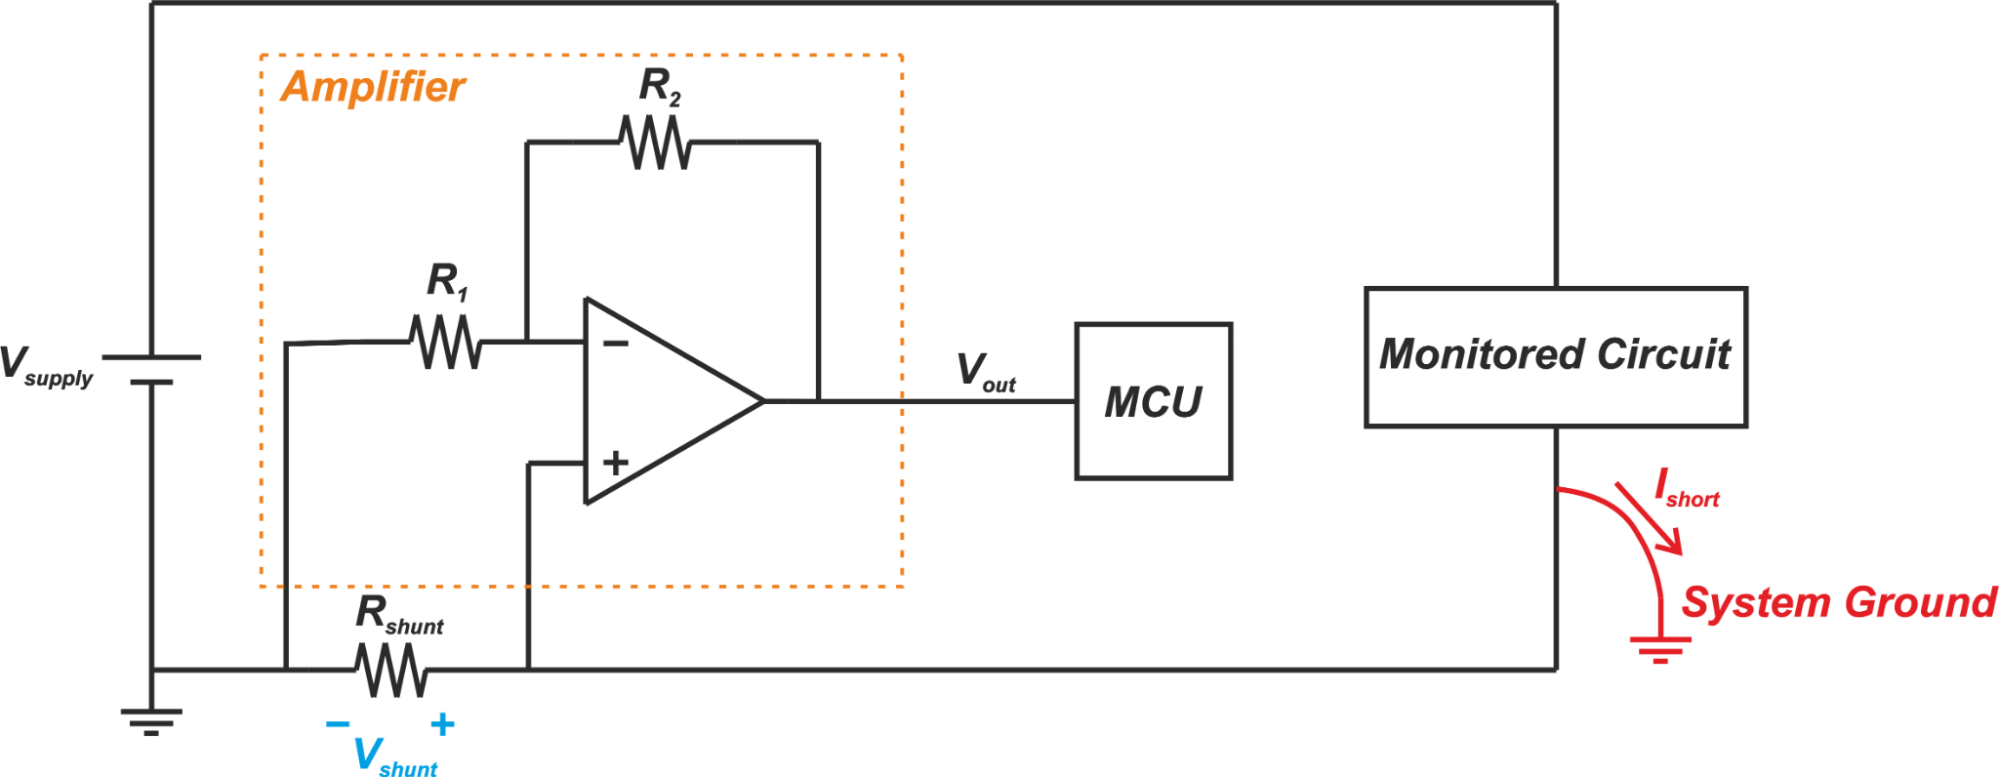
De foutstroom, Ishort, vloeit van de busspanning direct naar de systeemgrond en gaat niet door de shunt-weerstand. Daarom zal de stroommonitor-circuitry deze foutconditie niet detecteren. Low-side stroomsensing kan ook geen kortsluiting detecteren tussen de grond van het gemonitorde circuit en de systeemgrond (Figuur 6).
Figuur 6
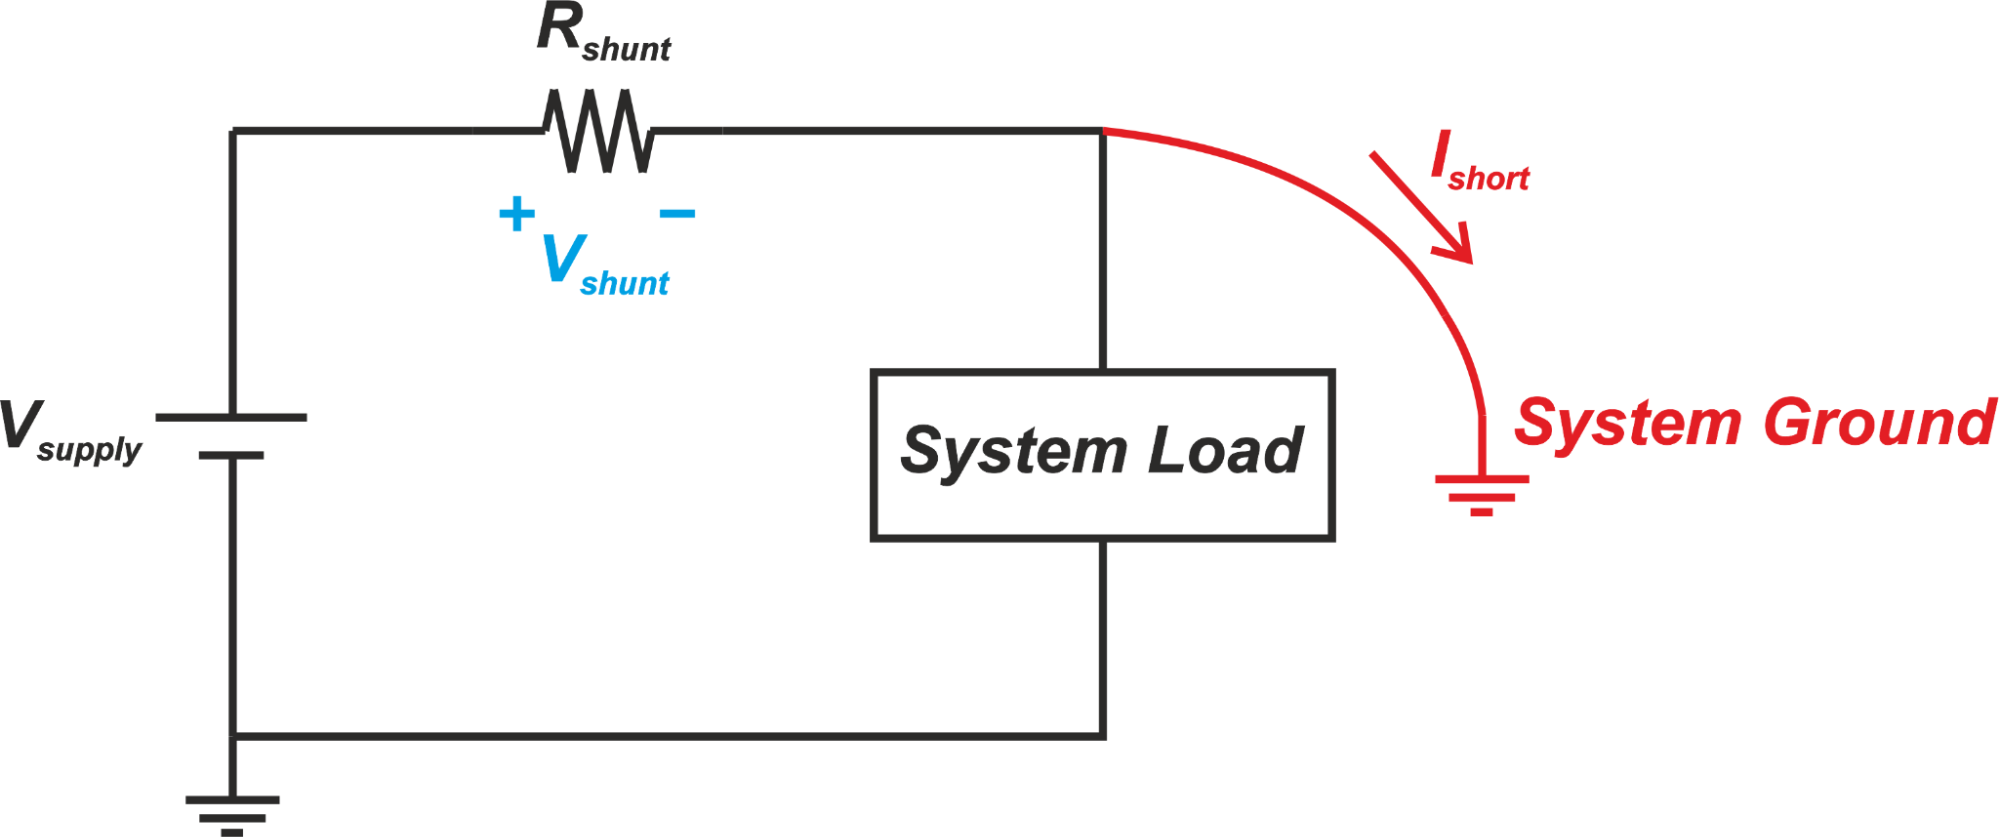
Echter, high-side stroomsensing kan de foutcondities detecteren die downstream van de shunt-weerstand optreden. Dit wordt getoond in Figuur 7.
Figuur 7
In dit geval gaat de foutstroom door de shunt-weerstand. Daarom kan de stroommeet-circuitry de kortsluitingsconditie detecteren en de passende correctieve actie triggeren.
High-side stroomsensing kan bedrading vereenvoudigen
Een ander nadeel van low-side stroomsensing is dat twee draden nodig zijn om het gemonitorde circuit te voeden zelfs als de systeemgrond beschikbaar is. Bijvoorbeeld, in automobiele toepassingen, dient de auto-chassis als een gemeenschappelijke grond. Met het chassis op het systeemgrondniveau, hebben we slechts een enkele draad nodig voor het voeden van een last. Echter, als de stroom door de last gemonitord wordt door de low-side meettechniek, kan de systeemgrond niet gebruikt worden en zijn twee draden vereist voor de last. Aangezien de high-side sensing-techniek de systeemgrond gebruikt voor de gemonitorde last, lijdt het niet onder deze beperking. Dat is waarom high-side sensing beter geschikt is voor automobiele toepassingen.
In het volgende artikel zullen we het schema in Figuur 3 in meer detail onderzoeken. We zullen zien dat deze structuur ook gevoelig is voor PCB-spoorweerstand en een nauwkeurigere meting kan worden gemaakt door middel van een differentiële versterker.
Conclusie
Het hoofdvoordeel van low-side sensing is dat relatief eenvoudige configuraties kunnen worden gebruikt om de spanning over de shunt-weerstand te versterken. Echter, low-side stroomsensing is vatbaar voor grondstoring en kan foutcondities niet detecteren. Low-side stroomsensing wordt meestal gebruikt in kosten-gevoelige motorcontrole-toepassingen die in de consumentenmarktruimte moeten kunnen concurreren.
Om een complete lijst van mijn artikelen te zien, bezoek deze pagina.
Sensor
- Hands-on gids voor stroomdelers: Bouwen, meten en simuleren met 6V batterij
- Common-Emitter Versterker Beperkingen: Vervorming, Temperatuur en Hoge-Frequentie Uitdagingen
- Insulated-Gate Bipolaire Transistoren (IGBTs): FET Precisie Combineren met BJT Vermogen
- DIAC: De Bidirectionele Trigger voor AC Thyristoren
- Elektrische Weerstand en Circuitveiligheid Begrijpen
- Stroomsignaal-systemen: de 4–20 mA lus uitgelegd
- PCB-ontwerp meesteren: bewezen tips voor signaalintegriteit, EMI en spoorlayout
- Hoogpreciese waelstroom-verplaatsingssensoren voor industriële toepassingen
- Contactloze stroomsensing in EV's verbeteren: Praktische ontwerpoplossingen
- Quantum-limiet chemische sensorchip stelt snelle, nauwkeurige detectie van sporenstoffen in
- Geavanceerde magnetische velddetectie met NASA's Fiber Bragg Grating-technologie