



Beheersing van motion‑tracking‑nauwkeurigheid in draagbare apparaten
Draagbare, verbonden gadgets – smartphones, smartwatches, fitness‑trackers en hearables – hebben het dagelijks leven herschapen. Naast connectiviteit en verwerkingskracht is de verborgen held achter veel intuïtieve interacties motion sensing.
Van auto‑roterende telefoonschermen en stap‑tellers tot XR‑headset head‑tracking en touchless bediening op oordopjes, creëren motionsensoren een vloeiende, natuurlijke gebruikerservaring. Voor embedded‑ingenieurs is het selecteren van de juiste sensor‑suite cruciaal: je hebt precisie nodig zonder overmatige kosten of stroomverbruik.
Motion Sensor Fundamentals
Drie kernsensoren vormen de ruggengraat van de meeste IMU's (Inertial Measurement Units): accelerometers, gyroscopen en magnetometers.
- Accelerometer: meet lineaire versnelling, inclusief zwaartekracht, onthullend de oriëntatie van het apparaat ten opzichte van de aardse trekking.
- Gyroscoop: vangt hoeksnelheid op, biedend snelle veranderingen in oriëntatie.
- Magnetometer: detecteert het aardse magneetveld, wat kopbepaling mogelijk maakt.
Het combineren van een 3‑as accelerometer en gyroscoop levert een 6‑as IMU. Het toevoegen van een 3‑as magnetometer produceert een 9‑as IMU, de meest voorkomende configuratie voor consumenten‑wearables en XR‑gear.
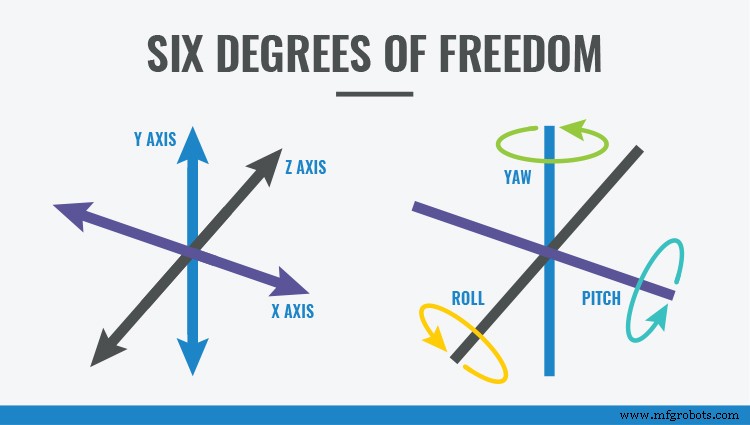
Figuur 1: Motion sensing met een IMU (Bron: CEVA)
Nauwkeurigheid waarborgen
Kopnauwkeurigheid is een primaire metriek voor IMU's. Afhankelijk van de applicatie, kan je sub‑graad precisie eisen (bijv. XR‑headsets) of een paar graden tolereren (bijv. kinderspeelgoed). Overweeg stabiliteit over tijd, temperatuurdrift, en de specifieke foutbudgetten van je use‑case.
Hoogwaardige motion tracking hangt af van sensor‑fusie – het combineren van data van meerdere sensoren om individuele zwaktes te compenseren. See elke sensor als een adviseur met een andere specialiteit:
- Gyroscopen leveren betrouwbare korte‑termijn oriëntatie‑veranderingen, maar driften over langere periodes.
- Accelerometers bieden een constante zwaartekracht‑referentie voor lange‑termijn stabiliteit, hoewel ze door doorgezette lineaire versnelling misleid kunnen worden.
- Magnetometers geven absolute kop in magnetisch stille omgevingen, maar kunnen gecorrumpeerd worden door nabijgelegen ferromateriële structuren.
Effectieve fusie‑algoritmes wegen deze bronnen, en passen dynamisch vertrouwensniveaus aan wanneer interferentie gedetecteerd wordt. Bijvoorbeeld, als een magnetometer plotselinge fluctuaties toont, kan het algoritme zwaarder rekenen op accelerometer‑ en gyroscoop‑data tot het veld gestabiliseerd is.
Sample‑rate speelt ook een rol. Terwijl een basis stap‑teller kan functioneren op een paar Hz, vereisen de meeste motion‑intensieve applicaties 100–400 Hz, en XR head‑tracking eist vaak 1 kHz of hoger om sub‑10 ms latentie te behouden.
Calibratie – zowel fabrieks‑ als in‑field – is essentieel om bias te verminderen en consistentie over eenheden te behouden. Dynamische calibratie, geleid door de bekende beweegpatronen van de applicatie, kan de nauwkeurigheid verder verfijnen zonder de kosten van volledige fabriekscalibratie.
Verificatie moet een onafhankelijke referentie omvatten, zoals een gekalibreerde robotarm of een GPS‑gebaseerde ground truth, om fouten te kwantificeren en compensatie- of alerting‑mechanismen in te schakelen.
Nieuwe features ontgrendelen
Accurate motion data ontgrendelt intelligente interfaces en context‑bewustzijn:
- Hearables kunnen tap‑detectie gebruiken om nummers te wisselen en in‑ear‑detectie om audio automatisch te dempen.
- Contextuele audio‑aanpassingen – muziek dimmen bij naderen van een zebrapad – creëren veiligere, meer immersieve ervaringen.
- Geavanceerde fitness‑analytics onderscheiden tussen wandelen, rennen, trapklimmen, en schatten calorieverbranding door accelerometer, gyroscoop, barometer en GPS‑data te integreren.
Figuur 2: Hearables (Bron: CEVA)
Sensor Fusion & Software Integratie
Rauwe sensorstreams zijn onvoldoende; ze moeten verwerkt, gekalibreerd en gefuseerd worden. Deze complexiteit wordt vaak afgehandeld door toegewijde sensor‑hub oplossingen die een low‑power MCU en pre‑geoptimaliseerde firmware insluiten.
Bijvoorbeeld, de Bosch/CEVA Hillcrest Labs BNO080/085 familie omvat high‑performance accelerometers, gyroscopen, magnetometers, en een ARM Cortex‑M0+ kern. De MotionEngine™ firmware levert 6‑ en 9‑as tracking, activiteitsclassificatie (wandelen, rennen, staan), en is compatibel met een breed scala aan embedded platforms.
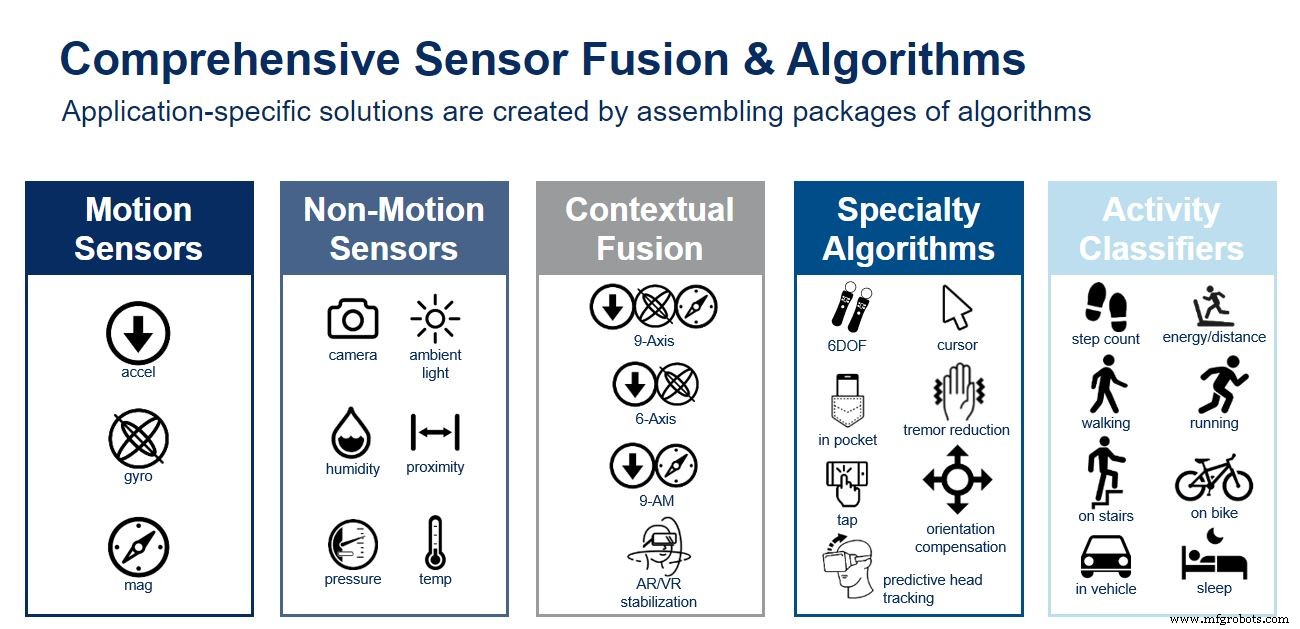
Figuur 3: Uitgebreide Sensor Fusion & Algoritmes (Bron: CEVA)
Het offloaden van fusie naar de sensor SiP houdt de hoofprocessor in low‑power sleep‑modi voor always‑on taken zoals stap‑tellen, wat de batterijlevensduur verlengt terwijl de responsiviteit behouden blijft.
Conclusie
Motion sensors zijn onmisbaar in consumentenapparaten, maar het bereiken van de vereiste precisie vereist doordachte sensor‑selectie, calibratie en fusie. Door te partneren met ervaren leveranciers en geïntegreerde sensor‑hubs te benutten, kunnen ontwikkelaars nauwkeurige, feature‑rijke ervaringen leveren zonder in te boeten op kosten of stroomverbruik.
Ingebed
- Geavanceerde Tafeltennisbal Tracking met OpenCV op Raspberry Pi
- Een LED Besturen met een PIR-bewegingssensor op Raspberry Pi
- Hoe Graphite AM's Jonathan Warbrick succes drijft in industriële 3D-printing
- Samenwerking: De Weg naar de Fabriek van de Toekomst
- Professionele Badges Verdienen met PwC: Herken Uw Vaardigheden & Boost Uw Carrière
- Tracking ADC: Op/Neer-teller voor snelle, continue signaalconversie
- Lineaire Bewegingstechnologie: Precisieoplossingen voor Automatisering
- STMicroelectronics LSM6DSOX: machine‑learning‑enabled inertiële sensor voor nauwkeurige, energie‑efficiënte activiteits‑tracking
- TDK lanceert fout-tolerante InvenSense IMU's voor industriële toepassingen
- Geavanceerd 3D-bewegingsvolgsysteem: next-gen sensor voor autonome technologie
- De Juiste Nauwkeurigheid Kiezen voor Asset Tracking in Productie & Gezondheidszorg