



CNC-bewegingsbesturingssystemen: Eenvoudig uitgelegd
Ik werd recentelijk gevraagd het bewegingsbesturingssysteem, gebruikt in CNC werktuigmachines, uit te leggen aan iemand in mijn familie. Realizerend dat deze persoon geen achtergrond in productie had - en zeker geen ervaring met iets zo ingewikkelds en technisch - moest ik mijn uitleg relateren aan iets gemeenschappelijks en simpels, waardoor ze het analogie gemakkelijk konden visualiseren.... zoals autorijden.
Hoewel dit onderwerp van nature zeer ingewikkeld en technisch is, denk ik dat deze analogie een tamelijk goed werk doet om het onderwerp te vereenvoudigen, maar nog steeds mensen die geïnteresseerd zijn een adequate basiskennis geeft van wat er gebeurt. Natuurlijk zou zo'n geavanceerd technologisch onderwerp het grootste deel van een heel college-semester kunnen innemen, om een grondige begrip te krijgen, maar voor ons simpele mensen denk ik dat de rij-analogie prima werkt. Maar, voordat we beginnen, moeten we enige basiswerk leggen. Je moet de basis begrijpen van hoe een commando dat begint in onze hersenen door de CNC-besturing reist, en zich uiteindelijk manifesteert als een beweging van een van de lineaire assen van de machine.
Laten we ons deelprogramma (conversationeel of G-code) zien als niets meer dan een lijst met commando's. Die commando's worden georganiseerd door de CNC-besturing, en gerangschikt in verschillende categorieën voor elke van de individuele assen van de machine - en vervolgens doorgegeven aan de overeenkomstige as. Zodra het commando ontvangen is door de servodrive voor een bepaalde as, wordt dat commando afgebroken in een simpele spanningsvereiste nodig om de as te bewegen zoals bevolen door het commando - en die spanning wordt dan toegepast op de motor... waardoor de motor begint te draaien, en dus de as te bewegen. Terwijl de as beweegt, wordt zijn huidige positie continu gemonitord door een encoder gemonteerd aan het einde van de motor, of een glazen schaal die gemonteerd is langs de lengte van de as. Dit monitoringsapparaat biedt feedback aan de servodrive zodat veranderingen in de spanningscommando's gemaakt kunnen worden indien nodig... meer spanning betekent dat de motor sneller draait, en de as haalt op als het achterloopt; en minder spanning betekent dat de motor langzamer draait, waardoor de as vertraagt als het begint te ver vooruit te lopen op de aangewezen beweging.
Nu, met dat uit de weg, laten we onze rijanalogie toepassen. Allereerst hebben we enige commando's nodig om te volgen... laten we zeggen dat de route waarin we naar ons eindbestemming reizen ons freestoolpad is, en de snelheidslimietborden langs de weg zullen fungeren als onze aangewezen voedsnelheid. Je hersenen zijn de CNC-besturing, je spieren zullen fungeren als de servodrives, en je ledematen kunnen de servomotoren zijn die je assen besturen. We zullen onze ogen en de snelheidsmeter gebruiken voor feedback. Nu, omdat niets in het leven perfect of exact kan zijn, moeten we enige acceptabele tolerantie voor onze aangewezen posities toelaten... laten we zeggen dat de gehele breedte van de weg onze positioneringstolerantie is, en zolang we op het asfalt blijven, zijn we goed!
In deze eerste analogie, beeld je jezelf geparkeerd op een verlaten snelweg, in het midden van het niets, en de weg is zo recht als een pijl voor je uitgestrekt. Je bent bevolen om een afstand van een mijl af te leggen, de dubbele gele streep in het midden van de weg te volgen, en de snelheidslimiet voor deze weg is 100 mijl per uur. Om te beginnen, vertellen je hersenen de spieren in je voet om druk uit te oefenen op het gaspedaal en de auto begint te bewegen. Om de gele streep te volgen zullen je hersenen de visuele feedback van je ogen gebruiken, om de spieren in je armen te controleren, en het voertuig in een rechte lijn te laten bewegen - en afhankelijk van de feedback ontvangen van de snelheidsmeter, zullen je hersenen ook de spieren in je enkels moeten controleren om de druk die wordt uitgeoefend op de versneller te verhogen of te verlagen om de aangewezen snelheid van 100 mijl per uur te behouden. Positioneringstolerantie is hier echt geen issue. Okay, ik realiseer me dat dat extreem vereenvoudigd was, maar nu je ziet hoe mijn rijanalogie toegepast kan worden, kunnen we het een stap of twee verder nemen.
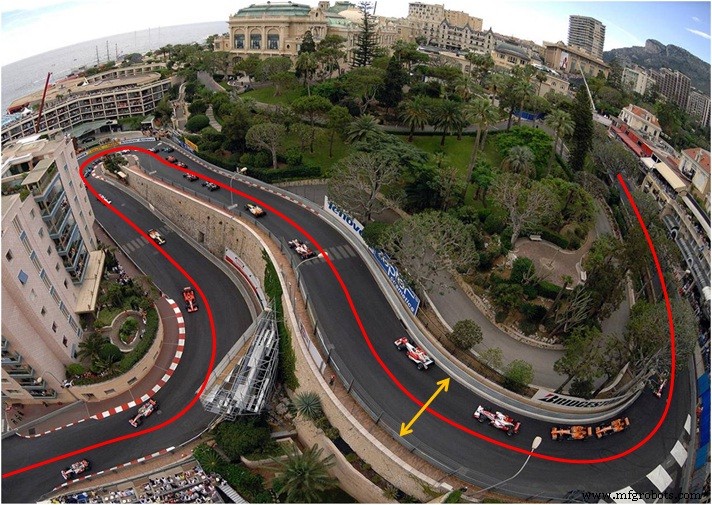
Met dezelfde commando's als hierboven (de dubbele gele streep volgen voor een mijl, met een snelheid van 100 mijl per uur, en de gehele breedte van de weg als onze acceptabele tolerantie) laten we doorgaan naar analogie nummer twee... we zitten in het midden van het laatste beetje rechte weg dat we zullen tegenkomen voor de volgende mijl. De weg die voor ons uitgestrekt ligt is kronkelig en heuvelachtig, en het opereren binnen onze aangewezen beperkingen zal een beetje uitdagender zijn deze keer. We versnellen tot onze aangewezen snelheid van 100 mijl per uur, maar worden snel geconfronteerd met ons eerste obstakel... een volle 90 graden bocht naar rechts. Realizerend dat we deze bocht niet met succes kunnen doorrijden, en onze huidige snelheid behouden, moeten we onze snelheid verlagen. We moeten een soepele baan door de bocht vinden die ons toestaat een snelheid te behouden die zo dicht mogelijk bij onze aangewezen snelheid ligt, maar ons niet van de weg laat rijden. Reagerend op de feedback ontvangen van onze visuele apparaten, sturen onze hersenen de commando's om de benodigde bewegingen en aanpassingen van onze snelheid en baan te controleren om de bocht met succes te doorrijden.
Dan, bijna onmiddellijk, vinden we ons geconfronteerd met een nog uitdagender obstakel... een "S" bocht, met een opklim in de eerste helft, en een afdaling in de tweede helft. Hoewel deze situatie vergelijkbaar zou worden behandeld met de simpele 90 graden bocht hierboven - ons snelheid en baan controleren voor de soepelste en snelste route mogelijk, terwijl we het veilig op de weg houden - moeten we nu ook reageren op de veranderingen in hoogte... de druk op de versneller verhogen tijdens het beklimmen van het eerste deel van de bocht, maar die druk verlagen, en de remmen indrukken indien nodig, op het laatste deel zodat we onze aangewezen snelheid van 100 mijl per uur niet overschrijden wanneer de zwaartekracht begint te domineren. Deze actie en reactie zal doorgaan voor elk obstakel dat we tegenkomen totdat we onze eindbestemming bereiken... het einde van het programma!
Bij het bespreken van bewegingsbesturing, moeten we ook iets bespreken genaamd "blok look-ahead", wat meestal gemeten wordt door het aantal blokken dat de besturing in staat is om van tevoren te verwerken - waardoor de besturing zich beter kan voorbereiden op toekomstige obstakels. In onze rijanalogie, zou blok look-ahead geïllustreerd kunnen worden als een LCD-display, gemonteerd in het dashboard dat ons een kaart van de baan zou geven, zodat we de baan op ons huidige obstakel kunnen aanpassen, zodat we in een betere positie zullen zijn om een toekomstig obstakel soepel uit te voeren. Natuurlijk, hoe ingewikkelder het freestoolpad wordt, hoe meer beschikbare look-ahead nodig kan zijn om de soepelste en snelste route naar de finish te behouden. Hoewel elke machinefabrikant een manier heeft om blok look-ahead op een vergelijkbare manier te hanteren, zijn er sommigen effectiever in dan andere.
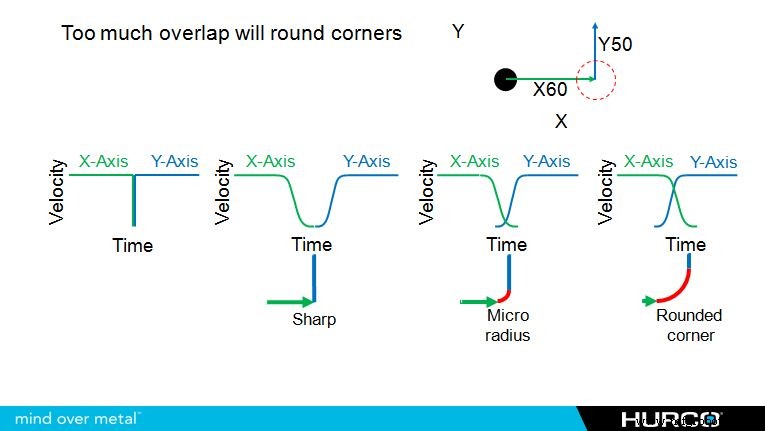
Hurco's WinMax-besturing heeft iets genaamd UltiMotion... een gepatenteerd software-gebaseerd bewegingsbesturingssysteem dat een variabele blok look-ahead biedt; wat de besturing in staat stelt om tot 10.000 blokken in de toekomst te kijken wanneer nodig, en kan cyclus tijdreducties van tot 30% produceren - vooral op de meer ingewikkelde toolpaden waar meer look-ahead nodig is. Natuurlijk, op de simpelere freespaden - zoals die in onze eerste twee analogieën hierboven - zal de besturing veel minder look-ahead vereisen dan dat laatste scenario... daarom wordt meer van het RAM-geheugen van de besturing vrijgemaakt, en kan beter benut worden voor andere dingen. Besturingen die deze unieke mogelijkheid niet hebben om zich "aan te passen" aan de huidige behoeften van de besturing, zijn niet in staat om enig van het beschikbare RAM-geheugen te herbestemmen, en kunnen niet profiteren van deze variabiliteit.
CNC machine
- Top CNC-Machine Merken voor Precisie en Betrouwbaarheid
- Siemens 808D CNC-freesmachine besturingssysteem: uitgebreide introductie
- Egyptische klant bezoekt fabriek voor geavanceerde CNC-machine
- Mediterrane klant traint op geavanceerde CNC-freesmachine in onze faciliteit
- Noorse klanten bezoeken CNC-freesmachine fabriek: een globale productie-ervaring
- Betrouwbare klantbeoordelingen van onze CNC-freesmachine
- Precisie CNC Prototyping Diensten voor Innovatieve Oplossingen
- CNC Machining: Precisieoplossingen voor de Automotive Industrie
- Kwaliteitscontrole in CNC-bewerking verbeteren: Strategieën voor precisie en klanttevredenheid
- CNC Bewerkingskosten Begrijpen: Belangrijkste Factoren en Optimalisatie
- Essentiële Gids voor Kwaliteitscontrole & Inspectie in CNC-bewerking