



Cobots 2026: Hoe collaboratieve robots werken en waarom ze belangrijk zijn
Door het EVST-editorteam · Laatst bijgewerkt: 10 juni 2026
Een collaboratieve robot, of cobot, is een lichtgewicht industriële arm ontworpen om naast mensen te opereren zonder de noodzaak voor een veiligheidshek. Het bereikt dit door kracht-en-kracht-beperking: koppelsensoren in elk gewricht voelen contact en stoppen of trekken de arm onmiddellijk terug voordat een botsing letsel kan veroorzaken. ISO/TS 15066 schetst vier collaboratiemodi die de toelaatbare nabijheid tussen een mens en een robot definiëren. In 2026 variëren cobot-payloads typisch van 3 kg tot 30 kg, met bereiken van ongeveer 600 mm tot 1.800 mm.
Wat maakt een cobot anders dan een conventionele robot
De term "collaboratief" verwijst naar veiligheidscapaciteit, niet een afzonderlijke mechanische klasse. Een cobot blijft een 6-as gegelenkte arm uitgerust met servomotoren, tandwielen en encoders op elk gewricht. Wat het onderscheidt is de toegevoegde sensing en controle die het toestaan een werkruimte veilig te delen, gecombineerd met een ontwerp dat letselrisico minimaliseert: afgeronde randen, lage bewegende massa, geen knelpunten en snelheidslimieten.
Traditionele industriële robots zijn gebouwd voor snelheid, belasting en herhaalbaarheid binnen een afgeschermde cel, aannemend geen menselijke aanwezigheid in de werklast. Cobots ruilen pieksnelheid en belasting voor de mogelijkheid om in een gedeelde ruimte te opereren, wat op zijn beurt de implementatie-economie verandert: een cobot-cel kan afscherming, lichtgordijnen en de overhead-ruimte die een afgeschermde cel vereist, achterwege laten. Deze kostenbesparing is een sleutelvoordeel voor kleine en midden-grote fabrikanten. Voor een gestructureerde walkthrough van cobot-typen en selectiecriteria, zie onze volledige gids naar cobot-typen, selectie en applicaties, die dit artikel complementeert met een diepere duik in de veiligheidsmechanica.
Volgens de International Federation of Robotics 2025 World Robotics-rapport, blijven collaboratieve robots het snelst groeiende segment van de industriële robotmarkt op eenheidsgroei, zelfs als ze nog een minderheid van de totale installaties vertegenwoordigen. Groei is geconcentreerd in elektronica-montage, machine tending en verpakking – gebieden waar onderdeelgewichten laag zijn en mens-robot nabijheid operationeel nuttig is.
Hoe een cobot werkt: de veiligheidsmechanica
De kerntechnologie die cobots mogelijk maakt is hoe ze contactkracht voelen en beperken. In 2026 domineren drie benaderingen, en de meeste productiecobots combineren meer dan één.
Gewrichtskoppelsensing
Elk gewricht bevat een koppelsensor – of de controller levert koppel af van motorstroom. Tijdens normale beweging kent de controller het verwachte koppelprofiel voor het geprogrammeerde pad bij de geprogrammeerde snelheid. Als de gemeten koppel een drempel overschrijdt, interpreteert de controller dit als een onverwachte externe kracht, trigger een beschermende stop en brengt de arm in een veilige positie. De reactietijd van contact tot stop is in de orde van milliseconden, wat de contactkracht onder letseldrempels houdt.
Kracht-en-kracht-beperking (PFL)
PFL is de meest voorkomende collaboratieve methode. De robot is ontworpen en geconfigureerd zodat, zelfs in een worst-case contact, de overgedragen kracht en druk onder de biomechanische limieten blijven gedefinieerd in ISO/TS 15066 Bijlage A voor de relevante lichaamsregio. Dit wordt bereikt door lage bewegende massa, snelheidslimieten, afgeronde geometrie en de koppelsensing-stop hierboven beschreven. PFL stelt veel cobots in staat om zonder hekken of lichtgordijnen te draaien omdat de robot zelf fungeert als het veiligheidssysteem.
Snelheid en scheidingmonitoring
Als alternatief of complement, volgen externe veiligheidssensoren – zoals laserscanners, 3D-camera's of veiligheidsmatten – de positie van de operator. De robot draait op volle snelheid wanneer niemand in de buurt is, vertraagt als een persoon nadert, en stopt als de beschermende scheidingsafstand geschonden wordt. Dit stelt een snellere, zwaardere robot in staat om collaboratief te gedragen zonder productieve snelheid op te offeren wanneer de werkruimte vrij is.
In de praktijk combineren de cleanste implementaties methodes: PFL als baselines veiligheid, met snelheid-en-scheidingmonitoring gelaagd om doorvoersnelheid te herwinnen wanneer geen operator aanwezig is. Industrie-observaties van montagelijn-implementaties tonen aan dat een cobot puur geconfigureerd voor worst-case PFL-snelheid 40% tot 60% van zijn potentiële doorvoersnelheid kan verliezen vergeleken met dezelfde arm die mag draaien snel wanneer de werkruimte vrij is – daarom zijn hybride configuraties nu de standaard op hogere-volume lijnen.
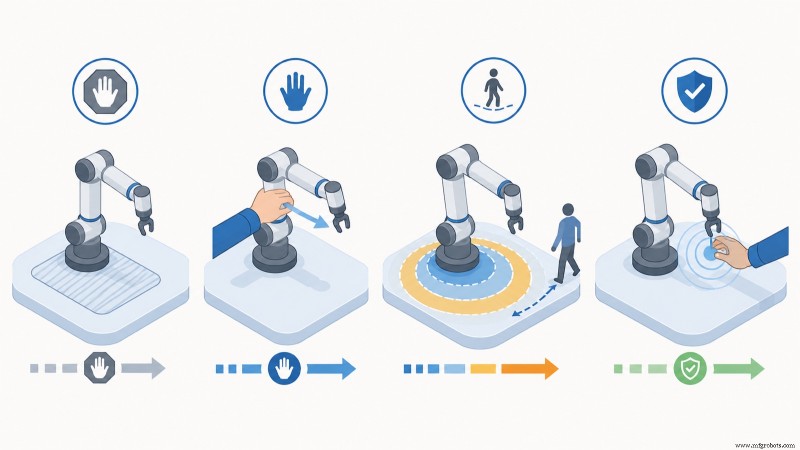
De vier collaboratiemodi onder ISO/TS 15066
ISO/TS 15066:2016 supplementeert ISO 10218 voor collaboratieve operatie en definieert vier distincte collaboratiemethoden. Een enkele applicatie kan er één gebruiken of meerdere combineren. Begrijpen welke modus een applicatie nodig heeft, is de eerste stap in het specificeren van een veilige cobot-cel.
| Collaboratiemodus | Hoe het werkt | Mens-robot interactie | Typische applicatie |
|---|---|---|---|
| Veiligheidsbeoordeelde gemonitorde stop | Robot stopt wanneer een persoon de gedeelde ruimte binnenkomt; hervat wanneer ze vertrekken | Geen beweging terwijl mens aanwezig is in de collaboratieve zone | Handmatig laden/lossen van een robotcel, occasionele gedeelde-ruimte taken |
| Handgeleiding | Operator beweegt de arm fysiek met een handgeleiding-apparaat; robot volgt toegepaste kracht | Directe fysieke begeleiding, robotbeweging gedreven door operator | Paden leren, assisteren tillen, laag-volume onderdeelpositionering |
| Snelheid en scheidingmonitoring | Robot snelheid schaalt met operatorafstand, gemeten door veiligheidssensoren | Co-existentie met dynamische snelheidsverlaging, volle stop op minimumafstand | Gemengde cellen waar mensen en robot in wisselende nabijheid werken |
| Kracht en kracht beperking | Contactkracht en druk onder biomechanische limieten gehouden door ontwerp en controle | Direct contact toegestaan; robot stopt op onverwachte kracht | Gedeelde-taak montage, machine tending, verpakking naast operators |
ISO/TS 15066 organiseert biomechanische limieten per lichaamsregio: de limieten voor het gezicht en schedel zijn veel strenger dan voor de bovenarm of hand, wat de ernst van potentieel letsel weerspiegelt. Een correcte risicobeoordeling kaart de delen van het robotpad waar contact mogelijk is naar de lichaamsregio's die geraakt kunnen worden, en verifieert dat kracht en druk onder de relevante limiet blijven. Dit is waarom een cobot die "veilig" is voor één applicatie niet automatisch veilig is voor een andere: het veranderen van het gereedschap, het onderdeel of de layout verandert de contactscenario's.
Anatomie van een cobot: componenten en specificaties
Een cobot-specificatieblad lijkt op dat van een kleine industriële robot, met een paar collaboratie-specifieke toevoegingen. De parameters die het meest tijdens selectie uitmaken zijn:
- Belasting – de maximale massa aan de gereedschapsflens, inclusief de gripper of tool. 2026 cobot-payloads clusteren op 3, 5, 6, 10, 12, 16, 18, 20, en tot de 30 kg klasse.
- Bereik – de straal van de werklast, typisch 500 mm tot 1.800 mm. Bereik en belasting ruilen tegen elkaar binnen een productfamilie.
- Herhaalbaarheid – hoe precies de arm terugkeert naar een geleerd punt, meestal ±0,02 mm tot ±0,1 mm afhankelijk van grootte. Herhaalbaarheid meet consistentie, wat de meeste montage- en tending-taken nodig hebben.
- Vrijheidsgraden – zes is standaard voor algemene 3D-taken; zeven-as cobots voegen reach-around-flexibiliteit toe in drukke ruimtes.
- Gereedschapsflens en I/O – de montagesinterface en de elektrische/pneumatische verbindingen voor grippers en sensoren, vaak gerouteerd door de pols.
- Veiligheidsgewijde functies – configureerbare veiligheidszones, snelheidslimieten, krachtlimieten en de veiligheidsgewijde gemonitorde stop, alle gecertificeerd naar ISO 10218-1 en IEC 61508/62061 functionele veiligheidsniveaus.
De collaboratiecapaciteit leeft voornamelijk in de controller en gewrichtssensing, niet in een enkel zichtbaar component. Dat is waarom twee armen met identieke belasting en bereik significant kunnen verschillen in veiligheid en snelheid: het verschil zit in de veiligheidscontroller, sensorresolutie en botsingsdetectie-afstemming.
Waar cobots worden toegepast
Cobots bloeien in applicaties waar onderdeelgewichten bescheiden zijn, menselijke nabijheid nuttig is, en de flexibiliteit om de arm her te implementeren belangrijker is dan piekcycletijd. De meest voorkomende applicatiefamilies in 2026 zijn:
Machine Tending
Laden en lossen van CNC-machines, injectiegietpressen en persbreuken. De cobot pakt een blank, laadt de machine, wacht op de cyclus, en lost het voltooide onderdeel. Omdat de operator nog steeds toegang heeft tot de machine wanneer de cobot stopt, blijft de cel flexibel. Machine tending is de grootste cobot-applicatie op geïnstalleerde basis.
Montage en schroefdraven
Herhalende bevestiging, insertie en pick-place montage taken, vaak naast een mens die oordeel-intensieve stappen hanteert. Kracht-gecontroleerde cobots excelleren in insertietaken (perspassingen, klikpassingen) waar een geprogrammeerd krachtprofiel onderdeelschade voorkomt.
Verpakking en palletiseren
Eind-van-lijn doosverpakking en licht palletiseren. Cobot-palletizers hanteren dozen tot de arm's belasting, stabiele stapels bouwend op een pallet. Voor zwaardere dozen wordt belasting de beperkende factor en neemt een conventionele palletiseringsrobot over.
Kwaliteitsinspectie en lab-automatisering
Camera- of sensor-uitgeruste cobots voeren herhaalbare inspectiepasses uit, en in laboratoria hanteren ze monsters, pipetten en instrument-tending. De hekloze layout past in omgevingen waar mensen en apparatuur strakke benches delen.
Lassen en oppervlakteafwerking
Cobot-lassen is snel gegroeid in job shops, waar korte naden en lage volumes geen afgeschermde lascel rechtvaardigen. Cobots hanteren ook schuren, polijsten en deburren met krachtcontrole. Voor sustained hoog-volume lassen op zware onderdelen blijft een afgeschermde 6-as arm het juiste gereedschap, zoals behandeld in onze lasrobotgids voor zware industrie.
Gevaarlijke en extreme omgevingen
Explosieveilige cobots strekken collaboratieve operatie uit naar atmospheres met brandbare gassen, zoals chemische, verf- en energie-faciliteiten. Deze vereisen gecertificeerde behuizingratings in plaats van standaard cobot-behuizingen. Zie onze toegewijde gids naar explosieveilige cobots voor gevaarlijke omgevingen voor certificeringsdetails.
Cobot vs industriële robot: wanneer wint wat
De keuze tussen een cobot en een conventionele industriële robot is een applicatiebeslissing, geen vraag over welke technologie meer geavanceerd is. De onderstaande matrix frameert de trade-off.
| Factor | Collaboratieve robot | Conventionele industriële robot |
|---|---|---|
| Belasting | 3 tot 30 kg typisch | 5 tot 800+ kg |
| Snelheid | Beperkt voor veiligheid; sneller met scheidingsmonitoring | Hoog, geoptimaliseerd voor cycletijd |
| Veiligheidsafscherming | Vaak hekloos na risicobeoordeling | Afgeschermde cel, lichtgordijnen, vergrendelingen |
| Vloerruimte | Compact, geen afschermingsvoetafdruk | Groter, inclusief veiligheidsperimeter |
| Herimplementeerbaarheid | Snel; arm kan tussen taken verplaatst worden | Langzamer; cel is semi-permanent |
| Geschikt voor | Lage belasting, hoge mix, mens-aanliggende taken | Hoog volume, hoge belasting, sustained cyclus |
Voor een volgend beslissingsframework, zie onze begleidende analyse, cobot vs industriële robot: welke moet uw fabriek kiezen in 2026. Kortom, een cobot wint wanneer belasting laag is, de layout profiteert van ruimte delen met mensen, en de lijn vaak verandert; een conventionele robot wint wanneer volume en belasting hoog zijn en de cel toegewijd kan zijn.
Een cobot veilig implementeren: de risicobeoordeling
Een veelvoorkomend misverstand is dat een cobot "veilig out of the box" is. De arm is gebouwd om collaboratief te zijn, maar de applicatie als geheel – de arm plus gereedschap, onderdeel, layout en taak – moet beoordeeld en gecertificeerd worden. Onder ISO 10218-2 en ISO/TS 15066 is de integrator (vaak de eindgebruiker) verantwoordelijk voor een risicobeoordeling van de complete collaboratieve applicatie.
- Identificeer gevaren. Map elk punt in het robotpad waar contact met een mens mogelijk is, plus gereedschapsgevaren (scherpe grippers, hete eind-effectoren), en het onderdeel dat gehanteerd wordt.
- Classificeer de collaboratiemodus. Beslis welke van de vier ISO/TS 15066-modi de taak gebruikt, en voor welke fasen van de cyclus.
- Verifieer biomechanische limieten. Voor kracht-en-kracht-beperkte operatie, bevestig dat de contactkracht en druk voor elk mogelijke contact onder de Bijlage A-limiet voor die lichaamsregio blijft, door berekening of meting met een kracht-druk-testapparaat.
- Configureer veiligheidsfuncties. Stel snelheid, kracht en zonlimieten in de veiligheidscontroller in, en valideer ze.
- Documenteer en valideer. Leg de beoordeling vast, valideer de as-built cel ertegen, en herbeoordeel wanneer het gereedschap, onderdeel of layout verandert.
In de praktijk, wanneer EVST-applicatie-ingenieurs een collaboratieve cel on-site in bedrijf stellen, is de meest frequente bevinding tijdens validatie dat een gripper of een scherp-gerand onderdeel een contactdruk creëert boven de Bijlage A-limiet zelfs als de arm zelf binnen krachtlimieten is. De fix is meestal een gripper-herontwerp, een randegearde, of een snelheidsverlaging op het betrokken padsegment – geen andere robot. Dit is de stap die kopers het meest onderschatten wanneer ze aannemen dat een cobot de noodzaak voor veiligheidsengineering wegnemt.
EVST's collaboratieve robotbereik
EVST, gevestigd in Chengdu met productie in Wenling, heeft automatisering geleverd aan meer dan 100 landen in zeven jaar. De collaboratieve robotlijn dekt belasting van 3 kg tot de 30 kg klasse, met gepubliceerde modellen inclusief een 3 kg / 620 mm arm, een 6 kg / 917 mm arm, een 12 kg / 1.300 mm arm, en een 18 kg / 900 mm arm. EVST produceert ook een explosieveilige collaboratieve robot voor gevaarlijke atmospheres en een catering-service cobot lijn, naast zijn conventionele QJAR industriële robots, SCARA en delta productfamilies.
EVST's productielijn heeft IATF 16949 automotive-grade kwaliteitscertificering, en de producten dragen CE, SGS en TUV derde-partij certificeringen. De explosieveilige cobot is gewaardeerd voor gebruik in brandbare atmospheres, wat collaboratieve operatie uitstrekt naar omgevingen die standaard cobot-behuizingen niet kunnen betreden. Het bedrijf heeft ook één toegekend octrooi (CN ZL 2020 1 1601091.6), vier octrooien in substantiële examinatie, en twee softwarecopyrights, ondersteund door een veldengineering-netwerk van 100+ landen voor on-site commissionering en risicobeoordelingsondersteuning.
Veelgestelde vragen
Wat is een collaboratieve robot in eenvoudige termen?
Een collaboratieve robot is een robotarm gebouwd om veilig naast mensen te werken zonder veiligheidshek. Het gebruikt koppelsensoren in zijn gewrichten om contact te detecteren en snel te stoppen, en is ontworpen met lage massa, beperkte snelheid en afgeronde oppervlakken zodat elk contact onder de kracht- en druklimieten blijft die letsel kunnen veroorzaken, zoals gedefinieerd in ISO/TS 15066.
Hebben cobots echt geen veiligheidshek nodig?
Vaak, maar niet automatisch. Of een hek nodig is hangt af van de risicobeoordeling van de complete applicatie, de arm plus zijn gereedschap, het onderdeel en de taak. Veel lage-belasting, lage-snelheid applicaties draaien hekloos na beoordeling. Maar een scherp gereedschap, een zwaar of scherp-gerand onderdeel, of een hoge-snelheidseis kan toegevoegde afscherming of snelheid-en-scheidingmonitoring forceren. De cobot maakt een hekloze layout mogelijk; de risicobeoordeling bevestigt of een hek toelaatbaar is.
Wat voor belasting en bereik heb ik nodig voor een cobot?
Tel het onderdeelgewicht en het grippergewicht op om belasting te dimensioneren, en laat ruwweg 20% tot 30% marge. Voor machine tending van kleine onderdelen is een 5 kg tot 10 kg arm gebruikelijk; voor palletiseren of zwaardere handling, 16 kg tot 30 kg. Bereik moet de volledige werklast van de taak dekken, typisch 600 mm tot 1.300 mm voor bank- en machine-tending werk, langer voor palletiseren.
Wat is het verschil tussen ISO 10218 en ISO/TS 15066?
ISO 10218 (delen 1 en 2) is de kernveiligheidsstandaard voor industriële robots en hun integratie. ISO/TS 15066 is een technische specificatie die het specifiek supplementeert voor collaboratieve operatie, met de vier collaboratiemodi en de biomechanische kracht- en druklimieten in zijn Bijlage A. Een collaboratieve applicatie moet aan beide voldoen. Voor een koper-gefocuste uitleg, zie onze gids naar cobot-veiligheidsstandaarden op de EVST product-site.
Hoe snel kan een cobot bewegen?
In kracht-en-kracht-beperkte modus is cobot-snelheid gecapt zodat worst-case contact binnen biomechanische limieten blijft, vaak ver onder een conventionele robot. Met snelheid-en-scheidingmonitoring kan dezelfde arm nabij zijn mechanische maximum draaien wanneer geen operator in de beschermingszone is, dan vertragen of stoppen als een persoon nadert. Hybride configuraties herwinnen het meeste van de verloren doorvoersnelheid terwijl collaboratieve veiligheid behouden blijft.
Waar verder
Om een specifieke cobot te matchen met een belasting- en bereikvereiste met een pad naar een offerte, zie de EVST product-site gids naar collaboratieve robot payload selectie van 3 kg tot 30 kg. Voor de veiligheidsstandaards-details die kopers nodig hebben voordat ze een hekloze cel specificeren, zie cobot-veiligheidsstandaarden uitgelegd voor kopers. Voor de bredere bouw-of-koop beslissing, lees cobot vs industriële robot, en om opbrengsten te schatten, onze cobot ROI calculator voor MKB-productie. Voor inkoopvragen, kan EVST sales bereikt worden via de contactpagina.
Over de auteur: Het EVST-editorteam schrijft over industriële robotica en intelligente productie voor ingenieurs en operatieleiders die automatiseringsprojecten evalueren. EVST (EVS TECH CO., LTD), opgericht in Chengdu in 2018, heeft 600+ automatiseringsprojecten geleverd en levert in 100+ landen, met IATF 16949 automotive-grade certificering en CE / SGS / TUV derde-partij certificeringen over de QJAR, collaboratieve robot, SCARA en delta productfamilies.
Industriële robot
- SCARA Robots: De ultieme gids voor veelzijdige, hoge-snelheid industriële automatisering
- KUKA Lanceert Mobile Manipulatiecompetitie Met youBot
- Industriële IoT (IIoT): productie transformeren en waarom het belangrijk is
- Productie-efficiëntie Verhogen met Motoman HP3XFC: Snellere, Nauwkeurigere Cyclus Tijden
- Uitgebreide Gids voor Industriële Robot Operatorstations
- Servomotoren in Robotarmen Begrijpen: Functie, Voordelen en Impact
- Elektronica Montage Optimaliseren met SCARA Robots: Precisie, Herhaalbaarheid en Competitieve Voordeel
- Robots buiten fabrieken: De volgende generatie intelligente machines
- Toonaangevende kunststofproductie in Dearborn, MI – Innovatie en kwaliteit
- Servo-gedreven robots: precisie bewegingscontrole voor optimale prestaties
- Case Study: Additieve Productie Efficiëntie Verbeteren Met RoboDK