



Hoe Een Post Processor Editor Te Gebruiken Voor CNC En Robot Simulaties
U gebruikt een gesimuleerde robot of CNC-machine… maar het presteert niet correct. Is het tijd om een post processor editor te gebruiken?
Wat doet een post processor en waarom zou u er een willen bewerken?
Als u offline programmering gebruikt, is het heel waarschijnlijk dat u heeft geïnteracteerd met een post processor. Misschien gebruikt u RoboDK om een robot te programmeren voor robotische bewerking of een andere robotische toepassing. Of misschien gebruikt u een CAD/CAM-systeem dat uw CNC-machines ondersteunt.
Zelfs als u er niet van bewust bent, gebruikt u een post processor telkens wanneer u zo'n systeem gebruikt om uw fysieke machines te programmeren.
Een post processor is de brug tussen de gesimuleerde omgeving en uw fysieke machine. Het converteert de gesimuleerde instructies naar code die de robot kan gebruiken.
Maar, wat als u wilt veranderen hoe het programma deze code genereert? Dat is waar een post processor editor in zit…
Waarom Zou U Een Post Processor Willen Bewerken?
De meeste mensen zullen nooit hun post processor hoeven te bewerken.
Als u RoboDK gebruikt, downloadt u gewoon uw robotmodel uit ons uitgebreide Robot Library. Wij hebben elk model al gekoppeld aan een van de 80+ post processors binnen RoboDK. Telkens wanneer u uw gesimuleerde programma naar de fysieke robot stuurt, zal de post processor de code voor u converteren "onder de motorkap."
Echter, er zijn sommige situaties waarin u uw post processor zult moeten bewerken.
Elke robotfabrikant gebruikt zijn eigen proprietaire programmeertaal, die op zijn eigen robotcontroller draait. Elke controller heeft een reeks verschillende configuratieopties en functies. De post processor is waar u al deze aangepaste configuratieopties kunt instellen.
Bijvoorbeeld, Techman robotcontrollers omvatten een beveiligingsoptie om de gebruiker om een wachtwoord te vragen voordat ze de robot kunnen herprogrammeren. De post processor is waar u de opties vindt om dit wachtwoord in te schakelen, uit te schakelen en in te stellen. Niet alle robots hebben deze optie.
Wat Is Een Post Processor Editor?
Een post processor editor is een speciale software die gebruikt wordt om robot- of CNC-post processor-bestanden te bewerken. Dit maakt post processor-bewerken intuïtiever dan met een standaard teksteditor, wat de enige optie is voor veel programmeersystemen.
Een voorbeeld van zo'n software is de post processor editor die in RoboDK zit.
RoboDK post processors zijn geschreven in de Python programmeertaal. Voor elk van de ondersteunde post processors, is er een gecompileerde library (een PYC-bestand) en een bewerkbaar Python-script dat alle configuratie-eigenschappen bevat.
Deze configuratiebestanden kunnen bewerkt worden met elke standaard teksteditor als u volledige controle over de configuratie wilt. Echter, RoboDK biedt ook een intuïtievere post processor editor. Hiermee kunt u de parameters van uw gekozen robot wijzigen zonder zich met de code te hoeven bemoeien.
Hoe Een Post Processor Te Bewerken De Eenvoudige Manier
In RoboDK is de eenvoudigste manier om uw post processor te bewerken om onze post processor editor te gebruiken. Het biedt informatie over wanneer u waarschijnlijk elk van de parameters zult gebruiken en aanbevolen waarden. Met dit tool zult u de grote meerderheid van use cases voor uw robot dekken.
Elke post processor bevat een lijst van configuratie-eigenschappen. Deze zullen variëren afhankelijk van uw robotfabrikant.
Sommige post processors omvatten heel weinig eigenschappen. Bijvoorbeeld, de post processor voor Mecademic robots omvat slechts één eigenschap (het bestandstype van het programma-bestand).
Andere post processors omvatten veel eigenschappen. Bijvoorbeeld, de ABB_RAPID_IRC5 post processor voor ABB robots heeft 16 eigenschappen, variërend van de standaardsnelheid van de robot tot configuratievlaggen voor externe draaitafels.
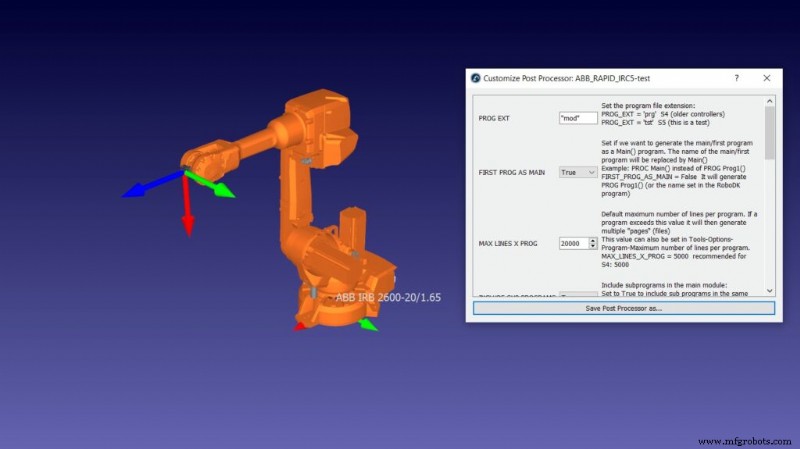
Wat voor robot u ook gebruikt, de eenvoudigste manier om de post processor te bewerken is om hem op te laden in de RoboDK editor. U zult alle beschikbare configuratie-eigenschappen kunnen zien en beslissen welke het meest geschikt zijn voor uw applicatie.
De Eenvoudige Post Processor Bewerkingsgids
Wanneer u de post processor editor opent, wordt u begroet door een lijst van de beschikbare eigenschappen.
Hoe besluit u welke eigenschappen aan te passen en welke waarden in te stellen?
Laten we een specifiek voorbeeld gebruiken om het proces te laten zien… We kijken naar de AUBO post processor voor het collaboratieve robotbereik van het bedrijf.
De AUBO post processor bevat de volgende eigenschappen:
- PROG EXT — Dit is de programma-extensie en zit in veel post processors. Het specificeert het bestandstype dat RoboDK zal genereren.
- SPEED MS en SPEED RAD — Dit specificeert de snelheid in meters per seconde en radialen voor circulaire bewegingen.
- ACCEL MSS en ACCEL RADSS — Dit specificeert de versnelling van de robot in meters per seconde kwadraat of radialen per seconde kwadraat voor circulaire versnellingen.
Zoals u kunt zien, zijn de eigenschappen vaak duidelijk vanuit hun naamconventies. Echter, waar het doel van een eigenschap niet direct duidelijk is, is er meestal een beschrijving ervan in de editor en vaak ook aanbevolen waarden.
Als u nog steeds het doel van een bepaalde eigenschap niet kunt uitvinden, kunt u misschien informatie vinden in de handleiding van uw robot of u kunt een vraag stellen in het RoboDK forum.
Waar De Nieuwe RoboDK Post Processor Editor Te Vinden
Start met bewerken van uw robot's post processor met de RoboDK editor!
U kunt informatie vinden over hoe u de editor activeert en gebruikt op onze documentatiepagina.
Vragen? Vertel het ons in de reacties hieronder of sluit u aan bij de discussie op LinkedIn, Twitter, Facebook, Instagram, of in het RoboDK Forum.. Controleer ook onze uitgebreide videocollectie en abonneer u op het RoboDK YouTube-kanaal
Industriële robot
- Preventief onderhoudssoftware uitgelegd: Functies, voordelen en implementatiegids
- Total Effective Equipment Performance (TEEP): Een strategische KPI voor planning en capaciteitsbeheer
- P-F Curve uitgelegd: Reliability-Centred Maintenance onder de knie krijgen
- PIC18-microcontrollers: kenmerken, prestaties en hoe u ze gebruikt
- Referentieaanduidingen begrijpen: hoe PCB-montageverbindingen te labelen
- Drukval in luchtcompressoren begrijpen: Preventietips voor betrouwbare operaties
- De Juiste Compactor Kiezen: Uitgebreide Gids Voor Efficiënt Afvalbeheer
- Industriële koppelingen uitgelegd: typen, toepassingen en keuzegids
- De Ironworker-machine: onmisbaar hulpmiddel voor moderne fabricage
- Remote Commissioning: Efficiëntie en Flexibiliteit Ontgrendelen in Industriële Operaties
- De Juiste IoT-platform Kiezen: Een Praktische Gids