



Arduino Nano Magneet Levitatie Project: Onderdelen & Bedradingshandleiding
Onderdelen en benodigdheden
| Onderdeel | Aantal | Opmerking |
|---|---|---|
| Arduino Nano R3 | 1 | Je kunt elke Arduino gebruiken, maar de shield is gemaakt voor de Nano. |
| Elektromagneet 12V 25mm diameter | 1 | |
| Lineaire Halleffectsensor 49E | 1 | Gebruik GEEN Halleffectschakelaar. |
| Darlington High Power Transistor | 1 | TIP 120 |
| Weerstand 1k ohm | 1 | |
| 1N4007 – Hoge Spanning, Hoge Stroom Diode | 1 | |
| Voeding 12V 1A | 1 | |
| Breadboard (generic) | 1 | |
| SparkFun Drukknopschakelaar 12mm | 2 | |
| Jumper draden (generic) | 1 |
Apps en online diensten
- Arduino IDE
Over dit project
Levitator met Arduino.
Je kunt de behuizing 3D-printen of niet.
https://www.thingiverse.com/thing:1392023
- Makkelijk te printen en monteren (alleen wat lijm, geen schroeven).
- Installeer gewoon de firmware (Levitator.ino) in het Arduino-bord.
- Geen computer nodig, alleen de 12V voeding, na installatie van de firmware.
- Gebruik de schakelaars om de permanente magneetpositie aan te passen.
- Gebruik de Arduino Serial Monitor om de correcte waarde voor jou te zien.
- Je kunt de correcte waarde hardcoden in je speelgoed.
Je kunt een experimenteerprint of een eigen printplaat maken (Arduino Nano).
https://www.thingiverse.com/thing:1392530
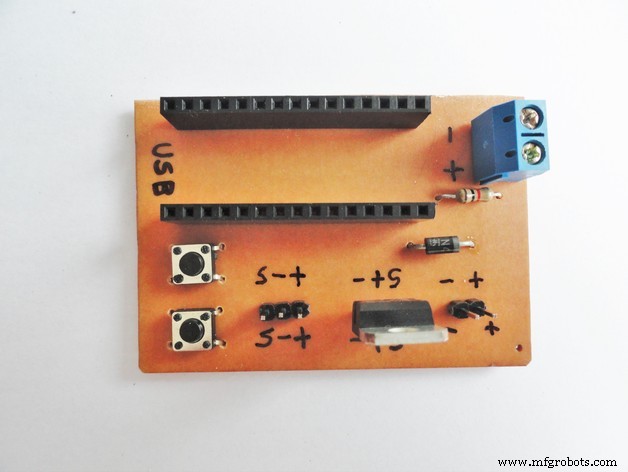
Of koop er een:
https://oshpark.com/shared_projects/kxH3Ak1b

Let op:
- Plaats de hallsensor in de bodem van de punt (top_sensor.stl) zie de afbeeldingen;
- Om correct te werken, moet de halleffectsensor minimaal 5mm afstand hebben van de elektromagneet;
- Je kunt andere lineaire hallsensoren gebruiken (gebruik GEEN halsensor schakelaar);
- Gebruik neodymium permanente magneten (het werkt niet met gewone magneten);
- Zwaardere objecten zijn stabieler;

Bekijk mijn makes op Thingiverse voor meer details en tips.
Levitator 3D Geprint:
https://www.thingiverse.com/make:201394
Shield voor Arduino Nano:
https://www.thingiverse.com/make:201420
Dat is makkelijk.
Code
Levitator.ino
Code voor Magneet Levitatie speelgoed met Arduino.
Makkelijk (Geen PID)
//=========================================================|
// Ekobots Innovation Ltda - www.ekobots.com.br |
// Juan Sirgado y Antico - www.jsya.com.br |
//---------------------------------------------------------|
// Program Magnetic Levitator - 2016/02/06 |
// All rights reserved 2016 |
//=========================================================|
int anaPin = 1; // Arduino Analogic Pin 1;
int digPin = 5; // Arduino Digital Pin 5;
int subPin = 7; // Arduino Digital Pin 7;
int addPin = 8; // Arduino Digital Pin 8;
// int anaVal = 0; // Analogic Read(Hall Sensor) Value;
boolean digVal = 0; // Digital Write(Electromagnet) Value;
// int levVal = 228; // Levitation Poit Value;
int dlyVal = 250; // Delay Value Micro Seconds;
//---------------------------------------------------------|
void setup() {
  // Levitator initialization Begin;
  Serial.begin(57600);
  Serial.println("Levitator by JSyA");
  Serial.println("Starting...");
  // Digital Pins Work Mode Setup;
  pinMode(digPin, OUTPUT);
  pinMode(subPin, INPUT_PULLUP);
  pinMode(addPin, INPUT_PULLUP);
  // Levitator initialization End;
  Serial.println("Started.");
}
//---------------------------------------------------------|
void loop() {
  // Hall Sensor Read (Magnetic Field Intensity);
  anaVal = analogRead(anaPin);
  // Increase The Value Of Levitation Point;
  if (digitalRead(addPin) == LOW) {
    levVal++;
    value_log();
    delay(250);
  }
  // Decrease The Value Of Levitation Point;
  if (digitalRead(subPin) == LOW) {
    levVal--;
    value_log();
    delay(250);
  }
  // Check the Levitation Point;
  if (anaVal < levVal) {
    digVal = LOW;
  } else // if (anaVal > levVal) {
    digVal = HIGH;
  }
  //
  // Turn ON/OFF The Electromagnet;
  // With Base on Sensor Value and the Levitation Point;
  digitalWrite(digPin, digVal);
  delayMicroseconds(dlyVal);
}
//---------------------------------------------------------|
void value_log() // Analogic/Digital/Levitation Values Print;
{
  // Show the Hall Sensor Value;
  Serial.print("anaVal=[");
  Serial.print(anaVal);
  Serial.print("]-");
  // Show the Electromagnet state On=1/Off=0;
  Serial.print("digVal=[");
  Serial.print(digVal);
  Serial.print("]-");
  // Show the Levitation Point Value;
  Serial.print("levVal=[");
  Serial.print(levVal);
  Serial.println("];");
}
//=========================================================|
Levitator_PID.ino
Code voor Magneet Levitatie speelgoed met Arduino.
Moeilijk (PID-versie)
//=========================================================|
// Ekobots Innovation Ltda - www.ekobots.com.br |
// Juan Sirgado y Antico - www.jsya.com.br |
//---------------------------------------------------------|
// Program Magnetic Levitator PID - 2016/10/06 |
// All rights reserved 2016 |
//=========================================================|
int anaPin = 1; // Arduino Analogic Pin 1
int digPin = 5; // Arduino Digital Pin 5
int subPin = 7; // Arduino Digital Pin 7
int addPin = 8; // Arduino Digital Pin 8
// int anaVal = 0; // Analogic Valie
int digVal = 0; // Digital Value
// int levVal = 262; // Levitation Value
int dlyVal = 10; // Delay Value
// float timVal = 0; // Time Value
//---------------------------------------------------------|
// PID Values
float setpoint = 0;
float measured_value = 0;
float output = 0;
float integral = 0;
float derivative = 0;
float error = 0;
float previous_error = 0;
float dt = 0.1;
float Kp = 1.0;
float Ki = 0.1;
float Kd = 0.01;
//---------------------------------------------------------|
void setup() {
  // Levitator initialization Begin;
  Serial.begin(57600);
  Serial.println("Levitator by JSyA");
  Serial.println("Starting...");
  // Digital Pins Work Mode Setup;
  pinMode(digPin, OUTPUT);
  pinMode(addPin, INPUT_PULLUP);
  pinMode(subPin, INPUT_PULLUP);
  // timVal = millis();
  setpoint = levVal;
  // Levitator initialization End;
  Serial.println("Started.");
}
//---------------------------------------------------------|
void loop() // PID
{
  // Hall Sensor Read (Magnetic Field Intensity);
  anaVal = analogRead(anaPin);
  // PID calculations
  measured_value = anaVal;
  error = setpoint - measured_value;
  integral = integral + error * dt;
  derivative = (error - previous_error) / dt;
  output = (-Kp * error) + (-Ki * integral) + (-Kd * derivative);
  previous_error = error;
  // Final value setup
  digVal += output;
  // Check the value for levitation point;
  if (digVal < 0) digVal=0;
  if (digVal > 255) digVal=255;
  // Increase/Decrease the value for Electromagnet;
  // With Base on Sensor Value and the Levitation Point;
  analogWrite(digPin, digVal);
  // Show log values for debug;
  // if((millis()-timVal) > 500)
  // {
  // value_log();
  // timVal = millis();
  // }
  // Increase The Value Of Levitation Point;
  if (digitalRead(addPin) == LOW) {
    setpoint++;
    value_log();
    delay(250);
  }
  if (digitalRead(subPin) == LOW) {
    setpoint--;
    value_log();
    delay(250);
  }
  // Time between electromagnet state changes;
  delayMicroseconds(dlyVal);
}
//---------------------------------------------------------|
void value_log() // Analogic/Digital/Levitation Values Print;
{
  // Show the Hall Sensor Value;
  Serial.print("anaVal=[");
  Serial.print(anaVal);
  Serial.print("]-");
  // Show the Electromagnet state On=1/Off=0;
  Serial.print("digVal=[");
  Serial.print(digVal);
  Serial.print("]-");
  // Show the Levitation Point Value;
  Serial.print("setpoint=[");
  Serial.print(setpoint);
  Serial.println("];");
}
//=========================================================|
Schema's
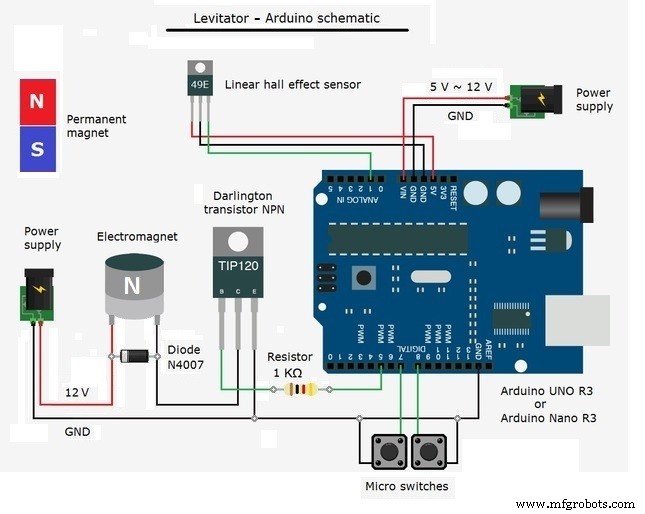
Fritzing IDE
Otto DIY+ Arduino Bluetooth Robot – Makkelijke 3D-Print Bouwkit
DIY Goedkope Laser Afstandsmeter voor Arduino – Snel, Betrouwbaar & Betaalbaar
Productieproces
- Bouw een retro Numitron-klok met Arduino: Eenvoudig, betrouwbaar en energiezuinig
- K30 CO2-sensor: Real-time binnenluchtkwaliteitmonitoring met Arduino
- Communicatie voor doofblinden vergemakkelijken met 1Sheeld en Arduino
- Slimme spaarpot bouwen: Muntenacceptor besturen met Arduino Nano
- Een LED bedienen via Bluetooth met Arduino – Eenvoudige DIY Handleiding
- Een DFRobot Capacitieve Vingerafdruksensor integreren met Arduino of ESP8266
- Interactief Nextion HMI-weerstation met Arduino Mega en sensoren
- Arduino-gebaseerde 6-DoF Robotarm Gestoeerd met Wii Nunchuk
- Arduino-gebaseerde Afstotende Magnetische Levitatie: Eenvoudige Schakeling & DIY Handleiding
- Accurate zonnestralingsmeting met Arduino UNO en Ethernet Shield
- Compact Arduino Radarsysteem met HC-SR04 Ultrasonische Sensor & 1.8" Display