



DIY Tweeassen FPV-camera-krib: Arduino-gestuurde Joystick Tutorial
Onderdelen en benodigdheden
| Arduino UNO | × | 1 |
| SG90 Micro-servomotor | × | 2 |
Over dit project
Hallo iedereen,
Vandaar zien we de volledige tutorial over het besturen van een 2-as FPV-camera-krib met een joystick-module. De krib wordt geleverd in een klein pakketje met acryl-ondersteuningen, schroeven en twee servomotoren.
Vereiste: Als je niet bekend bent met de joystick of servomotoren, raadpleeg dan eerst deze tutorials:
- Hoe je de Joystick-module koppelt aan Arduino
- Servomotoren gebruiken met Arduino
We gebruiken twee methoden om de servos te besturen:
- Directe volgmodus: De servos volgen direct de positie van de joystick. Ze bewegen mee terwijl je de stuurknop beweegt.
- Richtingsmodus: De servos bewegen naar de richting waar de joystick naar wijst en blijven daar tot je de stuurknop opnieuw beweegt of de richting verandert.
Dit is een demo van het eindresultaat:
In de tutorial-video ging ik stap voor stap door de bedrading, kalibratie en programmering. Hier geef ik het complete schema en de twee finale codeversies.
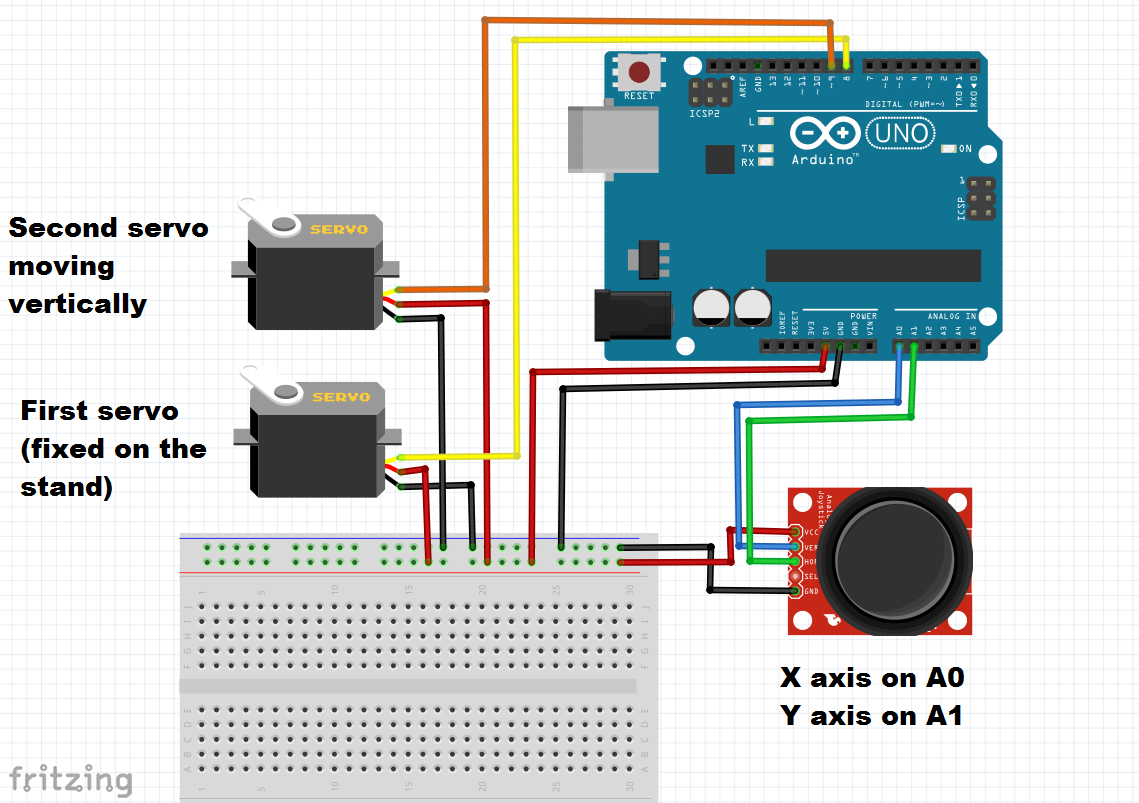
Let op: De as-indeling van mijn joystick (X boven, Y onder) kan afwijken van de afbeelding. Pas de bedrading en code naar wens aan.
Code
Code 1: Directe volgmodus (zoals in video)
// Besturing van 2-as FPV camera krib met joystick
// De krib volgt direct de joystick-bewegingen
// Meer info: surtrtech.com

#include <Servo.h>

Servo myservo1;
Servo myservo2;

int YAxis = 1;  // Joystick Y-as pin
int XAxis = 0;  // Joystick X-as pin

void setup() {
  Serial.begin(9600);
  pinMode(XAxis, INPUT);
  myservo1.attach(8);
  pinMode(YAxis, INPUT);
  myservo2.attach(9);
}

void loop() {
  int X = analogRead(XAxis);
  X = X * 0.1756;        // Schaal 0-1023 naar 0-180
  X = 180 - X;           // Inverteren voor correcte richting
  myservo1.write(X);

  int Y = analogRead(YAxis);
  Y = Y * 0.1466;        // Schaal 0-1023 naar 0-150
  myservo2.write(Y);
}
Code 2: Richtingsmodus (zoals in video)
// Besturing van 2-as FPV camera krib met joystick
// De krib beweegt naar de richting waar de stuurknop wijst
// en blijft daar tot een nieuwe invoer
// Meer info: surtrtech.com

#include <Servo.h>

Servo myservo1;
Servo myservo2;

int a, b, X, Y;
int YAxis = 1;
int XAxis = 0;

void setup() {
  Serial.begin(9600);
  pinMode(XAxis, INPUT);
  myservo1.attach(8);
  pinMode(YAxis, INPUT);
  myservo2.attach(9);
}

void loop() {
  a = myservo1.read();  // Huidige positie lezen
  b = myservo2.read();
  X = analogRead(XAxis);
  Y = analogRead(YAxis);

  // X-as: Links (waarde < 450) / Rechts (waarde > 550)
  if (X > 550) {
    a = a - 1;
    myservo1.write(a);
    delay(50);
  }
  if (X < 450) {
    a = a + 1;
    myservo1.write(a);
    delay(50);
  }

  // Y-as: Boven (waarde > 600) / Onder (waarde < 450)
  if (Y > 600) {
    b = b + 1;
    myservo2.write(b);
    delay(50);
  }
  if (Y < 450) {
    b = b - 1;
    myservo2.write(b);
    delay(50);
  }
}
Schema's
Er is een bovenste en een onderste servo - meng ze niet door elkaar.
Productieproces
- Geïntegreerde QR, RFID en Temperatuurverificatie Toegangscontrolesysteem
- Een Raspberry Pi Camera in een Vogelhuisje Installeren – Stap-voor-stap Handleiding
- ESP32-CAM bewegingdetecterende beveiligingscamera voor Discord
- UV-desinfectierobot met Arduino Mega: Op afstand bestuurd germicidaal systeem
- Slimme spaarpot bouwen: Muntenacceptor besturen met Arduino Nano
- Zelfgemaakte Arduino TV-afstandsbediening – Batterij, 3D-geprinte behuizing
- Servo-gestuurde obstakelvermijdende robot: Bouw met Arduino & HC-SR04
- Een LED bedienen via Bluetooth met Arduino – Eenvoudige DIY Handleiding
- Twee Stappenmotors Sturen met Arduino Nano & Joystick – Simpele Tutorial
- Millport SmartLathez 1740 CNC Draaibank – Precisie & Vermogen
- Hurco TM8 hellingbed draaibank – Compact ontwerp, precisie besturing & veelzijdige gereedschapping