



Bouw een Arduino-gestuurde Quadcopter: Handleiding voor DIY-vliegcontroller
Onderdelen en benodigdheden
| Arduino Nano R3 | × | 1 |
| GY-521 MPU-6050 3-as gyroscoop + accelerometer module voor Arduino | × | 1 |
Over dit project
Het is niet alleen een quadcopter... het is een open-source machine!
Nu rijzen de vragen: waar en hoe krijg ik de code voor de quadcopter? Het antwoord is MultiWii.
MultiWii is een zeer populaire vliegcontroller-software voor DIY multirotor-toestellen met een grote community. Het ondersteunt diverse multicopters met geavanceerde functies zoals Bluetooth-besturing via je smartphone, OLED-display, barometer, magnetometer, GPS-positievasthouding en return-to-home, LED-strips en nog veel meer. Laten we dus onze eigen vliegcontroller bouwen met Arduino!
Stap 1: Ontwerp van de vliegcontroller
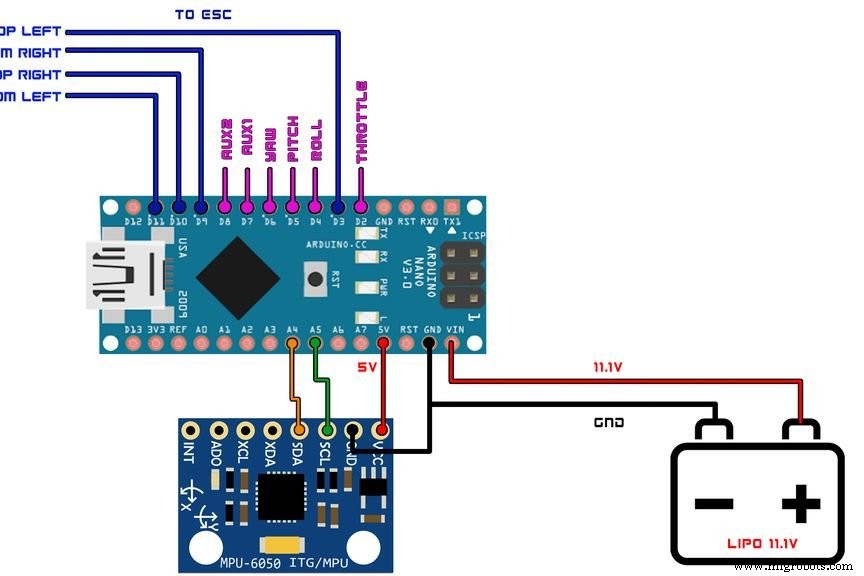
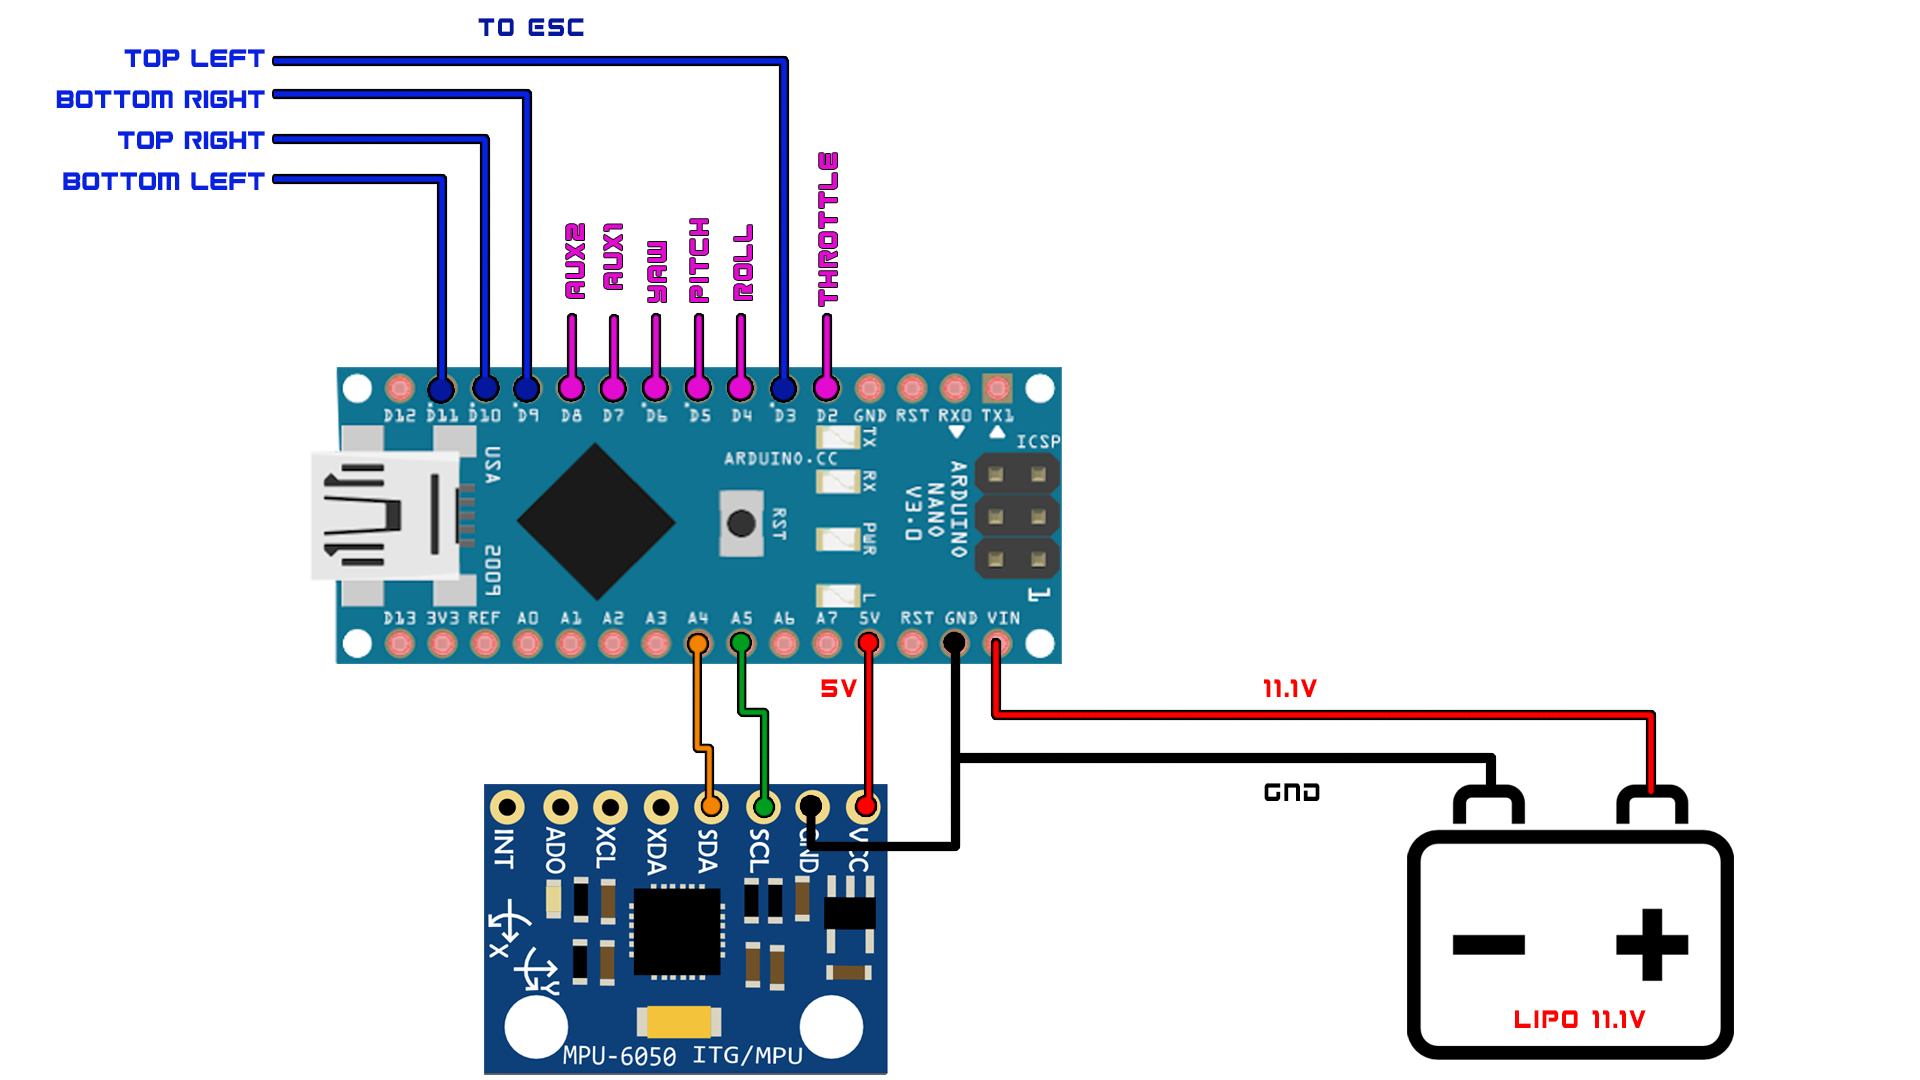
Hier zijn de schema's voor de vliegcontroller-printplaat. Je kunt er een maken op een universele printplaat of een PCB laten produceren zoals ik deed.
ESC-aansluitingen
- D3 << ESC 1 Signaalpin
- D9 << ESC 3 Signaalpin
- D10 << ESC 2 Signaalpin
- D11 << ESC 4 Signaalpin
Bluetooth-module-aansluitingen
- TX << RX
- RX << TX
MPU-6050-aansluitingen
- A4 << SDA
- A5 << SCL
LED-indicator
- D8 << Anode van LED
Ontvanger-aansluitingen
- D2 << Gas
- D4 << Roll
- D5 << Pitch
- D6 << Yaw
- D7 << AUX 1
Stap 2: Bouw van het frame
Ik kocht een DJI 450-frame en bevestigde mijn motoren en alle andere onderdelen eraan. Je kunt de video bekijken hoe ik dat deed.
Stap 3: Bevestigen van de vliegcontroller op het frame
Ten slotte bevestig je de ESC's en de ontvanger op de printplaat zoals weergegeven in de schema's en dan is alles klaar!
Code
De volledige MultiWii-code is te lang om hier volledig weer te geven. Het belangrijkste bestand is MultiWii.ino samen met de bijbehorende header-bestanden (config.h, def.h, types.h, etc.). De code implementeert:
- GPS-navigatie en positievasthouding
- PID-regelaars voor stabilisatie
- Ondersteuning voor verschillende vliegmodi (Altitude Hold, Position Hold, Return to Home, Waypoint-navigatie)
- Bluetooth-communicatie voor smartphone-besturing
- Sensorfusie van accelerometer, gyroscoop, magnetometer en barometer
De volledige broncode is beschikbaar via de MultiWii-repository op GitHub. Download de laatste stabiele versie en configureer config.h volgens jouw hardware-instellingen (motor-indeling, sensor-type, PID-waarden, etc.).
Schema's
Productieproces
- Drone Pi: Een Dual-Mode Multiwii & Raspberry Pi Quadcopter voor Smartphone en Remote Besturing
- Bluetooth-gecontroleerde Arduino Spybot bouwen
- FlickMote: Gebarengecontroleerde IR-afstandsbediening voor Slimme Huizen
- DIY Arduino TV-B-Gone: Universele TV-uit-schakelaar
- Bouw een Aangepaste LED Hoofdklok met Alarm – Zichtbaar vanaf 12 Meter
- Find Me: Slimme Item Locator met Arduino en Bluetooth
- Geoptimaliseerde Voedingsoplossingen voor Arduino Projecten
- Arduino Boter-Kaas-Eieren met MAX7219 LED Matrix en Kartonnen Behuizing
- Bouw een Slimme Arduino Vierpotige Robot: Stap-voor-Stap Handleiding
- Bouw een Aangepaste Arduino Joystick Stuurwiel voor Gaming
- Bouw een Volledig Functionele CNC-machine met Arduino Nano R3