



Zelf een 3D-Geprinte Stappenmotor Bouwen: Jouw Eigen Precisie-aandrijving
Onderdelen en Benodigdheden
| Arduino UNO | × | 1 |
| 1/4" neodymium magneten | × | 6 |
| 8d 2-3/8" nagels | × | 8 |
| Transistoren (PNP of MOSFET, afhankelijk van stroom) | × | 4 |
| 608ZZ kogellager | × | 1 |
Over dit Project
Ik kwam recentelijk een instructable tegen van een 3D-geprinte DC-motor en dacht: ik kan dit een stap verder brengen – letterlijk. Ik ontwierp deze stappenmotor met acht elektromagneten, zes neodymium-magneten, een 3D-geprinte rotor en stator-behuizing. Dit is specifiek een permanent-magnet stappenmotor capabel van 15° volle stappen en 7,5° half-stappen. Er zijn veel typen stappenmotoren, maar de meeste werken op hetzelfde principe. Dit is een educatief demonstratiemodel om te laten zien hoe stappenmotoren werken. Ontworpen voor 5-12V DC voeding, compatibel met de meeste USB-voedingen.
Ik doe ook een giveaway op mijn YouTube-kanaal. Ik geef een Arduino, de gebruikte transistoren en enkele schakelaars weg. Meer details in de laatste stap.
Stap 1: Wat Je Nodig Hebt


- Zes 1/4" neodymium-magnten
- 608ZZ kogellager
- Acht 8d 2-3/8" nagels (afmeting niet kritiek, mits ze passen)
- Emaildraad (magnet wire) – ik gebruikte 0,315 mm, maar niet kritiek
- Arduino Uno
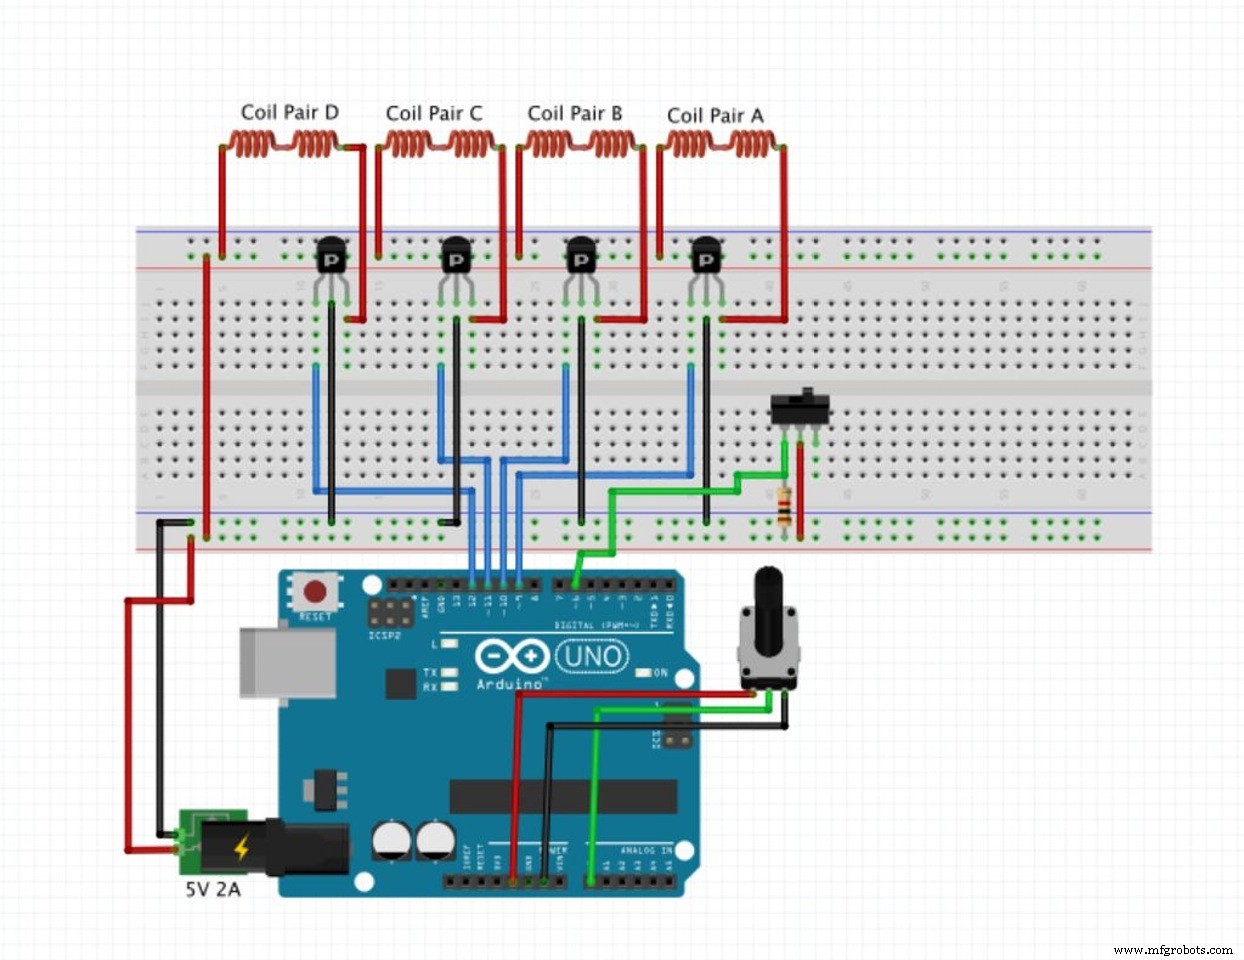
- Vier transistoren – ik gebruikte PNP-transistoren die ik liggen had, maar je kunt elke transistor of MOSFET gebruiken zolang ze de stroom aan kunnen. Lees de datasheet zorgvuldig. Op 5V trekt mijn motor ~1A, op 12V ~3A.
- 3D-geprinte rotor (dodecagoon, 12 polen) en stator (octagoon, 8 polen)
- Lijm
- Isolatietape
- Kompas
Stap 2: Print de Dodecagoon-Rotor en Octagoon-Stator

Printen via 3D Hubs mogelijk!
Stap 3: Magneten Plaatsen in de Rotor


Gebruik een kompas om de polen van je magneten te bepalen en lijm de magneten met de noordpolen naar buiten. De kompas op sommige smartphones kan de polariteit ook tonen.
Stap 4: Lager & Rotor Monteren


Pers het lager in de stator en daarna de rotor in het lager. Ik was verrast hoe goed het lager paste – bij 3D-printen krimpen gaten vaak, dus ik maak ze iets groter.
Stap 5: Elektromagneten Wikkelen


- Knap 9 stukken draad van 25 ft (~7,6 m) en wikkel ze met een boormachine om de nagels.
- Gebruik een kompas en een batterij om de polariteit te bepalen: de zuidpool moet aan de puntzijde van de nagel komen.
- Markeer de negatieve aansluiting van je elektromagneten met een marker of krimpkous.
- Wikkel de secties die contact maken met de stator-behuizing met isolatietape. Dit zorgt voor vaste zit en thermische isolatie.
De spoelparen trekken ~1A bij 5V. De gekozen transistoren kunnen 12V aan (~3A). Waarschuwing: Bij hogere spanning worden de spoelen warm bij langdurig gebruik.
Waarschuwing: Ontworpen voor 5-12V DC. Als je afwijkt, gebruik de wet van Ohm (V = I × R) om spoelweerstand te berekenen. Minder wikkelingen = lagere weerstand = hogere stroom. Zorg dat je voeding en transistoren de stroom aan kunnen!
Stap 6: Elektromagneten in Stator Plaatsen

Duw de elektromagneten in de stator tot ~6 mm (1/4") van de neodymium-magnten. Je kunt ze inschuiven voor afstelling, maar niet te dichtbij – de nagels magnetiseren snel, wat de efficiëntie verlaagt. Lasstangen zijn een goed alternatief voor nagels.
Stap 7: Alles Solderen & Aansluiten


Schakel de spoelparen in serie en zorg dat alle zuidpolen naar binnen wijzen. De 1kΩ-weerstand in het schema voorkomt dat de digitale pin "zweeft" (floating high) in de uit-stand. Kies transistoren die de spoelstroom aan kunnen.
Laad de broncode in je Arduino en je bent klaar!
Stap 8: Doe Het Door! (Giveaway)

Ik geef een Arduino, de gebruikte transistoren, schakelaars en jumper wires weg.
Regels:
- Abonneer op mijn YouTube-kanaal
- Like deze video
- Laat een reactie met wat je graag wilt zien bouwen
- Op 1 september selecteer ik willekeurig een winnaar en stuur ik de prijs gratis toe!
Bedankt aan deze geweldige community!
Code
/* 01010000011100100110111101110100011011110010000001000111
   3D Printed Stepper Motor
   Created August 15, 2015
   Modified August 15, 2015
   by Anthony Garofalo (Proto G)
   YouTube: https://www.youtube.com/channel/UCpTuKJrXFwybnpOG7HpTpZw
   Instructables: https://www.instructables.com/member/Proto+G/
*/

int Delay;
int reverseSwitch;

void setup() {
  pinMode(9, OUTPUT);
  pinMode(10, OUTPUT);
  pinMode(11, OUTPUT);
  pinMode(12, OUTPUT);
  pinMode(13, OUTPUT); // LED voor visuele feedback
  pinMode(6, INPUT);   // Toggle switch op pin 6 voor richtingomkeer
}

void loop() {
  reverseSwitch = digitalRead(6);

  if (reverseSwitch == HIGH) {
    // Counter-clockwise (tegenwijzerzin)
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(12, LOW);  digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH); delay(Delay);
    digitalWrite(11, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(10, LOW);  digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH); delay(Delay);
    digitalWrite(9, LOW);  delay(5);
  } else {
    // Clockwise (wijzerzin)
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);  digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(9, LOW);   digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH); delay(Delay);
    digitalWrite(10, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(11, LOW);  digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH); delay(Delay);
    digitalWrite(12, LOW);  delay(5);
  }
}
Aangepaste Onderdelen & Behuizingen
3D-printbestanden (STL) voor rotor en stator zijn beschikbaar via de originele projectpagina.
Schema's
Productieproces
- Geprinte Schakelprintplaten: Ontwerp, Fabricage en Toekomstige Trends
- Raspoulette: Zonnestroom-gevoede Autonome Koeienpoort Systeem Prototype
- Zelfbouw autonom Nerf Sentry-turret – Slimme Nerf-pistool met stappenmotoren, camera en Arduino
- Uitgebreide bibliotheek voor bipolaire stappenmotoren met Arduino
- Geautomatiseerde Tinder & Bumble Swiper met Arduino UNO en Stappenmotor
- Lineaire motoren begrijpen: Van elektrische energie naar nauwkeurige lineaire beweging
- Servomotoren Uitgelegd: Hoe Ze Werken en Waarom Ze Belangrijk Zijn
- Servo vs Stappenmotors: De Moderne Grijze Zone Verhelderd
- Variabele-reluctantiemotoren: typen, werking en toepassingen
- Stapelmotoren: typen, kenmerken en praktische toepassingen
- Geïntegreerde drivers vereenvoudigen high-power steppermotor-ontwerp