



Geavanceerde Remote-gecontrolleerde Gripper Robot voor Precisiehantering
Onderdelen en benodigdheden
| Runt Rover Half-pint chassis (of geschikt 4WD alternatief) | × | 1 | |
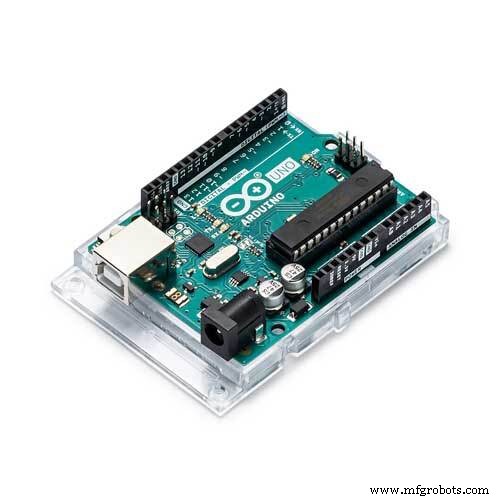 | Arduino UNO | × | 1 |
| V5 Sensor Shield | × | 1 | |
 | Female/Female Jumper Wires | × | 1 |
| L9110S Motor Driver (koop er een paar, zijn goedkoop) | × | 1 | |
| 90° Single Angle Channel Bracket (585424) | × | 1 | |
| Light weight servo hub, Futaba (525125) | × | 1 | |
| Standard Gripper Kit A (637094) | × | 1 | |
| MG995 Servo (of vergelijkbaar) ×2 | × | 2 | |
| Standard Servo Plate B | × | 1 | |
| 90° Single Angle Channel Bracket (extra) | × | 1 | |
| 5-slot AA houder | × | 1 | |
| AA Herlaadbare batterijen (NiMH) | × | 5 | |
| .750" 8-32 nylon spacers | × | 2 | |
| .500" 6-32 schroeven met moeren | × | 8 | |
| .3125" 6-32 schroeven | × | 8 |
Apps en online diensten
 |
Arduino IDE |
Over dit project
Mijn zoon vroeg me een remote-controlled bot te maken. Samen beperkten we zijn wenselijst tot een haalbaar project. Dit is het resultaat...
- Klik de UNO en V5 Sensor Shield samen.
- Plaats het samengevoegde bord in de clip-houder in het midden van de bot.
- Plak met dubbelzijdig tape de motordriver aan de linkermuur en de Bluetooth-adapter aan de rechtermuur.
Je kunt je eigen chassis bouwen of een ander kiezen – de keuze is aan jou.
Stap 1: Benodigde software
- Arduino IDE
- Python 2.7 (volledige installatie met tkinter)
- pySerial library
- L9110S motor controller library (
L9110Driver.zip, zie bestanden in deze stap) - Robot code (
blue_t_slave.zip, zie bestanden) - Python remote control applicatie (zie bestanden)
Stap 2: Hardware Bill of Materials
- Runt Rover Half-pint chassis of geschikte 4WD vervanger
- Arduino Uno (of vergelijkbaar) met USB-kabel
- V5 sensor shield
- L9110S motor driver
- MG995 servo ×2
- HC-05 of HC-06 Bluetooth adapter ×1
- Standard servo plate B ×1
- 90° bracket ×1
- Single bracket ×2
- Lightweight servo hub (525125 voor Futaba) ×1
- Standard Gripper Kit A ×1
- Female-to-Female jumper wires
- 5 herlaadbare AA batterijen (NiMH) + lader
- Dubbelzijdig tape en kleine tyraps
- 5-slot AA batterijhouder (voor AA optie)
- 6V NiMH of 7.4V Li-ion batterijpak + lader (alternatief voor motoren)
- Diverse schroeven en spacers (zie lijst)
Onderdelen verkrijgbaar via eBay, Sparkfun, Adafruit, ServoCity.
Stap 3: Assemblage – Chassis
Bouw het chassis volgens de bijgeleverde instructies of video. Plaats de controller-plaat in de middelste gaten (ruimte voor en achter laten). BELANGRIJK: Verwijder alle 4 wielen voordat je verdergaat, om motoren te beschermen tijdens assemblage.
Stap 4: Gripper assembleren
Volg de instructies in de bijbehorende video.
Stap 5: Gripper monteren – Deel 1
Benodigd: 90° bracket, lightweight servo hub, 4× .3125" schroeven.
- Plaats servo hub op één kant van de bracket, bevestig met .3125" schroeven.
- Plaats moeren op de twee kortere schroeven en draai vast.
- Neem de twee single brackets, 1.250" schroeven, 2× .500" schroeven met moeren, 2 nylon spacers en Servo Plate B.
- Plaats één single bracket binnenin de Half-pint bot, 1.250" schroeven links (van binnen), .500" schroeven rechts. Alle schroefkoppen aan de binnenkant.
- Plaats tweede single bracket aan de buitenkant op de schroeven.
- Plaats nylon spacers op de lange schroeven, schroef Servo Plate B vast.
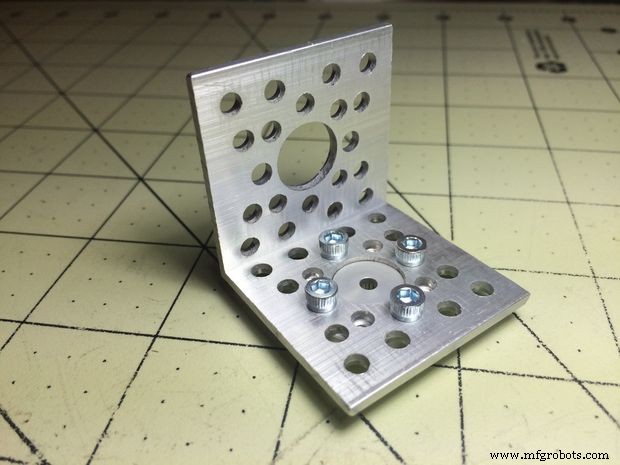
Stap 6: Gripper monteren – Deel 2
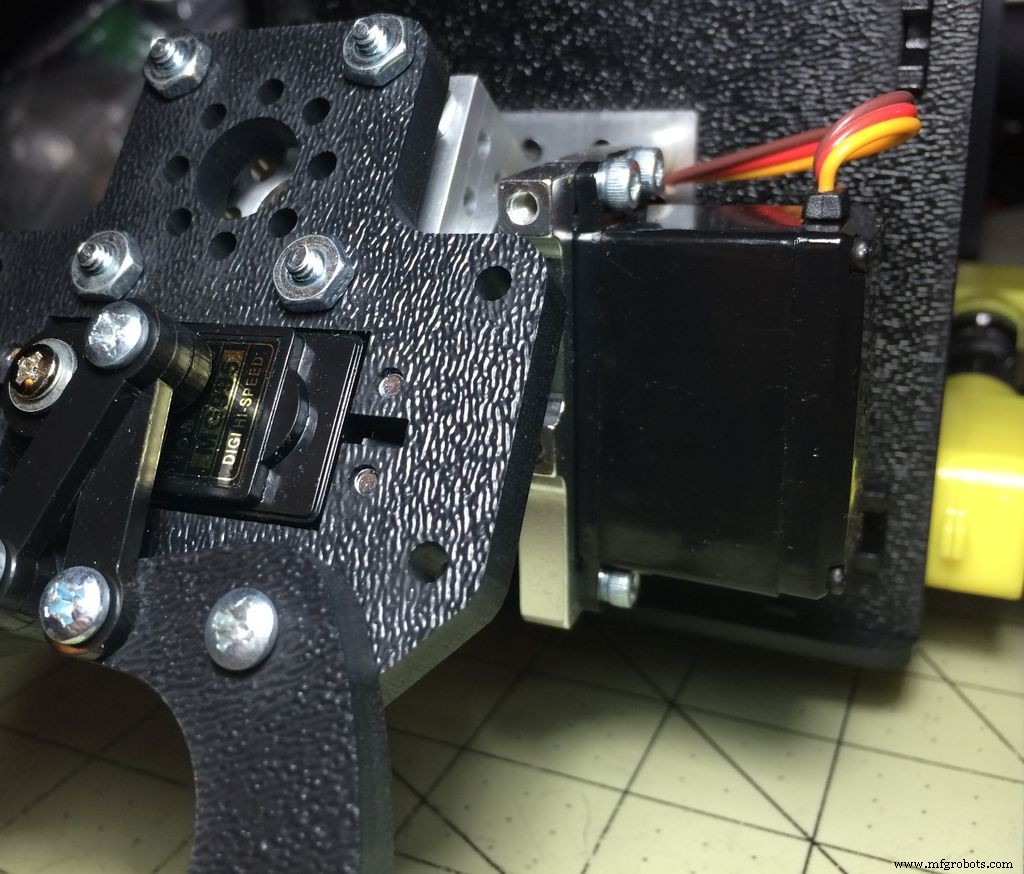
- Plaats de tweede servo in de servo bracket (spindel naar boven), bevestig met 4× .3125" schroeven.
- Monteer de gripper op de 90° bracket met 4× .500" schroeven, gebruik 2× 8-32 moeren als spacers tussen bracket en gripper. Bevestig met extra moer.
- Plaats gripper-assembly op de servo, bevestig met servo-schroef (uit servo-verpakking).
Draai de twee servodraden door het gat in de platte bracket naar de binnenkant van de bot.
Stap 7: Electronica monteren
- Klik UNO en V5 Sensor Shield samen.
- Plaats in clip-houder in het midden.
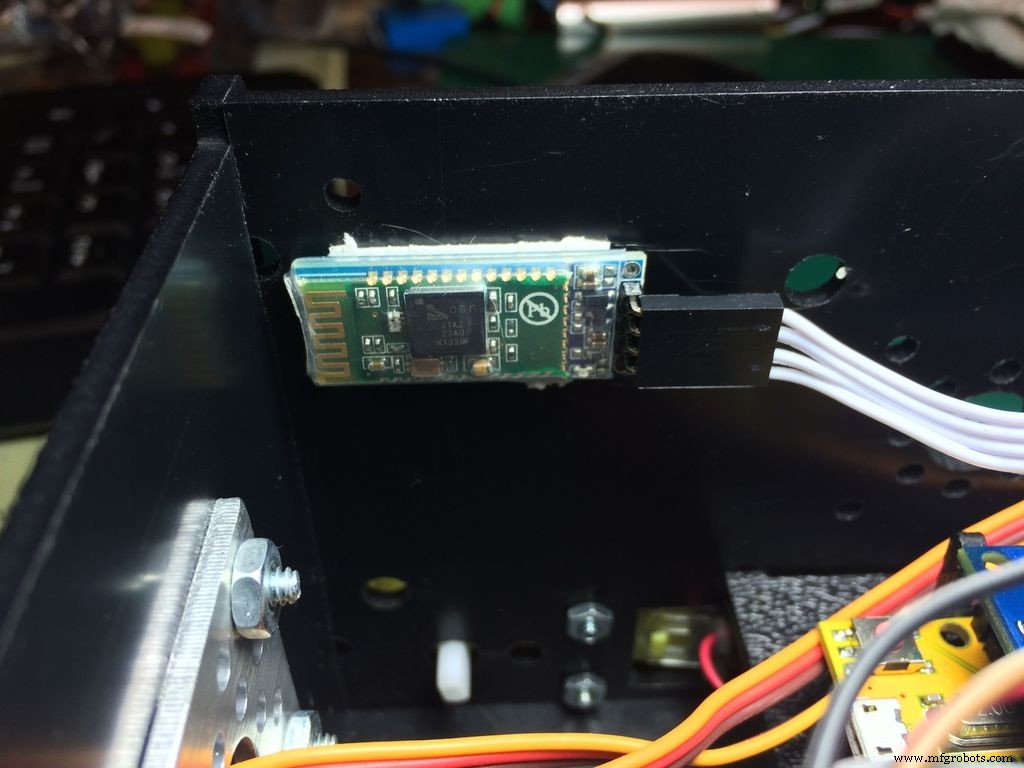
- Plak motordriver links, Bluetooth-adapter rechts met dubbelzijdig tape.
Stap 8: Bedrading – Motoren
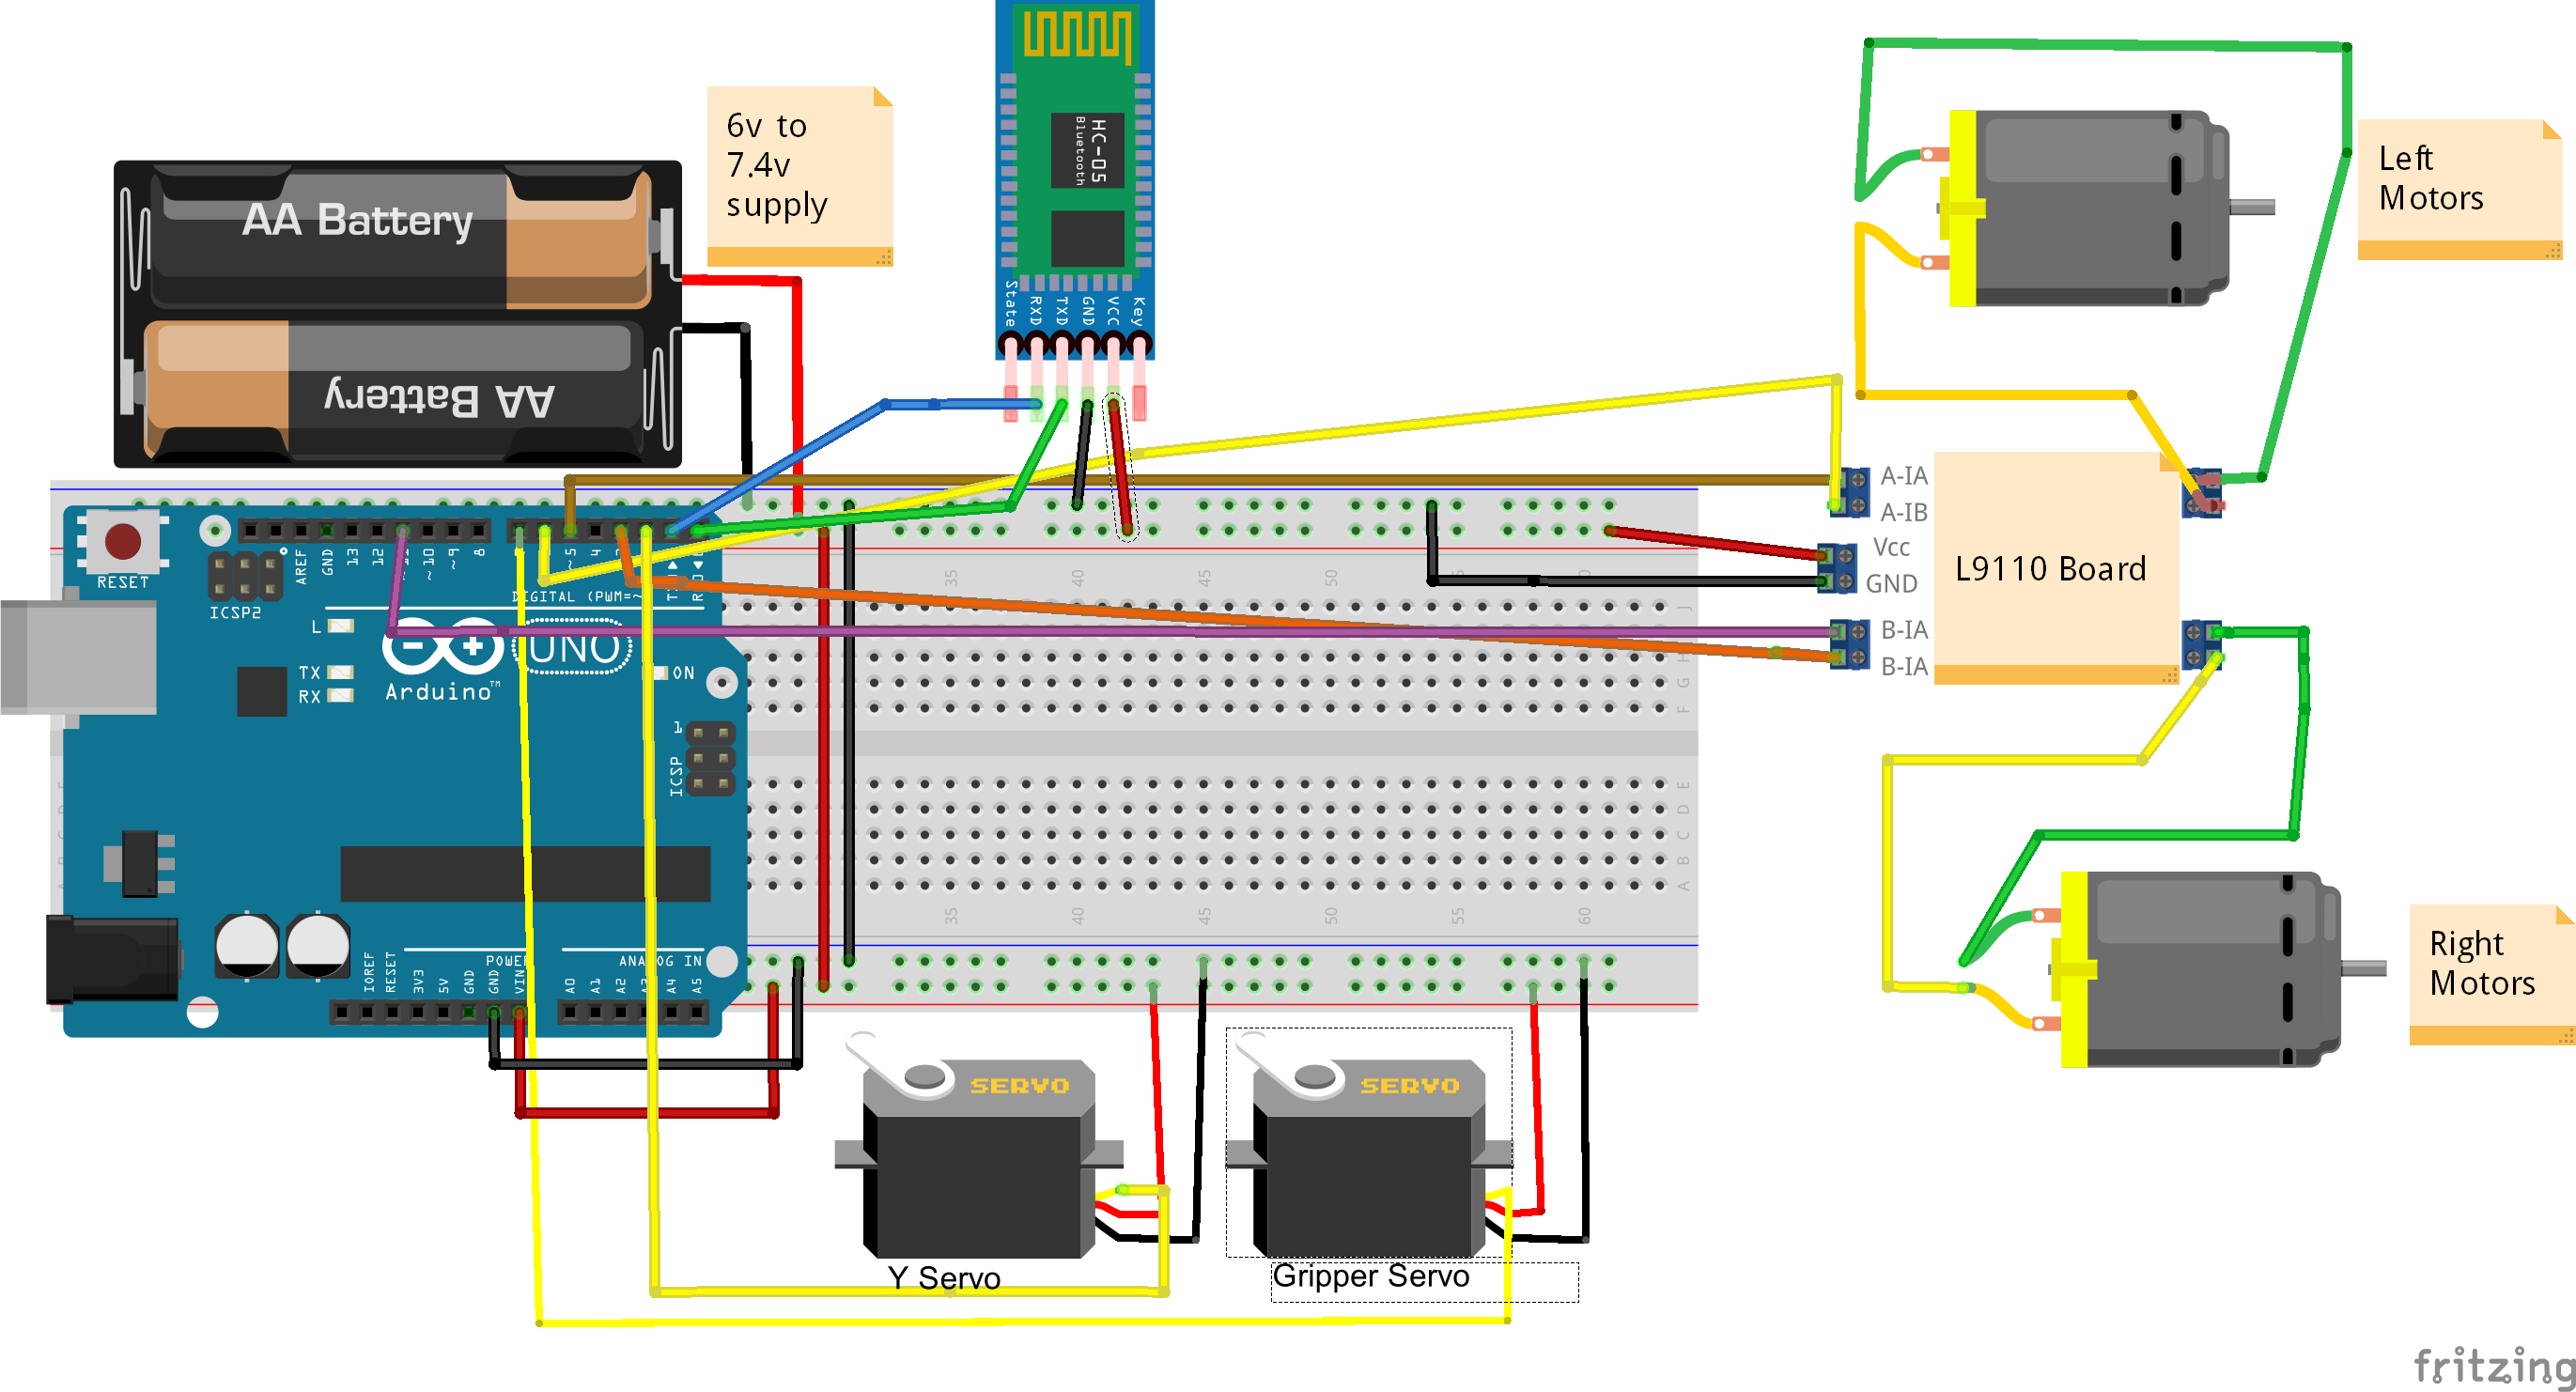
- A-1A (motordriver) → pin 5 (sensor shield)
- A-1B → pin 6
- B-1A → pin 3
- B-1B → pin 11
Met de robotfront weg van je:
- Linkerkant: 2× ZWART → eerste uitgang Motor A; 2× ROOD → tweede uitgang Motor A
- Rechterkant: 2× ZWART → eerste uitgang Motor B; 2× ROOD → tweede uitgang Motor B
Servo's:
- Y-servo (verticaal) → pin lijn 2 (wit/oranje = signaal)
- X-servo (gripper open/dicht) → pin lijn 7 (wit/oranje = signaal)
Stap 9: Bedrading – Bluetooth Module
- Bluetooth Tx → sensor shield pin 0
- Bluetooth Rx → sensor shield pin 1
Stap 10: Voeding aansluiten
- 5× AA batterijpak: Rood → Vcc, Zwart → GND (sensor shield voedingsklem)
- Zet jumper op V5 sensor shield op de jumper-pins.
- GND van L9110S → GND op sensor shield.
- Positief van motorbatterij (6V/7.2V) → Vcc op L9110S.
- Negatief (GND) van motorbatterij → GND op motordriver.
Stap 11: HC-05/HC-06 Bluetooth Module configureren
Ga in je OS Bluetooth-instellingen (Control Panel / Systems Panel) en noteer de seriële poortnaam/nummer die toegewezen wordt. Gebruik Google voor OS-specifieke handleidingen (Windows, Linux, Mac).
Stap 12: Code uploaden
Controleer bedrading dubbel. Installeer Arduino IDE, daarna de L9110 Motor Driver library (uitpak L9110Driver.zip in libraries map of via Sketch → Include Library → Add .ZIP Library). Laad de robotcode (blue_t_slave.zip) in de IDE. Selecteer Board (Uno) en Poort, klik Upload.
Stap 13: Python Control Applicatie draaien
- Download en pak
rover.pyuit. - Open terminal/command prompt, navigeer naar map.
- Start:
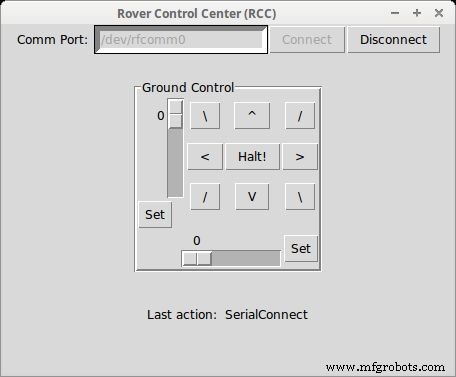
python rover.py– er opent een GUI-venster. - Zet de bot aan. Voer COM-poort van Bluetooth-adapter in, klik Connect. Na paar seconden worden bedieningsknoppen actief.
Bediening: muis of toetsenbord.
| Toets | Actie |
|---|---|
| Pijltjes ↑↓←→ | Vooruit, achteruit, links 90°, rechts 90° |
| a | Links 45° |
| s | Rechts 45° |
| h | Halt (stop) |
| y | Gripper Y-as instellen |
| u | Gripper open/dicht instellen |
| c | Gripper home positie |
Vooruit/Achteruit = continue beweging tot nieuw commando of Halt. Draaien 90°/45° = tijdelijk (stoppen na vertraging). Gripper sliders vereisen Set-knop of toets voor uitvoering. Waarden 0-180: Y-as 0=volledig omhoog, 180=volledig omlaag; X-as 0=volledig dicht, 180=volledig open. Disconnect stopt de bot en zet gripper op home.
Code
Python Driver GUI
#!/usr/bin/env python
# Rover control app - Scott Beasley 2015 - Free to use/modify
import sys, serial, time
from Tkinter import *
import tkFont, tkMessageBox

class App(Frame):
    def createWidgets(self):
        self.connected = False
        self.message = StringVar()
        helv6 = tkFont.Font(family='Helvetica', size=6, weight='normal')
        self.frame = Frame(self.master); self.frame.pack()
        self.f1 = Frame(self.frame)
        Label(self.f1, text="Comm Port: ").pack(side=LEFT)
        self.comm_entry = Entry(self.f1, bd=5, name="comm_entry"); self.comm_entry.pack(side=LEFT)
        self.connectButton = Button(self.f1, text="Connect", command=self.SerialConnect, name="b_connect"); self.connectButton.pack(side=LEFT)
        self.disconnectButton = Button(self.f1, text="Disconnect", command=self.SerialDisconnect, name="b_disconnect"); self.disconnectButton.pack(side=RIGHT)
        self.f1.grid(row=0, column=0)

        self.f2 = LabelFrame(self.frame, bd=3, relief="groove", text="Ground Control")
        self.g_vert_fm = Frame(self.f2)
        self.grip_vert = Scale(self.g_vert_fm, from_=0, to=180); self.grip_vert.grid(row=0, column=0, rowspan=4, sticky=W)
        self.grip_vert_set = Button(self.g_vert_fm, text="Set", command=self.GripperY, name="b_grip_vert_set", width=1, height=2, font=helv6); self.grip_vert_set.grid(row=5, column=0, sticky=W)
        self.master.bind("", self.GripperY)
        self.g_vert_fm.grid(row=0, column=0, rowspan=4, sticky=W)

        self.leftforwardButton = Button(self.f2, text="\\", command=self.TurnLeft45, name="b_left_forward"); self.leftforwardButton.grid(row=0, column=1)
        self.master.bind("", self.TurnLeft45)
        self.leftButton = Button(self.f2, text="<", command=self.TurnLeft, name="b_left"); self.leftButton.grid(row=1, column=1)
        self.master.bind("", self.TurnLeft)
        self.rightforwardButton = Button(self.f2, text="/", command=self.TurnRight45, name="b_right_forward"); self.rightforwardButton.grid(row=0, column=3)
        self.master.bind("", self.TurnRight45)
        self.haltButton = Button(self.f2, text="Halt!", command=self.Halt, name="b_halt"); self.haltButton.grid(row=1, column=2)
        self.master.bind("", self.Halt)
        self.rightButton = Button(self.f2, text=">", command=self.TurnRight, name="b_right"); self.rightButton.grid(row=1, column=3)
        self.master.bind("", self.TurnRight)
        self.upButton = Button(self.f2, text="^", command=self.Forward, name="b_forward"); self.upButton.grid(row=0, column=2)
        self.master.bind("", self.Forward)
        self.leftdownButton = Button(self.f2, text="/", command=self.TurnRight45, name="b_left_down"); self.leftdownButton.grid(row=2, column=1)
        self.downButton = Button(self.f2, text="V", command=self.Reverse, name="b_reverse"); self.downButton.grid(row=2, column=2)
        self.master.bind("", self.Reverse)
        self.f2.grid(row=1, column=0, pady=25)
        self.rightdownButton = Button(self.f2, text="\\", command=self.TurnLeft45, name="b_right_down"); self.rightdownButton.grid(row=2, column=3)

        self.g_horz_fm = Frame(self.f2)
        self.grip_horz = Scale(self.g_horz_fm, from_=0, to=180, orient=HORIZONTAL); self.grip_horz.grid(row=0, column=0, columnspan=7, sticky=E)
        self.grip_horz_set = Button(self.g_horz_fm, text="Set", command=self.GripperX, name="b_grip_horz_set", width=1, height=2, font=helv6); self.grip_horz_set.grid(row=0, column=8)
        self.master.bind("", self.GripperX)
        self.g_horz_fm.grid(row=4, column=0, columnspan=7, sticky=E)
        self.master.bind("", self.GripperHome)

        self.f3 = Frame(self.frame)
        Label(self.f3, text="Last action: ").pack(side=LEFT)
        Label(self.f3, text=" ", textvariable=self.message).pack(side=RIGHT)
        self.f3.grid(row=3, column=0, pady=8)

    def CtrlButtonsState(self, bstate):
        for btn in [self.leftforwardButton, self.leftButton, self.rightforwardButton, self.rightButton,
                    self.upButton, self.leftdownButton, self.downButton, self.rightdownButton,
                    self.haltButton, self.disconnectButton,
                    self.grip_horz, self.grip_vert, self.grip_horz_set, self.grip_vert_set]:
            btn.config(state=bstate)

    def ConnCtrlsState(self, bstate):
        self.connectButton.config(state=bstate)
        self.comm_entry.config(state=bstate)

    def SerialConnect(self):
        try:
            self.ser = serial.Serial(self.comm_entry.get(), 9600)
        except IOError:
            tkMessageBox.showerror("Invalid comm port", "Comm port not found.")
            return
        self.ConnCtrlsState(DISABLED)
        self.CtrlButtonsState(NORMAL)
        self.message.set("SerialConnect")
        self.connected = True
        time.sleep(3)

    def SerialDisconnect(self):
        try:
            self.send_cmd('h', "Halt!")
            time.sleep(1)
            self.ser.close()
        except IOError:
            print("Could not close port...")
        self.message.set("SerialDisconnect")
        self.ConnCtrlsState(NORMAL)
        self.CtrlButtonsState(DISABLED)
        self.connected = False
        time.sleep(2)

    def send_cmd(self, action, msg):
        if self.connected:
            for val in action:
                self.ser.write(val)
                self.ser.flush()
            self.message.set(msg)

    def TurnLeft(self, event=None): self.send_cmd('a', "Left")
    def TurnLeft45(self, event=None): self.send_cmd('q', "Left45")
    def TurnRight(self, event=None): self.send_cmd('s', "Right")
    def TurnRight45(self, event=None): self.send_cmd('e', "Right45")
    def Forward(self, event=None): self.send_cmd('w', "Up")
    def Reverse(self, event=None): self.send_cmd('z', "Down")
    def Halt(self, event=None): self.send_cmd('h', "Halt!")

    def GripperX(self, event=None):
        grp_change = ('>', chr(self.grip_horz.get()), chr(255))
        self.send_cmd(grp_change, "Gripper X")

    def GripperY(self, event=None):
        grp_change = ('^', chr(self.grip_vert.get()), chr(255))
        self.send_cmd(grp_change, "Gripper Y")

    def GripperHome(self, event=None):
        self.send_cmd(('c', chr(255)), "Gripper Home")

    def __init__(self, master=None):
        Frame.__init__(self, master)
        self.pack()
        self.createWidgets()
        self.CtrlButtonsState(DISABLED)

def main():
    root = Tk()
    root.geometry("450x350")
    root.wm_title("Rover Control Center (RCC)")
    app = App(master=root)
    app.mainloop()

if __name__ == '__main__':
    main()
Rover Code (Arduino)
/* Bluetooth Rover - Scott Beasley 2015 - Free to use/modify */
/* Vereist L9110S library: https://github.com/jscottb/L9110Driver */
#include
#include

#define SERVO_Y 2
#define SERVO_CLAW 7
#define pinAIN1 5
#define pinAIN2 6
#define pinBIN1 3
#define pinBIN2 11

#define MAXFORWARDSPEED 225
#define MAXBACKWARDSPEED 225
#define TOPSPEED 255
#define TURNDELAY 475
#define TURNDELAY45 235
#define BACKUPDELAY 400
#define SERVOMOVEDELAY 200
#define SERVOSEARCHDELAY 85

L9110_Motor motor_left(pinAIN1, pinAIN2);
L9110_Motor motor_right(pinBIN1, pinBIN2);
Servo grip_y_servo;
Servo grip_servo;

void setup() {
  Serial.begin(9600);
  grip_y_servo.attach(SERVO_Y); grip_y_servo.write(90);
  grip_servo.attach(SERVO_CLAW); grip_servo.write(90);
  delay(500);
}

void loop() {
  byte command = 0, val = 0;
  if (Serial.available() > 0) command = Serial.read();

  switch (command) {
    case 'w': go_forward(); break;
    case 'z': go_backward(); break;
    case 'a': go_left(); delay(TURNDELAY); halt(); break;
    case 's': go_right(); delay(TURNDELAY); halt(); break;
    case 'q': go_left(); delay(TURNDELAY45); halt(); break;
    case 'e': go_right(); delay(TURNDELAY45); halt(); break;
    case 'h': halt(); break;
    case '>':
      val = Serial.read();
      grip_servo.write(constrain(val, 64, 179));
      break;
    case '^':
      val = Serial.read();
      grip_y_servo.write(constrain(val, 53, 179));
      break;
    case 'c':
      grip_y_servo.write(90); grip_servo.write(90);
      break;
    case 255: Serial.flush(); break;
  }
  Serial.flush(); delay(125);
}

void go_forward() {
  ramp_it(MAXFORWARDSPEED, FORWARD, FORWARD);
  motor_left.setSpeed(MAXFORWARDSPEED); motor_right.setSpeed(MAXFORWARDSPEED);
  motor_left.run(FORWARD|RELEASE); motor_right.run(FORWARD|RELEASE);
}

void go_backward() {
  ramp_it(MAXBACKWARDSPEED, BACKWARD, BACKWARD);
  motor_left.setSpeed(MAXBACKWARDSPEED); motor_right.setSpeed(MAXBACKWARDSPEED);
  motor_left.run(BACKWARD|RELEASE); motor_right.run(BACKWARD|RELEASE);
}

void go_left() {
  ramp_it(TOPSPEED, BACKWARD, FORWARD);
  motor_left.setSpeed(TOPSPEED); motor_right.setSpeed(TOPSPEED);
  motor_left.run(BACKWARD|RELEASE); motor_right.run(FORWARD|RELEASE);
}

void go_right() {
  ramp_it(TOPSPEED, FORWARD, BACKWARD);
  motor_left.setSpeed(TOPSPEED); motor_right.setSpeed(TOPSPEED);
  motor_left.run(FORWARD|RELEASE); motor_right.run(BACKWARD|RELEASE);
}

void halt() {
  motor_left.setSpeed(0); motor_right.setSpeed(0);
  motor_left.run(BRAKE); motor_right.run(BRAKE);
}

void ramp_it(uint8_t speed, uint8_t lf_dir, uint8_t rt_dir) {
  uint8_t ramp_val = 0, step_val = 0;
  step_val = abs(speed / 4);
  if (!speed) step_val = -step_val;
  for (uint8_t i = 0; i < 4; i++) {
    ramp_val += step_val;
    motor_left.setSpeed(ramp_val); motor_right.setSpeed(ramp_val);
    motor_left.run(lf_dir|RELEASE); motor_right.run(rt_dir|RELEASE);
    delay(25);
  }
}
L9110 Driver Library
L9110 motor driver voor Arduino
Aangepaste onderdelen en behuizingen
4wdgripperbt2.fzz (Fritzing bestand)
Schema's
Productieproces
- Meerpositie-temperatuursensorsysteem voor slimme thuisintegratie
- DIY Soldeerbout-controller voor 862D+ — Precisie & Betrouwbaarheid
- MotionSense: Slimme inbraakdetectie met Arduino en ESP8266
- 3D-Printer Brandpreventie: Slimme Sensor Veiligheidssysteem
- Arduino-gebaseerde Afstotende Magnetische Levitatie: Eenvoudige Schakeling & DIY Handleiding
- High-Performance Arduino Weerballon Datalogger
- ArduFarmBot Deel 2: Een Extern IoT-besturingsstation Bouwen
- Geavanceerde Microcontroller Lab: ESP32, Arduino, PIC en Sensormodules
- CoroFence Thermische Detector: Geavanceerde PIR-sensor & IoT-integratie
- Cloud Monitoring: Extern controlsysteem voor real-time activabeheer
- 5 Belangrijkste voordelen van externe productiecontrole voor de moderne industrie