



Arduino-aangedreven slimme klimrek met audio-feedback en lichtsensor
Onderdelen en benodigdheden
| Arduino Nano R3 | 1 |
| Klimrek (Pull-Up Bar) (25mm diameter) | 1 |
| 0.5W Speaker 40mm (40mm diameter) | 1 |
| MG90S Servo | 1 |
| Laser diode (9mm diameter) | 1 |
| Weerstand 1k ohm | 1 |
| Condensator 100 µF | 1 |
| 5V Voeding | 1 |
| DC Jack | 1 |
| Draadjes (algemeen) | 1 |
| LDR, 5 Mohm | 1 |
| Schuifschakelaar | 1 |
| Machine Schroef M4 (en moeren) | 2 |
| Machine Schroef M3 | 3 |
| Machine Schroef M2 | 4 |
| Tic Tacs | 1 |
| PCB | 1 |
| Schroefklem | 1 |
| Female Headers | 1 |
| Male Headers | 1 |
| Transparent plastic folie | 1 |
Benodigde tools en machines
- Solderbout (algemeen)
- 3D-printer (algemeen)
Apps en online diensten
- Arduino IDE
Over dit project
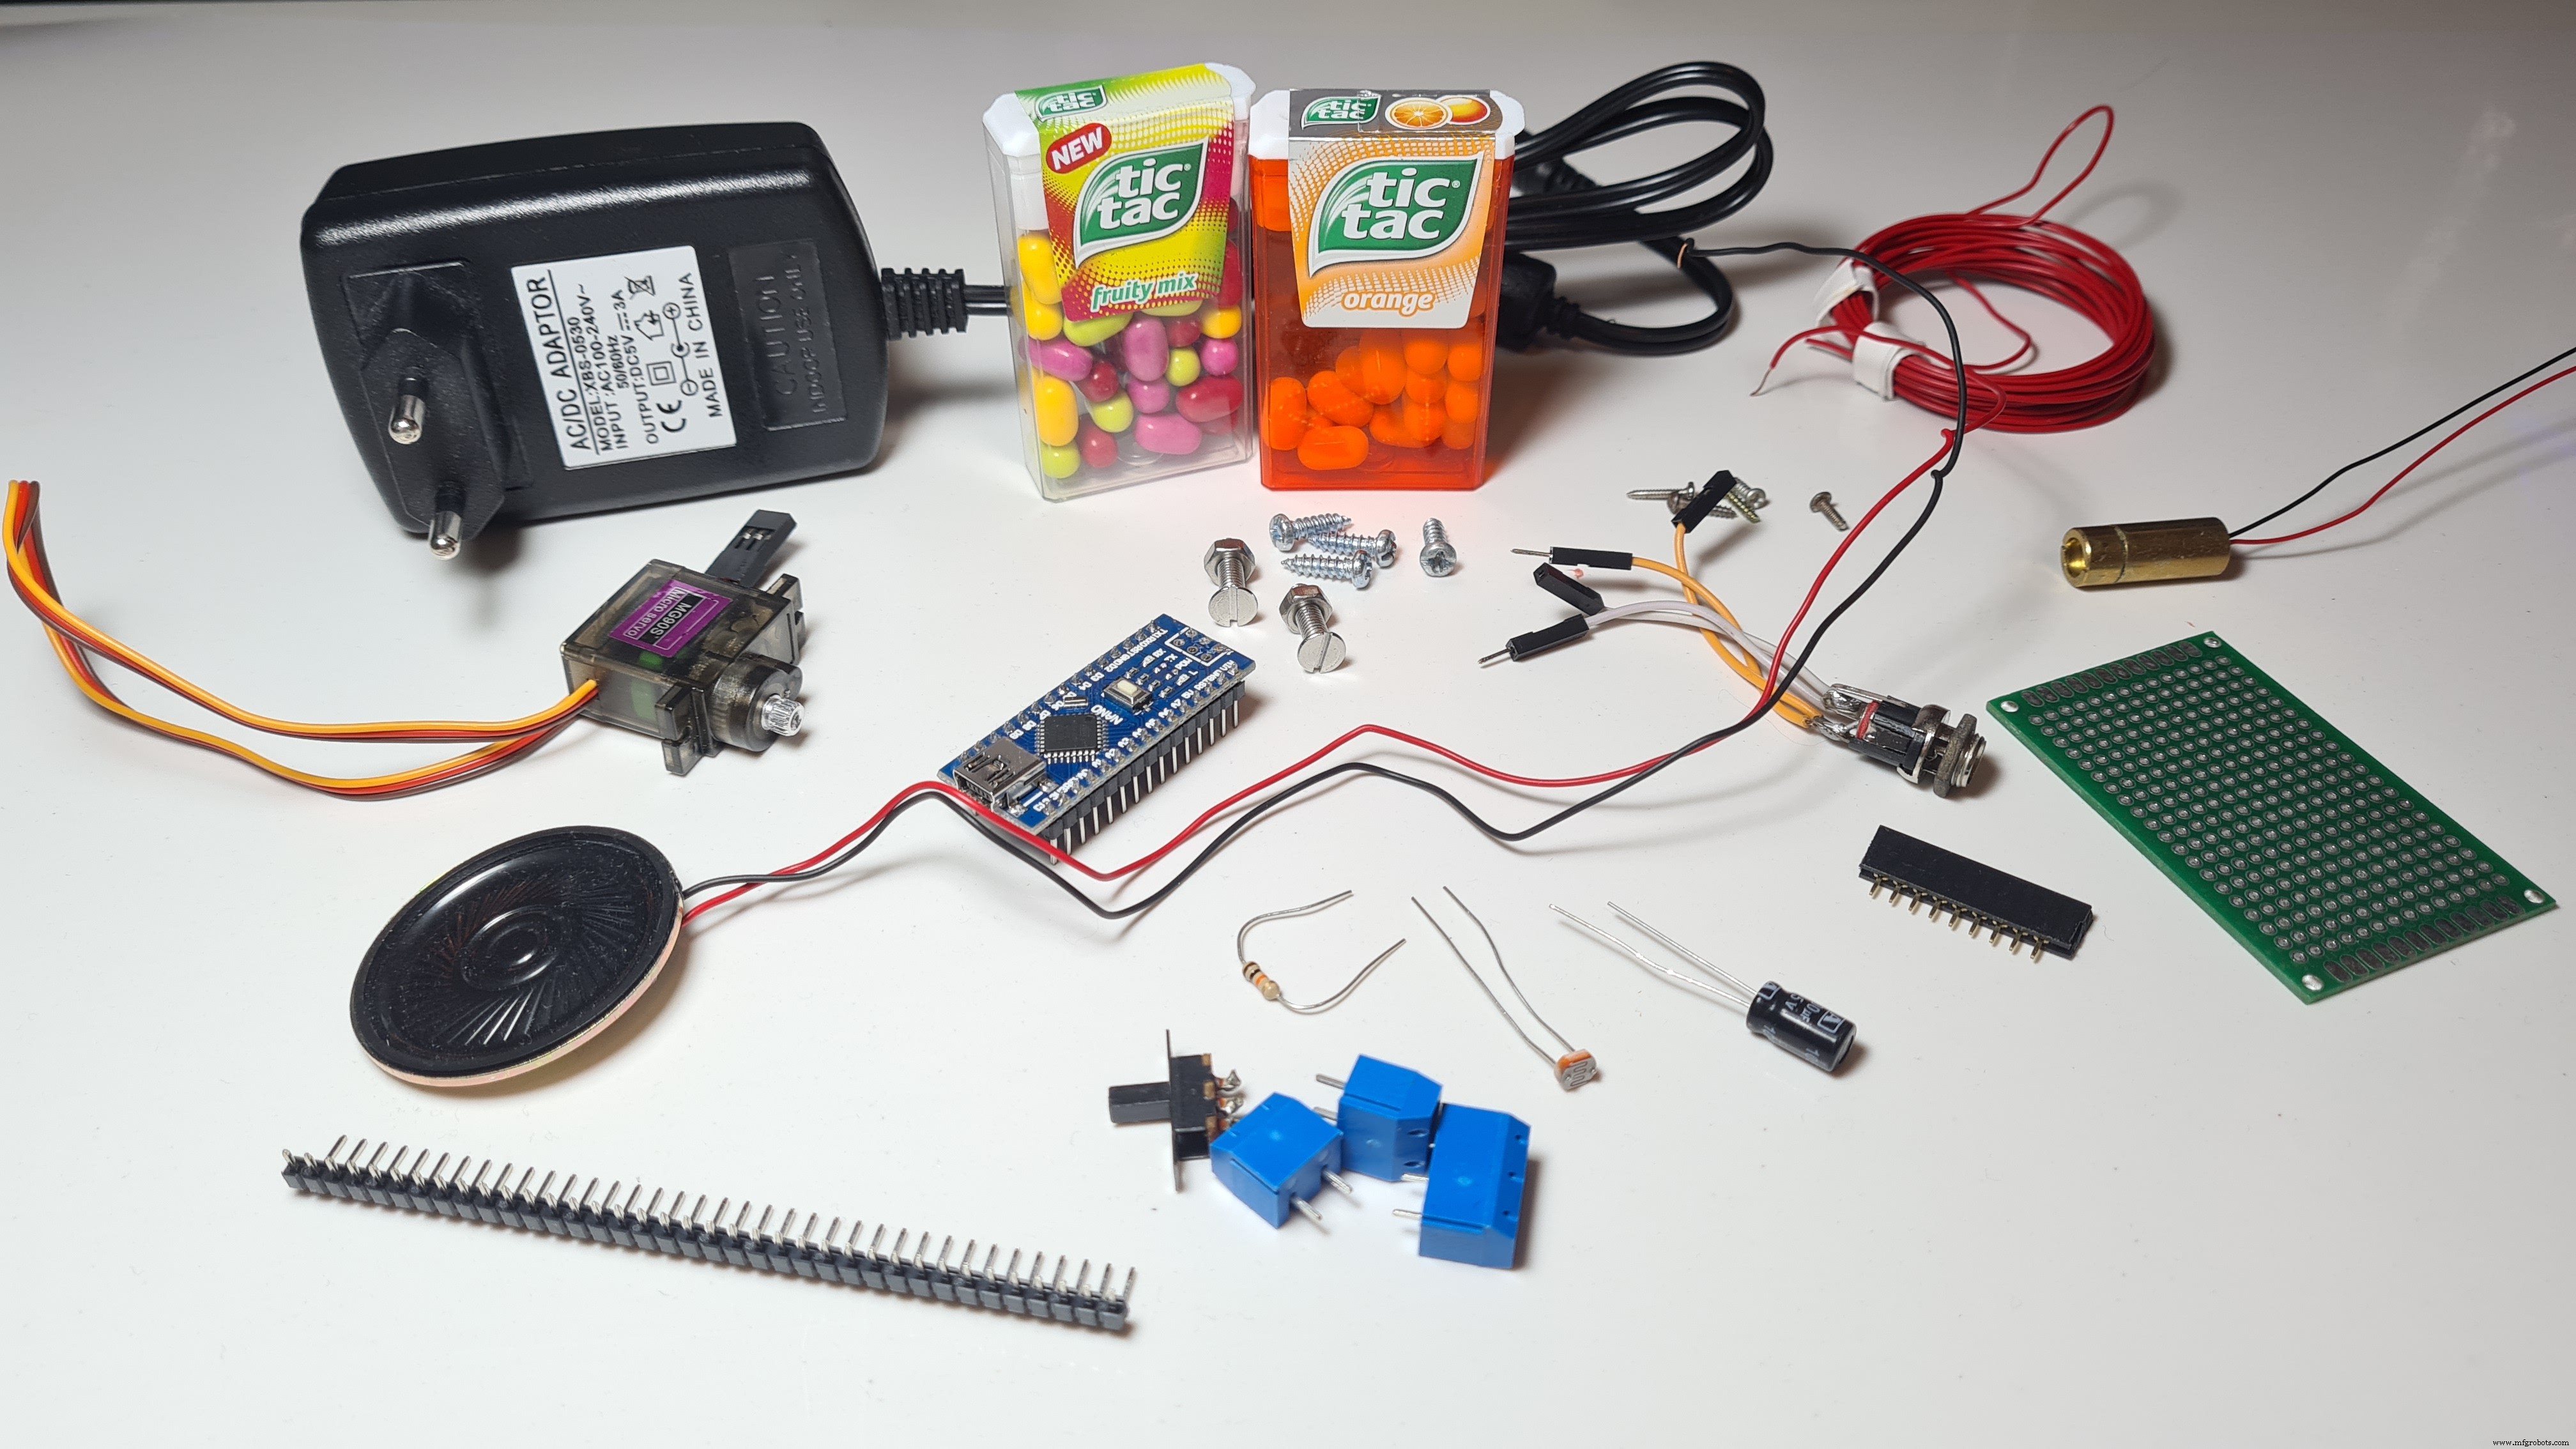
Hallo vrienden! Mijn naam is Nikolas en ik ben 15 jaar oud. In deze tutorial laat ik zien hoe je een Slimme Klimrek maakt met een Arduino Nano die, zodra je begint met klimmen of chin-ups, muziek gaat spelen om je gemotiveerd te houden en na een bepaalde oefentijd een beloning uitdeelt – in mijn geval een Tic Tac! Bekijk zeker de YouTube-video bovenaan om de Slimme Klimrek in actie te zien en de instructies te volgen.
Ik bedacht dit oorspronkelijk om mezelf te motiveren vaker te sporten, maar het blijkt dat ik gewoon een excuus wilde om meer snoep te eten!
Ook wil ik Arduino bedanken omdat dit project geselecteerd is als een van de winnaars van de Arduino Day Community Challenge 2021!
Stap 1: Begrijp hoe het werkt

Ik heb een laserstraalsensor gemaakt door een goedkope Laser Diode en een LDR op de klimrek te monteren. Ze zijn perfect uitgelijnd, zodat veel licht de LDR bereikt en de sensor een hoge analoge waarde uitgeeft. Zodra ik mijn handen op de rek plaats om te sporten, blokkeer ik de lichtstraal, de waarde daalt aanzienlijk en de sensor stuurt een signaal naar de Arduino Nano, die in een behuizing op de muur gemonteerd is. Dan begint een nummer te spelen via een kleine speaker (in mijn geval Take on me van A-ha). Na ongeveer 30 seconden, wanneer het nummer eindigt, als ik nog steeds mijn handen op de rek heb, wordt een beloning, een Tic Tac, uitgegeven met een 3D-geprint mechanisme dat door een servo wordt gedraaid!
Nu je begrijpt hoe het werkt, laten we beginnen met bouwen!
Stap 2: 3D-printen

Ik ontwierp alle onderdelen in Fusion 360, sneed ze in Cura en printte ze met mijn Ender 3 V2 in PETG bij 0,2mm laaghogte. Je moet printen:
- Base.stl
- RotatorDispenser.stl
- CoverBase.stl
- LaserClamp.stl
- LdrClamp.stl
Alle bestanden vind je hier.
Stap 3: Schakeling deel 1
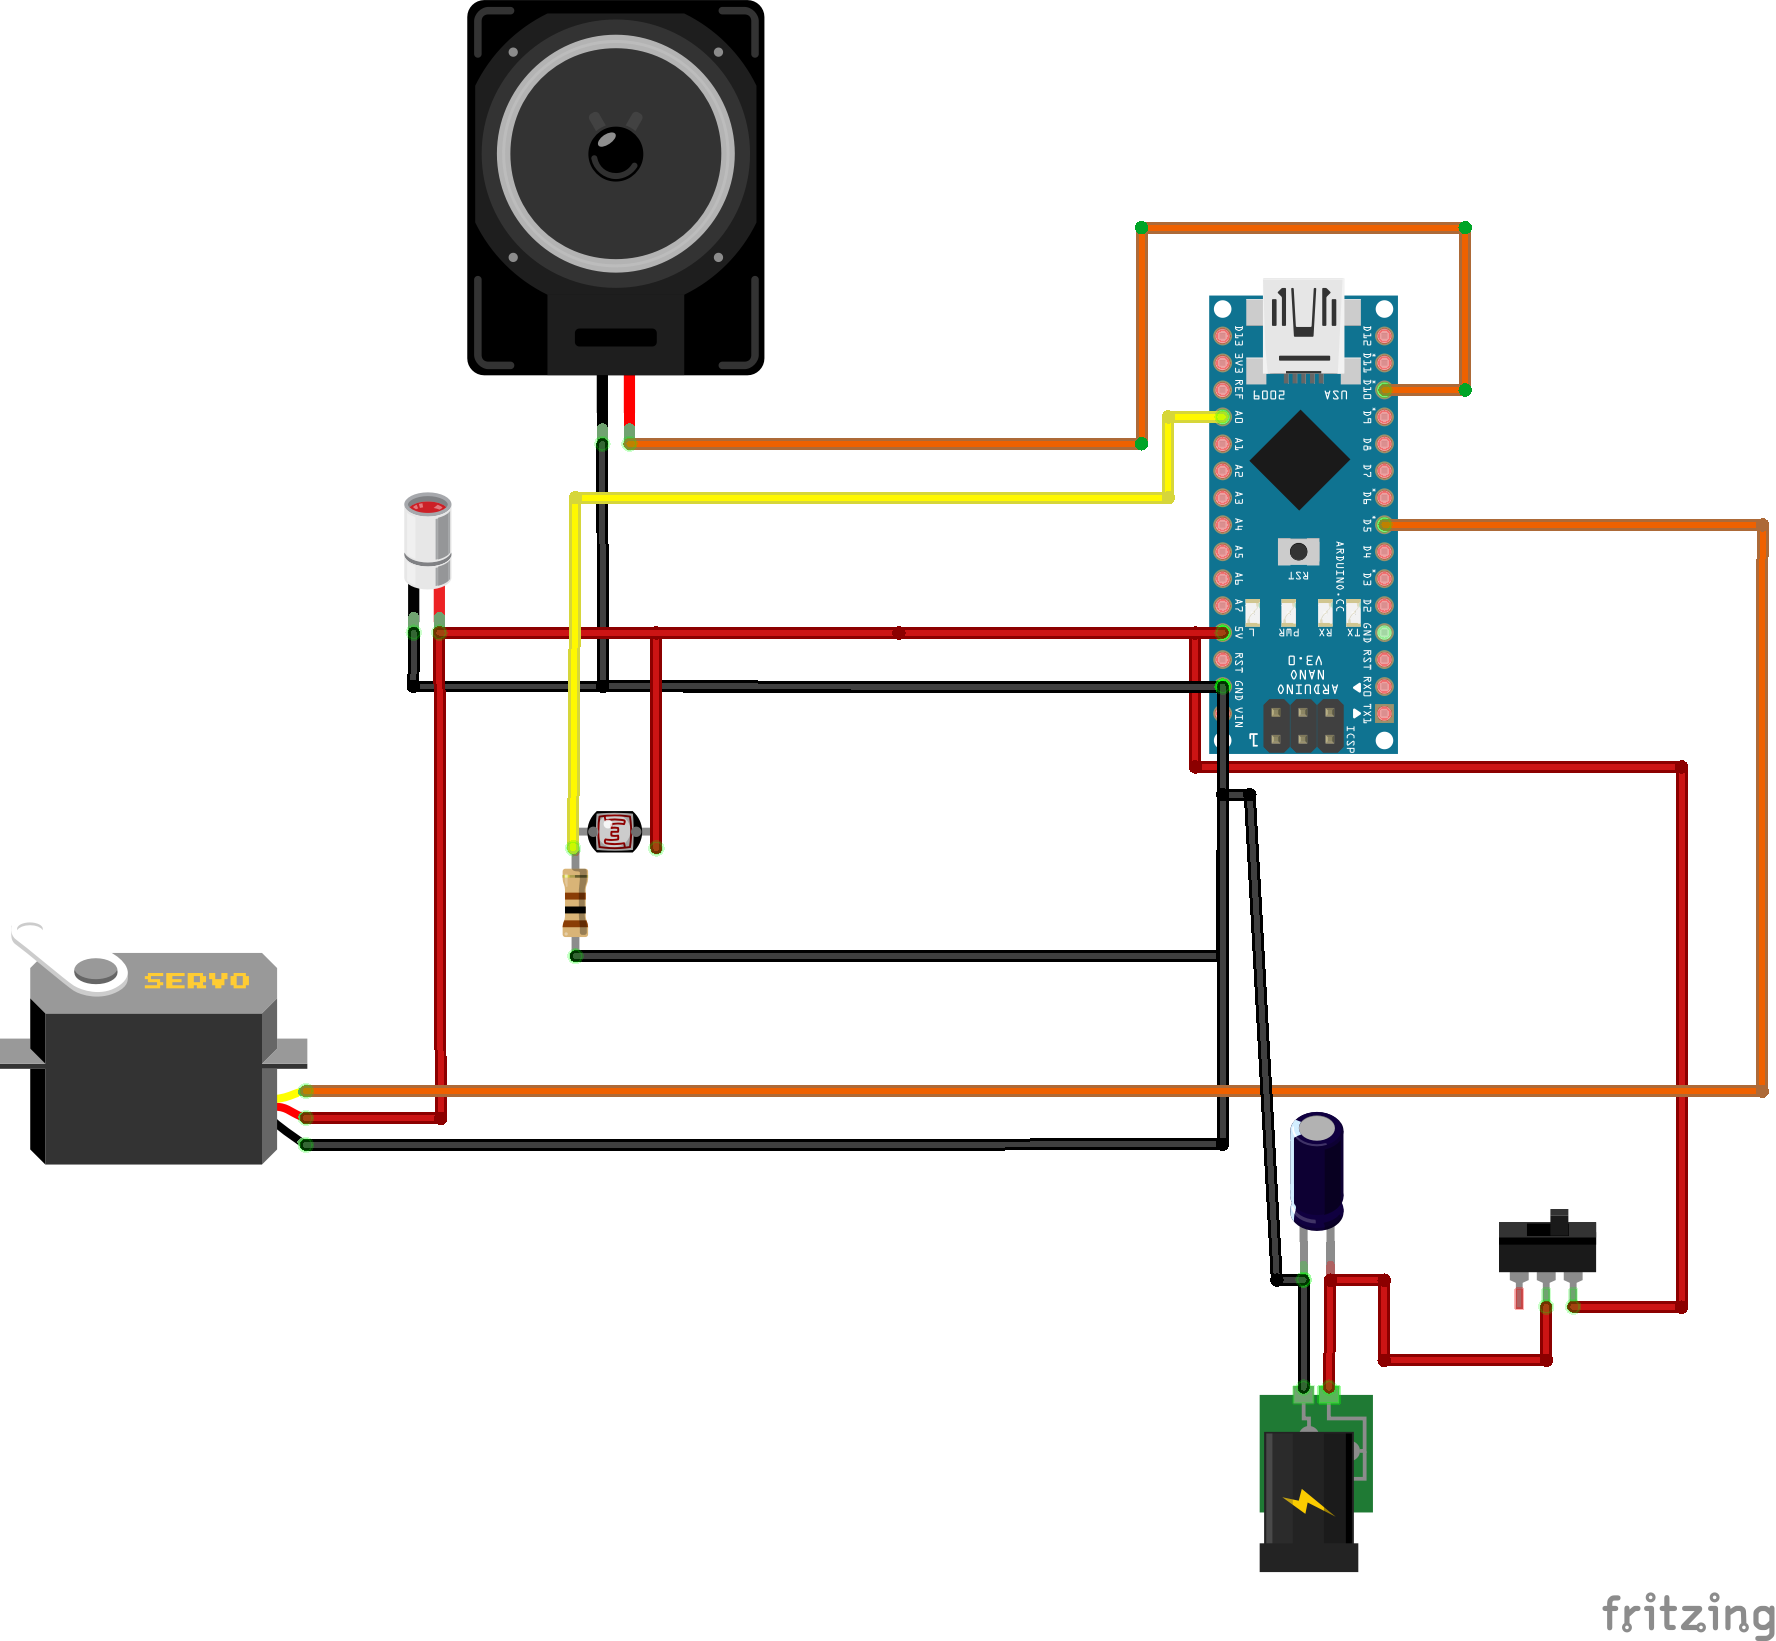
Plaats de Arduino Nano op het breadboard. Verbinde 5V met de positieve rail (rood) en GND met de negatieve rail (blauw).
Stap 4: Schakeling deel 2

- Voeg de LDR toe en verbind één van zijn pootjes met 5V en de andere met GND via de 1kΩ weerstand (volgorde maakt niet uit).
- Verbind de tweede poot ook met A0.
- Voeg de MG90S Servo toe en verbind de bruine draad met GND en de rode draad met 5V.
Stap 5: Schakeling deel 3

- Verbind de gele draad van de servo met D5.
- Voeg de kleine speaker toe en verbind de rode draad (+) met D11 en de zwarte draad (-) met GND.
- Voeg tenslotte de Laser Module toe en verbind de rode draad (+) met 5V en de zwarte draad (-) met GND.
Stap 6: Programmeren
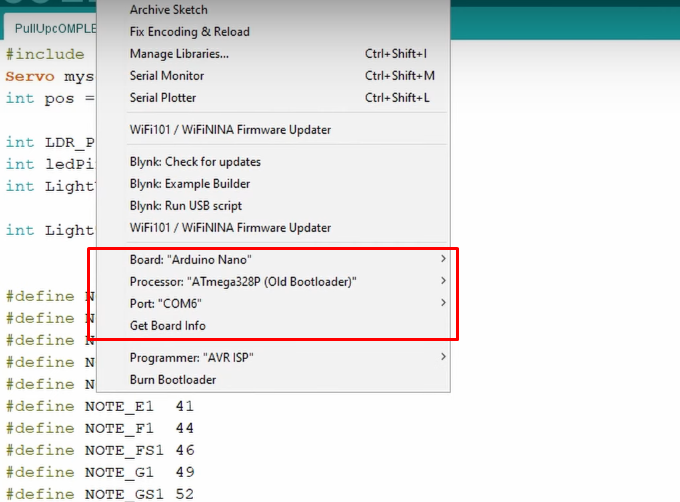
Tijd om de Arduino Nano te programmeren! Mijn code is hieronder bijgevoegd. Open Arduino IDE, selecteer het Arduino Nano Board, je COM-poort, klik op Upload en je bent klaar! De LightThreshold definieert hoe gevoelig de LDR is voor licht, houd dit in gedachten want ik ga er in de volgende stap dieper op in.
Bekijk ook het werk van adithyalokesh17! Hij heeft veel populaire nummers (zoals "Take on me" die ik gebruikte) omgezet in lichte Arduino-code die gemakkelijk te gebruiken is met buzzers en speakers zonder ingewikkelde SD-kaartlezers.
Stap 7: Testen / Probleemoplossing

Na het uploaden gebeurt er niets. Dan bedek ik de LDR met mijn vinger om het licht te blokkeren – een simulatie van wat er gebeurt tijdens het sporten wanneer mijn handen de laserstraal blokkeren. In beide gevallen wordt de if-instructie getriggerd, de muziek begint te spelen en daarna draait de servo en geeft een Tic Tac uit.
Er zijn twee veelvoorkomende problemen die kunnen optreden, zelfs als je alles correct hebt gedaan:
- De muziek start niet wanneer je de sensor bedekt. Oplossing: verhoog de "LightThreshold"-waarde om de gevoeligheid te verhogen.
- De muziek start zonder de sensor te bedekken. Oplossing: verlaag de "LightThreshold"-waarde om de gevoeligheid te verlagen.
Tips:
- Een goede tip om de drempelwaarde juist in te stellen is de seriële monitor te gebruiken en de lichtwaarden te bekijken die je sensor produceert (bereik 0 = absolute duisternis tot 1023 = absolute licht).
- Voor nauwkeurige metingen richt je de laserdiode op de LDR en werk je met die waarden in plaats van de omgevingslichtwaarden van je kamer.
Stap 8: PCB

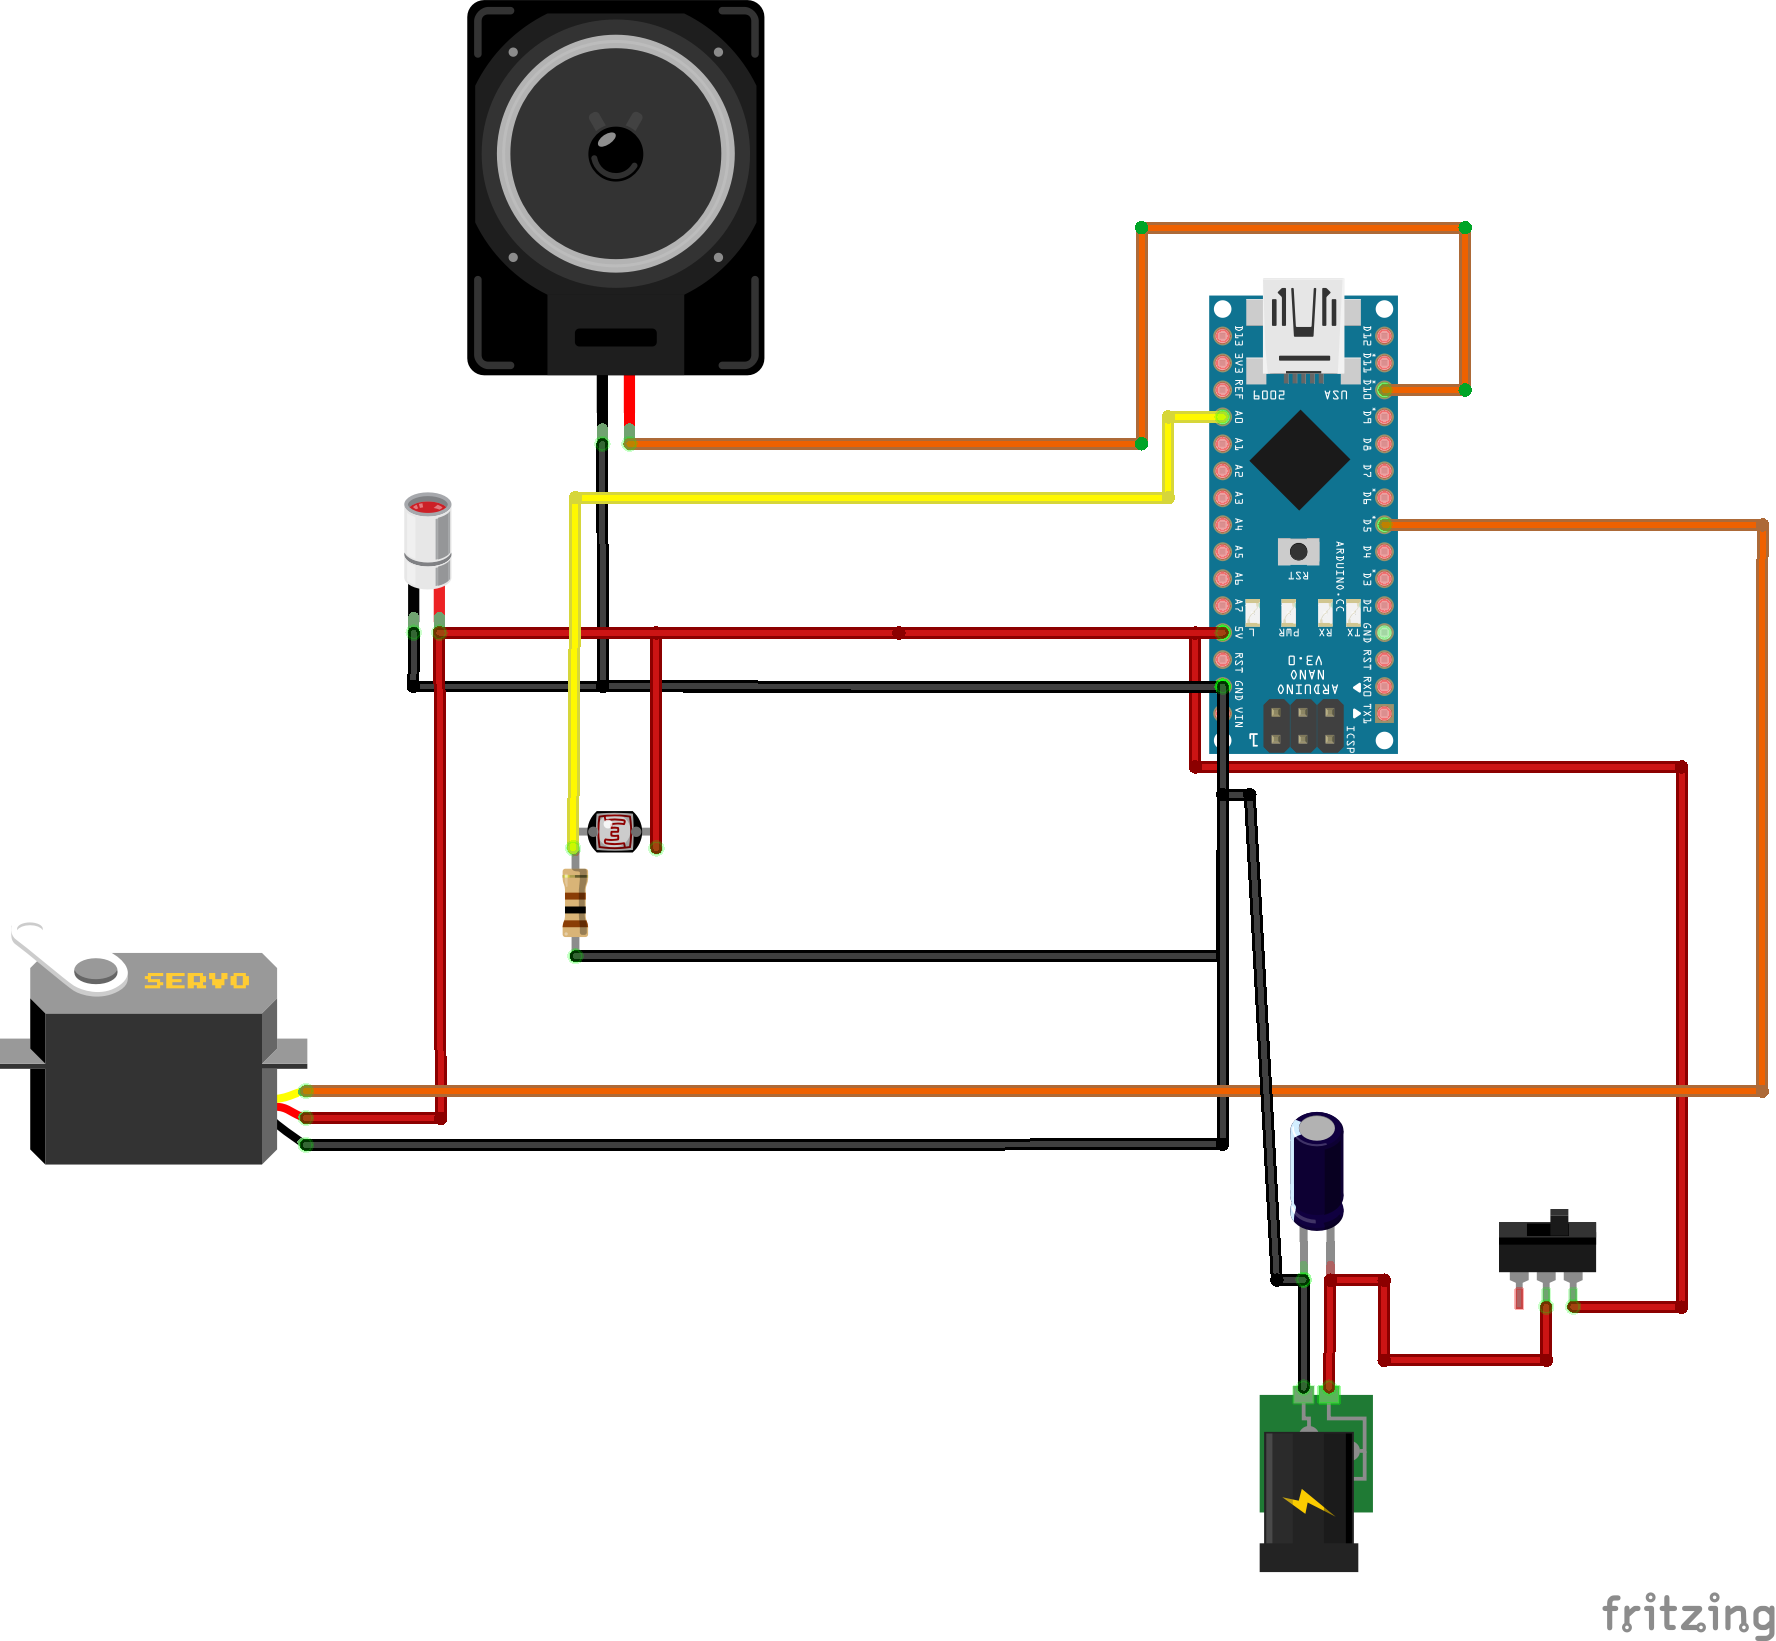
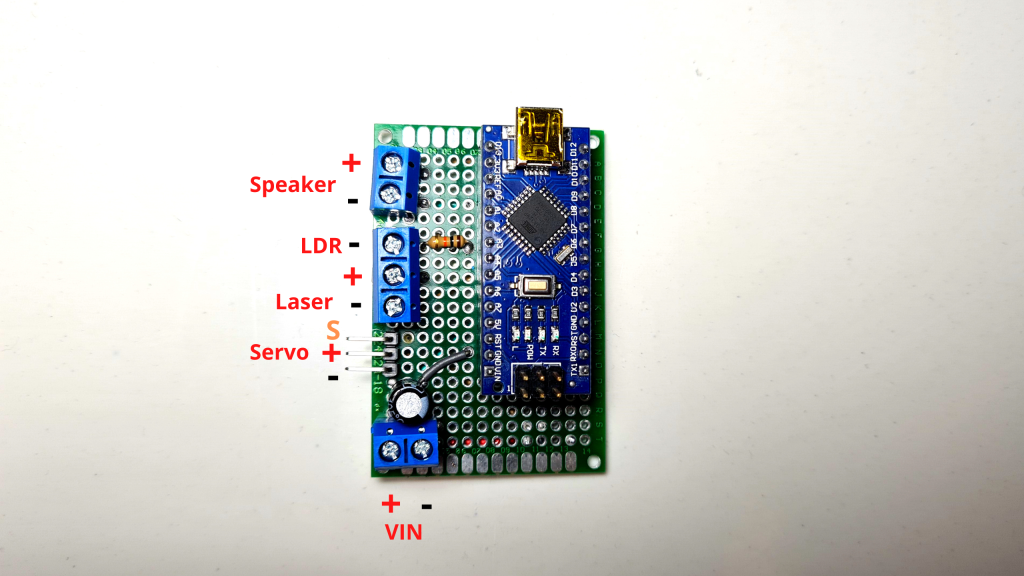
Omdat alles werkt, is het tijd om een PCB te maken voor een compactere behuizing. Het enige verschil met het breadboard-schema is dat ik een voedingsterminal heb toegevoegd die (+) met 5V en (-) met GND verbindt, plus een 100µF condensator (optioneel) parallel om de stroom te gladden.
Stap 9: Servo bevestigen

- Schroef de servo aan de Base met 1 of 2 M2 schroeven.
Stap 10: Laser in de klem duwen

- Duw de Laser Diode in de LaserClamp.
Stap 11: LDR aan de klem bevestigen

- Plaats de LDR in de LdrClamp (er zijn twee kleine gaten om de draden door te voeren).
Stap 12: Solderen

- Solder een rode draad aan de positieve pool van de DC Jack.
- Solder een zwarte draad aan de negatieve pool van de DC Jack.
- Solder een nieuwe rode draad aan de schuifschakelaar.
Stap 13: DC Jack bevestigen

- Plaats de DC Jack in het gat in de Base. Bevestig met de moer.
Stap 14: Schakelaar solderen

- Solder de rode draad van de DC Jack aan de andere poot van de schakelaar.
Stap 15: Schakelaar plaatsen

- Duw de schakelaar op zijn plek.
Stap 16: Voeding aan PCB verbinden

- Verbind de rode draad met de positieve voeding ingang van de PCB.
- Verbind de zwarte draad met de negatieve voeding ingang.
Stap 17: Servo aan PCB verbinden

- Verbind de servo met de male headers.
Stap 18: Speaker aan PCB verbinden

- Verbind de speaker.
Stap 19: PCB aan Base bevestigen

- Plaats de PCB in de Base.
- Bevestig met 2-4 M2 schroeven.
Stap 20: Plastic folie knippen & installeren

- Knip de transparante plastic folie in een rechthoek van ongeveer 75mm x 17mm en knip de zijkanten tot het strak in de Base past.
Stap 21: Laser aan de rek installeren

- Bevestig de LaserClamp aan één kant van de Klimrek en draai de klem vast met een M4 schroef en moer.
Stap 22: LDR aan de rek installeren

- Bevestig de LdrClamp aan de andere kant van de Rek en vastdraaien met een M4 schroef en moer.
Stap 23: Laser en LDR uitlijnen

- Schakel de Laser Module in door het aan te sluiten op een ~5V bron (Arduino 5V pin, 3x AA batterijen, 1S Lipo, 18650 accu, etc.).
- Draai de klemmen tot de laserstraal het midden van de LDR raakt.
Stap 24: Behuizing aan de muur lijmen

- Gebruik de lijmpistool en lijm de Base aan je muur.
Stap 25: Laser en LDR aan PCB verbinden

- Wikkel de kabels van de Laser en de LDR om je deur.
- Verbind de twee rode draden met het midden van de drievoudige schroefklem.
- Verbind de zwarte draad van de LDR met de bovenste sectie.
- Verbind de zwarte draad van de Laser met de andere sectie.
(Deze verbindingen verschillen afhankelijk van hoe je de PCB maakt; mijn kan als conceptreferentie dienen.)
Stap 26: Uitgifte mechanisme installeren

- Sluit de voeding aan op de DC Jack en zet de schakelaar aan.
Wanneer de Arduino voor het eerst gevoed wordt, gaat de servo automatisch naar de 0 graden positie en klapt hij vast. Wanneer dat gebeurt, bevestig de RotatorDispenser eraan. Zorg dat de twee gaten voor de Tic Tacs correct uitgelijnd zijn.
Stap 27: Deksel plaatsen

- Plaats de speaker in het deksel.
- Schroef het deksel aan de Base met 2-4 M3 schroeven.
Stap 28: Tic Tacs toevoegen!

Ten slotte voeg je wat Tic Tacs toe…
Stap 29: Gefeliciteerd, het project is nu compleet!

De Slimme Klimrek is eindelijk compleet!!
Ik hoop dat je deze tutorial net zo leuk vond als ik het maken! Als je vragen of suggesties hebt, laat het weten! Overweeg ook om je in te schrijven op mijn YouTube-kanaal voor meer tutorials, coole builds en om me te steunen. Fijne dag!
Code
SmartPullUpBar.ino (Arduino)
Geen preview (alleen download).Aangepaste onderdelen en behuizingen
Thingiverse: https://www.thingiverse.com/thing:4809522
Schema's
Productieproces
- Streepjescodescanner: Technologie, Ontwerp en Toekomstige Trends
- Slimme Barman: Bouw Je Eigen Raspberry Pi-Cocktailstation
- Slimme Verkeerslicht: Adaptieve Straatverlichting Aangedreven door IoT
- Intelligente Slimme Vuilnisbak: Afvalophaal Optimaliseren met IoT-sensoren
- Slimme Plant IoT: Verbonden kassen bouwen met Arduino & Azure
- Staandeind-Afkantmachine: Precisie Afwerking van Kanten Uitgelegd
- Lange staafvoeders: geautomatiseerde draai-efficiëntie verhogen
- Pneumatische Stavenvoeders: De Kosten-Effectieve Oplossing voor CNC Draaibank Automatisering
- Boring Bar Diameter-naar-Lengte Verhouding Richtlijnen voor CNC-draaiers
- Verbetering werkplekergonomie met intelligente elektrische actuatoren
- Legering 52 Staaf: Hoogpresterende Nikkel‑IJzer Staal met Superieure Sterkte