



Time‑of‑Flight Sensoren Begrijpen: Hoe ToF 3D-camera's Afstand Meten
Hoe bepalen time-of-flight sensoren afstanden? Leer meer over ToF-camera's aan de hand van een voorbeeld 3D-camera.
Er zijn drie toonaangevende 3D-imaging-technologieën die concurreren om ruimte in uw mobiele telefoon en uw automobile. Die technologieën zijn stereoscopische imaging, gestructureerde lichtprojectie, en time‑of‑flight (of ToF) camera's. De data die deze apparaten genereren, kan voetgangerdetectie bieden, gebruikers authenticeren op basis van gezichtskenmerken, handbeweging detecteren, en SLAM (simultane localisatie en mapping) algoritmes voeden.
Twee van de grootste spelers in dit veld zijn ams en Infineon. Op het moment van schrijven biedt ams één van elk type sensor aan en richt Infineon zich uitsluitend op time‑of‑flight sensoren.
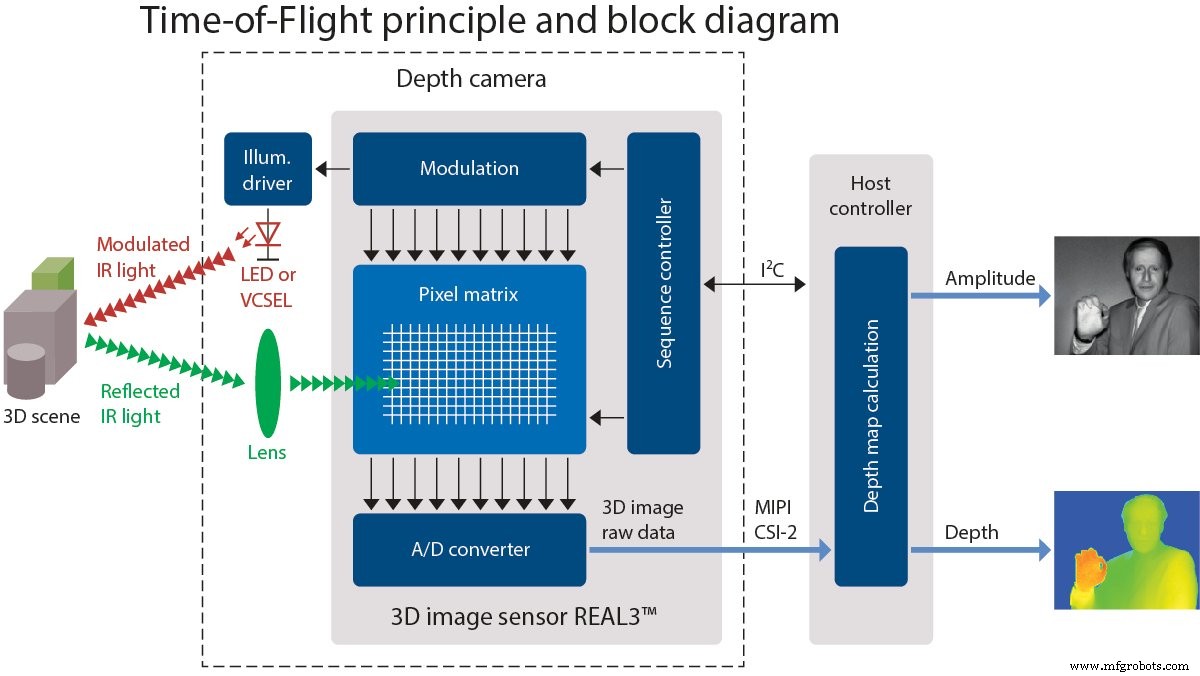

Dit artikel beschrijft de technologie achter time‑of‑flight sensoren door te focussen op een 3D-camera ontwikkelkit "pico flexx" van pmdtechnologies. (Voordat u vraagt, zowel "pico flexx" als "pmdtechnologies" worden op hun website als alle kleine letters gepresenteerd.)
De pico flexx is gebouwd rond de gezamenlijk ontwikkelde 3D-beeldsensor REAL3 van Infineon en pmd.
Wat Is Een Time-of-Flight Sensor?
Time-of-flight sensoren meten de tijd die iets duurt om een afstand door een medium af te leggen. Typisch is dit de meting van de verstreken tijd tussen de emissie van een golfpuls, de reflectie ervan op een object, en de terugkeer naar de ToF-sensor. Een time-of-flight camera is een apparaat dat ToF-meting gebruikt om afstanden tussen de camera en objecten of omgevingen te bepalen, waarbij afbeeldingen worden gegenereerd door individueel gemeten punten.
Toepassingen van ToF-camera's omvatten laser‑gebaseerde scanner‑loze LiDAR-imaging-systemen, bewegingssensing en -tracking, objectdetectie voor machine vision en autonoom rijden, topografische mapping, en meer.
Maar hoe worden deze metingen bereikt?
Hieronder heb ik drie manieren weergegeven om reistijd te gebruiken om afstand te bepalen.
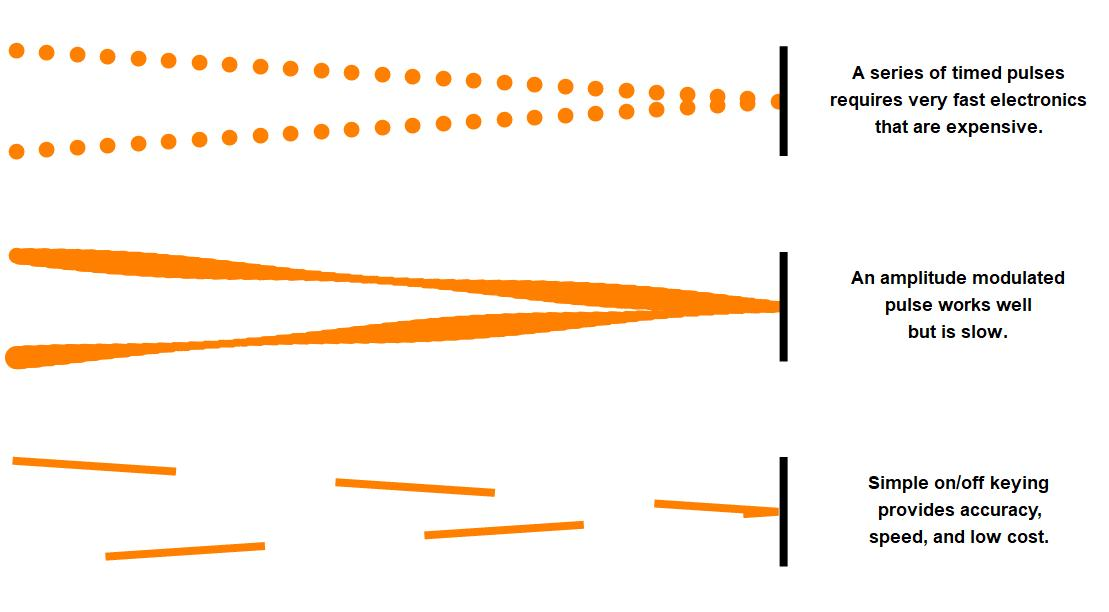
Bovenaan de afbeelding ziet u de eerste methode, namelijk pulsen uitzenden en het tijdsinterval meten tot ze terugkeren na reflectie.
Het midden van de afbeelding toont de tweede methode, waarin u de amplitude van een lichtbron moduleert en de faseverschuiving van de gereflecteerde golf opneemt.
Onderin de afbeelding wordt de derde methode voorgesteld: een 50% duty-cycle blokgolf zenden en de hoeveelheid teruggekeerd licht meten dat in een specifiek interval arriveert.
Millimeter‑Preisie ToF-camera's
Licht en radiogolven reizen met bijna 300.000.000.000 mm/s, wat vertaalt naar ~3,3 ps voor een golf om 1 mm af te leggen (en nog eens 3,3 ps om terug te keren). Dat betekent, als u een apparaat wilt dat alle objecten in de kamer waarin u zit kan imageren en u ~1 mm resolutie wilt, uw timing-elektronica picoseconde-resolutie zou nodig hebben. Dat vertaalt naar een kloksnelheid van honderden GHz.
Het is noch gemakkelijk noch economisch om elektronische schakelingen te ontwerpen die op die frequenties opereren, dus ontwerpers moesten een manier bedenken om op lagere frequenties te werken als ze de apparaten betaalbaar voor de consumentenmarkt wilden maken.
Twee veelvoorkomende methoden bestaan om millimeter‑precisie te bereiken terwijl met redelijke, sub‑GHz frequenties gewerkt wordt:
- De faseverschuiving van een sinusoïdaal gemoduleerde golf relateren aan afstand
- De faseverschuiving van een 50% duty-cycle blokgolf en differentiële spanning gebruiken om afstand te bepalen
In de onderstaande secties bekijken we deze twee methoden in meer detail.
Afstand Bepalen door Faseverschuiving van een Amplitudemoduleerde Golf
Stel dat u een kleine kantoor of grote woonkamer wilt afbeelden met een maximale lengtedimensie van 15 m. Om een geschikte werkfrequentie voor die lengte te bepalen, gebruik c = λ · f waar c de lichtsnelheid is (c=3×10⁸ m/s), λ één golflengte is (λ=15 m), en f de frequentie. In dit voorbeeld is f=20 MHz, wat een relatief makkelijke frequentie is om mee te werken.
Alles begint wanneer een helder licht zijn uitgang gemoduleerd krijgt met een 20 MHz sinusoïdaal signaal. De lichtgolf zal uiteindelijk een object of de muur bereiken en reflecteren en richting omkeren. Een gedempte versie van de oorspronkelijke gemoduleerde licht keert terug naar de ontvanger. Tenzij het object precies een integer veelvoud van 15 meter verwijderd is, zal de fase verschoven zijn door een bepaald bedrag.
De faseverschuiving kan gebruikt worden om de afstand te berekenen die de golf heeft afgelegd.

Als u de fasehoek nauwkeurig kunt meten, kunt u de afstand nauwkeurig bepalen waarop het reflecterende object van de sensor/ontvanger afstaat.
Hoe de Fasehoek van een Sinusoïde Te Meten
Hoe meet u snel de fasehoek van een sinusoïde? Dat houdt in dat u de amplitude van het ontvangen signaal meet in vier gelijkmatig verdeelde punten (d.w.z. een scheiding van 90° of ¼ λ).
$$\varphi = \text{ArcTan} \left( \frac{A_1 - A_3}{A_2 - A_4} \right)$$
Ik heb geprobeerd de relatie tussen de metingen en de fasehoek hieronder te illustreren. De verhouding van het verschil tussen A₁ en A₃ en het verschil tussen A₂ en A₄ is gelijk aan de tangens van de fasehoek. ArcTan is eigenlijk de twee‑argument arc‑tangens functie die de juiste kwadranten afbeeldt en definieert wanneer A₂=A₄ en A₁>A₃ of A₃>A₁ als 0° of 180°, respectievelijk.

In de bovenstaande illustratie heeft het verre linkerdeel van de grafiek twee verticale getallenlijnen die het resultaat tonen van het aftrekken van A₁ en A₃ (voorgesteld als donkergeel) en A₂ en A₄ (voorgesteld als blauw). De gemeten waarden worden getoond als verticale lijnen in de sinusoïdegrafieken in het midden.
Let op dat deze grafiek geen reflectie in rekening brengt (wat effectief alles 180° zou verschuiven).
Werkfrequentie Bepalen voor een Gegeven Afstand
Terug naar ons voorbeeld, de afstand tot het doel wordt bepaald met de vergelijking:
$$d = \frac{c \cdot \varphi}{4 \pi \cdot f}$$
Waar c de lichtsnelheid is, phi (φ) de fasehoek (in radialen), en f de modulatie-frequentie.
Het meten van de daadwerkelijke time‑of‑flight van een foton vereist 333 GHz elektronica. Deze methode vereist maximaal 4x de modulatie-frequentie, wat in dit geval 4×20 MHz = 80 MHz is. Dit is een fenomenale vermindering in middelen. Maar u zult blij zijn te weten dat sommige slimme ingenieurs een manier vonden om de maximale frequentie nog verder te verlagen.
Faseverschuiving Bepalen via Differentiële Spanningmeting van Geladen Condensators
Een klokbron genereert een 50% duty-cycle blokgolf en die blokgolf stuurt een heldere stroboscoop-lichtbron, evenals de verbinding met de lading-opslag condensators binnen elke pixel.
Een voorbeeld van zo'n systeem wordt voorgesteld in de afbeelding hieronder:
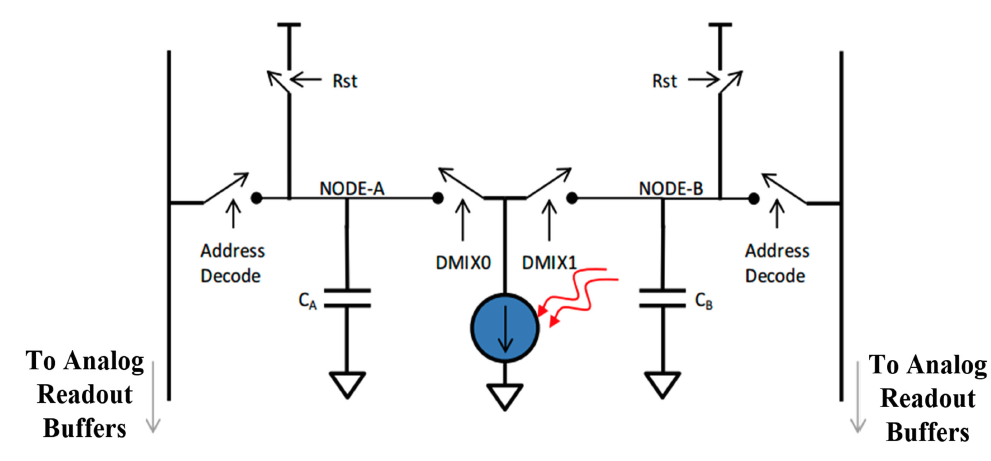
Licht vertrekt van de bron, reflecteert op een object, en raakt de pixel waar het als lading in condensator CA of CB hierboven wordt opgeslagen. De condensators worden om beurt verbonden met de pixel met dezelfde frequentie als de verlichtingsbron, gebruikmakend van dezelfde klokbron.
Deze slimme opstelling betekent dat de differentiële lading in de condensators direct gerelateerd is aan de fase-offset. En de fase wordt bepaald door de golflengte en de afstand naar het doel en terug.
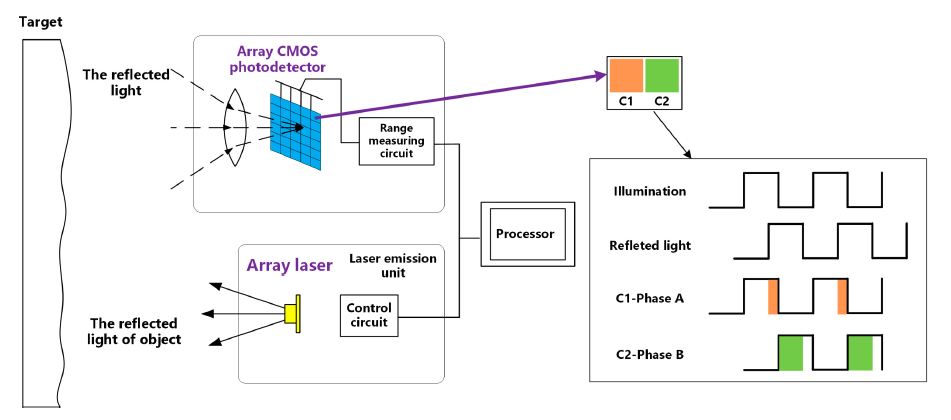
Het onderwerp kan zo veel cycli verlicht worden als nodig om de condensators te vullen. Zolang de afstand constant is, zullen de ladingverhoudingen hetzelfde blijven.
Time-of-Flight Sensoren in Actie
Hoe goed werkt deze methode? Beter dan u misschien verwacht.
De sensor geleverd aan AAC, gecombineerd met de bijbehorende software, heeft de mogelijkheid om tot 45 fps op te nemen. Bij lagere verversingssnelheden kan het systeem eenvoudig rimpels op een hemd imageren.
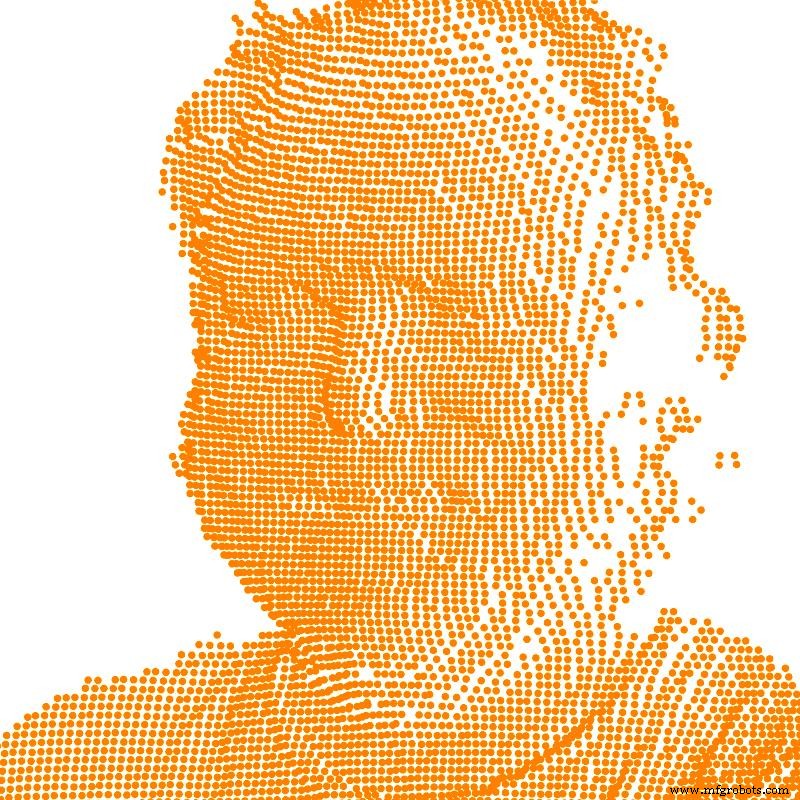
Diepte‑alleen data is moeilijk te visualiseren op zich. Daarom wordt de diepte-afbeelding vaak gecombineerd met een foto, of getoond met false coloring om eenvoudigere visualisatie van de scene toe te staan.
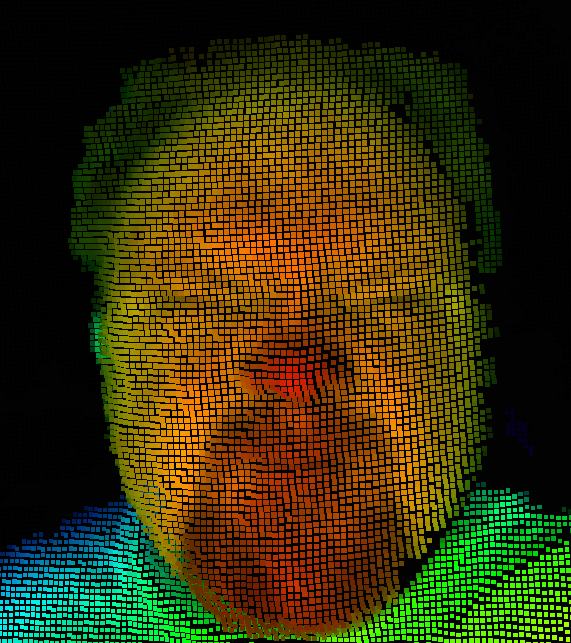
Time-of-flight sensoren kunnen gebruikt worden in een reeks toepassingen, waaronder het creëren van een 3D-kaart van de omgeving door slimme fysica met engineering te combineren.
Heeft u ooit 3D-camera's in uw werk gebruikt? Wat kunt u ons vertellen over de ontwerprestricties van het gebruik van time-of-flight sensoren? Deel uw ervaringen in de reacties hieronder.
Industriële technologie
- Hoe SCADA-systemen werken: industriële processen monitoren en controleren
- WiFi Calling Uitgelegd: Hoe Het Werkt En Waarom Het Belangrijk Is
- Mensenproblemen managen: Strategieën voor werven & behouden van talent op een krappe markt
- Partial Discharge Detectie in Schakelapparatuur begrijpen: Sleutel tot betrouwbare operaties
- Wanneer Werkapparatuur Upgraden: Slimme Zakelijke Beslissingen
- Hoe Een Borstelde DC-motor Werkt: Eenvoudige Mechanica & Betrouwbare Kracht
- Productie versnellen: wisseltijd verkorten met SMED en gestandaardiseerd werk
- Hoe Luchtdrogers Werken: Gecomprimeerde Lucht Schoon & Efficiënt Houden
- Elektrische Remmen Begrijpen: Hoe Ze Werken En Waarom Ze Belangrijk Zijn
- ToF vs. FMCW LiDAR: Technische afwegingen voor geïnformeerde beslissingen
- Biz4Intellia Niveausensoren Uitgelegd: Prestaties, Levensduur en Toepassingen