



Binnen Microcontroller Real‑Time Clocks (RTC's): Ontwerp, Nauwkeurigheid en Beveiliging
Deel 3 van de Microcontroller Timers Reeks: Binnen Real‑Time Clocks (RTC's)
In deze aflevering duiken we in het hart van microcontroller‑gebaseerde real‑time clocks (RTC's). Eerdere artikels behandelden timerfundamenten en pulsbreedtemodulatie. Dit artikel legt uit hoe RTC's nauwkeurige één‑seconde intervallen handhaven, tijd en datum beheren, afwijkingen compenseren en beschermen tegen manipulatie.
Wat een RTC Doet
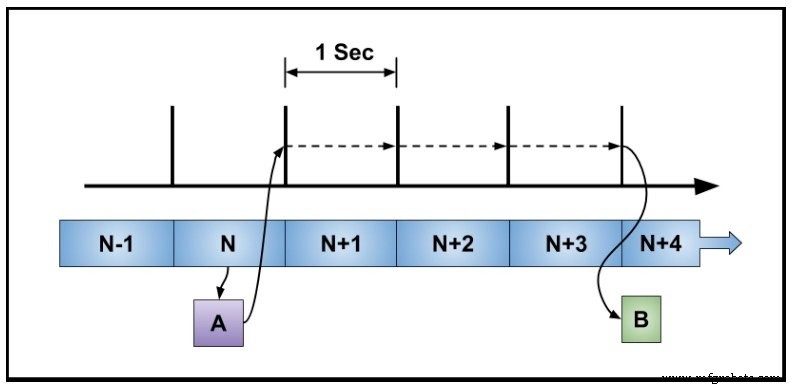
RTC's zijn toegewijde hardware die een constante één‑seconde tick genereert en een continue telling bijhoudt. Een eenvoudig timingdiagram toont de tickgenerator, een softwareroutine die de secondenteller uitleest, en een alarm dat drie seconden later afgaat. De kernvereisten zijn nauwkeurigheid en continue werking.
Typische Hardwarekenmerken
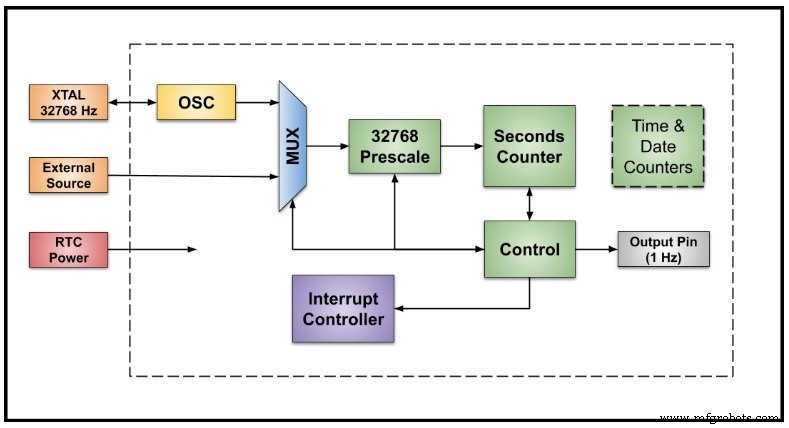
Moderne microcontroller RTC's omvatten meestal:
- een interne 32.768 Hz oscillator (vaak met kristal- of TCXO-optie)
- een externe klokinvoer die een zeer nauwkeurige referentie kan leveren
- een multiplexer om de bron te selecteren, gevolgd door een prescaler die deelt door 32.768 (2¹⁵) om de 1 Hz tick te genereren
- een 32‑bit (of groter) secondenteller, en optionele tellers voor minuten, uren, dagen, maanden en jaren
- een 1 Hz blokgolf-uitgangspin
- interrupt-pinnen voor alarm, seconde-ticks of andere gebeurtenissen
- een speciale backup-voedingspin, meestal een knoopcelbatterij, zodat de klok blijft lopen wanneer de rest van de chip uitgeschakeld is
Nauwkeurigheid en Frequentiecompensatie
Het hart van een RTC is het 32.768 Hz kristal. In een goed ontworpen oscillator is het kristal zelf de belangrijkste foutbron. Externe TCXO's kunnen sub‑ppm stabiliteit leveren, terwijl interne oscillators gecompenseerd kunnen worden om vergelijkbare prestaties te bereiken.
Typische foutbronnen zijn:
- initiële tolerantie van het kristal en de omringende schakeling
- temperatuurafwijking, die een voorspelbare kwadratische curve volgt
- veroudering, meestal slechts een paar ppm per jaar
De onderstaande grafiek, met dank aan Texas Instruments, illustreert hoe temperatuur en initiële fout samengaan, en hoe zorgvuldige kalibratie de totale fout in de gele band kan brengen – een haalbaar doel na bordniveau-metingen.
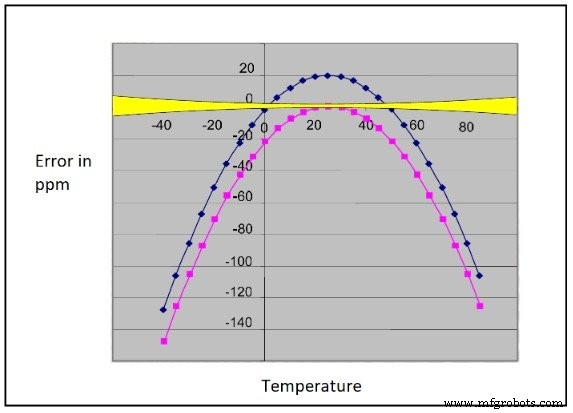
Met 1 ppm nauwkeurigheid over een jaar, afwijk de klok ongeveer 30 seconden – veel beter dan de meeste hobbyprojecten, maar nog steeds de moeite waard om rekening mee te houden in missiekritieke systemen.
Timingfouten Compenseren
Twee veelvoorkomende strategieën bestaan om kleine afwijkingen te corrigeren zonder de hardware-eenvoud op te offeren:
Aanpasbare prescaler. Als de RTC een programmeerbare prescaler blootlegt, kan software de modulus elke paar seconden aanpassen. Bijvoorbeeld, een klok die 0,00010 s te snel loopt, kan de prescaler van 32.768 naar 32.781 veranderen één keer per vierde seconde, waardoor de ontbrekende 0,00010 s elke keer wordt toegevoegd.
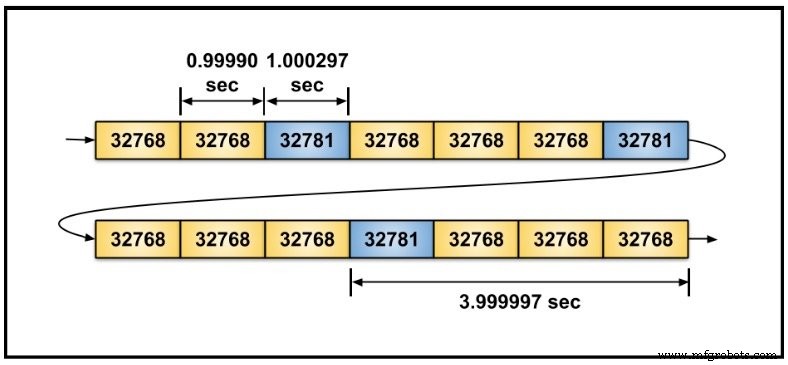
Voordelen: fijnkorrelige correcties en minimale code. Nadeel: vereist een aanpasbare prescaler en extra registers.
Softwarecorrectie. Wanneer de hardware geen programmeerbare prescaler heeft, kan de firmware een lopende telling van de secondenteller bijhouden. Wanneer de geaccumuleerde fout één seconde bereikt, voegt of trekt het een tick af. De aanpassing is slechts één keer per cyclus zichtbaar, wat abrupt kan aanvoelen.
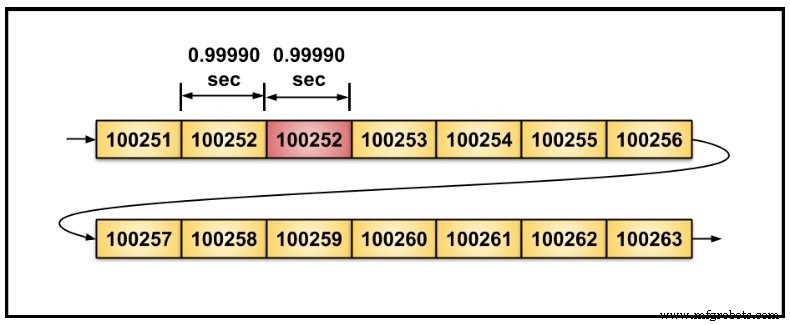
Voordeel: werkt met elke RTC. Nadeel: opvallende sprongen in de ticksnelheid.
Beveiligingsoverwegingen
In toepassingen waar tijd gekoppeld is aan facturering, gebruikslimieten of kritieke sequentiëring, is het beschermen van de RTC tegen manipulatie essentieel. Veel microcontrollers bieden:
- schrijfbeschermde registers die permanent vergrendeld kunnen worden door software
- hardwareresetvereisten om de tijd te wijzigen (een volledige reset wist de vergrendeling)
- omhulingsniveau inbraakdetectie om te waarschuwen bij fysieke manipulatie
Bijvoorbeeld, de MCU in dit artikel heeft een lock-bit die, eenmaal ingesteld, niet gewist kan worden totdat de chip gereset wordt, wat verhindert dat schadelijke code de klok wijzigt.
Tijd en Datum Beheren
Sommige RTC's integreren volledige tijd‑van‑de‑dag en kalendertellers. Als de hardware deze mist, kan de firmware de datum afleiden van de 32‑bit secondenteller met standaardalgoritmen. De C standaardbibliotheek time.h verwacht een functie die seconden sinds de epoch (meestal 1 jan 1970) retourneert. Een simpele get_time() wrapper die de RTC-teller uitleest, voedt de bibliotheek, die vervolgens schrikkeljaren, zomertijd en formatering afhandelt.
Beperkingen van 32‑bit Secondentellers
Een 32‑bit teller loopt over na 2³² seconden – net meer dan 136 jaar. Wanneer de epoch in 1970 start, loopt de teller over in 2038 (het Y2038-probleem). Systemen die vertrouwen op de C-bibliotheek kunnen ongedefinieerd gedrag vertonen wanneer de teller 2³¹ – 1 bereikt.
NASA's Deep Impact-missie verloor in 2013 communicatie na een 32‑bit timer die tijd volgde in 0,1‑seconde incrementen overliep, wat mogelijk besturingscommando's corruptte.
"Hoewel de exacte oorzaak van het verlies niet bekend is, heeft analyse een potentieel probleem met computertijdetikettering onthuld dat tot verlies van controle over Deep Impact's orientatie kan hebben geleid."
— NASA Nieuwsbericht, 2013
Ontwerpers moeten tellers gebruiken die de verwachte levensduur van het systeem comfortabel overschrijden, of rollover-afhandeling in firmware implementeren.
Volgende Stappen
Het laatste artikel in deze reeks zal watchdog-timers behandelen, het veiligheidsnet dat een microcontroller in leven houdt zelfs wanneer software vastloopt.
Industriële technologie
- Real-time enterprise interoperabiliteit bereiken met OPC Unified Architecture
- Condensator Opladen & Ontladen: Een Praktisch RC‑Circuit Experiment
- Time Constant Berekeningen Beheersen voor RC en RL Circuits
- Spanning en stroom berekenen in reactieve DC circuits
- Industriële groei ontgrendelen: Hoe IoT de nieuwe industriële revolutie drijft
- Wanneer Werkapparatuur Upgraden: Slimme Zakelijke Beslissingen
- Zeven sleutelaandrijvers die digitale transformatie versnellen
- High-Performance Machining omarmen: Snelheid, precisie en ROI boosten
- Real-time 3D veranderingdetectie door robot verhoogt soldaatveiligheid via AR
- Geavanceerde vliegtuigsensor biedt real-time ijsdetectie en smeltsnelheidsmonitoring
- Cloudbeheer Transformeren In Een Strategische IT-praktijk