



Robots Krijgen Geavanceerde Capaciteiten: Productieefficiëntie Verbeteren
Automatisering blijft een focus in productie—voor alle duidelijke redenen—en robotleveranciers introduceren voortdurend indrukwekkende nieuwe capaciteiten. Velen zouden Zach Spencer, robotica automatiseringsmanager bij Methods Machine Tools Inc., Sudbury, Mass., gelijk geven wanneer hij zegt dat het “grote, opwindende ding nu collaboratieve robots zijn. Cobots zijn innovatieve automatiseringssystemen die nieuwe bewerkingsopties openen en uw return on investment verhogen. Sommige klanten hebben cobots in minder dan drie maanden terugverdiend.”
Spencer voegde toe dat cobots populair zijn in groot deel vanwege de intuïtieve manier waarop ze geprogrammeerd kunnen worden. “In plaats van door de teach pendant te moeten gaan om de robot te programmeren om naar een specifiek punt te bewegen, kun je de robot handmatig duwen en een setpunt in de teach pendant creëren. Dan duw je de robot naar de volgende positie en markeer je setpunt twee. Dat is een van de betere technologieën met collaboratieve robots.”
Cobotfabrikanten hebben automatisering ook gerevolutioneerd door integratie met derde-partij accessoires te faciliteren, inclusief speciale grippers, visiesystemen, lashoofden, en operationele software. Ann Arbor, Mich.-gebaseerd Universal Robots is een leider in dit gebied, met meer dan 300 producten in zijn UR+ programma en honderden meer in de pijplijn. Senior Manager of Applications Joe Campbell noemt UR+ een “app store voor Universal Robots. We geven developers diepe toegang [tot ons besturingssysteem], zodat ze software kunnen ontwikkelen. En dan valideren en testen we het en certificeren we het.”
Geavanceerde Bin Picking
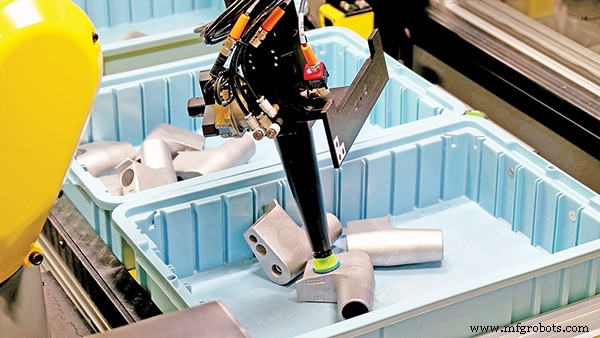
De capaciteit van een robot om onderdelen uit een bak op te pakken, zelfs als ze willekeurig georiënteerd zijn, is niet nieuw. Maar leveranciers zoals Universal Robots maken dergelijke systemen makkelijker te implementeren. Historisch, legde Campbell uit, zou je weken moeten besteden aan code schrijven om alle verschillende scenario's die in dergelijke situaties rijzen te dekken. Maar UR's ActiNav oplossing incorporeert al “een groot deel code die over een lange periode ontwikkeld is die alle programmering wegnemt die traditioneel vereist was om te definiëren hoe je van de ophaallocatie naar de neerleglocatie gaat. ... Met ActiNav, leer je het onderdeel ... leer je de afzetlocatie, ... definieer je de bak, wat eigenlijk is aanraken in vier punten, ... en definieer eventuele andere barrières in de ruimte. En dan plant het systeem volledig zijn eigen robotpad en traject om van welk ophaalpunt het ook identificeert naar een plaatsingspunt, zonder custom programmering.”
Campbell voegde toe dat “het onderdeel leren” aan ActiNav zo simpel is als een CAD-bestand van het werkstuk importeren en dan de oppervlakken aanwijzen waar de cobot het moet grijpen. Het onderdeel hoeft niet simpel te zijn, het moet alleen “oppervlakken hebben die je toelaten een nauwkeurige pick te krijgen. Het is heel straightforward. Ik heb kerels gezien een heel nieuw onderdeel nemen waar het systeem nooit op gewerkt heeft en het in ongeveer twee uur opzetten.” Wat meer is, zei Campbell, in tegenstelling tot de e-commerce oplossingen die vaak geassocieerd worden met willekeurige bin picking, is ActiNav precies genoeg om een werktuigmachine auto-te-laden.
Zoals je misschien geraden hebt, vereist ActiNav een 3D visiesysteem om de cobot voor elke pick-up te oriënteren. In dit geval is het een sensor van UR+ partner Photoneo, Bratislava, Slowakije. De unit is boven de bak gemonteerd en genereert een gedetailleerde beeld bijna onmiddellijk, zei Campbell. (Het systeem vangt 3,2 miljoen 3D punten per scan.) Beslis- en laadtijd is eveneens snel, en Campbell ziet klussen met een cycletijd van ongeveer 30 seconden als de ideale pasvorm voor het product. Dat is te snel voor een operator om meerdere machines te tenden, maar binnen ActiNav's verwerkingstijd. Als de tijd veel sneller is dan 30 seconden, zou ActiNav de machinecyclus vertragen. Natuurlijk zijn er andere situaties waarin je een langzamere cycletijd graag accepteert, zoals het automatiseren van een nachtshift die anders onproductief zou zijn.
Slimme bin picking is niet beperkt tot cobots, en Spencer van Methods Machine Tools leverde een real-voorbeeld waarin FANUC robots gegoten aluminium toerlichamen uit een bak grijpen en ze in een FANUC RoboDrill laden voor bewerking. De sleutel is FANUC's iRVision systeem, dat een 3D puntenwolk van de objecten in de bak creëert. “En die informatie is gerelateerd aan de robot dus het weet welke hoek om het onderdeel aan te pakken om het nauwkeurig uit te pikken.”
Spencer wees erop dat gieten een scheidingslijn produceert waar de twee vormen samenkomen, en de lijn is niet altijd op dezelfde plek. De complexe, gecontourne features van het onderdeel presenteerden een andere uitdaging. Maar zoals ActiNav, “upload je een 3D model in de software, en je vertelt het dit is de vorm waar we naar zoeken,” legde Spencer uit. “FANUC's software rekent af met variaties in grootte, en het is uitstekend in het laten instellen van limieten op die variaties.” De Midwest fabrikant van deze toerlichamen ging van handmatig laden van grote rotary transfer machines naar een geautomatiseerde cel van vier RoboDrills bediend door twee robots. Als resultaat produceren ze de onderdelen nu “met verbeterde doorvoertijd, meer uptime, en een veel lagere schrootpercentage dan ze op de transfer machines deden.”
Een meer recent voorbeeld dat Spencer noemde is auto-laden van grote assen voor bouwmachines van houten skids in warmtebehandeling en dan in een machine. De assen verschillen in lengte, diameter, en gewicht (van ongeveer 200 tot 500 lb), en de lotgrootte is klein. Zelfs de hoogte van de houten skids varieert, voegde Spencer toe. Methods creëerde een systeem dat de operator in staat stelde om simpelweg een 4 x 4' (1,22 x 1,22 m) pallet met diverse assen—allemaal staand, flange kant omlaag—in de cel te verplaatsen met een vorkheftruck. Vervolgens bepaalden FANUC software en 2D visiecamera's, georiënteerd voor een zijaanzicht, hoe ver de grippers naar beneden gepositioneerd moesten worden om elk onderdeel te grijpen, terwijl een bovencamera de correcte positie op de vloer (in X en Y) bepaalt. Spencer zei dat de verticale positionering “de grote technologische verbetering is. ... Echt in staat zijn om een foto te maken met een robot en een meting van die foto te nemen [is een grote verbetering.]”
Andere Visiesysteem Verbeteringen
Vanuit Campbell's perspectief, is ActiNav een voorbeeld van hoe vandaag de robotica “ongelooflijk complexe” technologie van de gebruiker verbergt. In een soortgelijke adder, praatte Mika Laitinen, solution sales director voor Fastems Oy AB, Tampere, Finland, en West Chester, Ohio, over hoe de taak X en Y coördinaten vastleggen met een camera schijnbaar simpel is, maar eigenlijk geavanceerde imaging algoritmes kan vereisen. Bijvoorbeeld, wees hij wijzen op VS camerafabrikant Cogneex, wiens laatste slimme camera release “neural network berekening voor bepaalde imaging algoritmes” gebruikt. Hij voegde toe dat dergelijke systemen een vroeger moeilijke taak zoals optische karakterslezen omzetten in een generieke, robuuste capaciteit. De rekencapaciteit van deze systemen verbetert zodanig dat “kunstmatige intelligentie geen apart onderwerp is van robotica. ... Tegenwoordig is kunstmatige intelligentie steeds meer ingebed in slimme sensoren en slimme camerasystemen.”
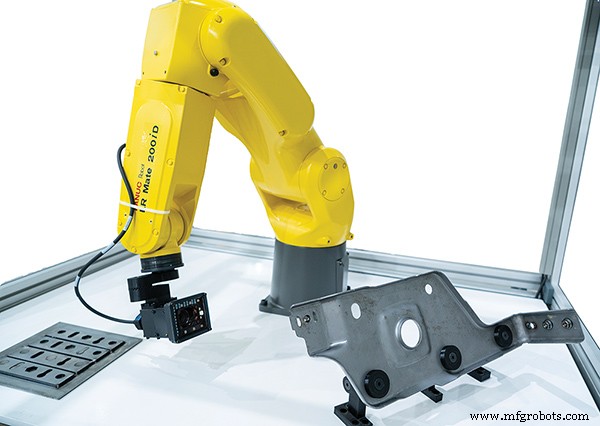
David Bruce, engineering manager voor het algemene industrie- en automotive segment, FANUC America Corp., Rochester Hills, Mich., zei dat het bedrijf's iRVision systemen ingebouwde kunstmatige intelligentie (AI) foutbewijzing hebben “zonder enige additionele hardware.” iRVision heeft robotbegeleiding gebaseerd op 2D of 3D machine vision en “FANUC's hoog betrouwbare robotbesturing” handelt zowel de robotbeweging als “de visieverwerking, inclusief de AI Error Proofing functie.
“Aangezien iRVision geen PC of slimme camera gebruikt, beïnvloedt het de betrouwbaarheid van een werkcel niet negatief,” vervolgde Bruce. “Door meerdere voorbeelden van goede en slechte onderdelen te bieden, differentieert het AI Error Proofing tool tussen de twee tijdens productieruns. Tijdens setup kan de operator meerdere voorbeelden van werkstukken presenteren en ze classificeren in twee categorieën—goed en slecht. Eenmaal de operator de afbeeldingen classificeert, classificeert de AI Error Proofing feature automatisch de onderdelen tijdens productieruns.”
Fastems' Laitinen concludeerde dat LiDAR (light detection and ranging) technologie uiteindelijk stereo visiesystemen (d.w.z., meerdere camera's gebruiken om in X, Y, en Z te meten) zal vervangen. “2D camera's zijn klein, handig, en makkelijk overal te plaatsen. Je kunt ze in de robotwrist verstopt krijgen en alle informatie krijgen. Maar als je 3D visie wilt gebruiken, is de apparatuur veel groter, en kan additionele laser profielscanners of wat technologie ook gebruikt wordt om de derde coördinaat te meten omvatten.”
Integenstelling, zei hij, lijken LiDAR units niet anders dan 2D camera's, maar vangen 3D data. (Laitinen refereerde specifiek aan sensoren van SICK AG, Waldkirch, Duitsland, en Minneapolis, Minn.) “LiDAR technologie gebruiken om de X, Y, en Z coördinaten met slechts één camera te meten zou een soort revolutie zijn,” zoals Laitinen het uitdrukte. Fastems heeft zo'n systeem nog niet in het veld gebracht, maar heeft haalbaarheidsstudies met diverse klanten ondernomen.
Nieuwe Robotische Metrologie Capaciteiten
Een robot gebruiken om een CMM of meetstation te tenden is noch verrassend noch nieuw, maar een robot's grippers gebruiken om daadwerkelijk een meting uit te voeren, is dat wel. Campbell zei New Scale Robotics, Victor, N.Y., een UR+ leverancier, heeft een gripper ontwikkeld die dient als een hoge-precisie schuifmaat, naast zijn pick-and-place functie. En het is nauwkeurig tot binnen 2,5 µm.
Campbell zei gebruikers “kunnen het onderdeel oppakken en de meting registreren terwijl het onderdeel gegrepen wordt, of ze kunnen de gripper gebruiken om over het onderdeel te micen, meerdere locaties testen voordat ze het verwerven, oppakken en verplaatsen. Het is een geweldig voorbeeld van het inbedden van het metrologieproces midden in het productieproces.”
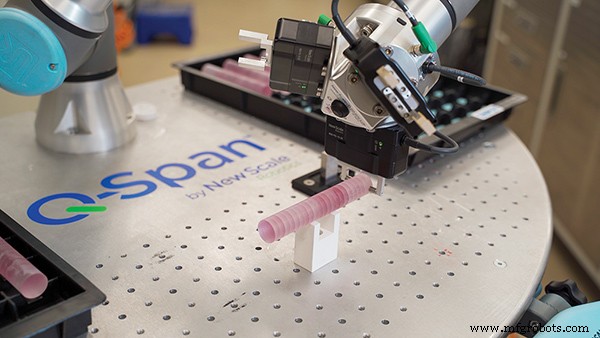
New Scale Robotics, een divisie van New Scale Technologies, koppelt de hoge-precisie gripper met een UR3e cobot van Universal Robots om de Q-Span Workstation te creëren. Één klant, OptiPro Systems, Ontario, N.Y., gebruikt de Q-Span voor 100 procent in-proces inspectie van de optische glazen cylinders uit haar OptiSonic slijpmachine. Onderdelen die inspectie doorstaan gaan naar een CMM voor finale validatie. Niet alleen elimineert dit de noodzaak voor de handmatige controles die het bedrijf vroeger uitvoerde, de Q-Span is ook vier keer nauwkeuriger dan handmatige schuifmaten, wat resulteert in strakkere controle over het productieproces en verminderd schroot, volgens de fabrikant. Campbell zei de New Scale grippers ook in één cyclus bereiken wat het een mens zes stappen kost. Plus, OptiPro kan een verscheidenheid aan onderdelen hanteren met dezelfde set grippers.
Data Van De Robot
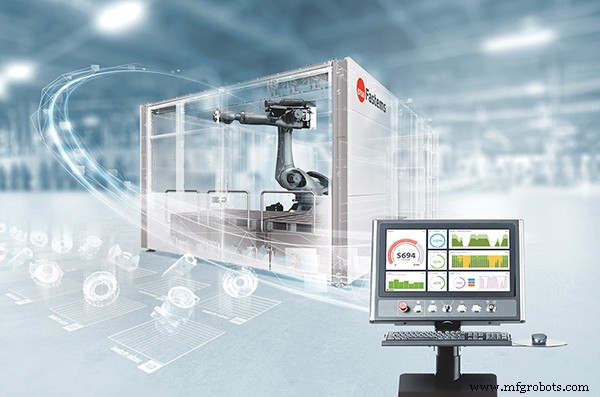
Laitinen observeerde dat het verzamelen van servodata over de beweging en gezondheid van de robot ook twee belangrijke voordelen biedt. Het eerste is de mogelijkheid om trends te bestuderen voor voorspellend onderhoud, FANUC's ZDT (zero down time) programma als een opvallend voorbeeld. Het tweede is QC gerelateerd, “applicatie-specifieke procesdata verzamelen en distribueren naar het hogere niveau besturingsoftware.” Dit geldt voor toepassingen waarin het robot op het werkstuk handelt, in tegenstelling tot een andere machine tenden.
Laitinen zei dat de luchtvaartindustrie goede voorbeelden biedt van beide robots op deze manier te gebruiken—bijv. afwerken en linishen (een afwerktechniek die metaal gladstrijkt of platmacht) van turbinecomponenten—en van robot servodata gebruiken om het proces te controleren. “Mensen in de luchtvaartindustrie begrijpen dat in plaats van onderdelen maken en daarna de kwaliteit checken, het beter is om een poging te doen om het proces te controleren,” zei hij. Het leidt tot een begrip van hoe het onderdeel geproduceerd wordt en alle key performance variabelen en hoe die waarden variëren tijdens het productieproces. Gedaan op de juiste manier, gebruiken ze deze data om real-time correcties te maken of, indien nodig, een robot automatisch offline te halen en het werk om te leiden naar andere eenheden voordat er slechte onderdelen geproduceerd worden.
“Dat is het succesverhaal van Fastems in de luchtvaartindustrie. Onze besturingsoftware kan zich aanpassen aan deze soorten veranderingen in de productielijn zonder productie te stoppen.” Hij voegde toe dat de COVID-19 pandemie het bedrijf gedwongen heeft klanten buiten de commerciële luchtvaart te zoeken, en het brengt deze filosofie over “het proces meten en niet het onderdeel” naar de nieuwe klanten.
Coöperatieve Robots
Het is al lang het geval dat sommige geautomatiseerde lijnen vereisen dat één robot een onderdeel overhandigt aan een andere. En in lassen is het soms het geval dat één multi-as robot het onderdeel vasthoudt terwijl een ander de toer beweegt, met beide robots onder commando van een enkele besturing. Maar het is relatief zeldzaam voor verschillende robots om hetzelfde onderdeel te bewegen. Fastems installeerde onlangs zoiets systeem in de VS. De onderdelen zijn reuzematigen van tot 2,4 m in diameter, met variërende dikte en gewicht. Laitinen legde uit dat ze tillen met één robot een erg grote en dure drie-punt gripper zou hebben vereist, niet te noemen een erg grote robot, “en toegankelijkheid zou erg moeilijk zijn geweest.
“Dus in plaats daarvan gebruiken we twee robots op dezelfde lange lineaire baan [die parallel loopt aan de productielijn van werktuigmachines, wasstations, etc]. De robots bewegen alsof ze één twee-armige robot zijn,” zei hij. “Dit wordt gecontroleerd door een enkele robotbesturing en beide robots worden geïnstrueerd vanuit één programma.” Alle pick-and-place taken worden gedaan met simpele twee-vinger grippers die het onderdeel aan beide uiteinden grijpen, het simultaan tillen, en verplaatsen.
Automatisering Besturingssysteem
- Yaskawa's Motoman lanceert HC10 cobot; Rethink Robotics verbetert Sawyer met Intera 5.2
- Wittmann Group Lanceert Geavanceerde Lineaire Robots Op Fakuma 2023
- Wittmann Battenfeld Onthult Nieuwe X‑Serie En Primus 14 Robots
- Yushin Lanceert Geavanceerde FRA Serie Servo Robots Met Industrie 4.0 Connectiviteit
- Wittmann Battenfeld Breidt Primus Robot Lijn Uit Naar 1,5‑10 kg Modellen Voor 400 mt Injectiepressen
- Wemo Onthult Nieuwe Automatiseringsoplossingen voor Spuitgieten op Fakuma 2018
- Wittmann Battenfeld Onthult Geavanceerde High-Speed Robots op K 2019
- Verbeter Uw Lage-Kost Robot Platforms met Nieuwe 7de-As Hardware en Gratis Digital-Twin Programmeersoftware
- RIA publiceert bijgewerkt technisch rapport over collaboratieve robot druk- en krachttesten
- Universal Robots versterkt FabTech met drie high-tech cobot lasoplossingen
- Verpakkingsrobots: Belangrijkste Voordelen & Mogelijkheden Voor Industriële Automatisering