



MIT CSAIL introduceert Robo-Zeester, gedetailleerde bestudering van zeeleven bevorderend
Wetenschappers hebben een 'robo-zeester' uitgevonden die ons meer inzicht geeft in waterleven, zoals Adam Conner-Simons van MIT CSAIL rapporteert. (Zie video hieronder.)
Biologen hebben lang de uitdagingen ervaren van het documenteren van zeeleven, met veel vissoorten die zich als vrij gevoelig blijken voor de onderwatermovimenten van mensen.
Als mogelijke oplossing hebben computerwetenschappers speciale zee-robots ontwikkeld die onopvallend tussen hun koolstof-gebaseerde tegenhangers kunnen bewegen. In 2018, bijvoorbeeld, fabriceerde een team van MIT's Computer Science and Artificial Intelligence Lab (CSAIL) een zachte robotvis die autonoom zwom met echte vissen langs de koraalriffen van Fiji.
Echter, de complexe dynamica van hoe water beweegt – en zijn vermogen om snel sommige perfecte elektronicasystemen te ruïneren – hebben onderwaterrobots met name moeilijk te ontwikkelen gemaakt vergeleken met die voor lucht of land.
Met de vis moest het CSAIL-team maanden door trial-and-error gaan om het ontwerp handmatig aan te passen zodat het eigenlijk betrouwbaar in het water kon werken.
Hoewel die robot een uitzonderlijk complexe was, voelde een groep geleid door MIT-professoren Wojciech Matusik en Daniela Rus nog steeds dat er ruimte was om het productieproces te versnellen. Met dat in gedachten, hebben ze nu een nieuw tool gecreëerd voor het simuleren en fabriceren van een functionele zachte robot in een kwestie van uren.
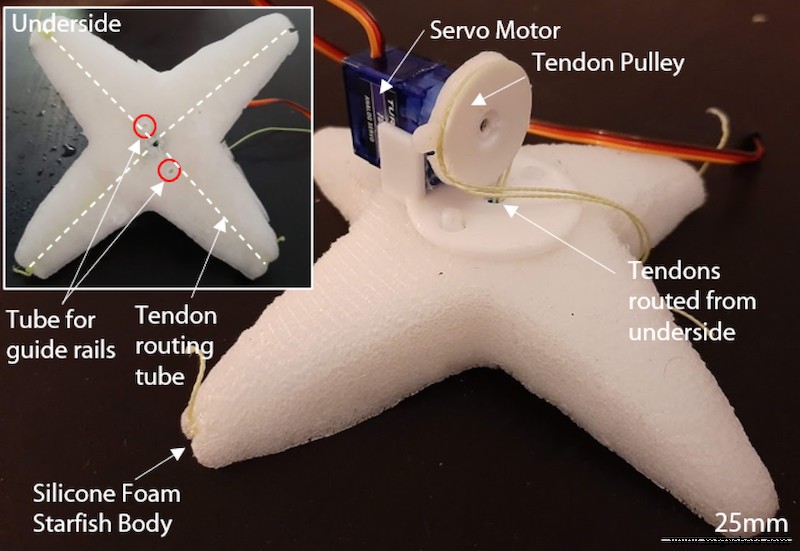
Het team gebruikte hun systeem om een zachte robotzeester te maken van siliconenschuim en in staat om te bewegen met een enkele laagvermogen actuator. De zeester beweegt via pezen in zijn vier poten, die verbonden zijn met een servomotor die gebruikt wordt om de poten te buigen en te ontspannen.
CSAIL-postdoc Josephine Hughes, mede-hoofddauteur van een nieuw paper naast PhD-student Tao Du over de zeester, zegt: "De passieve interacties tussen een onderwaterrobot en de vloeikrachten eromheen – of het nu een rustige stroom of een golfende golf is – zijn veel gecompliceerder dan wanneer een robot op stabiel terrein loopt, wat het creëren van zijn controlsystemen vrij moeilijk maakt.
"Maar met deze simulator kan een proces dat normaal dagen of weken zou duren, in slechts een paar uur gebeuren."
Du zegt dat het team een zeester-ontwerp koos vanwege de eenvoud en elegantie van zijn beweging, met het samendrukken en loslaten van zijn poten die voorwaartse beweging creëert.
Echter, het team ontdekte dat de simulator werkt voor een scala aan lichaamstypen, en dus zullen ze vervolgens ontwerpen verkennen geïnspireerd door zeeschildpadden, manta-roggens en haaien die meer complexe structuren omvatten zoals gewrichten, vinnen en vinnetjes.
Het tool van de groep omvat een machine learning-model dat een initiële simulatie en ontwerp van de controlmechanismen van de robot doet, wat dan snel gefabriceerd wordt.
Real-world experimenten met de robot worden vervolgens gebruikt om meer data te verkrijgen om het ontwerp herhaaldelijk te verbeteren en te optimaliseren. Het resultaat is dat de robot typisch slechts nog één keer hoeft te worden herfabriceerd. (Een apart paper over de ontwikkeling van het simulatie-tool is momenteel onder review.)
"Bij het doen van robotische simulatie, moeten we benaderingen maken die, per definitie, een kloof creëren tussen simulatie en realiteit," zegt Cecilia Laschi, een professor in regeltechniek en mechatronica aan de Nationale Universiteit van Singapore die niet betrokken was bij het onderzoek.
"Dit werk is bedoeld om die realiteitskloof te verkleinen, met een gemengde lus van gesimuleerde en echte experimenten die vrij effectief is."
Voor de zeester's lichaam gebruikte het team siliconenschuim vanwege zijn elastische eigenschappen, natuurlijke opzwakkracht, en vermogen om snel en gemakkelijk gefabriceerd te worden. In experimenten vonden de onderzoekers dat de zeester door het water vier keer sneller kon bewegen dan bij gebruik van een handmatig ontworpen controller door een menselijke expert.
Inderdaad, zegt Hughes dat het team ontdekte dat de simulator schijnbaar controlestrategieën aanwendt die mensen niet zelf zouden hebben bedacht.
"Met de robotzeester leerden we dat, naast die tamelijk zichtbare potpropulsies die ze doen, er enkele subtielere hoge-frequentiebewegingen zijn die ze belangrijke momentum kunnen geven," zegt Hughes.
Het project bouwt voort op een reeks CSAIL-projecten gericht on zachte robots, die Rus zegt het potentieel hebben om veiliger, steviger en wendbaarder te zijn dan hun starre tegenhangers.
Onderzoekers keren zich steeds meer tot zachte robots voor omgevingen die bewegen door strakke hoeken vereisen, aangezien dergelijke robots meer veerkrachtig zijn in het kunnen herstellen van botsingen.
Laschi zegt dat het tool van het team gebruikt kan worden om robots te ontwikkelen voor het meten van data op verschillende locaties in de diepe oceaan, en voor het in het algemeen verbeelding van robots die op nieuwe manieren kunnen bewegen die onderzoekers nog niet hebben bedacht.
"Bio-geïspireerde robots als de zeester-robot en SoFi kunnen dichter bij zeeleven komen zonder het te storen," zegt Rus. "In de toekomst, door snel bio-geïspireerde robotische instrumenten te ontwerpen en te bouwen, zal het mogelijk zijn om custom waarnemingsstations te creëren die in de wildernis kunnen worden uitgezet om leven te observeren."
Du en Hughes co-schreven het paper met Matusik, Rus, en MIT-undergrad Sebastien Wah. Het paper werd deze week gepubliceerd in het Journal of Robotics Automation Letters, en zal ook virtueel volgende maand gepresenteerd worden op IEEE's International Conference on Soft Robotics (RoboSoft).
Automatisering Besturingssysteem
- Sepro Lanceert Eerste VS‑Gemaakte Robot, Produktie Uitbreiding In Warrendale
- NPE 2018: Robots Die Sneller, Slimmer En Meer Collaboratief Zijn
- Efficiëntie Maximeren: Een Multi‑Robot Injectie‑Moulding Cel Produceert Een Complete Shaker Cup In Één Cyclus
- Sepro Versnelt Spuitgieten met Speed S5-25 en Collaboratieve Seprobot
- Robotische OEMs Partneren met Cobots om Kunststofautomatisering te Drijven
- Sepro onthult herontwerp van bestverkopende 5-as Success-robotlijn
- Omron lanceert i4 SCARA-robot voor hoge-snelheid, nauwkeurige montage
- Nachi-Fujikoshi onthult nieuwe compacte robotmodellen EC06 en MZ12H voor automatiseringsboost
- 5 Essentiële Factoren om te Evalueren voor het Kopen van een Robot
- Robots Bereiken Precieze Hand-Oog Coördinatie voor Complexe Taken
- Waarom Kiezen voor een Collaboratieve Robot voor Uw Werkruimte