



NEMA-motoren: Veelvoorkomende 3D-printer problemen identificeren en oplossen
Een van de basiscomponenten in elke FFF 3D-printer zijn de motoren. Ze zijn verantwoordelijk voor het maken van de benodigde bewegingen om de printkop te positioneren, alsook voor het intrekken van het filament in de extruder.
De gebruikte motoren zijn stappenmotoren, de meest voorkomende typen zijn NEMA 17 en NEMA 23.
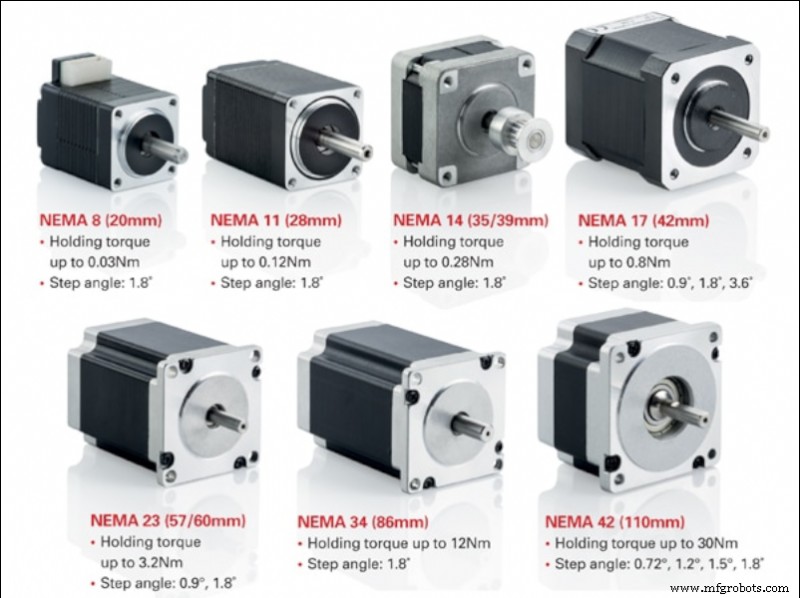
Afbeelding 1: Typen NEMA-motoren. Bron: motioncontrolproducts.com
Goedekwaliteit stappenmotoren hebben een zeer hoge betrouwbaarheid, dus de hoofdoorzaak van motorstoring is meestal extern, meestal gerelateerd aan de stuurdriver of de verbinding.
Stappenmotoren
Stappenmotoren zijn een type continu draaiende motor. De rotatie treedt op in discrete sprongen van een gegeven hoek. Het is een motor halverwege tussen een standaard DC-motor en een servomotor. Net als DC-motoren, staan ze meerdere 360°-draaiingen toe, terwijl ze nauwkeurige hoekpositionering toestaan, als servomotoren.
De meest gebruikte in 3D-printers zijn bipolaire hybride stappenmotoren, meestal in NEMA17 of NEMA23 formaat. Hybride motoren combineren de kleine stapcapaciteit van VR-motoren met de hoge inertiecapaciteit van permanente magneetmotoren. Aan de andere kant, bieden bipolaire motoren hoger koppel en anker dan unipolaire motoren, terwijl ze lichter in gewicht en kleiner in formaat zijn, echter vereisen ze specifieke stuurcontrollers.
Bij het selecteren van een stappenmotor, moeten we de belangrijkste kenmerken kennen:
- Stap: Dit is de minimale hoek die de motor direct kan draaien (zonder gebruik van microstep-controllers). We vinden meestal motoren met stappen van 1,8° of 0,9°. Over het algemeen impliceert een kleinere stap grotere nauwkeurigheid, maar ook een lagere maximaal draaisnelheid.
- Werksroom: Dit is de maximumstroomwaarde waarmee we de motor moeten voeden om correct te werken. Hoe meer stroom we aan de motor toepassen, hoe meer koppel we bereiken en dus meer inertie kan weerstaan zonder stappen te verliezen, echter zal er ook meer vertering en slijtage zijn. Het gebruik van stromen hoger dan die gespecificeerd door de fabrikant zal deterioratie en falen van de motor veroorzaken.
- Spanning per fase: Dit is de spanning die elk van de spoelen nodig heeft om correct te functioneren.
- Faseweerstand: Dit is de elektrische weerstand die elk van de spoelen biedt.
- Fase-inductie: De maximum inductiewaarde gegenereerd door elk van de spoelen wanneer geactiveerd.
- Positioneringsnauwkeurigheid: De maximale afwijking die kan optreden tijdens een rotatiebeweging. Over het algemeen vertegenwoordigt een lagere waarde hogere nauwkeurigheid.
- Maximale werktemperatuur: Dit is de maximale werktemperatuur die de motor kan weerstaan. Het overschrijden van deze temperatuur voor langere tijd zal resulteren in motorstoring.
- Rotorinertie: Dit is de inertie die geboden wordt door de rotor wanneer leeg door zijn eigen gewicht. De inertie die door de motor ondersteund wordt, zal de som zijn van deze plus die van de elementen gekoppeld aan de motor.
- Koppel of houdend koppel: Dit is het maximum koppel dat de motor kan weerstaan wanneer de fasen inactief zijn (geen stroom), zonder dat de as draait.
- Ankerkoppel: Dit is het maximum koppel dat de motor kan weerstaan wanneer gestopt en de fasen actief zijn (onder stroom), zonder dat de as draait. De waarde wordt overwogen voor een motor gevoed met maximumstroom.
- Startkoppel: Dit is het koppel nodig om de inertie van de rotor te overwinnen zodat het begint te draaien.
- Draaikoppel: Dit is het maximum koppel dat de motor kan weerstaan wanneer het draait zonder stapverlies te veroorzaken. De waarde wordt overwogen voor een motor gevoed met maximumstroom.
Als we een motor zoeken die ons toestaat hoge snelheden te gebruiken en hoge inerties tijdens de beweging te weerstaan, bijvoorbeeld in het geval van XY-assen, moeten we een motor kiezen met 1,8° stappen en hoog koppel.
De Z-asmotor vereist geen hoge werksnelheden, dus een 0,9° motor zal gladere bewegingen bieden. In dit geval moet een motor met maximum houdend en ankerkoppel gekozen worden om het gewicht van het platform of de gantry te ondersteunen (afhankelijk van het ontwerp van de printer).
Verbinding van bipolaire stappenmotoren
Bij het correct verbinden van stappenmotoren, is het nuttig om het specificatieblad van de fabrikant beschikbaar te hebben, aangezien de positie van de draden varieert van het ene model naar het andere.
Typisch zal een bipolaire stappenmotor 4 verbindingen hebben bestaande uit twee onafhankelijke voedingscircuits. Elk circuit bestaat uit een positieve en een negatieve pool die stroom levert aan elk van de spoelen van de motor.
Het eerste om te weten is de positie van deze vier verbindingen op ons printerbestuuringsbord. We kunnen twee typen nomenclatuur op de besturingsborden vinden. De eerste is 1A 1B 2A 2B, waar elk nummer een circuit voorstelt en de letters A en B de polen voorstellen. De tweede is A A⁻ B B⁻ waar elke letter een circuit voorstelt en de accent de negatieve pool voorstelt.
Eenmaal de verbindingen op het bord bepaald, moet hetzelfde voor de motoren gedaan worden.
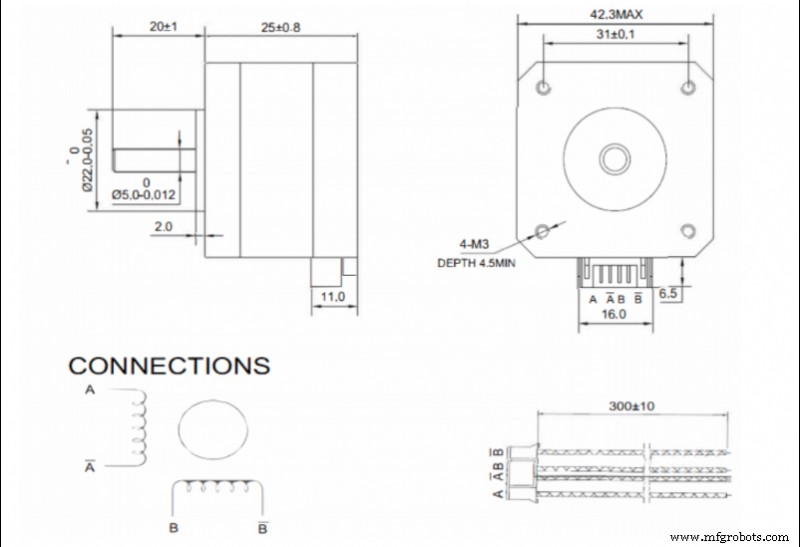
Afbeelding 2. Voorbeeld van verbindingen op een NEMA17 motorspecificatieblad. Bron: Bondtech
Als een specificatieblad beschikbaar is, moet de volgorde van de draden in de connector geraadpleegd worden. In dit geval is de nomenclatuur A A⁻ B B⁻ de meest voorkomende.
In het geval dat het bord en de motor dezelfde nomenclatuur gebruiken, is de verbinding zo simpel als het koppelen van elke terminal. Als ze verschillende nomenclatuur gebruiken, moeten ze als volgt gekoppeld worden:
- 1A - A
- 1B - A⁻
- 2A - B
- 2B - B⁻
Als er geen motorspecificatieblad beschikbaar is, moet het verbindingspaar van elke spoel bepaald worden. Dit wordt gedaan door de weerstand te meten bij alle mogelijke combinaties van connectorpinparen. Wanneer de weerstand niet oneindig is, is het eerste paar gelocaliseerd. De meest voorkomende combinaties die door motorfabrikanten gebruikt worden zijn 1-3 4-6 of 1-4 3-6, dus begin met het testen van deze twee combinaties.
Eenmaal gelocaliseerd, wordt elke fase met elk van de spoelen verbonden. Het is belangrijk dat de twee fasen met de spoelen in dezelfde polariteit verbonden zijn, dus als we ze in geïnverteerde fase geplaatst hebben, bij het sturen van stroom naar de motor zal deze niet bewegen en een geluid produceren. In dit geval moet de polariteit van een van de spoelen omgekeerd worden.
Het is heel belangrijk om beide fasen gescheiden te houden, dus de staat van de connectors moet regelmatig gecontroleerd worden. Een slecht contact of een brug tussen fasen zal ertoe leiden dat de motor stopt met werken.
Stroom van de motoren instellen
Stappenmotoren worden gevoed via specifieke controllers of drivers. Er zijn veel verschillende modellen op de markt. De hogere kwaliteitsmodellen zullen doorgaans langere duurzaamheid en stilere werking bieden.
Binnen de beschikbare modellen, zijn er twee methoden om de naar de motoren gestuurde stroom aan te passen:
- Middels een instelschroef. Over het algemeen laten lagere kwaliteit of goedkopere drivers de outputstroom aanpassen via een potentiometer in vorm van een schroef. In dit geval is het nodig een multimeter en een precisie keramische schroevendraaier te gebruiken voor de aanpassing.
In dit geval kan de aanpassing op twee manieren gedaan worden: - Op stroom: Met de printer aangezet en de motoren aangesloten, wordt de stroom in een van de fasen gemeten en aangepast aan de juiste waarde. Deze methode wordt niet aanbevolen, vooral de eerste keer dat een nieuwe driver aangesloten wordt, omdat de motoren initieel gevoed worden zonder te weten of de outputstroom hoger is dan de door de motor toegestane stroom.
- Op referentiespanning: Dit is een iets complexere methode, maar meer aanbevolen. Eerst moeten we de benodigde referentiespanning bepalen met de formule:
max · 8 · Rs
Waar Imax de maximumstroom is waarmee de motor gevoed zal worden (meestal maximaal 90% van de maximum gespecificeerd door de fabrikant) en Rs de detectieweerstand van de driver is.
Om het op de driver aan te passen, zet je de driver onder spanning, meet de spanning tussen de Vref-pin (meestal de potentiometer zelf) en een massa-pin (meestal de voedingspin) en stel de juiste waarde in met de potentiometer.
- Via firmware: Veel huidige drivers hebben geen instelpotentiometer en laten de outputstroom direct via firmware instellen. Hiervoor stel je simpelweg de juiste stroomwaarde in in de motorsectie van de firmware.
Bij het selecteren van de outputstroom van de drivers, is het niet raadzaam de maximumwaarde te gebruiken die door de fabrikant bepaald is. Om de levensduur van de motoren te verlengen, overschrijd niet 90% van de maximumwaarde van de fabrikant, het optimale is de minimumstroom vereist om voldoende koppel te genereren om de inerties te weerstaan.
Hogere stroom, naast hoger koppel, betekent ook meer vertering, meer motorgeluid en meer slijtage.
Maximale snelheid van een stappenmotor
Stappenmotoren vooruitgaan door pulsen, dus de maximale snelheid van de motor hangt af van de maximale signaalfrequentie die het besturingsbord kan zenden. Bovendien moet rekening gehouden worden dat meestal verschillende motoren tegelijkertijd werken, dus de frequentie voor elk zal dalen.
Bijvoorbeeld, als het besturingsbord werkt op 100000 Hz en 4 motoren (X, Y, Z en extruder) tegelijkertijd werken, zal elke motor gecontroleerd worden op 25000 Hz, of 25000 pulsen per seconde. Dit betekent dat een 1,9° motor zonder microstepping maximaal kan draaien op 125 rps. In een GT2 8-tand riemaandrijvingssysteem (het meest voorkomende) vertaalt dit zich in een theoretische maximum lineaire snelheid van 3600 mm/s.
In het geval van microstepping, zou de maximale snelheid proportioneel verminderd worden, dus als 16 microstappen gebruikt worden, zou de maximale snelheid 225 mm/s zijn, maar als 256 microstappen gebruikt worden, zou het verminderen tot slechts 14 mm/s.
Het is heel belangrijk de werkwende frequentie van het besturingsbord te kennen, aangezien de combinatie van een lage outputfrequentie met een hoge microstep-instelling kan ertoe leiden dat de maximaal toelaatbare snelheid lager is dan de printsnelheid, wat resulteert in een significant verlies van stappen.
Correcte instelling van stappen per mm
Wanneer het bewegingssignaal naar de motor getransporteerd wordt, wordt dit als een rotatie verzonden, maar de bewegingen in de printbestanden zijn lineair. Daarom moet de printer in staat zijn de hoekbeweging om te zetten in een lineaire.
De beweging wordt doorgaans overgebracht middels getande katrollen en riemen, dus de stap/mm conversie hangt af van de diameter van de katrollen.
Om dit te berekenen, wordt simpelweg de volgende formule toegepast:
stappen/mm = (360/P) · MS
2 · π · Rkatrol
Waar P de motorstap is, MS de geconfigureerde microstappen (1 in het geval van geen microstepping) en Rkatrol de straal van de gebruikte katrol.
In het geval van spindelgedreven bewegingen, is de draadsteek van de spindel die de voedsnelheid definieert. Hiervoor wordt simpelweg de volgende formule toegepast:
stappen/mm = (360/P) · MS
A
Waar P de motorstap is, MS de geconfigureerde microstappen (1 in het geval van geen microstepping) en A de draadsteek van de spindel.
Er zijn ook veel rekenmachines die het verkrijgen van deze waarden vergemakkelijken, zoals die van Prusa Printers.
Eenmaal deze waarden verkregen, en hoewel ze in theorie correct zijn, is het raadzaam een nauwkeurige kalibratie uit te voeren om mogelijke fabricage- of montagefouten te compenseren.
Hiervoor wordt een kubus van bekende afmetingen (bijv. 50 x 50 x 50 mm) geprint en de echte afmetingen gemeten. Eenmaal dit gedaan, wordt de volgende formule toegepast:
stappen/mm = Dtheoretisch · Pactueel
Decht
waar Dtheoretisch de theoretische grootte is die het onderdeel zou moeten hebben, Pactueel de huidige stappen/mm instelling is en Decht de meetwaarde is verkregen van het geprint onderdeel.
Door de nieuwe stappen/mm waarde in te voeren, zou je onderdelen met geschikte afmetingen moeten verkrijgen.
Overwegingen om rekening mee te houden
- Stapverlies: Een stapverlies wordt meestal veroorzaakt door overmatig koppel in de motor. Grote versnellingen of hoge richtingsveranderingssnelheden zullen inerties veroorzaken die het motorkoppel niet kan compenseren, wat resulteert in stapverlies. Evenzo zal de combinatie van lage signaalfrequenties en hoge microstep-instellingen de maximale motersnelheid drastisch verminderen. Als de printsnelheid deze overschrijdt, zal er ook stapverlies optreden. In elk geval zal stapverlies in een open-lus printer resulteren in positieverlies.
- Temperatuur: Een hoge stroominstelling zal ertoe leiden dat de motor opwarmt. Als de motor zich in een gesloten of verwarmde structuur bevindt die de warmte niet correct kan afvoeren, kan de werktemperatuur overschreden worden, wat de demagnetisatie van de magneetjes en een malfunctioning of defect van de motor veroorzaakt. In gesloten printers is het raadzaam de motoren buiten de kamer te plaatsen of, als dit niet mogelijk is, de stroom te verlagen tot het minimum noodzakelijke.
- Hysteresis: Dit is een fenomeen intrinsiek aan motoren. Het kan een kleine positie fout aan het einde van een beweging veroorzaken. Het gebruik van kwaliteitsmotoren zal deze fout verminderen.
- Resonantie: Alle motoren hebben een natuurlijke frequentie. Als de puls frequentie gestuurd naar de motor lijkt op de natuurlijke frequentie, zal een resonantie-effect optreden. Dit zal verhoogde trilling, geluid en slijtage veroorzaken.
- Stapinstellingen: Onjuiste stappen/mm instellingen zullen resulteren in positioneringsfout, wat weerspiegeld zal worden in dimensionale fouten in de onderdelen.
- Verbinding: Het mengen of bruggen van fasen zal ertoe leiden dat de motor niet draait of erratisch draait. Het plaatsen van één fase met de polariteit omgekeerd ten opzichte van de andere zal ertoe leiden dat de motor niet draait. Het omkeren van de polariteit van beide fasen, wanneer correct aangesloten, zal ertoe leiden dat de motor in de tegenovergestelde richting draait.
Deze gids bespreekt concepten op algemene wijze en richt zich niet op een bepaald merk of model, hoewel ze op een gegeven moment genoemd kunnen worden. Er kunnen belangrijke verschillen zijn in kalibratie- of aanpassingsprocedures tussen verschillende merken en modellen, dus het wordt aanbevolen de handleiding van de fabrikant te raadplegen voor het lezen van deze gids.
3d printen
- Motorlevensduur Verlengen: Expert Onderhoudstips
- Industriemotoren: Typen, functies en toepassingen
- BLDC-motoren begrepen: professionele gids
- Belangrijkste mechanische problemen die de prestaties van FDM 3D-printers beïnvloeden
- Eénfasige inductiemotoren begrijpen: typen, werking en rendementsverbeteringen
- AC-commutatormotoren begrijpen: ontwerp, typen en toepassingen
- Elektromoterveiligheid Garanderen: Belangrijke Fasen & Essentiële Beschermingsmaatregelen
- Veelvoorkomende Gerber-bestandsproblemen & Expertoplossingen
- 5 hoofdredenen waarom TEFC-motoren falen – en hoe u ze kunt voorkomen
- Piekprestaties garanderen: Expert gids voor compressormotoronderhoud
- De meest efficiënte hydraulische motor voor uw toepassing kiezen