



Geavanceerde 3D-scanners voor nauwkeurige reverse engineering
Een van de grote vooruitgangen op het gebied van industriële engineering is de ontwikkeling van reverse engineering processen. Dit bestaat uit het direct extraheren van informatie uit een fysiek systeem en het vertalen ervan naar een digitaal model.
Reverse engineering biedt veel voordelen bij het modelleren en simuleren van een systeem of product. Aan de ene kant staat het directe informatie te extraheren uit het model, wat betrouwbaarder en van hogere kwaliteit is, en aan de andere kant versnelt en verkort het de werktijden. Dit stelt complexe systemen in staat om betrouwbaarder en in minder tijd gemodelleerd te worden.
Een van de velden waarin reverse engineering met succes is toegepast is metrologie, met de digitalisering van complexe geometrieën.
3D-scanners
3D-scannen is het proces van het converteren van een fysiek oppervlak in een digitaal model. Het bestaat uit het extraheren van de relatieve positie van meerdere punten op dat oppervlak (puntwolk) en het digitaal interpoleren van het oppervlak dat ze bevat, zo de geometrie van het onderdeel herstellen.
De hoofparameters die deze puntwolk definiëren zijn resolutie en nauwkeurigheid. Resolutie wordt gegeven door de minimale afstand die tussen twee punten opgelost kan worden en nauwkeurigheid door de fout bij het bepalen van de echte positie van elk punt. Een hogere resolutie zal kleinere details toestaan te vangen terwijl een hoge nauwkeurigheid modellen met afmetingen dichtbij de realiteit en dus kleinere toleranties zal bieden.
Apparaten ontworpen voor dit doel zijn bekend als 3D-scanners. Er zijn veel typen afhankelijk van hun technologie, en ze kunnen ingedeeld worden in twee hoofdcategorieën: contact en niet-contact.
Contact 3D-scanners zijn waarschijnlijk de minst gangbare, hoewel ze een van de meest nauwkeurige zijn. Ze bestaan uit een gegelenkte arm, meestal met 6 vrijheidsgraden, met een stift aan het einde. De operator doorloopt het oppervlak met de stift terwijl sensoren de positie met een specifieke frequentie registreren. Het grootste nadeel van deze technologie is dat het de operator vereist om het hele oppervlak met de stift te scannen, wat een zeer langzaam proces kan zijn. Aan de andere kant kan de wrijving van de stift op het oppervlak het oppervlak beschadigen, wat problematisch kan zijn met archeologische artefacten of kunstwerken.
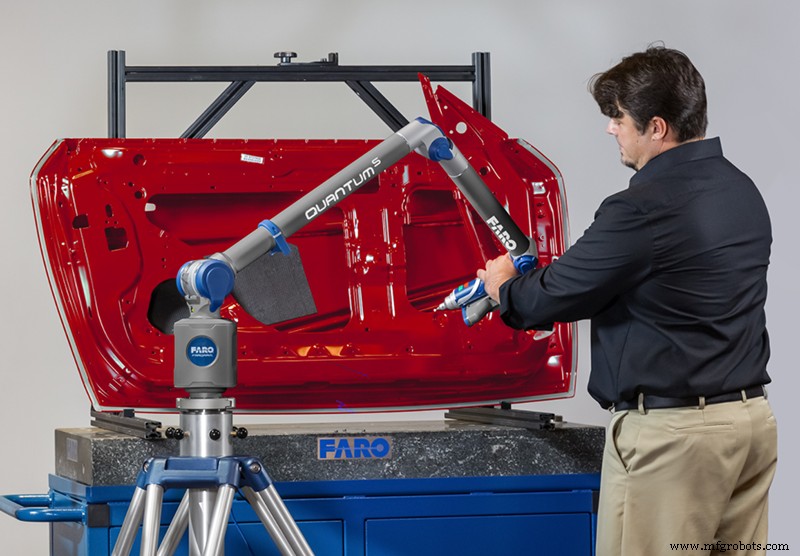
Afbeelding 1: 3D-scanner met Faro contact. Bron: Faro.com
Niet-contact scanners zijn gebaseerd op optische technologieën en vallen in twee categorieën: passieve systemen en actieve systemen.
Passieve systemen zijn voornamelijk gebaseerd op het extraheren van de geometrische informatie van een oppervlak vanuit foto's genomen vanaf twee gedefinieerde standpunten, een techniek bekend als stereoscopie en gebaseerd op het parallaxeffect van het menselijke gezichtsvermogen. Het belangrijkste voordeel is dat het grote oppervlakken snel en goedkoop kan in kaart brengen, maar zijn resolutie en nauwkeurigheid zijn zeer laag. Bovendien staat het niet toe echte metingen te vangen, dus het vereist een complementair systeem dat het model toestaat te herschalen naar zijn echte afmetingen.
De bekendste passieve 3D-scan technologie is fotogrammetrie, voornamelijk gebruikt in topografische kartering en civiele engineering. Het wordt meestal aangevuld met satellietpositioneringsdata om nauwkeurige dimensionale gegevens toe te voegen.
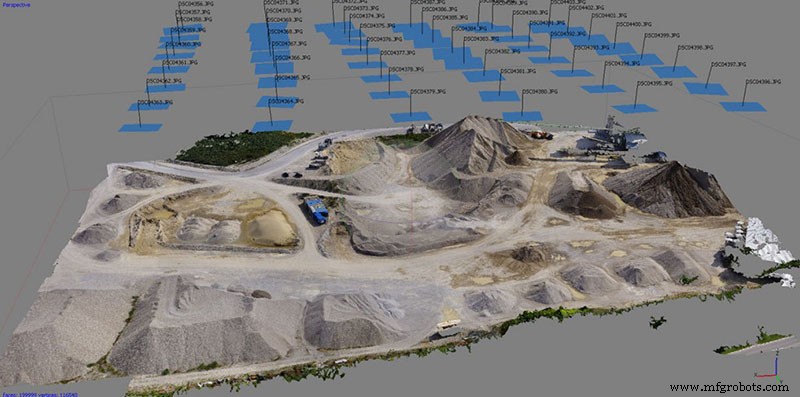
Afbeelding 2: Topografisch model gemaakt door fotogrammetrie. Bron: aamspi.com
Ten slotte zijn er de actieve niet-contact 3D-scan systemen. Dit is de grootste groep en de meest gebruikte in industrie, kunst, geneeskunde en entertainment.
Dit type systeem is gebaseerd op het meten van een signaal dat op het oppervlak geëmiteerd wordt. Hoewel elk type signaal dat in staat is om met het oppervlak te interacteren gebruikt kan worden, zoals ultrasoon, zijn de meest gangbare systemen optisch.
Er zijn meerdere technologieën binnen deze categorie, echter, de meest gangbare zijn vier: time-of-flight 3D-scanners, triangulatie 3D-scanners, faseverschil 3D-scanners en gestructureerde licht 3D-scanners.
Time-of-flight (ToF) 3D-scanners: Gebaseerd op het berekenen van de afstand tot het oppervlak door de tijd te meten die een puls laserlicht nodig heeft om heen en weer naar het oppervlak te reizen. Het combineert een groot bereik met een hoge frequentie van puntenverzameling. Het wordt voornamelijk gebruikt voor het in kaart brengen van grote structuren of als metrologisch hulpmiddel om vervormingen in structurele elementen te bepalen. Tegenwoordig is het niet-professioneel gebruik gemeengoed geworden dankzij de implementatie in sommige telefoons zoals iPhones dankzij de lidar-sensor.
Video 1: 3D-scannen met ToF-technologie met een iPhone. Bron: labs.laan.com
Triangulatie of laser 3D-scanners: Ze bestaan uit een laseremitter en een fotodiodenarray-sensor, gepositioneerd onder een bepaalde hoek. Wanneer de laserstraal op het te karteren oppervlak gereflecteerd wordt, valt het incident op een bepaald punt op de sensor, afhankelijk van de afstand tot het oppervlak. Dit maakt het mogelijk om de positie van het punt waar de laserstraal incident is te trianguleren. Dit is een van de meest nauwkeurige systemen, echter, het hangt af van de hoek waarop de laser op het oppervlak incident is, dus het vereist zeer korte werkafstanden. Het is geschikt voor het in kaart brengen van kleine tot middelgrote objecten met hoge resolutie en nauwkeurigheid.
Video 2: Werking van een 3D-triangulatie-scanner. Bron: www.micro-epsilon.com
Faseverschil scanners: Dit is een intermediaire oplossing voor de twee vorige. Ze bestaan uit een gemoduleerde laseremitter en een detector, en bepalen de afstand tot het object door de fase van de geëmiteerde en ontvangen licht te vergelijken. Ze hebben een goed werkafstand en gemiddelde nauwkeurigheid, wat ze geschikt maakt voor het in kaart brengen van grote objecten met goede nauwkeurigheid.
Gestructureerde licht scanners: Waarschijnlijk de meest gangbare vandaag. Zij zijn de meest veelzijdige 3D-scanners omdat ze uitstekende resolutie, hoge nauwkeurigheid, hoge verwervingssnelheid en lage kost combineren. Ze bestaan uit een camera met een gecalibreerde lens en een projector die lichtpatronen op het oppervlak projecteert. De camera vangt beelden van de vervormingen van deze patronen op het oppervlak en door middel van complexe verwerkingsalgoritmen genereert de puntwolk. Dit systeem stelt honderden punten per opname te verkrijgen, dus het heeft een hoge verwervingssnelheid. Bovendien, afhankelijk van de gebruikte lens, is het mogelijk om de werkafstand, precisie en resolutie aan te passen. Ze hebben ook het voordeel dat veel modellen, zoals die van Thor3D, handmatig gebruikt kunnen worden, zonder de noodzaak van een statief. Hun grootste nadeel is dat ze gevoelig zijn voor omgevingslichtomstandigheden en de afwerking van het onderdeel, dus 3D-scannen moet onder geschikte verlichting uitgevoerd worden en in het geval van gladde of transparante oppervlakken kan het nodig zijn om een speciale matte verf aan te brengen.
Video 3: Calibry Gestructureerde Licht 3D-scanner. Bron Thor3Dscanner.com
Puntwolkverwerking
Over het algemeen, vangen 3D-scansystemen geen continue data, maar discrete posities van het op te vangen oppervlak. Dit is bekend als een puntwolk. De puntwolk verkregen door de 3D-scanner kan niet direct gebruikt worden, dus verschillende na-verwerkingstaken zijn nodig om de digitale replica te bereiken.
De eindkwaliteit van het model zal afhangen, naast het vertrekken van een kwalitatieve puntwolk, van de juiste verwerking ervan. Dit vereist software met goede reconstructie-algoritmen en enige kennis van puntwolkverwerking.
Allereerst, in het geval de 3D-scan in meerdere opnames uitgevoerd is, moeten de verschillende puntwolken uitgelijnd en samengevoegd worden om een enkele wolk te bereiken die het hele model bedekt. De nauwkeurheid van het uitlijnen van de puntwolken zal grotendeels afhangen van de tracking-mogelijkheden van de 3D-scanner. Marker-tracking zal altijd het makkelijkst uit te lijnen zijn, echter, er zijn gevallen waarin markers niet gebruikt kunnen worden, zoals in het geval van kunstwerken. Voor deze gevallen incorporeren sommige scanners, zoals Calibry of Calibry Mini, meerdere tracking-opties, zoals textuur-tracking.
Video 4: 3D-scannen met markers. Bron: Thor3Dscanner.com.
Vervolgens, moet de puntwolk schoongemaakt worden door die punten te verwijderen die niet overeenkomen met het oppervlak, ofwel omdat ze tot objecten in de omgeving behoren of omdat ze verschijnen door een fout in de 3D-scanner. Een kwalitatieve 3D-scanner samen met een goed scanproces zal een schone puntwolk met weinig of geen overbodige punten opleveren.
Eenmaal de puntwolk schoongemaakt, zal het nodig zijn om het mesh te reconstrueren. De selectie van geschikte parameters zal nauwkeurige en correct aangepaste meshes opleveren.
Na het converteren van de puntwolk naar een polygoonmesh, moet het gecontroleerd en gerepareerd worden. Een van de meest voorkomende defecten is meestal het opduiken van gaten in het mesh door ontbrekende data tijdens het scannen. De enige manier om deze defecten te repareren is door een patch toe te passen door interpolatie. De kwaliteit van de interpolatie-algoritmen geïmplementeerd in de software zal de kwaliteit van de reconstructie beïnvloeden.
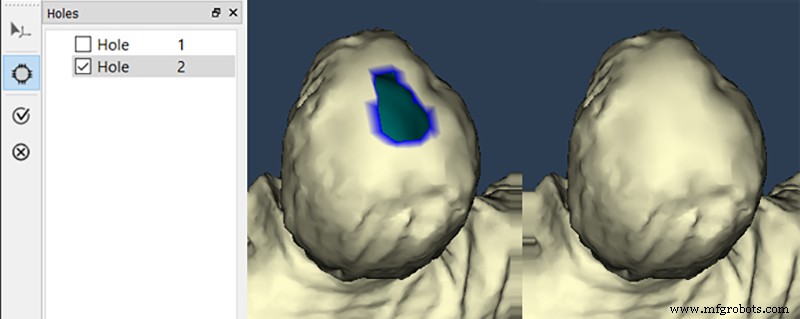
Afbeelding 3: Een gat in het mesh repareren met Calibry Nest. Bron: Thor3Dscanner.com.
Ten slotte zal het nodig zijn om het mesh te optimaliseren. Het type optimalisatie zal grotendeels afhangen van de eindtoepassing. Het mesh kan vereenvoudigd worden, resolutie offerend ten koste van bestandsgrootte-reductie. Mesh-vereenvoudiging kan vaak helpen kleine defecten te corrigeren, eenvoudigere en meer homogene geometrieën bereikend. Aan de andere kant, kan de mesh-resolutie verhoogd worden door nieuwe elementen te interpoleren. Het verhogen van de mesh-resolutie verhoogt niet de resolutie van de opname, echter, het kan helpen om grotere continuïteit en gladheid in oppervlakken met kromming te verkrijgen.
Sommige 3D-scanners, zoals die gebaseerd op gestructureerde licht, staan het simultaan vangen van textuur en kleur van oppervlakken via foto's toe. Dit staat een extra stap in verwerking toe door textuur op het mesh te mappen. Dit is met name interessant voor toepassingen gerelateerd aan kunst en entertainment.
Video 5: 3D-getekstureerd model gescand met Calibry. Bron: Thor3Dscanner.com.
Er zijn veel mogelijke toepassingen voor 3D-scanners in verschillende industriële sectoren. In geneeskunde en orthopedie, bijvoorbeeld, kunnen ze delen van het lichaam van een patiënt digitaal repliceren om aangepaste orthesen te ontwikkelen. In het entertainment-veld zijn ze wijd gebruikt in film en videogames om digitale tweelingen van acteurs te creëren. Ze worden steeds vaker gebruikt in kunst en archeologie om digitale replica's van kunstwerken en historische artefacten te produceren voor wetenschappers over de hele wereld om te bestuderen. In engineering hebben ze het opstellen van plannen van complexe onderdelen vergemakkelijkt, werktijd verminderend en nauwkeurigere modellen bereikend. In inspectie vergemakkelijken ze het vergelijken van de geometrie van een component over de tijd om vervormingen te detecteren die helpen falen te voorkomen.
3D-scanners zijn tegenwoordig een onmisbaar hulpmiddel in veel sectoren. De ontwikkeling van nieuwe technieken, zoals gestructureerde licht, heeft geleid tot nieuwe 3D-scanners die hoge resolutie en nauwkeurigheid combineren, gecombineerd met hoge data-verzamelingssnelheid en een economische prijs. Voorbeelden zijn de nieuwe Calibry en Calibry Mini scanners of de EinScan-serie van Shining.
3d printen
- Superieure Oppervlakteafwerking Bereiken met Gieten op Verloren Wasmodel
- JIS H4120 Gehalte 6061-O Aluminium – Uitstekende Corrosieweerstand & Letselbaarheid
- JIS H4100 6061-O Aluminiumlegering – Hoge Sterkte, Corrosiebestendig, Uitstekend Lasbaar
- JIS H4120 6061 T6 Aluminiumlegering – Hoge Prestaties & Corrosiebestendigheid
- 6061‑T6 Aluminium (JIS H4140) – Hoge Sterkte, Corrosievaste Legering
- JIS H4180 6061‑T6 Aluminium: Hoogpresterende, Corrosievaste Legering
- JIS H4040 Grade 6061 T4 Aluminium: Superieure Corrosieweerstand & Lasbaarheid
- JIS H4040 Grade 6061 T6 Aluminiumlegering – Hoge Sterkte & Corrosieweerstand
- JIS H4080 Grade 6061 O: Premium aluminiumlegering voor duurzaamheid
- EN 573-3 Kwaliteit AW-6061 O3 – Premium Aluminiumlegering voor Corrosiebestendigheid
- EN 573-3 AW-6061 F Aluminiumlegering – Premium, Corrosiebestendig, Lasbaar