



Autonome UAV's Landen op Bewegende UGV's, Zelf Opladen Zonder GPS – Doorbraak voor Remote Zoek- en Reddingsoperaties
Onderzoekers hebben een methode ontwikkeld waarmee een draaiwing onbemend luchtvaartuig (UAV) kan landen op een bewegend onbemend grondvoertuig (UGV) zonder hulp van GPS en kan opladen voordat het doorgaat. Teams van autonome lucht- en grondagents maken operaties mogelijk in zoek- en reddingsomgevingen die te ver afgelegt of te gevaarlijk zijn voor mensen, maar vaak uitgebreide positionerings- en communicatie-infrastructuur vereisen.
Kritieke Functie: Autonome Landing en Heropladen
Een essentiële functie van UAV's is het autonoom landen op stationaire en bewegende grondvoertuigen, opladen en vervolgens opstijgen voor nieuwe missies. UAV's kunnen niet op GPS vertrouwen, omdat dit gemakkelijk wordt gestoord. Deze gedragingen moeten daarom worden uitgevoerd met behulp van andere bronnen zoals boordvisie.
Boordberekeningen met Goedkope Sensoren
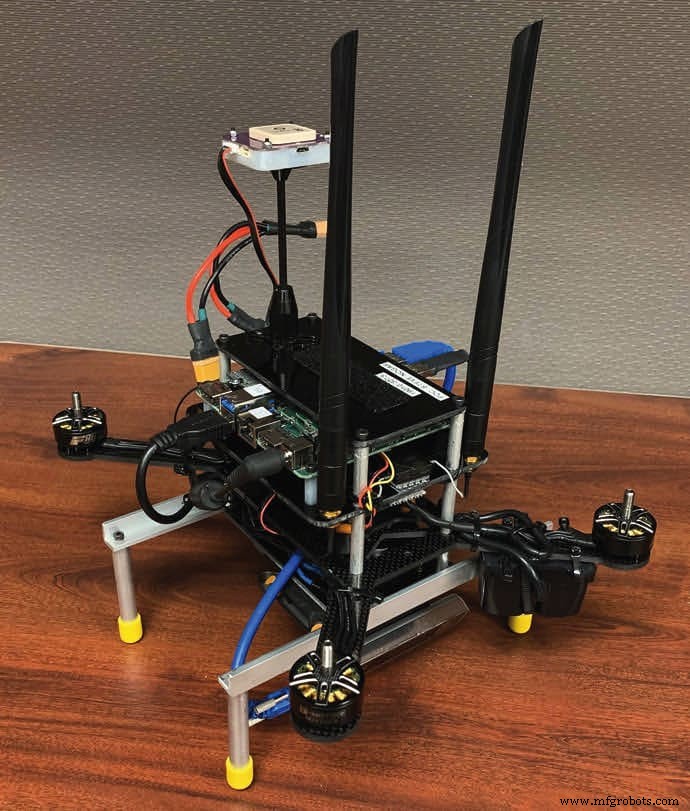
De onderzoekers voerden berekeningen uit op het voertuig zelf met behulp van goedkope sensoren en computers. Er vond geen communicatie plaats tussen de UAV en UGV. Het team voerde zowel software-in-the-loop simulaties als buitentesten uit en toonde aan dat het algoritme effectief is bij het uitvoeren van landingsmanoeuvres. Met een kleine, op maat gebouwde quadrotor en een UGV bij jogsnelheid experimenteerden de onderzoekers met landings.
Visie-gebaseerde Localisatie en Unieke Marker
Het werk combineert GPS-ontkende gedragingen met experimenteel bewezen gedrag. Het gebruikt visie-gebaseerde localisatie met visueel-inertièle odometrie, een unieke marker bovenop het grondvoertuig ontworpen voor deze toepassing, en boordgedragingen en -besturing. Bovendien werden deze gedragingen uitgevoerd op een klein UAS met aanzienlijke berekeningsbeperkingen.
De aangepaste marker op het grondvoertuig is specifiek ontworpen voor de landingstaak. Deze bevat kleinere markers binnen de grotere marker die nog zichtbaar zijn terwijl de camera de marker benadert. De benadering kan de afhankelijkheid van de fiduciaire marker op het grondvoertuig verminderen en deze vervangen door kunstmatige intelligentie die het voertuig herkent waarop geland moet worden.
Sensor
- Waarom Fiix Erkend Wordt als Innovator in de CMMS-branche
- De dynamo begrijpen: hoe het uw auto voedt en defectherkenning
- Chassis-aarding begrijpen: doel, functie en belang
- Rapid Agent Aerosol Detector (RAAD): Snelle, Gevoelige Bioagent Detectie voor Publieke Veiligheid
- EV vs. ICE: Hoe bedradingsharness-ontwerp verschilt
- HeadFi: Zet elke koptelefoon om in slimme apparaten met een simpele adapter
- Geavanceerde high-altitude UAV voor nauwkeurige meteorologische monitoring
- Autonome dronezwerm oplaadsysteem: Missietijd verlengen met UGV's
- Zijn we klaar voor Level-4 autonome voertuigen?
- Draagbare Software Agents: De Goldilocks-oplossing voor IoT-connectiviteit
- Hoogtemperatuur Wolfram Grondstaf voor Superieure Stabiliteit