



Resistieve sensorbruggen lineariseren met twee bewezen hardware-methoden
Het meten van minuscule weerstandsveranderingen in sensoren kan uitdagend zijn. Dit artikel presenteert twee hardware-technieken die brug-non-lineariteitsfouten elimineren, wat nauwkeurigheid en kalibratie-eenvoud verbetert.
De weerstand van een resistieve sensor verandert in reactie op een fysieke variabele zoals temperatuur of kracht. De percentage-verandering is typisch miniscule – bijvoorbeeld kan een rekstreep minder dan 1% variëren over zijn hele bereik.
Nauwkeurige meting van dergelijke kleine veranderingen vereist een zeer precies circuit. Brugconfiguraties maken dit makkelijker, maar zelfs een lineaire sensor kan een non-lineaire brug-output produceren.
Software of hardware-methoden kunnen deze non-lineariteit corrigeren. Hieronder verkennen we twee bewezen hardware-benaderingen.
Brug-non-lineariteit van resistieve sensoren
Overweeg een druksensor met een lineaire respons:
Rsensor = R0 + Mx
Aannemend dat de helling M gelijk is aan de initiële weerstand R0, vereenvoudigt de respons tot R0(1 + x).
Met een standaard brug (Figuur 1), waar de andere drie weerstanden gelijk zijn aan R0, maximaliseert gevoeligheid. De brug-output is:
Vuit = Vr \(\left(\dfrac{R_0(1+x)}{R_0+R_0(1+x)} - \dfrac{1}{2}\right)\)
wat reducеert tot
Vuit = Vr \(\dfrac{x}{2(2+x)}\) (Vergelijking 1)
Omdat de relatie non-lineair is, voor kleine x (x ≪ 2) kunnen we benaderen:
Vuit ≈ Vr \(\dfrac{x}{4}\) (Vergelijking 2)
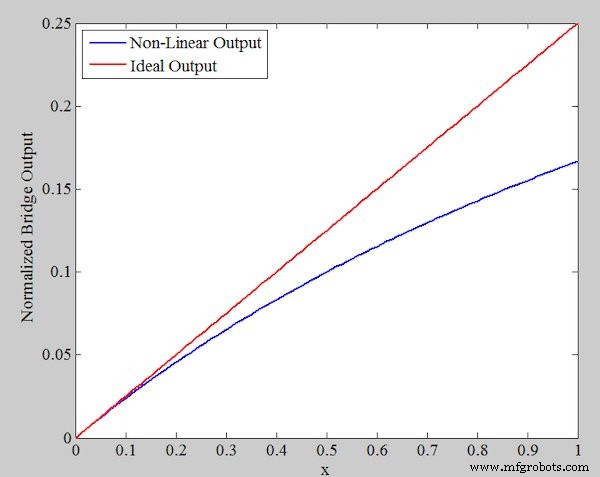
Figuur 2 toont de genormaliseerde output $V_{uit}/V_{r}$ voor beide vergelijkingen, illustrerend hoe de afwijking groeit met x.
Non-lineariteitsfout kwantificeren
Vergelijking 1 herschreven:
Vuit = Vr \(\dfrac{x}{4}\) \(\dfrac{1}{1 + \dfrac{x}{2}}\)
Aannemend $x/2 \ll 1$, geeft een Taylor-uitbreiding:
Vuit ≈ Vr \(\dfrac{x}{4}\) (1 – \(\dfrac{x}{2}\))
Vergelijkend met Vergelijking 2, is de absolute non-lineariteitsfout
ENon-Lineariteit = Vr \(\dfrac{x}{4}\) \(\dfrac{x}{2}\)
Uitgedrukt als percentage van de ideale waarde:
Percentage Fout = \(\dfrac{x}{2} \times 100\%\)
Voorbeeld
Voor een sensor met R0 = 100 Ω en maximum x = 0,01, is de piek-lineariteitsfout
Percentage Fout = \(\dfrac{0,01}{2} \times 100\% = 0,5\%\)
Hoewel software-compensatie mogelijk is, verbetert een lineaire brug-output direct meetprecisie en vereenvoudigt kalibratie.
Methode 1: Spanning evenredig aan weerstandsverandering
Figuur 3 illustreert het eerste linearisatie-circuit.
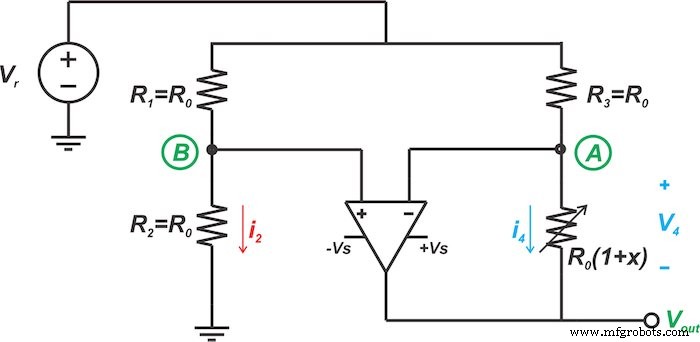
Door een constante referentiestroom $I_{Ref}$ door de sensor te forceren (Figuur 4), wordt de sensor-spanning
Vsensor = IRef · R0(1 + x)
Hergeschikt:
Vsensor = R0 IRef + R0 IRef x
De eerste term is constant; de tweede is lineair in x. De op-amp in Figuur 3 houdt knooppunt B op $V_{r}/2$, wat een constante stroom $V_{r}/(2R_{0})$ door de sensor dwingt. Gevolg is de output
Vuit = -\(\dfrac{V_{r}}{2}\) x
wat een zuivere lineaire functie van x is.
Methode 2: Stroom evenredig aan weerstandsverandering
Figuur 5 presenteert de tweede aanpak.
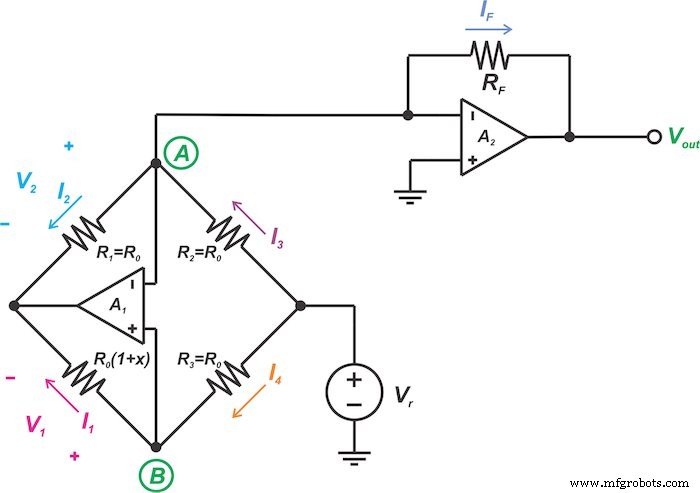
In dit ontwerp draagt tak 1 een stroom evenredig aan de sensorweerstand:
I1 = IRef · R0(1 + x)
Tak 2 levert een constante stroom $I_{Ref} R_{0}$, dus de differentiële stroom in tak 3 is $I_{Ref} R_{0} x$. Met twee op-amps met identieke ingangen, trekt het circuit de constante term af en output
Vuit = Vr \(\dfrac{R_{F}}{R_{0}}\) x
Het kiezen van de verhouding $R_{F}/R_{0}$ stelt willekeurige winst in. Hoewel deze methode een extra op-amp vereist, biedt het flexibele schaling.
Om meer diepgang-artikelen te verkennen, bezoek mijn artikellijst.
Sensor
- Ophefbruggen: techniek, geschiedenis en moderne innovaties
- Betonbalkbrug: Ontwerp, Constructie en Toekomsttrends
- Hoe Bruggen Overhangs Stabiliseren In 3D-Printen
- Dual-Mode Elektronische Huid: Contactloze en Tactiele Sensing via Magnetische Velden
- Geavanceerde Vloeibaar Metaal Wearable Druksensor voor Nauwkeurige Gezondheidsmonitoring
- Ultrasensitieve grafene microgolf foton sensor
- Geavanceerde TOMOPLEX sensorfilm voor real-time luchtvaartmonitoring
- Miniatuur Chip-gebaseerde Long-Hart Sensor Vangt Duidelijke Cardio-Pulmonaire Signalen
- NASA Ames Solid-State CO₂ Sensor: Nauwkeurige Detectie over Temperatuur, Druk en Vochtigheid
- Geavanceerde Koolstofgebaseerde NO₂-sensor Verbetert Binnenluchtkwaliteitsmonitoring
- Ultragevoelige Grafene Stroomsensoren voor Precieze Biomedische Toepassingen