



4D Imaging Radar‑chipsets leveren precieze objectidentificatie voor next‑gen automotivesensoren
Radar is hot, vooral met vooruitgang die objectidentificatie/classificatie en hogere latitude‑resolutie beloven – iets wat traditionele radar niet kon. Met deze nieuwe innovaties duiken radars op als de meest gezochte sensor onder carmakers en Tier Ones die hooggeautomatiseerde voertuigen ontwikkelen.
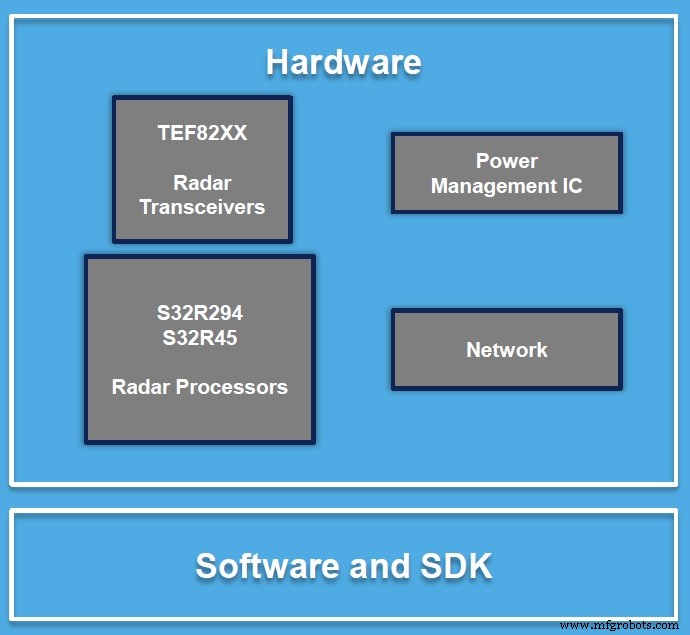
Radarsysteemoplossing (Bron: NXP)
Reagerend op de hoge verwachtingen van de automotive‑industrie, kondigde NXP Semiconductors aan dat het een suite van nieuwe radar‑sensorchipsets sampleert, bestaande uit de S32R45 radar‑processor en nieuwe 77 GHz transceivers genaamd TEF82xx.
NXP, dat RF CMOS radars pionierde met zijn eerste radar‑chip "Dolphin" vijf jaar geleden, is een toonaangevende leverancier van automotive radar‑oplossingen.
NXP's 4D imaging sensoren meten niet alleen bereik en snelheid, maar ook "elevatie, richting en angle of arrival, terwijl objecten geïdentificeerd worden op een veel hogere resolutie," legde Torsten Lehmann, executive vice president en general manager voor radio frequency processing, uit tijdens een interview met EE Times. Met 4D imaging radar dat niet alleen de horizontale maar ook de verticale vlakken begrijpt, kan een voertuig bepalen of het "onder" of "boven" een object moet rijden, zei Lehmann.
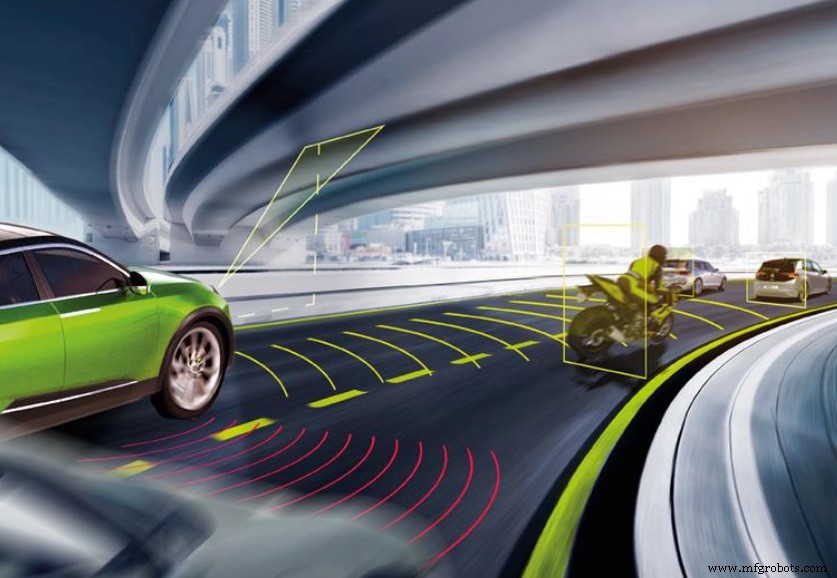
"Beeld een scène waarin een voertuig 80 km/u op de snelweg rijdt, terwijl een motorfiets – een klein object met lage reflectiviteit – van achteren op 200 km/u aankomt," zei hij. In tegenstelling tot camera's en lidars, kunnen deze verbeterde radars de motorfiets identificeren, initieel ver uit elkaar, en herkennen dat deze twee objecten met twee verschillende snelheden bewegen, verklaarde Lehmann.
(Bron: NXP)
Tot nu toe is radar de enige sensor die in staat is te opereren boven de 300 meter, objecten herkennend die met hoge snelheden rijden. Noch camera's noch lidars kunnen die afstand en snelheid aan.
Met de opkomst van hogere resolutie imaging radars, zijn veel radar‑leveranciers, inclusief NXP, ijverig om radars te positioneren als de enige hoge‑snelheidssensor die kan functioneren in de ergste weer‑ en verlichtingsomstandigheden.
Schaalbaarheid
NXP is zeker niet alleen in het praten over 4D imaging radar. Continental kondigde vorige september aan dat het Xilinx FPGA's gebruikt om de eerste productie‑klare 4D imaging radar voor de automotive‑industrie te deployen, verwacht in personenauto's in 2021 te verzenden.
Gegeven NXP's volume‑productie‑ervaring met 77 GHz RF CMOS transceivers, en de S32R45 radar‑processor, claimt NXP dat zijn 4D imaging radar chip set de kosten en stromefficiëntie aanzienlijk kan reduceren vergeleken met general‑purpose FPGA‑implementatie. NXP onthield zich echter van het specificeren van de mate van kosten/vermogen‑reductie.
Phil Magney, founder en president van VSI Labs, zei: "We volgen deze ruimte al enkele jaren nauwlettend. Ironicerwijs was de eerste keer dat ik erover hoorde van een NXP‑presentatie enkele jaren geleden. Toen werd het gepresenteerd als een potentiële concurrent voor lidar omdat de nieuwe radars een puntwolk konden produceren."
Onduidelijk, NXP heeft zijn 4D imaging radar‑lancering al enige tijd gepland.
Maar NXP's pitch verschuift. In plaats van alleen de capaciteit om puntwolken te produceren te benadrukken, heeft de nadruk van het bedrijf nu verschoven naar de schaalbaarheid die geboden wordt door een suite van zijn nieuwe radar‑oplossingen.
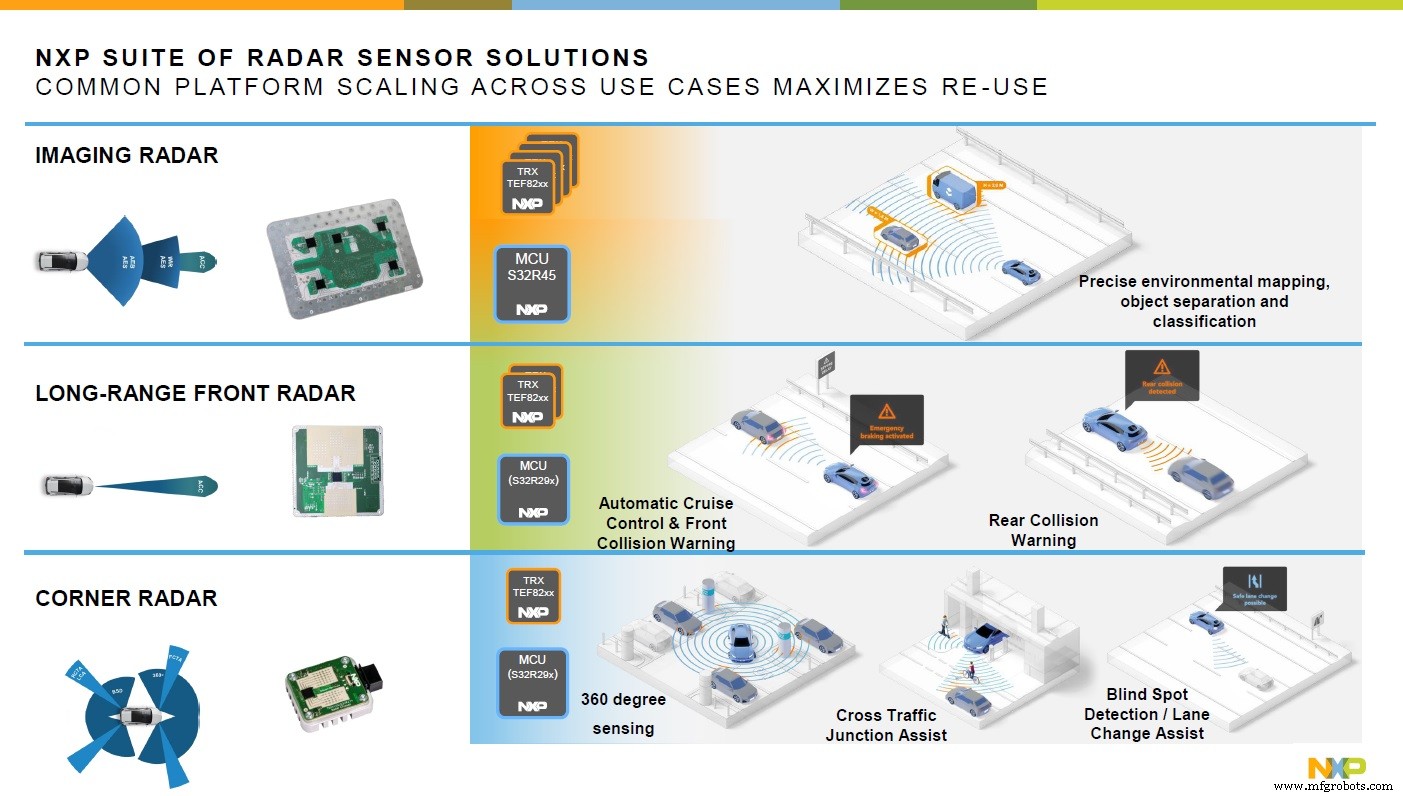
NXP promoot nu "een gemeenschappelijk platform dat schaalt over verschillende use cases," variërend van hoekradar en lange‑afstand voorradar tot imaging radar. Dit is belangrijk voor een industrie die technologieën zoekt om de New Car Assessment Program (NCAP) eisen te halen die betere prestaties in blind spot en automatische noodremfuncties vereisen. Hoewel NCAP geen voorkeurstechnologieën specificeren, shoppen carmakers – gedwongen om NCAP‑eisen te halen – naar betere radar‑technologieën die objecten in hoek en front kunnen detecteren, legde Lehmann uit.
klik voor afbeelding in volledige grootte
(Bron: NXP)
Voor blind‑spot‑detectie en lane‑assist in Level 1 en 2 voertuigen, werkt een combinatie van NXP's enkele TEF82xx transceiver en S32R45 radar‑processor. De toevoeging van adaptive cruise control en front‑ en rear‑collision warning voor L2 en L3 auto's zou twee transceivers in plaats van één vereisen. Voor object‑scheiding en classificatie gevraagd door L4 en L5 autonome voertuigen, kunnen OEM's vier cascaderende transceivers combineren met één radar‑processor.
De sleutel is dat door de overgang naar hogere automatisering, carmakers die diverse merken en modellen moeten adresseren, in staat moeten zijn om een enkel platform te gebruiken dat ontworpen is om software en hardware te hergebruiken.
Transitie naar 4D imaging radar
De evolutie van automotive radars wordt echter verward door marketing‑jargon.
Traditionele radars – soms 2D genoemd – gingen over in imaging radars. "Imaging radar creëert essentieel een array waarbij de dichtheid van metingen dramatisch toeneemt," legde Magney uit. "Traditionele 2D radar is grof in vergelijking en produceert slechts een enkel punt per object. Maar een imaging radar zou veel punten produceren om beter te begrijpen wat getracked wordt." Kortom, merkte hij op, "Imaging radar produceert verticale resolutie waar traditionele radar van een enkel vlak werkt."
Hoe verschillen 3D en 4D imaging radars dan?
"Ik denk dat tijd gebruikt wordt als de vierde dimensie. Ik heb dit van een paar andere bedrijven gehoord en zo gebruiken ze het," merkte Magney op. Maar hij voegde toe: "Eerlijk gezegd, is 4D meer marketing‑hype dan iets anders, omdat het tijdselement afgeleid wordt van Doppler. Als dat het geval zou zijn, dan zou traditionele 2D 3D genoemd kunnen worden."
Met andere woorden, het tijdselement is altijd kritisch geweest voor wat radars bieden. Gestelde dezelfde vraag, noteerde NXP's Lehmann dat het vierde element van de 4D imaging sensor "laterale resolutie" is. 4D imaging radar begrijpt de omgeving beter, bepalend of een voertuig eronder of erboven kan vliegen.
Latitude‑resolutie
"Hogere latitude‑resolutie" vertaalt zich in grotere verticale resolutie, merkte Magney op. "Dit an sich is een van de belangrijkere features."
Deze discussie roept de Joshua Brown‑zaak in herinnering. Brown's Tesla Model S sedan doodde de bestuurder, botsend met een vrachtwagentrailer die zijn pad kruiste op US highway 27A in Florida in mei 2016. Breed wordt gerapporteerd dat de Tesla, uitgerust met camera's en traditionele 2D radar, aanvoelde dat de auto onder de gigantische trailer kon rijden, en rechtop inbotste.
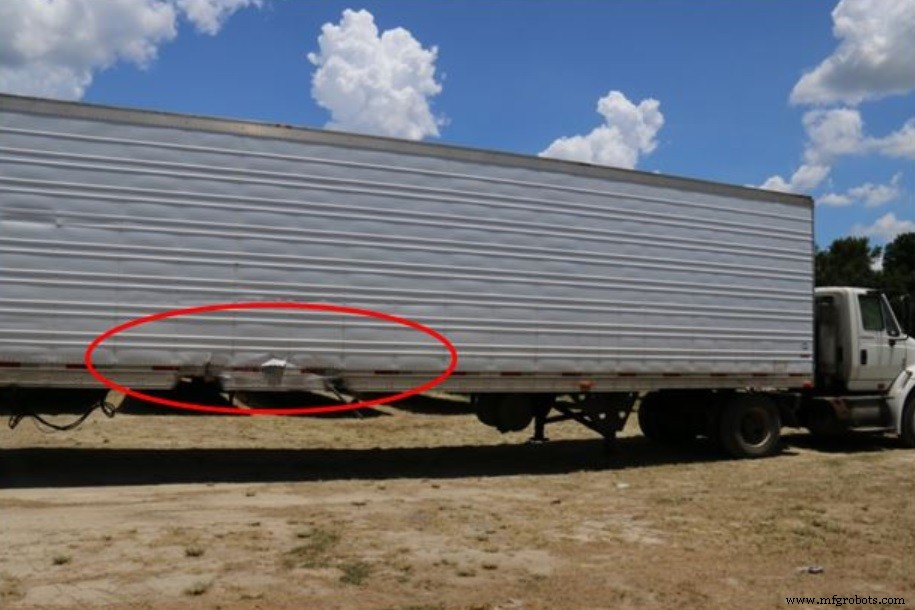
De foto toont de rechterkant van de semi‑trailer. Gebied in rode ovaal markeert botsingsschade van Joshua Brown's Tesla S. (Bron: National Transportation Safety Board)
Kon een 4D imaging sensor zo'n fatale ongeluk hebben voorkomen? Magney zei: "Ja, dit type radar zou niet gevoelig zijn voor false positives van traditionele radar. En het zou de Tesla‑ongeluk niet hebben toegestaan."
Hogere prestatie transceivers en radar‑verwerking
NXP's nieuwe TEF82xx – 75 mm x 75 mm – is gebouwd op de tweede‑generatie RFCMOS gebaseerd op 40 nm proces‑technologie. Het bedrijf claimt dat het RF‑prestaties kan verdubbelen voor verbeterde sensing, vergeleken met de vorige versie.
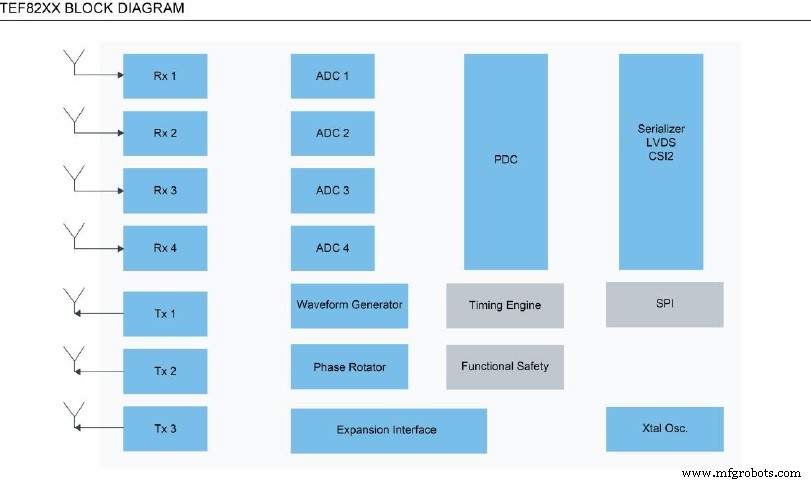
De nieuwe transceiver‑chip biedt ook 4X fase‑ruis‑reductie rondom het doel, wat betere object‑scheiding mogelijk maakt. Het komt met een 6‑bit fase‑rotor voor beam‑steering applicaties en geavanceerde modulatie MIMO‑ondersteuning.
NXP's nieuwe S32R45 radar is gebouwd op 16 nm FinFET‑proces. Het biedt tot 4X cascade transceiver‑ondersteuning voor "precieze omgevingsmapping en verbeterde scene‑begrip" in L4 en L5 voertuigen, claimde het bedrijf.
klik voor afbeelding in volledige grootte
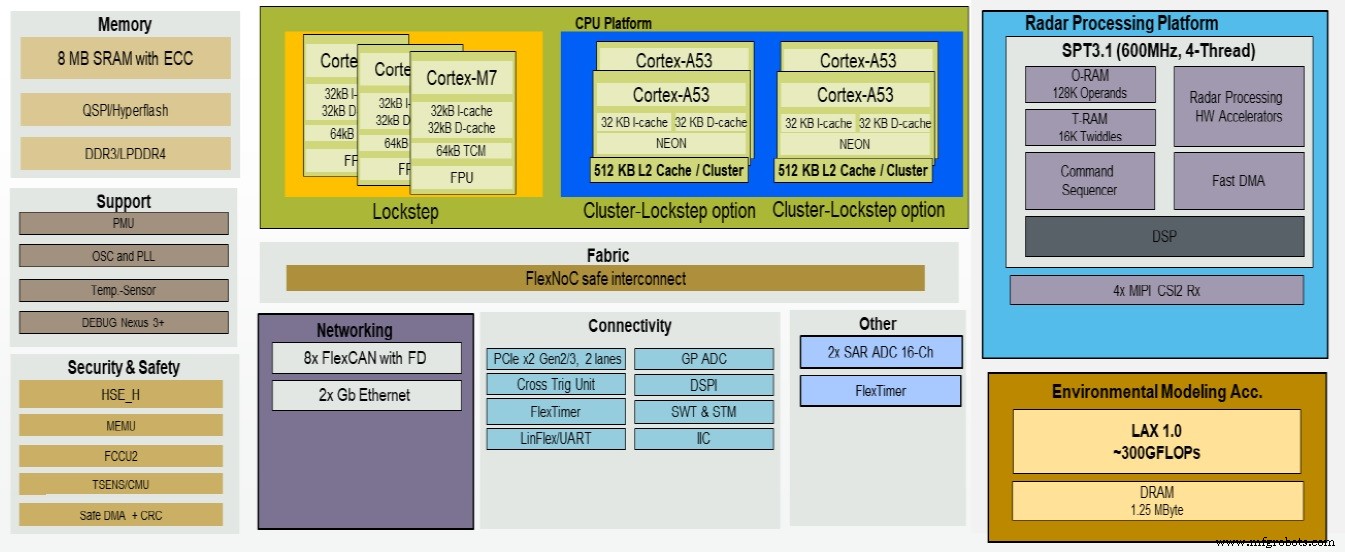
S32R45 blokdiagram. (Bron: NXP)
Het is belangrijk om te noteren dat de S32R45 capabel is van nieuwe radar‑versnellingen. Meer specifiek, biedt het een nieuwe "lineaire algebra radar accelerator" die tot 64X prestaties levert vergeleken met een ARM A53‑kern, volgens NXP. Dit vertaalt zich in het draaien van "super‑resolutie direction of arrival (DoA) algoritmes en echte MIMO‑operatie zelfs in ongunstige weersomstandigheden," claimde NXP.
Hervaat debat: lidar vs. radar
NXP claimt dat zijn nieuwe 4D imaging radar lager dan 1‑graad hoekresolutie biedt. Maar hoe verhoudt het zich tot lidar?
Lehmann merkte op: "Als je spreekt over een high‑performing lidar – als een mechanisch rotatief type gebruikt door Waymo, kan het veel granulere puntwolken produceren, aangezien het lager dan 0,1° of 0,5° hoekresolutie biedt." Hij voegde toe, maar zo'n lidar is "bulky en kost duizenden dollars."
Magney observeerde: "Er is een gerucht dat Tesla imaging radar overweegt voor het Model 3 platform en dat zou een slimme zet zijn, omdat het een beter antwoord geeft voor het niet‑gebruik van lidar." System Plus Consulting's teardown onthulde dat Tesla Continental's 2D radar gebruikte, gerapporteerd door EE Times.
Volgens Magney is Tesla echter overgeschakeld van Continental naar Bosch voor groter bereik. Hij legde uit dat dit beide 2D radars zijn met de beperkingen van traditionele radars. "Wat mij betreft, zou een overstap naar imaging radar door Tesla slim zijn. Begrijp dat imaging radar een puntwolk produceert. Hoewel het van lagere resolutie is dan Lidar, is het nog steeds een enorme verbetering ten opzichte van traditionele radar," zei Magney.
Samenvattend benadrukte Magney: "Ik ga lidar nog niet onder de bus gooien."
Volgens hem heeft lidar nu een groot voordeel over radar, ook al kan die kloof dichten met de nieuwe radars. "Een van de sleuteltoepassingen voor lidar is de capaciteit om relatieve lokalisatie uit te voeren tegen een basiskaart. Dit is vitaal voor stedelijke robotaxis en shuttles en ik denk niet dat je lidar voor deze taak kunt verdringen."
Magney concludeerde: "Lidar zal niet verdwijnen zelfs als 4D radar aankomt. In plaats van lidar te verdringen, kun je zeggen dat de nieuwe radars enkele van de beperkingen van traditionele radar overwinnen."
Beschikbaarheid
NXP's nieuwe radar‑chipset, vandaag gesampleerd, gaat in 2021 in volumeproductie. Hoekradar, voorradar en 4D imaging radar zullen over verschillende maanden in 2021 vrijgegeven worden, maar alle drie worden beschikbaar in de tweede helft, zei Lehmann. Hij weigerde te commenteren op prijzen.
>> Dit artikel werd oorspronkelijk gepubliceerd op onze zusite, EE Times.
Ingebed
- Apacer lanceert 'Apacer for Industrial' product‑ID om betrouwbaarheid in IoT, AI en 5G‑oplossingen te verhogen
- Microchip lanceert compacte PolarFire FPGA‑oplossing voor ultra‑hoge‑resolutie 4K‑video & imaging
- Kymati: pioner in precisie-radaroplossingen voor industrie en mobiliteit
- Arbe onthult eerste automotive‑graad 30 fps 4D imaging radar-processor
- ImeC introduceert eerste spiking neural network radar-chip, vermindert vermogen 100× en latentie 10×
- PicoCoreMX8MM: ultra-compacte ARM-module aangedreven door NXP i.MX 8M Mini
- congatec introduceert SMARC 2.0 Module aangedreven door NXP i.MX 8M Mini Processor
- Mini‑Circuits & Vayyar lanceren VTRIG‑74: 4D millimetergolf-imaging ontwikkelkit
- C# Classes & Objects: Fundamenten voor Robuuste OOP
- Java Singleton patroon uitgelegd: hoe veilig te implementeren en gebruiken
- Java Object Serialisatie: Objecten Persisteren en Herstellen