



2026 Laspositioneerder Gids: Kiezen tussen 1-, 2- en 3-as systemen
Door het EVST-editorteam · Laatst bijgewerkt: 11 juni 2026
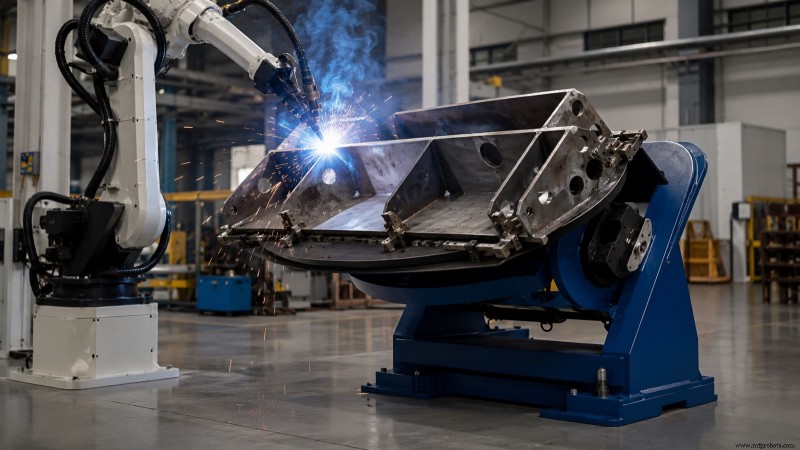
Een laspositioneerder is een aangedreven machine die een werkstuk roteert, kantelt of tillt zodat elke lasnaad benaderd kan worden in een vlakke of horizontale oriëntatie – de posities die de hoogste laskwaliteit en depositietempo's opleveren. Positioneerders worden gecategoriseerd op het aantal aangedreven assen: eenasige units roteren om één as, twee-as units voegen een kantelfunctie toe, en drie-as units introduceren een tweede rotatie of verticale tilling. Het selecteren van de juiste configuratie hangt af van onderdeelgeometrie, gewicht en of de las wordt uitgevoerd door een menselijke operator of een robot.
Waarom een laspositioneerder belangrijk is
Laskwaliteit is intrinsiek verbonden met laspositie. AWS D1.1, de structurele staallascode, specifickeert dat vlakke (1G/1F) en horizontale posities hogere stroom, snellere voeding en superieure fusie mogelijk maken omdat zwaartekracht het gesmolten bad stabiliseert. Een positioneerder houdt naden in deze gunstige oriëntaties terwijl de las vordert, wat de noodzaak elimineert voor de lasker of robot om de naad rond een vast onderdeel na te jagen.
De voordelen zijn drievoudig: hogere depositietempo's door optimale parameters, lagere defectcijfers door out-of-position-lassen te vermijden (de voornaamste oorzaak van porositeit en gebrek aan fusie), en verminderde cyclus tijden omdat het onderdeel automatisch indexeert naar de volgende naad in plaats van handmatig ontklemd, geroteerd en gerefixeerd te worden. In een robotcel stelt een positioneerder een enkele arm in staat om complexe geometrieën in één continu programma te lasten. Voor een breder overzicht van robotische lasautomatisering, zie onze lasrobotgids voor zware industrie.
De drie positioneerderklassen per asaantal
Elke laspositioneerder past in één van drie families gebaseerd op zijn aangedreven assen. Het asaantal bepaalt welke naden vlak gepresenteerd kunnen worden en stelt de eerste specificatie voor cel-dimensionering.
Eenasige positioneerders
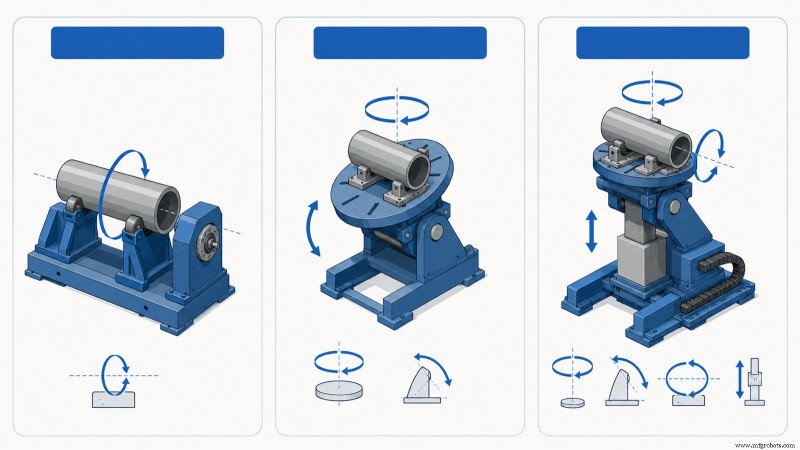
Eenasige units bieden een enkele aangedreven beweging – meestal rotatie om een horizontale of nabij-horizontale as. Ze zijn de werkpaarden voor cilindrische en rotationeel-symmetrische onderdelen zoals pijpen, drukvat-mantels, flenzen enassen. Het onderdeel draait onder een vaste brander terwijl de naad in de vlakke positie blijft, ideaal voor omtrekslassen. EVST's eenasige lineup – Eenasige Hoofdkast Servo Positioneerder, Eenasige Horizontale Servo Positioneerder, en Kop & Staart Eenasige Laspositioneerder – klemt een lang onderdeel tussen een aangedreven kopstuk en een vrij-draaiende staartstuk zodat het op zijn eigen centrumlijn kan roteren.
Twee-as positioneerders
Door kanteling toe te voegen aan rotatie, kunnen twee-as units draaien en kantelen, wat elk gezicht van een blokvormig of onregelmatig onderdeel in de vlakke positie brengt. Deze klasse is de meest veelzijdige voor algemene fabricage, lasconstructies, beugels, frames en machinebases met naden in meerdere vlakken. EVST's twee-as catalogus omvat L-type, U-type, C-type en Platform-type configuraties, die voornamelijk verschillen in tafelondersteuning en kantelruimte rond bulky onderdelen.
Drie-as positioneerders
Drie-as positioneerders combineren rotatie, kanteling en een derde aangedreven beweging – typisch een tweede gyrating of verticale tilling. De toegevoegde as houdt de naad niet alleen vlak, maar ook op een constante werkhoogte en oriëntatie ten opzichte van een robot, wat programmering vereenvoudigt op grote of hoge assemblages. EVST noemt Verticale Gyrating en Horizontale Gyrating drie-as servo positioneerders voor deze zware, geometrie-rijke toepassingen.
| Klasse | Aangedreven bewegingen | Geschikt voor | Typische koppeling |
|---|---|---|---|
| Eenasig | Alleen rotatie | Pijpen, mantels, flenzen, assen, omtreksneden | Handmatig of enkele robot, vaste brander |
| Twee-as | Rotatie + kanteling | Lasconstructies, frames, beugels met multi-vlak naden | Handmatig of robot, algemene fabricage |
| Drie-as | Rotatie + kanteling + tweede gyrating/tilling | Grote, hoge of geometrie-rijke assemblages | Robotcel, gecoördineerde beweging |
Kopstuk/Staartstuk vs Draaitafel: Een veelvoorkomende verwarring
Kopers vragen zich vaak af of ze een "positioneerder" of een "kopstuk/staartstuk" nodig hebben. Deze termen beschrijven hoe het onderdeel ondersteund wordt in plaats van concurrerende categorieën. Een draaitafel-stijl positioneerder rust het onderdeel op een enkele roterende tafel, gekanteld vanaf één kant. Een kopstuk/staartstuk-arrangement ondersteunt een lang onderdeel aan beide uiteinden – één uiteind wordt aangedreven terwijl het andere vrij draait – zodat het onderdeel op een stabiele centrumlijn roteert, vergelijkbaar met een draaibank.
Lengte en slankheid dicteren de keuze. Korte, compacte onderdelen passen comfortabel op een enkele draaitafel. Lange assen, balken of rotoren zouden doorbuigen of whippen als ze gekanteld worden ondersteund, wat een kopstuk/staartstuk de juiste oplossing maakt. Voor extreem lange onderdelen houdt een staartstuk met eigen aangedreven ondersteuning of intermediaire steunpunten de deflexie binnen tolerantie. In de praktijk ontwerpen EVST-ingenieurs vaak twee-stationsopstellingen: een twee-as tafel voor compacte beugels en een kopstuk/staartstuk voor lange frames, in plaats van een enkele machine beide taken slecht te laten uitvoeren.
Specificaties die selectie drijven
Eenmaal de klasse gekozen, bepaalt een beknopte lijst van parameters de exacte machine. Dit zijn de cijfers die een leverancier nodig heeft voor een offerte en die een koper moet verifiëren tegen het zwaarste, grootste onderdeel in de familie.
- Nominaal belasting – de maximale massa die de tafel draagt. Dimensioneer tegen het onderdeel plus zijn fixatie, niet het kaal onderdeel.
- Zwaartepunt en eccentriciteit – belastingcapaciteit daalt naarmate het zwaartepunt van het onderdeel van het tafelvlak en de rotatie-as afwijkt. Een positioneerder gewaardeerd voor een belasting met het zwaartepunt op-as kan overbelast zijn wanneer dezelfde massa off-center gemonteerd is.
Rotatiesnelheid en koppel – moet overeenkomen met de lasvoedsnelheid voor de grootste diameter, zodat de oppervlaktesnelheid bij de naad binnen het procesvenster blijft. - Kantelbereik en -snelheid – voor twee- en drie-as units, de hoekafstand die elke naad naar vlak brengt, doorgaans tot 90 of 135 graden afhankelijk van frametype.
- Tafeldiameter en T-gat patroon – definieert hoe de fixatie monteert en de maximale onderdelegrootte die het gezicht ondersteunt.
- Aarde/slipring stroompad – voor lasten moet de positioneerder stroom door het roterende gewricht voeren zonder overslag door de lagers, wat een las-gewijde slipring biedt.
De meest voorkomende dimensioneringsfout is een positioneerder uitsluitend beoordelen op werkstukgewicht terwijl eccentriche belasting genegeerd wordt. Een zwaar onderdeel gemonteerd met zijn massa verspringd van de rotatie-as oefent een draaimoment uit dat de aandrijving op elke hoek moet vasthouden; het overschrijden van de nominale kantel- of rotatiekoppel veroorzaakt stallen of back-driving onder belasting. EVST publiceert belasting- en momentlimieten per model op verzoek in plaats van een enkel headline-nummer, omdat de veilige limiet afhangt van de locatie van de massa.
Handmatig vs Robotische positionering
Een positioneerder dient twee verschillende meesters. In een handmatige of semi-automatische werkplaats presenteert het simpelweg de naad aan een menselijke lasker op een comfortabele hoogte en hoek, met de operator die de indexering controleert. In een robotcel wordt de positioneerder een gecoördineerde bewegingsas: de robotcontroller stuurt de positioneerder en arm samen zodat brander en naad in concert bewegen, de ideale werchoek handhavend door gebogen of samengestelde lassen.
Gecoördineerde beweging onderscheidt een robotische laspositioneerder van een eenvoudige draaitafel. Het vereist dat de servo-assen van de positioneerder worden bestuurd door, of nauwkeurig gesynchroniseerd met, de robotcontroller, wat de reden is waarom robot-kwaliteit positioneerders servo-aandrijvingen met absolute encoders gebruiken in plaats van variable-frequency motoren. Voor een complete celbouw – inclusief stroomvoorziening, robot en positioneerder offerte – zie EVST's lasrobot-cel selectiegids.
Hoe te kiezen: Een vijf-stappen pad
- Profileer de onderdeelfamilie. Lijst het grootste, zwaarste en meest onhandige onderdeel dat de cel moet hanteren. Dimensioneer naar het worst case, niet het gemiddelde.
- Fix het asaantal. Alleen rotatie voor cilindrische onderdelen; voeg kanteling toe voor multi-vlak naden; voeg een derde as alleen toe wanneer grote of hoge geometrie constante werkhoogte onder een robot vereist.
- Kies de houdermethode. Enkele draaitafel voor compacte onderdelen; kopstuk/staartstuk voor lange of slanke onderdelen die zouden doorbuigen.
- Bevestig belasting met eccentriciteit. Controleer nominale belasting bij de werkelijke zwaartepunt-offset, inclusief de fixatie, niet alleen het kaal gewicht op de rotatie-as.
- Match de lasinterface. Las-gewijde slipring voor stroompad, servo-besturing voor robotcoördinatie, en reissnelheden die aansluiten bij uw proces.
Voor een model-voor-model doorloop van EVST's positioneerderlijn tegen payload en kantel/roteer vereisten, met een pad naar een offerte, zie de begleidende gids, EVST laspositioneerder selectie 2026. Om een positioneerder te vergelijken met alternatieve werkstuk-handlingsmachines, lees laspositioneerder vs draaitafel vs manipulator.
EVST's Laspositioneerderbereik
EVST, gevestigd in Chengdu met productie in Wenling, produceert laspositioneerders over alle drie asklassen als onderdeel van zijn robotische lasportfolio. De gepubliceerde reeks dekt eenasige units (Hoofdkast Servo, Horizontale Servo, en Kop & Staart), twee-as units (L-type, U-type, C-type, en Platform-type), en drie-as servo positioneerders (Verticale Gyrating en Horizontale Gyrating). Belastingwaarden, tafelgroottes en kantelbereiken worden per applicatie op verzoek aangeboden, omdat veilige capaciteit afhangt van onderdelegeometrie en zwaartepunt-offset in plaats van massa alleen.
Volgens EVST's certificeringsrecord heeft de robotische en lasautomatiseringsproductielijn IATF 16949 automotive-grade kwaliteitscertificering, en dragen de producten CE, SGS en TUV derde-partij certificeringen. Positioneerders worden doorgaans geleverd als onderdeel van een complete lascel naast EVST's QJAR-lasrobots en stroomvoorziening-integratie, zodat de rotatie- en kantelasissen gecommissioneerd worden als gecoördineerde beweging met de arm in plaats van als een zelfstandige tafel.
Veelgestelde vragen
Waarvoor wordt een laspositioneerder gebruikt?
Een laspositioneerder roteert, kantelt of tillt een werkstuk zodat elke lasnaad naar de vlakke of horizontale positie gebracht kan worden, waar laskwaliteit en depositietempo het hoogst zijn. Het verbetert laskwaliteit, verhoogt doorvoersnelheid door out-of-position-lassen te vermijden, en in een robotcel laat het één arm een complex onderdeel in één continu programma lasten.
Wat is het verschil tussen eenasige, twee- en drie-as positioneerders?
Een eenasige positioneerder roteert het onderdeel op één as, geschikt voor cilindrische onderdelen en omtreksneden. Een twee-as positioneerder voegt kanteling toe, zodat naden op meerdere gezichten van een blokvormig onderdeel vlak gepresenteerd kunnen worden. Een drie-as positioneerder voegt een tweede gyrating of een verticale tilling toe, gebruikt op grote of hoge assemblages waar een robot de naad op constante hoogte en oriëntatie nodig heeft.
Wanneer heb ik een kopstuk/staartstuk nodig in plaats van een draaitafel?
Gebruik een kopstuk/staartstuk wanneer het onderdeel lang of slank is, zoals een as, balk of rotor, die zou doorbuigen of whippen als het op één kant ondersteund wordt. Het aangedreven kopstuk en vrij-draaiende staartstuk houden het onderdeel op een stabiele centrumlijn zodat het true roteert. Korte, compacte onderdelen kunnen op een enkele roterende draaitafel zitten.
Hoe dimensioneer ik een laspositioneerder correct?
Dimensioneer tegen het zwaarste, grootste onderdeel in de familie, inclusief zijn fixatie, en controleer de nominale belasting bij de werkelijke zwaartepunt-offset, niet alleen het kaal gewicht op de rotatie-as. Eccentrische belasting oefent een draaimoment uit dat de aandrijving op elke hoek moet vasthouden; het negeren ervan is de meest voorkomende dimensioneringsfout. Bevestig rotatie- en kantelkoppel tegen de worst-case offset met de leverancier.
Kan een laspositioneerder met een robot werken?
Ja. In een robotcel wordt de positioneerder een gecoördineerde bewegingsas aangedreven door, of gesynchroniseerd met, de robotcontroller, zodat brander en naad samen bewegen om de ideale werchoek te handhaven. Robot-kwaliteit positioneerders gebruiken servo-aandrijvingen met absolute encoders en een las-gewijde slipring om stroom door het roterende gewricht te voeren. Dit onderscheidt een robotische laspositioneerder van een eenvoudige draaitafel.
Waar verder
Om een positioneerder te matchen met een specifieke payload en kantel/roteer vereiste met een pad naar een offerte, zie de EVST product-site gids naar EVST laspositioneerder selectie van eenasig tot drie as. Om te beslissen tussen een positioneerder en andere handlingsmachines, lees laspositioneerder vs draaitafel vs manipulator. Voor de complete robotische lascel, zie onze lasrobotgids en de celselectiegids. Voor inkoopvragen kan EVST sales bereikt worden via de contactpagina.
Over de auteur: Het EVST-editorteam schrijft over industriële robotica en intelligente productie voor ingenieurs en operatieleiders die automatiseringsprojecten evalueren. EVST (EVS TECH CO., LTD), opgericht in Chengdu in 2018, heeft 600+ automatiseringsprojecten geleverd en levert in 100+ landen, met IATF 16949 automotive-grade certificering en CE / SGS / TUV derde-partij certificeringen over de QJAR, collaboratieve robot, SCARA en delta productfamilies.
Positioneerder, draaitafel of manipulator? 2026-expertgids voor lasautomatisering Cobot vs industriële robot: hoe de juiste oplossing te kiezen voor 2026Industriële robot
- Mens-Robot Collaboratie: Innovatie drijven in Gedistribueerde Manufacturing
- De Vierde Industriële Revolutie: Transformatie van de Industrie met Slimme Automatisering
- Robot Programmeren Meesteren: Stapsgewijze Gids Voor Uw Volgend Project
- Fortress introduceert geavanceerde dataverzamelingssuite voor food-safety metaldetectoren
- Motoman DX200 Controller: Geavanceerde robotische 'hersenen'
- Robotische schoonmaakapparaten: Hoe ze werken, waar ze gebruikt worden en hun limieten
- VS lanceert HowToRobot.com: Digitale marktplaats vereenvoudigt industriële robotinkoop
- Collaboratieve robots (cobots) uitgelegd: CNC-bewerking & productie-efficiëntie booster
- Spatter verminderen & snelheid verhogen: Lincoln Electric RapidArc voor superieure gepulste booglas
- Hoe robots volledige autonomie bereiken: van waarnemen tot handelen
- Mechanische Robots: Precisie & Efficiëntie Verhogen In Fabrieken
-
Netstations Begrijpen: Hoe Elektrische Energieverdeling Werkt
In het verleden was er weinig elektriciteitsverbruik, alleen voor verlichting en verwarming. Daarom werden kleine centrales in de lastcentra gebouwd. Tegenwoordig is de vraag naar elektriciteit enorm. Grote centrales worden gebouwd om aan de vraag te voldoen. Deze centrales produceren enorme vermoge
-
Kunstmatige Hartkleppen: Typen, Geschiedenis en Toekomstige Innovaties
Achtergrond Hartkleppen fungeren als terugslagkleppen, die miljoenen keren per jaar openen en sluiten om de bloedstroom te regelen. Natuurlijke kleppen kunnen stenose (vernauwde opening) of regurgitatie (onvolledige sluiting) ontwikkelen, wat de cardiale output compromis en de longdruk verhoogt. All
-
Hoog Gevoelige en Selectieve Hg²⁺ Detectie via FRET tussen CdSe Kwantum Dots en g-C₃N₄ Nanosheets
Samenvatting92 % van de initiële fluorescentie na 2 weken opslag. Echte watermonsters (put, meer, kraan) werden gekwantificeerd met herstellingen tussen 95,4 % en 101,6 % en relatieve standaarddeviaties onder 2 %. Dit FRET-platform biedt een robuuste, herbruikbare en milieuvriendelijke oplossing voo
-
Tungstenpoeder: Toepassingen, Productiemethoden en Branche-inzichten
Tungstenpoeder: Toepassingen, Productiemethoden en Branche-inzichten Tungstenpoeder is de fijn gemalen vorm van het metaal tungsten, essentieel voor het produceren van poedermetallurgische componenten en hoogpresterende legeringen. Dit artikel onderzoekt de belangrijkste industriële toepassingen van