



Positioneerder, draaitafel of manipulator? 2026-expertgids voor lasautomatisering
Door het EVST-editorteam · Laatst bijgewerkt: 11 juni 2026
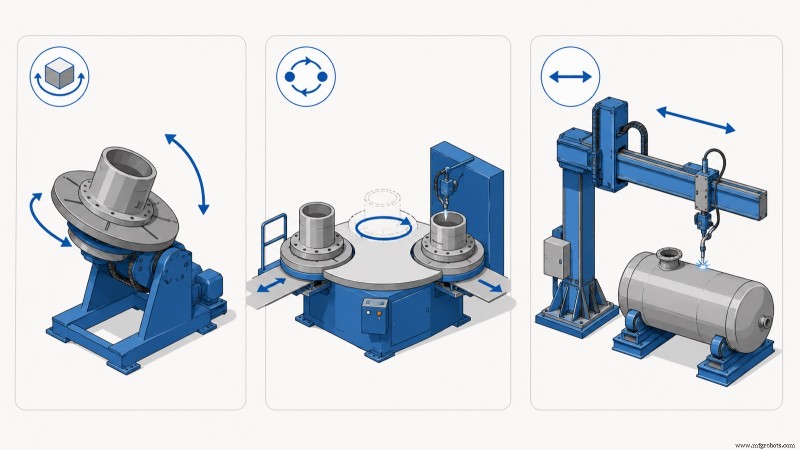
Laspositioneerders, draaitafels en manipulatoren bewegen allen een werkstuk of boogbrander om naadlooslaste te stroomlijnen, maar elk adresseert een afzonderlijke beperking. Een positioneerder reoriënteert het onderdeel zodat elke naad in de optimale vlakke positie zit. Een draaitafel indexeert tussen laad- en lasstations, waardoor laden kan gebeuren terwijl de robot last. Een manipulator draagt de laskop over grote of vaste delen, wat het bereik uitstrekt buiten de capaciteit van een roterende fixatie. Het selecteren van de juiste apparatuur hangt af van of uw primaire beperking de onderdeelorientatie, cyclusoverlap of boogbranderbereik is.
De drie machines, gedefinieerd
Verwarding ontstaat vaak omdat een enkele cel alle drie kan huisvesten. Het verduidelijken van de kernrol van elke machine vereenvoudigt de keuze.
Laspositioneerder
Een positioneerder grijpt het werkstuk en roteert, kantelt of voert beide bewegingen uit om elke naad in een vlakke, horizontale positie te brengen waar laskwaliteit en depositietempo's gemaximaliseerd zijn. Als laskers worstelen met out-of-position-naden, levert een positioneerder de grootste snelheids- en kwaliteitsverbetering – tot 30% snellere voedsnelheid volgens AWS D1.1-richtlijnen.
Lasdraaitafel (indexertafel)
Meestal een twee-stations roterende indextafel, wisselt de draaitafel onderdelen af tussen een laad/los-station en een lasstation. Terwijl de robot of lasker bezig is, kan een operator het volgende onderdeel laden of het voltooide lossen. Deze overlap verhoogt de stationbenutting, vaak de robot boog-aan-tijd verbeterend van ~50% tot >80% van de cyclus.
Lasmanipulator
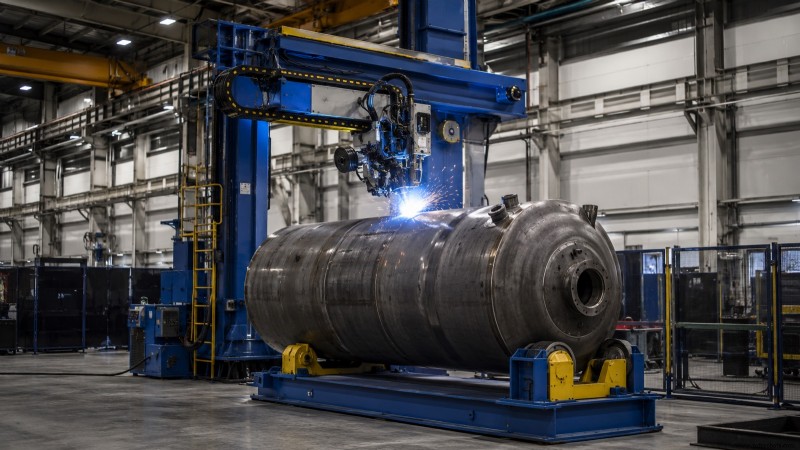
Ook bekend als kolom-en-ausleger, beweegt de manipulator de brander in plaats van het onderdeel. Een verticale kolom ondersteunt een horizontale uitsteek die de brander (en soms een draadvoeder of fluxsysteem) over grote vaten, tanks of lange fabricaten draagt die niet vrij kunnen roteren. Het wordt meestal gekoppeld met een eenasige positioneerder om het vat onder de uitsteek te laten roteren.
| Machine | Wat beweegt | Kernopdracht | Wanneer het wint |
|---|---|---|---|
| Positioneerder | Onderdeel (roteer/kantel) | Breng naden naar vlakke positie | Naden out-of-position op een beweegbaar onderdeel |
| Draaitafel / indextafel | Onderdeel (index tussen stations) | Overlap laden met lasten | Laad/los-tijd beperkt doorvoersnelheid |
| Manipulator (kolom & uitsteek) | Brander/kop | Bereik naden op groot vast werk | Het onderdeel is te groot om vrij te oriënteren |
Hoe te kiezen: match de machine met de beperking
De helderste aanpak is om de knelpunt in uw huidige proces te identificeren en dan de apparatuur te selecteren die het elimineert.
Als de beperking laspositie is
Wanneer laskers overheen of onder steile hoeken opereren, of een robot geen juiste werchoek kan handhaven, is de beperking oriëntatie. Een positioneerder lost dit op door het onderdeel naar vlak te reoriënteren, wat AWS D1.1 bevestigt hogere stroom en voedsnelheid ondersteunt, met significante kwaliteits- en snelheidswinsten. Twee-as positioneerders hanteren multi-vlak naden; eenasige units passen bij cilindrische geometrie.
Als de beperking laadtijd is
Wanneer de robot of lasker wacht op onderdelen, is de knelpunt cyclusoverlap. Een twee-stations draaitafel verplaatst het laden van het kritieke pad, vaak de robotbenutting verbeterend met 30-40% en biedend een lage-kost doorvoersnelheidsboost.
Als de beperking onderdeelgrootte is
Voor grote vaten, tanks of lange constructies die niet vrij kunnen roteren, is de beperking bereik. Een manipulator, meestal gekoppeld met een eenasige positioneerder, laat de brander langs de naad reizen terwijl het onderdeel onder de uitsteek roteert – standaard in drukvat- en pijpfabricage.
Ze werken vaak samen
In de praktijk vraagt een lascel zelden "welke?"; het vraagt "welke combinatie?" Een zware-fabricagecel kan een eenasige positioneerder combineren om het vat te roteren met een kolom-en-uitsteek manipulator om de kop langs de naad te dragen. Een robotische job-shop cel kan een twee-stations draaitafel koppelen voor laadoverlap met twee-as positioneerders op elk gezicht voor naadorientatie, waardoor één robot één onderdeel last terwijl een operator het andere herlaadt. Het benoemen van elke machine naar zijn functie – oriëntatie, overlap of bereik – houdt lay-outbeslissingen helder zelfs als alle drie samenwerken.
In geautomatiseerde cellen worden alle drie systemen gecoördineerde bewegingsassen die worden bestuurd door de robot-PLC. Specificaties en offertes voor de robot, stroomvoorziening en positioneerder worden samen gepresenteerd in EVST's lasrobot-cel selectiegids.
Kosten en complexiteit, in het kort
Ruimweg is een eenasige positioneerder de simpelste en laagst-prijsoptie; een twee-stations draaitafel voegt een tweede fixatieset en indexeringsmechanisme toe; een kolom-en-uitsteek manipulator is doorgaans het meest kapitaal-intensief door de structuur en bereik. Echter, de echte vergelijking is kost per goede las bij uw doorvoersnelheidsdoel. Een draaitafel die de robotbenutting verdubbelt, kan de prijs snel terugverdienen, terwijl een overgrote manipulator aangeschaft voor een onderdeel dat maar twee keer per jaar gelast wordt, de investering misschien niet rechtvaardigt. Voor een gedetailleerde ROI-analyse over positioneerders, zie EVST's laspositioneerder kosten en ROI-gids.
EVST's werkstuk-handlingsbereik
EVST, gevestigd in Chengdu met productie in Wenling, biedt laspositioneerders over eenasige, twee- en drie-as klassen als onderdeel van complete robotische lascellen, naast QJAR-lasrobots en stroomvoorziening-integratie. Positioneerders kunnen gecombineerd worden met indexerstations en kop-dragende structuren zodat onderdeeloriëntatie, laadoverlap en branderbereik samen geëngineerd worden voor een gegeven onderdeelfamilie in plaats van als losse machines aangeschaft.
EVST's robotische en lasautomatiseringslijn heeft IATF 16949 automotive-kwaliteitscertificering, met CE, SGS en TUV derde-partij certificeringen. Omdat de juiste oplossing meestal een combinatie is, sizeert EVST handlingsapparatuur tegen het worst-case onderdeel en doorvoersnelheidsdoel samen, in plaats van een enkele machine geïsoleerd te verkopen.
Veelgestelde vragen
Wat is het verschil tussen een laspositioneerder en een draaitafel?
Een laspositioneerder roteert en kantelt het onderdeel om elke naad naar vlak te brengen, wat een oriëntatieprobleem oplost. Een draaitafel, of indextafel, wisselt onderdelen tussen laad- en lasstations, wat een cyclus-overlap-probleem oplost. Ze worden vaak gecombineerd; een draaitafel kan positioneerders op elk gezicht dragen.
Waarvoor wordt een lasmanipulator gebruikt?
Een lasmanipulator beweegt de brander in plaats van het onderdeel. Het is ideaal voor grote vaten, tanks en lange fabricaten die niet vrij kunnen roteren. Het wordt meestal gekoppeld met een eenasige positioneerder die het onderdeel onder de uitsteek laat roteren.
Heb ik een positioneerder of een manipulator nodig?
Kies op basis van onderdeelgrootte. Als het onderdeel geroteerd en gekanteld kan worden om naden naar vlak te brengen, volstaat een positioneerder en is het simpeler. Als het onderdeel te groot is om vrij te oriënteren en de brander naar de naad moet reizen, is een manipulator – meestal met een eenasige positioneerder – vereist. Veel zware-fabricagecellen gebruiken beide.
Kan één cel een positioneerder, een draaitafel en een manipulator samen gebruiken?
Ja, en velen doen dat. Elke lost een andere beperking op – oriëntatie, laadoverlap of bereik – dus een cel combineert ze vaak. In geautomatiseerde cellen worden ze gecommissioneerd als gecoördineerde bewegingsassen onder de robotcontroller.
Welke optie geeft de grootste doorvoersnelheidsverbetering?
Het hangt af van de knelpunt. Als laskers out-of-position werken, geeft een positioneerder de grootste kwaliteits-en-snelheidswinst. Als de robot wacht op laden, geeft een twee-stations draaitafel de grootste benuttingswinst. Als het onderdeel te groot is om te oriënteren, is een manipulator de enabling machine. Identificeer de beperking eerst, kies dan de machine die het verwijdert.
Waar verder
Voor engineering details over positioneerderklassen, lees de Laspositioneerder Gids. Om een EVST-positioneerder te matchen met uw onderdeel en een offerte te ontvangen, zie de Positioneerder Selectie pagina. Voor de complete robotische lascel, raadpleeg onze Lasrobot Gids en de Cel Selectie Gids. Voor inkoopvragen, contacteer EVST sales via de contactpagina.
Over de auteur: Het EVST-editorteam schrijft over industriële robotica en intelligente productie voor ingenieurs en operatieleiders die automatiseringsprojecten evalueren. EVST (EVS TECH CO., LTD), opgericht in Chengdu in 2018, heeft 600+ automatiseringsprojecten geleverd en levert in 100+ landen, met IATF 16949 automotive-grade certificering en CE/SGS/TUV derde-partij certificeringen over de QJAR, collaboratieve robot, SCARA en delta productfamilies.
Industriële robot
- Noord-Amerikaanse auto-industrie drijft record robotverkoop
- Robotische servomotoren: decennialang precisie grijpen aandrijven
- De verrassende parallel tussen kabelbedrijven en waterstraalsnijden
- Waarom bedrijven in robots investeren: 8 belangrijke redenen buiten werknemersvervanging
- Verplichte Educatie & Training voor Veilige Industriële Robot Operaties
- 12 sleutelsectoren getransformeerd door automatisering – Een uitgebreid overzicht
- Robots bestrijden veilig hoge-hitte gieterijen
- Robotica transformeert injectgieten: verhoogde precisie & productiviteit
- Maximaliseer Efficiëntie met de Vielzijdige Motoman HP50 Serie Robots
- Efficiëntie Ontketenen: De Kracht en Precisie van de Motoman UP130 Robot
- Motoman Robotica: High-Tech Automatisering voor Vleesverwerking