



5-as productiejargon beheersen: Een complete gids
Net als elke andere vorm van technologie in onze industrie, heeft 5-as bewerking zijn eigen vocabulairelijst en technische buzzwords. Hoewel veel van de onderstaande functies als gemeenschappelijk kunnen worden gezien, zijn er sommigen alleen op de meer geavanceerde machinebesturingen te vinden. Voor iedereen die kijkt naar 5-as bewerking, kan het begrijpen van deze buzzwords een enorme voordel zijn - en ze misschien wel tegenhouden van een onwetende beslissing die ze later kunnen komen te spijten.
Tool Center Point Management (TCPM)
Tool Center Point Management (TCPM): ook aangeduid als RTCP door sommige fabrikanten - is een van de krachtigere functies, en kan een significante impact hebben op het algehele multi-as bewerkingsproces. TCPM biedt de programmeur de mogelijkheid om programma's te maken die "onafhankelijk" zijn van de machinecoördinaat zelf, en stelt de gebruiker in staat om simpelweg te refereren naar een enkel punt op het daadwerkelijke werkstuk bij het inrichten van de taak of programmeren van het deel - zonder zorgen over waar de daadwerkelijke deellocatie op de machine is. Zonder TCPM moet de puntdata in het programma verwijzen naar bewegingen relatief aan de machinecoördinaat en rotatiecentrumlijnen, en is alle programmeren "afhankelijk" van de daadwerkelijke locatie van het werkstuk binnen de werkruimte van de machine. Bijvoorbeeld: zonder TCPM moet het deel gelokaliseerd en gespand worden op de machine voordat het programma überhaupt gemaakt kan worden, en de daadwerkelijke afstand van het werkstuk van de machinecentrumlijnen moet in het programma meegerekend worden... wat meestal bereikt wordt door het fysiek verplaatsen van het massamodel in CAM-ruimte, de exacte afstand van nul als het in de machine zit. Dit is waarom we zeggen dat het programma AFHANKELIJK is van de machinecoördinaat zonder TCPM. Zonder TCPM, als kleine aanpassingen gemaakt moeten worden, moet de operator terug naar het CAM-systeem, het massamodel de benodigde hoeveelheid verplaatsen, het programma opnieuw posten, het programma in de machine herladen, en de snede opnieuw proberen. Op een machine met TCPM, in hetzelfde scenario, kan de operator een eenvoudige aanpassing maken aan de deelinrichting of werkcoördinaat, en het deel opnieuw draaien. Hopelijk zie je dat het gebruik van TCPM de dingen de volgende keer dat je dezelfde taak moet inrichten, ONTZETTEND veel makkelijker maakt.
Transform Plane
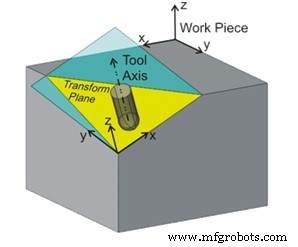
Transform Plane: een werkvlak dat gepositioneerd is in relatie tot ons oorspronkelijke machinecoördinaat werkvlak. Als je erover nadenkt, is Transform Plane eigenlijk de toverformule die 5-zijdig programmeren zo makkelijk maakt, en wat ons in staat stelt om alle vijf zijden van een werkstuk afzonderlijk binnen één enkel programma te besturen - allereerst door ons toe te staan een ander oorsprongspunt voor elke zijde van het werkstuk te refereren, en ten tweede door ons toe te staan een vlak werkvlak aan te wijzen om onze frees tijdens de bewerking te besturen. Aangezien kenmerken op een tekening meestal getekend zijn in relatie tot een enkel punt op elke zijde van het deel (en meestal niet hetzelfde punt dat we voor onze initiële deelinrichting gebruikten), is de mogelijkheid om deze meerdere oorsprongspunten aan te wijzen extreem belangrijk. Ook, zonder de mogelijkheid om individuele werkvlakken te transformeren, kunnen geblaakte cycli zoals de G83 boorcycli niet gebruikt worden op een ander gezicht van het werkstuk dan de bovenzijde... omdat de gereedschapas loodrecht moet staan op de zijde van het werkstuk die geboord wordt.
Surface Normal
Surface Normal: dit is eigenlijk geen bewerkingstermijn, maar wordt ongetwijfeld een noodzakelijke buzzword om bekend mee te zijn bij programmeren in 5-as. De term verwijst naar een assenvector (of lijn) die loodrecht staat op een bepaalde oppervlakte op elk massamodel. Massamodellen worden geconstrueerd door een menigte oppervlakken samen te voegen, om een gegeven vorm te creëren. Een programmeur zal altijd een gereedschaphouder vector aanwijzen die in relatie staat tot de surface normal. Bijvoorbeeld, als je wilt dat het gereedschap verticaal blijft op elk oppervlak terwijl de frees langs de vorm beweegt, zou je zeggen dat het gereedschap "normaal aan het oppervlak" is. Gevolgd, als je wilt dat het gereedschap kantelt naar de ene of andere kant terwijl het langs de vorm beweegt, zou je een plus of min kantelhoek aanwijzen... en die hoek zou in relatie staan tot de loodrechte surface normal.
Tool Vector
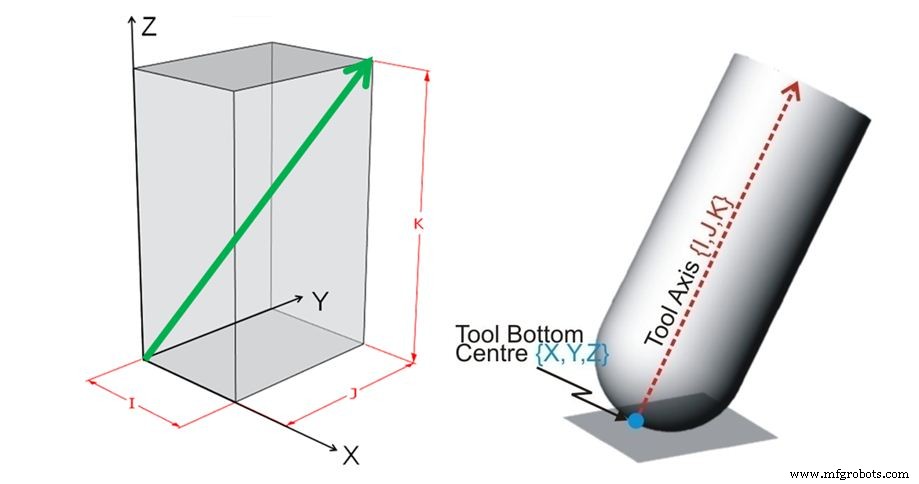
Tool Vector: verwijst naar de hoek waarin een gereedschap kantelt vanaf het XYZ contactpunt. Deze hoek wordt gecontroleerd door een set IJK-waarden op elke regel G-code in een programma, en de waarden kunnen positief of negatief zijn. Hoewel vectoren geen relatieve meeteenheden hebben - en noch metriek noch inch waarden zijn - voor de eenvoud vind ik dat het helpt om deze waarden te zien als gemeten afstanden bij het visualiseren van de aangewezen kantelhoek en richting... bijvoorbeeld: als ik de regel code X2.0 Y2.0 Z.125 I.50 J.50 K.70 in een programma zie, kan ik de gereedschapskantelhoek gemakkelijk in mijn hoofd visualiseren. De XYZ-waarden worden duidelijk gebruikt om de bodemcentrum van het gereedschap op de aangewezen locatie te positioneren, en de IJK-waarden wijzen de richting en hoeveelheid kanteling aan - de letter I is synoniem met de X-as, J is synoniem met de Y-as, en de K is synoniem met de Z-as. Dus, visualiseer een punt dat .50" positief in de X-as is vanaf het contactpunt, .50" positief in de Y-as, en omhoog .70" in de positieve Z-richting. Nu, visualiseer een getrokken lijn tussen het XYZ contactpunt en het punt in de ruimte gecreëerd door de IJK-afstanden... dat is de aangewezen tool vector.
Toolpath Linearization
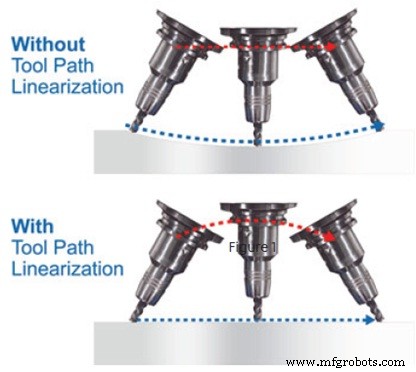
Toolpath Linearization: de mogelijkheid om de tooltip in een lineaire beweging tussen twee punten te controleren. Zonder de functie heeft de programmering alleen controle over twee punten in een beweging van de gereedschapspunt - punt "A" aan het begin van de beweging, en punt "B" aan het eindpunt van de beweging. Alles wat er tussen deze twee punten gebeurt is onbeheerst, en je kunt zeggen dat de machine "blind" de beweging maakt. Echter, met tool path linearization geactiveerd, zal de machine alle assen van de machine coördineren om te garanderen dat de tooltip in een lineaire beweging beweegt - tussen de twee punten - en zal zelfs de Z-as optillen of dalen indien nodig. In de onderstaande voorbeeldafbeeldingen kun je zien dat zonder linearisatie actief, de tooltip het deel dramatisch zou aantasten... maar met linearisatie geactiveerd, beweegt het gereedschap in een rechte lijn tussen start- en eindpunt. Niet alleen stelt dit meer controle van de tooltip tijdens bewerking toe, maar het kan ook resulteren in kleinere programma's... omdat de bewegingen niet in zo kleine bewegingen opgesplitst hoeven te worden om te compenseren voor het gebrek aan adequate tooltip controls.
CNC machine
- 5-as CNC-bewerking: Precisie, efficiëntie en ontvrijheid ontgrendelen
- Werktuigmachinespindels: De kerncomponent die precisiefabricatie drijft
- Maximaliseer je 5-as machine output: Expert tips over spannen, tooling en opstelling
- 5-as CNC-machines: Belangrijkste Toepassingen in Diverse Industrieën
- De Evolutie Van Boormachines: Van 18e-eeuwse Handgereedschappen Tot Moderne CNC Precisie
- Top CNC-Machine Merken voor Precisie en Betrouwbaarheid
- De Erfgoed van de Draaibank: Van Oud-Egypte tot Moderne Productie
- Freesmachines 101: Uitgebreide Gids naar Hun Functie, Componenten en Toepassingen
- Top CNC-werktuigmachine trends voor 2024: hoe de beste keuze te maken
- 7 essentiële stappen om de ideale CNC-werktuigmachine te selecteren
- De Evolutie van CNC-machines: Van 18e Eeuw tot Moderne Precisiefabrieksproductie