



Bouw een Bluetooth-gestuurde Nerf-toren: Onderdelen & Montagehandleiding
Onderdelen en benodigdheden
| Arduino Nano R3 | × | 1 |
| HC-05 Bluetooth-module | × | 1 |
| LM2596 buck converter | × | 1 |
| MG-90s servo's | × | 3 |
| Type 130 DC-motoren | × | 2 |
| FR207 gelijkrichterdiode | × | 1 |
| RFP30N06LE MOSFET | × | 1 |
| 2.1x5.5mm jackplug | × | 1 |
| Weerstanden 10kΩ | × | 1 |
| Weerstanden 330Ω | × | 1 |
| Weerstanden 680Ω | × | 1 |
| M2x10 zelfsnijgende schroeven | × | 30 |
| M5*20 ingevulde schroeven | × | 4 |
| Dupont-connectors | × | 15 |
| 1.5mm metalen staaf | × | 1 |
| Draden | × | 1 |
| Krimpkousen | × | 1 |
| 20mm rubberen band | × | 1 |
| 9V voeding (minimaal 2.5 ampère) | × | 1 |
Nodige tools en machines
| Schroevendraaier |
| Draadstripper |
| Tang |
| Solderbout |
| Multimeter |
| Krimptang |
| 3D-printer |
Apps en online diensten
| Microsoft Windows 10 |
Over dit project
Bedankt voor het bekijken van mijn Bluetooth-gestuurde Nerf-torenproject. Er is niet zoveel uitleg nodig: dit is een Nerf-toren die via Bluetooth wordt bestuurd vanaf een Android-apparaat of een PC.


Meer informatie: https://www.littlefrenchkev.com/bluetooth-nerf-turret

HOE WERKT HET?
Niets super complex. De kantel- (tilt) en draai- (pan) beweging wordt afgehandeld door 2 servo's aangedreven door een Arduino Nano.
De pijlen worden afgeschoten met 2 rollen gedreven door 2 kleine DC-motoren. Een servo duwt de pijlen in de rollen wanneer het commando om te schieten wordt gestuurd. Het magazijn kan 7 pijlen bevatten.
Zoals hierboven vermeld, wordt het bestuurd via Bluetooth vanaf een Android-apparaat of een PC.

HOE BOUW JE HET?
MONTAGE:
De driepoot en het magazijn komen in twee verschillende versies: één ontworpen voor MG-90s servo's en de ander voor MG996r servo's. MG996r servo's kunnen veel stroom trekken. Zorg ervoor dat je voeding erbij past als je ervoor kiest om ze te gebruiken.
Driepoot:

Magazijn:

BEDRADING:
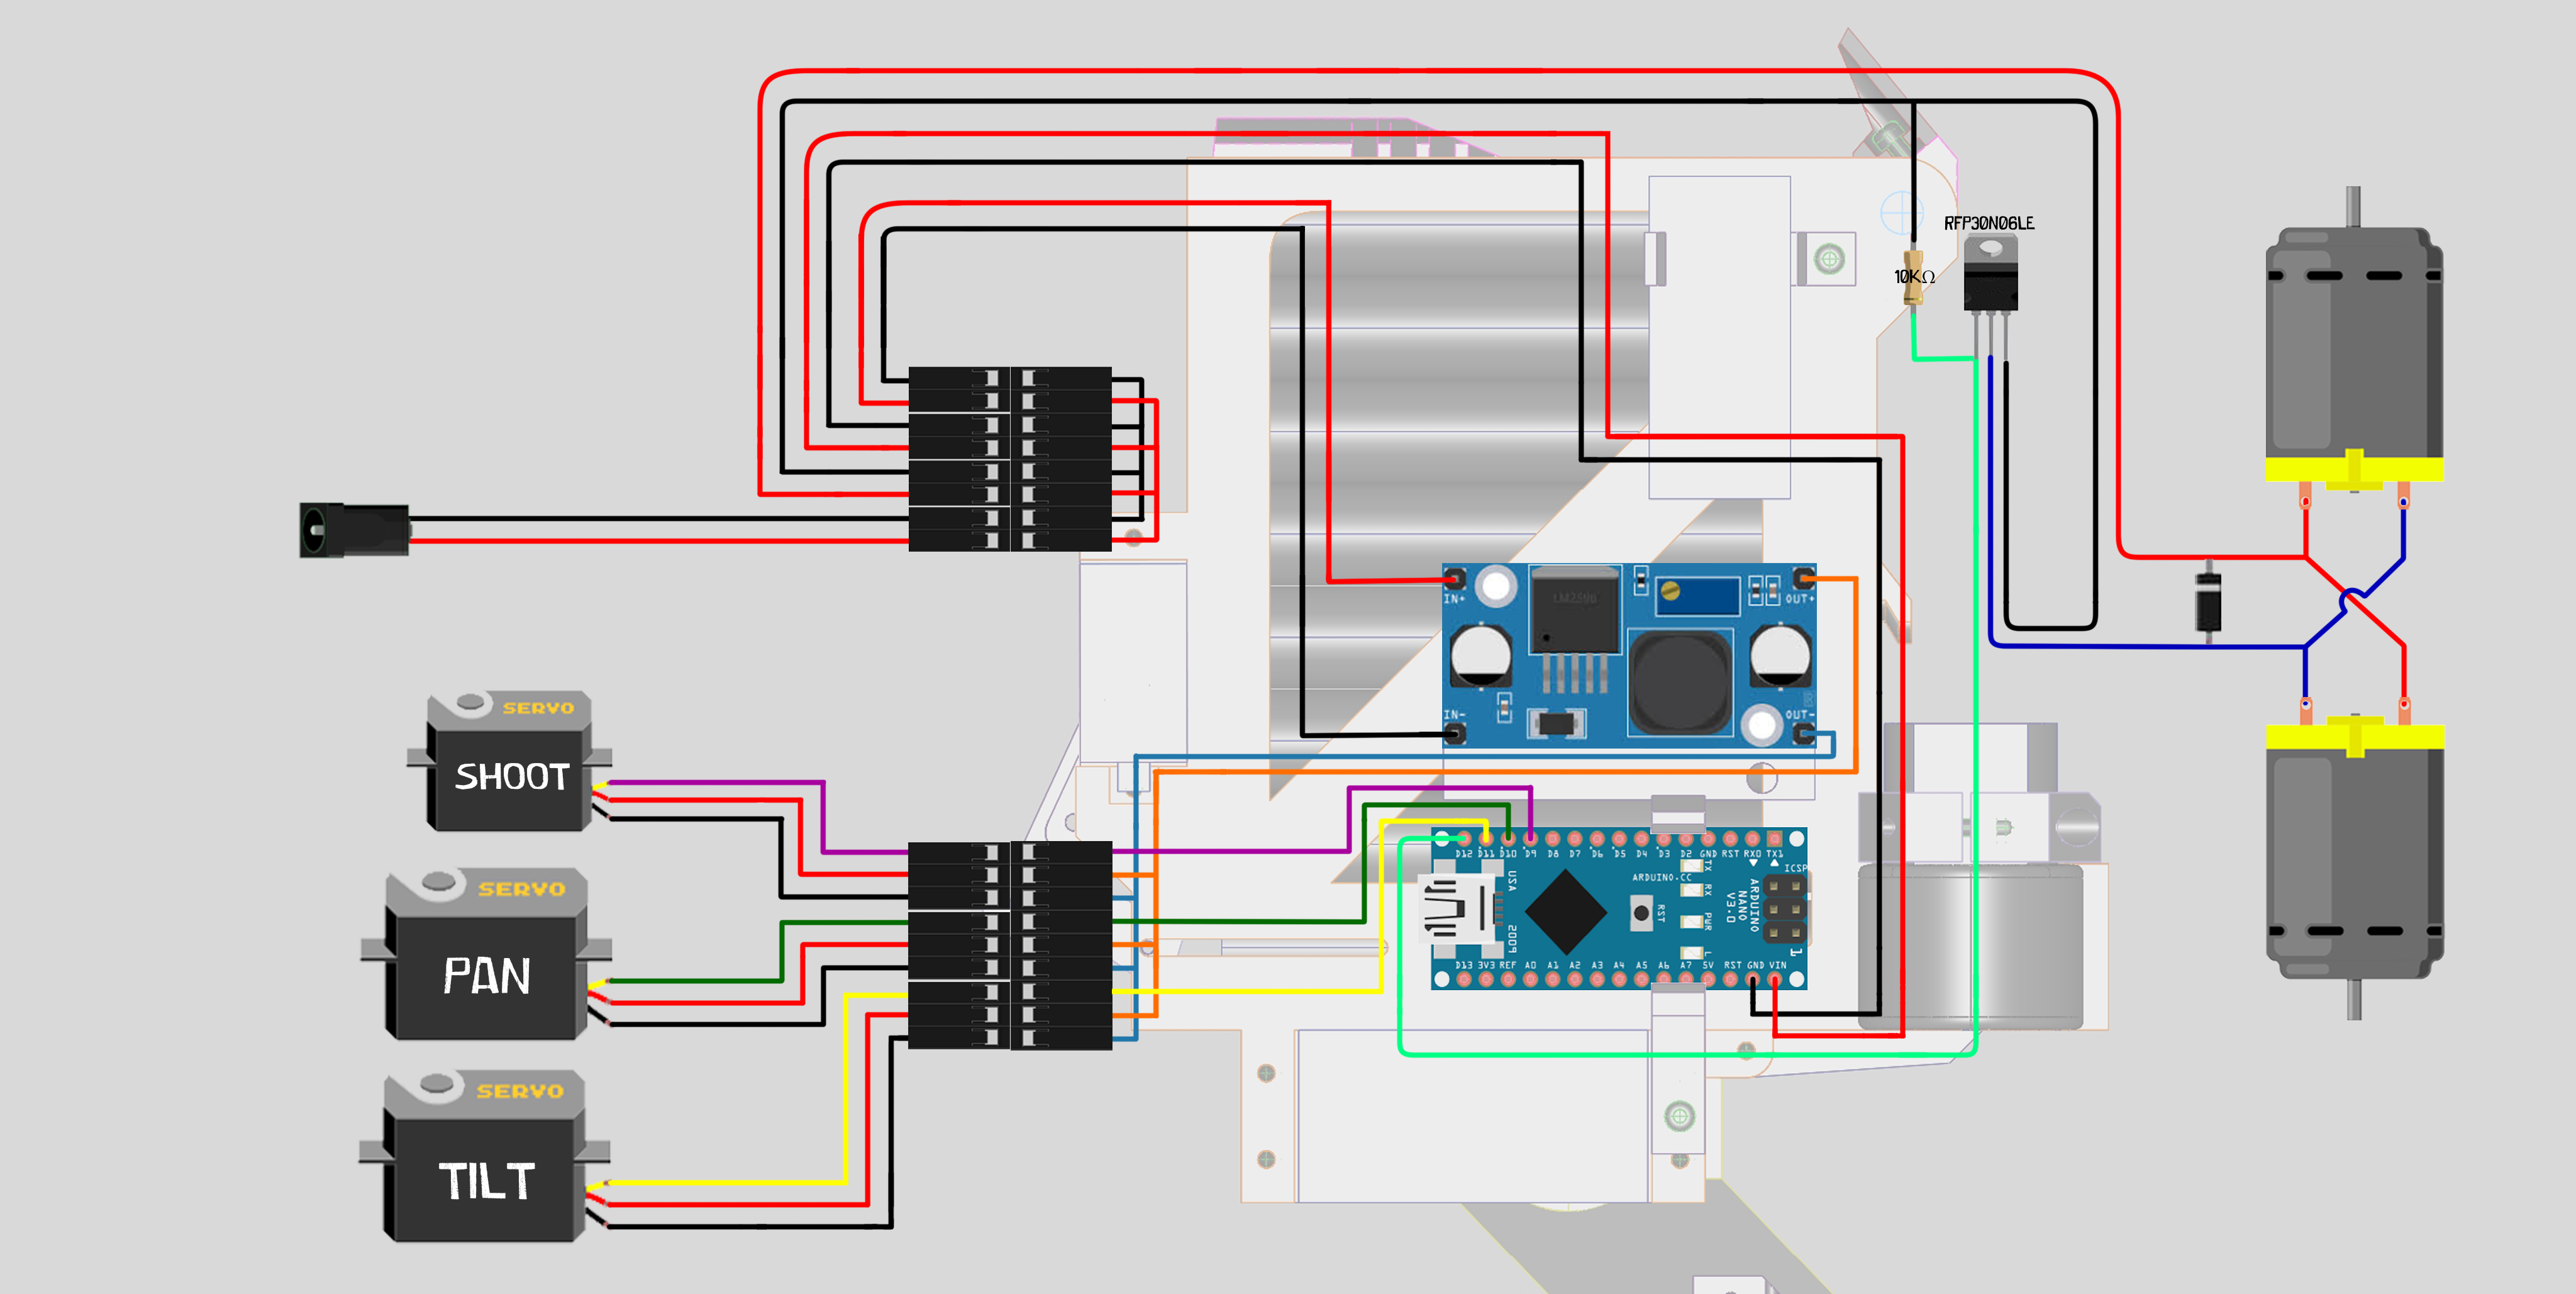
Zie het schema in de sectie Schema's.
SOFTWARE EN TESTEN!
ENKEL EXTRA FOTO'S OMWAAROM NIET!


Code
Arduino-code
Code om naar de Arduino te uploaden. De code blijft hetzelfde of je nu kiest voor besturing via de Android-app of een PC.
#include <Servo.h> //-----Servo's en variabelen declareren
Servo recoil_servo;
Servo pan_servo;
Servo tilt_servo;
const byte pan_limit_1 = 0;
const byte pan_limit_2 = 180;
const byte tilt_limit_1 = 65;
const byte tilt_limit_2 = 180;
const byte recoil_rest = 180; // Hoek van de servo in rust
const byte recoil_pushed = 125; // Hoek die de servo moet bereiken om de pijl te duwen
//-----Variabelen gerelateerd aan seriële data-afhandeling
byte byte_from_app;
const byte buffSize = 30;
byte inputBuffer[buffSize];
const byte startMarker = 255;
const byte endMarker = 254;
byte bytesRecvd = 0;
boolean data_received = false;
//-----Variabelen gerelateerd aan motor-timing en vuur
bool is_firing = false;
bool can_fire = false;
bool recoiling = false;
unsigned long firing_start_time = 0;
unsigned long firing_current_time = 0;
const long firing_time = 150;
unsigned long recoil_start_time = 0;
unsigned long recoil_current_time = 0;
const long recoil_time = 2 * firing_time;
const byte motor_pin = 12;
boolean motors_ON = false;

void setup() {
  pinMode(motor_pin, OUTPUT);
  digitalWrite(motor_pin, LOW);
  recoil_servo.attach(9);
  pan_servo.attach(10);
  tilt_servo.attach(11);
  recoil_servo.write(recoil_rest);
  pan_servo.write(90);
  delay(1000);
  tilt_servo.write(105);
  Serial.begin(9600);
}

void loop() {
  getDataFromPC();
  set_motor();
  if (data_received) {
    move_servo();
    set_recoil();
    set_motor();
  }
  fire();
}

void getDataFromPC() {
  if (Serial.available()) {
    byte_from_app = Serial.read();
    if (byte_from_app == 255) {
      bytesRecvd = 0;
      data_received = false;
    } else if (byte_from_app == 254) {
      data_received = true;
    } else {
      inputBuffer[bytesRecvd] = byte_from_app;
      bytesRecvd++;
      if (bytesRecvd == buffSize) {
        bytesRecvd = buffSize - 1;
      }
    }
  }
}

void move_servo() {
  byte pan_servo_position = map(inputBuffer[0], 0, 253, pan_limit_2, pan_limit_1);
  pan_servo.write(pan_servo_position);
  byte tilt_servo_position = map(inputBuffer[1], 0, 253, tilt_limit_2, tilt_limit_1);
  tilt_servo.write(tilt_servo_position);
}

void set_recoil() {
  if (inputBuffer[3] == 1) {
    if (!is_firing && !recoiling) {
      can_fire = true;
    }
  } else {
    can_fire = false;
  }
}

void set_motor() {
  if (inputBuffer[2] == 1) {
    digitalWrite(motor_pin, HIGH);
    motors_ON = true;
  } else {
    digitalWrite(motor_pin, LOW);
    motors_ON = false;
  }
}

void fire() {
  if (can_fire && !is_firing && motors_ON) {
    firing_start_time = millis();
    recoil_start_time = millis();
    is_firing = true;
  }
  firing_current_time = millis();
  recoil_current_time = millis();
  if (is_firing && firing_current_time - firing_start_time < firing_time) {
    recoil_servo.write(recoil_pushed);
  } else if (is_firing && recoil_current_time - recoil_start_time < recoil_time) {
    recoil_servo.write(recoil_rest);
  } else if (is_firing && recoil_current_time - recoil_start_time > recoil_time) {
    is_firing = false;
  }
}
Python-bestanden
De uitvoerbare bestanden en Android-app vind je hier:
https://www.littlefrenchkev.com/bluetooth-nerf-turret
https://github.com/LittleFrenchKev/Bluetooth_Nerf_turret
Schema's
Hier is het hoofdbedradingsschema. De bedrading is verdeeld in kleine secties die met Dupont-connectors met elkaar verbonden zijn voor gemakkelijke montage.
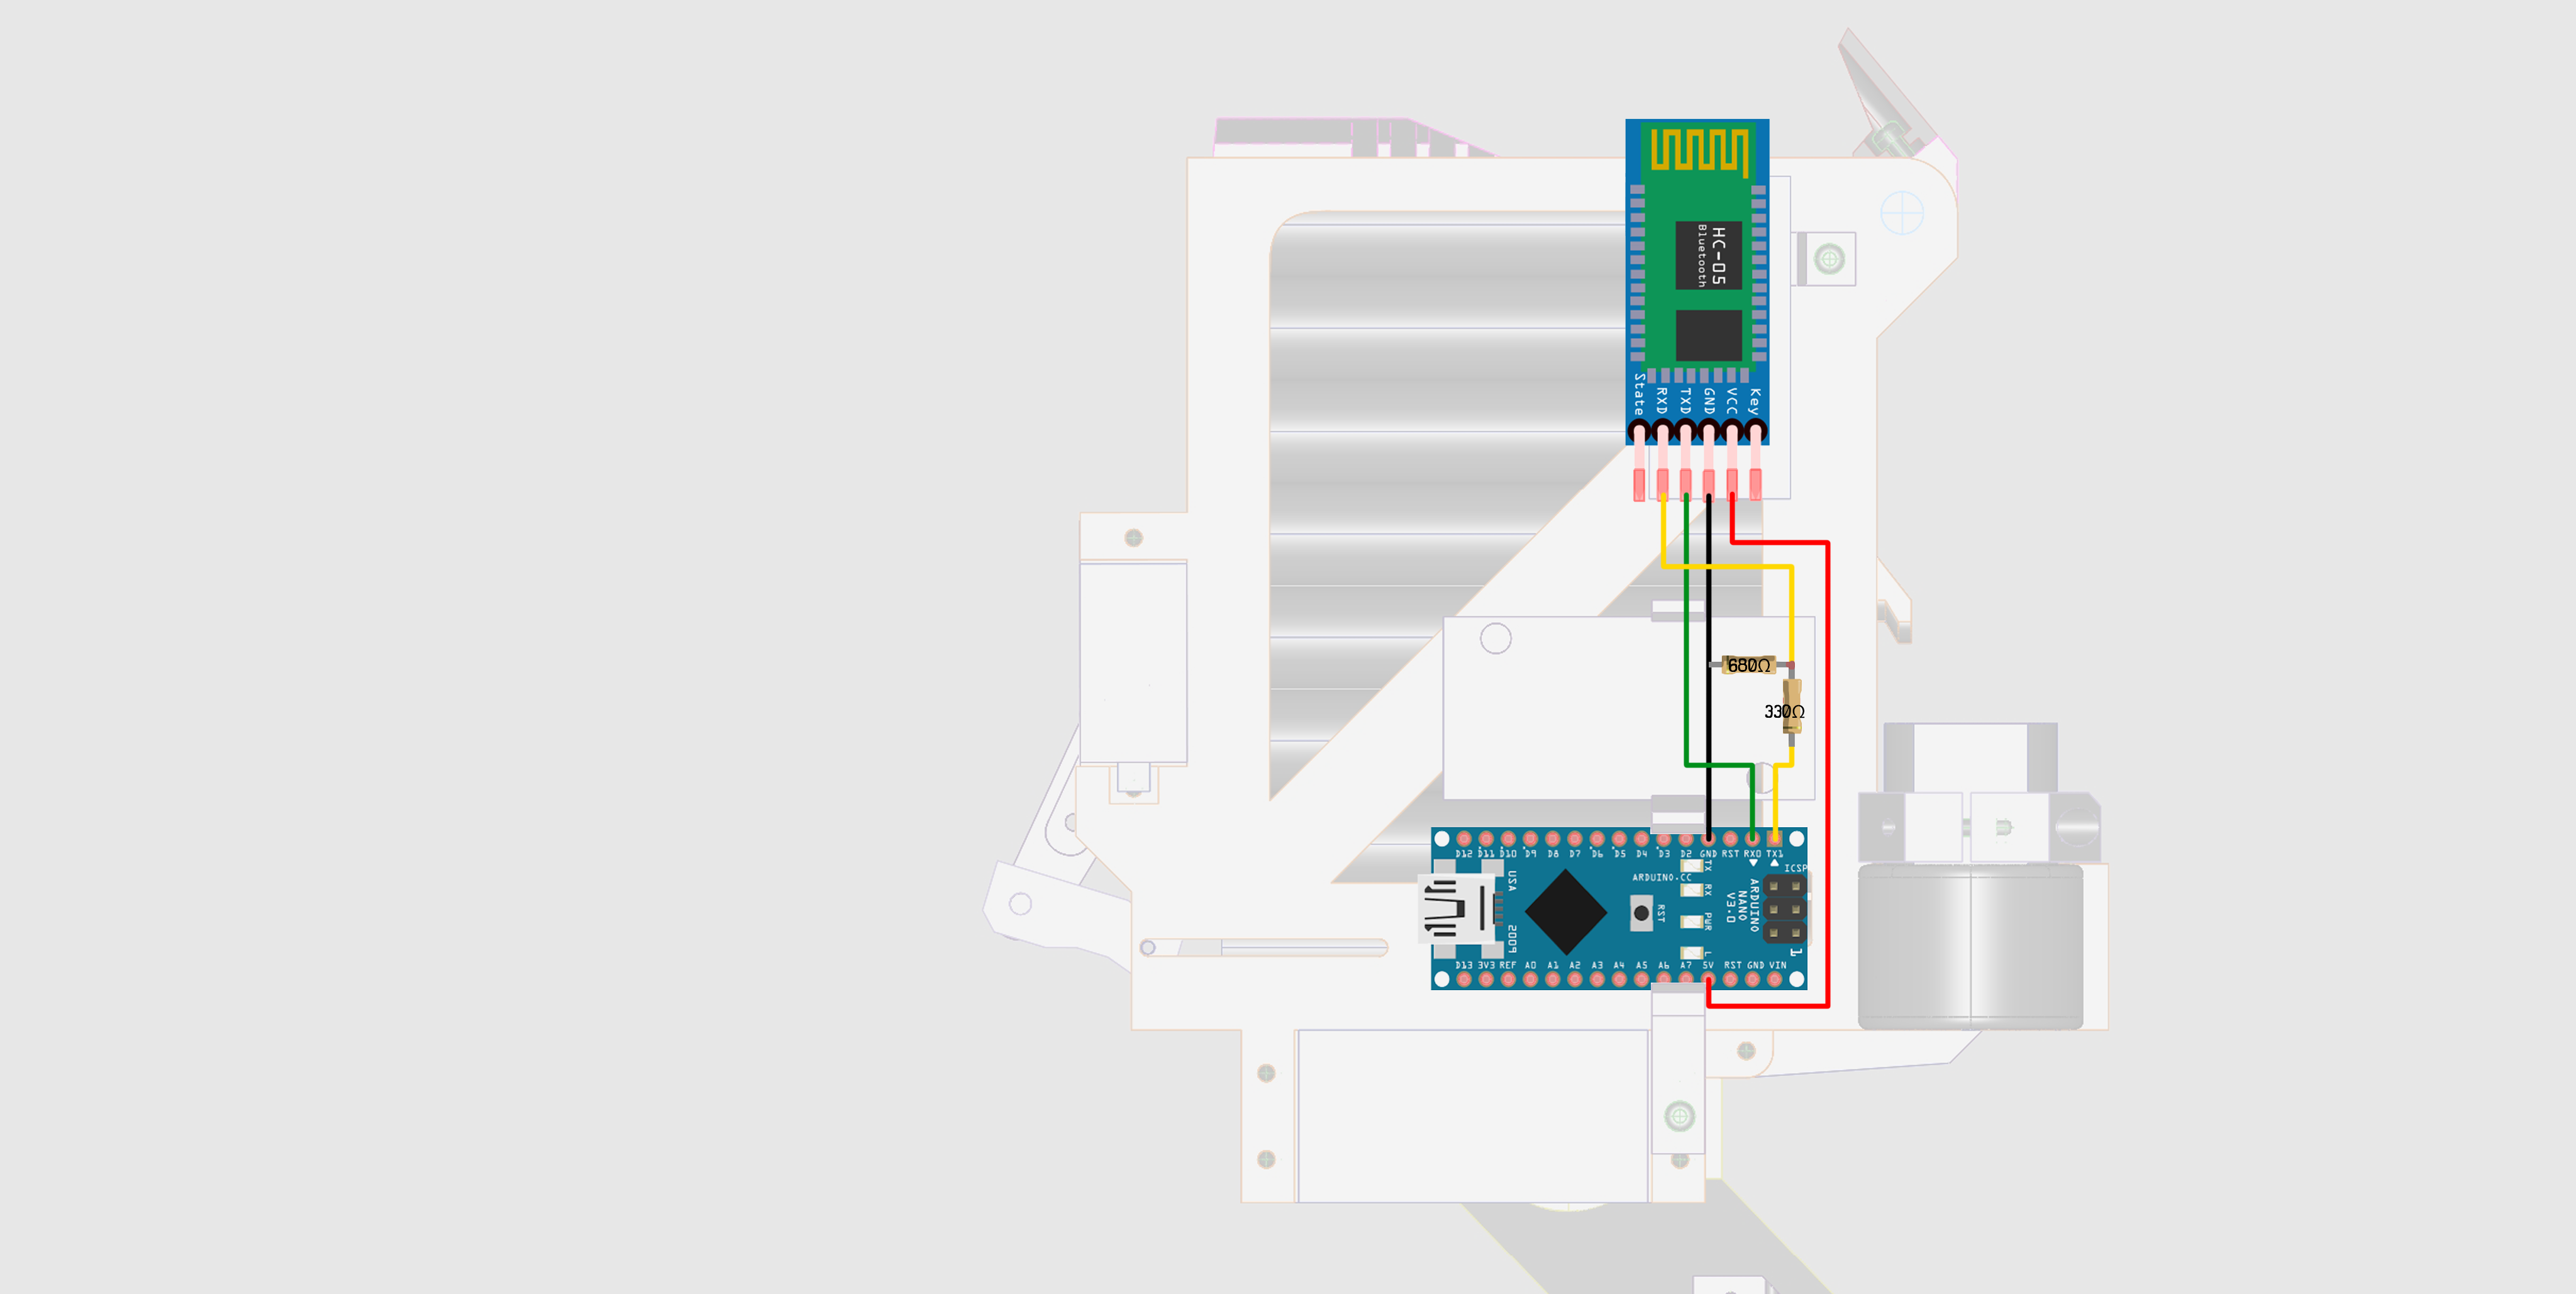
Hier is de HC-05 Bluetooth-bedrading. Dit deel bevat een spanningsdeler om de 5V van de Arduino te verlagen naar ongeveer 3.3V voor de HC-05-receiver-pin.
Productieproces
- Geïntegreerde Schakelingen (IC's): Compacte, Krachtige Chips die Moderne Elektronica Aandrijven
- Zelfbouw autonom Nerf Sentry-turret – Slimme Nerf-pistool met stappenmotoren, camera en Arduino
- Arduino Digitale Dobbelsteen: Bouw Je Eigen LCD-willekeurige Getalgenerator
- Meerpositie-temperatuursensorsysteem voor slimme thuisintegratie
- Uw RC-auto ombouwen tot een Bluetooth-gecontroleerd voertuig
- DIY Arduino USB Gaming Controller – Bouw Je Eigen High-Performance Gamepad
- MotionSense: Slimme inbraakdetectie met Arduino en ESP8266
- MOSMusic Project Kit: MOSFET, Arduino en meer
- Essentiële Onderdelen van een Boormachine: Een Uitgebreid Overzicht
- Belangrijkste Componenten van een Interne Verbrandingsmotor
- Weerstanden: Fundamenten, typen en praktische toepassingen