



Arduino Due Project Kit: TFT, GPS, RTC, Sensoren, Bluetooth & Joystick – Complete Componentenlijst
Onderdelen en benodigdheden
| Arduino Due | × | 1 | van https://www.arduino.cc |
| 3.2" TFT 400x240 SD Touch Module met Shield voor Arduino Due | × | 1 | Ik gebruikte de versie van Elechouse |
| RTC DS3231 | × | 1 | Real-time klok van eBay |
| GPS uBlox Neo 6M | × | 1 | GPS-module van eBay |
| PS2 joystick voor Arduino | × | 1 | opnieuw van eBay |
| DHT22 Temperatuursensor | × | 1 | Temperatuur- en luchtvochtigheidssensor |
| HC-05 Bluetooth-module | × | 1 | Bluetooth-module HC-05 van eBay |
| DRV8825 | × | 2 | Evaluatie-/demokits voor stuurmotoren |
| SY42STH47-1684B Motoren NEMA 17 | × | 2 | Stappenmotoren - 44 N.cm koppel |
| PCB | × | 1 | Prototype elektronische printplaat |
| Riemen & Katrollen | × | 2 | 2x Katrollen 40 tanden, 2x Katrollen 10 tanden en 2x riemen passend voor je telescoopmontuur |
| Weerstand 1k ohm | × | 10 | |
| Condensator 100 µF | × | 1 | |
| Elektronische componenten | × | 1 | Draden + Schakelaars (x3) + Connectors (2x5pin voor RA & DEC, 12VDC en USB voor programmeren) |
Over dit project


Beschrijving
De ter wereld eerste zelfstandige Arduino-gebaseerde telescoopbesturing (GOTO).
Alle beschikbare open-source telescoopbesturingen gebruiken of een Raspberry Pi (wat veel stroom verbruikt), of Arduino als uitbreiding van een computer, smartphone of tablet. rDUINOScope is het eerste Arduino-gebaseerde, zelfstandige apparaat dat amateurastronomen in staat stelt de nachtelijke hemel te genieten.
Het initiële idee was om een goedkope en makkelijk te bouwen alternatief te creëren voor commercieel beschikbare GOTO-producten zoals die van SkyWatcher, Orion, Vixen en anderen. De hardware-architectuur is daarom gebaseerd op een Arduino DUE-bord en goedkope sensoren van de markt. Instructies over hoe te bouwen en gebruikershandleiding zijn gemaakt op de projectwebsite. In het hart van het systeem zit een Arduino DUE-bord, geladen met software die constant wordt ontwikkeld om functionaliteit toe te voegen.
rDUINOScope met Stellarium:
Details
rDUINOScope is een open-source, Arduino Due-gebaseerd Telescoop Besturingssysteem (GOTO). Ontworpen als een zelfstandig systeem, heeft rDUINOScope geen PC, tablet of mobiele telefoon nodig, noch een internetverbinding om te functioneren en prachtige beelden te leveren!
In de basis heeft het een database met DE BESTE 250 sterrenobjecten (Messier- en Hidden Treasures-catalogi) en 200 sterren, berekent hun positie op de hemel en wijst de telescoop. Geïmplementeerde afstelprocedures zorgen voor een "altijd in het oculair" ervaring bij het naar geselecteerde objecten sleuwen en zodra het object in het oculair is, houdt het systeem het bij.
Als je toch je elektronische apparaten wilt benutten, gebruikt rDUINOScope Bluetooth-communicatie (draadloze opzet) om verbinding te maken met alle elektronische apparaten en commando's te accepteren gebaseerd op het MEADE LX200-communicatieprotocol.
Het systeem werkt met stappenmotoren van alle typen en kan gemonteerd worden op zowel DIY-monturen als commercieel beschikbare producten zoals SkyWatcher, MEADE, Orion, Vixen, etc.
Functionaliteit:
Wat zit er in de rDUINOScope?
rDUINOScope GitHub
Bouwinstructies
STAP 1 – Voorbereiding
Voordat we beginnen, is het belangrijk dat je begrijpt hoe de software werkt om wijzigingen te kunnen maken en het aan te passen aan jouw behoeften. Dit is immers een van de grootste sterktes van dit project!
Om dit deel te begrijpen, moet je de code downloaden uit de Projectbestanden, samen met de "libraries" bestanden... of download simpelweg het complete pakket van: https://rduinoscope.co.nf/downloads.php. Alle gerefereerde regelnummers zijn volgens de code van v2.1 Boiana EQ.
Je moet weten hoe Arduino-code werkt. Meestal heeft een Arduino-programma 2 secties: SETUP() en LOOP(). SETUP() wordt aan het begin uitgevoerd en initialiseert het systeem; LOOP() is een constante lus die meerdere keren per seconde draait. Om te zorgen dat we schermen, touch-inputs etc. hebben en het scherm niet flikkert door de LOOP(), moeten we een mechanisme bedenken om Arduino te laten weten wat de gebruiker verwacht. Dus in de LOOP()-sectie zie je een heel klein deel van de code dat alleen zegt "Overweeg Touch.. of Overweeg Tijd..." en de rest van de activiteiten gebeurt binnen die functies, wat ons de flow van het programma laat aanpassen zodat de schermen niet meerdere keren per seconde ververst worden.
Berekeningen: Ik heb informatie van internet gebruikt over hoe de positie van sterrenobjecten te berekenen. Meestal verzameld van: https://www.stargazing.net/kepler/altaz.html – beschrijft benodigde formules en aanpak om de Urenhoek (HA) te berekenen, wetende locatie, huidige tijd, en RA en DEC van het sterrenobject.
Zodra ik de code had gemaakt voor HA /regel 678: void calculateLST_HA(), gebruikte ik deze pagina om te checken of het werkt: https://www.jgiesen.de/astro/astroJS/siderealClock/, en op een later stadium, toen ik de database met Messier-objecten toevoegde, gebruikte ik Stellarium (https://www.stellarium.org/) voor dezelfde controles.
Het grootste probleem was niet de formules zelf, maar hoe Arduino omgaat with variabelentypes en in het bijzonder de precisie van de berekeningen.
Nu we HA en DEC hebben berekend voor een gegeven object, willen we de montuur de telescoop laten wijzen. Hiervoor moeten we weten hoeveel de motoren precies moeten draaien. Ik moest weten wat de worm-naar-tandwielverhouding is – d.w.z. hoeveel draaien de worm moet maken voor 360° van het tandwiel. Ik heb een Vixen Super Polaris en een snelle internetzoektocht onthulde dat het 144-tandige tandwielen gebruikt voor zowel RA als DEC-assen. Ik maakte een eenvoudig Excel-bestand (Gears_Stepper_Calculation.xlsx) om te berekenen hoeveel de motoren moeten draaien zodra HA en DEC berekend zijn, en hoe vaak de motoren "gevuurd" moeten worden om de aardrotatie te compenseren.
Hetzelfde wiskundige model is in de geïmplementeerd, dus je hoeft alleen de waarden voor je montuur in het begin van de code te vervangen (regels 34 tot 37).
// HIER KOMT DE MONTUUR, TANDWIELEN EN AANDRIJVING INFORMATIE.
// ... gebruikt om de HourAngle naar microSteps verhouding te berekenen
// WERK DEZE DEEL BIJ NAAR JOUW SET-UP
// ---------------------------------------------
// NB: RA en DEC gebruiken dezelfde tandwielverhouding (144 tanden in mijn geval)!
//----------------------------------------------
int WORM = 144;
int REDUCTOR = 4; // 1:4 tandwielreductie
int DRIVE_STP = 200; // Stappenmotor heeft 200 stappen per omwenteling
int MICROSteps = 16; // Ik gebruik 1/16 microstap modus voor siderale snelheid - bepaalt ook de LAAGSTE snelheid.
Nu we de verhoudingen hebben berekend, weet de code hoeveel de motoren moeten draaien om de telescoop naar de bijbehorende coördinaten te wijzen en wat de kloksnelheid is zodat de montuur het object kan volgen. Functies die hiervoor zorgen beginnen op regel 906 en 917:
void Sidereal_rate(){ }
void considerSlewTo(){ }
Overwegingen: Je weet, dit is geen kant-en-klaar consumentenproduct. Het stelt je in staat het aan te passen aan je behoeften en is dus zeer flexibel, maar met flexibiliteit komen enkele nadelen. Ik heb deze "overwegingen" sectie opgenomen om ervoor te zorgen dat deze niet van je Takenlijst vallen.
- Motoren monteren is een eenvoudige taak, die de werking van je berekeningen wel beïnvloedt. In mijn scenario heeft de Vixen Super Polaris de oorspronkelijke tandwielen aan de rechterkant van de wormas. Ik vond die assen te kort om de tandwielen te vervangen door katrollen en verplaatste de katrollen dus naar de overkant van de as (links). Dit zorgde ervoor dat de motor eigenlijk achteruit moet draaien om de telescooppositie te verhogen, en dus moest ik de oorspronkelijke code herzien. Je moet zeker de richtingen controleren waarin je motoren draaien, anders eindig je met verkeerde staptelling en dus verkeerde positie. Zie regel 1028 waar ik de motor STP_BACK opdracht geef, maar op regel 1031 verhoog ik de teller += ... (Alle gerefereerde regelnummers zijn volgens de code van v2.1 Boiana EQ).
if (SLEW_RA_microsteps > RA_microSteps){
  digitalWrite(RA_DIR, STP_BACK);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps += RA_mode_steps;
}else{
  digitalWrite(RA_DIR, STP_FWD);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps -= RA_mode_steps;
}
ACTIE: Herzie de volgende codedeelten: void consider_Manual_Move(int xP, int yP), void considerSlewTo() en void Sidereal_rate().
- Noordelijk VS. Zuidelijk Halfballen: De code keert de VOORUIT-beweging ook om, afhankelijk van het halfrond waarin je je bevindt. Dit gebeurt in een deel van de code waar ik rekening houd met de Touch-inputs. Je moet misschien die codesectie herzien.
- Tandwielen op DEC- en RA-as: Mijn code werkt ervan uit dat zowel DEC- als RA-as 144-tandige tandwielen gebruiken. Dit is het geval voor Vixen Super Polaris. Als je een andere opzet hebt, moet je misschien enkele delen van de code herzien. Als je problemen hebt die delen te identificeren, stuur me een bericht en ik probeer te helpen!
Plan je activiteiten: Nu zijn we op een punt waar we onze activiteiten moeten plannen om daadwerkelijk het rDUINOScope GoTo-systeem te bouwen. Ruwe schatting is dat je het systeem in 2-3 dagen kunt voltooien, rekening houdend met dat je alles hebt (hardware, tools, materialen). Het kost me ongeveer 4-5 maanden om het te voltooien, rekening houdend met dat ik alleen 's nachts kon werken (niet elke nacht), en ook veel onderzoek moest doen. Het samenstellen nam ongeveer:
- 1 dag om het shield-bord te bouwen en het systeem levend te maken
- 1 dag om alles in een doos te verpakken
- 1 dag om motoren en katrollen aan de montuur te monteren
STAP 2 – Materialen
Nu we weten hoe het programma basiswerkt, moet je je inkoop plannen en benodigde materialen verkrijgen.
Stuklijst: De meeste materialen kocht ik van Chinese leveranciers op internet. Een paar besloot ik lokaal te kopen, meestal omdat ze goed waren om te hebben en ik vertragingen wilde vermijden: GPS, Bluetooth en Joystick. Het kost me ongeveer $190 USD om al dit te krijgen, wat echt laag is vergeleken met hoe duur zo'n systeem van fabrikanten is. Je kunt de lijst met materialen, prijzen en waar je ze kunt kopen vinden op de projectwebsite: https://rduinoscope.co.nf/rDUINO_step2.html, maar de lijst is ook beschikbaar op deze website in de sectie "ONDERDELEN".
Als je ze goedkoper kunt vinden of sneller kunt laten leveren, doe dat dan zeker.
Afhankelijk van je ontwerp heb je misschien ook nodig: 40-pins kabel met connectors voor de TFT, plastic bouten voor de joystick, USB-kabel om de Arduino Due programmeerbaar te houden wanneer ingesloten in de doos, ventilator en anderen.
Als je die niet thuis hebt (zoals ik), moet je ook solder materiaal, soldeer, kniptang, digitale multimeter, etc. kopen.
Software die je nodig hebt: Een belangrijk onderdeel van het bouwen van je rDUINOScope is het downloaden en installeren van de Arduino IDE en alle gerelateerde software (drivers, borddefinities en bibliotheken). Volg de onderstaande lijst:
- Ga naar de Arduino-website en download de IDE: https://www.arduino.cc/en/Main/Software. Installeer de software – zodra geïnstalleerd, installeert het ook de drivers nodig zodat je computer het Arduino-bord herkent wanneer aangesloten.
- Start de Arduino IDE en navigeer naar: Tools → Board → Boards Manager, download en installeer de Arduino Due-borddefinitie "Arduino SAM Boards (32-bit ARM Cortex-M3)".
- Download de bibliothekenpakket die ik gebruikte als deel van het programma en kopieer-plak ze in de "libraries" map van je Arduino IDE-installatie. (LET OP: "libraries" is een map op je computer, maar ook een map binnen de COMPLETE PAKKET beschikbaar op de projectwebsite: https://rduinoscope.co.nf/downloads.php, dus wat je moet doen is het pakket downloaden, de extensie hernoemen naar .ZIP, openen en de inhoud van de "_libraries" map uit de ZIP kopiëren naar de "libraries" map op je computer.)
- Herstart de IDE en open het hoofdprogrammabestand - "_02_Boiana_EQ.ino". Je zult zien dat 4 extra bestanden openen in afzonderlijke tabbladen. Deze zijn ondersteunende bestanden die zorgen voor verschillende delen van de software.
Je zou nu in staat moeten zijn de code te compileren en te laden op het Arduino Due-bord na het verbinden van de Arduino met je computer.
Opmerking: Als je niet bekend bent met hoe de Arduino IDE werkt en wat er gedaan moet worden om Arduino te programmeren, raadpleeg de website en tutorials: https://www.arduino.cc/en/Tutorial/HomePage
STAP 3 – Monteren
Voor gedetailleerde instructies, bezoek de Projectwebsite: https://rduinoscope.co.nf/rDUINO_step3.html
Nu is het tijd om het shield-bord te maken. Een shield-bord is een bord met pinouts die je op de Arduino DUE board stackt. Sommige componenten moeten op dat bord, andere zijn beter gepositioneerd op de behuizing. Mijn verdeling:
- Shield-bord met: beide DRV8825 drivers, RTC3231 klok, Bluetooth-module HC-05, Piezo-speaker, Connector voor 12V en pinouts voor de overige componenten;
- Op de behuizing gemonteerde componenten: GPS-module NEO 6M - RX zodat de antenne altijd naar de hemel wijst, DHT22 temperatuursensor door een gat in de behuizing naar buiten, PS2 Joystick, het TFT-scherm en alle schakelaars (AAN/UIT-schakelaar en Dag/Nacht-modus schakelaar). Daarnaast heb ik gaten geboord voor de motor-aansluitingen, 12V voedingsconnector en een USB-poort die naar de Arduino Due Native poort gaat om software-updates toe te staan zonder de doos open te hoeven maken.
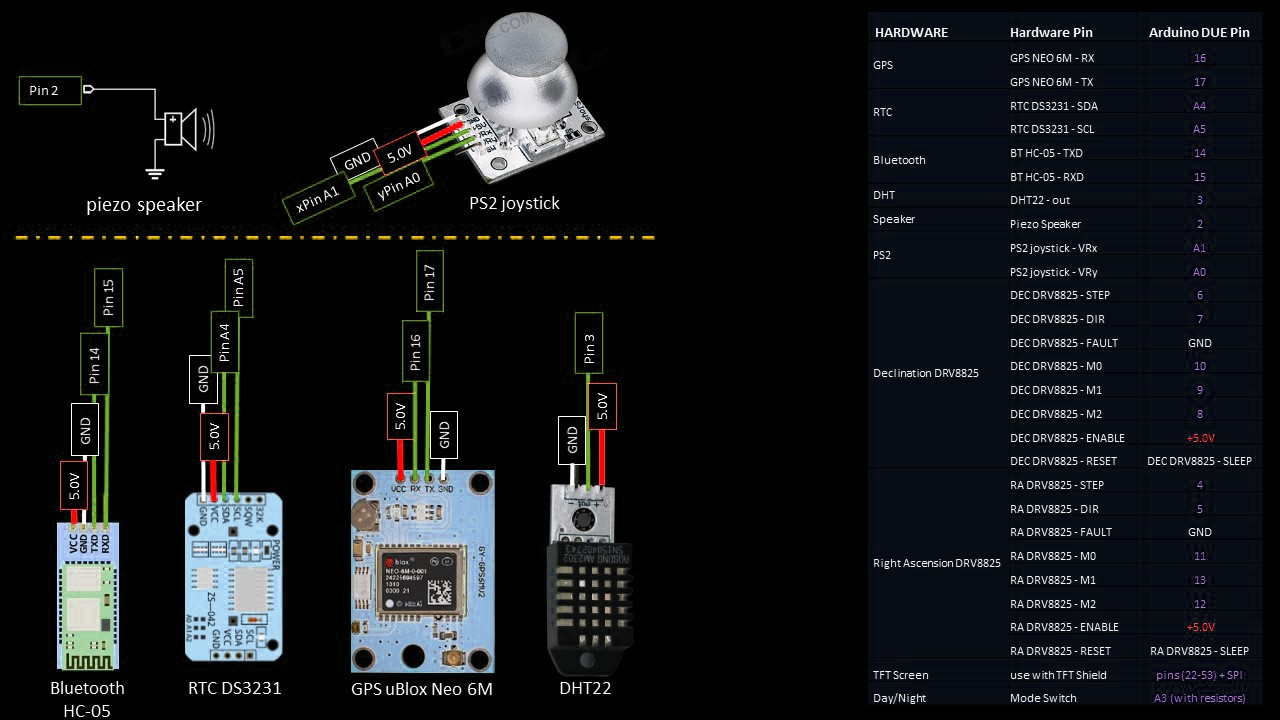
Hoe componenten te verbinden met ARDUINO DUE bord:
Component .... Hardware Pin .... Arduino Pin
GPS
- GPS NEO 6M .... RX .... 16
- GPS NEO 6M .... TX .... 17
RTC
- RTC DS3231 .... SDA .... A4
- RTC DS3231 .... SCL .... A5
Bluetooth
- BT HC-05 .... TXD .... 14
- BT HC-05 .... RXD .... 15
DHT
- DHT22 .... out .... 3
Speaker
- Piezo Speaker .... 2
PS2
- PS2 joystick .... VRx .... A1
- PS2 joystick .... VRy .... A0
Declinatie DRV8825
- DEC DRV8825 .... STEP .... 6
- DEC DRV8825 .... DIR .... 7
- DEC DRV8825 .... M0 .... 10
- DEC DRV8825 .... M1 .... 9
- DEC DRV8825 .... M2 .... 8
- DEC DRV8825 .... RESET / SLEEP
Rechte Opstijging DRV8825
- RA DRV8825 .... STEP .... 4
- RA DRV8825 .... DIR .... 5
- RA DRV8825 .... M0 .... 11
- RA DRV8825 .... M1 .... 13
- RA DRV8825 .... M2 .... 12
- RA DRV8825 .... RESET / SLEEP
TFT-scherm
- Gebruik met TFT Shield .... pinnen (22-53) + SPI
- Dag/Nacht .... Modus Schakelaar .... A3
Nu zijn we klaar om het Shield-bord te monteren. Krijg een prototype PCB en beoordeel hoe je het moet zagen, zodat het alle componenten kan houden, ruimte heeft voor bedrading en de pinouts gesoldeerd zijn zodat het op de Arduino gestapeld kan worden. Let op dat je alle pinnen die door Arduino gebruikt worden moet solderen en ze verbinden met de componenten op het shield-bord OF met een connector op dit shield-bord zodat componenten op de doos zelf ook aangesloten kunnen worden.
Ik voeg enkele foto's toe van het proces:

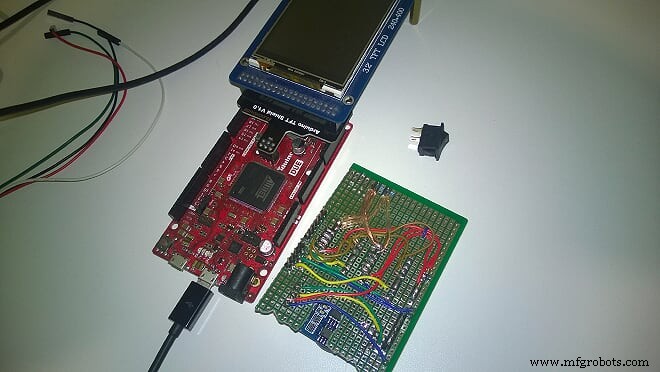

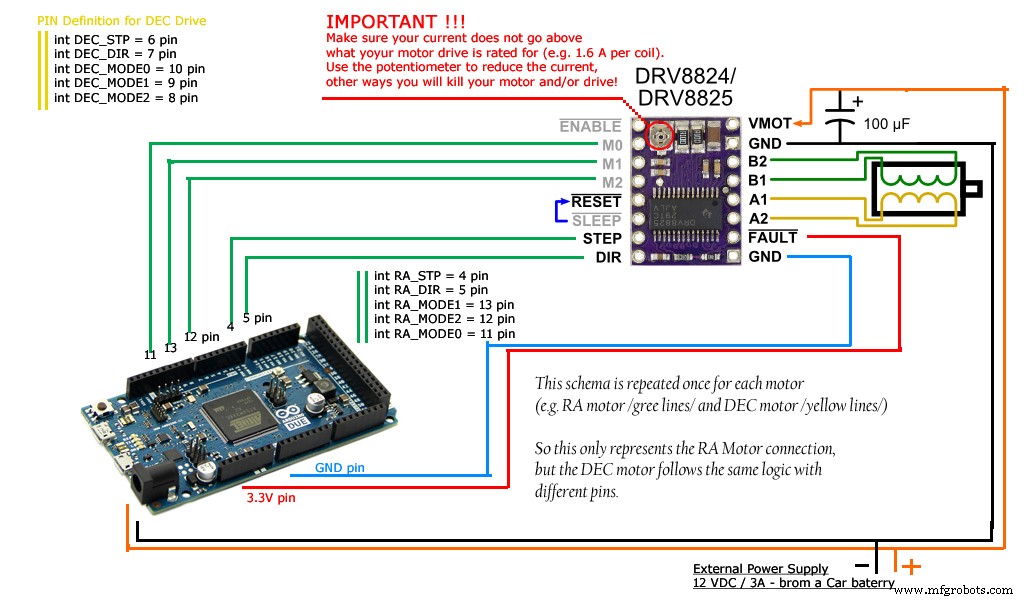
Zodra dit klaar was, verbond ik het bord en testte de shield! Het werkte niet! :( Ik controleerde de bedrading en het bleek dat ik een brug had gemaakt tussen 2 verbindingen en ik moest het repareren. Let op dat vanaf dit moment ik elke soldering controleerde op problemen, want ik had geluk dat ik mijn Arduino of niets anders verbrandde met de verkeerde bedrading. NB: Zorg dat je alle verbindingen controleert! Zorg dat je het volgende bedradingsschema voor de DRV8825 en motor-aandrijvingen volgt, want het is belangrijk.

Zorg dat je een geschikte voedingsadapter gebruikt (12V, 1,6A) en sluit de motor-aandrijvingen aan VOORDAT de stroom AAN gaat! NB: Nooit motor-aandrijvingen aansluiten wanneer DRV8825 onder spanning staat, want dit kan de drivers verbranden!
Nu alle componenten gesoldeerd zijn, raad ik aan je ook de motor-aandrijvingen aan te sluiten, de software te laden op het Arduino-bord en de volledige opstelling te testen. Het zou op dit punt zonder storingen moeten werken.
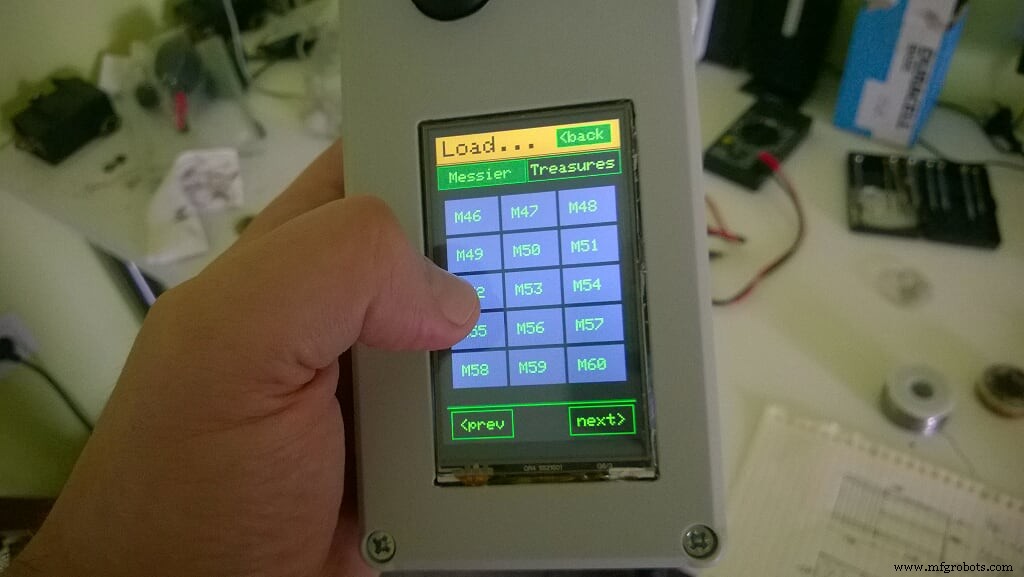
Je zou nu moeten kunnen spelen met de software en de gebruikersinterface leren kennen. Om te helpen met de interface heb ik een GEBRUIKERSHANDLEIDING-pagina gemaakt op de projectwebsite: https://rduinoscope.co.nf/guide.html
Je opstelling zou er ongeveer zo uit moeten zien:


STAP 4 – In een doos monteren
Zodra het shield-bord klaar is, pak de doos en begin met het uitleggen van alle overige componenten en plan waar je gaten moet boren en welke vorm en maat. De beste manier om gaten te knippen is met een klein zakmes (voor mij in ieder geval). Het maakt niet uit of het een rond of vierkant gat is. Je kunt het gemakkelijk uitknippen met een klein scherp mes.
De enige uitzondering is het scherm waar je echt een lang, gelijk en vierkant gat nodig hebt. Ik vroeg om hulp en mijn vader deed het op zijn snijmachines.
Zodra je tevreden bent met de layout en het haalbaar vindt, begin met het knippen van de gaten. Het is een lang proces en maakt wat rommel, maar zou je niet meer dan 2-3 uur moeten kosten. Soms gebruikte ik boormachines voor ronde gaten, bijv: 12V voedingsconnector, RA en DEC motor connectors.

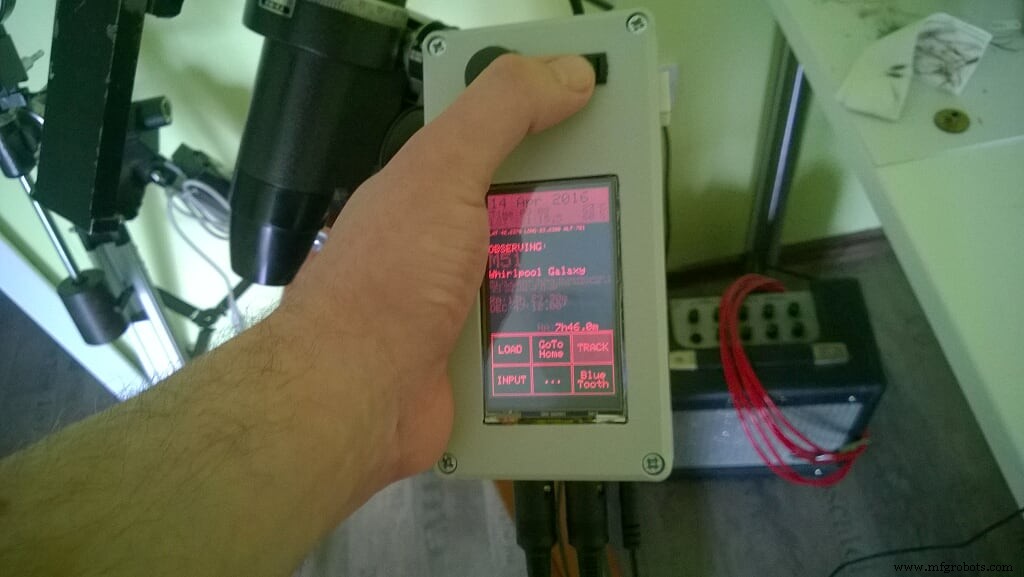
Bereid je lijmpistool voor en begin met het aanlijmen van componenten aan de doos zoals hieronder getoond:


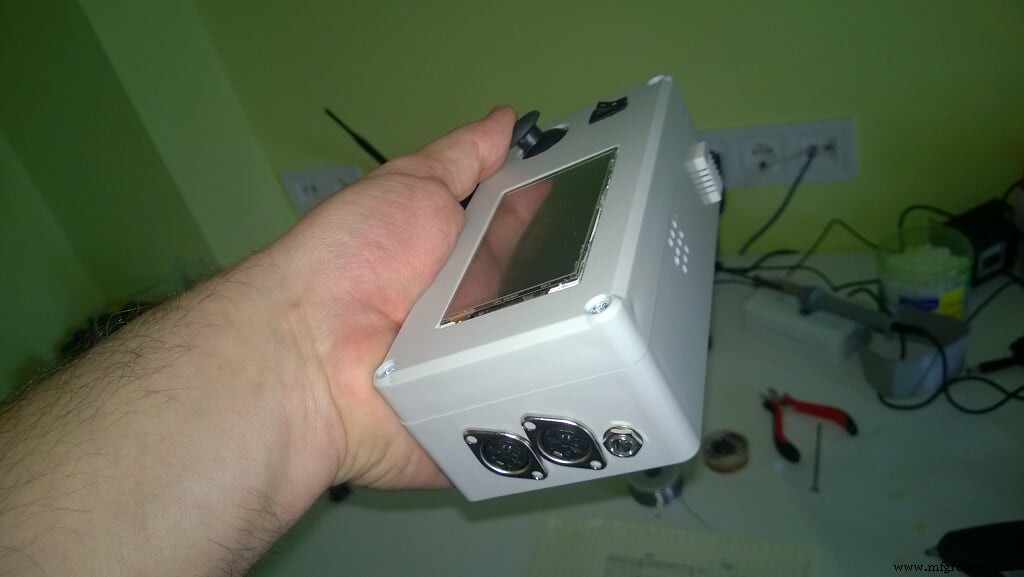
Nu is alles verbonden en in de doos, behalve de componenten op de voorkant. Ik besloot daar het TFT-scherm, de PS2-joystick en de Dag/Nacht-modusschakelaar te plaatsen. Toen ik bij het TFT-scherm kwam, maakte ik een eenvoudige lintkabelverbinding met mannelijke en vrouwelijke connectors en hakte het aan het scherm. Dit werkte echter niet! De reden is dat de pinnen gespiegeld waren en het TFT-scherm daarom niet meer kon werken. Dus besloot ik wat ingewikkelde 2D-naar-3D-conversies uit te werken en de connectors die ik had met de lintkabel om het probleem op te lossen.
Korte verhaallijn: Het is geen raketwetenschap, maar het gaf me harde tijd totdat ik een oplossing vond. Een lelijke oplossing, maar het werkte en werkt nog steeds een jaar later. Hieronder zie je wat ik bedoel.
Basisch wat je hier ziet is:

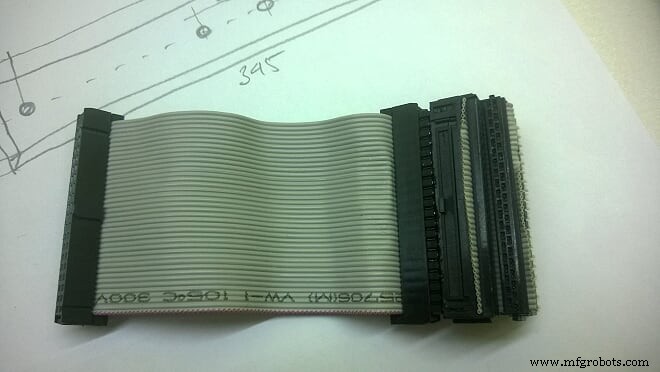

- Lintkabel
- 40-pins vrouwelijke connectors
- Pennen om op een PCB te solderen, gesneden om een array te vormen (2 x 20 pennen)
Het werkte als een tierelier en maakte het mogelijk om de doos te voltooien!



STAP 5 – De Duitse Equatoriale Montuur
Zo graag ik ook wil delen hoe de motor-aandrijvingen aan je montuur te koppelen, ik kan het niet. De waarheid is dat elke fabrikant hun eigen ontwerp creëert en er geen oplossing is die voor allemaal werkt.
Ik gebruik een Vixen Super Polaris uit de jaren 80 en de onderstaande methode werkt daarvoor. Herinner je dat de beslissingen die je in STAP 1 nam, waar je de waarden in de code moest wijzigen, nu ons werk zullen beïnvloeden. Hieronder kun je mijn opstelling van katrollen en riemen zien.
Ik kocht 2 sets voor mijn opstelling. Ik was niet zeker hoe het zou werken en kocht dus een set met reductie 1:4 en een set met reductie 1:3. De riemmaat moet ook anders zijn omdat de reductie de afstand tussen beide katrollen beïnvloedt. Ik geef toe dat met goed plannen en ontwerpen je vooraf kunt beslissen hoe te proceederen en geld te besparen, maar ik had haast. Ik moest het werkend krijgen!
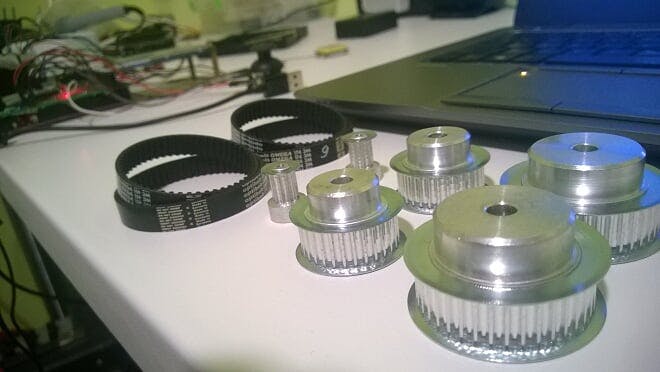
Na het hebben van de riemen, katrollen en montuur voor me, besloot ik dat de beste aanpak voor mij 1:4 reductie was omdat alles perfect leek te passen op de montuur en ik begon aan de motorbehuizing. Na een halve dag kwam ik hiermee:
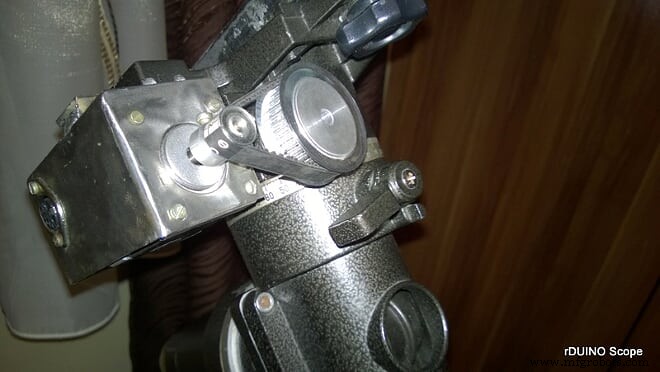

Ik testte de volledige opstelling en moest enkele wijzigingen aanbrengen in de software (update de variabele waarden naar 4 op regel 35) zodat het mijn definitieve ontwerpbeslissing vertegenwoordigde. Getest opnieuw en alles werkte als een tierelier.
Ik moest wachten op een goeie sterrennacht om het goed te testen, maar tot die tijd realiseerde ik me dat er iets niet klopte!
Ik had de beste Telescoop Besturing GOTO-systeem, veel beter dan wat ik met mijn hobbybudget kon kopen, maar het leek niet goed. Het had enige afwerking nodig, iets wat later maakte dat ik trots was op mijn rDUINOScope!

Ten slotte, mijn rDUINOScope Vixen SP Ferrari-look zoals ik voel dat het eruit moet zien!


Bestanden
- _READ_ME.txt: Beschrijving van de finale release v2.1 Boiana EQ met enkele FAQ.
- _02_Boiana_EQ.ino: Hoofd Arduino-bestand
- graphic_screens.ino: GRAFIKEN BESTAND - gekoppeld aan hoofdbestand
- touch_inputs.ino: TOUCH INPUTS BESTAND - gekoppeld aan hoofdbestand
- BT.ino: BLUETOOTH COMMUNICATIE - gekoppeld aan hoofdbestand
- regular_updates.ino: TIJD UPDATES - gekoppeld aan hoofdbestand
Code
Code fragment #1
// HIER KOMT DE MONTUUR, TANDWIELEN EN AANDRIJVING INFORMATIE.
// ... gebruikt om de HourAngle naar microSteps verhouding te berekenen
// WERK DEZE DEEL BIJ NAAR JOUW SET-UP
// ---------------------------------------------
// NB: RA en DEC gebruiken dezelfde tandwielverhouding (144 tanden in mijn geval)!
//----------------------------------------------
int WORM = 144;
int REDUCTOR = 4; // 1:4 tandwielreductie
int DRIVE_STP = 200; // Stappenmotor heeft 200 stappen per omwenteling
int MICROSteps = 16; // Ik gebruik 1/16 microstap modus voor siderale snelheid - bepaalt ook de LAAGSTE snelheid.
Code fragment #3
if (SLEW_RA_microsteps > RA_microSteps){
  digitalWrite(RA_DIR, STP_BACK);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps += RA_mode_steps;
}else{
  digitalWrite(RA_DIR, STP_FWD);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps -= RA_mode_steps;
}
GitHub
https://github.com/dEskoG/rDUINOScope
Schema's
Hoe stappenmotoren en DRV8825 te bedraden en aan Arduino DUE te koppelen
Hoe alle sensoren te bedraden en aan Arduino DUE te koppelen
Productieproces
- Waterdruppels vastleggen met Arduino Nano – DIY High-Speed Fotografie
- Bluetooth-gecontroleerde Arduino Spybot bouwen
- FlickMote: Gebarengecontroleerde IR-afstandsbediening voor Slimme Huizen
- DIY Arduino TV-B-Gone: Universele TV-uit-schakelaar
- Bouw een Aangepaste LED Hoofdklok met Alarm – Zichtbaar vanaf 12 Meter
- JX Wave Generator – Arduino-compatibele DDS-oscillator met OLED-display
- Find Me: Slimme Item Locator met Arduino en Bluetooth
- Geoptimaliseerde Voedingsoplossingen voor Arduino Projecten
- Bouw een DIY VR-skateboard met Arduino, Google Cardboard en Bluetooth
- Arduino Mega koppelen aan een NEO‑6M GPS-module: stapsgewijze handleiding
- Arduino Boter-Kaas-Eieren met MAX7219 LED Matrix en Kartonnen Behuizing