



Automatiseer Uw Schuifpoort met Arduino: DIY Relaisbesturing
Onderdelen en Benodigdheden
| Onderdeel | Aantal | Opmerking |
|---|---|---|
| Arduino UNO | 1 | Hoofdcontroller |
| 5V DC-relais | 1 | Voor motorbesturing |
| 433MHz ontvanger-module | 1 | Ontvangt signaal van afstandsbediening |
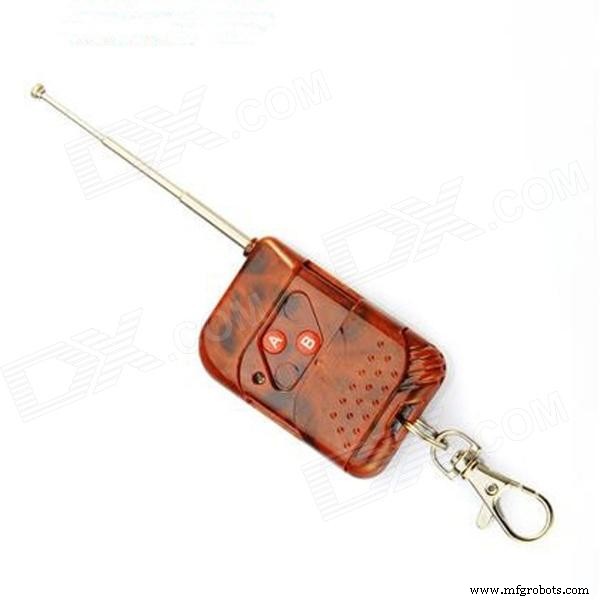
| 433MHz zender afstandsbediening | 1 | Twee kanalen met unieke ID's |
Over dit Project
Projectoverzicht
In dit project gebruik ik de kracht van Arduino om een circuit te maken dat een schuifpoort aandrijft. Het doel is een defecte schuifpoort met een nog functionerende AC-motor te automatiseren met een Arduino, een paar relais, een 433MHz-ontvanger, een 433MHz-zender en wat elektrisch vakmanschap. Het systeem regelt de voeding van de motor en bepaalt of de poort open of dicht moet gaan.
De Arduino luistert constant naar een specifiek signaal van de zender (de afstandsbediening). De zender werkt op twee kanalen, elk met een unieke ID. Zodra de 433MHz-ontvanger deze ID ontvangt, stuurt hij een signaal naar de Arduino die de relais bestuurt om de motor te voeden.
Methodologie
Stap 1: De motor voeden
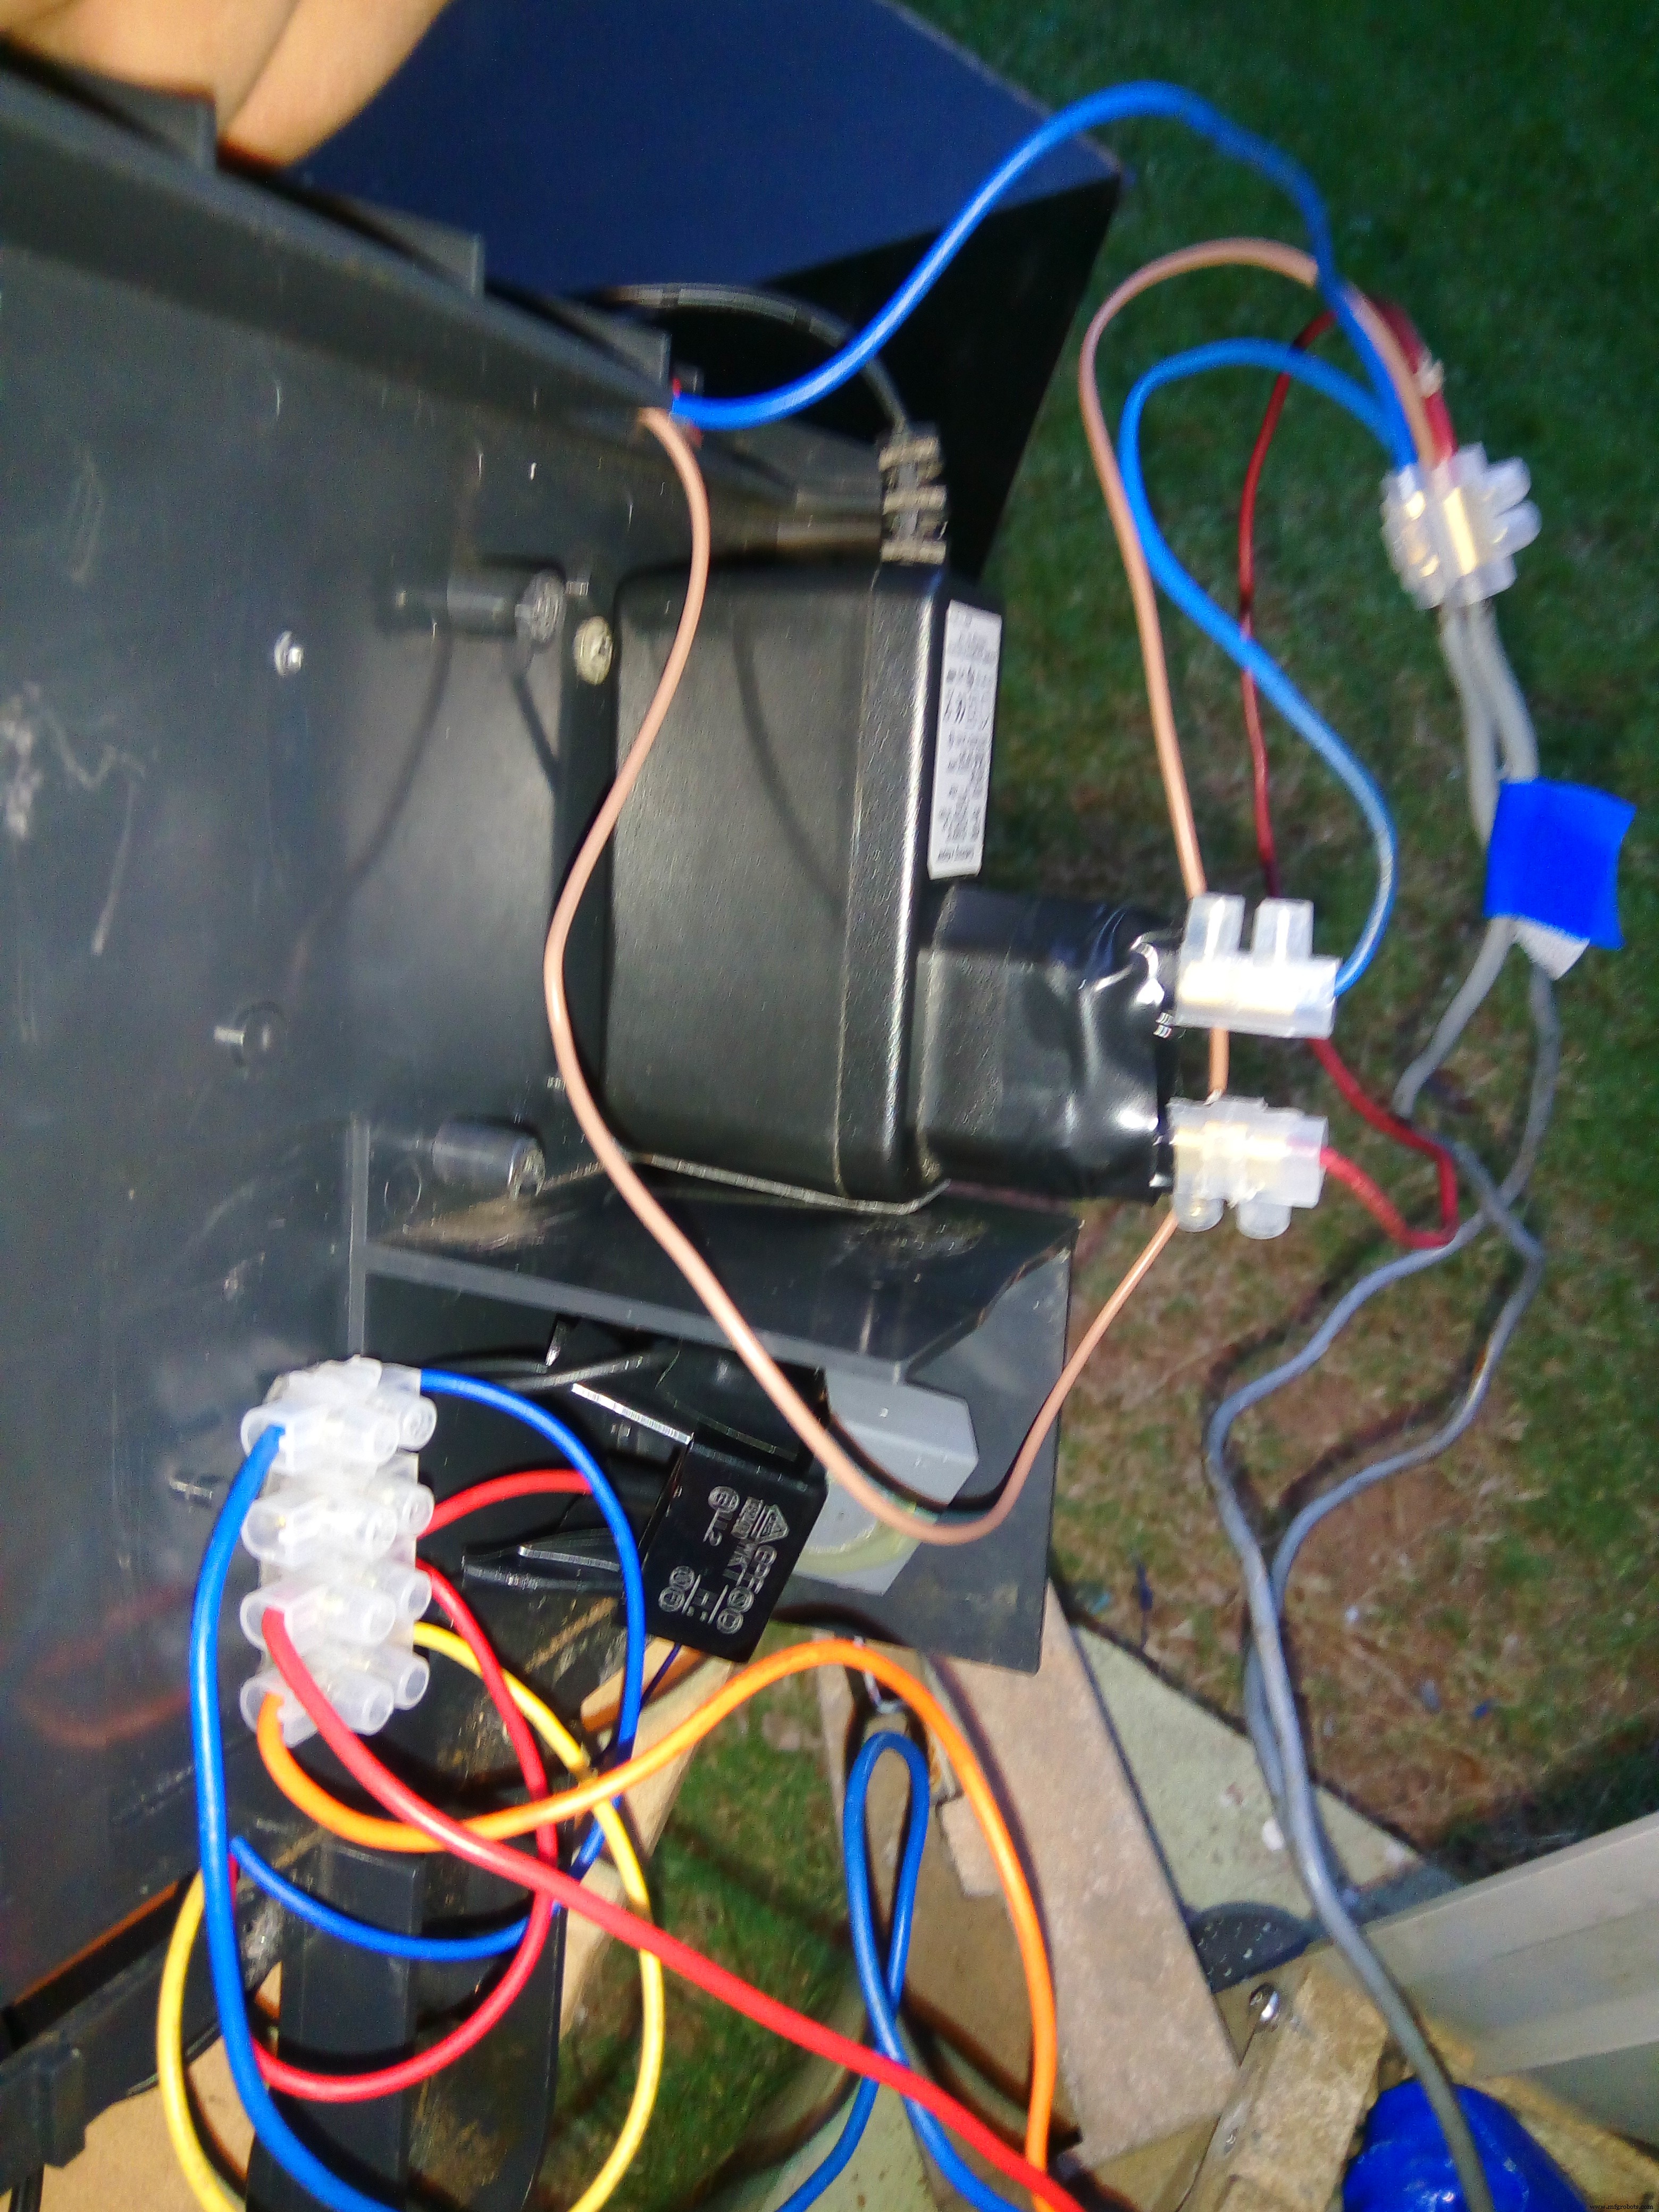
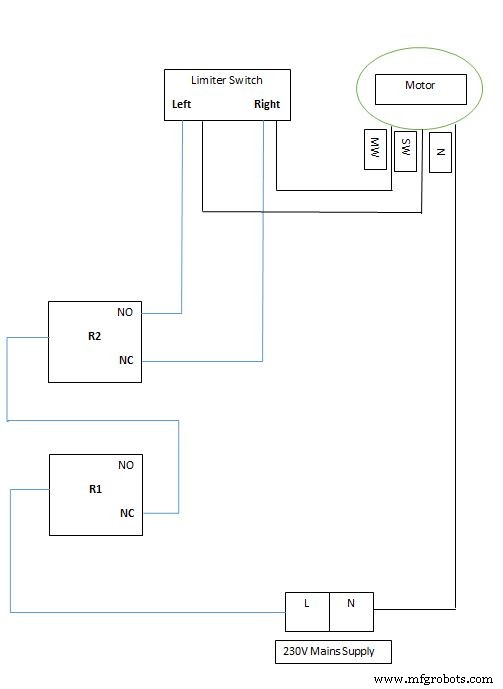
De configuratie om de motor te voeden is hieronder weergegeven. Voor de voorwaartse richting (dicht) moet de hoofdwinding (Main Winding) aan de netspanning worden aangesloten. Voor de achterwaartse richting (open) moet de bijwinding (Secondary Winding) aan de netspanning.
Het is nodig om te bepalen welke draad bij welke winding hoort. Meestal zijn de draden niet gelabeld; dit kan met proef en fout door AC-spanning aan te leggen. In mijn geval werkte ik met een 220-240VAC motor. De neutrale draad (blauw, standaardkleur) was makkelijk te identificeren. Vervolgens verbond ik de fase (L) met de rode draad, waardoor de motor in de voorwaartse richting draaide - dit was dus de hoofdwinding.
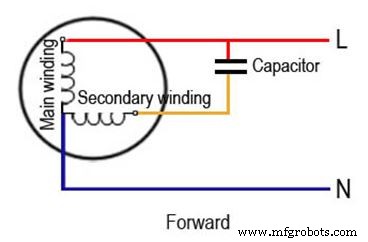
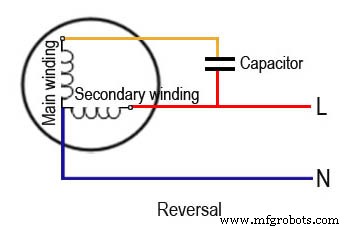
Let op: Zorg dat de startcondensator correct aangesloten en functioneert. Dit zorgt voor voldoende startkoppel.
Stap 2: De motor stoppen
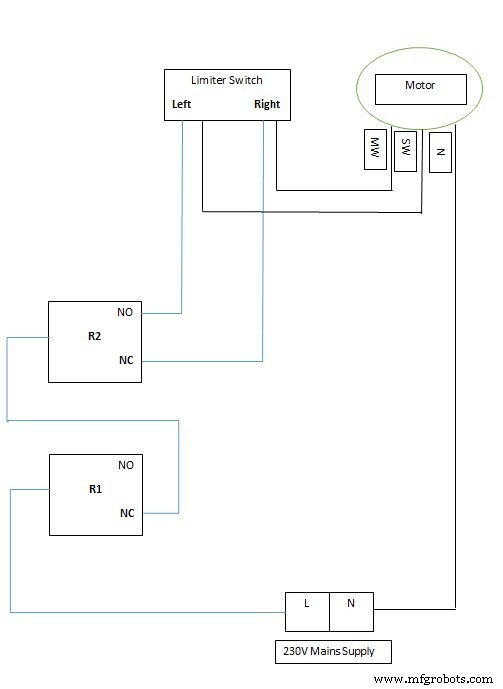
De netspanning wordt aan de motor geleverd via een eindschakelaar (limiter switch). Zodra de poort het einde bereikt, activeert de eindschakelaar en wordt het circuit onderbroken, zodat de motor stopt.
Stap 3: Relais gebruiken om de motor te besturen
Een relais heeft twee contactpunten: Normaal Open (NO) en Normaal Gesloten (NC).
- Het NC-contact wordt gebruikt voor de hoofdwinding. Dit zorgt ervoor dat bij een reset of fout de poort gesloten blijft (fail-safe).
- Het NO-contact wordt gebruikt voor de bijwinding. Dit contact sluit wanneer de relais spoel geenergiseerd wordt (5V signaal van de Arduino).
Door twee paden te gebruiken wordt voorkomen dat beide windingen tegelijkertijd spanning krijgen. Dit relais (R2) wordt bestuurd via pin 8 van de Arduino.
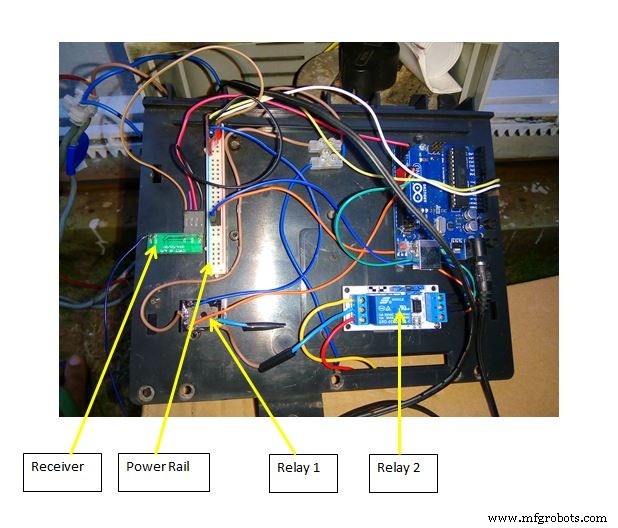
Een tweede relais (R1) verbreekt het circuit zodat de motor stopt als de Arduino een commando ontvangt terwijl de poort beweegt. De Arduino controleert constant de ontvanger. Bij een commando herleidt de Arduino de voeding naar de motor voor openen of dichtgaan.
Het doel van het tweede relais is het systeem de tijd te geven om de voeding om te leiden zonder direct de draairichting te veranderen. Zodra de omleiding voltooid is, schakelt het relais uit en krijgt de motor spanning in de tegenovergestelde richting. Dit relais wordt bestuurd via pin 9.
Doel van het tweede relais
Als het systeem halverwege het dichtgaan een commando ontvangt om open te gaan, wordt het relais geactiveerd om de voeding naar de bijwinding te leiden. Omdat dit bijna instantaan gebeurt, staat het relais onder constante druk van de omgekeerde spanning die de motor genereert door de plotselinge stroomonderbreking op de hoofdwinding. Dit kan de contacten permanent beschadigen.
Met het extra relais wordt de voeding aan de motor onderbroken, wat het systeem 10 seconden geeft om de voeding naar de benodigde winding om te leiden. Dit verlaagt de belasting op de contacten en verlengt hun levensduur.
Stap 4: De ontvanger configureren
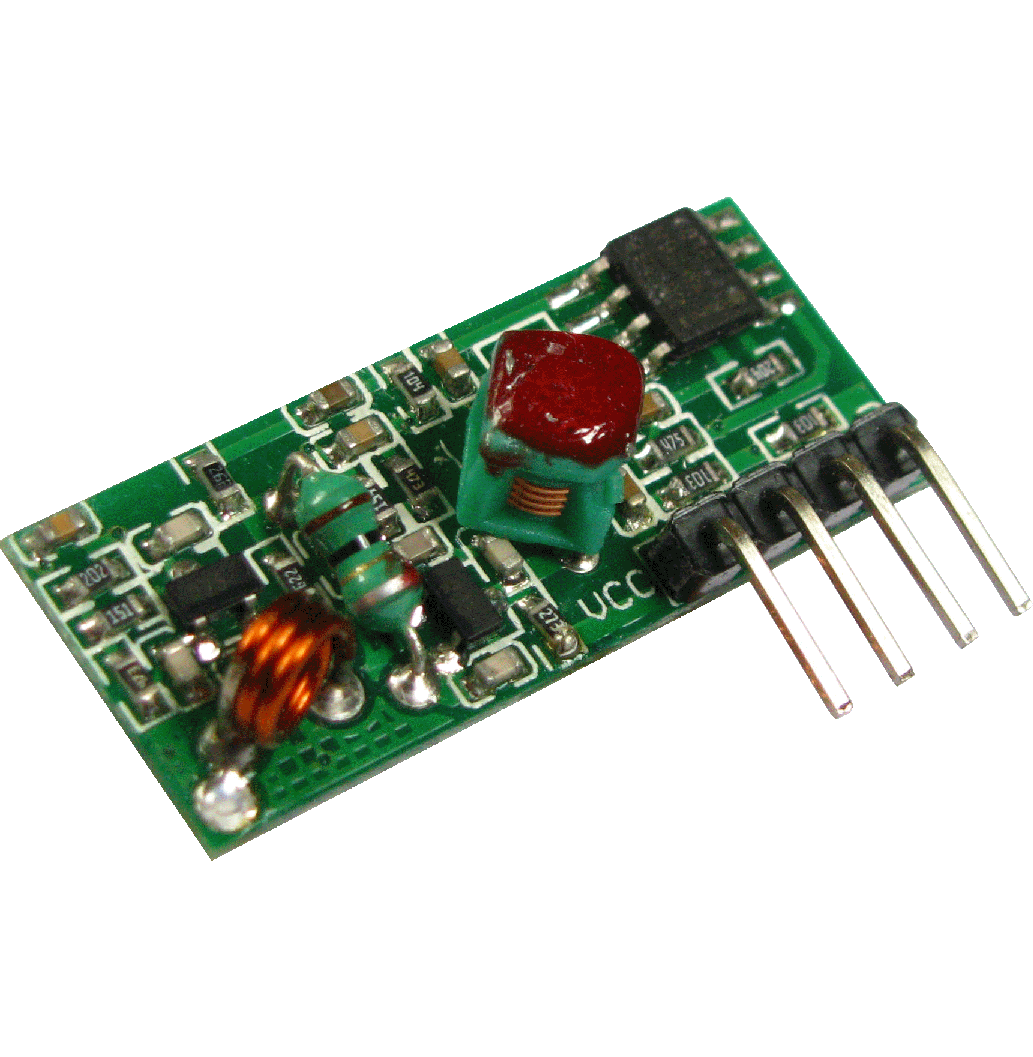
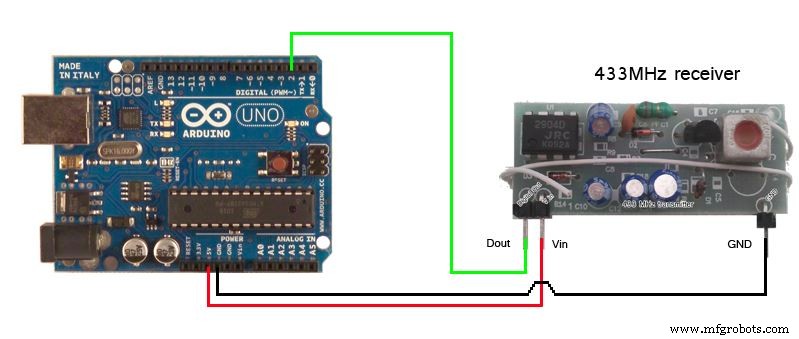
De ontvanger werkt op 433 MHz. De Arduino-lus controleert continu de signaalingang van de ontvanger. Zodra het correcte signaal ontvangen wordt, activeert de Arduino Relais 1 (R1) zodat Relais 2 (R2) de voeding naar de motor kan routeren.
Data van de zender wordt door de ontvanger als een integer ontvangen. Via de seriële monitor van de Arduino kon ik de waarde zien die de ontvanger opving. Het voordeel van een hogere radiofrequentie is een groter bereik en betere ontvangst ondanks obstakels. In mijn project bereikte ik een werkbereik van ongeveer 9 meter (30 ft).
Tip: Het bereik kan vergroot worden door een lange draad aan de antenne-poort van de ontvanger te solderen.
Demovideo
[Video niet beschikbaar in deze tekstversie]
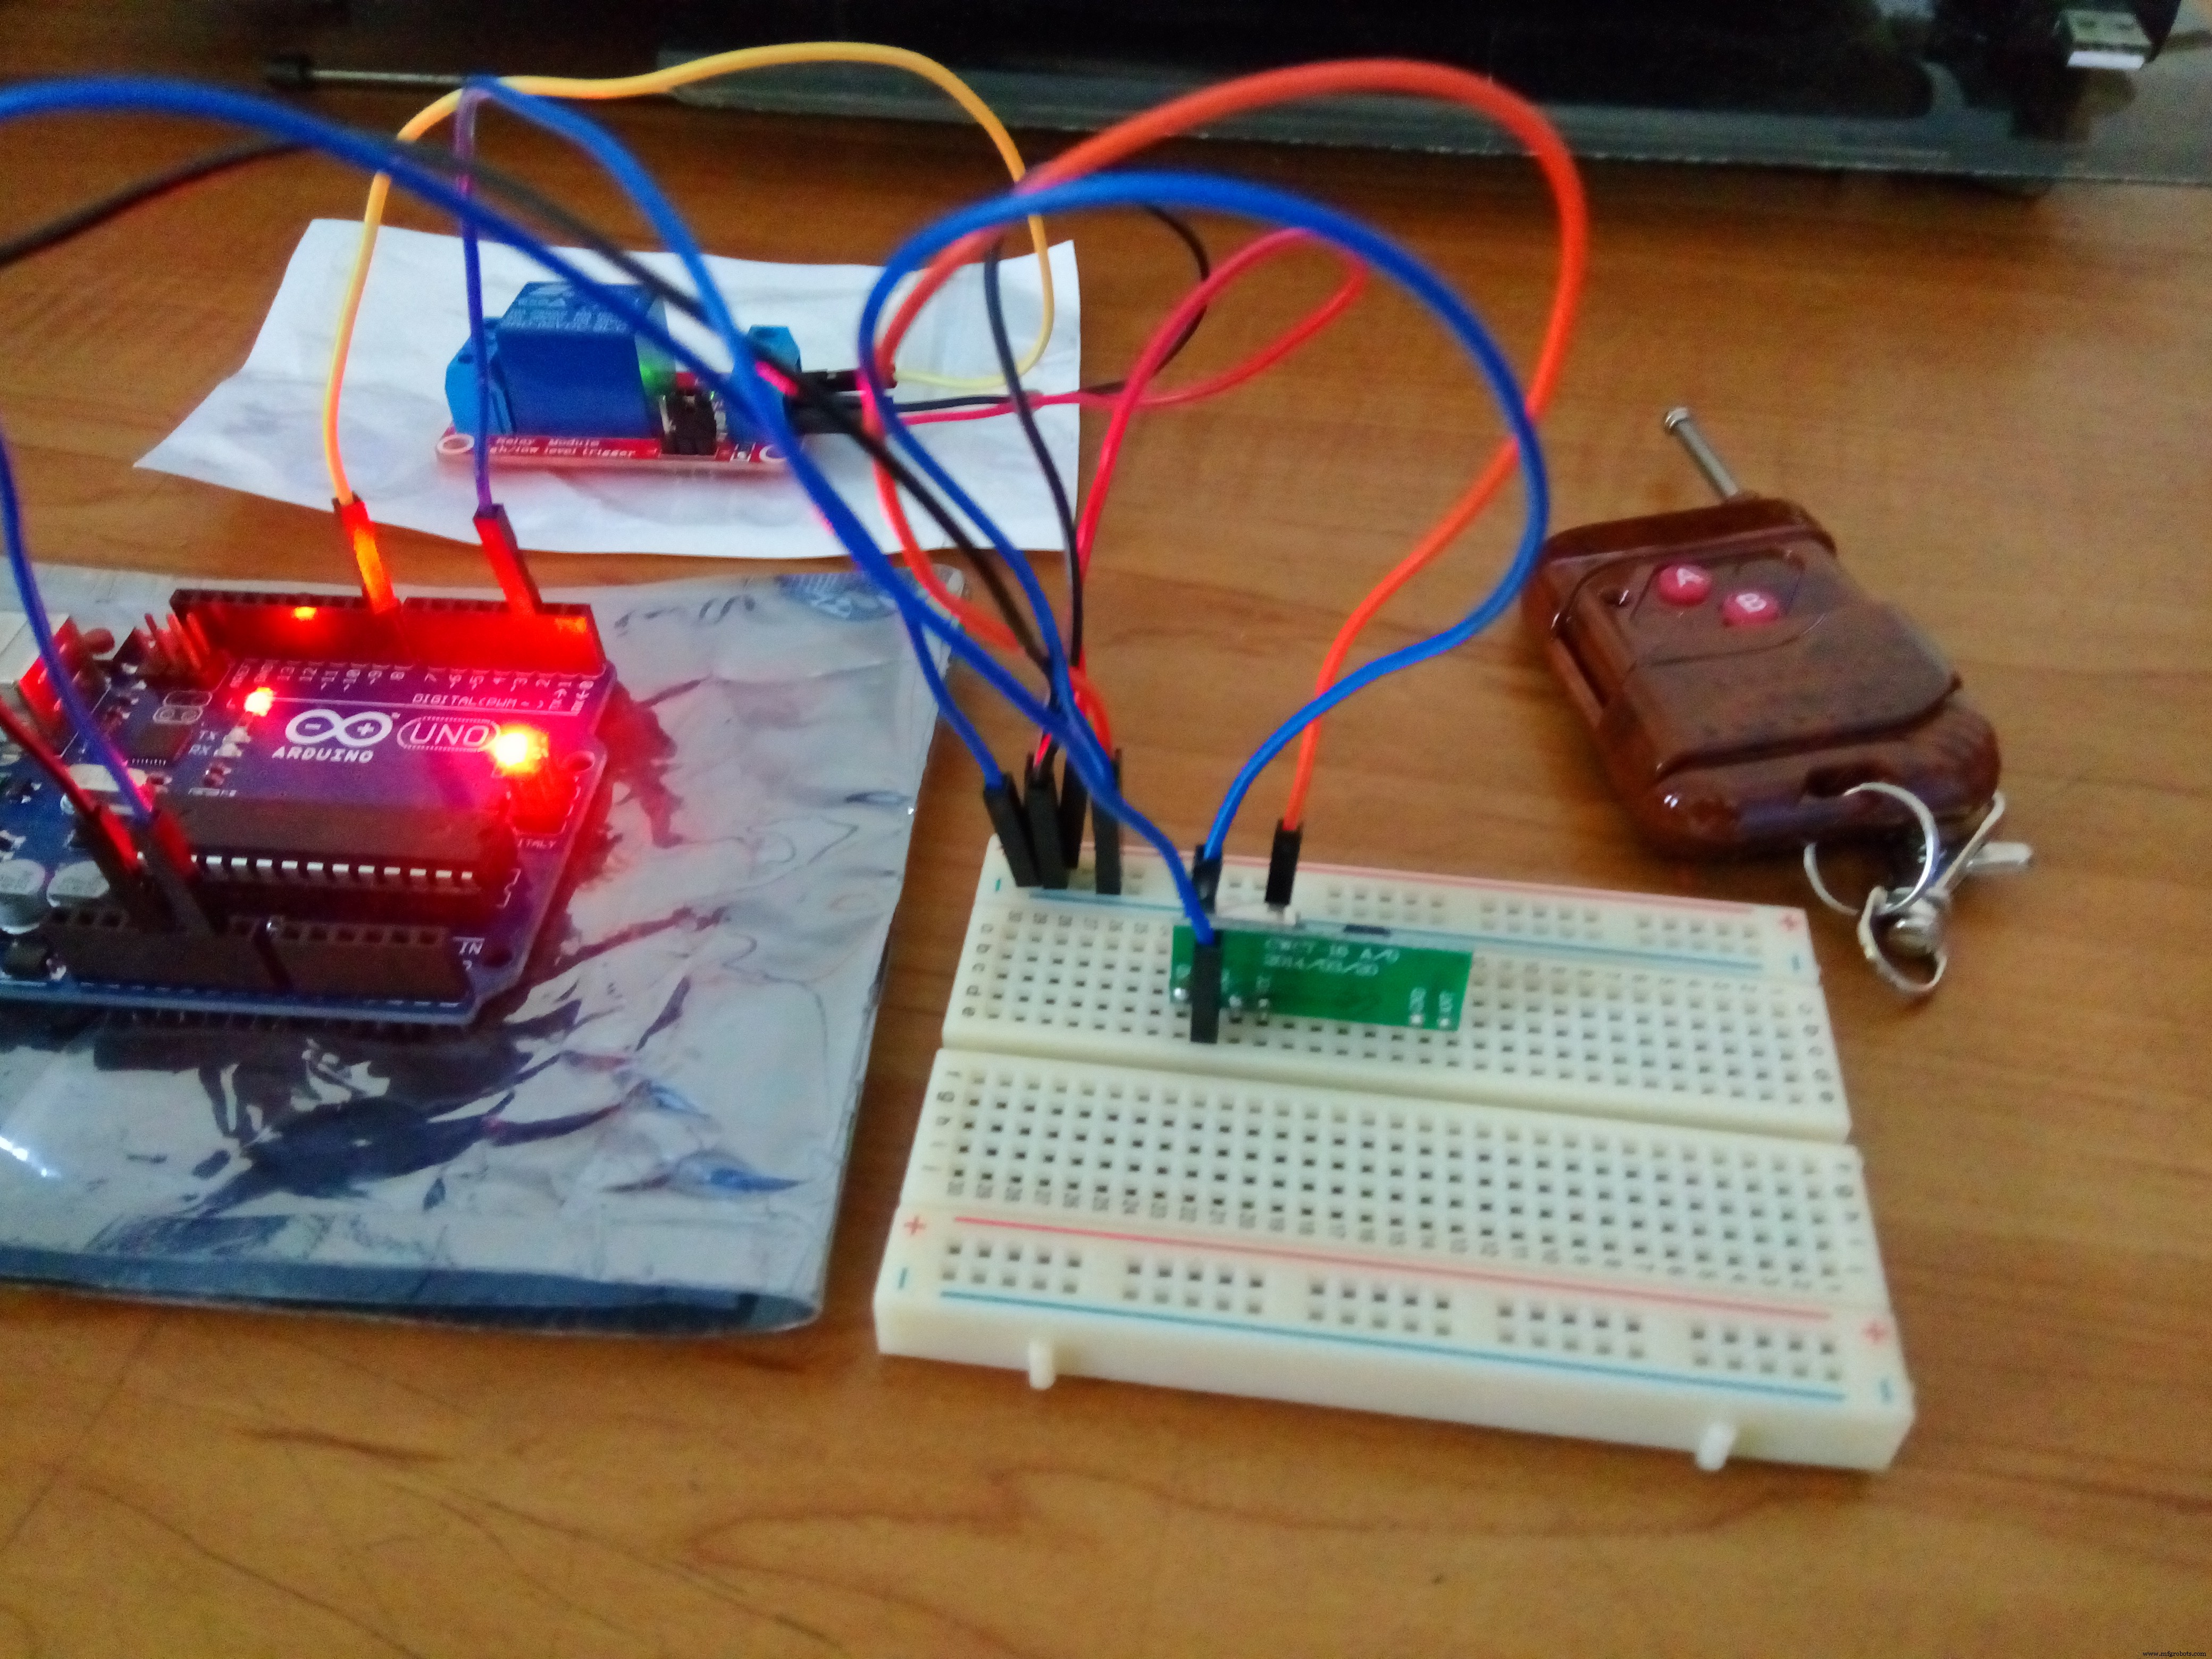
Eindresultaat Foto's
Schema's
Productieproces
- Een Raspberry Pi-thuisautomatiseringssysteem bouwen voor afstandsbediening
- Raspoulette: Zonnestroom-gevoede Autonome Koeienpoort Systeem Prototype
- Windenergie: Omzetten van Luchtbeweging in Schone Elektriciteit
- Power Hammers onder de knie: Een uitgebreide gids voor moderne smederij
- Lineaire motoren begrijpen: Van elektrische energie naar nauwkeurige lineaire beweging
- Persautomatisering onder de knie: Technieken, Veiligheid en Efficiëntie
- Servomotoren Uitgelegd: Hoe Ze Werken en Waarom Ze Belangrijk Zijn
- Krachtspankoppen Begrijpen: Definitie, Gebruik en Voordelen
- AI Benutten Om Industriële Automatisering Te Transformeren
- Industrie 4.0: Automatisering Benutten om Productie te Transformeren
- Hoogpresterende VL-160 draaicenter: 75-pk Fanuc spindel, 78,7″ diameter