



Snelle & Eenvoudige Mini Bug Robot – Bouwen In 30 Minuten Met Arduino Pro Mini & MG996R Servos
Onderdelen en benodigdheden
| Onderdeel | Aantal |
|---|---|
| SparkFun Arduino Pro Mini 328 - 3.3V/8MHz | 1 |
| Servos (Tower Pro MG996R) | 1 |
| Schuifschakelaar | 1 |
| OpenBuilds Kabelbinders (10 stuks) | 1 |
| Jumper wires (generiek) | 1 |
| Li-Ion-batterij 1000mAh | 1 |
| Pingpongbal | 1 |
| Staaldraad | 1 |
| Lijmpistootstaf | 1 |
Apps en online diensten
- Arduino IDE
Over dit project
Achtergrond
Hier is een snelle en eenvoudige kleine robot die in ongeveer een half uur gebouwd en gemonteerd kan worden met de juiste tools en onderdelen.
Ik heb hem niet uitgevonden. Ik zag een video van zo'n ding op YouTube en dacht: "Hey, dat ziet er leuk uit, ik ga er een bouwen."
Dus ik pakte een paar servos uit mijn rommelbak, een oude telefoonbatterij die ich bewaard had in de hoop er iets cools mee te doen, een Arduino Pro 3.3V die ik op een impuls had gekocht omdat ik de vrije verzenddrempel moest halen, en ging aan de slag.
Een uur of zo later was hij klaar!
Montage
Laten we beginnen met de basisassembly.
Knip het bevestigingsarm dat aan de kant tegenover waar de draden uitkomen op een van de servos zit (dit wordt je achterste servo). De achterste servo wijst naar beneden en de andere naar voren. Je kunt lijm of kabelbinders gebruiken om ze samen te houden.
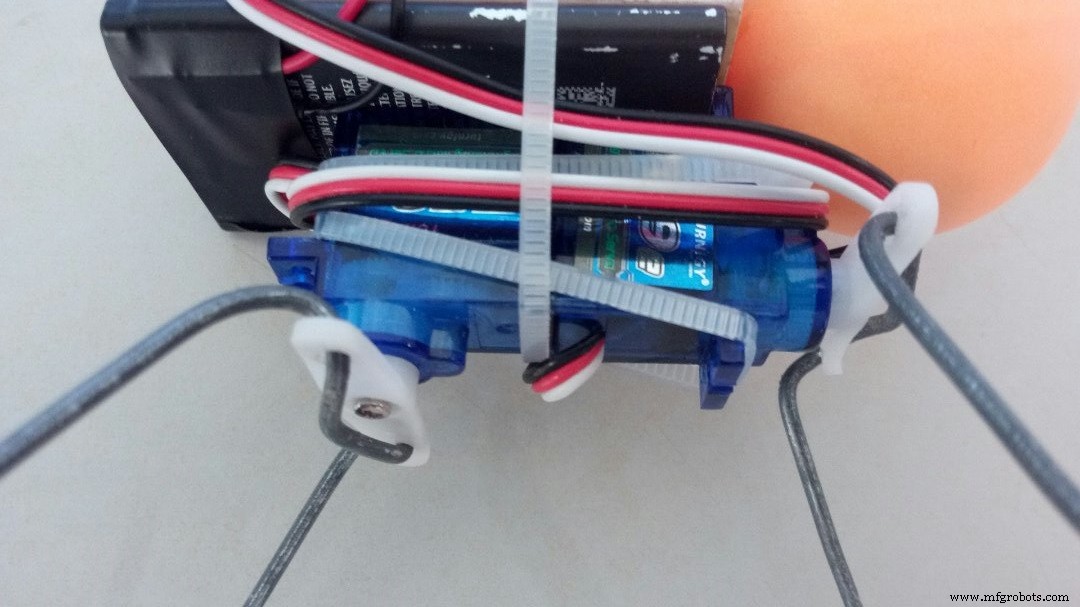
Vervolgens Verbind een rode en een zwarte draad met de plus en min van je telefoonbatterij (ik hield ze op hun plek met wat isolatietape). Als je een Li-Ion-batterij hebt, hoef je daar niet mee te worstelen :)
Plak daarna het mini-breadboard op de batterij. Hoef je niet, natuurlijk. Het hangt ervan af of je de onderdelen ooit opnieuw wilt gebruiken.
Bevestig je batterij en breadboard met kabelbinders aan de servo-constructie.
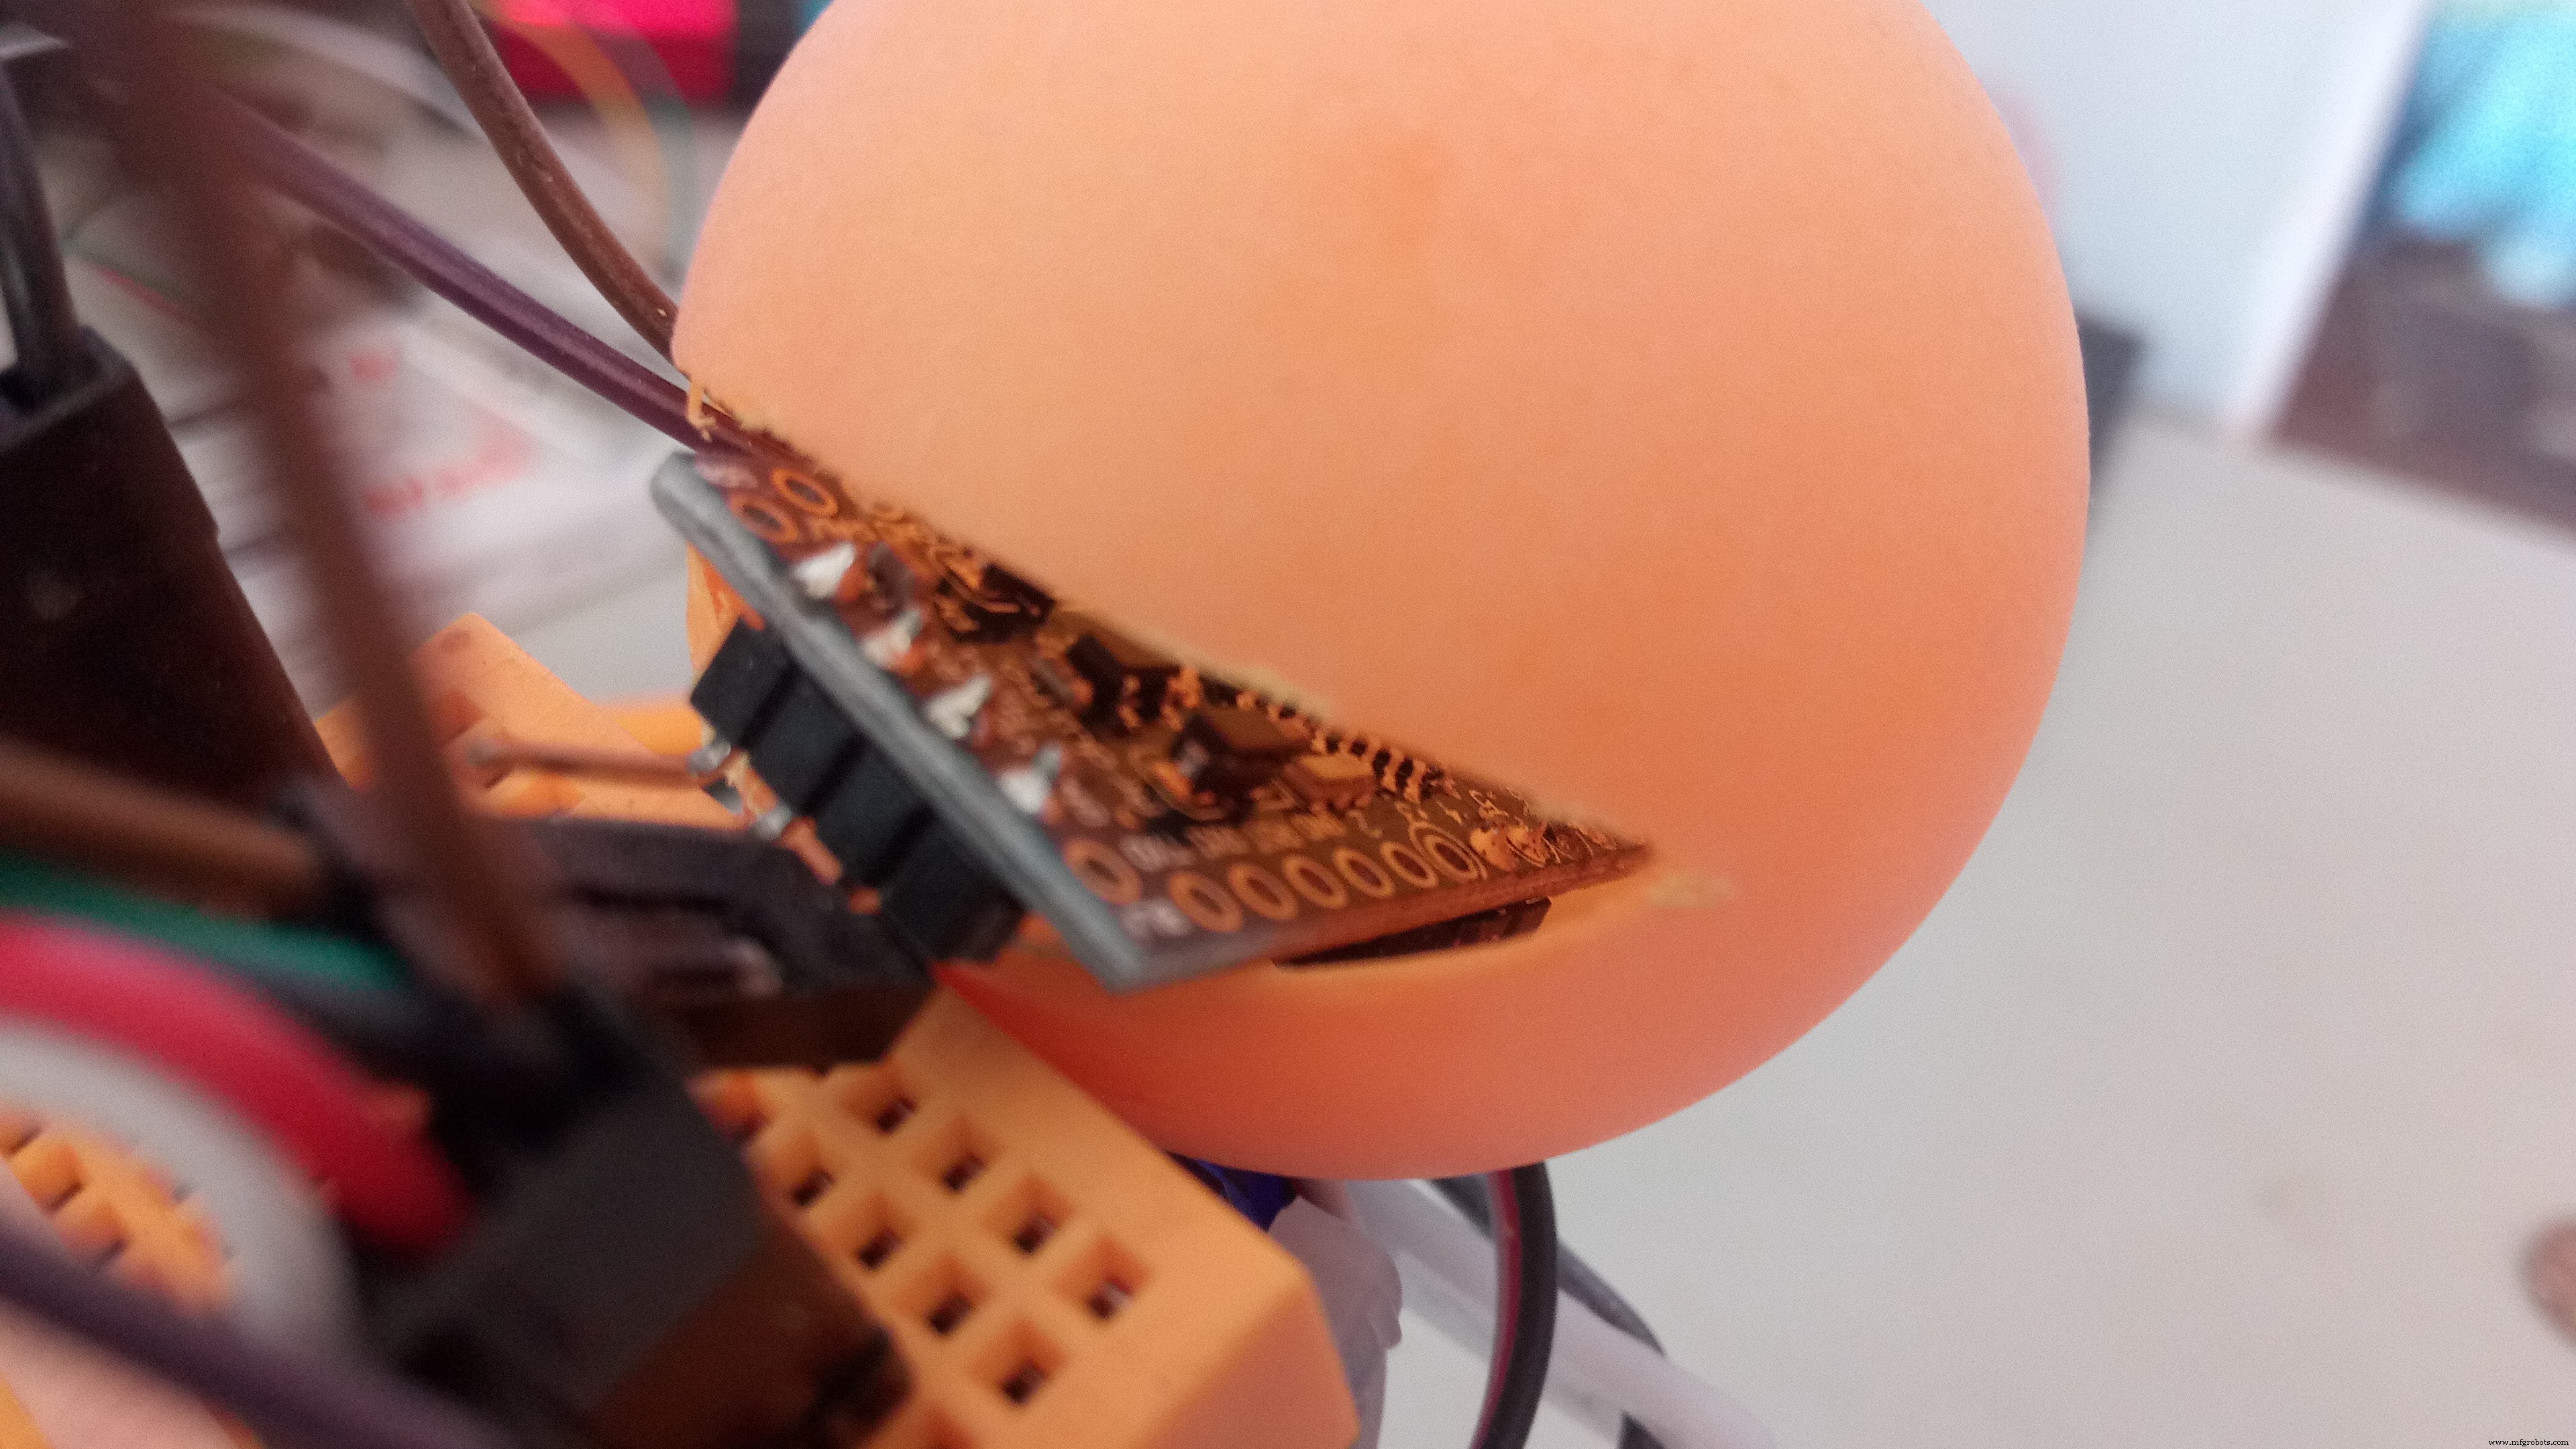
Knip een wig in de pingpongbal. Klinkt makkelijk, toch? :) Het is misschien wel de moeilijkste stap van deze hele tutorial! Een pingpongbal is verrassend hard en ook... rond. Ronde dingen knippen vereist geduld. En draag een beschermingsbril!!! Het maakt niet uit welk hulpmiddel je gebruikt. Het plastic (of wat voor vreemd materiaal de mijne ook was) splijtert heel erg. Dus beschermingsbril! Ik wil dat je de rest van deze tutorial nog kunt lezen na het knippen!
Controleer of je Arduino netjes in het gat past. En plak de pingpongbal aan de rest van het beestje.
Voor de poten, laat ik het aan je eigen inzicht. De mijne waren simpele stukken 1mm dikke staaldraad gebogen in en om de vleugelbevestiging van de servos (zoals op de foto). Aan het eind van elke poot plaatste ik een kleine voet uit een lijmpistoolstaf voor grip.
Verhit de draad met een aansteker en duw hem in je maatje voet. De lijm smelt bij contact en hardent weer heel snel uit.
Voordat je de poten aan de rest van het monster bevestigt, moet je de elektronica doen en de sketch op het board laden. Je moet hierover lezen als je niet weet hoe je een sketch op de Arduino Pro Mini uploadt. https://www.arduino.cc/en/Guide/ArduinoProMini
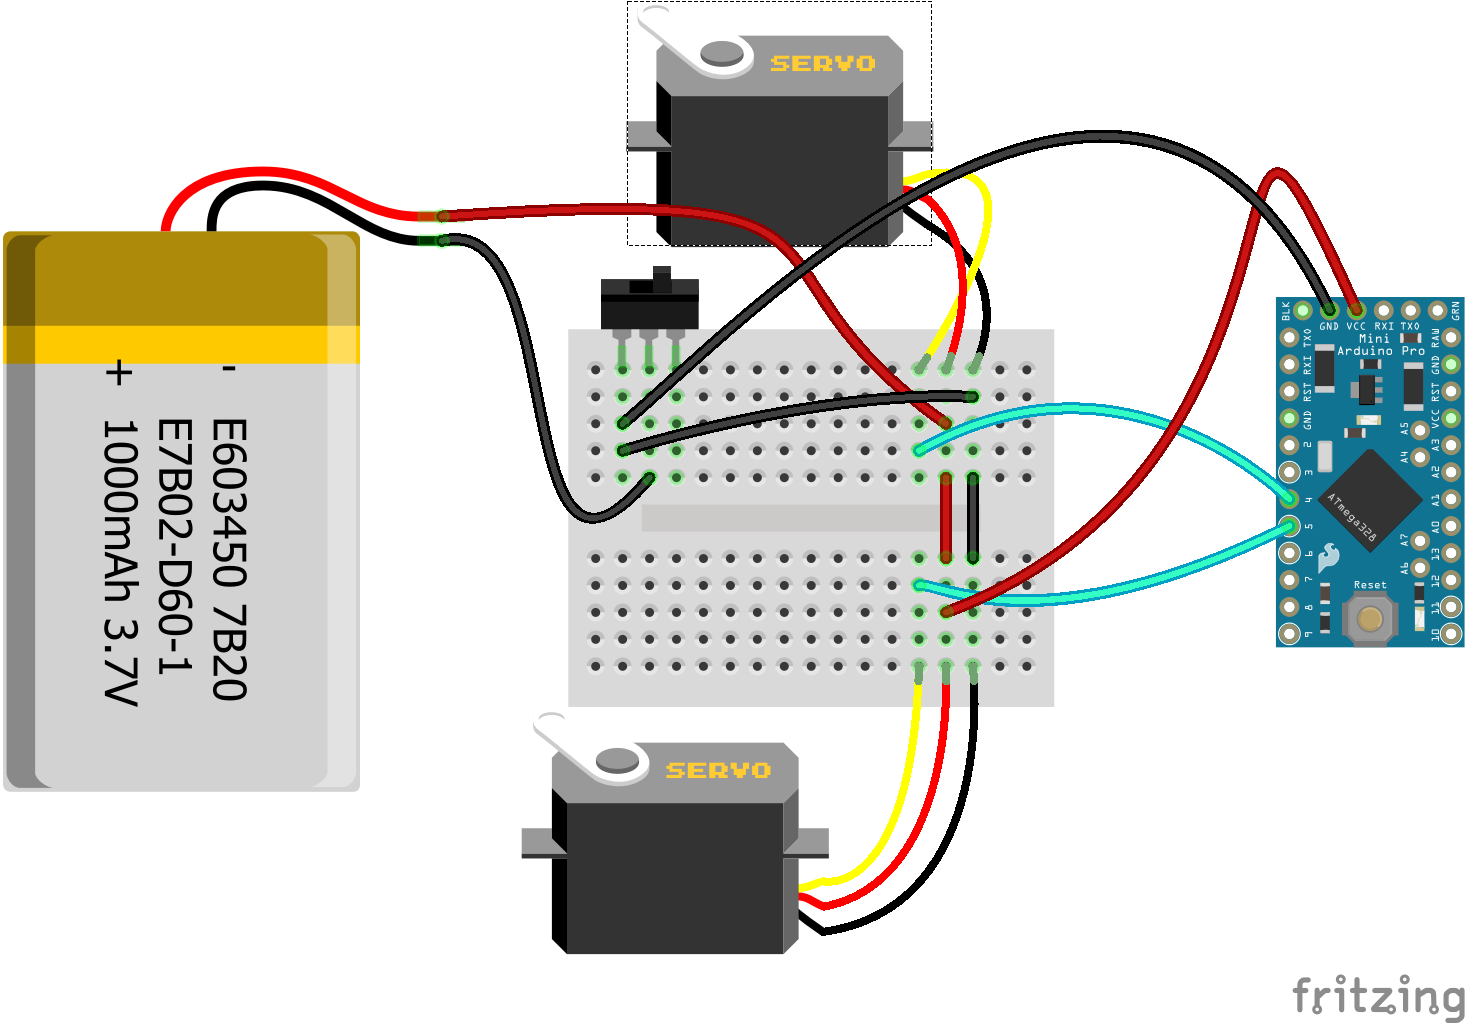
De code voor deze is extreem simpel dus ik ga er niet doorheen.
Het heeft een 5-seconde vertraging aan het einde van de setup zodat je tijd hebt om je Arduino los te koppelen voordat de poten gaan bewegen, maar na het centreren ervan.
Je kunt nu je poten plaatsen en vastschroeven.
Eenmaal de poten vastgezet, kun je zelfs kiezen om het programma aan te passen en de vertraging op regel 13 te verkorten (of weg te halen).
Demonstratie
Als alles goed ging, zou je nu een schattige kleine kerel moeten hebben die er ongeveer zo uitziet:
En bekijk zeker ClaudioGasp's Triceratops-video in de reacties! Het is ONGELOFIJKE!
Code
Bug (Arduino)
#include <Servo.h>

int FRONT = 4;
int BACK = 5;

Servo frontLegs, backLegs;

void setup() {
  pinMode(13, OUTPUT); // Alleen voor de mooie knipperende LED
  frontLegs.attach(FRONT);
  backLegs.attach(BACK);
  frontLegs.write(90); // Centreer de servo
  backLegs.write(90);  // Centreer de servo
  delay(5000); // Wacht 5 sec (geeft ons tijd om de arduino los te koppelen zodat we de poten kunnen bevestigen)
}

void loop() {
  digitalWrite(13, HIGH); // LED aan
  delay(200);
  frontLegs.write(70); // Beweeg voorste pot een beetje
  delay(200);
  backLegs.write(70);  // Beweeg achterste pot een beetje
  digitalWrite(13, LOW); // LED uit
  delay(200);
  frontLegs.write(110); // Beweeg voorste pot een beetje
  delay(200);
  backLegs.write(110);  // Beweeg achterste pot een beetje
}
Schema's
bug_Yr3jFYFuNQ.fzzProductieproces
- Geïntegreerde Schakelingen (IC's): Compacte, Krachtige Chips die Moderne Elektronica Aandrijven
- Arduino Digitale Dobbelsteen: Bouw Je Eigen LCD-willekeurige Getalgenerator
- Meerpositie-temperatuursensorsysteem voor slimme thuisintegratie
- DIY Arduino USB Gaming Controller – Bouw Je Eigen High-Performance Gamepad
- MotionSense: Slimme inbraakdetectie met Arduino en ESP8266
- 3D-Printer Brandpreventie: Slimme Sensor Veiligheidssysteem
- MOSMusic Project Kit: MOSFET, Arduino en meer
- Essentiële Onderdelen van een Boormachine: Een Uitgebreid Overzicht
- Belangrijkste Componenten van een Interne Verbrandingsmotor
- SPICE Netlist Syntaxis Beheersen: Componentnamen, Passieve & Actieve Elementen, en Brondefinities
- Micro-elektronica: de wetenschap van miniatuur elektronica