



Synchronemotoren: ontwerp, werking en toepassingen
Eénfasige synchronemotoren
Compacte éénfasige synchronemotoren zijn ideaal voor precisietimingapparaten zoals kwartswekbanden en bandspelers. Hoewel batterij-aangedreven kwartswekbanden alomtegenwoordig zijn, biedt de AC-netversie superieure lange-termijnnauwkeurig omdat netbeheerders de netfrequentie actief handhaven. Als de frequentie daalt, compenseren operators om klokken precies te laten lopen.
Grote versus kleine synchronemotoren
Wanneer de vermogenswaarde 10 pk (10 kW) overschrijdt, worden het hogere rendement en de voerende cosinus phi van grote synchronemotoren bijzonder waardevol in industriële omgevingen. Deze motoren zijn doorgaans een paar procent efficiënter dan conventionele inductiemotoren, hoewel ze mechanisch complexer zijn.
Omdat motoren en generatoren dezelfde fundamentele constructie delen, kan een generator als motor functioneren en vice versa.
Een asynchrone motor lijkt op een alternator met een draaiend veld. De onderstaande afbeelding toont kleine alternatoren met een permanentmagnetisch draaiend veld. De opstelling kan bestaan uit twee gesynchroniseerde alternatoren aangedreven door mechanische aandrijvingen, een alternator gekoppeld aan een synchronemotor, of twee motoren gevoed vanuit een externe bron.
De sleutelvereiste is dat alle rotoren op dezelfde nominale frequentie werken en in fase blijven – dat wil zeggen, ze zijn gesynchroniseerd. De synchronisatieprocedure is:
- Open de schakelaar.
- Drijf beide alternatoren op dezelfde mechanische snelheid.
- Versnel of vertraag de fase van één eenheid tot de AC-uitgangen in fase zijn.
- Sluit de schakelaar voordat er drift optreedt.
Eenmaal gesynchroniseerd, zijn de alternatoren aan elkaar gekoppeld, wat aanzienlijk koppel vereist om één van de andere te desynchroniseren.
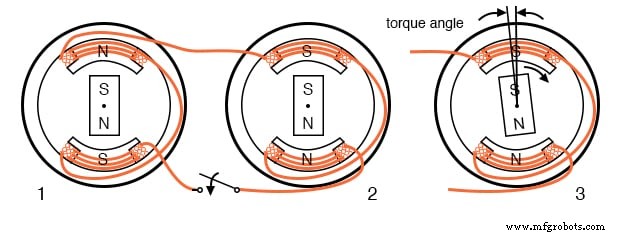
Synchronemotor die in stap loopt met de alternator
Koppelanalyse bij synchronemotoren
Het toepassen van additioneel koppel in de draairichting op één van de draaiende alternatoren voert de rotor vooruit ten opzichte van het stator-magnetische veld terwijl de synchronisatie behouden blijft. De rotor levert dan energie aan de AC-lijn zoals een alternator. Omgekeerd, het toevoegen van een belasting zoals een rem laat de rotor achterblijven, wat energie uit de AC-lijn trekt zoals een motor.
Excessief koppel of remming kan de rotor verder duwen dan de maximale koppelhoek, wat verlies van synchronisatie tot gevolg heeft. Koppelopwekking is alleen mogelijk wanneer synchronisatie behouden blijft.
Synchronemotoren op snelheid brengen
In tegenstelling tot alternatoren, start een kleine synchronemotor niet vanzelf. Hij moet worden opgetrokken tot bijna-elektrische snelheid voordat hij kan vergrendelen op de rotatiesnelheid van de generator. Eenmaal op synchrone snelheid, behoudt de motor synchronisatie en ontwikkelt hij koppel.
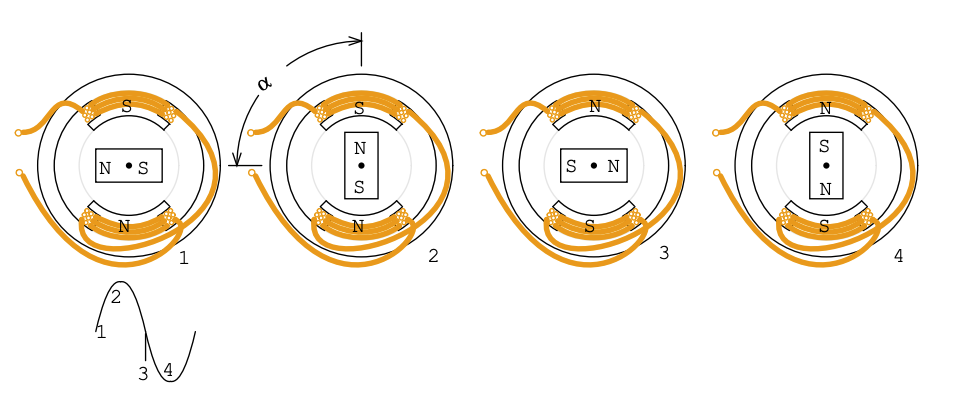
Sinusgolf aandrijving synchronemotor
De motorrotor ervaart varierend koppel naarmate het statorvelden door zijn cyclus zweept. Bij de positieve piek wordt de noordpool van de rotor maximaal afgestoten; bij nul volt is het koppel minimaal; bij de negatieve piek keert de situatie om. Over een volledige cyclus oscilleert het koppel tussen maximum en minimum.
Onder belasting loopt de rotor achter op de ideale positie met een hoek α. Het maximaal koppel treedt op bij α = 90°, waarbuiten synchronisatie verloren gaat. In de praktijk pulseert de stroom van de éénfasige synchronemotor terwijl de polariteit wisselt.
Omdat de rotor een permanentmagniet is, moet hij worden versneld tot bijna de frequentie van het wisselende veld met behulp van een hulp-inductiemotor voordat synchronisatie plaatsvindt.
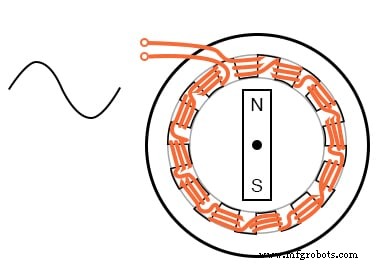
Toevoeging van veldpolen verlaagt de snelheid
Een 2-polige alternator produceert een 60 Hz sinusgolf bij 3.600 rpm (60 omw/s). Het toevoegen van poolparen verlaagt de snelheid: 4-polig → 1.800 rpm; 12-polig → 600 rpm. Multi-pool synchronemotoren zijn efficiënter en hebben hoger koppel.
Eén-wikkeling 12-polige synchronemotor
In plaats van 12 spieren te winden voor een 12-polige motor, wordt een enkele spier vervlochten met twaalf staalpoolstukken. Tijdens één mechanische rotatie ontmoet de permanentmagnetische rotor zes poolparen, wat resulteert in een snelheid van een zesde van die van een 2-polige motor.
Herabgedrukt met toestemming van Westclox History op www.clockHistory.com
De stator van de Westclox 12-polige synchrone klokmotor is geconstrueerd met een enkele spier, wat het economisch maakt voor lage-koppeltoepassingen. De 600 rpm motor aandrijft reductietandwielen die de klokwijzers bewegen.
V: Als de Westclox-motor op 600 rpm zou draaien vanaf een 50 Hz bron, hoeveel polen zouden er nodig zijn?
A: Een 10-polige motor (5 poolparen) zou draaien op 50 Hz ÷ 5 = 10 omw/s, of 600 rpm.
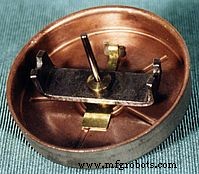
Herabgedrukt met toestemming van Westclox History op www.clockHistory.com
De rotor combineert een permanentmagnetische staaf met een staalen inductiemotor-kopje. De inductiekopje maakt zelfstart mogelijk; eerdere ontwerpen misten deze component.
3-fasige synchronemotoren
Een 3-fasige synchronemotor genereert een elektrisch draaiend veld in de stator. Deze motoren starten niet zelfstandig vanaf een vaste 50 of 60 Hz voeding en gebruiken typisch een elektromagneetrotor in plaats van een permanentmagniet voor multi-pk eenheden.
Grote industriële synchronemotoren presteren beter dan inductiemotoren in rendement en kunnen een achterblijvende cosinus phi corrigeren door hun voerende cosinus phi. De rotorsnelheid in rpm wordt gegeven door S = f × 120 / n, waar f de netfrequentie (Hz) is en n het aantal poolparen.
Een 4-polig per fase motor draait op 1.800 rpm bij 60 Hz en 1.500 rpm bij 50 Hz. Wanneer de statorfasen achtereenvolgens geënergiseerd worden (φ-1, φ-2, φ-3), draait het resulterende magnetische veld gladelijk in plaats van in discrete stappen.
Grote synchronemotoren gebruiken glijring-gevoede elektromagneten en starten zelfstandig via ingebedde grijze-eend-kooien. De rotor wordt pas geënergiseerd nadat bijna-synchrone snelheid bereikt is.
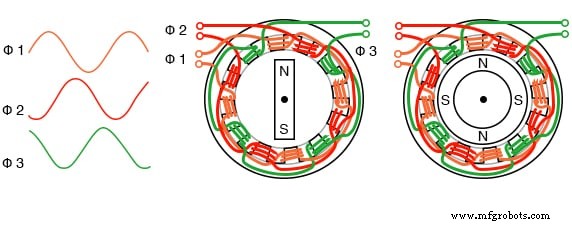
Drie-fasige, 4-polige synchronemotor
Kleine multi-fasige synchronemotoren
Kleine multi-fasige synchronemotoren worden gestart door de aansturingsfrequentie geleidelijk op te bouwen van nul naar de werkfrequentie. De aansturingssignalen worden doorgaans elektronisch gegenereerd; in de meeste gevallen zijn het sinusgolven, maar kwadraatgolven kunnen worden gebruikt in minder eisende toepassingen.
Deze motoren zijn algemeen bekend als borstelloze DC-motoren. Echte synchronemotoren worden aangedreven door sinusgolfvormen, terwijl twee- of drie-fasige aansturingen statorwikkelingen dienovereenkomstig vereisen.
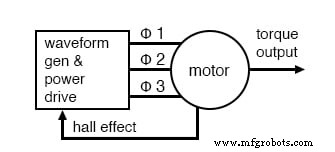
Elektronische synchronemotor
Opties voor positiemeting omvatten Hal-effectapparaten voor commutatiemoment, hoge-resolutie resolvers, inductosyn magnetische encoders, of optische encoders. Voor constante, nauwkeurige snelheid (bijv. schijfstations) kan een tachometer en gefaseerde vergrendelingslus (PLL) worden ingezet. De PLL vergelijkt het tachometersignaal met een kristalreferentie om synchronisatie te handhaven.
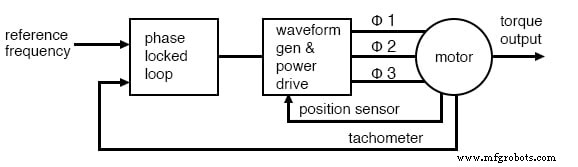
Gefaseerde vergrendelingslus stuurt synchronemotorsnelheid
Borstelloze DC-motor
Motoren aangedreven door kwadraatgolfstromen, vaak met Hal-effectsensoren, worden borstelloze DC-motoren genoemd. Ze vertonen hogere rimpelkoppel dan sinusgolf-aangedreven synchronemotoren, wat voor veel toepassingen acceptabel kan zijn. In precisieapparaten zoals bandspelers moet rimpelkoppel echter geminimaliseerd worden.
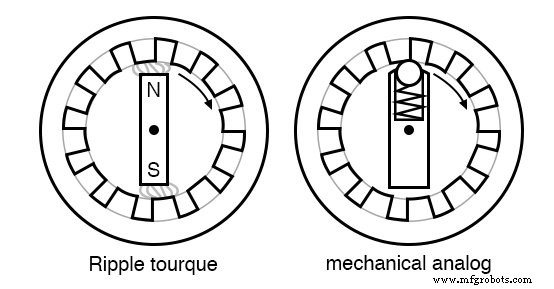
Motor rimpelkoppel en mechanische analogie
Rimpelkoppel, of cogging, ontstaat door magnetische aantrekking tussen rotorpolen en statorpoolstukken. Een sinusvormige terug-EMF wordt alleen geproduceerd wanneer het statorveld sinusoïdaal verdeeld is. Verspreide wikkeling over veel sleuven verlaagt oneven harmonischen, wat een meer sinusoïdaal veld oplevert.
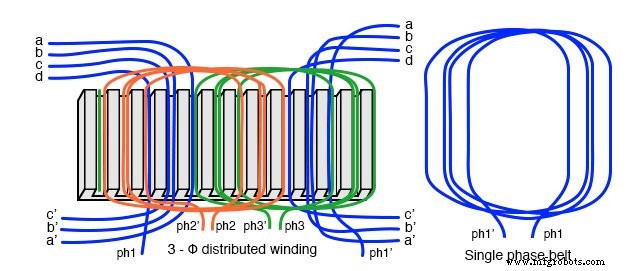
Wikkelingen verdeeld in een band produceren een meer sinusoïdaal veld
Voor een 2-fasige motor aangedreven door sinusgolven, blijft het koppel constant door een omwenteling dankzij de identiteit sin²θ + cos²θ = 1. Synchronisatie vereist een nauwkeurige rotorpositie-indicator – resolvers of encoders bieden deze resolutie.
Pulsbreedtemodulatie (PWM) kan een sinusgolf efficiënt benaderen. Elke fase vereist een aansturingsschakeling die de golfvorm met de juiste fasverschuiving levert.
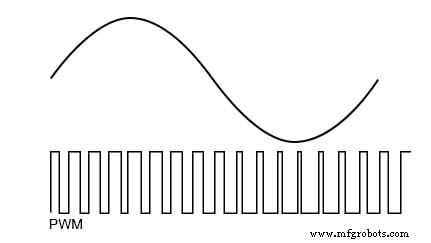
PWM benadert een sinusgolf
Voordelen van synchronemotoren
Synchronemotoren bereiken hoger rendement dan inductiemotoren en kunnen kleiner zijn wanneer hoogenergie permanentmagneten worden gebruikt. Moderne vaste-staat-elektronica maakt variabele-snelheidsbedrijf mogelijk.
Terwijl inductiemotoren de spoorwegtractie domineren, bieden kleine synchronemotoren in aandrijfwielen voordelen in gewicht en rendement. Hoogtemperatuur-supergeleidende synchronemotoren kunnen een vijfde tot een derde van het gewicht zijn van conventionele koper-gewikkelde motoren.
Experimentele supergeleidende synchronemotoren hebben het vermogensniveau bereikt dat nodig is om een marineschip van de destroyer-klasse aan te drijven. Variabele-snelheidsaandrijvingen zijn essentieel in al deze toepassingen; ze moeten ook de voedingsspanning bij lage snelheid verlagen vanwege verminderde inductieve reactantie.
Maximaal koppel treedt op wanneer de rotor het statorveld met 90° achterloopt. Het overschrijden van deze hoek vernietigt synchronisatie, terwijl een kleinere achterloop koppel verlaagt. Nauwkeurige rotorpositiemeting en vectorfasecontrole – geïmplementeerd via een snelle microprocessor en PWM – zijn daarom cruciaal.
Omdat de stator van een synchronemotor identiek is aan die van een inductiemotor, kan industriële elektronische snelheidsregeling voor inductiemotoren worden toegepast op grote synchronemotoren. Het uitrollen van de rotor en stator levert een lineaire synchronemotor op, ideaal voor hoogprecisie lineaire positionering.
GERELATEERD WERKBLAD:
- AC-motortheorie werkblad
Industriële technologie
- Probleemoplossing bij Draadrotormotoren: Een Praktische Gids
- Elektriciteitsmotor betrouwbaarheidstip: Start-cycli reduceren om uw apparatuur te beschermen
- Motorlevensduur Verlengen: Expert Onderhoudstips
- Geavanceerde BLDC-motoren & automatiseringsoplossingen
- BLDC-motoren begrepen: professionele gids
- Synchrone Binaire Tellers: Ontwerp, Up/Down Operatie en Encoder Toepassingen
- Eénfasige inductiemotoren begrijpen: typen, werking en rendementsverbeteringen
- AC-commutatormotoren begrijpen: ontwerp, typen en toepassingen
- Waarom vloeistof-gekoelde motoren superieure prestaties en lage ruis leveren in industriële toepassingen
- 7 Bewezen Stappen Om Electromotor Onderhoud Te Optimaliseren
- De Belangrijkste Verschillen Tussen DC- en AC-Elektromotoren Begrijpen