



Zachte-vinger systeem stelt robots in staat objecten te grijpen in zowel droge als natte condities
Een team onderzoekers van Kanazawa University heeft een robotbesturingssysteem – of vingertoppen – ontwikkeld voor het grijpen en loslaten van objecten in droge en natte condities.
Controleerbaar grijpen met hoge wrijving
De onderzoekers zeggen dat de studie kon verifiëren dat "object grijpen door zachte oppervlakte vloeistof vingertoppen met hoge wrijving controleerbaar was door het toepassen van een geschikte smeermiddel".
Toch voegden ze toe dat het noodzakelijk was om meer experimenten onder verschillende condities te doen om de huidige controlerende technologie toe te passen op productieomgevingen.
Stap voorwaarts voor werkautomatisering
Niettemin, deze studie wordt verwacht een stap voorwaarts te zijn voor het realiseren van werkautomatisering van, bijvoorbeeld, grijpen en loslaten van objecten in een kleine ruimte.
Conventionele robothanden vs. zachte vingertoppen
Industriële robots zijn nu wijdverspreid en onmisbaar in autoproductie en andere velden. Conventionele robothanden zijn geschikt voor het grijpen van harde objecten van vaste vorm, terwijl het niet gemakkelijk is om ingewikkelde objecten te grijpen of zachtte objecten zachter te grijpen.
Het is ook noodzakelijk, onder verschillende condities, te reageren op fysieke eigenschappen van objecten zoals oppervlaktekenmerken: droog, nat, etc.
Deformeerbare zachte vingertoppen
Een zachte-oppervlakte vingertop van een robothand is deformeerbaar en kan een object van ingewikkelde vorm redelijk gemakkelijk grijpen, aangezien het contactoppervlak kan worden vergroot door oppervlaktedeformatie in reactie op de objectvorm.
Zachte-oppervlakte vingertoppen zijn zeer effectief in het grijpen van zachte objecten; zelfs tofu kan gegrepen worden.
Uitdaging: hoge wrijving bij loslaten
Over het algemeen is de oppervlaktewrijving van zacht materiaal hoog, wat loslaten moeilijker maakt. Het is ook moeilijk om objecten op gewenste posities los te laten, vooral in gevallen waar de werkruimte klein is.
Onderzoeksgroep onder leiding van Prof. Tetsuyou Watanabe
De onderzoeksgroep onder leiding van Professor Tetsuyou Watanabe aan Kanazawa University heeft onderzoek gedaan naar controleertechnologie voor het grijpen van objecten door de vingertoppen van robothanden.
In de huidige studie stelde de groep zich ten doel om een wrijvingscontrolesysteem te ontwikkelen.
Zachte vingertoppen voor grijpen, smeermiddel voor loslaten
De groep gebruikte de zachte vingertoppen van een robothand voor het grijpen van objecten; loslaten werd bereikt door het toepassen (injecteren) van een smeermiddel.
In deze studie werd absoluut ethanol (>99,5%) gebruikt als smeermiddel, aangezien ethanol chemisch veilig is en gemakkelijk droogt en de oppervlaktespanning laag is.
Opbouw van de vloeistof-vingertop
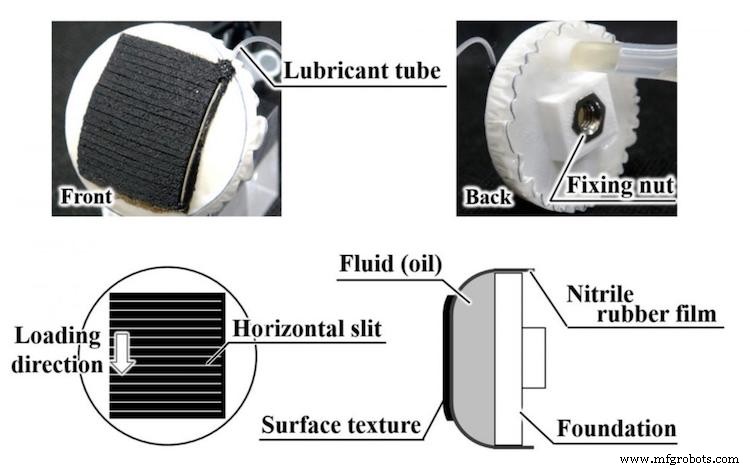
Zoals te zien in Figuur 1, werd een nitrilrubberfilm aan de zijkanten van de vingertop-foundation gehecht om een ruimte te creëren voor het vullen met zaagkettingolie om een "vloeistof-vingertop" te maken.
Vervolgens werd een siliconen "textuur" gehecht om de rubberfilm te bedekken; het materiaal van de "textuur" was een siliconen kit met sleuven, wier interval 1,5 mm was, loodrecht op de belastingsrichting.
De sleuven werden geïntroduceerd voor een grote wrijving onder een water-natte conditie en voor het spreiden van het smeermiddel.
Grijpen van keukengereedschappenmaterialen
Met deze vloeistof-vingertop werden objecten van diverse materialen gebruikt voor keukengereedschappen gegrepen en werd geverifieerd dat, bij toepassing van het smeermiddel, de wrijving inderdaad verminderd was.
De wrijving werd verminderd onder zowel droge als natte condities, terwijl zo'n smerend effect niet waargenomen werd onder een olijke conditie.
Doos-pakken taaksimulatie
Vervolgens werd een doos-pakken taaksimulatie uitgevoerd. Een papieren doos werd met twee vloeistof-vingertoppen aan beide kanten gegrepen.
De bovenstaande "textuur" werd aan elke vloeistof-vingertop gehecht. Stabiel grijpen werd bevestigd door een gewicht op de papieren doos te leggen.
Na verwijdering van het gewicht, werd smeermiddel geïnjecteerd in beide vloeistof-vingertoppen, wat een neerwaarts glijden van de papieren doos in een redelijk korte tijd (minder dan 2,5 s) veroorzaakte, zodat de doos-paktaak voltooid was.
Wrijvingscontrole zonder vingertopverplaatsing
Zoals hier getoond, werd een "textuur" van hoge wrijving gehecht aan de vloeistof-vingertop, en het injecteren van een smeermiddel (hier, absoluut ethanol) verminderde de wrijving.
Daardoor werd het loslaten en plaatsen van een object op een gewenste positie bereikt door de wrijving te controleren zonder de vingertoppen te verplaatsen.
Automatisering Besturingssysteem
- 3D-geprinte Custom Brandstofinjector-greppers: Pick-and-Place Efficiëntie Verhogen
- Maatwerk maritiem schakelbordontwerp voor de Endeavour V vistrawler
- Sepro onthult OptiCycle & Live Support apps om robot prestaties te boosten
- CBW Automation Demonstreert Geavanceerde In‑Mold Labeling En Snelle Mould Wisseloplossingen
- Star Automation's Borstel‑Wieldende Robot Schittert Op NPE2018
- ABB-CEO Benadrukt Robotica-Groei Terwijl Ordertjes 3% Omzetstijging Dreven
- Fanuc en Plus One Robotics lanceren AI-gedreven automatisering voor e-commerce-fulfillment
- AV&R en APN smeden partnerschap voor next-gen robotica in luchtvaartproductie
- Waarom robotsimulatie succes drijft: 3 Belangrijke voordelen voor fabrikanten en gebruikers
- Essentium en Lehvoss ontwikkelen geavanceerde materialen voor industriële 3D-print
- DSM en Nedcam partnerschap voor grootschalige FGF 3D-print