



Visual SLAM-ontwikkeling voor embedded systemen stroomlijnen
Simultane Localisatie en Mapping (SLAM) stelt een apparaat – of het nu een robot, drone of autonom voertuig is – in staat om in realtime een kaart van de omgeving op te bouwen terwijl het tegelijkertijd zijn positie binnen die kaart bepaalt. SLAM kan geïmplementeerd worden met diverse algoritmen en sensoren, van camera's en LiDAR tot sonar, radar en inertiële meetunits (IMU's).
Direct versus feature-based SLAM
Alle visuele SLAM-systemen volgen punten over opeenvolgende cameraframes, trianguleren hun 3D-posities en schatten de camera-pose. Ze minimaliseren continu de reprojectiefout – het verschil tussen de geprojecteerde en werkelijke featurelocaties. Het belangrijkste verschil ligt in hoe de beeldinformatie wordt gebruikt.
Direct SLAM vergelijkt volledige afbeeldingen, wat rijke omgevingsdetails oplevert, maar ten koste van een hogere verwerkingslast. Feature-based SLAM, de focus van dit artikel, extraheert duidelijke beeldfeatures – hoeken, blobs en andere opvallende punten – en baseert de pose-schatting uitsluitend op deze. Hoewel feature-based methoden sommige beeldgegevens verwerpen, bieden ze een eenvoudigere, snellere en energiezuinigere oplossing, vooral voor embedded hardware.
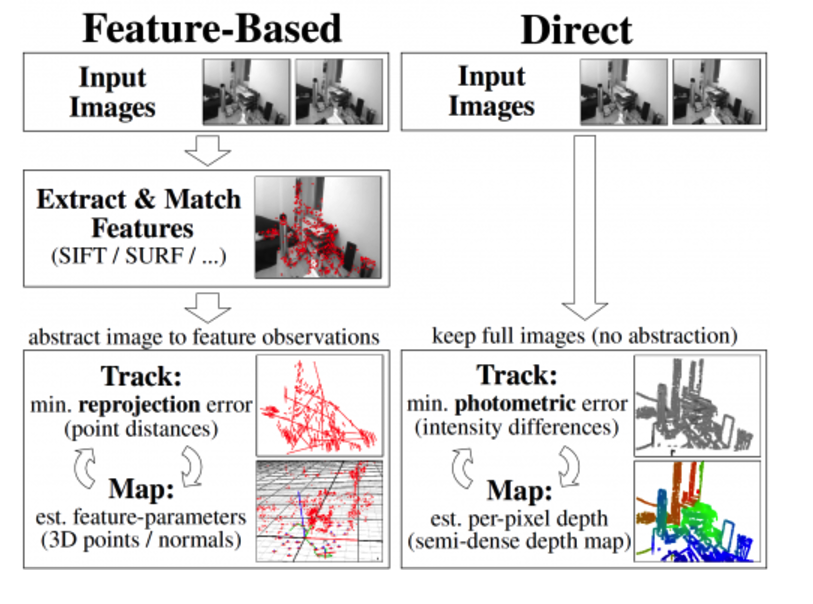
De visuele SLAM-werkstroom
Feature-based SLAM verloopt in vier essentiële stadia: 1) feature-extractie, 2) feature-beschrijving, 3) feature-matching, en 4) lusafsluiting (loop closure). Deze stadia bouwen op een set goed gevestigde bouwstenen die aangepast kunnen worden aan diverse SLAM-implementaties.
Feature-extractie
Feature-extractie vereenvoudigt een afbeelding tot een beknopte set opvallende punten – hoeken, randen, blobs en complexe structuren zoals deuren of ramen – vertegenwoordigd als compacte vectoren. Populaire algoritmen zijn Difference of Gaussian (DoG) en de snelle, realtime FAST9-hoekdetector.
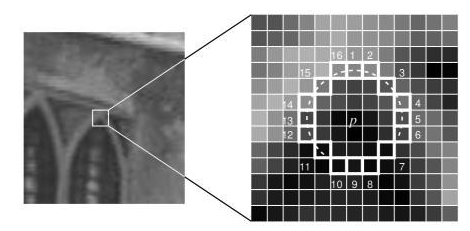
Feature-beschrijving
Zodra een feature gelokaliseerd is, wordt de omringende pixelpatch omgezet in een descriptor – een compacte representatie die vergeleken kan worden met andere descriptors. ORB en FREAK zijn veelgebruikte descriptor-algoritmen die distinctiviteit balanceren met computationele efficiëntie.
Feature-matching
Descriptors van opeenvolgende frames worden gematcht door de Hamming-afstand tussen bitvectoren te berekenen. Deze metriek kan efficiënt in hardware geëvalueerd worden met XOR- en popcount-operaties, wat snelle matching mogelijk maakt zelfs op resource-beperkte apparaten.
Lusafsluiting
Lusafsluiting detecteert wanneer het systeem een eerder bezochte locatie herkent. Door een constraint te introduceren tussen niet-aaneengesloten frames, vermindert het de geaccumeerde drift aanzienlijk. State-of-the-art lusafsluitingstechnieken omvatten bundle adjustment, Kalman-filtering en particle filtering.
Feature-based SLAM is bijzonder geschikt voor embedded oplossingen, met snellere verwerking, lager geheugengebruik en robuuste prestaties onder variabele verlichting, bewegingsverwarroing en occlusies. De specifieke algoritmekeuze hangt af van de kaarttype van de applicatie, sensorensuite, nauwkeurigheidsvereisten en andere constraints.
Implementatie-uitdagingen
De computationele intensiteit van visuele SLAM kan conventionele CPUs overbelasten, wat de stroomverbruik opdrijft en framerates beperkt. Toegewezen VPU's, zoals de CEVA-XM6, bieden de gespecialiseerde architectuur die nodig is om visuele taken te versnellen, met laag stroomverbruik, sterke ALU's, hoge geheugentoegangssnelheid en speciale instructies voor beeldverwerking.
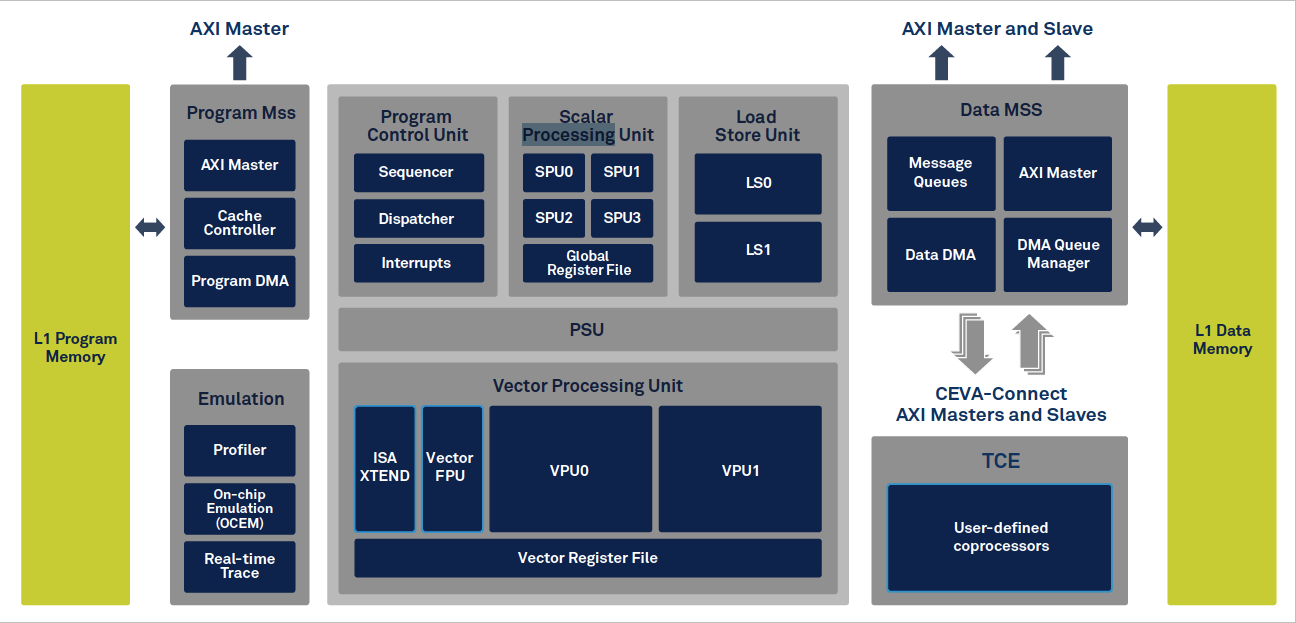
Zelfs met een VPU staan ontwikkelaars voor uitdagingen: efficiënte code schrijven voor feature matching, bundle adjustment en andere lineaire-algebra-zware operaties; geheugenlayout beheren om kostbare non-contiguë toegang te vermijden; en de VPU integreren met de host CPU. Hoog-niveau bibliotheken en geoptimaliseerde routines zijn essentieel om het volledige potentieel van de VPU te ontsluiten.
Ontwikkeling versnellen met CEVA-SLAM SDK
De CEVA-SLAM SDK is een uitgebreide toolchain die CEVA-XM6 hardware combineert met een rijke set visiebibliotheken. Het levert vooraf geoptimaliseerde routines voor feature-detectie, descriptor-extractie, matching, bundle adjustment en lineaire-algebra-operaties. Een unieke parallel-load instructie aanpakt non-consecutieve geheugentoegang, terwijl een speciale Hamming-afstand instructie matching versnelt.
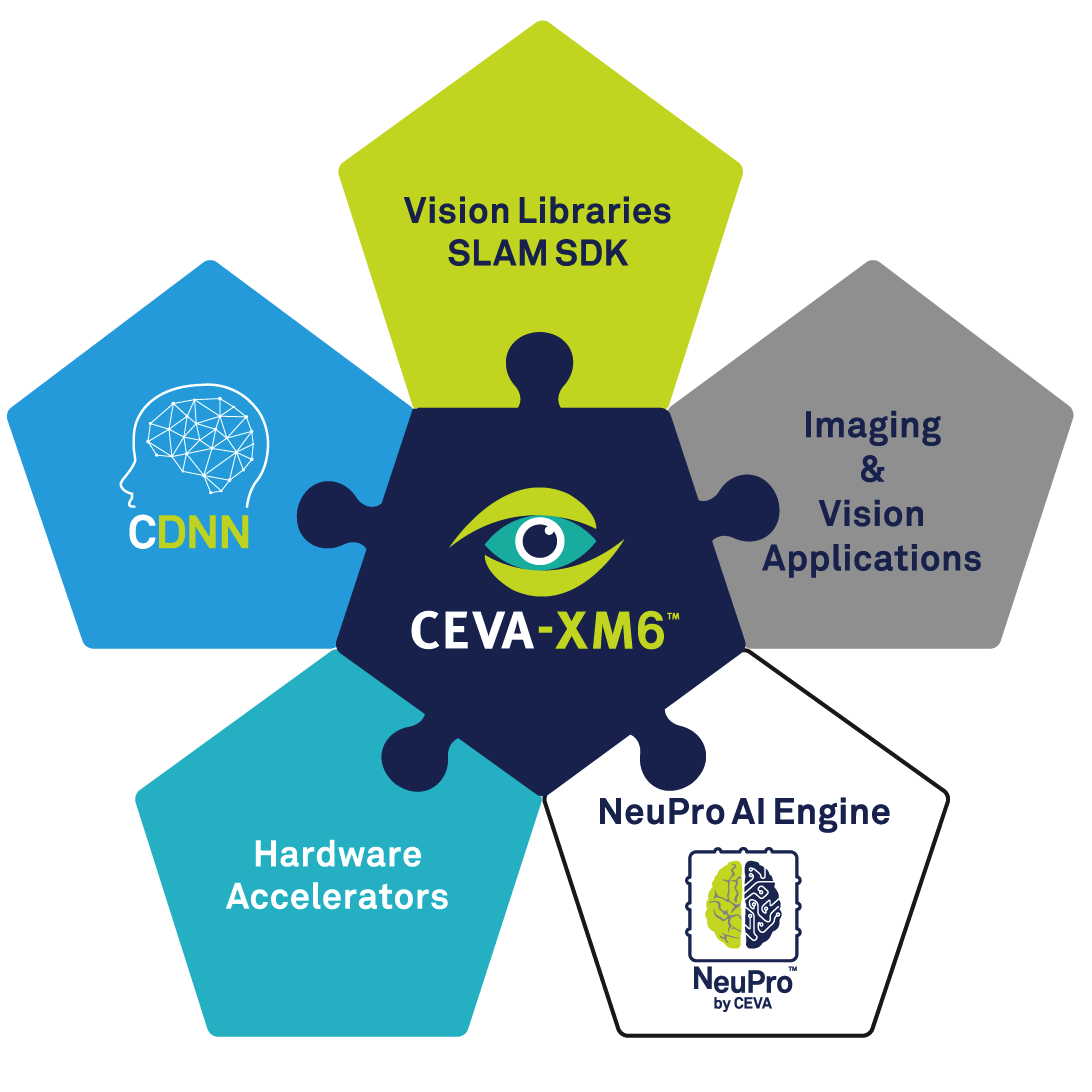
In een benchmark-implementatie haalde de SDK 60 fps SLAM-tracking bij een verbruik van slechts 86 mW – een prestatieniveau dat moeilijk te bereiken is op een general-purpose CPU.
Conclusie
Visuele SLAM wordt snel een hoeksteentechnologie voor autonome robots, drones en slimme voertuigen. Naar embedded deployments groeien, worden coderings-efficiëntie en stroomverbruik beslissende factoren. Hoewel VPU's zware visuele workloads offloaden, blijft het ontwikkelen van high-performance, low-power SLAM niet-triviaal. Door gebruik te maken van speciale toolkits zoals de CEVA-SLAM SDK, kunnen ontwikkelaars time-to-market versnellen en betrouwbare, energie-efficiënte SLAM-oplossingen leveren.
Ingebed
- Waarom Interoperabiliteit Cruciaal is in 3D-software: Werkstroomefficiëntie Verhogen
- De Juiste Controller Kiezen: PLC, PAC, DCS of IPC Uitgelegd
- Industrie 4.0 Beveiligen: Unieke Cybersecurity Uitdagingen van Fabricanten Aanpakken
- Hoe visueel management succes drijft in Industrie 4.0
- Hoe AI wereldwijde supply chains transformeert
- Hoe Extrusie Precisie Drijft In 3D-Printen
- Industriële vibratoren: efficiëntie verhogen in alle sectoren
- Van Ivoor tot Bakeliet: De Evolutie van Moderne Kunststoffen Traceren
- Phthalocyanine pigmenten: Toepassingen, industrieën en waarom kwaliteit telt
- Toepassingen van basiskleurstoffen in diverse industrieën
- Pigment Blue: Kerntoepassingen, voordelen en waarom industriële leiders vertrouwen op vertrouwde fabrikanten