



Kiezen tussen hardware-accelerators en DSP's: een praktische gids
In mijn eerste twee posts legde ik uit waarom digitale signaalprocessoren (DSP's) steeds vaker custom hardware-accelerators (HWA's) vervangen. Dit artikel biedt een concreet framework om te beslissen of een DSP of HWA de juiste keuze is voor je volgende project.
DSP's schitteren in toepassingen die zware wiskundige werkzaamheden vereisen – modems, audio, radar voor autonomervoertuigen en globale navigatiesatellietstelsels (GNSS). Ze kunnen dezelfde signal-verwerkingstaken uitvoeren die een toegewijde HWA zou doen, maar in software. Dit brengt twee sleutelvoordelen: grotere flexibiliteit om aan te passen aan evoluerende standaarden en de mogelijkheid om meerdere accelerators op een enkele processor te bundelen, wat kosten en siliciumoppervlakte reduceert.
Overweeg GPS, GLONASS, Galileo en BeiDou. Een hard-wired GPS HWA mag snel zijn, maar beperkt je tot één sterrenbeeld. Het draaien van dezelfde algoritmes op een DSP laat je alle vier systemen ondersteunen zonder hardware herontwerp, simpelweg door firmware te updaten.
Hoe staat een DSP ten opzichte van een custom HWA qua prestaties? Laten we een veelvoorkomend scenario doorlopen: een NB-IoT-apparaat dat alle physical-layer-verwerking, L1-besturingscode en protocolstack binnen een 1 ms sub-frame moet afronden. Op 100 MHz heeft de processor 100.000 cycli beschikbaar.
Om te schatten of een DSP deze deadline kan halen, partner met een embedded DSP-leverancier die al gebenchmarkte software voor je doeltoepassing levert. Ze geven je een cyclustel-curve – elk punt toont de benodigde cycli voor een gegeven belasting, geplottet tegen de piekcycli die toegestaan zijn bij je gekozen frequentie.
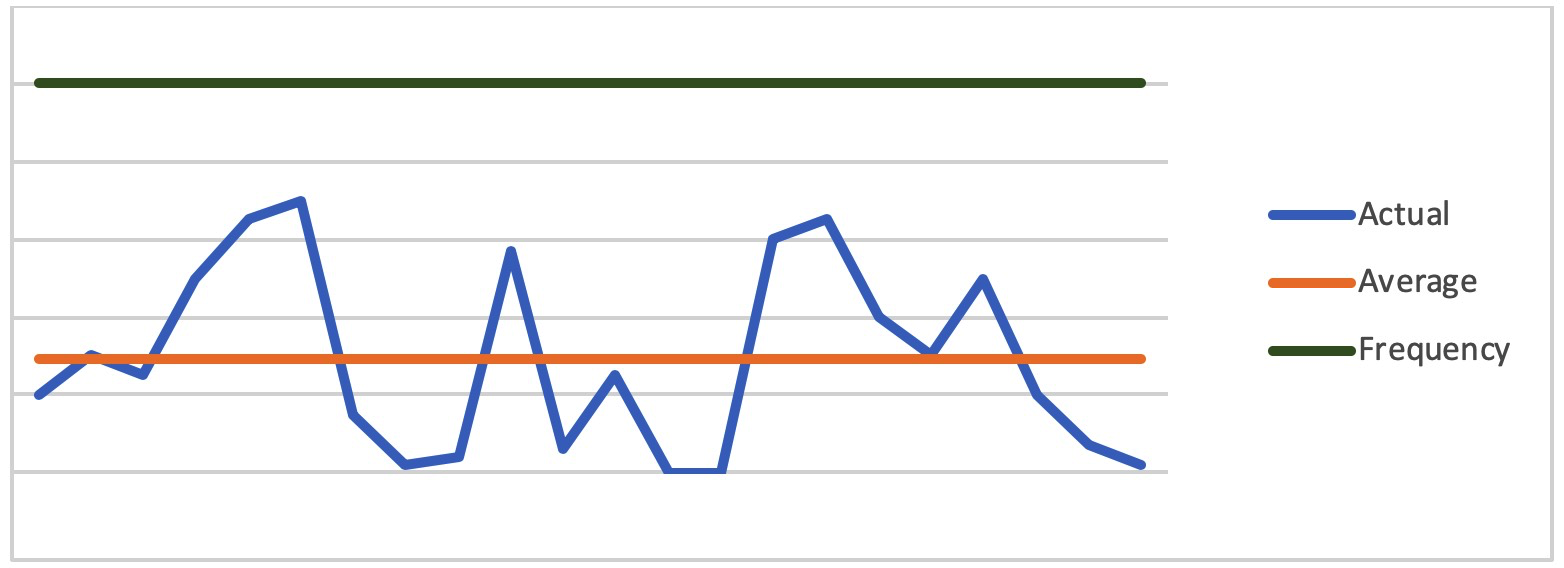
(Bron: CEVA)
Deze curve laat je zien of je doelfrequentie voldoende headroom laat of of je de klok moet verhogen, wetende dat hogere frequentie area en power vergroot.
Power-schatting is even straightforward. Splits de workload in control code (general-purpose logica) en DSP-code (parallelle MAC-units, vectoroperaties). Een typische split is 40% control, 60% DSP. Als een leverancier 2 mW voor control en 4 mW voor DSP aan 100 MHz quoteert, en je DSP draait op 50% gemiddelde activiteit, is het gemiddelde vermogen:
(0,4 × 2 mW + 0,6 × 4 mW) × 0,5 = 1,6 mW.
Met deze schattingen kun je met vertrouwen beoordelen of een DSP je latentie- en power-doelen haalt. Als je voldoende headroom hebt, kun je meer functies naar de DSP migreren of features toevoegen zoals multi-constellation GNSS. Zo niet, moet je misschien de frequentie verhogen of een hybride benadering overwegen.
Kortom, een DSP biedt een flexibel, kosteneffectief pad dat een custom hardware-accelerator kan evenaren of overtreffen, vooral wanneer future-proofing en snelle feature-updates prioriteit hebben.
Ingebed
- Verbeterde Automatisering Drijft Meer Capabele Robotica In Injectie‑Moulding
- Polariteit en Fase in AC-Stroomanalyse Begrijpen
- Geavanceerde Spectrumanalyse: Golfvormen en Harmonische Interpreteren
- Human-Machine Interfaces (HMI's) begrijpen in de moderne industrie
- Interrupts Uitgelegd: Typen, Mechanismen en Toepassingen in Moderne Computing
- Hardware-beveiliging leidt IIoT met tamper-weerstand, snellere markttoegang, en sterke bescherming voor productie, transport, en utiliteiten
- Hoe hardware-accelerators moderne AI-systemen aandrijven
- Portwell onthult drie nieuwe KUBER Embedded PCs – Fan‑loze, 14 nm Intel Atom, 30% meer compute, 45% betere graphics
- Vier Belangrijkste Uitdagingen In IoT Hardware-ontwerp
- Sinergia Tech Werve $500k Voor Latijns-Amerikas Eerste Hardware-accelerator
- Roestvrij Staal begrijpen: Eigenschappen, Voordelen en Toepassingen