



10 Bewezen Manieren om RoboDK's Interface te Personaliseren voor Betere Workflow
Elke robotgebruiker heeft verschillende voorkeuren voor programmeren. Hier zijn 10 geweldige manieren om RoboDK's interface aan te passen aan jou.
Heb je ooit geprobeerd ontbijt te maken in iemands anders keuken?
Het is een nachtmerrie, nietwaar?
Je weet niet waar de bestek is, de broodrooster heeft een verwarrende reeks knoppen, en de koelkast ziet er moeilijker uit om te navigeren dan de bergen van Mordor.
Dit is precies hoe het kan voelen als je een andere programmeersoftware probeert te gebruiken dan je normaal gebruikt. De interface ziet er gewoon niet goed uit en het kan even duren voordat je er aan gewend bent.
Maar met RoboDK hoef je geen concessies te doen. De interface is extreem aanpasbaar. Er zijn opties om een indrukwekkende reeks verschillende aspecten aan te passen aan je behoeften.
Hier zijn 10 ultra-handige manieren om RoboDK's interface aan te passen aan je voorkeuren.
1. Schakel Over naar Donkere Modus
Jaren geleden, toen ik op de universiteit was, vertelde een van mijn collega's me over de voordelen van overschakelen naar "donkere modus" wanneer je programmeert.
De meeste softwarepakketten gebruiken een witte achtergrond met zwarte tekst. Donkere modus keert alle kleuren om, dus ze zijn het tegenovergestelde, dus heldere tekst op een donkere achtergrond. Veel mensen zeggen dat donkere modus oogspanning vermindert (en er was bewijs dat het flikkeren in oude CRT-monitors verminderde).
Er zijn conflicterende theorieën over of donkere modus nu echt beter is voor je ogen met moderne schermen — het is veel beter om je ogen regelmatig te laten rusten tijdens programmeren — maar we kunnen één ding zeker zeggen: sommige mensen houden van donkere modus.
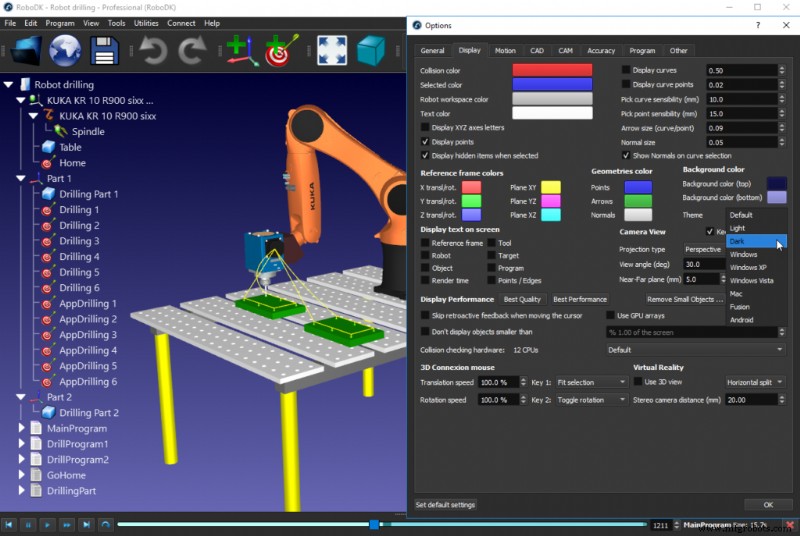
Als je fan bent van donkere modus, zal RoboDK het nu automatisch activeren als je je OS op donkere modus hebt gezet. Je kunt dit ook aanpassen in de Weergave-opties (selecteer Tools > Opties venster > Weergave tabblad).
Met OLED-schermen (hoewel niet LCD), kan donkere modus ook het stroomverbruik van het scherm verminderen, wat geweldig is als je RoboDK met batterijvermogen gebruikt.
2. Kies Alle Kleuren
Zelfs als je geen donkere modus gebruikt, kun je bijna alle kleuren in RoboDK aanpassen aan je voorkeuren.
Kleuren die je kunt wijzigen zijn: botsingskleur, tekstkleur, kleur van punten, achtergrondkleur, referentiekaderkleuren en de kleur van het geselecteerde item.
Deze kunnen allemaal gewijzigd worden via Tools > Opties venster > Weergave tabblad.
3. Pas Je Favoriete Muismodus Aan
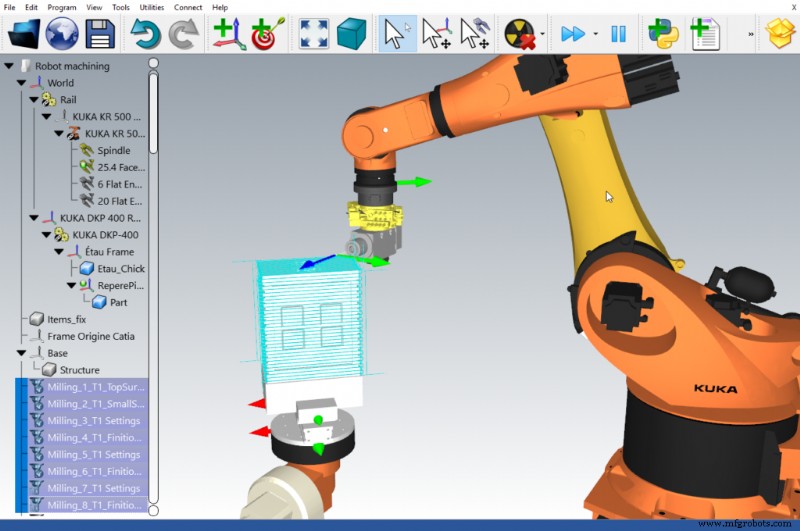
Als gebruiker van diverse 3D-graphicsprogramma's, weet ik hoe vervelend het is wanneer je wisselt naar een nieuw programma en de muismodus anders is. Plotseling wordt omhoog naar beneden en omgekeerd, de muiswiel-functie verandert, en de knoppenfuncties draaien om.
RoboDK stelt je in staat om de muismodus te veranderen naar welke modus je ook bevorzugt via Tools menu > Opties venster > Algemeen tabblad.
4. Pas Je Favoriete CAD/CAM-pakket Automatisch Aan
Als je je favoriete CAD/CAM-pakket in RoboDK hebt geïntegreerd, met behulp van een van onze plugins, kun je RoboDK de visuele stijl en muismodus voor dat programma automatisch laten aanpassen.
Bijvoorbeeld, als je de SolidWorks-plugin gebruikt, kun je het "SolidWorks-thema" instellen via het plugin-menu.
5. Wijzig de Taal
Het is altijd makkelijker om door een nieuwe software te navigeren als de menu's in je moedertaal geschreven zijn.
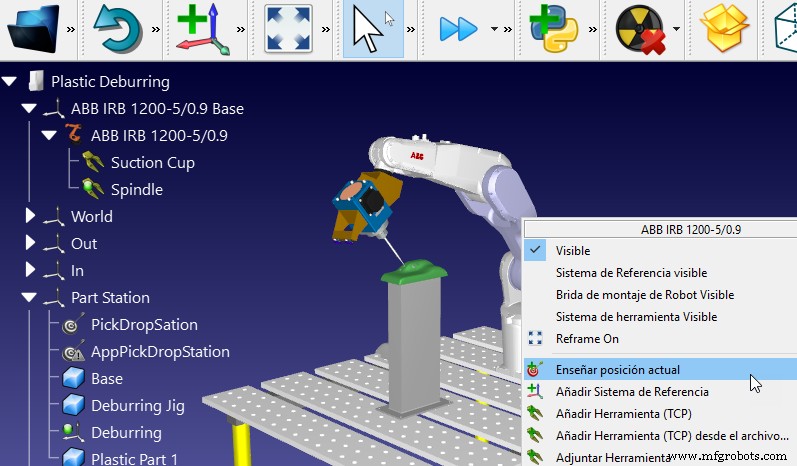
In RoboDK kun je de taal eenvoudig wijzigen via de Tools Menu > Taal.
Op het moment van schrijven bevat het ondersteuning voor 16 van de meest voorkomende talen. Niet elke taal is volledig vertaald, maar de belangrijkste functionaliteiten zijn vertegenwoordigd.
6. Schakel de Perspectief
Programma's die 3D-graphics gebruiken, lijden onder een interessant probleem. Soms wil je de objecten bekijken zoals je in de echte wereld zou doen (met een realistisch perspectieveffect). Andere keer wil je dat de weergave de afmetingen nauwkeuriger weergeeft, zelfs als het model minder realistisch lijkt.
Je kunt schakelen tussen de twee weergaven (perspectief en orthografisch) via Tools menu > Opties venster > Weergave tabblad.
7. Wijzig Nummerformaat
Alle landen ter wereld kunnen in twee groepen worden verdeeld: diegenen die een punt (.) gebruiken om een decimaal getal te scheiden en diegenen die een komma (,) gebruiken.
Bijvoorbeeld:
- In Japan worden getallen in deze vorm geschreven: 1,234,567.89 — Deze vorm wordt gebruikt door ongeveer 41% van de landen ter wereld.
- In Zweden worden getallen in deze vorm geschreven: 1.234.567,89 — Deze vorm wordt gebruikt door ongeveer 55% van de landen ter wereld.
- Tenslotte, in Canada worden getallen in beide vormen geschreven, afhankelijk van de context. — Dit is het geval in ongeveer 4% van de landen ter wereld.
Je kunt RoboDK's nummerlocale wijzigen via Tools menu > Opties venster > Algemeen tabblad.
8. Stel Boominstructie en Stijl In
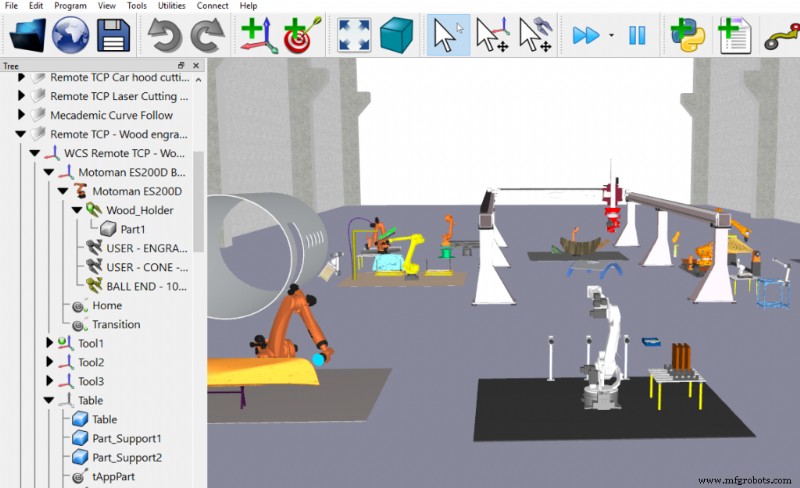
De programbome is zichtbaar aan de linkerkant van het RoboDK-venster. Het bevat alle objecten en programmainstructies voor de huidige simulatie.
Soms wil je uitzoomen op de programbome om een fuller overzicht te krijgen van alle items erin. Andere keer wil je weer inzoomen.
Je kunt de grootte van de programbome wijzigen door de Ctrl-toets ingedrukt te houden en je muiswiel te draaien.
Je kunt ook de achtergrond van de boom van transparant naar gedokt en vice versa veranderen via View menu > Toon Boom Binnen het Venster.
9. Optimaliseer voor Snelheid of Prestaties
RoboDK werkt tamelijk goed op computers met lagere prestaties. Je wilt misschien wel sommige weergave-instellingen wijzigen om de computationele belasting te verminderen.
Er zijn 3 opties met betrekking tot weergaveprestaties die je kunt vinden via Tools menu > Opties venster > Weergave tabblad. Deze stellen je in staat om de weergave aan te passen voor Beste Kwaliteit of Beste Prestaties. Of je kunt Vereenvoudig Object gebruiken om het aantal hoekpunten in een 3D-model te verminderen.
10. Kies Euler-hoekenmodus
Euler-hoeken zijn de methode die in robotica gebruikt wordt om locaties en oriëntaties in de ruimte weer te geven. Irriterend genoeg gebruikt elke robotfabrikant en elk CAD/CAM-pakket een iets ander conventie voor Euler-hoeken om de locatie van een coördinatensysteem (ook wel pose genoemd) ten opzichte van een ander coördinatensysteem weer te geven.
RoboDK ondersteunt de Euler-hoekenconventies van alle grote robotfabrikanten. Je kunt de conventie van elk gebruikte wijzigen via de instellingen van elk coördinatensysteem of de standaardinstellingen in Tools menu > Opties venster > Algemeen tabblad.
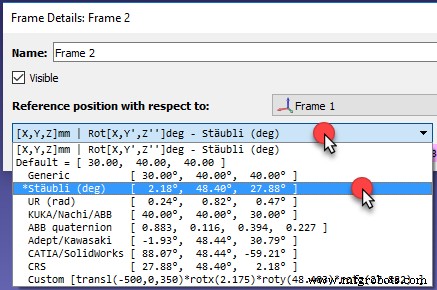
Voor een complete inleiding tot Euler-hoeken, bekijk ons artikel Robot Euler-hoeken: De Essentiële Primer.
Wat je voorkeuren ook zijn, RoboDK heeft een optie voor jou!
Hoe zou je RoboDK graag aanpassen? Laat het ons weten in de reacties hieronder of sluit je aan bij de discussie op LinkedIn, Twitter, Facebook, Instagram of in het RoboDK Forum.
Industriële robot
- Beginnergids: RoboDK Opzetten op Raspberry Pi
- Effectieve Machine-inspectiepraktijken voor Veiligheid & Naleving
- C#-interfaces onder de knie: definitie, implementatie en praktische use cases
- C# Interfaces Beheersen: Contracten voor Robuust Objectgeoriënteerd Programmeren
- Java interfaces meesteren: concepten, implementatie en best practices
- Java Collections Framework: kerninterfaces, implementaties en praktisch gebruik
- Java Collection Interface: kernconcepten & essentiële methoden
- Java Queue-interface beheersen: Methodes, implementaties en praktisch gebruik
- Java Deque-interface beheersen: Kenmerken, methoden en praktische voorbeelden
- Java Map-interface – Uitgebreide handleiding voor Map, implementaties en kernmethoden
- Java SortedMap-interface: Overzicht, methoden en TreeMap-implementatie