



Productie optimaliseren met bin picking-automatisering: cruciale factoren om te overwegen
Waarom dit lezen: Bin picking is al jaren een van de meest uitdagende processen in de automatisering. Hoewel de technologie uw productie op verschillende manieren kan optimaliseren, blijven sommige taken te complex om aan te pakken. Dit artikel toont welke processen geautomatiseerd kunnen worden via bin picking, mogelijke uitdagingen en hun oplossingen.
Wat is bin picking?
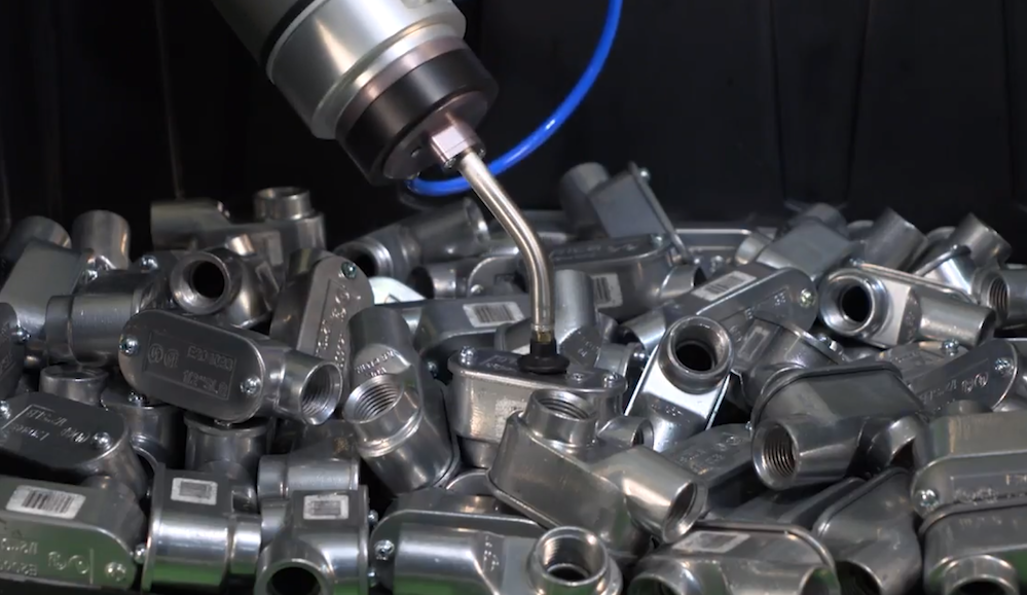
Het doel van bin picking is het oppakken van vergelijkbare objecten die willekeurig in een bak liggen en georiënteerd zijn, met behulp van een visiesysteem, een robot en een grijper. Het visiesysteem voert doorgaans een 3D-scan van het object uit, wat resulteert in een puntenwolk (verzameling punten in de ruimte die het object vormen) en herkent het object daarmee.
Vervolgens wordt de robot naar de bak bewogen, pakt het object op, verlaat de bak en plaatst het op de doelpositie, meestal een doos of een andere fixatie.
Uitdagingen en oplossingen voor het robotgedeelte van het bin picking-proces
Sommige items zijn moeilijk bereikbaar
Een groot probleem bij bin picking is de onmogelijkheid voor de robot om alle stukken uit de bak op te pakken. Het oppakken van 80 tot 85 procent is beheersbaar, omdat het visiesysteem de robot opdracht geeft de objecten op te pakken die makkelijk te grijpen zijn (bijvoorbeeld die bovenaan liggen).
De uitdaging zit hem in de laatste items die verstrengeld in elkaar zitten of in een hoek van de bak liggen. Dit kan op twee manieren worden opgelost. De eerste is het herontwerpen van de bak met een praktischere vorm. Een kegelvormige bak houdt bijvoorbeeld alle onderdelen permanent in het midden.
Een tweede oplossing is het schudden van de bak (automatisch via een motor), zodat de positie en oriëntatie van de onderdelen herschikt worden en ze niet meer door elkaar zitten. De camera kan ze dan gemakkelijker identificeren.
Grijpers kunnen verzamelde items beschadigen
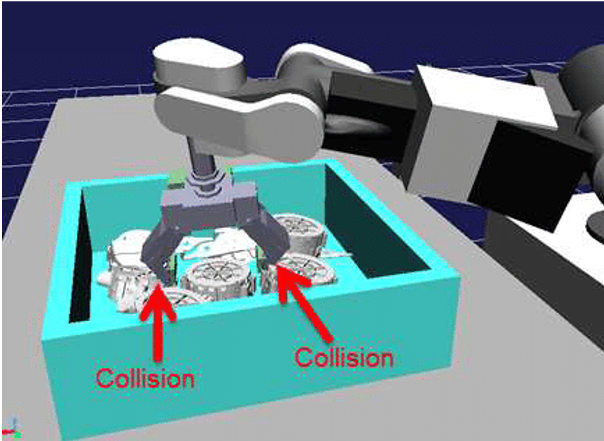
Een ander probleem is de kans op botsing van de grijper met de overige objecten tijdens het oppakken van één stuk. De pick-strategie moet precies zijn om schade aan de overige onderdelen (vooral kwetsbare) te voorkomen.
Een oplossing is een nauwkeurig padplanningsalgoritme met obstakelvermijding. Padplanning in de robotica is het proces van het vinden van het optimale continue pad van punt A naar punt B. Met obstakelvermijding wordt dezelfde taak uitgevoerd zonder obstakels te raken.
Er kunnen gevallen zijn waarin de objecten in de bak verschillende vormen of aard hebben (bijvoorbeeld appels en sinaasappels). In dat geval kan een zachte grijper of een vacuümgrijper zuignappen gebruikt worden, die zich aanpast aan elke vorm en grootte.
Uitdagingen en oplossingen voor het visie-gedeelte van het bin picking-proces
Het visiesysteem van een bin picking-oplossing kan 2D- of 3D-camera's omvatten. Het spreekt voor zich dat 3D-camera's (dubbele camera's die een 3D-afbeelding creëren) duurder zijn, maar effectiever. Daarnaast kunnen 3D-laserscanners gebruikt worden die de eerder genoemde puntenwolken produceren.
Verlichting, occlusie en rande detectie bemoeilijken het proces
Terugkerende problemen in visie zijn verlichting, occlusie en rande detectie. Ze gelden voor zowel 2D- als 3D-visiesystemen.
Verlichting betekent dat schaduwen van elk object op de rest worden geworpen, waardoor de camera moeite heeft ze te detecteren. Dit kan opgelost worden door de scène extra verlichting te voorzien, die naast de camera of op de robotpolss kan worden bevestigd.
Occlusie treedt op wanneer het object niet volledig zichtbaar is voor de camera, omdat een ander object erbovenop ligt. Opnieuw kan het schudden van de bak hier nuttig zijn, zodat het object gemakkelijker gedetecteerd kan worden.
Rande detectie is de uitdaging om de omtrek (randen) van een object te bepalen. Dit wordt nog moeilijker wanneer een groot aantal objecten naast elkaar ligt, zoals bij bin picking. De oplossing hangt af van de software en de gebruikte methoden.
Hoe u potentieel voor automatisering via bin picking kunt herkennen
Als u overweegt processen in uw bedrijf te automatiseren met bin picking, kunnen de volgende punten potentieel voor automatisering aangeven:
- Hoog aantal kleine onderdelen: Als het systeem correct is ingesteld, kan de robot die onderdelen (zoals schroeven of ringen) snel en robuust oppakken.
- Ongeordende items: Processen waar het niet mogelijk is om items geordend te ontvangen van een eerdere processtap of subleverancier. In de meeste gevallen is het effectiever om te vragen dat items gestructureerd worden geleverd, en bin picking zo volledig te vermijden.
- Onderdelen met een matte oppervlakte. Als onderdelen sterk reflecterend zijn, zoals bewerkte metalen onderdelen, kunnen er uitdagingen zijn met verlichting. De meeste camerasystemen zullen moeite hebben de items voor bin picking te vinden.
- Een proces waarbij de cyclus tijd meer dan ongeveer 10 seconden bedraagt, en bij voorkeur met een buffer voor opgepakte onderdelen. Een bin picking-systeem heeft tijd nodig om elk item te vinden en op te pakken.
Conclusie
Voor ontwikkelaars is bin picking de echte heilige graal. Voor klanten is dat misschien niet zo. Meestal is het een goed idee om bin picking-oplossingen te proberen te vermijden, door simpelweg te zorgen dat het leversformaat van items geordend is, in plaats van willekeurig in een bak.
Dit voegt meestal wat kosten toe, maar is vaak goedkoper en stelt snellere verwerking mogelijk dan bin picking.
In sommige gevallen is dit echter niet mogelijk of erg duur. In die gevallen is het geweldig dat bin picking gebruikt kan worden.
Als een van uw processen aan alle vier bovenstaande punten voldoet, kan het zeer geschikt zijn voor bin picking. Bij het zoeken naar een oplossing moet u zich bewust zijn dat sommige oplossingen nog steeds experimenteel zijn, terwijl andere al jaren de tijd hebben gehad om te rijpen en hun robuustheid te bewijzen.
Industriële robot
- Belangrijkste kenmerken van een betrouwbare PCB-fabrikant – Deel 2
- Efficiëntie Verhogen: Strategische Herontwerp van Apparatuur voor Pieprestaties
- Belangrijkste Criteria voor het Kies van een Betrouwbare Urethane Productiepartner
- Belangrijkste Factoren Om Te Evalueren In Een Voorge-engineerde Robotwerkcel
- AC vs. DC Motoren: De Juiste Kiezen voor Uw Belasting
- Een betrouwbare bouwapparatuur reparatiebedrijf kiezen: Sleutelfactoren
- Hoe Een Betrouwbare Gebruikte Persbank Te Kiezen: Expert Advies
- Belangrijke Factoren bij het Kiezen van een IJzerwerker
- Belangrijke criteria voor het kiezen van een betrouwbare productie-apparatuurpartner
- De juiste machinebroker kiezen voor maximale waarde
- Belangrijkste Criteria voor het Selecteren van een Betrouwbare Metaalleverancier