



Bouw een Betrouwbare Arduino CNC Schaumknipmachine – DIY Handleiding
In deze tutorial leer je hoe je een Arduino CNC schuimknipmachine bouwt. Dit is een typische DIY CNC-machine omdat hij gemaakt is uit simpele, goedkope materialen, enkele 3D-geprinte onderdelen en een Arduino als controller.
Je kunt de volgende video bekijken of de geschreven tutorial hieronder lezen.
Overzicht
In plaats van frezen of lasers, is het hoofdgereedschap van deze machine een hete draad, of een speciaal type weerstandsdraad die erg heet wordt wanneer stroom doorheen vloeit. De hete draad smelt of verdampt het schuim wanneer hij erdoorheen passeert, zodat we precies en eenvoudig elke gewenste vorm kunnen knippen.
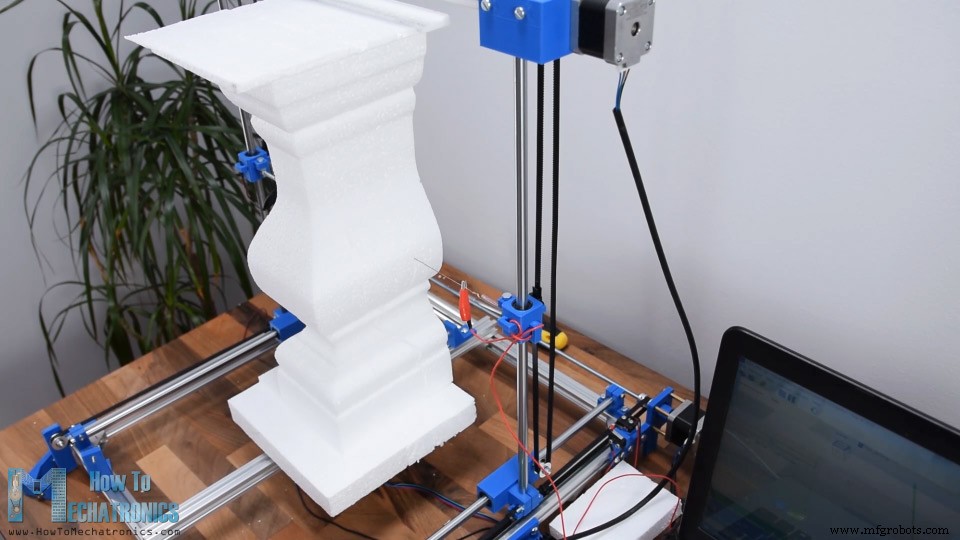
Ik zeg "eenvoudig" omdat het bouwen van een CNC-machine eigenlijk niet zo moeilijk is. Als je een beginner bent en denkt over het bouwen van je eerste DIY CNC-machine, blijf dan dranken want ik leg uit hoe alles werkt. Ik laat je het hele bouwproces zien, beginnend met het ontwerpen van de machine, het aansluiten van de elektronische componenten, het programmeren van de Arduino, en ook uitleggen hoe je je vormen voorbereidt, G-codes maakt en de machine bestuurt met gratis, open-source programma's. Laten we erin duiken.
Arduino CNC Schuimknipmachine 3D-model
Allereerst, hier is het 3D-model van deze machine. Je kunt het downloaden en bekijken in je browser op Thangs.
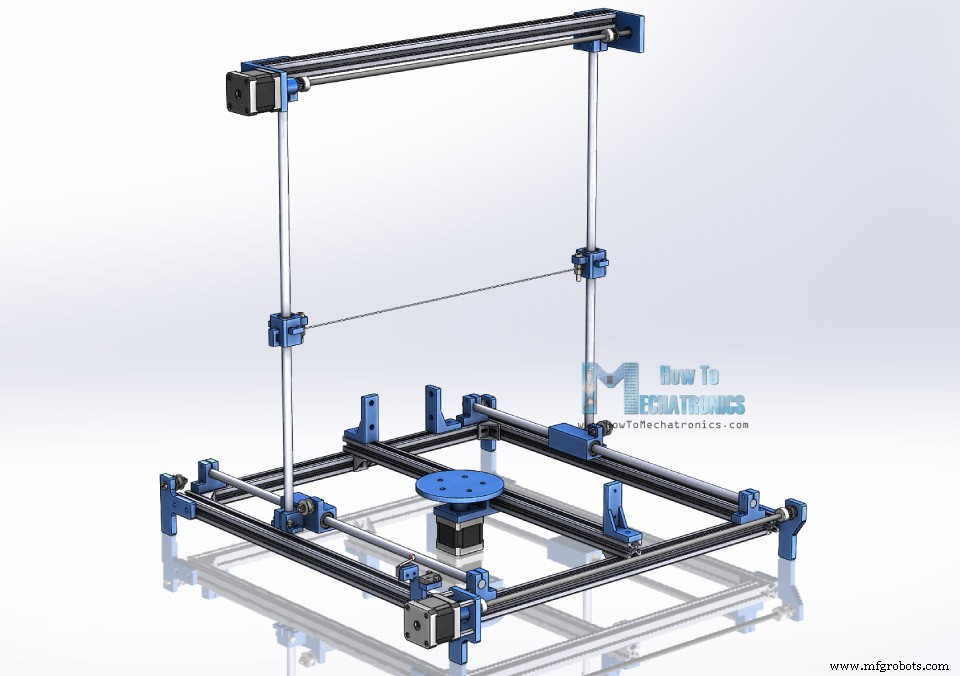
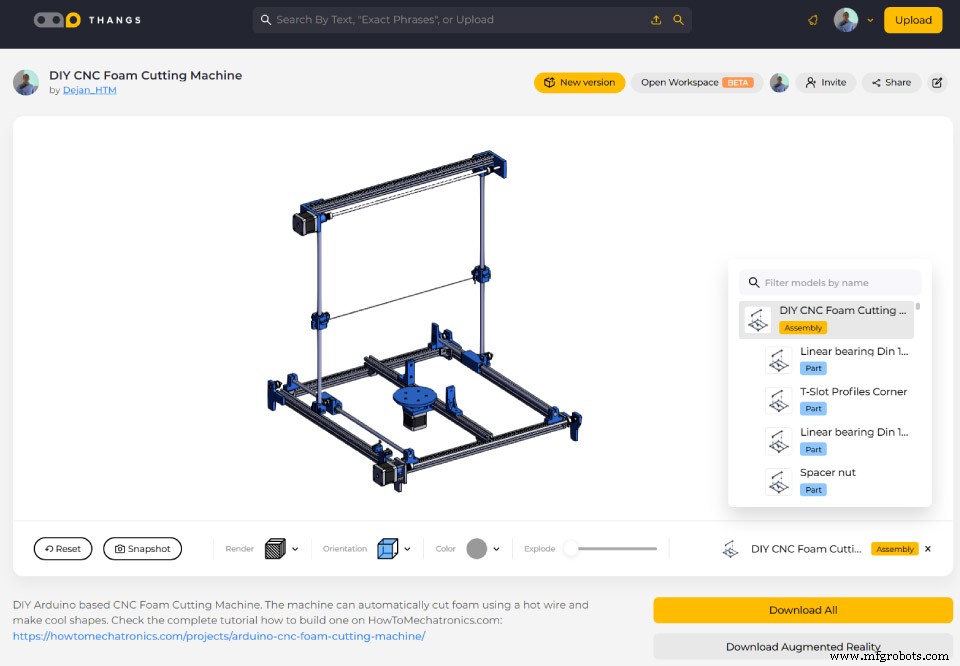
Download het assemblage 3D-model op Thangs.
STL-bestanden voor 3D-printen:
De basiskonstructie is gemaakt van 20x20mm T-slot aluminiumprofielen. Ik koos deze profielen omdat ze makkelijk te gebruiken zijn, we hoeven geen gaten te boren bij het monteren, en ze zijn herbruikbaar – we kunnen ze eenvoudig demonteren en voor andere projecten gebruiken. De beweging van elke as wordt bereikt door lineaire lagers die glijden op 10mm gladde staven. Ik gebruikte twee staven per as.
De glijblokken zien er misschien wat vreemd uit, maar ze zijn zo ontworpen dat ze gemakkelijk als één stuk 3D-geprint kunnen worden terwijl ze meerdere functies vervullen. Zo accommodeert het X-glijblok de twee lineaire lagers, houdt de Y-as staaf, de katrol voor de Y-as riem, en heeft grepen voor het bevestigen van de X-as riem.
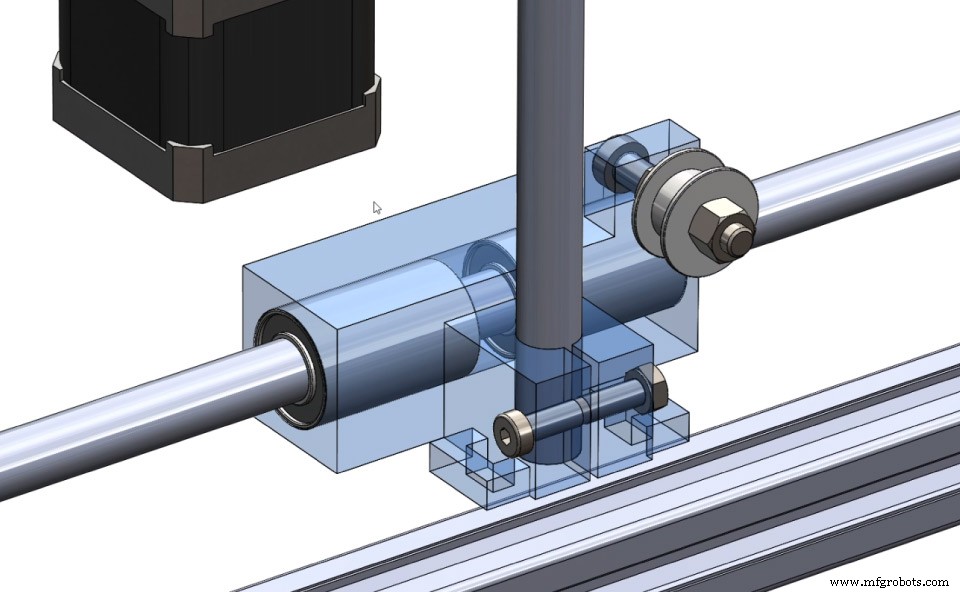
Voor het aandrijven van de glijblokken gebruiken we NEMA 17 stappenmotoren. Met een as-koppeling, een eenvoudige draadstang, twee katrollen en twee riemen kunnen we de twee glijblokken op elke rail gelijktijdig gelijkmatig aandrijven.
Hier zien we ook een derde stappenmotor die de machine in staat stelt 2.5D-vormen te maken, hierover later meer.
Over het algemeen is het ontwerp qua constructie en rigiditeit waarschijnlijk niet optimaal, maar mijn doel was een functionele machine met zo min mogelijk onderdelen te maken die de klus nog steeds kan klaren.
Voor het 3D-printen van de onderdelen gebruikte ik mijn Creality CR-10 3D-printer, een heel goede printer met een redelijke prijs.
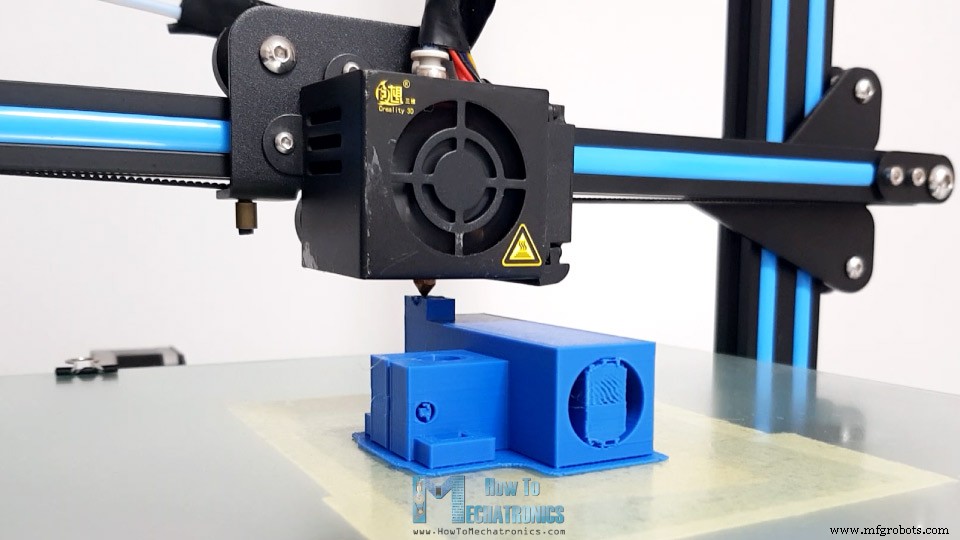
Let op dat sommige 3D-geprinte onderdelen wat nawerking nodig hebben, of het support-materiaal moet worden verwijderd voordat ze gebruikt kunnen worden.
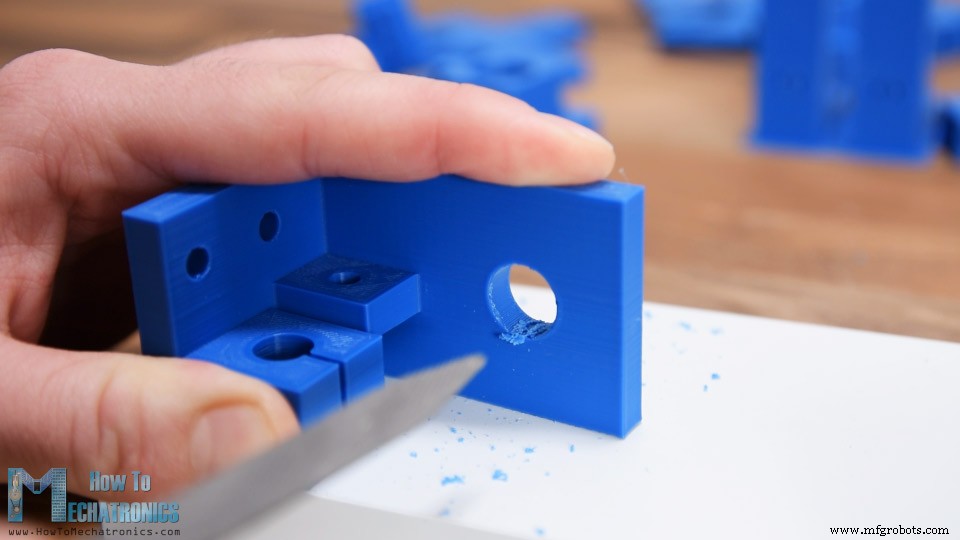
In sommige gevallen moest ik ook een rasp gebruiken om overmaat materiaal te verwijderen, waarschijnlijk door slechte support-instellingen in de slicer-software.
De CNC Monteren
Nou ja, nu heb ik alle materialen klaar, dus ik kan beginnen met het monteren van de machine.
Hier is een lijst van alle hoofonderdelen die in deze CNC-machine gebruikt worden. De lijst voor de elektronische componenten vind je verderop in de sectie met het schakelschema.
- 6x 20x20mm 500mm T-slot Aluminiumprofielen … Amazon / Banggood / AliExpress
- 4x 10mm Lineaire Rail Staven ………………… Amazon / Banggood / AliExpress
- 6x T-slot profiel hoekbeugels ……………… Amazon / Banggood / AliExpress
- 50x M5 moeren voor T-slot Profielen ……… Amazon / Banggood / AliExpress
- 6x Lineaire lagers 10mm ……………………… Amazon / Banggood / AliExpress
- GT2 Riem + Tandkatrol + Looperkatrol … Amazon / + Looperkatrol
- 2x Lager 5x16x5mm ………………………… Amazon / Banggood / AliExpress ….. Opmerking: In de video gebruik ik 6mm lagers evenals draadstang en GT2 katrollen. Hier stel ik 5mm voor omdat deze afmetingen veelvoorkomender zijn en makkelijker te vinden. Daarom heb ik in de STL-downloadbestanden ook twee versies van de askoppeling en de montagebeugels opgenomen die passen bij deze afmetingen. Zorg dat je dit in overweging neemt bij het 3D-printen van die onderdelen.
- Afstandsmoeren ………………………………… / Banggood / AliExpress
- Veer assortiment set …………………… Amazon / Banggood / AliExpress
- Hete draad ……………………………………… Amazon / AliExpress
- 2x 50cm draadstang of enige soort staaf 6 of 5mm diameter, afhankelijk van de binnenste diameter van de katrollen
- Bouten en moeren van de lokale bouwmarkt: M3x30 x8, M4x25 x4, M4x30 x4, M5x10/12 x40, M5x15 x8, M5x25 x4, M5x30 x4
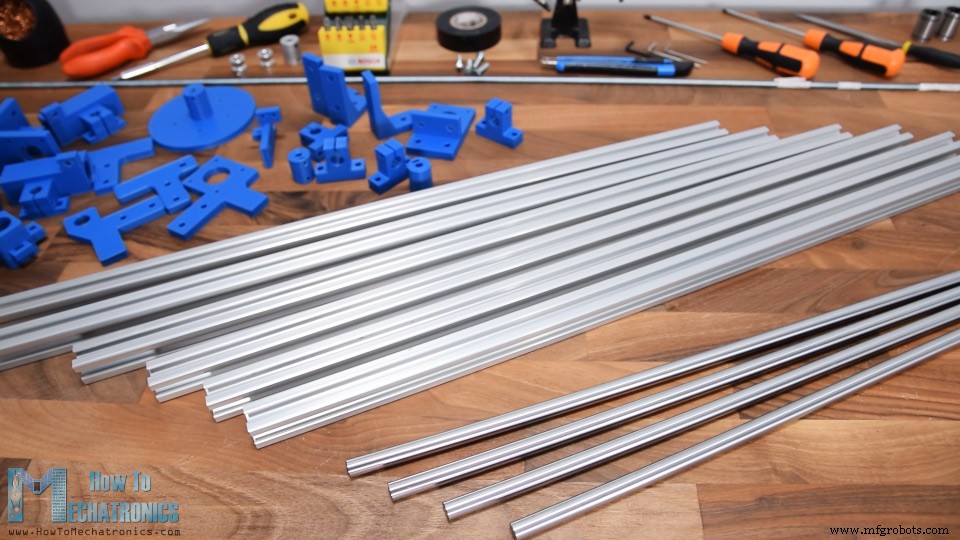
De T-slot aluminiumprofielen die ik had waren 60cm lang, dus volgens het 3D-model zaagde ik ze tot maat met een metaalhandszaag. Vervolgens monteerde ik de basisframe met de hoekbeugels. Je ziet, werken met T-slot profielen is zo makkelijk, we hebben alleen M5-bouten en T-slot moeren nodig om allerlei dingen aan te bevestigen.
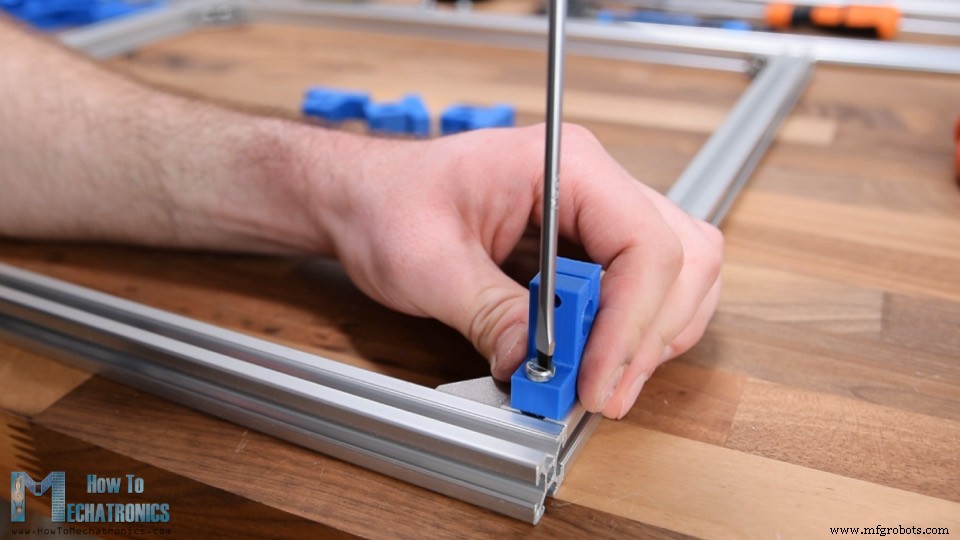
Vervolgens installeer ik de asklemmen voor de X-as. Terwijl de staaf half ingeduwd is, moeten we ook het X-as glijblok toevoegen. We zetten de twee lagers erin en duwen ze op de staaf. Nu kunnen we de staaf aan de andere kant indrukken en met een M4-bout en moer de staaf vastzetten. Ik herhaalde dit proces voor de andere kant ook.
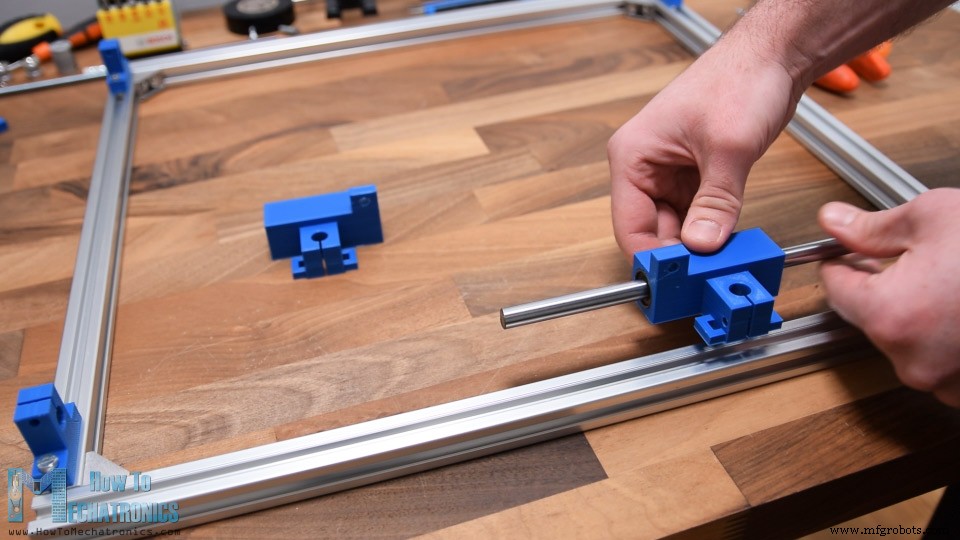
Vervolgens moeten we de Y-assen installeren. Eerst moeten we de staven in de X-as glijblokken duwen, ze vlak met de onderkant van het onderdeel plaatsen en bevestigen met M4-moeren en bouten. Daarna kunnen we de Y-as glijblokken invoegen. Deze glijblokken gebruiken slechts één lineaire lager.
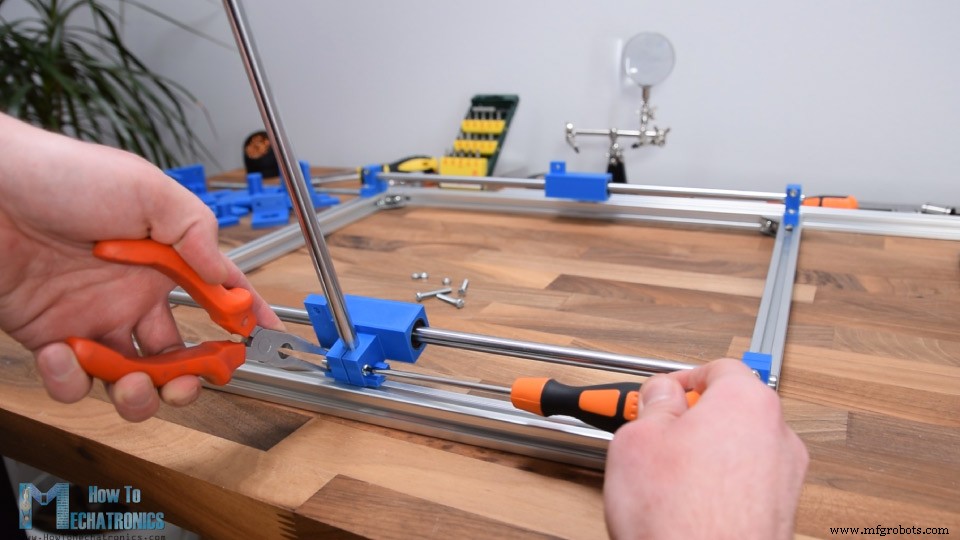
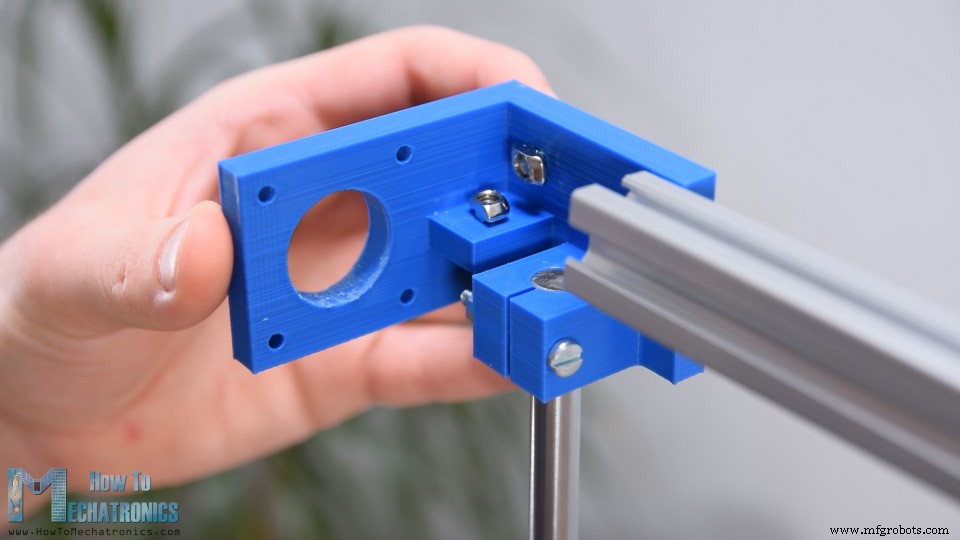
Bovenop de Y-as staven moeten we de montagebeugels bevestigen die de twee Y-as staven verbinden met een T-slot profiel bovenaan. We gebruiken weer dezelfde methode om ze aan de staven te bevestigen. Voor het bevestigen van het T-slot profiel aan de montagebeugels, plaatste ik eerst 3 M5-bouten en T-slot moeren erop. Daarna schuifde ik het profiel erin en draaide de bouten vast.
Nu is de hoofconstructie gebouwd en kunnen we vrij bewegen in zowel de X- als de Y-as.
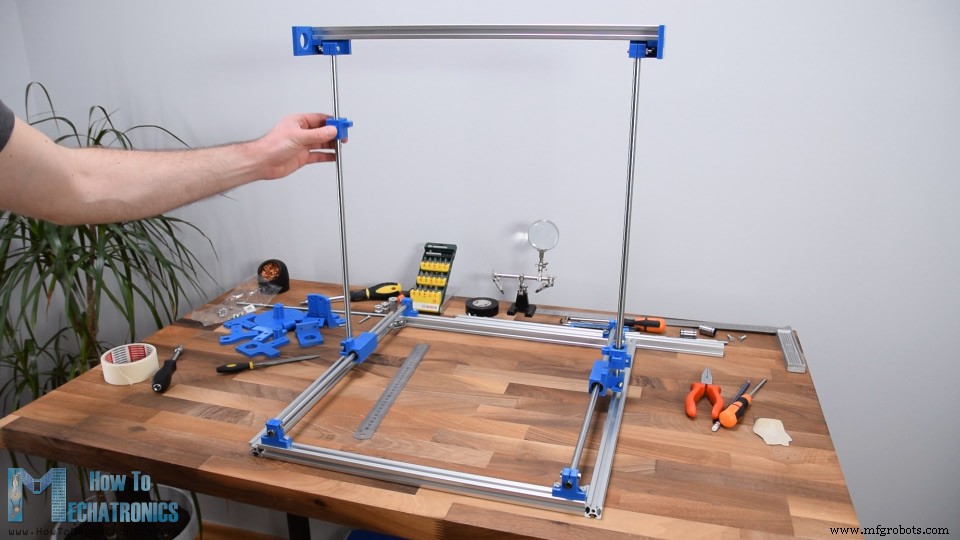
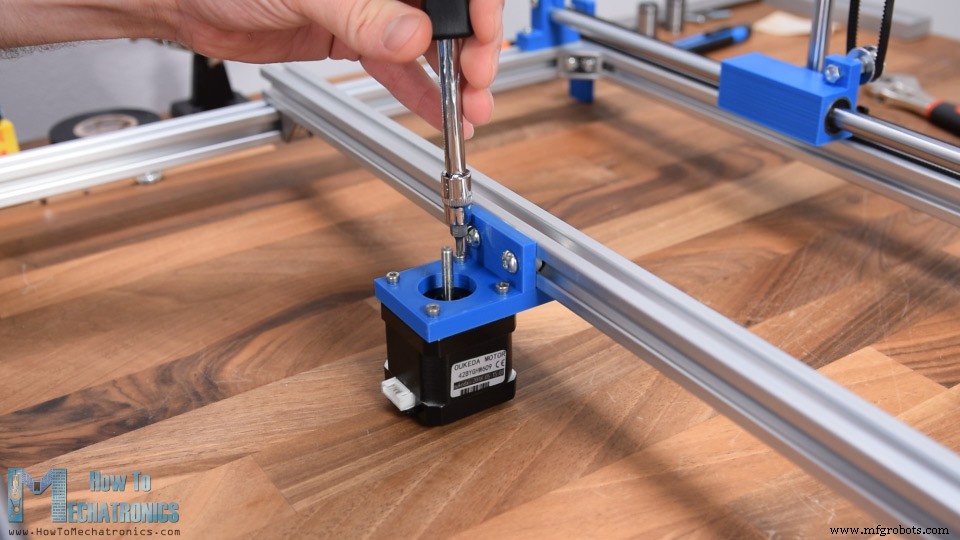
Vervolgens bevestig ik de poten aan de basisframe. Weer zo simpel met T-slot profielen. Zodra de poten bevestigd zijn, plaats ik de eerste stappenmotor voor de X-as. In dit geval gebruik ik 20mm afstandsmoeren om de motoras te distantiëren zodat ik later een riemkatrol bij de poot kan plaatsen.
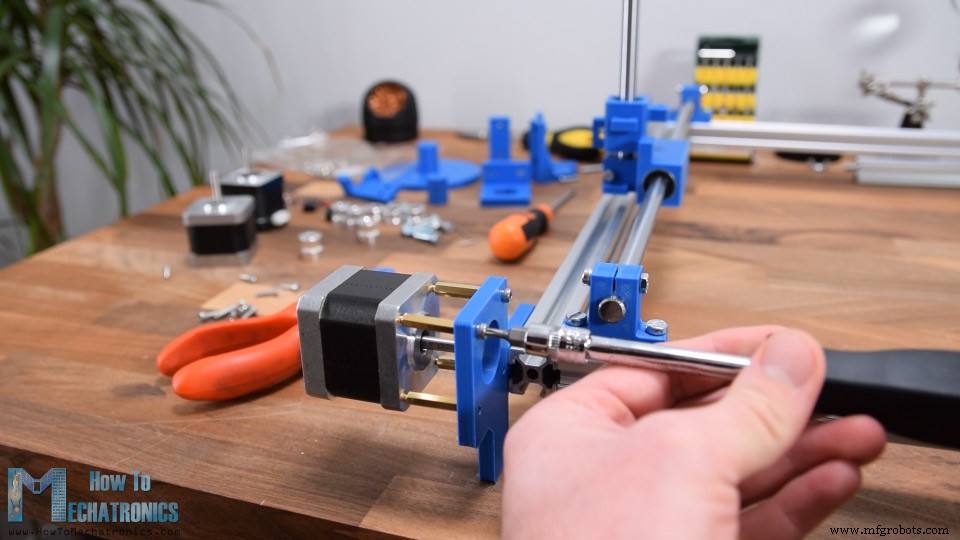
Ok, nu heb ik een eenvoudige 6mm draadstang die de twee riemen tegelijkertijd zal aandrijven. Eerst zaagde ik hem tot maat, plaatste een lager met 6mm binnenste diameter op de tegenovergestelde poot van de stepper en duwde de draadstang erdoorheen. Daarna plaatste ik een moer om de staaf aan het lager te bevestigen en twee getande katrollen voor de riemen.
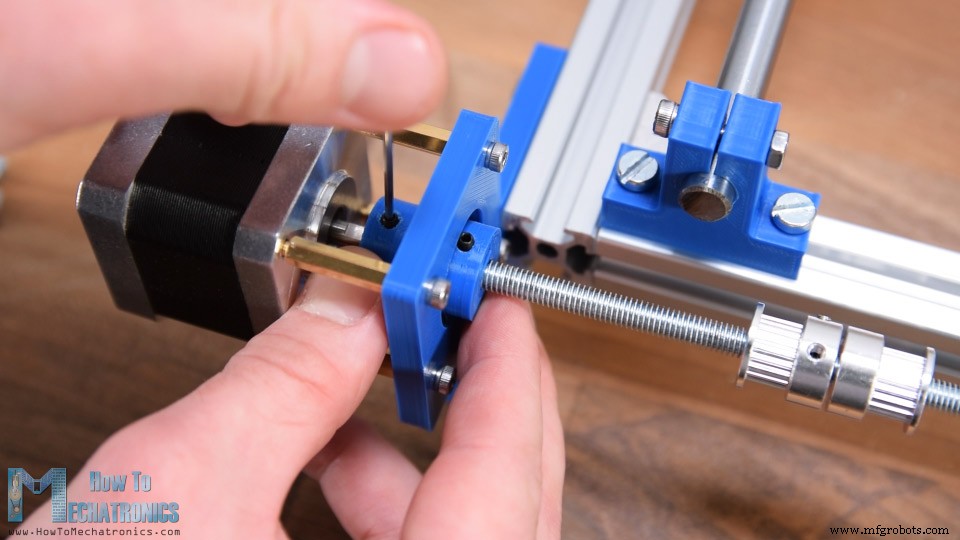
Voor het verbinden van de draadstang met de stappenmotor, 3D-printte ik een askoppeling met een 5mm gat aan de stepper-kant en 6mm gat aan de staaf-kant. De askoppeling heeft sleuven voor M3-moeren, en met M3-bouten of zetschroeven kunnen we hem gemakkelijk aan de motoras en de draadstang bevestigen. Vervolgens moeten we de katrollen in lijn met de grepen van de glijblokken positioneren en ze ook vastzetten met de zetschroeven.
Aan de tegenovergestelde kant van de machine kunnen we de twee looperkatrollen plaatsen. Ik gebruikte daarvoor enkele M5-bouten en moeren.
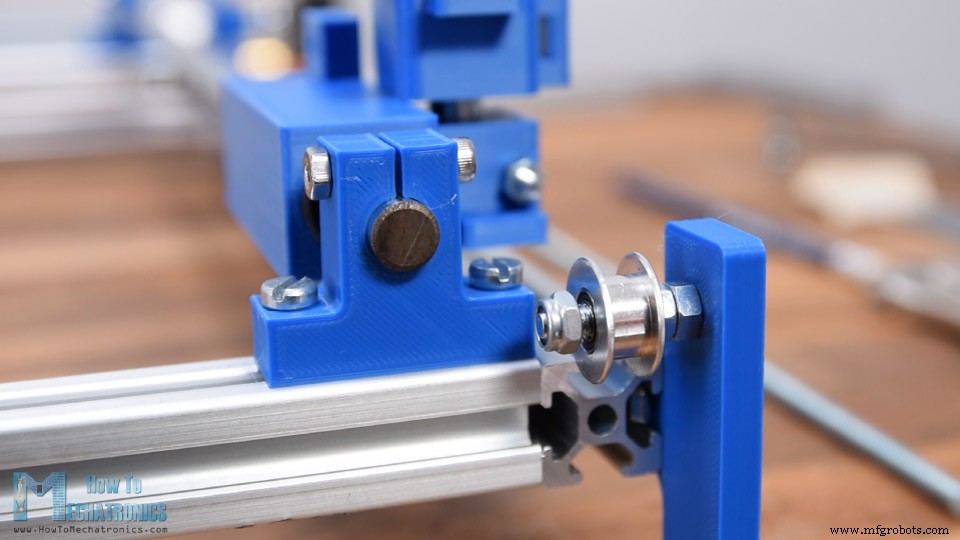
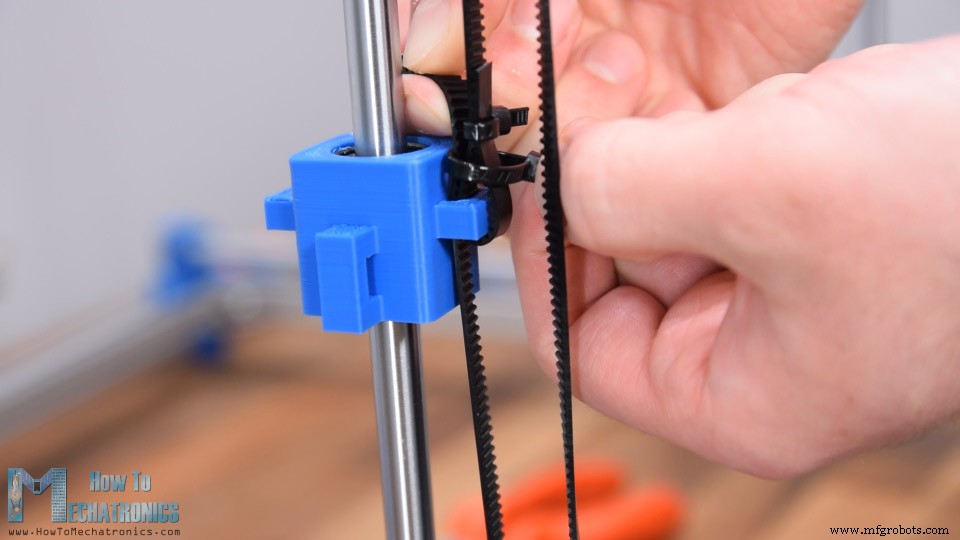
Ok, nu zijn we klaar om de GT2-riemen voor de X-as te installeren. Eerst voegde ik de riem in en bevestigde hem aan het glijblok met een kabelbinder. Daarna leidde ik de riem om de tandkatrol, aan de andere kant om de looperkatrol, knipte hem tot de juiste maat en bevestigde hem weer aan de andere kant van het glijblok met een kabelbinder.
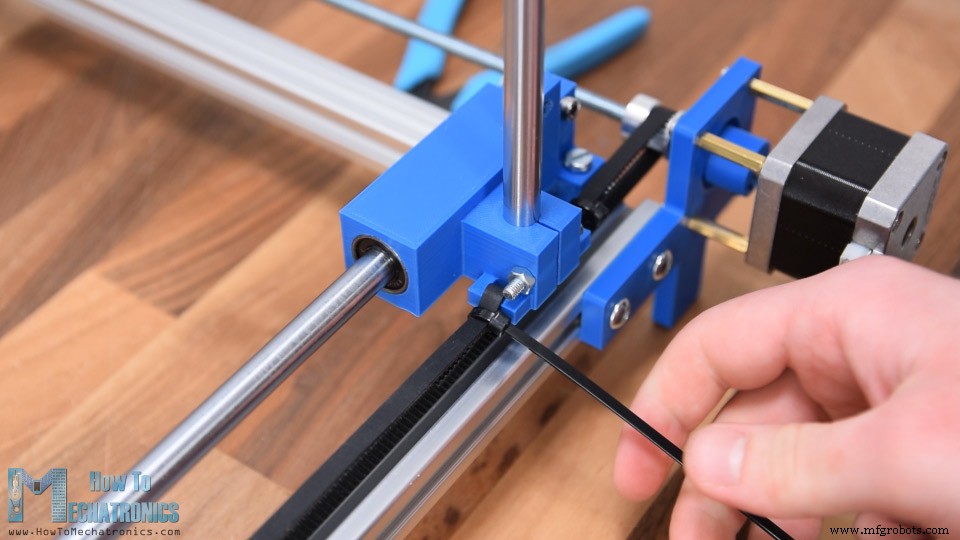
Ik herhaalde dit proces voor de andere kant. Bij het bevestigen van de andere kant moeten we ervoor zorgen dat de twee glijblokken op dezelfde positie op de X-as staan. Daartoe kunnen we ze gewoon naar het einde van de rails schuiven en zo de riem strak trekken en bevestigen met een kabelbinder. Hiermee is het X-as glijmechanisme klaar.
Gerelateerd: DIY Pen Plotter met Automatische Gereedschapswisselaar | CNC Tekenmachine
Vervolgens, met dezelfde methode, monteren we het Y-as mechanisme. Voor het bevestigen van de riem aan het glijblok gebruiken we weer kabelbinders. Hier heeft het glijblok maar één greep en om de riem te bevestigen, bind ik eerst één uiteinde van de riem vast, rek de riem strak genoeg en vang met een andere kabelbinder beide uiteinden van de riem. Nu kan ik de vorige kabelbinder verwijderen en de overmaat riem afknippen. Zoals eerder gezegd, bij het bevestigen van de riem aan de andere kant moeten we ervoor zorgen dat de twee glijblokken op dezelfde positie op de Y-as staan. Hiermee is het Y-as mechanisme ook klaar.
Vervolgens bevestig ik nog een T-slot profiel over de X-as. Dit profiel dient voor het bevestigen van de 3e stappenmotor en voor het plaatsen van de schuimstukken. Met de 3e stappenmotor kunnen we 2.5D of eigenlijk driedimensionale vormen maken met deze machine, zoals bijvoorbeeld een schaakstuk.
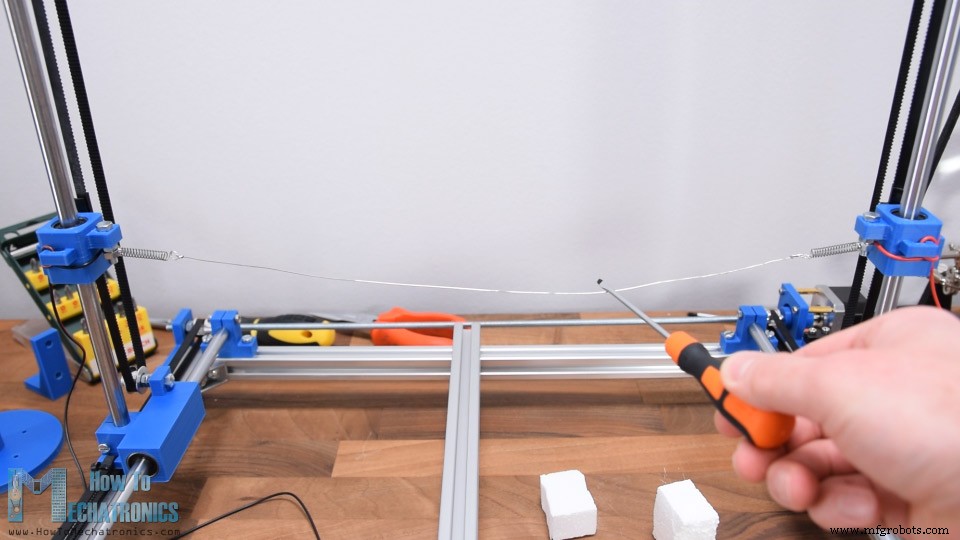
Alles klaar, nu moeten we de weerstandsdraad installeren. Deze draad moet hoge hitte kunnen weerstaan terwijl hij een uniforme temperatuur over zijn lengte handhaaft. Dat is meestal Nichroom-draad of een roestvrij staal visdraad, die eigenlijk goedkoop en makkelijk te verkrijgen zijn. Om goed te werken, moet de draad gespannen zijn tussen de twee torens of glijblokken en hier is hoe ik dat deed. Ik bevestigde M5-bouten aan beide glijblokken en voegde kleine trekveren toe.
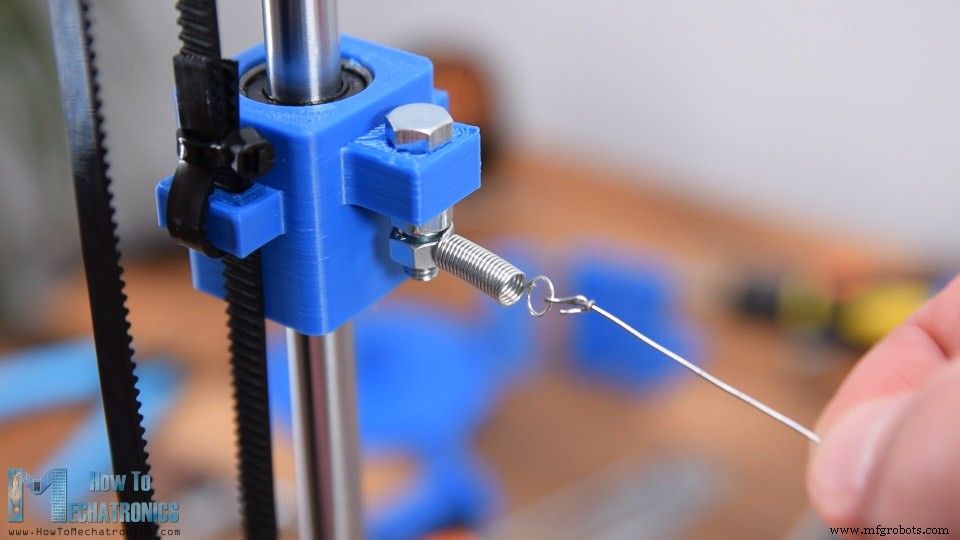
Vervolgens bevestigde ik de draad aan de veren. Ik spande de draad zo ver de veren toelieten. De draad moet zo gespannen zijn met veren omdat hij bij opwarming uitrekt en de veren dat dan kunnen compenseren.
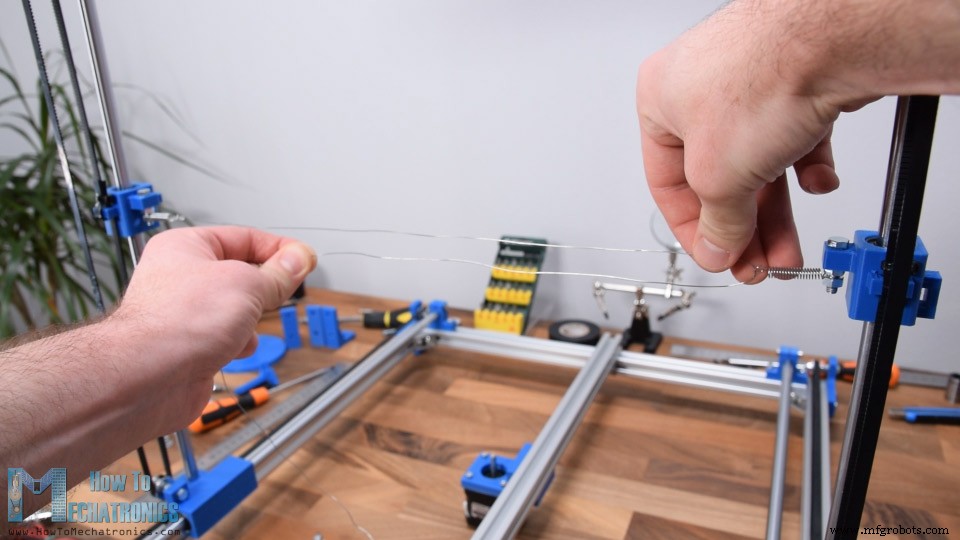
Ok, nu kunnen we de weerstandsdraad met elektrische draden verbinden. We gebruiken DC-stroom, dus de polariteit maakt niet uit, het is alleen belangrijk dat er stroom door de draad vloeit om hem heet te maken. Zorg hier dat je elektrische draad dik genoeg is om stroomsterktes van ongeveer 3 tot 5 ampere te ondersteunen. In mijn geval gebruik ik 22-gauge draad, maar ik zou 20- of 18-gauge draad aanraden voor de zekerheid.
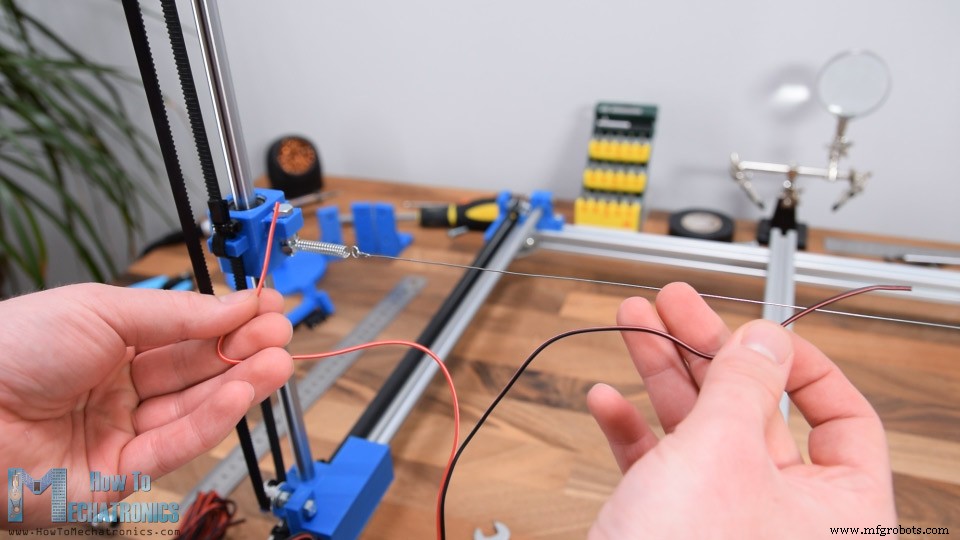
Initieel bevestigde ik de elektrische draad tussen de twee moeren, zodat de stroom door de spoel naar de weerstandsdraad kon vloeien. Dit werkte eigenlijk niet goed en ik laat je straks zien waarom. Ik leidde de draad door de grepen van het glijblok om het netjes te houden en ver van de hete draad.
Vervolgens moeten we de CNC-machine eindschakelaars of limietschakelaars installeren. Deze micro limietschakelaars hebben 3 verbindingen: Ground, normally open en normally closed. Initieel had ik ze aangesloten op Normally Open verbindingen, maar na het uitvoeren van enkele tests schakelde ik over naar normally closed verbinding omdat de machine op die manier stabieler werkt.
Het probleem is de elektrische ruis die gegenereerd wordt tijdens het werken van de CNC-machine, die de schakelaars vals positief triggerd alsof ze ingedrukt zijn, waardoor de machine stopt met werken.
Arduino CNC Schuimknipper Schakelschema
Vervolgens kunnen we de kabels van de stappenmotoren aansluiten en bekijken hoe alle elektronische componenten verbonden moeten worden. Hier is een schakelschema van hoe alles verbonden moet zijn.
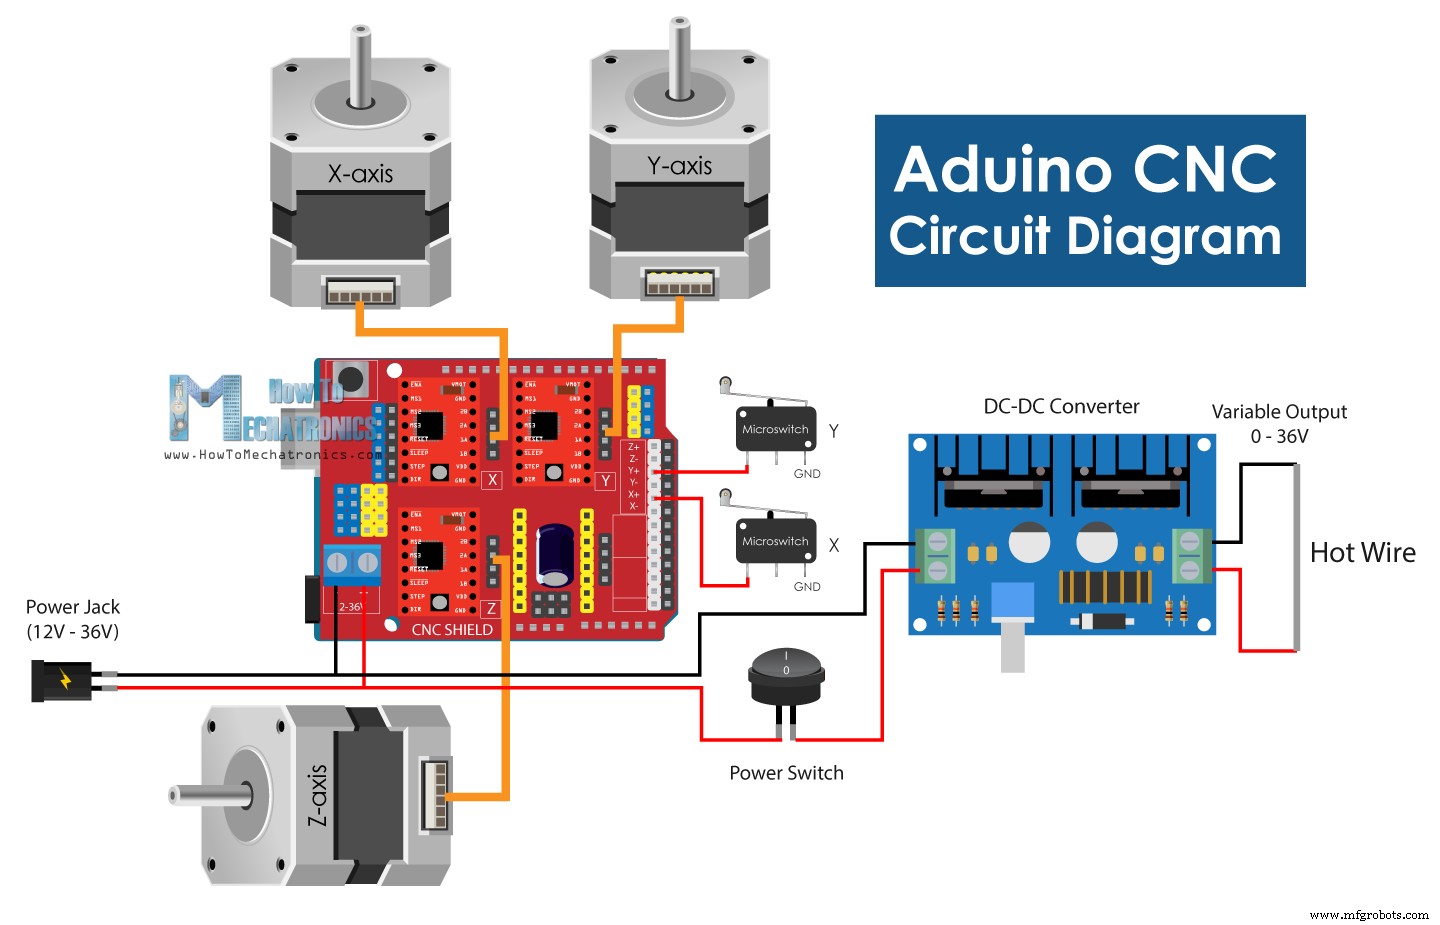
Natuurlijk is de "hersenen" van deze CNC-machine een Arduino-bord. Samen daarmee hebben we ook een Arduino CNC Shield, drie A4988 stappenmotor-drivers en een DC-naar-DC converter voor het regelen van de temperatuur van de hete draad nodig.
Je kunt de benodigde componenten voor dit project via de onderstaande links verkrijgen:
- Stappenmotor – NEMA 17…………
- A4988 Stappenmotor Driver……………
- Arduino CNC Shield …………………….. Amazon / Banggood / AliExpress
- Arduino Uno……………………………..…
- DC-DC Converter …………………………
- Limietschakelaar ………………………………….. Amazon / Banggood / AliExpress
- DC Voeding ………………………… Amazon / Banggood / AliExpress
Ik 3D-printte een staandertje voor de elektronische componenten dat ik aan één kant van het T-slot profiel bevestigde. Met M3-bouten bevestigde ik eerst het Arduino-bord aan het staandertje en plaatste daarna de Arduino CNC Shield erbovenop.
Vervolgens moeten we de resolutie selecteren waarmee de stappenmotor-drivers de motoren zullen aansturen met behulp van enkele jumpers. In mijn geval koos ik voor 1/16 stapresolutie door drie jumpers op elke driver te plaatsen, zodat de stappenmotors soepelere bewegingen zullen hebben.
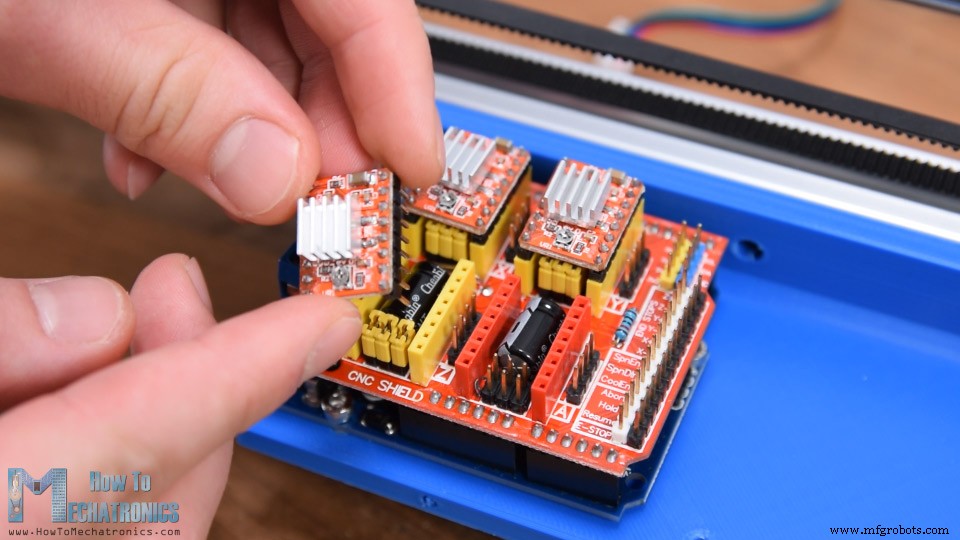
Bij het plaatsen van de drivers moet je controleren of hun oriëntatie correct is, de kleine potentiometer kan daar een indicator voor zijn die naar de onderkant van de shield moet wijzen.
Ik ging door met het bevestigen van de DC-converter. Daarna verbond ik de drie stappenmotoren met de Arduino CNC Shield, evenals de twee limietschakelaars met de X+ en Y+ eindstop-pinnen. Voor de voeding van de machine gebruik ik een 12V 6A DC-voeding. De Arduino CNC Shield kan eigenlijk van 12 tot 36 volt werken en de specifieke DC-converter die ik gebruik kan met dezelfde spanningen werken. Op de ingang van de DC-converter plaatste ik een schakelaar zodat ik de hete draad apart in- en uitschakel. Op de uitgang van de DC-converter verbond ik simpelweg de twee draden van de twee uiteinden van de weerstandsdraad. Tot slot kunnen we de Arduino via de USB-poort voeden en de Arduino CNC Shield en de stappenmotoren via de DC-voedingsstecker.
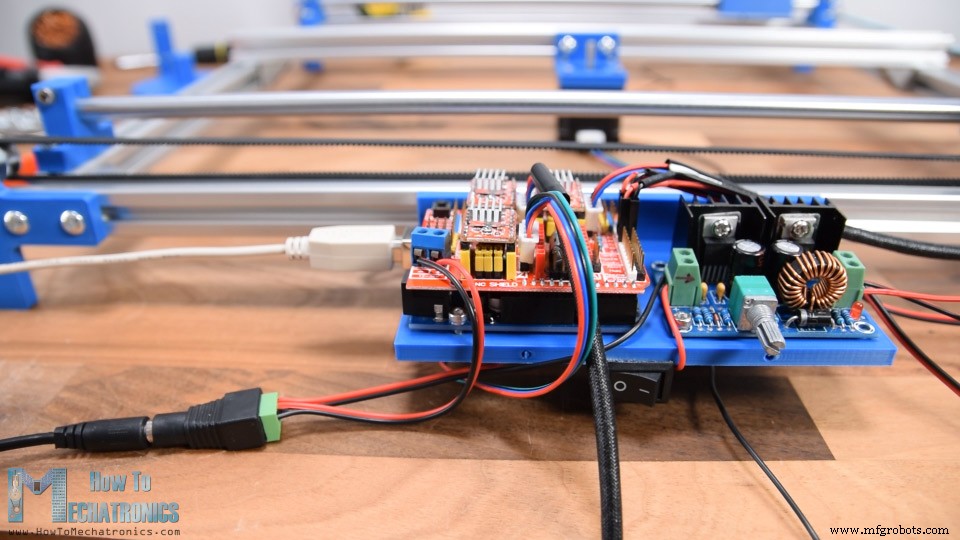
Alles klaar, nu is het tijd om de machine te testen of hij goed werkt, en ik begin met de hete draad. Je ziet hier dat ik 0 volt heb aan de ingang van de DC-converter, en zodra ik de schakelaar aanzet, krijg ik 12V op de ingang. Daarna op de uitgang van de DC-converter hebben we weer 0 volt, maar zodra we de potentiometer gaan draaien, kunnen we de uitgangsspanning van 0 tot 12V instellen en zo de stroomdoor de hete draad en uiteindelijk zijn temperatuur regelen.
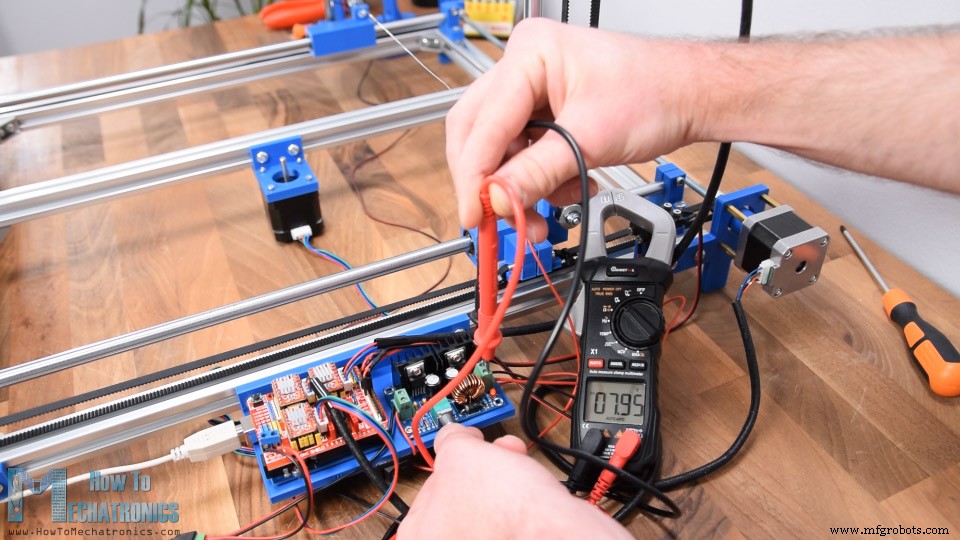
De beste manier om te testen op welke spanning je de uitgang van de DC-converter moet instellen, is door te proberen door een schuimstuk te knippen. De hete draad moet door het schuim kunnen knippen zonder veel weerstand en buigen.
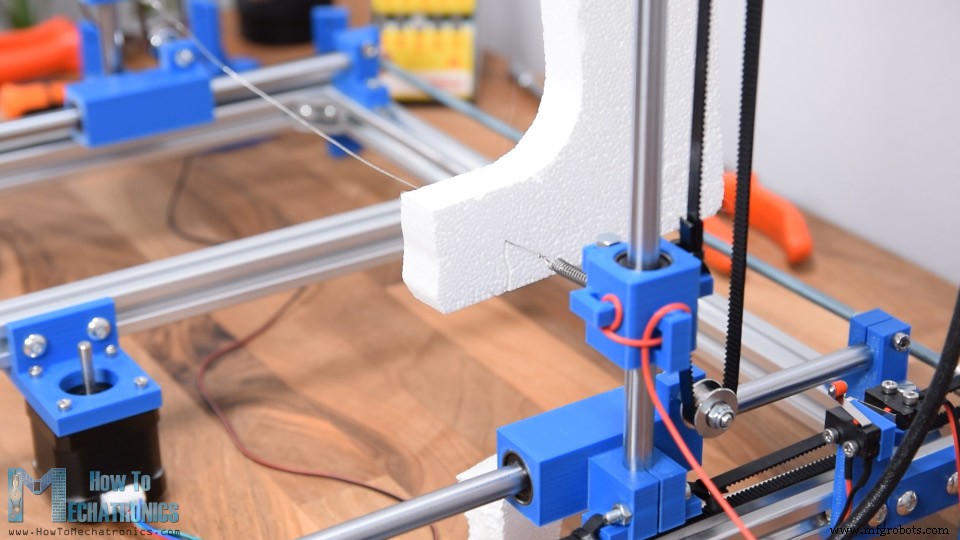
Echter, na de initiële test, zie je wat er met mijn hete draad gebeurde. Hij rekte uit door de hitte en de veren die daarvoor hadden moeten compenseren, deden hun werk niet.
Eigenlijk verloren de veren hun functionaliteit door oververhitting, omdat met deze configuratie de stroom ook door hen vloeide.
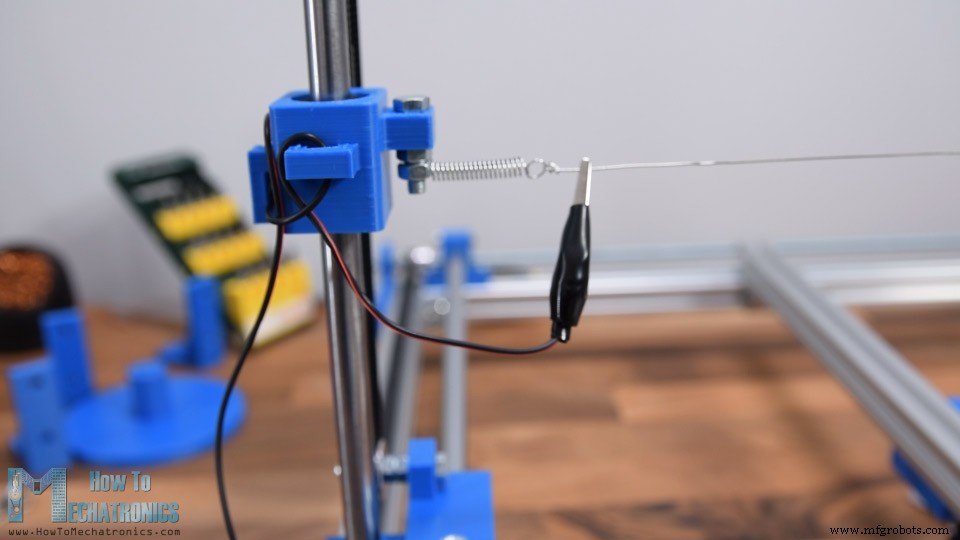
Dus ik verving de oude veren door nieuwe, en nu omzeilde ik de veren door de elektrische draden direct aan de weerstandsdraad te verbinden met behulp van enkele krokodillenipjes.
Software voor Arduino CNC-machines
Ok, nu is het tijd om de machine tot leven te wekken en er een echte CNC-machine van te maken.
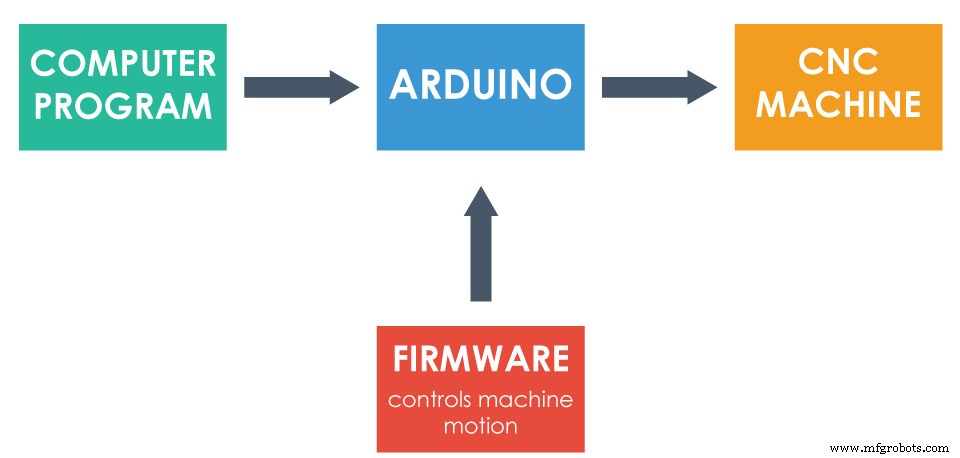
Allereerst moeten we een firmware naar de Arduino uploaden die de beweging van de machine regelt. De meest populaire keuze voor DIY CNC-machines is GRBL-firmware.
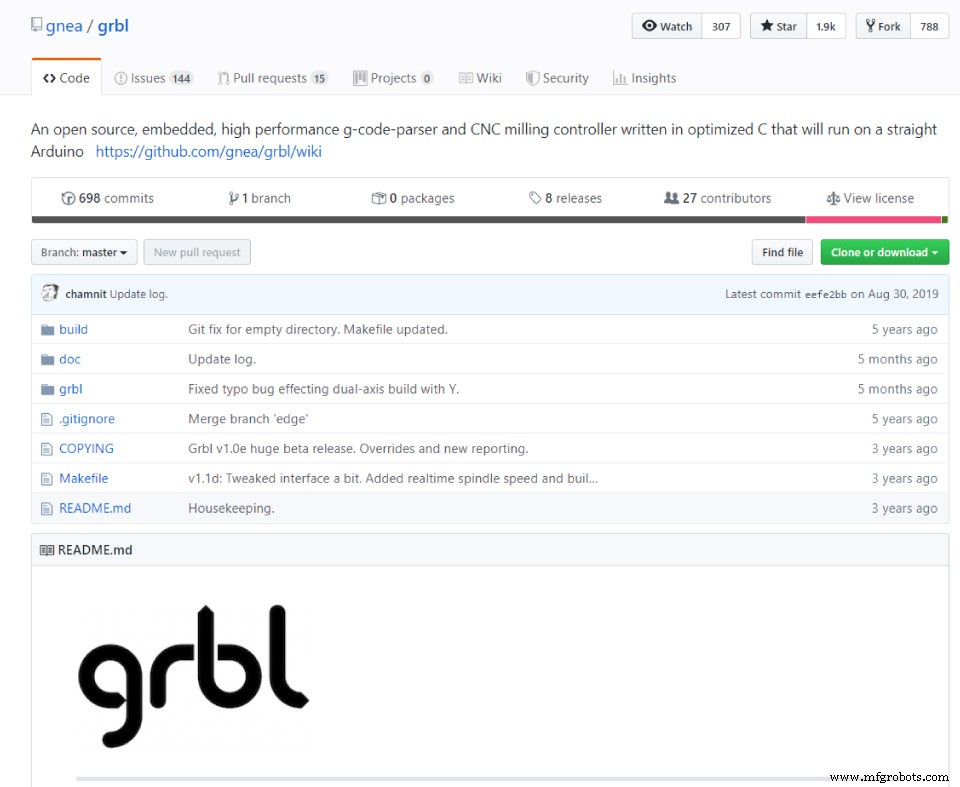
Het is open source en we kunnen het downloaden van GitHub.com. Zodra we het als zip-bestand gedownload hebben, kunnen we het uitpakken, de "grbl"-map kopiëren en plakken in de Arduino-bibliotheekmap. Daarna openen we de Arduino IDE en kiezen we onder File > Examples > grbl het grblUpload-voorbeeld. Nu selecteren we het Arduino-bord dat we gebruiken, Arduino UNO, en selecteren we de COM-poort waaraan onze Arduino verbonden is en uploaden we deze sketch naar de Arduino. Zodra geüpload, weet de Arduino nu hoe hij G-codes moet lezen en de machine ervolgens moet besturen.
Vervolgens hebben we een interface of controller nodig die communiceert en de Arduino vertelt wat hij moet doen. Ook hier kies ik een open-source programma: Universal G-Code Sender.
Ik downloadde de 2.0 Platform-versie. Om het programma te draaien, pakken we het zip-bestand uit, gaan naar de "bin"-map en openen een van de uitvoerbare ugsplatfrom-bestanden. Dit is eigenlijk een JAVA-programma, dus om het te kunnen draaien moeten we eerst de JAVA Runtime Environment installeren. Die kunnen we ook gratis downloaden van de officiële website.
Zodra we de Universal G-Code Sender openen, moeten we eerst de Setup-wizard draaien om de machine te configureren.
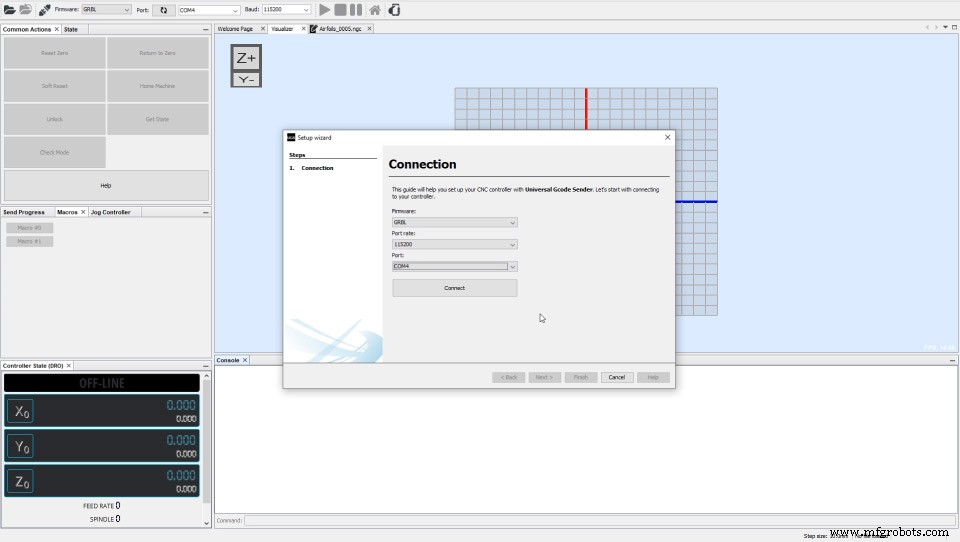
Hier hoeven we alleen de juiste poort te selecteren en het programma met de Arduino te verbinden. Zodra de verbinding tot stand is, kunnen we de draairichting van de motoren controleren door op de knoppen te klikken. Indien nodig kunnen we de richting omkeren. Ik koos ervoor dat positieve bewegingen gaan vanaf de home-positie waar de limietschakelaars zitten naar de andere kanten.
Vervolgens moeten we de stappen van de motoren kalibreren om correcte en nauwkeurige bewegingen te bereiken. Omdat we 1/16 stapresolutie geselecteerd hebben op de drivers, en de motoren 200 fysieke stappen hebben, betekent dat dat het 3200 stappen kost voordat de motor een volledige 360 graden draait. Nu, afhankelijk van het transmissietype, of in dit geval de grootte van de katrollen, moeten we het aantal stappen berekenen dat de motor nodig heeft om de machine 1mm te laten bewegen. De standaardwaarde hier is ingesteld op 250 stappen per mm. Als we op een van deze beweegknoppen klikken, zal de motor 250 stappen maken.
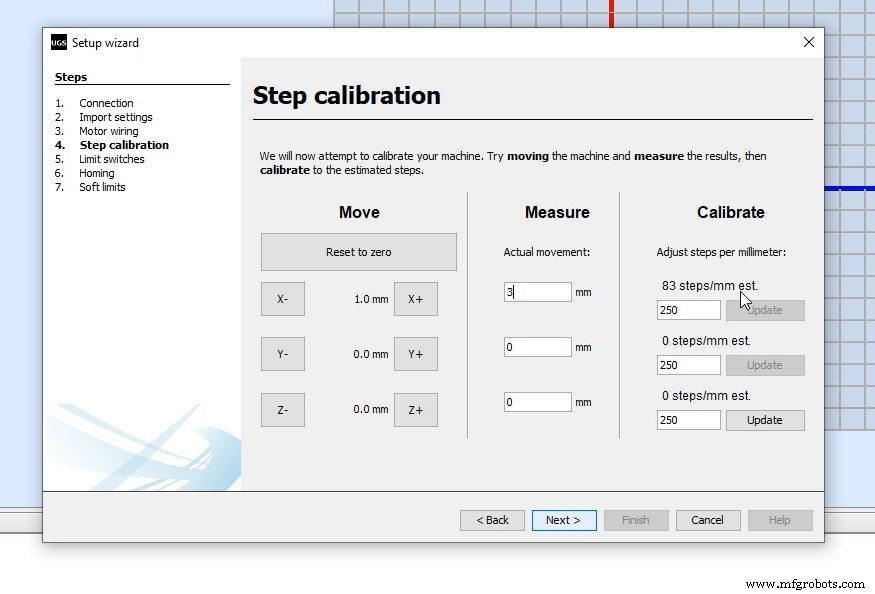
Nu meten we in de praktijk met een liniaal de daadwerkelijke beweging die de machine maakte en voeren we dat getal hier in het programma in. Volgens dit getal zal het programma berekenen en ons vertellen welke waarde we moeten wijzigen en de steps/mm-parameter updaten. In mijn geval is dat 83 stappen/mm. Voor de Z-as stel ik het in op 400 stappen/mm, wat betekent dat een waarde van 1mm voor de Z-as een rotatie van 45 graden zal maken.
Vervolgens moeten we controleren of de limietschakelaars goed werken. Afhankelijk van of we ze NO of NC aangesloten hebben, kunnen we ze hier ook inverteren. Net als ik zei, NC-verbinding werkte beter voor mij. In ieder geval, hier moeten we opletten dat we de Z-as limietschakelaar moeten uitschakelen omdat we er geen hebben in onze machine. Als we dat niet doen, kunnen we de machine niet "homen". Daarvoor moeten we naar de grbl-map in de Arduino-bibliotheek gaan en het config.h-bestand bewerken.
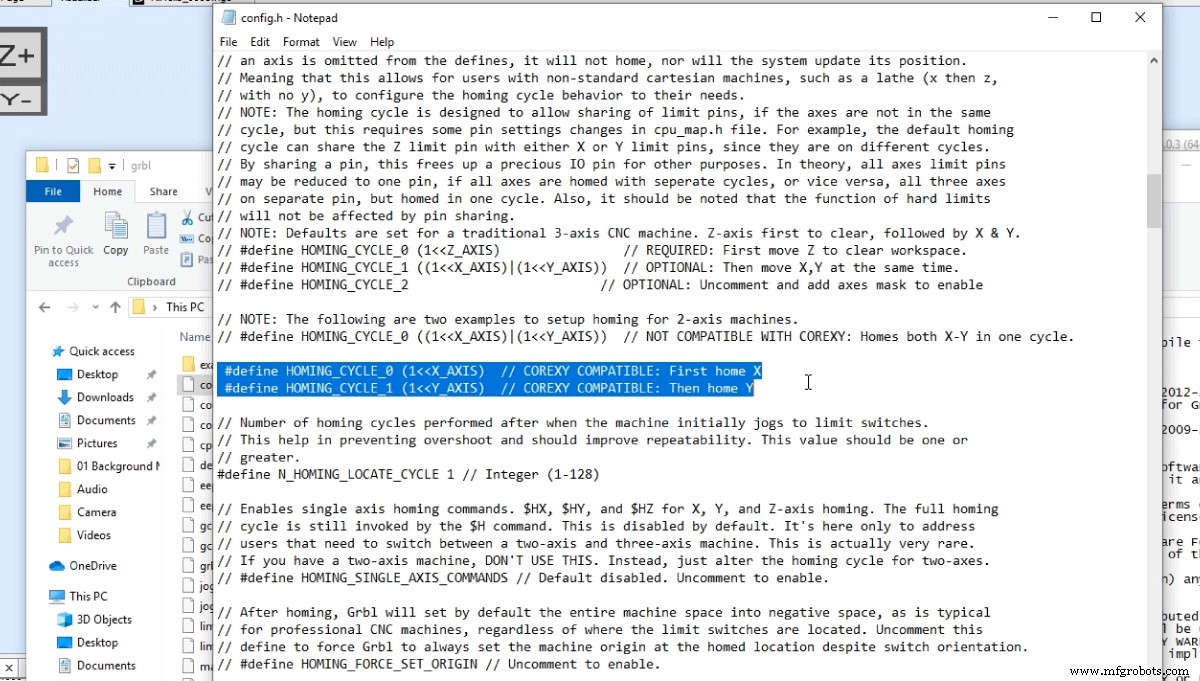
Hier moeten we de homing cycle regels zoeken en de standaardinstelling voor 3-as CNC-machine uitcommentariëren en de instelling voor 2-as machines activeren. Nu slaan we het bestand op en uploaden we het grblUpload-voorbeeld opnieuw naar de Arduino. Let op dat je de programma's waarschijnlijk opnieuw moet starten om alles goed te laten werken.
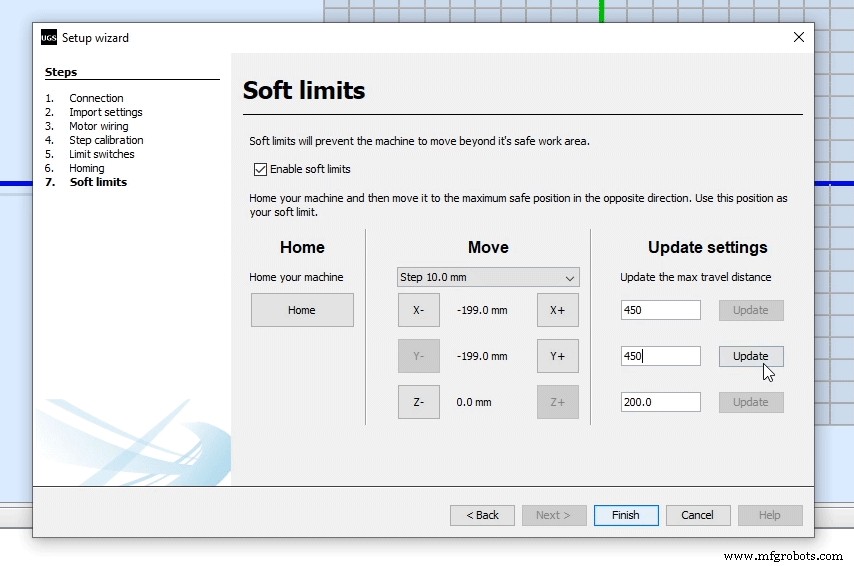
Alles klaar, nu kunnen we proberen de machine te "homen" met de "Try homing"-knop. Wanneer geklikt, moet de machine beginnen te bewegen naar de X-limietschakelaar, en zodra ingedrukt, begint hij de Y-as te bewegen. Indien nodig kunnen we de limietschakelaar-richtingen wijzigen. Aan het einde van de setup-wizard kunnen we Soft Limits instellen die de maximale afstand die de machine in elke richting kan afleggen beperken. In mijn geval is dat 45x45cm.
Ok, nu is het programma klaar om te werken. Voor elk gebruik moet je de machine altijd eerst "homen" en dan kun je alles doen wat je wilt. Eerst zou ik voorstellen om even rond te spelen en de Jog-controller te testen of de machine handmatig te bewegen. Op dit moment moet je ook proberen wat schuimstukken te knippen om te ontdekken welke feed rate of snelheid van beweging het meest geschikt is voor jou.
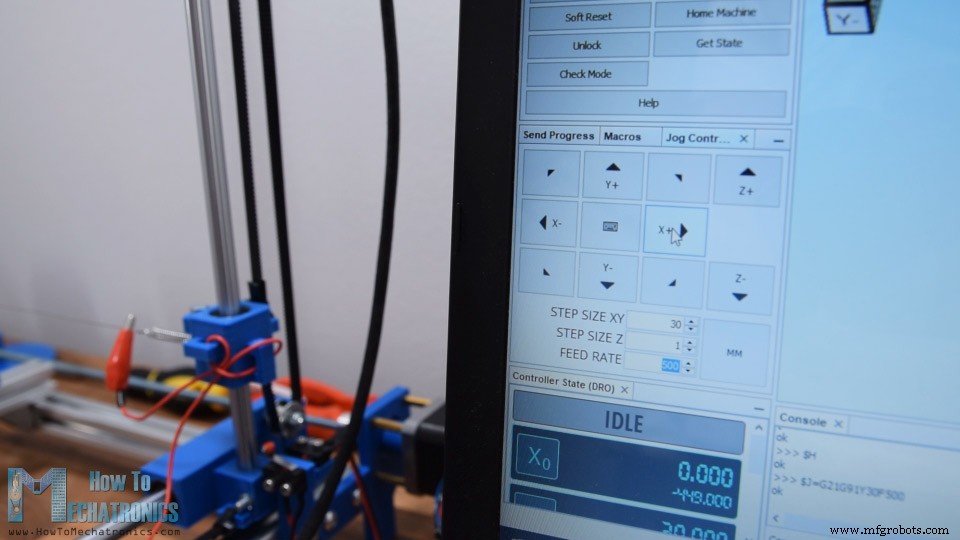
Dus je moet spelen met zowel de temperatuur van de hete draad als de feed rate om uit te zoeken wat je de meest schone en nauwkeurige sneden op je schuimstukken geeft.
G-code Genereren voor de CNC-machine
Tot slot, wat overblijft in deze video, is te kijken hoe we de tekeningen voorbereiden zodat de CNC-machine vormen eruit kan knippen. Hiervoor hebben we vectorgrafische software nodig, en weer kies ik een open-source variant: Inkscape. Je kunt het gratis downloaden van de officiële website.
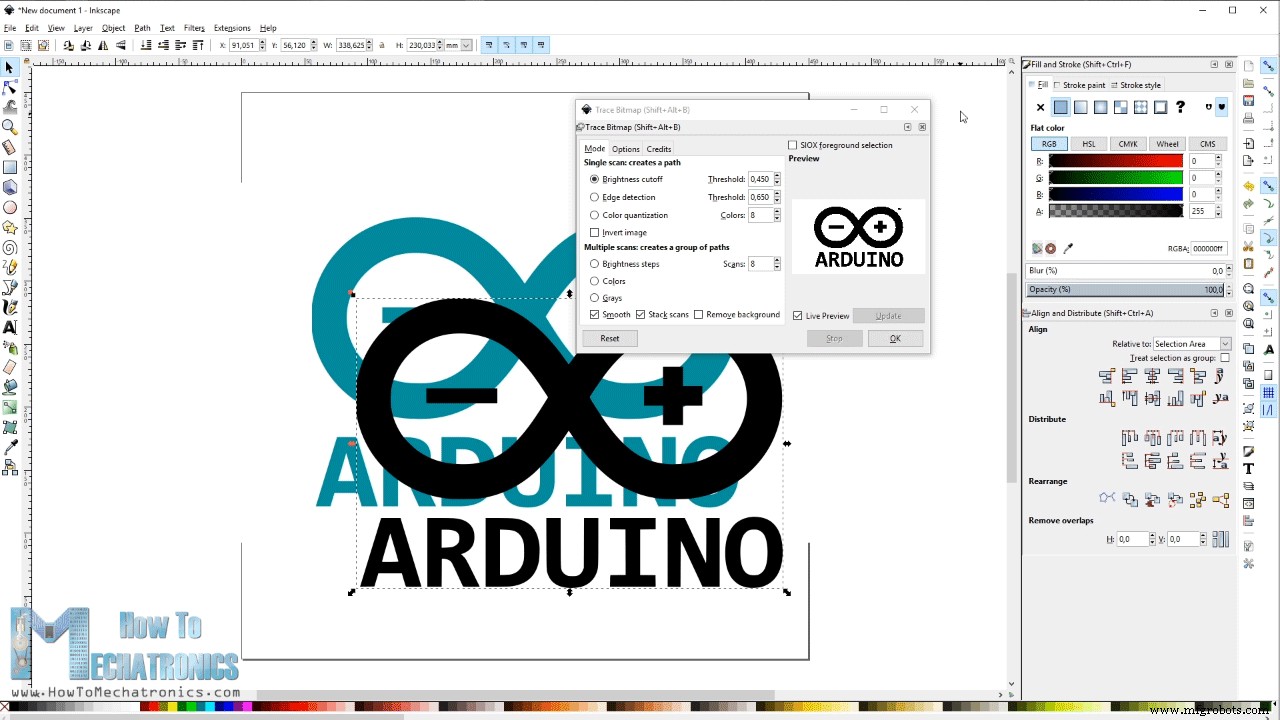
Ik laat je twee voorbeelden zien hoe je de G-code voor de Arduino CNC-machine voorbereidt met Inkscape. Eerst moeten we de paginaformaat instellen op de grootte van ons werkgebied, dat is 45x45cm. Voor het eerste voorbeeld downloadde ik een afbeelding van het Arduino-logo en importeerde het in het programma. Met de Trace Bitmap-functie converteren we de afbeelding naar vectorformaat.
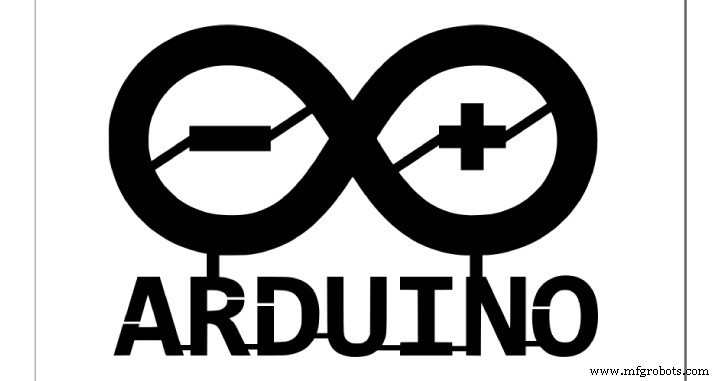
Nu, om deze vorm met de hete draad te kunnen knippen, moeten we de vorm een continu pad maken. Dat is omdat de hete draad altijd in het werkgebied aanwezig is, hij kan niet omhoog getild worden zoals bij een frees of uitgezet zoals bij een laser, tijdens het reizen van de ene naar de andere letter of vorm. Daarom verbinden we alle losse stukjes met elkaar met behulp van eenvoudige vierkantjes. We doen dat door de stukken te selecteren en dan de Union-functie te gebruiken. Aan de andere kant moeten de interne gesloten lussen geopend worden en dat doen we met de Difference-functie.
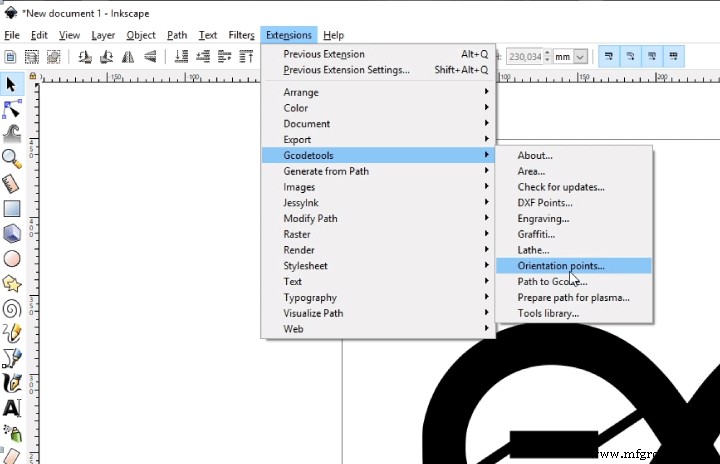
Zodra we onze tekening klaar hebben, kunnen we de Gcodetools-extensie gebruiken om de G-code te genereren. Eerst moeten we orientatiepunten genereren.
Daarna kunnen we ons model schalen naar de gewenste grootte. Vervolgens gaan we naar de tools library en definiëren we daar het gereedschap dat we voor de Arduino CNC-machine gebruiken. We kunnen een cilinder selecteren omdat de draad een cilindrische vorm heeft. Hier kunnen we parameters veranderen zoals de diameter van het gereedschap, ik stel het in op 1mm, evenals de feed rate. De andere parameters zijn op dit moment niet belangrijk. Ten slotte kunnen we nu de G-code voor deze vorm genereren met de Path to Gcode-functie.
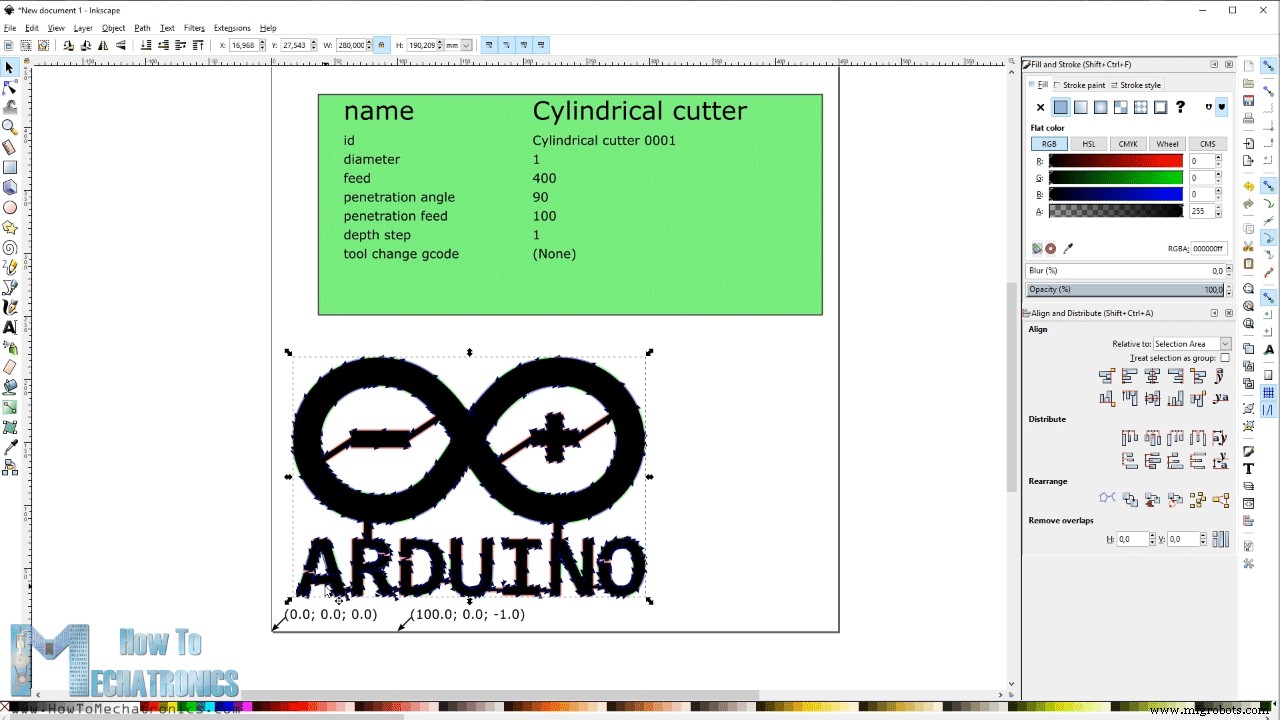
De G-code is simpelweg een set instructies die de GRBL of de Arduino kan begrijpen en volgens welke hij de stappenmotoren aanstuurt. Nu kunnen we de G-code openen in de Universal G-code Sender en via het Visualizer-venster zien we het pad dat de machine moet afleggen.
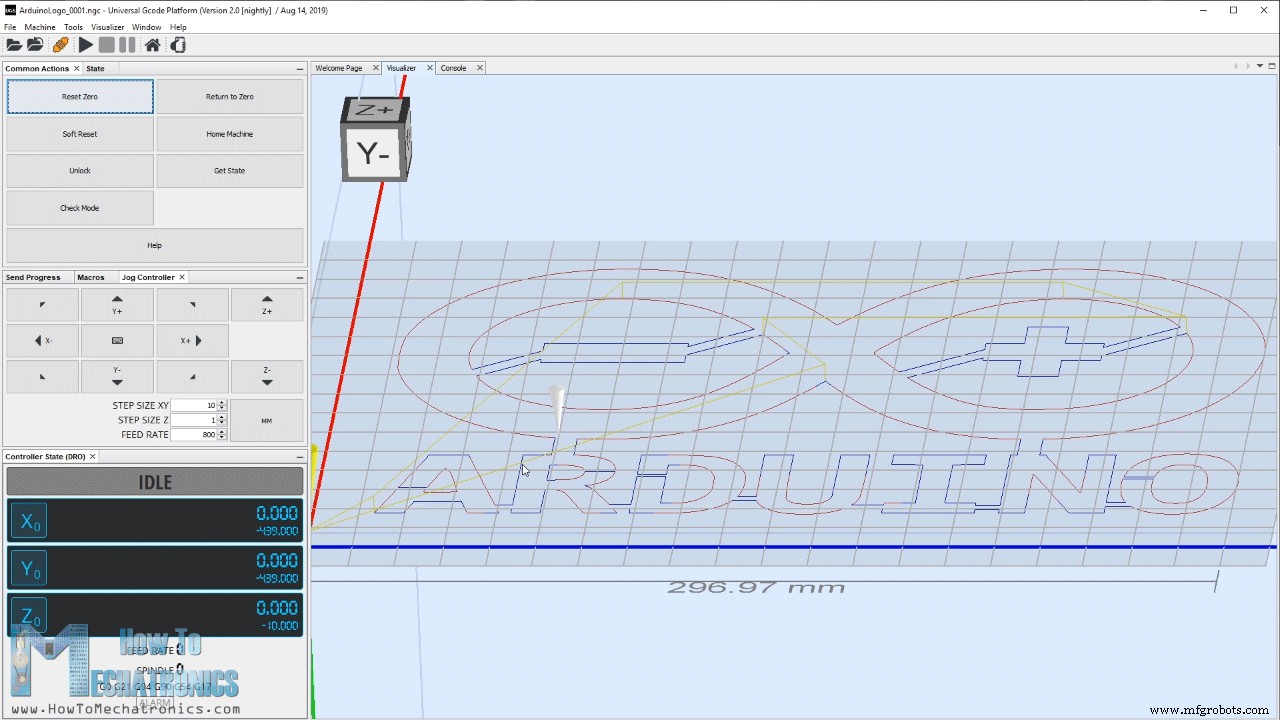
Echter, we zien hier gele lijnen die een lege reis voorstellen, of reis door de lucht in het geval van een frees of laser. Zoals ik eerder zei, in dit geval kan de hete draad niet over deze reizen bewegen, omdat de draad door het materiaal zou knippen en de vorm vernielen. Hier zien we eigenlijk dat we geen enkel pad hebben voor de hele vorm, want we vergeten de gesloten gebieden in het logo open te maken. Dus we gaan gewoon terug naar de tekening, maken deze gesloten gebieden open en genereren de G-code opnieuw.
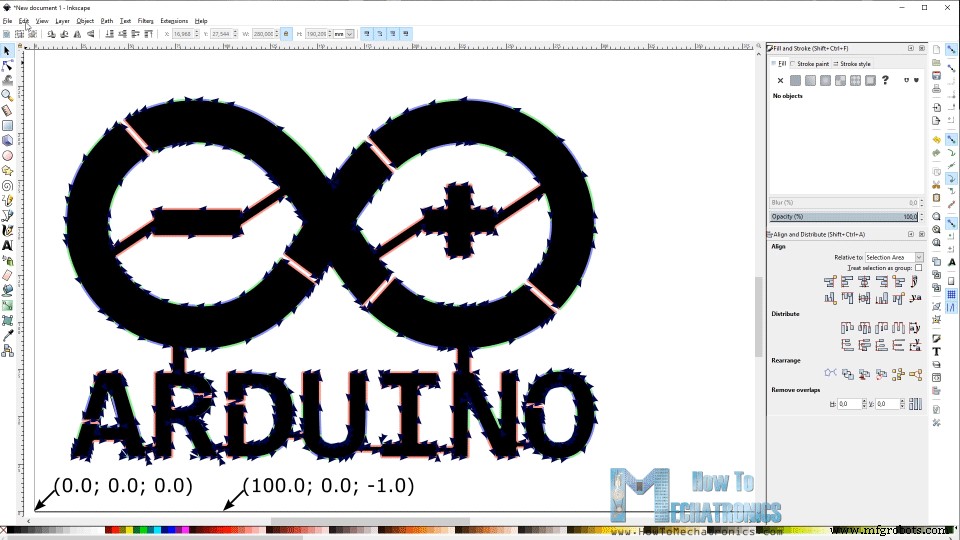
Nog één ding: het is een goed idee om je eigen startpunt te selecteren door dubbel te klikken op de vorm, een knooppunt te selecteren en "Break path at selected node" te kiezen. Als we de nieuwe G-code openen, zien we dat het pad begint bij de letter A, door de hele vorm gaat en weer eindigt bij de letter A.
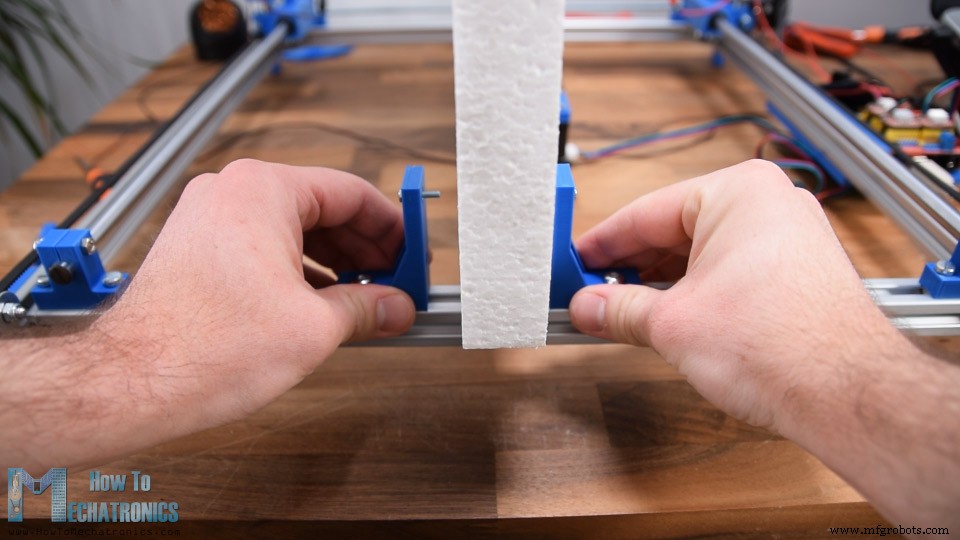
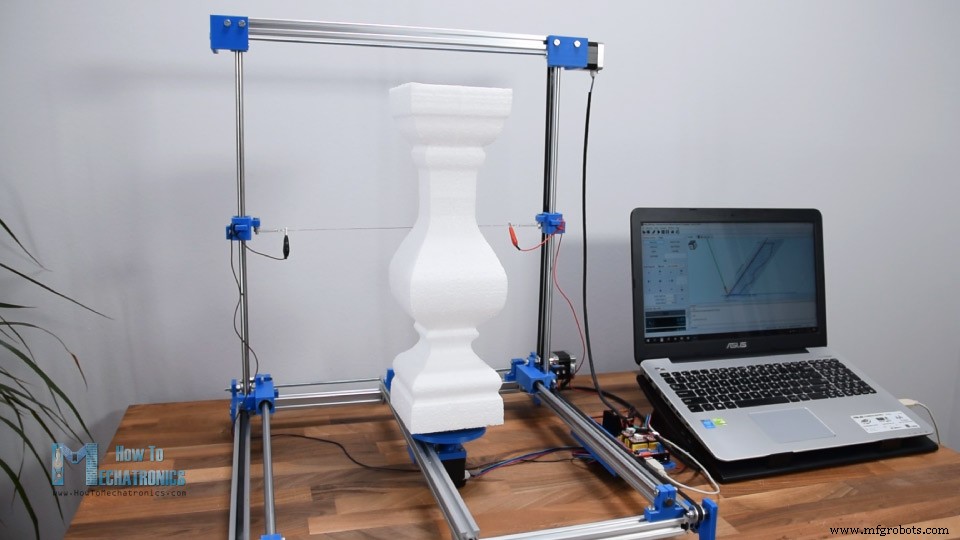
Voor het bevestigen van de schuimstukken aan de CNC-machine maakte ik deze eenvoudige houders met M3-bouten die het schuim doorboren en op hun plek houden.
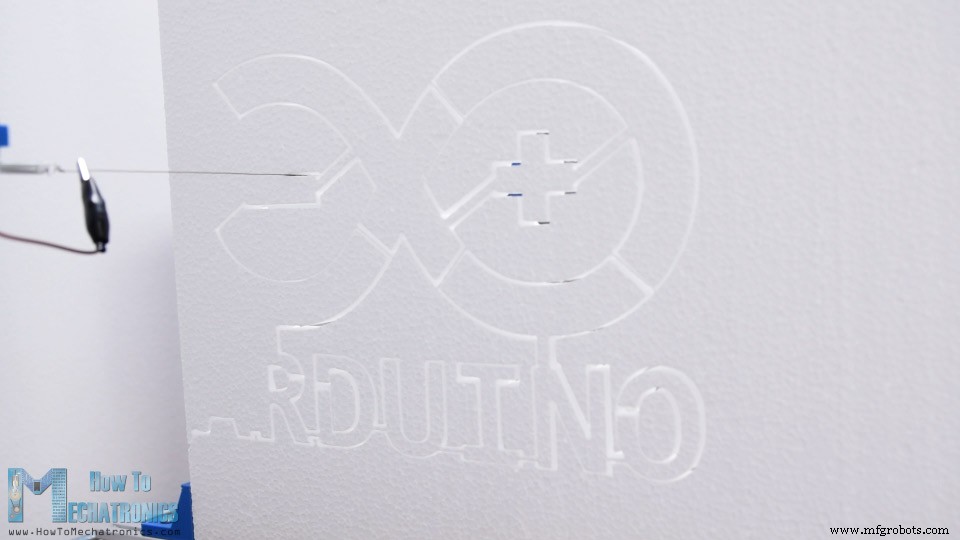
Ok, nu laat ik je nog een voorbeeld zien van hoe je een driedimensionale vorm maakt. We maken een vierkante pilaarvorm die aan vier kanten 90 graden van elkaar af geknipt moet worden.
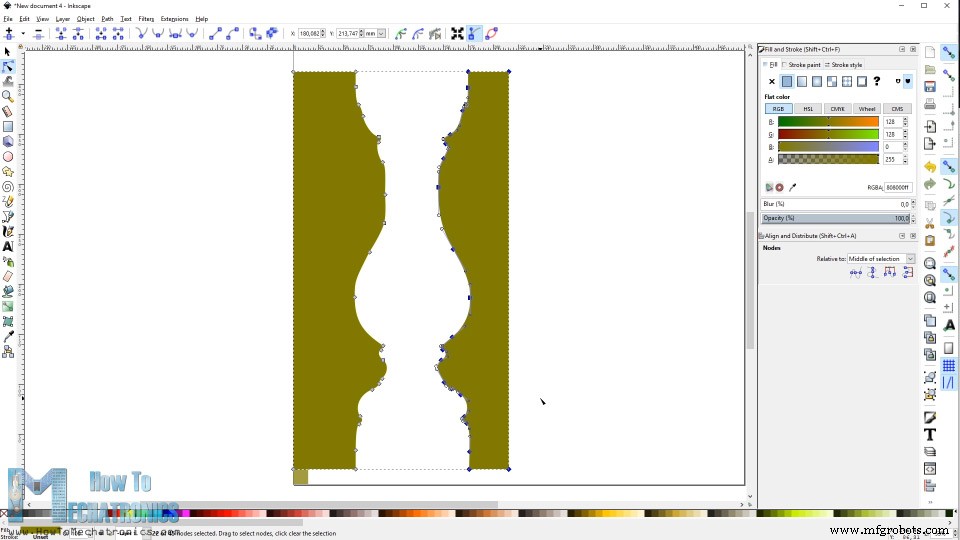
Ik kreeg de pilaarvorm met de Trace Bitmap-methode die eerder getoond werd. Nu kunnen we een eenvoudig rechthoek tekenen net zo groot als de pilaar en we trekken de pilaar van de rechthoek af. We verwijderen één van de zijden omdat we alleen één profielpad van de pilaar nodig hebben. Dit is het daadwerkelijke pad dat de CNC-machine moet maken, en na elke doorpassing moeten we de 3e stepper 90 graden laten draaien.
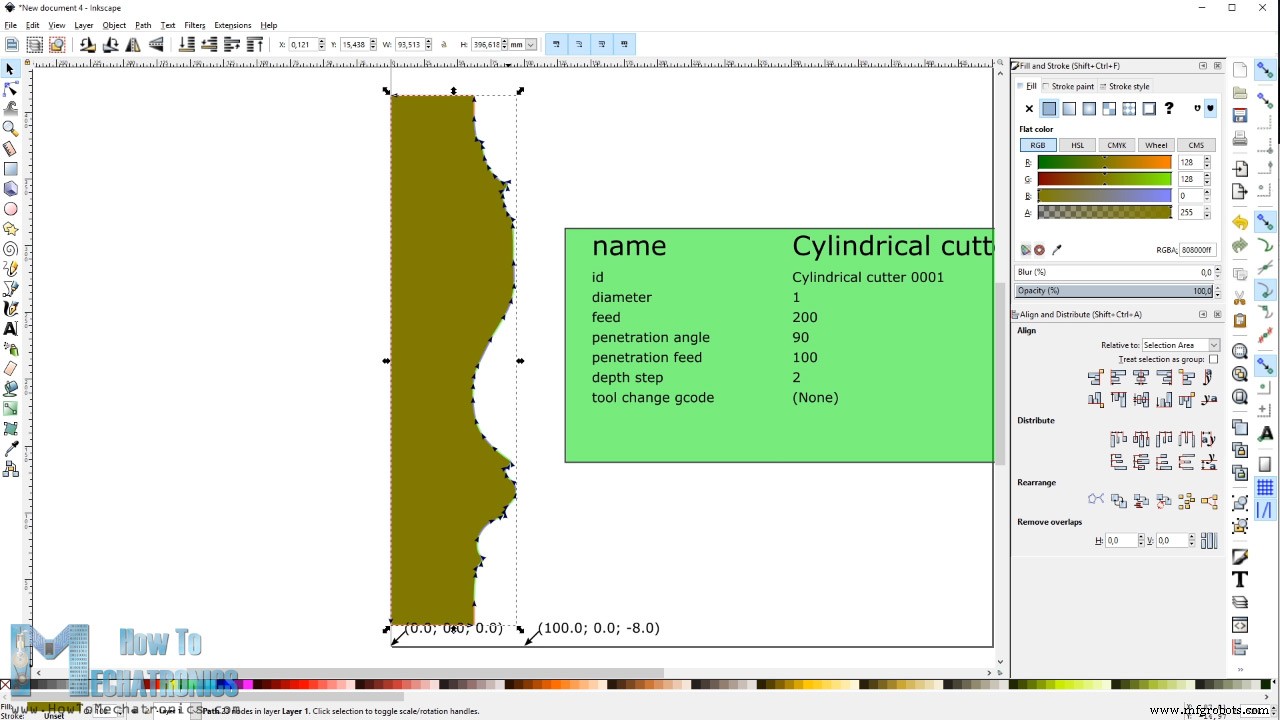
Om dat te doen bij het aanmaken van de orientatiepunten, moeten we de Z-diepte instellen op -8mm. Dan in de gereedschapsparameters moeten we de diepte stap instellen op een waarde van 2mm. Na het genereren van de G-code, openen we hem in de G-code sender en zien we dat de machine 4 passes van hetzelfde pad maakt met 2mm diepteverschil. In het geval van een CNC-frees zou dat betekenen dat de frees elk keer 2mm dieper gaat om het materiaal te frezen, maar hier, zoals eerder getoond, stelden we de Z-as in om 45 graden te draaien per millimeter of 90 graden voor 2mm Z-stappenmotor-beweging.
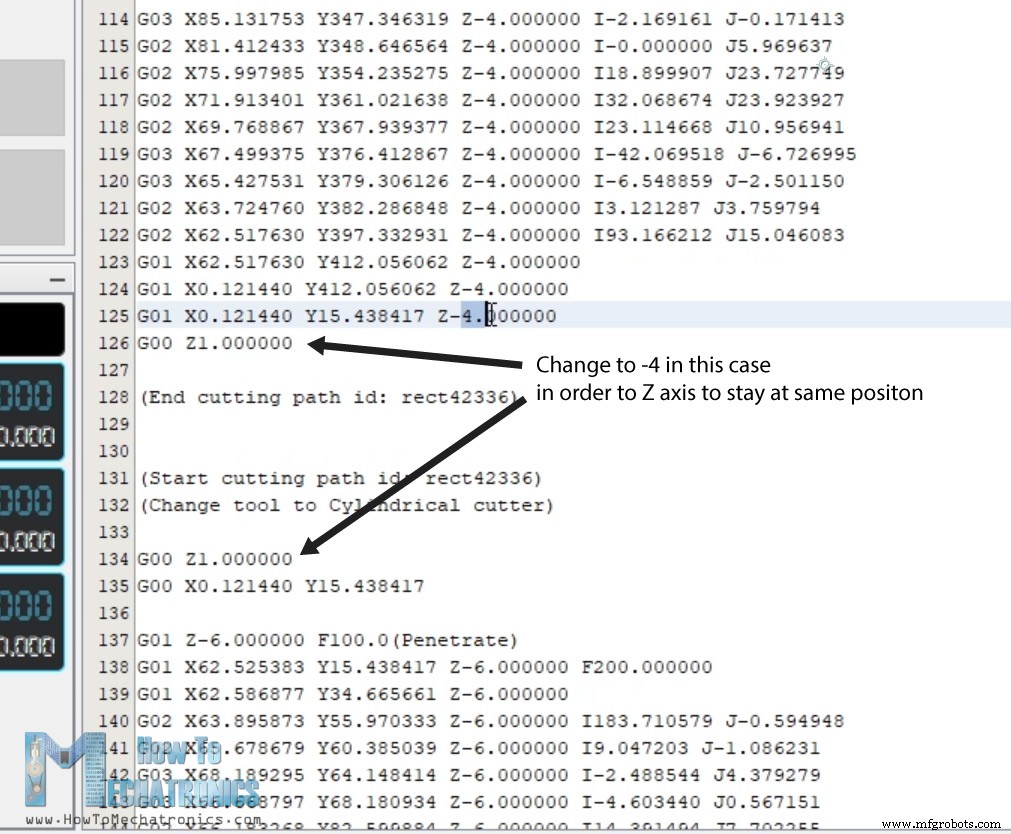
Toch moeten we de G-code hier een beetje aanpassen. Standaard beweegt de gegenereerde G-code na elke doorpassing de Z-as naar een waarde van 1mm, wat in het geval van een CNC-frees betekent dat hij de frees optilt wanneer een lege reis nodig is.
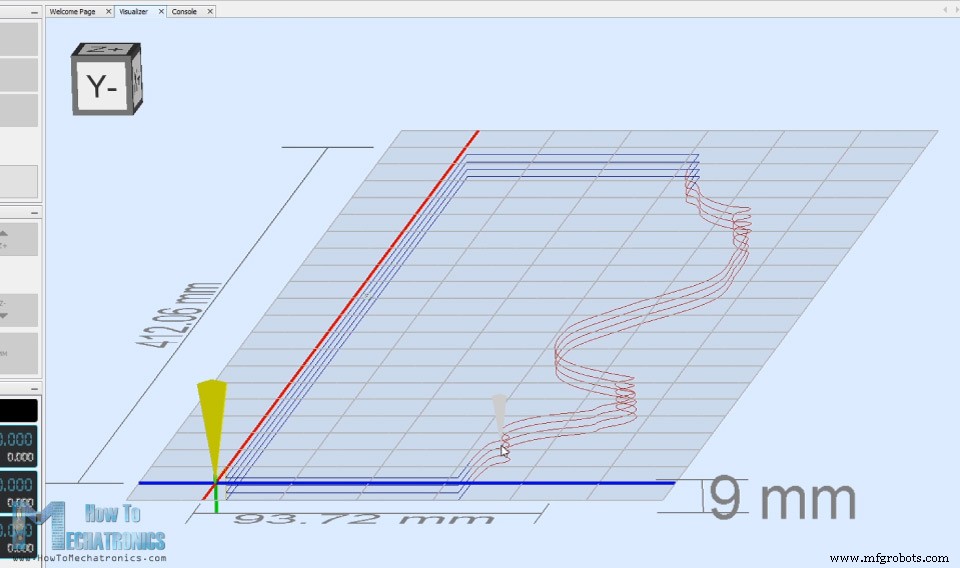
Eigenlijk könnten we de G-code ongewijzigd laten, maar het zou onnodige bewegingen van de Z-as maken, of het schuim voor niets laten draaien. Daarom moeten we na elke iteratie van de code de Z-as waarden aanpassen zodat ze op dezelfde plek blijven, zonder terug te gaan naar de waarde van 1mm.
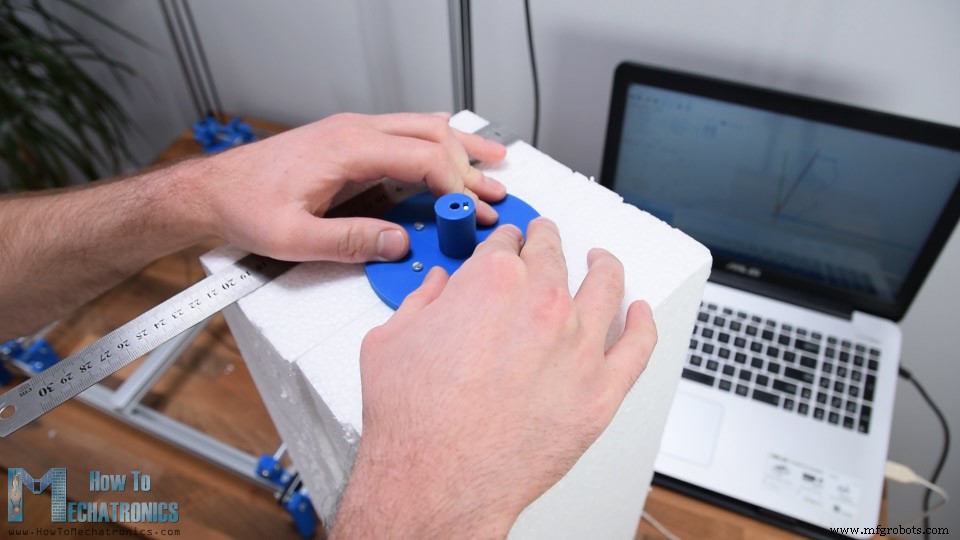
Voor het bevestigen van het schuimstuk voor het maken van de 3D-vorm, gebruiken we dit platform dat enkele M3-bouten bevat die in het schuimstuk gestoken worden en het vast houden terwijl het gevormd wordt.
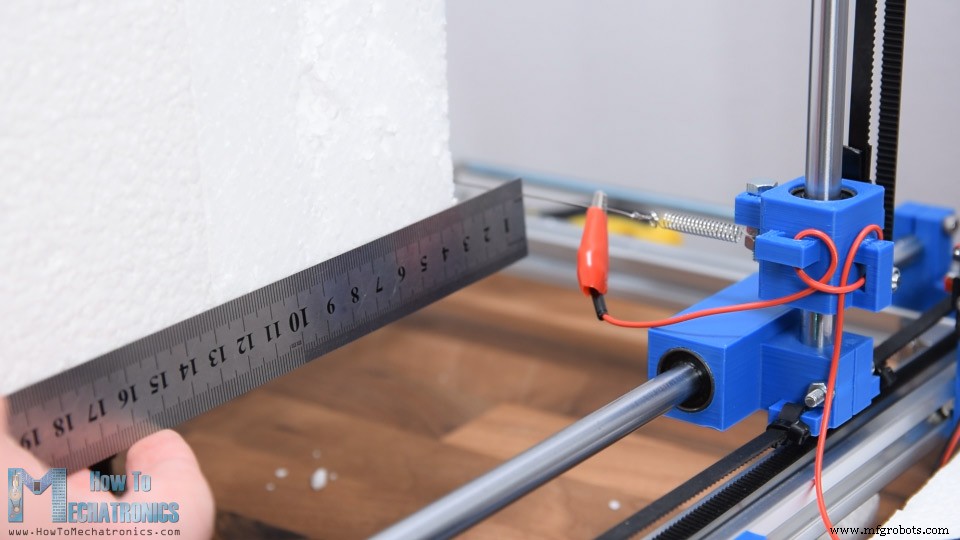
Voordat we de G-code draaien, moeten we de hete draad handmatig bij het schuimstuk brengen. De afstand van het midden tot de hete draad moet zo groot zijn als we onze vorm dik willen hebben. Of in het geval dat we de exacte afmeting willen als in de tekening, moeten we de afstand van de oorsprong tot het midden van de vorm in de tekening meten.
Dan moeten we op de Reset Zero-knop in de controller klikken om het programma te vertellen dat het hier moet beginnen, in plaats van de home-positie. En dat is het, nu hoeven we alleen maar op de Play-knop te klikken en de Arduino CNC-machine zal de 3D-vorm maken.
Je kunt de G-code-bestanden en de Inkscape-bestanden voor alle voorbeelden hier downloaden:
Dat is eigenlijk alles voor deze tutorial. Ik hoop dat de uitleg duidelijk genoeg was en dat jullie in staat zult zijn om jullie eigen CNC-machine te bouwen. Stel gerust vragen in de reacties hieronder en bekijk mijn Arduino-projectenverzameling.
Productieproces
- CNC Prototyping Gids: Precisie, Snelheid en Kosten‑Effectieve Productie
- CNC-Machines: Geschiedenis, Ontwerp en Toekomsttrends
- Bouw een Volledig Functionele CNC-machine met Arduino Nano R3
- CNC-freeskes: Een uitgebreid overzicht
- Diepgids CNC plasma snijmachines: kenmerken, voordelen en toepassingen
- Betaalbare Desktop CNC-machines voor Precies Metaalzagen Thuis
- CNC Fundamentals: Computergestuurde Numerieke Controle Onder de Loep
- Uitgebreide gids voor CNC-snijmachines: typen, voordelen en toepassingen
- Wat Is CNC? – Computer Numerical Control Begrijpen voor Moderne Productie
- CNC triller-mes snijmachine: industriële toepassingen & mogelijkheden
- Snelle Vergelijking van CNC Freesgereedschappen: Frezen, Draadfrezen & Meer