



Motorbeveiliging: Fouttypen Identificeren & de Juiste Apparaten Selecteren
Typen Motorstoringen en Beveiligingsapparaten
Veelvoorkomende Motorstoringen en Fouten
Het is belangrijk om motorstoringen en fouten te kennen en te begrijpen om de meest geschikte beveiligingsapparaten te definiëren voor elk geval. U moet ook kennis hebben van belangrijke termen met betrekking tot motorbesturing en -beveiliging.
Als niet-statische machines worden motoren blootgesteld aan elektrische en mechanische spanning.
Motorstoringen komen in drie basistypen voor: elektrische, mechanische en mechanische die uitgroeien tot elektrische.
Veelvoorkomende typen motorstoringen en fouten zijn:
- Lagerstoring
- Isolatiebreuk
- Geblokkeerde rotor
- Oververhitting
- Overbelasting (elektrisch en mechanisch)
- Fasematiging en elke spanningsonbalans leidt tot een nog hogere stroomonbalans.
- Draaien in omgekeerde richting
- Asuitlijning
- Trilling
Oververhitting kan ontstaan door onderdimensieering van de motor, onvoldoende koeling bij lage snelheid bij gebruik van variabele snelheidsaandrijvingen (VSD), veranderingen in de belasting op de motor zoals geblokkeerde apparatuur en hete omgevingsomstandigheden.
Isolatiebreuk, leidend tot verbrande wikkelingen, impliceert kortsluiting zowel binnen de motor als binnen de voedingscircuit voor de motor, en kan worden veroorzaakt door oververhitting, overbelasting en overspanning.
Ongeveer 80% van elektrische motorstoringen is het resultaat van wikkelingschade in de motorstator en lagerfouten.
Lagerstoring op motoren kan een indicatie zijn van de onjuiste lagers voor de toepassing.
Een verticaal gemonteerde motor heeft andere lagers nodig dan een horizontaal gemonteerde motor. Een motor die een grote of multi-riemaandrijving aandrijft zal lagers vereisen die grote radiale belasting aan kunnen. Een motor bevestigd op een vervormde voetplaat zal vervormen.
Lagers zijn meestal klein in vergelijking met andere belangrijke motorcomponenten, wat ze bijzonder kwetsbaar maakt voor schade en slijtage; sommige studies wijzen meer dan de helft van alle motorstoringen toe aan lagerstoringen, waarvan de meeste het resultaat zijn van te weinig of te veel smering. Een andere belangrijke oorzaak van lagerstoring is uitlijning.
Asuitlijning zal lagers vernietigen voordat hun volledige levensduur verstreken is. De motoraas moet direct in lijn zijn met de as die hij aandrijft wat alleen bereikt kan worden door precisie-uitlijningstechnieken zoals laser.
Andere problemen die met motoren kunnen optreden zijn:
- Water en stof intreding in de statorwikkelingen of de klemmenbehuizing leidend tot kortsluitingen
- Zachte voet motorvoeten bevestigd uit niveau
- Verkeerde motorbevestiging of behuizingstype
- Elektrische of mechanische onbalans
Geluid wijst op motorproblemen maar veroorzaakt normaal geen schade. Geluid wordt echter meestal vergezeld door trilling.
Trilling kan op verschillende manieren schade veroorzaken. Het schudt wikkelingen los en beschadigt isolatie mechanisch door scheuren, schilferen of afschuren van het materiaal. Verbrokkeling van aansluitdraden door overmatige beweging en borstelvonken op kommutatoren of stroomverzamelringen zijn ook het resultaat van trilling.
Ten slotte kan trilling lagerstoring versnellen door ballen te "brinellen" hulslagers uit vorm te slaan of de behuizingen in de mantels los te laten komen.
Wanneer geluid of trillingen worden gevonden in een werkende motor, moet de bron snel geïsoleerd en gecorrigeerd worden.
Wat lijkt een duidelijke bron van het geluid of de trilling kan een symptoom zijn van een verborgen probleem. Daarom is vaak een grondig onderzoek vereist.
Geluid en trillingen kunnen worden veroorzaakt door een uitgelijnde motoraas of kunnen naar de motor worden overgedragen vanuit de aangedreven machine of krachtoverdrachtssysteem. Ze kunnen ook het resultaat zijn van zowel elektrische als mechanische onbalans in de motor.
Elektrische onbalans treedt op wanneer de magnetische aantrekking tussen stator en rotor ongelijk is rondom de periferie van de motor. Dit zorgt ervoor dat de as uitschuift terwijl hij roteert waardoor een mechanische onbalans ontstaat. Elektrische onbalans wijst meestal op een elektrische storing zoals een open stator- of rotorwikkeling, een open staaf of ring in kroeskage-motoren of kortgesloten veldspoelen in synchrone motoren. Een oneffen luchtspeling, meestal van slecht geslezen hulslagers, produceert ook elektrische onbalans.
De hoofdoorzaken van mechanische onbalans omvatten een vervormde bevestiging, gebogen as, slecht gebalanceerde rotor, losse delen op de rotor of slechte lagers. Geluid kan ook komen van de ventilator die het frame, de mantel of vreemde voorwerpen in de mantel raakt. Als de lagers slecht zijn, zoals aangegeven door overmatig lagergeluid, is het nodig om te bepalen waarom de lagers faalden.
Een ander probleem waar motoren mee geconfronteerd kunnen worden is een lange opstarttijd. Als een motor wordt blootgesteld aan veel opeenvolgende starts, kunnen de rotorwikkelingen of rotorstaven opgehit worden tot een punt waar de elektrische verbindingen tussen de rotorstaven en de eindringen beschadigd raken.
Motorbeveiligingsapparaten
Ongeacht welke nominale spanning en grootte motoren hebben, worden ze beveiligd tegen overstromen (kortsluiting) en overbelasting.
Kleine en middelgrote NV motoren worden meestal alleen beveiligd tegen overbelasting en kortsluitingen en grote NV motoren en MV motoren hebben ook andere beveiligingen.
Overbelasting en overstroombeveiliging moeten zo worden ontworpen dat ze ongevoelig zijn voor instroomstromen bij opstart, om te vermijden onterechte stroomonderbreking.
Voor NV motoren kan de beveiliging tegen overstromen en kortsluitingen worden uitgevoerd door zekeringen, geassocieerd met schakelaar-onderbrekers of directe afschakelings-automatische schakelaars die reageren op directe (bijna direct) waarden van stroom van een kortsluiting, aardfout, of geblokkeerde rotorstroom.
Omgekeerde tijd automatische schakelaars hebben zowel thermische als directe afschakelingsfuncties en zijn vooraf ingesteld om af te schakelen op gestandaardiseerde niveaus.
Dit is het meest voorkomende type automatische schakelaar dat in de bouw gebruikt wordt voor residentiële, commerciële en zware constructie.
De thermische werking van deze automatische schakelaar reageert op warmte. Als de ventilatie-inlopen en -uitlopen van een motor niet adequaat zijn om warmte van de wikkelingen af te voeren, zal de warmte gedetecteerd worden door de thermische werking van de automatische schakelaar.
Als er een kortsluiting zou optreden, zal de magnetische werking van de automatische schakelaar de directe waarden van stroom detecteren en de automatische schakelaar afschakelen.
Zekeringen zijn meestal niet geschikt voor beveiliging tegen overbelasting, omdat ze, als ze gedimensioneerd zijn om overbelastingsbeveiliging te bieden, afgaan bij het opstarten van de motor door de hoge instroomstroom van de motor, hoewel ze gebruikt kunnen worden als overbelasting reservebeveiliging.
Beveiliging met zekeringen brengt het risico van enkelvoudige faseringsschade aan de motor met zich mee wanneer alleen één zekering afgaat tenzij enkelvoudige faseringsbeveiliging wordt geboden; dit onderwerp wordt later in dit hoofdstuk besproken.
Grote NV motoren en MV motoren worden beveiligd tegen kortsluitingen (fase-tot-fase en fase-tot-aarde) door overstroomrelais (50; 50N; 51; 51N) aangesloten op ST.
De beveiliging tegen overbelasting wordt normaliter gegarandeerd door thermisch overbelasting relais. Dit relais kan van de volgende typen zijn:
Bi-metallische Strip
Een thermische overbelastingbeveiliging zal de korte hoge opstartstroom van een motor accommoderen terwijl het nauwkeurig beveiligt tegen een lopende stroom overbelasting. De verhittingspoel en de werking van de bi-metallische strip introduceren een tijdvertraging die de motor de tijd geeft om op te starten en in normale lopende stroom te komen zonder dat de thermische overbelasting afschakelt. Thermische overbelastingbeveiligingen kunnen handmatig of automatisch herstelbaar zijn afhankelijk van hun toepassing en hebben een instelknop die hen toestaat om nauwkeurig in te stellen op de motorloopstroom.
Omgevingstemperatuur waarin een starter en motor zich bevindt moet overwogen worden bij het selecteren van bi-metallische strip relais omdat een hoge omgevingstemperatuur de overbelasting afschakeltijd verkort.
Verkorte overbelasting afschakeltijd kan leiden tot storingsafschakeling als een motor zich in een koelere omgevingstemperatuur dan de starter bevindt en leidt tot motoruitbranding wanneer de motor zich in een hetere omgevingstemperatuur dan de starter bevindt.
De meeste thermische overbelastingapparaten zijn gewaardeerd voor gebruik bij een maximale temperatuur van 40 °C, en een derating van het relais kan vereist zijn.
De meeste relais zijn instelbaar over een bereik van 85% tot 115% van hun waarde.
Sommige modellen zijn beschikbaar met omgevingstemperatuurcompensatie. Een omgevingstemperatuur gecompenseerd apparaat afschakelpunt is niet beïnvloed door omgevingstemperatuur en presteert consistent bij dezelfde stroomwaarde.
Dit type relais wordt vaak gebruikt op kleine en middelgrote NV motoren.
Normen en fabricanten gegevens tonen meestal aanbevolen instelpunten van dit type relais in overeenstemming met nominaal vermogen van de motor; dezelfde tabellen tonen ook aanbevolen nominale stromen van zekeringen (aM of gG type – zie Sectie 2.4) en directe automatische schakelaars die geassocieerd zijn met de relais voor overstroombescherming, zoals getoond in Tabel 3.
Tabel 3 – Nominale zekeringstroom voor motorbeveiliging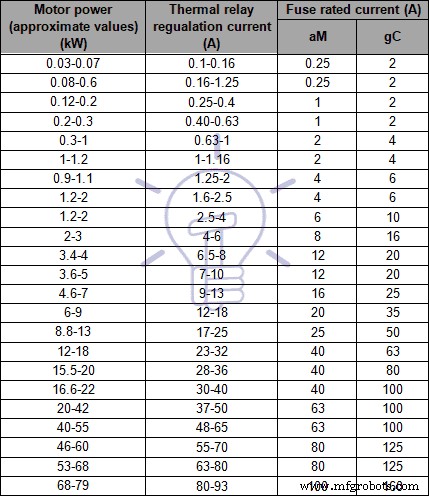
Elektronische Digitale Overbelasting Relais
Dit type beveiliging wordt gebruikt voor grote NV motoren en HV motoren, en bevat een microprocessor. Deze apparaten kunnen de verwarming van de motorwikkelingen modelleren door de motorstroom te monitoren en ze kunnen ook meet- en communicatiefuncties omvatten.
Gemeenschappelijke beveiliging van grote NV motoren en MV motoren wordt meestal gedaan door de volgende beveiligingsapparaten:
- Overbelasting beveiliging: 49
- Directe fase overstroom: 50
- Directe aard overstroom: 50N/50G
- Vertraagde fase overstroom: 51
- Vertraagde aard overstroom: 51N/51G
In bepaalde situaties is het niet aan te bevelen om motoren te beveiligen tegen overbelasting; dat is het geval bij brandbestrijdingswaterpompen en rookafzuigventilatoren.
Zeer grote NV motoren en MV motoren zijn duur, en het is meestal verstandig om meer uitgebreide beveiligingsschema's te voorzien. Dergelijke schema's omvatten:
- Lagertemperatuur monitors en beveiliging (38)
- Differentiele beveiliging (87M)
- Onvolledige opstartsequentie / lange opstarttijd beveiliging (66)
- Negatieve fasereeks (fasereversie beveiliging)
- Oververhittingsbeveiliging
- Fase-onbalans of fase-uitval beveiliging (47)
- Stilstand of geblokkeerde rotor beveiliging
- Onder- en overspanningsbeveiliging (27 en 59, respectievelijk)
- Trillingsmonitors en beveiliging (39)
- Wikkelingstemperatuur monitors en beveiligingsapparaten
Differentiele Beveiliging voor NV & HV Motoren
Differentiele beveiliging wordt vaak geboden voor middelgrote en grote motoren met voedingsspanningen van meer dan ongeveer 4 kV, en elektrisch bediende (shunt trip) automatische schakelaars. De differentiele beveiliging biedt hoge snelheid richting en opsporing van fouten op de motorstatorwikkelingen.
- Lees ook: Hoe de kabelgrootte te berekenen voor LT & HT Motoren
Waar het voedingssysteem stevig geaard is, zal de differentiële beveiliging detecteren zowel fase-tot-fase als fase-tot-aarde fouten.
Met differentiele beveiliging wordt de stroom aan elk einde van elke wikkeling vergeleken om te bepalen wanneer een foutconditie bestaat.
Deze functie vereist twee sets ST, één aan het begin van de motorvoeder, en de ander aan het sterpunt.
De differentiële beveiligingsfunctie kan alleen gebruikt worden als beide zijden van elke statorfase naar buiten worden gebracht voor externe verbinding zodat de fasestroom die in en uit elke fase gaat kan worden gemeten. Het differentiële element trekt de stroom die uit elke fase komt af van de stroom die in elke fase gaat en vergelijkt het resultaat of verschil met het differentiële opnameniveau.
Als dit verschil gelijk is aan of groter dan het opnameniveau, zal er een afschakeling plaatsvinden.
Figuur 19 toont een voorbeeld van deze beveiliging.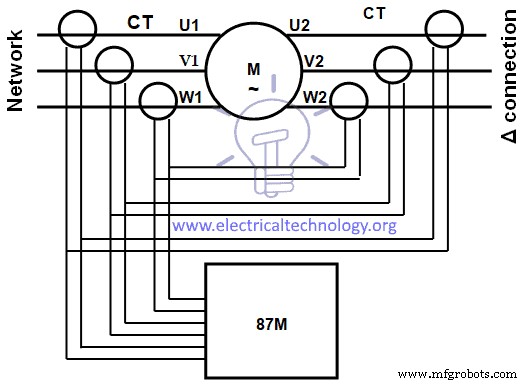
Figuur 19 – Motordifferentiele beveiliging
Het gebruik van zes ST in een sommerende configuratie, tijdens motoropstart kunnen de waarden van de twee ST op elke fase niet gelijk zijn omdat de ST niet perfect identiek zijn en asymmetrische stromen kunnen ervoor zorgen dat de ST op elke fase verschillende uitgangen hebben.
Om storingsafschakeling in deze configuratie te voorkomen, kan het differentiële niveau minder gevoelig ingesteld moeten worden, of de differentiële tijdvertraging kan verlengd moeten worden om de probleemperiode tijdens motoropstart te doorstaan.
De lopende differentiële vertraging kan dan fijn afgesteld worden op een toepassing zodat het zeer snel reageert en gevoelig is voor lage differentiële stroomniveaus.
Wikkelingsoververhitting beveiliging wordt meestal gedaan met Weerstandstemperatuursensoren (RTD) en thermistor en automatische afsluitapparaten kunnen geïnstalleerd worden. Het bevestigen van een aparte booster ventilator om de motorventilator te helpen lost het oververhittingsprobleem op wanneer een VSD wordt gebruikt om de motorsnelheid te regelen.
Onvolledige opstartsequentie / lange opstarttijd veroorzaakt rotoroververhitting.
Aangezien het niet mogelijk is om de warmte van de rotor op kroeskage-motoren fysiek te meten is het nodig om de warmte te bepalen door de stroom te meten die de rotor trekt door de stator om de rotor te exciteren. Een thermische replica van de rotor wordt vastgesteld met behulp van een I²t kurve.
De herstartrem zal de gebruiker blokkeren om de motor te starten als de relais bepaalt dat de rotor een temperatuur bereikte die de rotor zal beschadigen als een start wordt geprobeerd. De relais zal dus alleen een herstart toestaan als de rotor voldoende thermische reserve heeft om te starten.
Lagerbeveiliging wordt meestal uitgevoerd door RTD en thermistor om de temperatuur te monitoren.
Trillingsbeveiliging gebruikt sensoren/versnellingsmeters die meestal op belangrijke locaties op de motor en lagers worden geplaatst.
Aangezien de lagers het lastdragende deel van de mechanische aandrijving zijn, moeten versnellingsmeters op de in- en uitgang geplaatst worden
Figuur 20 toont een voorbeeld van trillingssensoren en aanbevolen locaties.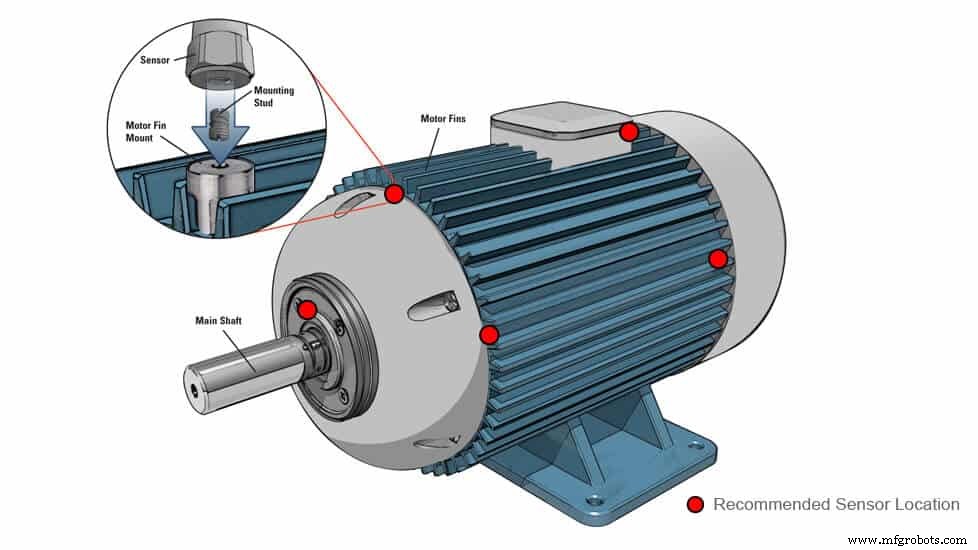
Figuur 20 – Motor trillingssensoren
Tegenwoordig worden IED (zie Sectie 2.1) die alle vereiste beveiligingsfuncties groeperen veel gebruikt voor grote NV motoren en MV motoren.
Over de Auteur: Manuel Bolotinha
- Licentiaat in Elektrotechniek – Energie- en Energiesystemen (1974 – Instituto Superior Técnico/Universiteit van Lissabon)
– Master in Elektrotechniek en Computer Engineering (2017 – Faculdade de Ciências e Tecnologia/Nova Universiteit van Lissabon)
– Senior Consultant in Schakelstations en Energiesystemen; Professionele Instructeur
Industriële technologie
- Rapid Prototyping Uitgelegd: Typen, Processen en Voordelen
- Additieve Fabricage Uitgelegd: Typen, Processen en Toepassingen
- Solderen uitgelegd: typen, technieken en stapsgewijze handleiding
- Walserijen Begrepen: Types, Processen en Toepassingen
- Weerstandlassen Uitgelegd: Types, Processen en Voordelen
- Gietzand Uitgelegd: Typen, Eigenschappen en Toepassingen in Gieterijwerk
- Thermisch Spuiten Uitgelegd: Typen, Toepassingen en Voordelen
- Elektrische ontladingsmachines (EDM): typen, voordelen en nadelen uitgelegd
- Draaibankoperaties & snijgereedschappen: precisiemachining onder de knie krijgen
- Productieprocessen begrijpen: definities, typen en kerncomponenten
- Overbelastingbeveiliging begrijpen: bescherming van elektrische en motorsystemen