



PID-regelaars Begrijpen: Typen, Werking En Industriële Toepassingen
PID-regelaars – Wat Zijn Zij En Hoe Werken Zij?
PID-regelaar is het meest voorkomende regelaar-algoritme gebruikt in industriële automatisering en toepassingen en meer dan 95% van de industriële regelaars zijn van PID-type. PID-regelaars worden gebruikt voor nauwkeurigere en accuratere regeling van diverse parameters.
Meest vaak worden deze gebruikt voor de regeling van temperatuur, druk, snelheid, stroom en andere procesvariabelen. Vanwege robuuste prestaties en functionele eenvoud, zijn deze geaccepteerd door enorme industriële toepassingen waar een meer nauwkeurige regeling de voornaamste eis is. Laten we zien hoe de PID-regelaar werkt?
- Gerelateerd: Wat Is Gedistribueerd Beheerssysteem (DCS)?
Wat Is Een PID-regelaar?
Een combinatie van proportionele, integrale en differentiele acties wordt meer algemeen aangeduid als PID-actie en vandaar de naam, PID (Proportioneel-Integraal-Differentieel) regelaar. Deze drie basiscoëfficiënten worden in elke PID-regelaar gevarieerd voor specifieke toepassing om optimale respons te krijgen.
Het ontvangt de invoerparameter van de sensor wat aangeduid wordt als werkelijke procesvariabele. Het accepteert ook de gewenste actuatoruitgang, wat aangeduid wordt als instelvariabele, en berekent en combineert dan de proportionele, integrale en differentiele responsen om de uitgang voor de actuator te berekenen.
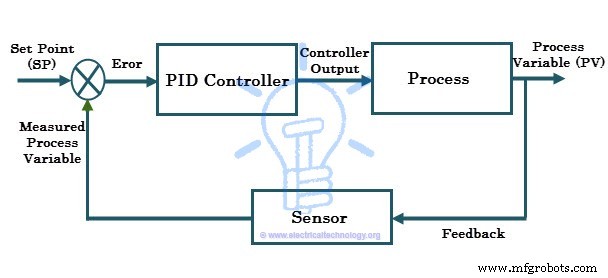
Overweeg het typische regelsysteem getoond in bovenstaande figuur waarin de procesvariabele van een proces op een bepaald niveau moet worden gehandhaafd. Stel dat de procesvariabele temperatuur is (in graden Celsius). Om de procesvariabele (d.w.z. temperatuur) te meten, wordt een sensor gebruikt (laten we zeggen een RTD).
Een instelpunt is de gewenste respons van het proces. Stel dat het proces op 80 graden Celsius moet worden gehandhaafd, dan is het instelpunt 80 graden Celsius. Stel dat de gemeten temperatuur van de sensor 50 graden Celsius is, (wat niets anders is dan een procesvariabele) maar het temperatuurinstelpunt is 80 graden Celsius.
Deze afwijking van de werkelijke waarde van de gewenste waarde in het PID-regelalgoritme zorgt ervoor dat de uitgang naar de actuator (hier is het een verwarmingslichaam) geproduceerd wordt, afhankelijk van de combinatie van proportionele, integrale en differentiele responsen. Dus de PID-regelaar varieert continu de uitgang naar de actuator totdat de procesvariabele zich vestigt op de ingestelde waarde. Dit heet ook een gesloten lus terugkoppeling regelsysteem.
Gerelateerd:
- Wat Is AC-aandrijving? Werking & Typen Elektrische Aandrijvingen & VFD
- Wat Is DC-aandrijving? Bedrijf En Classificatie Van DC-aandrijvingen
Werking Van PID-regelaar
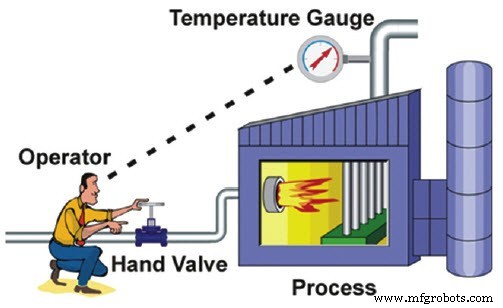
Bij handmatige regeling kan de operator periodiek de procesvariabele lezen (die geregeerd moet worden zoals temperatuur, stroom, snelheid, etc.) en de regelvariabele aanpassen (die gemanipuleerd moet worden om de regelvariabele binnen voorgeschreven grenzen te brengen zoals een verwarmingselement, stroomkleppen, motorinvoer, etc.). Aan de andere kant, bij automatische regeling, worden meting en aanpassing automatisch op continue basis gemaakt.
Alle moderne industriële regelaars zijn van automatische type (of gesloten lus regelaars), die meestal gemaakt worden om een of combinatie van regelactions te produceren. Deze regelactions omvatten:
- AAN-UIT Regelaar
- Proportionele Regelaar
- Proportioneel-Integraal Regelaar
- Proportioneel-Differentieel Regelaar
- Proportioneel-Integraal-Differentieel Regelaar
Bij AAN-UIT regelaar zijn twee toestanden mogelijk om de gemanipuleerde variabele te regelen, d.w.z. ofwel volledig AAN (wanneer procesvariabele onder het instelpunt is) of volledig UIT (wanneer procesvariabele boven het instelpunt is). Dus de uitgang zal van oscillerende aard zijn. Om nauwkeurige regeling te bereiken, gebruiken de meeste industrieën de PID-regelaar (of PI of PD afhankelijk van de toepassing). Laten we naar deze regelactions kijken.
P-Regelaar
Proportionele regeling of simpelweg P-regelaar produceert de regelinguitgang proportioneel aan de huidige fout. Hier is de fout het verschil tussen het instelpunt en de procesvariabele (d.w.z. e = SP – PV). Deze foutwaarde vermenigvuldigd met de proportionele versterking (Kc) bepaalt de uitgangsrespons, of met andere woorden de proportionele versterking beslist de verhouding van proportionele uitgangsrespons tot foutwaarde.
Bijvoorbeeld, de grootte van de fout is 20 en Kc is 4, dan zal de proportionele respons 80 zijn. Als de foutwaarde nul is, zal de regelaaruitgang of respons nul zijn. De snelheid van de respons (transiente respons) wordt verhoogd door de waarde van de proportionele versterking Kc te verhogen. Echter, als Kc verhoogd wordt boven het normale bereik, begint de procesvariabele te oscilleren met een hogere snelheid en zal dit de onstabieleit van het systeem veroorzaken.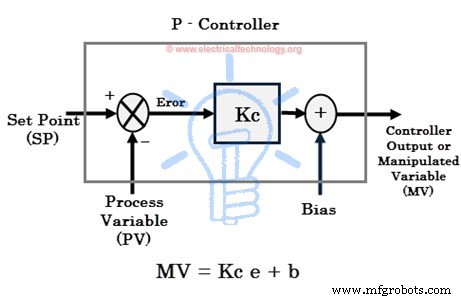
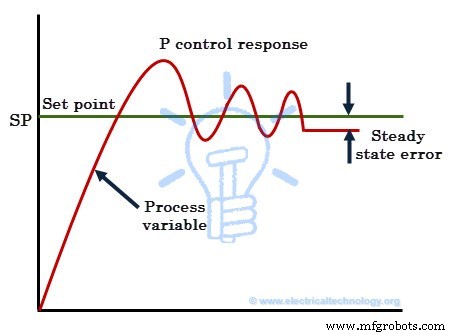 Hoewel P-regelaar stabiliteit van de procesvariabele biedt met goede responssnelheid, zal er altijd een fout zijn tussen het instelpunt en de werkelijke procesvariabele. In de meeste gevallen wordt deze regelaar voorzien van handmatige reset of biasing om de fout te verminderen wanneer alleen gebruikt. Echter, nul-fouttoestand kan niet bereikt worden door deze regelaar. Er zal dus altijd een stationaire fout in de P-regelaar respons zijn zoals in figuur getoond.
Gerelateerde Berichten:
- Wat Is Industriële Automatisering | Typen Industriële Automatisering
- Slim Huis Automatiseringssysteem – Schakeling En Broncode
I-Regelaar
- Integraal regelaar of I-regelaar wordt voornamelijk gebruikt om de stationaire fout van het systeem te verminderen. Het integraal component integreert de fouttermijn over een periode tot de fout nul wordt. Dit resulteert in dat zelfs een kleine foutwaarde een hoge integraal respons zal veroorzaken. Bij nul-foutconditie houdt het de uitgang naar het eindregelapparaat op zijn laatste waarde om nul stationaire fout te handhaven, maar in geval van P-regelaar is de uitgang nul wanneer de fout nul is.
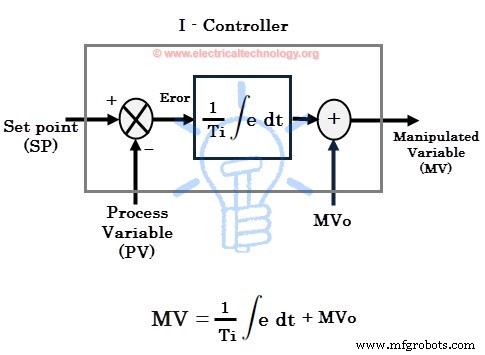
Als de fout negatief is, zal de integraal respons of uitgang afnemen. De snelheid van de respons is langzaam (betekent langzaam reageren) wanneer I-regelaar alleen gebruikt wordt, maar verbetert de stationaire respons. Door de integraal versterking Ki te verlagen, wordt de responssnelheid verhoogd.
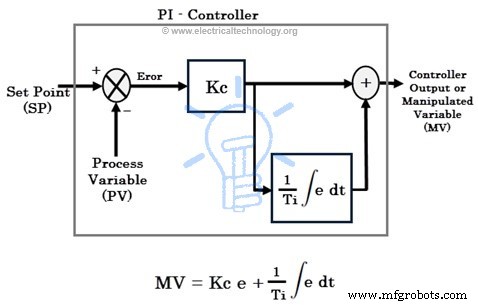
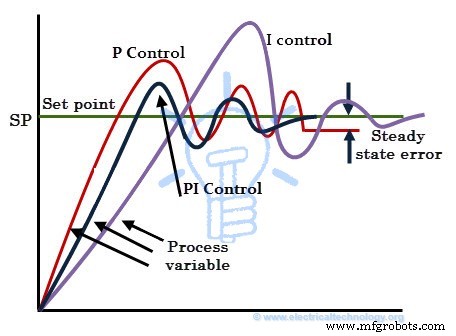
Voor veel toepassingen worden proportionele en integrale regeling gecombineerd om goede responssnelheid (in geval van P-regelaar) en betere stationaire respons (in geval van I-regelaar) te bereiken. Meestal worden PI-regelaars in industriële operaties gebruikt om transiente alsook stationaire responsen te verbeteren. De responsen van alleen I-regeling, alleen P-regeling en PI-regeling zijn in onderstaande figuur getoond.
D-Regelaar Respons
Een differentieel regelaar (of simpelweg D-regelaar) ziet hoe snel de procesvariabele per tijdseenheid verandert en produceert de uitgang proportioneel aan de veranderingssnelheid. De differentiele uitgang is gelijk aan de veranderingssnelheid van de fout vermenigvuldigd met een differentiele constante. De D-regelaar wordt gebruikt wanneer de procesvariabele begint te veranderen met een hoge snelheid.
In zo'n geval, beweegt de D-regelaar het eindregelapparaat (zoals regelkleppen of motor) in zo'n richting om de snelle verandering van een procesvariabele tegen te gaan. Het is op te merken dat D-regelaar alleen niet gebruikt kan worden voor enige regelingstoepassingen.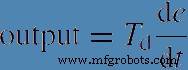
De differentiele actie verhoogt de responssnelheid omdat het een kickstart geeft voor de uitgang, dus anticipeert op het toekomstige gedrag van de fout. Hoe sneller de D-regelaar reageert op veranderingen in de procesvariabele, als de differentiele term groot is (wat bereikt wordt door de differentiele constante of tijd Td te verhogen).
In de meeste PID-regelaars hangt de D-regeling alleen af van de procesvariabele, in plaats van de fout. Dit vermijdt pieken in de uitgang (of plotselinge toename van uitgang) in geval van plotselinge instelpuntwijziging door de operator. En ook de meeste regelsystemen gebruiken minder differentiele tijd td, omdat de differentiele respons erg gevoelig is voor ruis in de procesvariabele wat leidt tot extreem hoge uitgang zelfs voor een klein beetje ruis.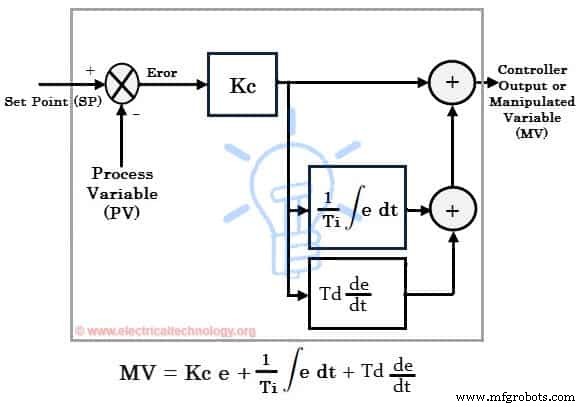
Daarom, door proportionele, integrale en differentiele regelingresponsen te combineren, wordt een PID-regelaar gevormd. Een PID-regelaar vindt universele toepassing; echter, men moet de PID-instellingen kennen en het correct instellen om de gewenste uitgang te produceren. Instellen betekent het proces van het verkrijgen van een ideale respons van de PID-regelaar door optimale versterkingen van proportionele, integrale en differentiele parameters in te stellen.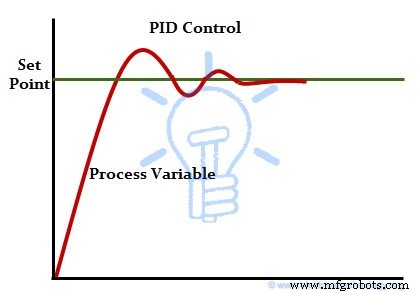
Er zijn verschillende methoden om de PID-regelaar in te stellen om de gewenste respons te krijgen. Enkele van deze methodes omvatten proef en fout, procesreactiecurve techniek en Zeigler-Nichols methode. Meest populair zijn Zeigler-Nichols en proef en fout methoden.
Dit was over de PID-regelaar en zijn werking. Vanwege de eenvoud van de regelaarstructuur, zijn PID-regelaars toepasbaar voor een verscheidenheid aan processen. En het kan ook ingesteld worden voor elk proces, zelfs zonder gedetailleerd wiskundig model van het proces te kennen. Enkele van de toepassingen omvatten: PID-regelaar gebaseerde motorsnelheidsregeling, temperatuurregeling, drukregeling, stroomregeling, vloeistofniveau, etc.
Real-time PID-regelaars
Er zijn verschillende typen PID-regelaars beschikbaar in de huidige markt, die gebruikt kunnen worden voor alle industriële regelbehoeftes zoals niveau, stroom, temperatuur en druk. Bij het beslissen over het regelen van dergelijke parameters voor een proces met PID, omvatten opties het gebruik van PLC of zelfstandige PID-regelaar.
Zelfstandige PID-regelaars worden gebruikt waar één of twee lussen moeten worden gemonitord en geregeerd of in situaties waar het moeilijk is om toegang te krijgen met grotere systemen. Deze toegewijde regelaarapparaten bieden een verscheidenheid aan opties voor enkele en dubbele lusregeling. Zelfstandige PID-regelaars bieden meerdere instelpuntconfiguraties en genereren ook onafhankelijke meerdere alarmen.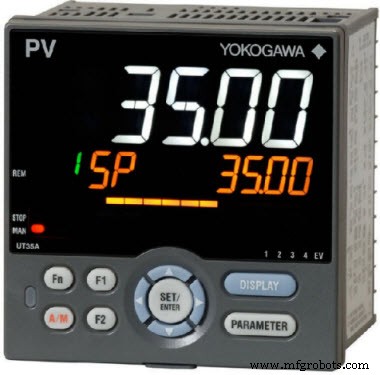
Sommige van deze zelfstandige regelaars omvatten Yokogawa temperatuurregelaars, Honeywell PID-regelaars, OMEGA auto-tune PID-regelaars, ABB PID-regelaars en Siemens PID-regelaars.
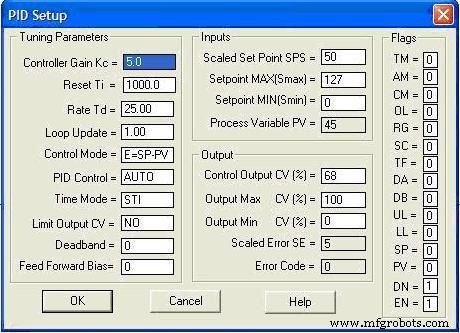
In de meeste regeltoepassingen worden PLC's gebruikt als PID-regelaars. PID-blokken zijn ingebouwd in PLC's/PAC's en bieden geavanceerde opties voor nauwkeurige regeling. PLC's zijn intelligenter en krachtiger dan zelfstandige regelaars en maken het werk makkelijker. Elke PLC bevat de PID-blok in hun programmeersoftware, of het nu Siemens, ABB, AB, Delta, Emerson, of Yokogawa PLC is.
De onderstaande figuur toont de Allen Bradley (AB) PID-blok en zijn instelvenster.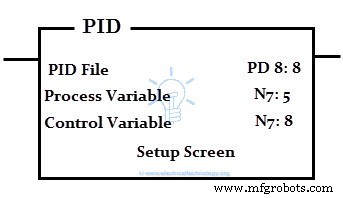
De onderstaande figuur toont de Siemens PID-blok.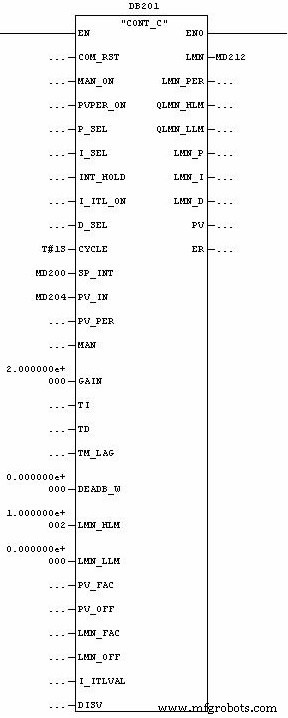
De onderstaande figuur toont PID-regelaar VI's aangeboden door LabVIEW PID toolset.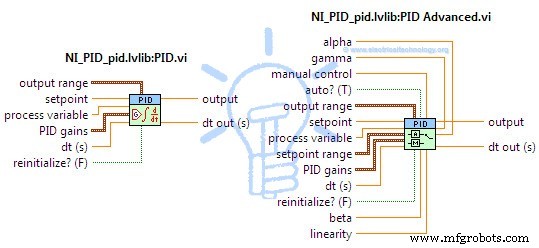
Industriële technologie
- 3D-printen begrijpen: principes, typen en sleuteltoepassingen
- Laserstraalbewerking Uitgelegd: Typen, Proces en Toepassingen
- Rapid Prototyping Uitgelegd: Typen, Processen en Voordelen
- Additieve Fabricage Uitgelegd: Typen, Processen en Toepassingen
- Broeching Uitgelegd: Proces, Werking en Belangrijkste Types
- Laserlassen Uitgelegd: Technieken, Types en Industriële Toepassingen
- Weerstandlassen Uitgelegd: Types, Processen en Voordelen
- Jig Boormachines: Types, Functies en Voordelen
- Extrusie Uitgelegd: Proces, Typen en Praktische Toepassingen
- Hoe Afstandssensoren Werken en Hun Belangrijkste Toepassingen
- De AD8232 ECG Sensor Begrijpen: Functionaliteit en Toepassingen