



Hall-effect positiebepaling optimaliseren: Head-on vs. Slide-by magnetische configuraties
Leer hoe Hall-effect sensoren nauwkeurige positiebepaling drijven
Hall-effect sensoren converteren magnetische veldsterkte in nauwkeurige locatiedata, wat ze onmisbaar maakt voor moderne positiebepalingssystemen. Door een kleine permanente magneet aan een bewegend deel te bevestigen, kan de sensor verschuivingen in het magnetische veld detecteren als de magneet relatief tot de sensor beweegt, wat realtime bepaling van positie toestaat.
Meerdere sensor-magneet-layouts bestaan, elk manipulerend de magneetbeweging om een distincte magnetische handtekening bij de sensor te produceren. Deze variaties beïnvloeden direct de sensorrespons-karakteristieken en geschiktheid voor specifieke toepassingen.
In dit artikel onderzoeken we de twee meest voorkomende configuraties—head-on en slide-by—met hun ontwerprincipes, voordelen en beperkingen om u te helpen de juiste aanpak voor uw project te kiezen.
Head-on configuratie
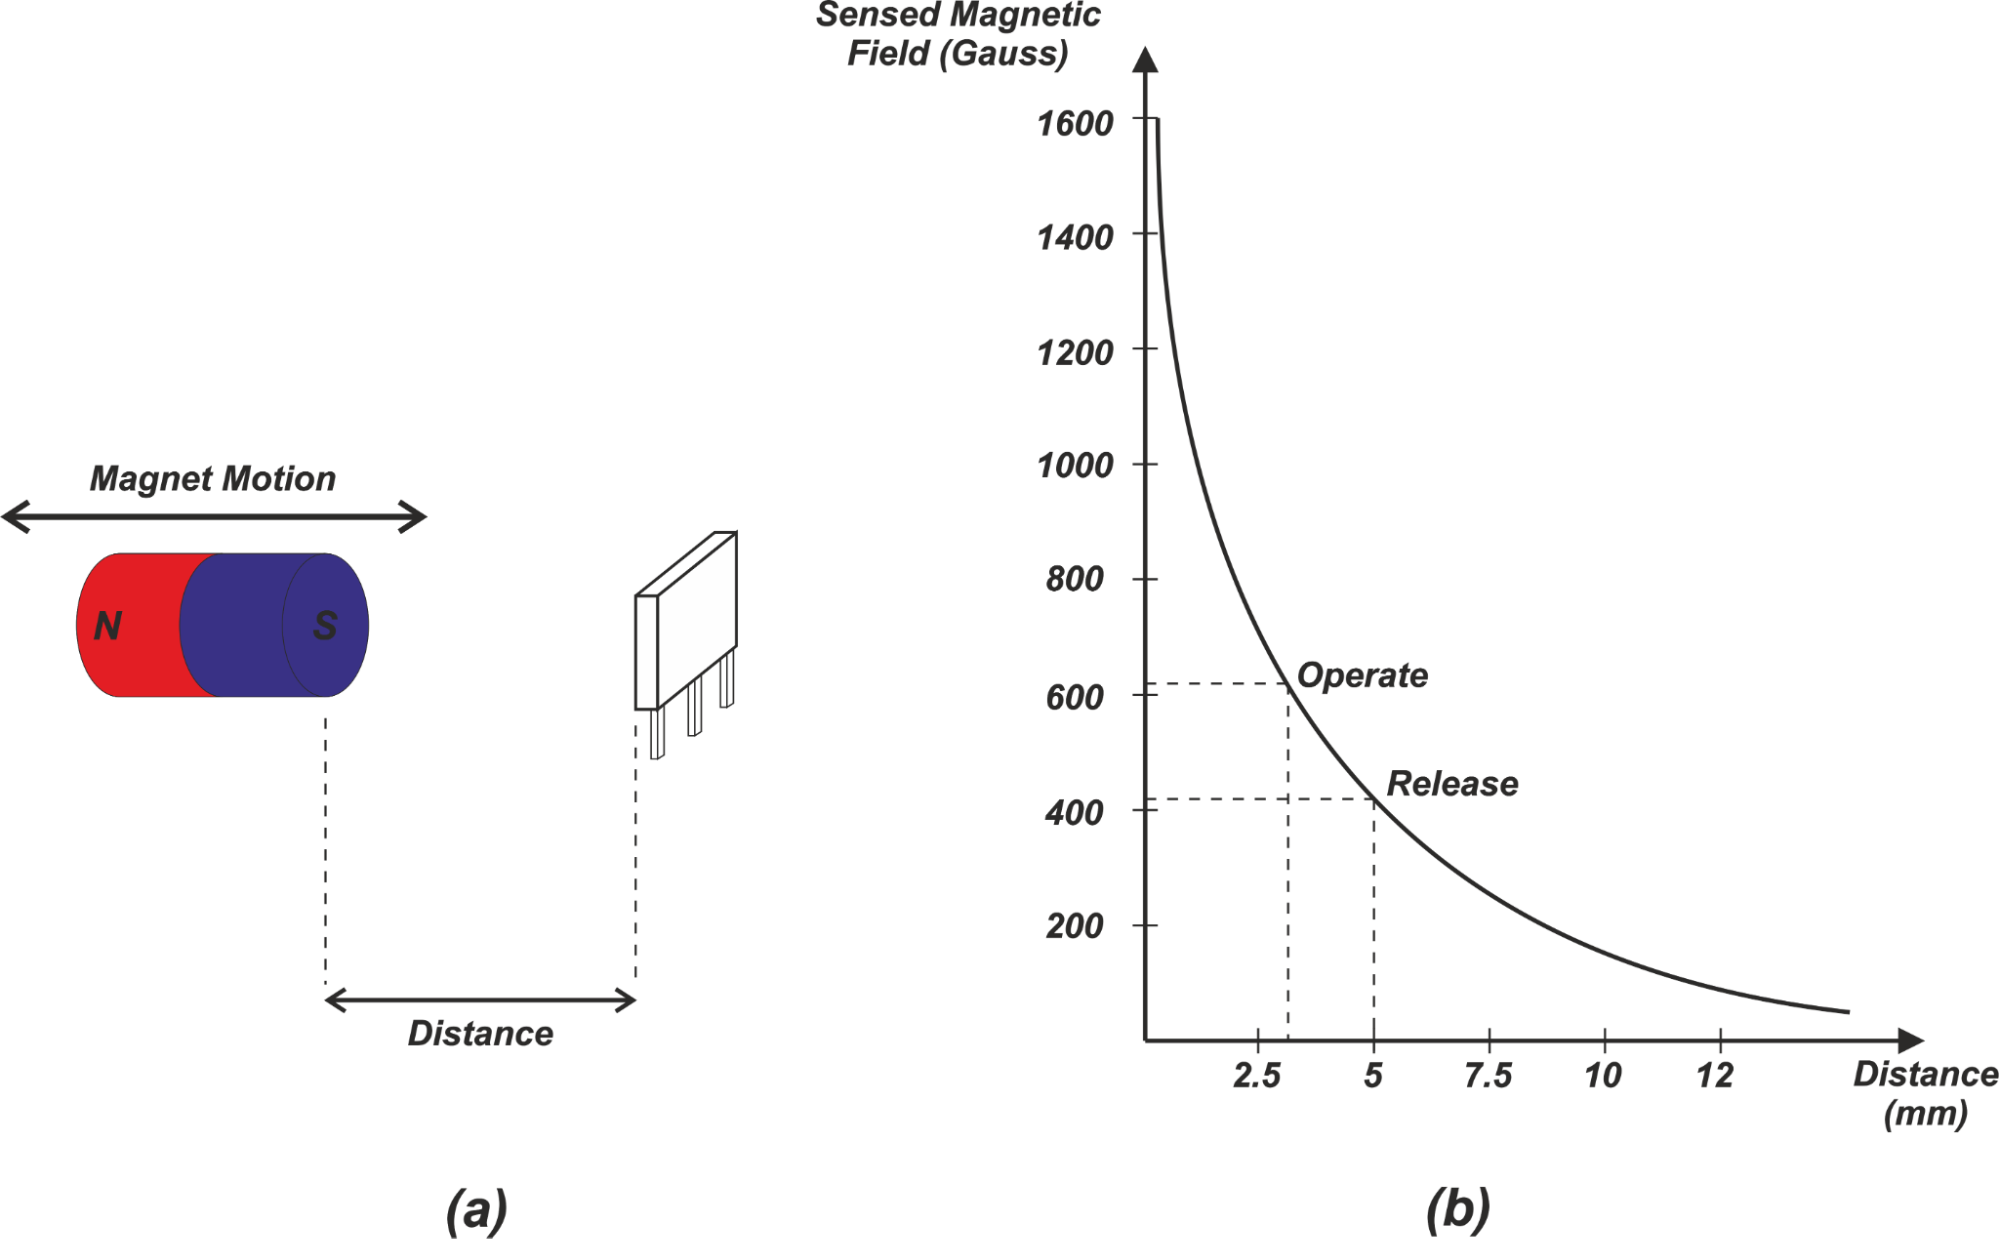
De eenvoudigste layout is de head-on-arrangement getoond in Figuur 1. Hier beweegt de magneet's zuidpool direct naar of van de sensor's actieve oppervlak.
Figuur 1.
Wanneer de magneet heel dichtbij is, snijden een groot aantal magnetische fluxlijnen de sensor, producerend een hoog veld. Naarmate de pool afwijkt, daalt het veld scherp, volgend een inverse-kwadraatswet (Gauss vs. afstand). De waarden geplott in Figuur 1(b) corresponderen met een ongeveer 30 mm lange, 6 mm diameter magneet.
Toepassing: Detecteren van de aanwezigheid van een object
In een head-on-opzet kan een digitale (AAN/UIT) Hall-sensor dienen als nabijheidsdetector. De sensor's "operate"-punt (veldstärke waarop hij aangaet) en "release"-punt (veldstärke waarop hij uigaat) definiëren twee drempels. Voor het voorbeeld in Figuur 1(b), is het operate-punt ~620 Gauss op 3,1 mm, terwijl het release-punt ~420 Gauss is. Naarmate de magneet nadert, stijgt het veld boven de operate-drempel en blijft de sensor AAN; het blijft AAN tot het veld onder de release-drempel daalt, wat effectief de aanwezigheid van het object signaleert.
Beperkingen van head-on sensing
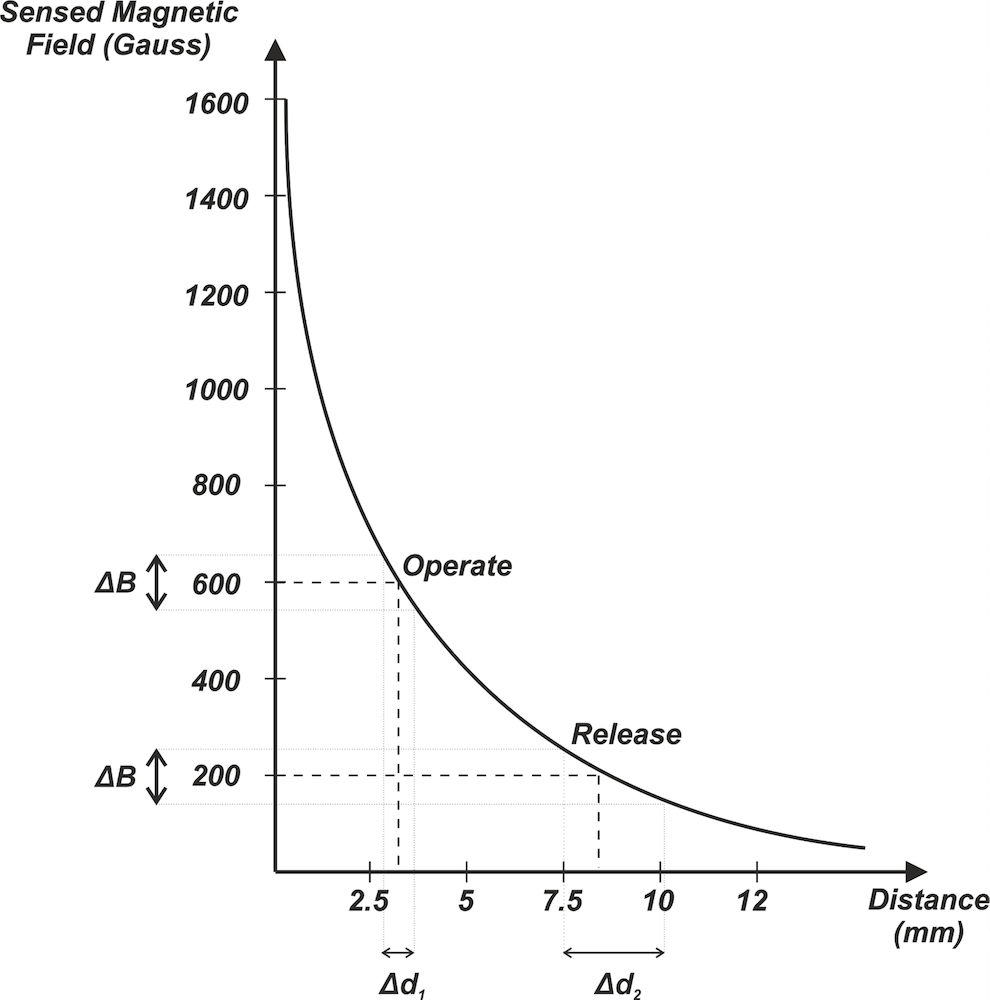
Omdat de Gauss-afstandscurve vlak wordt nabij het release-punt, kunnen kleine variaties in de release-drempel significante onzekerheid in de UIT-afstand veroorzaken. Integen, variaties nabij het operate-punt hebben een kleiner effect. Figuur 2 illustreert deze gevoeligheid: Δd1 (operate) is veel kleiner dan Δd2 (release).
Figuur 2.
Aanvullende nadelen omvatten snelle veldafname—wat groot-slagdetectie moeilijk maakt—en een niet-lineaire veld-afstand-relatie die lineaire positiemeting bemoeilijkt. Gevolg is head-on sensing het beste geschikt voor nabijheidsdetectie waar hoge precisie niet kritiek is.
Unipolaire slide-by sensing
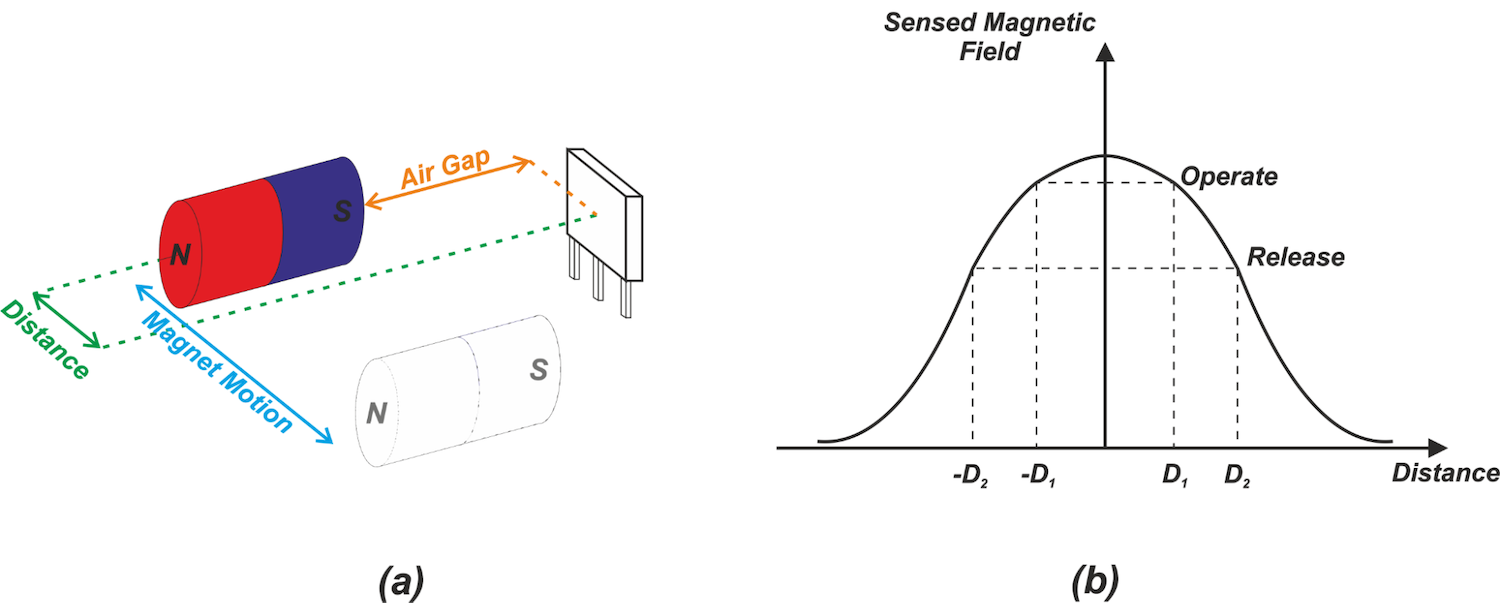
In een slide-by-configuratie beweegt een enkele magneetpool lateraal over de sensor's oppervlak, met een constante loodrechte afstand (de "luchtspeling"). Figuur 3(a) toont deze beweging.
Figuur 3.
Het veld piekt wanneer de pool gecentreerd is (afstand = 0) en daalt symmetrisch als de pool verplaatst. Deze symmetrie zorgt ervoor dat de operate- en release-punten identiek zijn of de magneet nu nadert of verwijderd, wat voordelig is voor het detecteren van afwijkingen van een centraal pad.
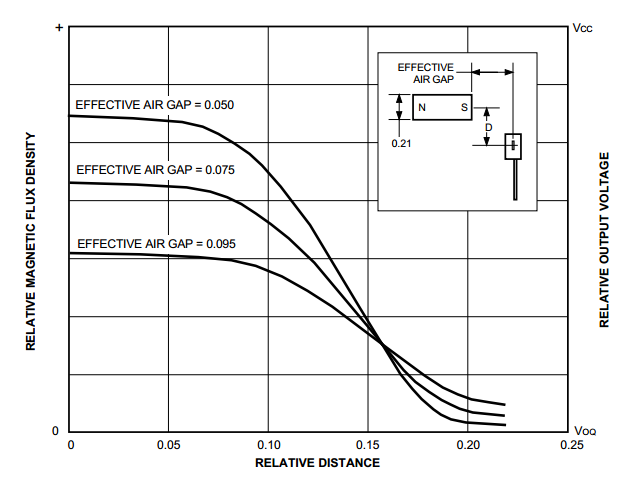
Figuur 4 toont hoe de piekflux varieert met verschillende luchtspeling-afstanden.
Figuur 4. Afbeelding met toestemming van Allegro.
Head-on of Slide-by?
Kiezen tussen deze configuraties hangt af van de aard van de beweging en mechanische constraints. Head-on sensing is ideaal wanneer het object een vast eindpunt heeft en alleen zijn aanwezigheid/afwezigheid belangrijk is—denk aan een smartphone-hoesje openen of sluiten. Slide-by sensing, met zijn laterale bewegingscapaciteit, is geschikt wanneer het object de sensor kan passeren of wanneer een symmetrische respons rond een centrale lijn vereist is.
Terwijl andere slide-by-varianten bestaan die de symmetrie breken, biedt de basale unipolaire layout voorspelbaar gedrag en directe implementatie.
Blijf op de hoogte voor ons volgende artikel, waar we geavanceerde magnetische configuraties verkennen die veelvoorkomend zijn in Hall-effect positiebepaling.
Om een complete lijst van mijn artikelen te zien, bezoek deze pagina.
Sensor
- Hall Effect Sensoren: Principes, Toepassingen en Ontwerp
- Bloeddruksensor: Hoe Het Werkt & Belangrijkste Toepassingen
- Spanningssensoren: Hoe Ze Werken & Belangrijkste Toepassingen in Moderne Energiesystemen
- RVG Sensor: Hoe Het Werkt en Waarom Het Tandheelkundige Beeldvorming Transformeert
- Lambda (Zuursstof) Sensor: Functie, Werking en Belangrijkste Auto-toepassingen
- Beeldsensoren: Typen, Werking en Praktische Toepassingen
- Kleursensoren: Hoe Ze Werken & Belangrijkste Toepassingen
- Arduino Sensoren: Typen, Toepassingen en Real-World Projecten
- Kompas-sensoren: Van Oude Navigatie Tot Moderne Apparaten
- ACS712 Stroomsensor: Hoe Het Werkt en Belangrijke Toepassingen
- Gyroscoopsensoren: Hoe Ze Werken en Hun Belangrijkste Toepassingen