



Bouw een Draadloos IR-Sensor-Gestuurd Robotvoertuig
Een robotvoertuig combineert elektromechanisch ontwerp met intelligente besturing, wat autonome of semi-autonome werking mogelijk maakt. Deze gids richt zich op een draadloos systeem aangedreven door infrarood (IR) sensoren en radiofrequentie (RF) communicatie.
Wat Is een Draadloos Robotvoertuig?
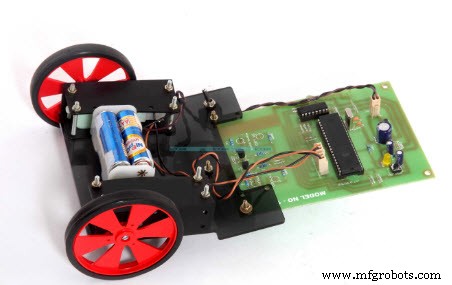
Draadloze robotvoertuigen geautomatiseerde machines die op afstand bediend kunnen worden, vaak via RF- of IR-koppelingen. Zij worden steeds vaker ingezet in gevaarlijke omgevingen, industriële automatisering en educatieve projecten. Door integratie van sensoren en microcontrollers kunnen deze robots navigeren, obstakels vermijden en taken uitvoeren zonder directe menselijke tussenkomst.
Hoe IR-sensoren Werken
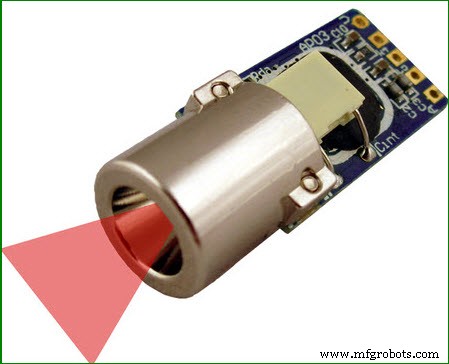
Een IR-sensor zendt infrarood licht uit via een LED en detecteert gereflecteerde straling met een fotodiodde. De uitgangsspanning van de sensor varieert met de hoeveelheid ontvangen IR-licht, waardoor nabijheid, lijngrenzen of obstakels gedetecteerd kunnen worden. Veelvoorkomende varianten zijn lijnvolg-sensoren, nabijheidsdetectors en obstakeltellers.
RF-Fernbediende Draadloze Robot
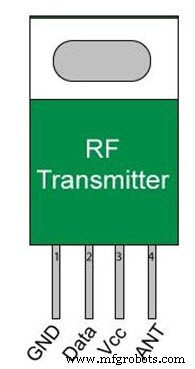
De kern van het draadloze systeem is een 433 MHz RF-zender en ontvanger paar. Beide modules zijn compact, werken bij 3V-12V en trekken minimale stroom (4,5 mA actief).
RF-Zender
De zender wordt aangedreven door drukknoppen die logische hoog-signalen sturen voor richtingscontrole (vooruit, achteruit, links, rechts). Deze werkt op 3V-6V en kan tot 12V leveren. Het onderstaande schema toont de knopverbindingen.
RF-Ontvanger
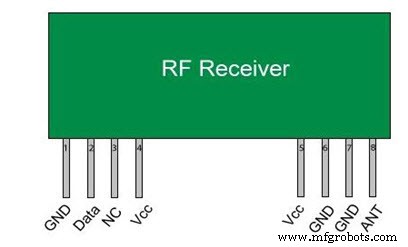
Werkt op 5V en verbruikt 3,5 mA. Het decodeert het RF-signaal en stuurt het commando door naar een 8051 microcontroller, die vervolgens de motoren aanstuurt.
Systeemarchitectuur
De besturingslogica van de robot zit in een 8051 microcontroller. Een IR-ontvanger decodert de RC5-signalen van de TV-fernbediening, terwijl de RF-ontvanger commando's van de zender interpreteert. Motordrivers vertalen deze signalen naar DC-motoracties, wat beweging in vier richtingen mogelijk maakt.
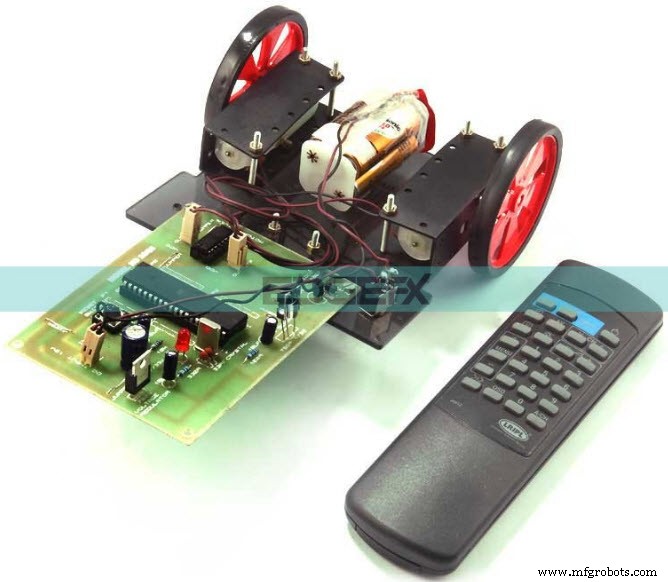
De RF-fernbediening biedt een praktische bereik tot 200 m met een geschikte antenne, wat typische IR-afstanden overstijgt. Voor controle op grotere afstand kunnen DTMF of cellulair RF-modules de mogelijkheden verder uitbreiden.
Met deze basis kunt u experimenteren met geavanceerde functies zoals autonom navigatie, obstakelvermijding of zelfs smartphone-gebaseerde controle.
Heeft u vragen over het ontwerpen of troubleshooten van dit systeem? Deel uw gedachten in de reacties. Overigens, wat is de primaire rol van de IR-sensor in deze opstelling?
Sensor
- Een interactieve laserprojector bouwen met Zigbee-sensoren en Gravio Edge-platform
- Een MCP3008 ADC gebruiken om analoge sensoren met Raspberry Pi uit te lezen
- Studenten bouwen geavanceerd B&R-aangedreven robotisch vuilnissorteringssysteem
- Slimme Sensorintegratie Voor Robotlas: Wanneer Investeren
- Vorderingen in mistveilig vervoer: Sandia Labs test sensoren voor autonome voertuigen
- Bio-Geïnspireerde Elektronische Huid Sensoren voor Precieze Bewegingstracking
- Revolutionaire ultra-dunne MXene-streksensoren verbeteren robotarmprecisie en -veiligheid
- Ultra-dunne, batterijvrije MXene-reksensoren revolutioneren industriële robotarmen
- Inkjet-geprinte grafiet: De toekomst van 3D-geprinte elektronica
- Dag Twee op IoT World: DDS Benutten om Slimme Luiken Slimmer te Maken
- Redpine Signals lanceert RS9116N-DBT: Alles-in-één IoT SoC met Dual-Band Wi-Fi, Bluetooth 5, Thread en ingebouwde AI-engine