



Data-oogst voedt Landbouw 4.0
Boeren zetten sensordata om in een strategisch activiteit, gaande van preventieve naar voorspellende landbouw.
Sinds de Industriële Revolutie heeft automatisering productie gedreven. Vandaag heeft Industrie 4.0 de meeste processen data-centrisch gemaakt, volgens een vijf-stappen cyclus: verzamelen, transmitteren, opslaan, analyseren, en presenteren. De laatste stap houdt de mens in controle, doch data kan ook teruggevoed worden naar actuatoren, wat robotautomatisering mogelijk maakt.
Landbouw heeft de industrialisering de afgelopen twee eeuwen gespiegeld, en Landbouw 4.0 versnelt nu. Net als productie data management adopteerde, omarmen boeren vergelijkbare data-centrische oplossingen. Industriële bedrijven expanderen in ag-tech, en apparatenfabrikanten takken uit in industriële productie. Ondanks de ongestructureerde omgeving, lijnt de aanpasbaarheid van nieuwe datatechnologieën landbouw uit met automotive en aerospace, wat boeren tot moderne ingenieurs maakt.
Het begon in de jaren '90 met de eerste automatisering voor de hoge-waarde zuivelsector – melkmachines van Zweedse DeLaval en Nederlands Lely. Tegelijkertijd duiken optische sorters voor graan, met name rijst, op uit Japan's Satake en Zwitserse Bühler. Sommige van deze sorteertechnologieën vonden nieuw leven in high-end landbouw, zoals wijnbouw, waar Frans Pellenc robotische gear ontwikkelde die boeren tot data-wetenschappers maakten.
Eenmaal automatisering op zijn plaats was, konden boeren verder gaan dan passieve observatie van opbrengst naar proactieve verbetering van zowel kwaliteit als kwantiteit. Kleinboerderijen steunden ooit op het oog en intuïtie van de boer; vandaag kunnen massive operaties niet afhankelijk zijn van menselijke zintuigen alleen. Datatechnologie is centraal geworden om de boerderij in de juiste richting te sturen – of voor kuddebeheer, gewasproductie, of premium producten zoals wijn.
Camera Gebruik in Landbouw
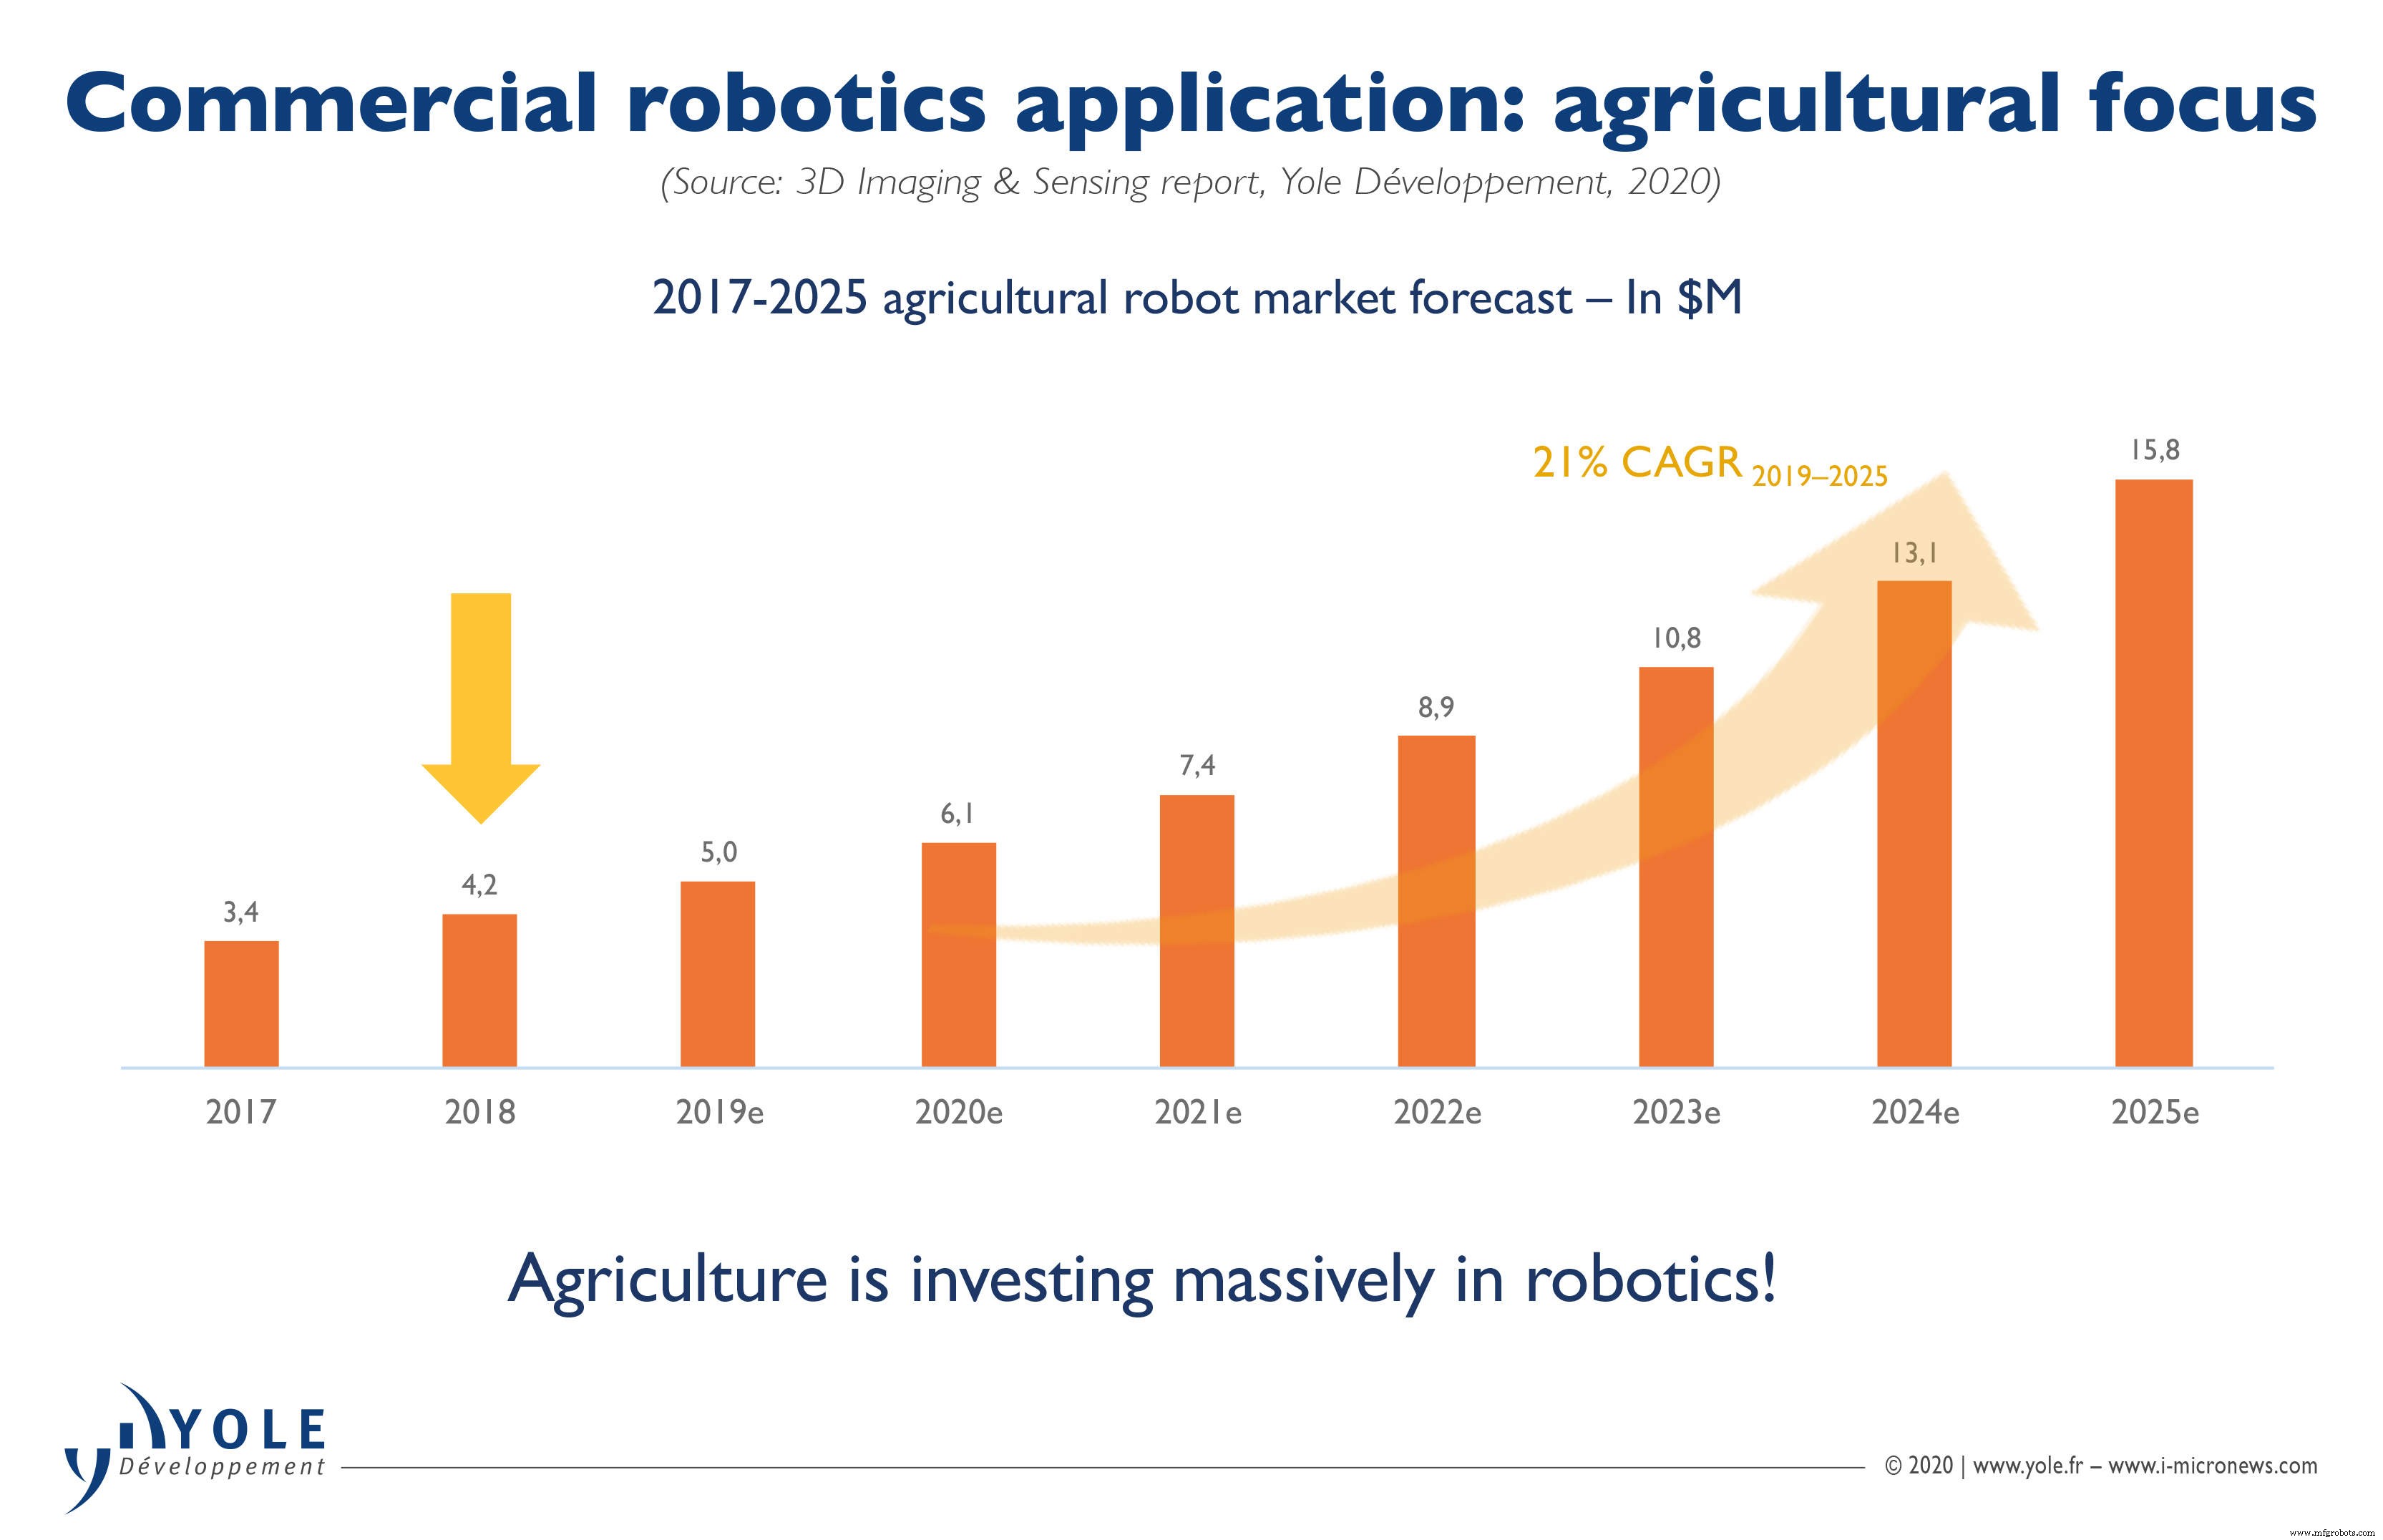
Drone-gebaseerde veldmonitoring is een primair voorbeeld van landbouwkundig datamanagement. Parijs-gebaseerde Parrot, via zijn VS-dochter MicaSense, pionierde een camera die meerdere golflengtes vastlegt om genormaliseerde verschil vegetatie-index (NDVI) kaarten te berekenen – nu de industriestandaard voor gewasgezondheidsmonitoring en probleemgebieden identificeren. In januari kondigde Parrot de verkoop van MicaSense aan aan VS luchtbeeldbedrijf AgEagle Aerial voor VS$23 miljoen. NDVI-kaarten worden nu naar tractors gedownload, wat real-time mestaanpassingen mogelijk maakt.
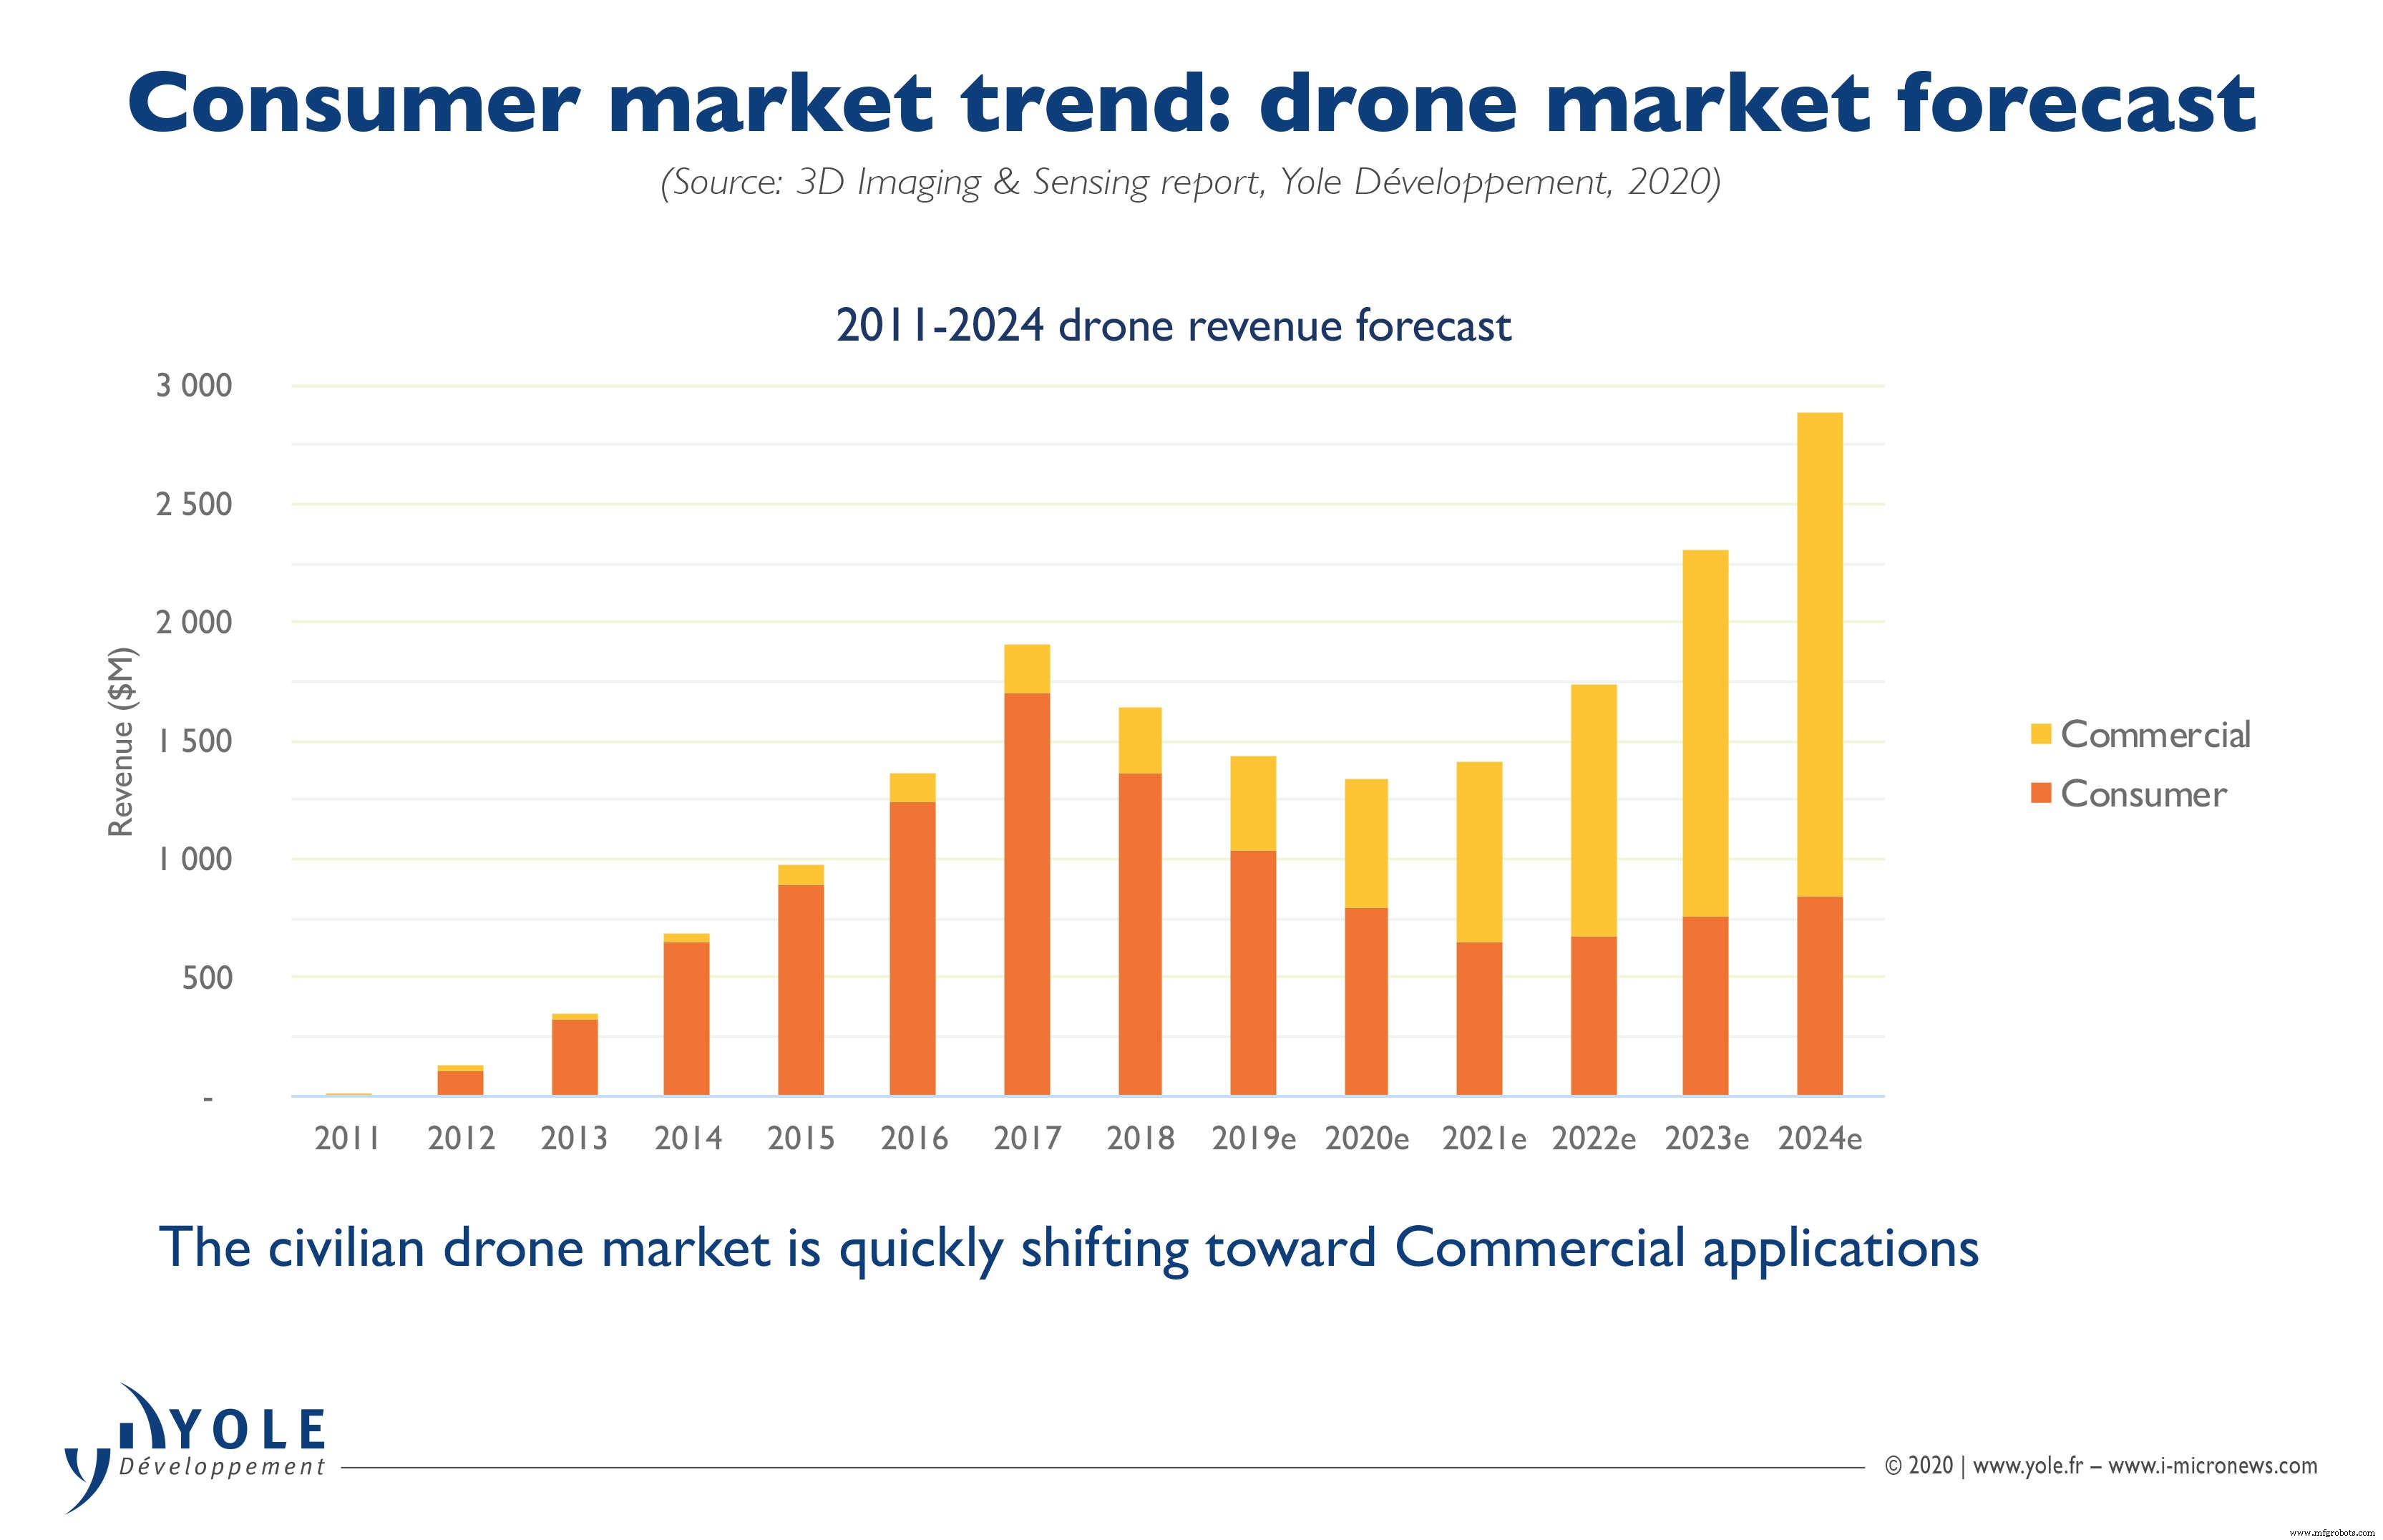
De VS Federal Aviation Administration (FAA) rapporteert dat 7% van de 1,6 miljoen geregistreerde drones in de VS landbouwdoeleinden dienen – meer dan 100.000 actieve landbouw-drones. Hoewel een klein aandeel van de commerciële dronemarkt, is het landbouwsegment een significante opbrengstgenerator. Dataverzameling is steeds meer het domein van robots, of het nu autonome schuren, drones of tractors zijn – data is niet langer de nieuwe olie; het is de nieuwe oogst.
IMU Gebruik in Landbouw
Slimme-landbouwrobots vallen in twee hoofdcategorieën: luchtvaart (drones) en land-gebaseerd (tractors, oogstmachines). In beide gevallen is functionaliteit afhankelijk van diverse sensoren, met het inertrale systeem voor navigatie en stabilisatie als van vitaal belang. Het moet hoge prestaties, betrouwbaarheid, lage bias drift, lage bias instabiliteit, en stabiele temperatuurgedrag leveren – allemaal tegen een betaalbare prijs om de investering te rechtvaardigen.
klik voor full size image
(Bron: Yole Développement)
klik voor full size image
(Bron: Yole Développement)
Drones monitoren gewasgezondheid via camera's en worden vaak gebruikt voor bemesting van kleine tot middelgrote velden (<20 ha) als goedkopere alternatief voor vliegtuig-gebaseerde oplossingen. Nauwkeurige navigatie en stabilisatie zijn cruciaal bij het richten van een camera naar de grond; op een hoogte van 10m vertaalt een 5° fout in een 80cm positioneringsfout. Hoewel GPS voldoende nauwkeurigheid kan bieden voor veel toepassingen, zijn robuuste inertial measurement units (IMUs) essentieel voor camera-stabilisatie.
Land-gebaseerde robotische voertuigen navigeren gewasrijen met centimeter-nauwkeurigheid om plantenschade te voorkomen. Meeste vertrouwen op nauwkeurige GPS, wat dubbele bemesting of gaten voorkomt. Echter, GPS-signalen kunnen verloren gaan – onder bomen bijvoorbeeld – wat IMU of attitude-heading-reference system (AHRS) oplossingen noodzakelijk maakt. MEMS-gebaseerde IMUs voldoen aan de high-performance, low-size, weight, power, en cost (SWAP-C) eisen van land-gebaseerde toepassingen.
Internet of Things-technologie
- Netwerkprotocollen begrijpen: van fysieke laag tot geavanceerde arbitrage
- Microprocessoren: de evolutie van stored-program computing
- Uitgebreide Op‑Amp Data: National Semiconductor & CA3130 Datasheets
- Internet of Things democratiseren: Next-gen Satelliet IoT brengt universele, betaalbare connectiviteit
- Vijf opkomende connectiviteitstrends die de moderne industrie vormgeven
- De Definitieve Gids naar de Top 10 Industriële IoT-platforms (2024)
- IoT-data omzetten in actionable inzichten: John Deere's aanpak voor landbouwefficiëntie
- Connected Farming: IoT benutten voor hogere opbrengst, lagere kosten en duurzaamheid
- C-datatypes begrijpen: Een complete gids
- C-unions: Efficiënt geheugenbeheer voor meerdere datatypes
- Python Datatypes onder de knie krijgen: Een praktische gids