



I2C Communicatie met Arduino Beheersen: Een Praktische Tutorial
In deze tutorial leer je hoe het I2C communicatieprotocol werkt en maken we een praktisch voorbeeld met een Arduino-board en een sensor die dit protocol gebruikt. Bekijk de video of lees de tutorial hieronder.
Overzicht
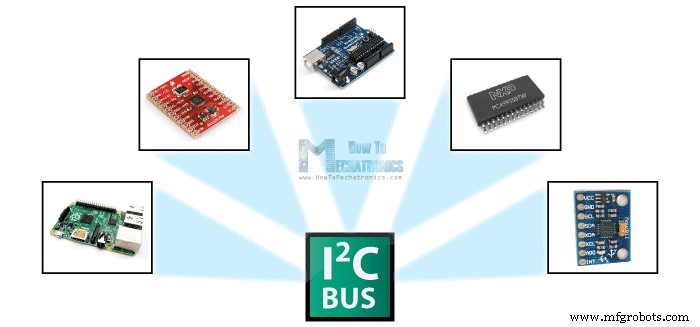
De I2C communicatiebus is erg populair en breed gebruikt door veel elektronische apparaten omdat het gemakkelijk te implementeren is in ontwerpen die communicatie vereisen tussen een master en meerdere slave-apparaten, of zelfs meerdere masters. De eenvoud komt doordat slechts twee draden nodig zijn voor communicatie met maximaal bijna 128 (112) apparaten bij 7-bits adressering, en tot bijna 1024 (1008) apparaten bij 10-bits adressering.
Hoe I2C Werkt
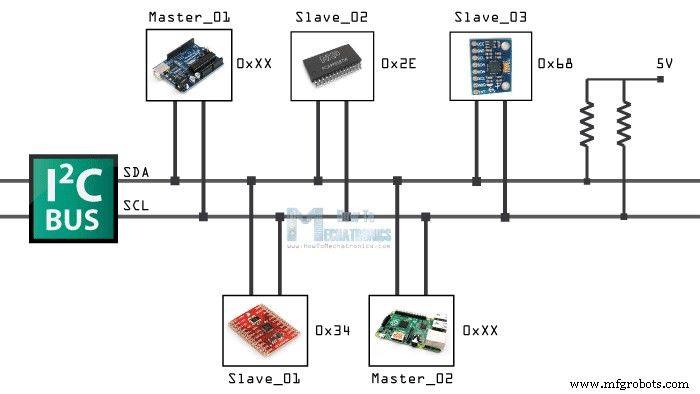
Hoe is communicatie met zoveel apparaten mogelijk met slechts twee draden? Elk apparaat heeft een vooraf ingesteld ID of uniek apparaatadres, zodat de master kan kiezen met welk apparaat hij communiceert.
De twee draden heten Serial Clock (SCL) en Serial Data (SDA). SCL is het kloksignaal dat de dataoverdracht synchroniseert en wordt gegenereerd door de master. SDA draagt de data.
Beide lijnen zijn "open-drain", wat betekent dat pull-up weerstanden nodig zijn om de lijnen hoog te houden, omdat de apparaten op de I2C bus actief laag zijn. Gangbare weerstandswaarden zijn 2kΩ voor hogere snelheden (~400 kbps) tot 10kΩ voor lagere snelheden (~100 kbps).
I2C Protocol
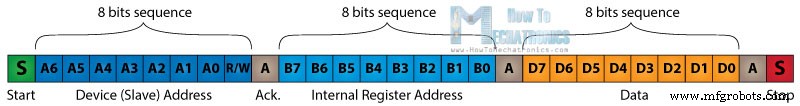
De data wordt overgedragen in sequenties van 8 bits. Na een speciale startconditie komt de eerste 8-bits sequentie die het adres van de slave aangeeft. Na elke 8-bits sequentie volgt een Acknowledge-bit. Na de eerste Acknowledge volgt meestal nog een adresseringsequentie, nu voor de interne registers van de slave. Daarna volgen de datasequenties tot de data volledig is verzonden, en eindigt met een speciale stopconditie.
Laten we deze gebeurtenissen nader bekijken. De startconditie treedt op wanneer de datalijn laag gaat terwijl de kloklijn nog hoog is. Daarna start de klok en wordt elk databit overgedragen tijdens elke klokpuls.
De apparaatadressering begint met de meest significante bit (MSB) en eindigt met de minst significante bit (LSB). Het bestaat eigenlijk uit 7 bits, want de 8e bit geeft aan of de master naar de slave schrijft (logisch laag) of leest (logisch hoog).
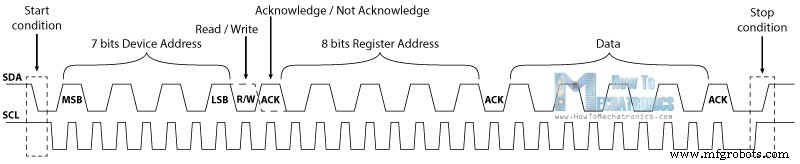
Het volgende ACK/NACK bit wordt door de slave gebruikt om aan te geven of de vorige sequentie succesvol is ontvangen. De master geeft de controle over de SDA lijn aan de slave. Als de slave succesvol heeft ontvangen, trekt hij de SDA lijn laag (Acknowledge). Zo niet, blijft de lijn hoog (Not Acknowledge), wat kan wijzen op een bezette slave, onbegrepen commando, of vol buffer. De master besluit dan hoe te verdergaan.
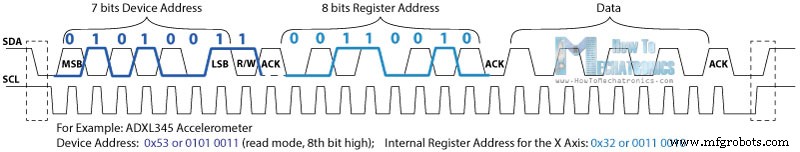
Vervolgens volgt de interne registeradressering. Interne registers zijn geheugenlocaties in de slave met data of informatie. Bijvoorbeeld de ADXL345 versnellingsmeter heeft een uniek apparaatadres en additionele interne registeradressen voor X, Y en Z as. Om X-as data te lezen, sturen we eerst het apparaatadres, dan het specifieke interne registeradres voor de X-as. Deze adressen vind je in de datasheet.
Na de adressering begint de dataoverdracht, van master of slave afhankelijk van de R/W bit. Na voltooiing eindigt de overdracht met een stopconditie: SDA gaat van laag naar hoog terwijl SCL hoog is.
Voorbeeld
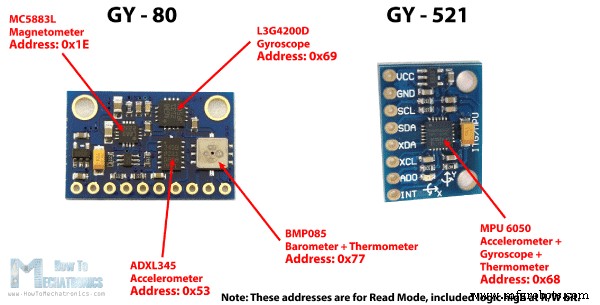
Als voorbeeld gebruik ik het GY-80 breakout-board (5 sensoren) en het GY-521 breakout-board (3 sensoren). Zo kunnen we data van 8 verschillende sensoren uitlezen met slechts twee draden via de I2C bus.
Je kunt deze componenten verkrijgen via:
- ADXL345 3-As Versnellingsmeter
- 2 in 1: MPU6050 6-As Gyroscoop & Versnellingsmeter
- 3 in 1: GY-80 9-As Magnetisch Veld Versnelling Gyroscoop Amazon
- 3 in 1: GY-86 10DOF MS5611 HMC5883L MPU6050 Module Banggood / AliExpress
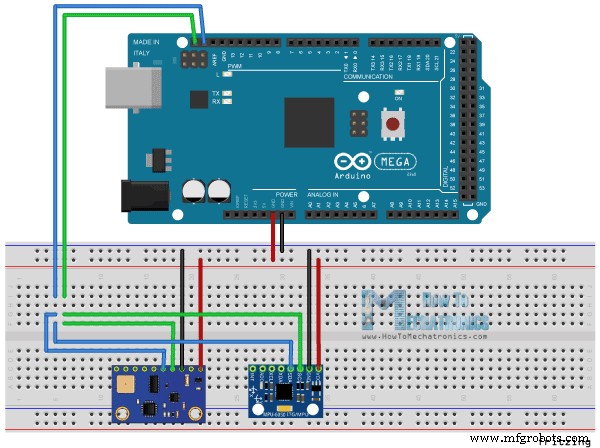
De verbinding: De SCL pin van de Arduino verbindt met de SCL pinnen van beide breakout-boards, hetzelfde voor SDA. Voeding via GND en 5V van de Arduino. Let op: we gebruiken geen pull-up weerstanden omdat de breakout-boards deze al hebben.
Nu hebben we de unieke adressen van de chips/sensoren nodig. Deze vind je in de datasheets. Voor het GY-80 board:
- 3-as Versnellingsmeter ADXL345: 0x53
- 3-as Gyroscoop L3G4200D: 0x69
- 3-as Magnetometer MC5883L: 0x1E
- Barometer + Thermometer BMP085: 0x77
Voor het GY-521 board is er één adres: 0x68 (MPU6050). Je kunt adressen ook controleren met de Arduino I2C Scanner sketch van de Arduino website. Upload en run die sketch om de adressen van aangesloten apparaten te zien.
| Sensor Deelnummer | I2C Adres |
|---|---|
| 3-as Versnellingsmeter Analog Devices ADXL345 | 0x53 |
| 3-as Gyroscoop ST Microelectronics L3G4200D | 0x69 |
| 3-as Magnetometer Honeywell MC5883L | 0x1E |
| Barometer + Thermometer Bosch BMP085 | 0x77 |
Na de apparaatadressen hebben we ook de interne registeradressen nodig om data uit te lezen. Bijvoorbeeld: om X-as data van de ADXL345 te lezen, kijken we in de datasheet. De X-as data zit in twee registers: DATAX0 (0x32) en DATAX1 (0x33).
Arduino I2C Code
Nu maken we de code om X-as data op te halen. We gebruiken de Arduino Wire Library. Eerst definiëren we het sensoradres en de twee interne registeradressen. Wire.begin() initieert de library, en we starten seriële communicatie voor de Serial Monitor.
In loop() beginnen we met Wire.beginTransmission() naar de versnellingsmeter. Met Wire.write() vragen we data van de twee X-as registers. Wire.endTransmission() eindigt de transmissie en stuurt data van de registers. Met Wire.requestFrom() vragen we de twee bytes op. Wire.available() geeft het aantal beschikbare bytes; als dat 2 is, lezen we ze met Wire.read(). Ten slotte printen we de rauwe data op de seriële monitor. Let op: dit is rauwe data; er is wiskunde nodig voor de juiste waarden. Meer details in mijn volgende tutorial over versnellingsmeters met Arduino.
/*
 * Hoe I2C Communicatieprotocol Werkt - Arduino I2C Tutorial
 * by Dejan, www.HowToMechatronics.com
 */
#include <Wire.h>
int ADXLAddress = 0x53; // Apparaatadres (met 8e bit voor read mode)
#define X_Axis_Register_DATAX0 0x32
#define X_Axis_Register_DATAX1 0x33
#define Power_Register 0x2D // Power Control Register
int X0,X1,X_out;

void setup() {
  Wire.begin();
  Serial.begin(9600);
  delay(100);
  // Meetenable activeren
  Wire.beginTransmission(ADXLAddress);
  Wire.write(Power_Register);
  Wire.write(8); // Bit D3 hoog (0000 1000)
  Wire.endTransmission();
}

void loop() {
  Wire.beginTransmission(ADXLAddress);
  Wire.write(X_Axis_Register_DATAX0);
  Wire.write(X_Axis_Register_DATAX1);
  Wire.endTransmission();
  Wire.requestFrom(ADXLAddress,2);
  if(Wire.available()<=2) {
    X0 = Wire.read();
    X1 = Wire.read();
  }
  Serial.print("X0= "); Serial.print(X0);
  Serial.print(" X1= "); Serial.println(X1);
}Productieproces
- Naadloze Arduino‑Raspberry Pi 2 I2C-integratie voor IoT-sensorprojecten
- Bouw een Betrouwbare Arduino Energiemonitor & Datalogger – Stapsgewijze Handleiding
- Arduino temperatuur- en vochtigheidslogger met DHT11 en Ethernet Shield
- Python 3 naar Arduino UNO: Eenvoudige Commando Besturing en LED Demo
- Arduino Verbinden met NMEA‑0183: Stap‑voor‑Stap Handleiding
- Bouw JARVIS v1 Thuisautomatisering met Arduino Nano – Stap-voor-stap handleiding
- Arduino Multithreading met Protothreading: Een Stapsgewijze Tutorial
- De nRF24L01 onder de knie krijgen: Draadloze communicatie, Arduino-integratie, schema's & code
- MPU6050 Accelerometer & Gyroscoop Handleiding voor Arduino
- ADXL345 Accelerometer met Arduino: Oriëntatie Tracking Stap-voor-Stap
- Betrouwbare long-range Arduino-netwerken bouwen met de HC-12 module